Inklinometry, akcelerometry, jednostki IMU i czujniki drgań
Czujniki inercyjne mierzą przyspieszenie, obrót i nachylenie bez zewnętrznego punktu odniesienia. DWIN dostarcza akcelerometry MEMS, czujniki nachylenia (inklinometry), żyroskopy pionu oraz inercyjne jednostki pomiarowe do maszyn, pojazdów, konstrukcji i platform. W ofercie są także przetworniki i sygnalizatory drgań, które monitorują stan maszyn wirujących.
Modele: 7
Modele: 7
Dwuosiowy inklinometr z wyjściem napięciowym, prądowym lub cyfrowym
- Wyjście
- 0.5–4.5V, Voltage output
Inercyjna jednostka pomiarowa do monitorowania galopowania przewodów linii napowietrznych
- Zakres
- ± 250 ° / s
- Wyjście
- UART (TTL level)
Jednoosiowy akcelerometr z wyjściem analogowym 0,5–4,5 V
- Wyjście
- 0.5–4.5 V
- Napięcie zasilania
- 5 ± 0.25 VDC
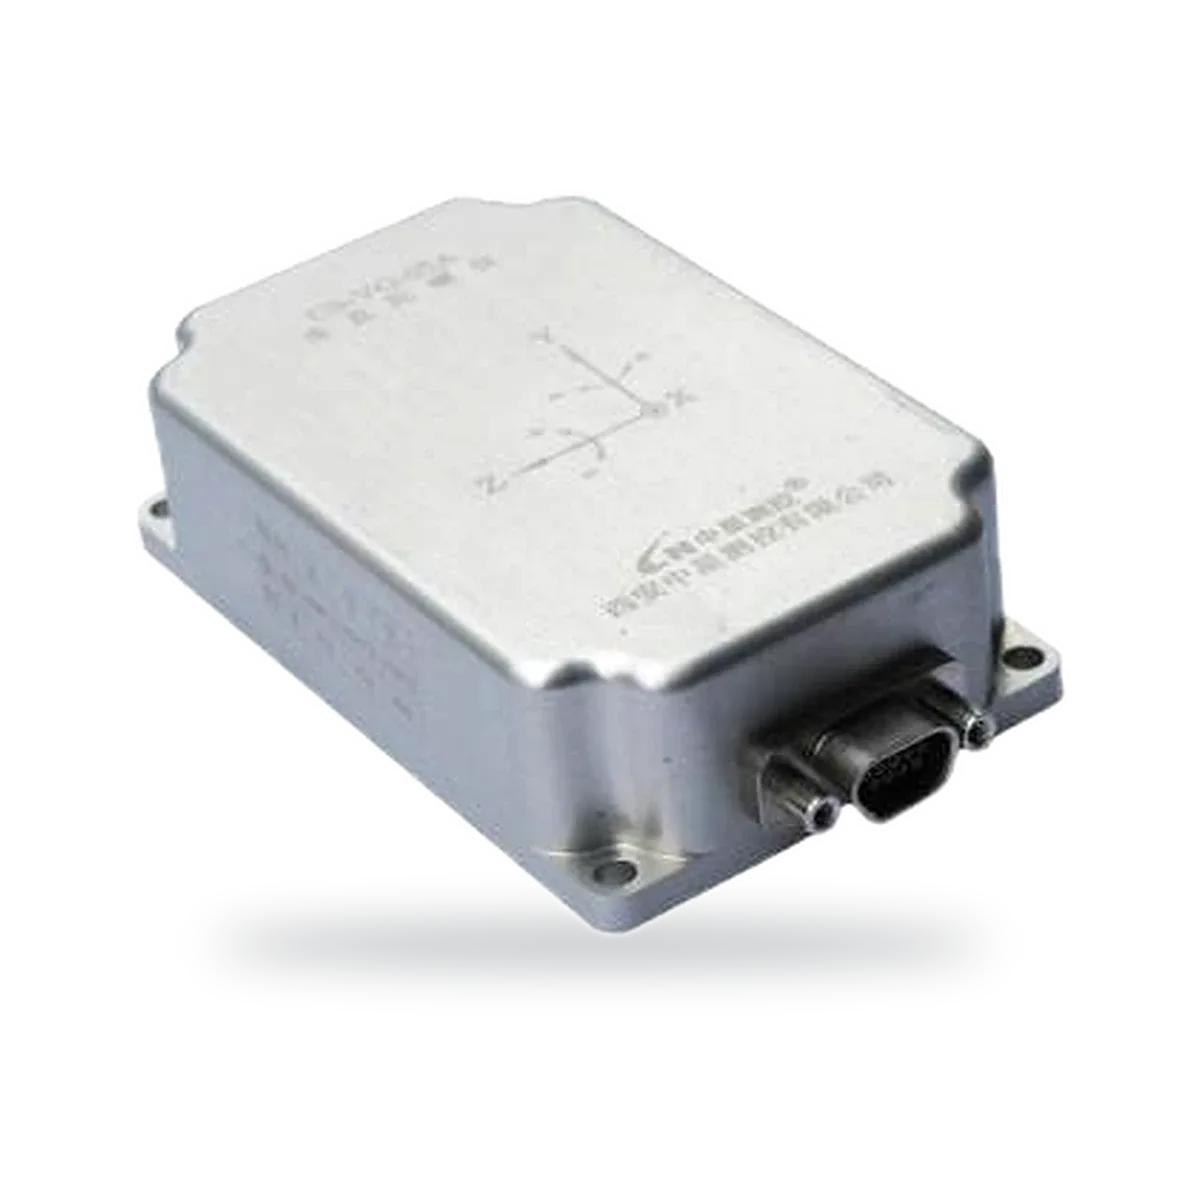
Żyroskop pionu, RS422, przechył ±180°, pochylenie ±90°
- Zakres
- ± 180 °
- Dokładność
- <0.8 °
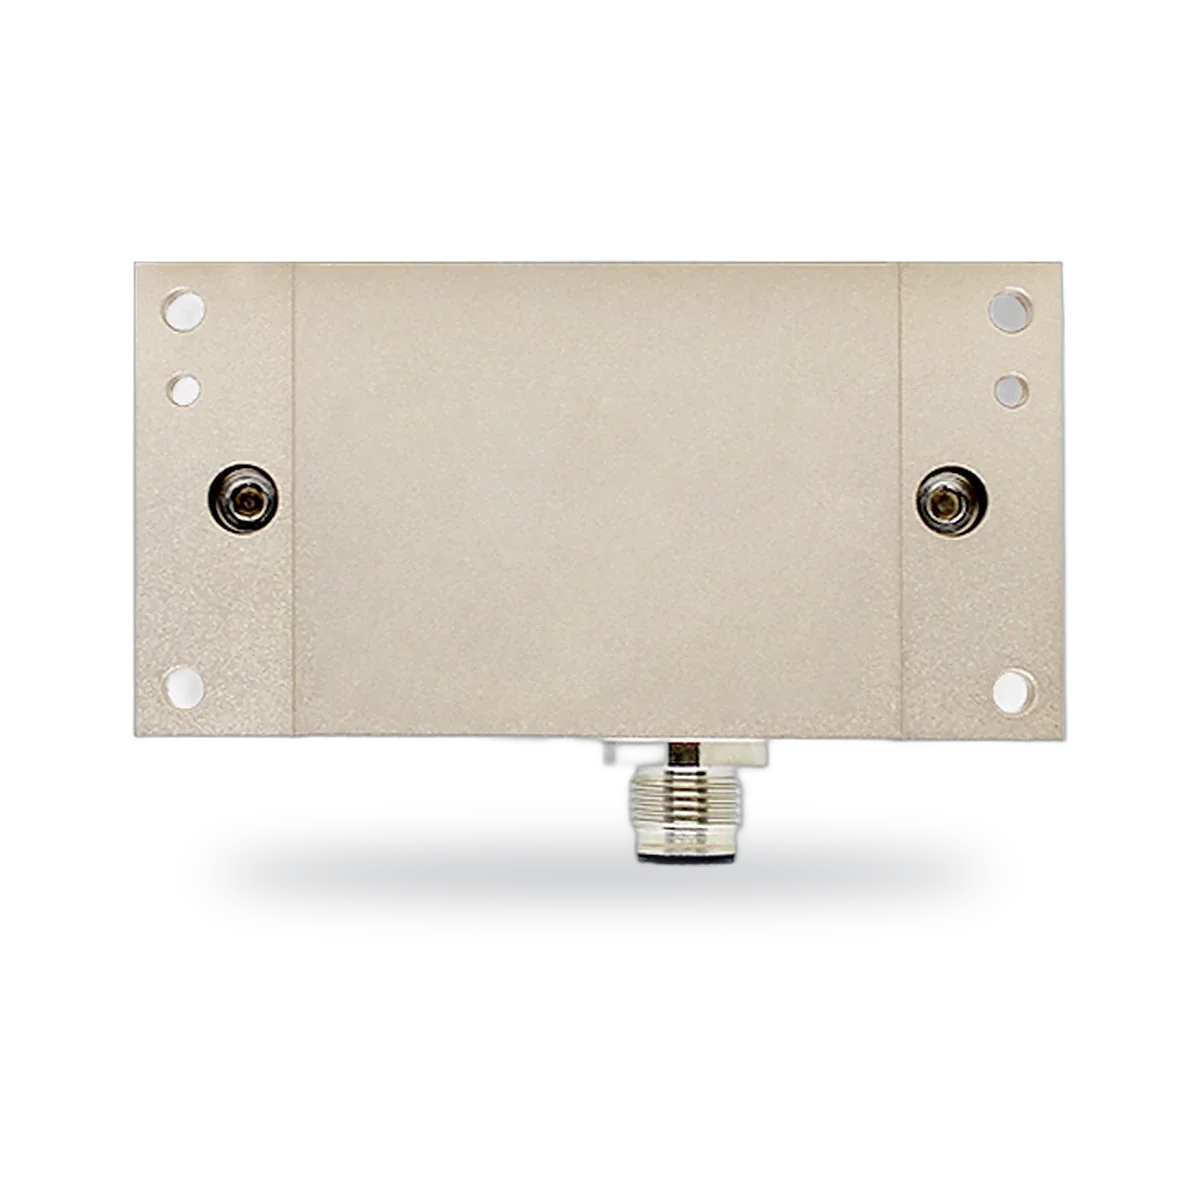
Inklinometr jedno- lub dwuosiowy, RS485, 4–20 mA lub CANopen, do ±90°
- Zakres
- ±10° to ±90°
- Wyjście
- RS485, 4–20 mA or CANopen
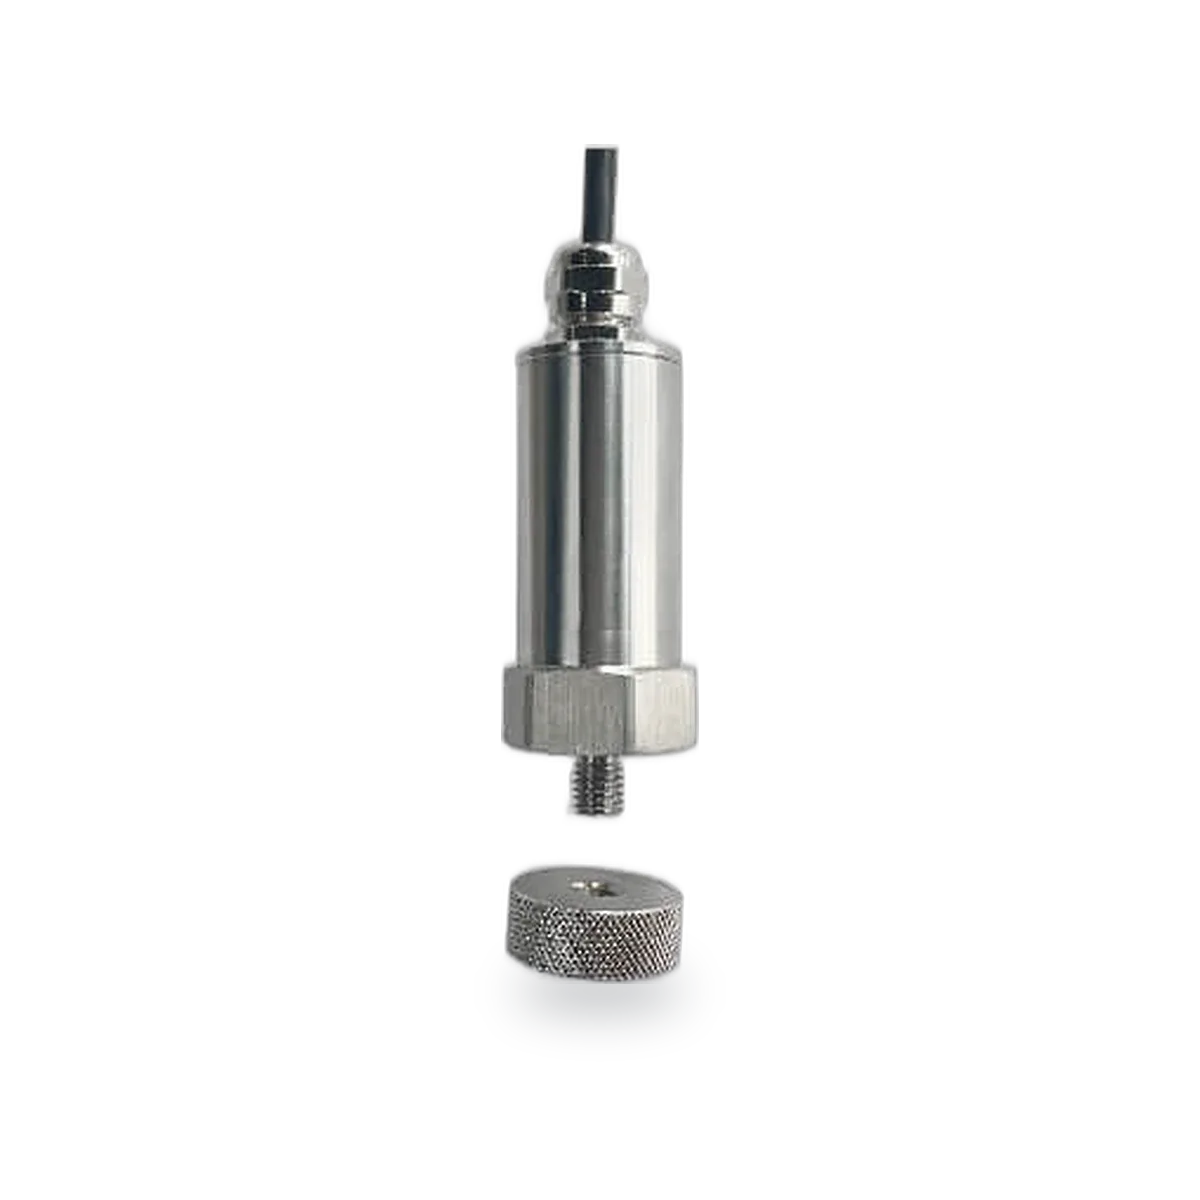
Przetwornik drgań i temperatury, 4–20 mA, 0–5 V lub 0–10 V
- Zakres prędkości
- 0–50 mm/s (0–199.9 mm/s version)
- Wyjście
- 4–20 mA, 0–5 V or 0–10 V
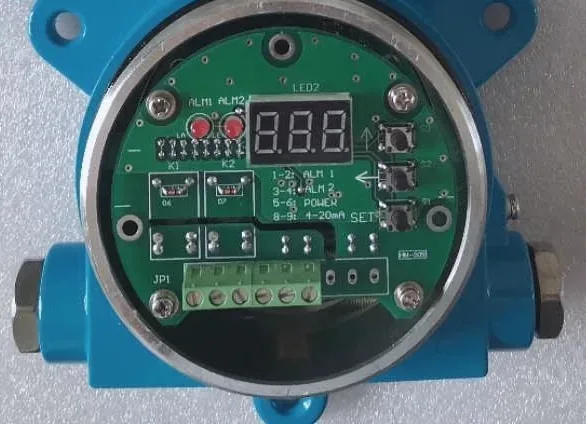
Elektroniczny wyłącznik drganiowy, dwa przekaźniki alarmowe i wyjście 4–20 mA
- Zakres pomiarowy
- 0–50 mm/s RMS
- Wyjście przekaźnikowe
- 2 alarm relays
Porównaj: Czujniki nachylenia, inercyjne i drgań
| Model | Wyjście | Zakres | Napięcie zasilania | Ochrona |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Dwuosiowy inklinometr z wyjściem napięciowym, prądowym lub cyfrowym | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Inercyjna jednostka pomiarowa do monitorowania galopowania przewodów linii napowietrznych | UART (TTL level) | ± 250 ° / s | 3.3VDC | |
| CS-LAS Jednoosiowy akcelerometr z wyjściem analogowym 0,5–4,5 V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Żyroskop pionu, RS422, przechył ±180°, pochylenie ±90° | RS422 | ± 180 ° | 8–30VDC | |
| DW-TL Inklinometr jedno- lub dwuosiowy, RS485, 4–20 mA lub CANopen, do ±90° | RS485, 4–20 mA or CANopen | ±10° to ±90° | IP67 | |
| DW-VT Przetwornik drgań i temperatury, 4–20 mA, 0–5 V lub 0–10 V | 4–20 mA, 0–5 V or 0–10 V | IP67 | ||
| DW-VS Elektroniczny wyłącznik drganiowy, dwa przekaźniki alarmowe i wyjście 4–20 mA | 4–20 mA |
Zasada działania
Akcelerometry MEMS mierzą siłę działającą na miniaturową masę sejsmiczną; w spoczynku wykrywają grawitację, co pozwala wyznaczyć nachylenie. Żyroskopy MEMS mierzą siłę Coriolisa działającą na drgającą strukturę, co daje prędkość kątową. IMU łączy oba typy czujników w trzech osiach i na podstawie fuzji danych wyznacza orientację przestrzenną.
Jak wybrać
- Wielkość mierzona: przyspieszenie, prędkość kątowa, kąt nachylenia, pełna orientacja przestrzenna lub drgania maszyn
- Zakres pomiarowy i rozdzielczość
- Liczba osi
- Sygnał wyjściowy: analogowy napięciowy, 4–20 mA, RS232, RS485, RS422, CANopen lub UART albo alarm przekaźnikowy, a także temperatura pracy
Akcelerometr, inklinometr, żyroskop pionu czy IMU?
Każdy z tych przyrządów odpowiada na inne pytanie, a właściwy wybór zależy od tego, czy obiekt pozostaje nieruchomy, czy się porusza.
- Akcelerometr: mierzy przyspieszenie liniowe i drgania wzdłuż swojej osi. CS-LAS to czujnik jednoosiowy o standardowym zakresie ±1 g, z możliwością wyboru zakresu do ±100 g, z wyjściem 0,5–4,5 V.
- Inklinometr (czujnik nachylenia): mierzy kąt względem kierunku grawitacji, gdy obiekt jest nieruchomy. CS-2TAS mierzy w dwóch osiach z rozdzielczością 0,1° i oferuje wyjście napięciowe, 4–20 mA, RS232, RS485 lub impulsowe.
- Żyroskop pionu: łączy żyroskopy i akcelerometry, aby utrzymać pomiar przechyłu i pochylenia podczas ruchu platformy. CS-VG-05 obejmuje przechył ±180° i pochylenie ±90° z częstotliwością 200 Hz przez RS422.
- IMU: podaje trójosiową prędkość kątową i przyspieszenie. CS-IMU-09 mierzy ±250°/s i ±15 g i został zaprojektowany do monitorowania galopowania przewodów napowietrznych linii elektroenergetycznych, podając jego częstotliwość, amplitudę i trajektorię.
Dlaczego platformy ruchome wymagają żyroskopu
Akcelerometr nie odróżnia grawitacji od ruchu. W spoczynku mierzy wyłącznie grawitację, więc wyznaczany kąt jest dokładny; gdy platforma przyspiesza, hamuje lub drga, to przyspieszenie jest odczytywane jako nachylenie. Żyroskop mierzy prędkość obrotu i nie reaguje na przyspieszenie liniowe, jednak przeliczanie prędkości kątowej na kąt powoduje z czasem narastanie dryfu.
Czujniki orientacji łączą oba pomiary: żyroskop śledzi szybkie zmiany, a akcelerometr koryguje dryf długoterminowy. Dlatego dla CS-VG-05 podawana jest dokładność statyczna poniżej 0,8° i dokładność dynamiczna poniżej 2,5° RMS, a zwykły inklinometr jest prostszym i lepszym wyborem dla konstrukcji i maszyn, które przechylają się powoli.
Wyznaczanie nachylenia na podstawie akcelerometru
Gdy czujnik jest nieruchomy, składowa grawitacji wzdłuż jego osi określa kąt nachylenia: kąt = arcsin(a / g). W CS-LAS w zakresie ±1 g sygnał wyjściowy wynosi 2,5 V przy 0 g i zmienia się o 1000 mV na 1 g, więc 3,5 V oznacza +1 g, 1,5 V oznacza −1 g, a 3,0 V oznacza 0,5 g, czyli nachylenie 30°.
Czułość jest największa w pobliżu poziomu i maleje w kierunku 90°, gdzie zmiana kąta prawie nie zmienia składowej grawitacji. Dwuosiowy inklinometr, taki jak CS-2TAS, wykonuje te obliczenia wewnętrznie, koryguje nieliniowość, kompensuje wpływ temperatury i podaje kąt bezpośrednio.
Montaż i kalibracja
Czujnik inercyjny należy montować na sztywnej, płaskiej powierzchni, zgodnie z osiami, które mają być mierzone, z dala od lokalnych źródeł drgań. Elastyczny wspornik wprowadza własny rezonans, który akcelerometr wiernie zmierzy. Po instalacji należy zapisać lub wyzerować odczyt, aby niewielka nierówność powierzchni montażowej nie była interpretowana jako nachylenie.
Temperatura wpływa na przesunięcie zera i czułość, dlatego inklinometry i żyroskopy pionu DWIN mają kompensację temperaturową; w przypadku CS-2TAS w całym zakresie od −40 do 70 °C. CS-IMU-09 kalibruje się samoczynnie i nie ma rygorystycznych wymagań montażowych, co ułatwia jego instalację na przewodzie linii elektroenergetycznej.
Powiązane artykuły
UART, PWM, RS485, 4–20 mA: jak wybrać wyjście czujnika
Jak działają typowe wyjścia czujników, jakie mają limity długości kabla i które wybrać do mikrokontrolera, sterownika PLC lub długiego kabla w terenie.
Akcelerometr, inklinometr czy IMU – jaki czujnik ruchu wybrać?
Co mierzą akcelerometry, inklinometry (czujniki nachylenia), żyroskopy i IMU, czym różnią się na platformach statycznych i ruchomych oraz jak je dobrać.
Najczęściej zadawane pytania
Czym różni się czujnik nachylenia od IMU?
Czujnik nachylenia mierzy statyczne nachylenie względem kierunku grawitacji, zwykle w jednej lub dwóch osiach. IMU mierzy przyspieszenie i prędkość kątową w trzech osiach, dzięki czemu może śledzić orientację podczas ruchu platformy.
Czym jest czujnik IMU?
Inercyjna jednostka pomiarowa (IMU) łączy w jednym module trójosiowy żyroskop i trójosiowy akcelerometr, czasem również magnetometr. Podaje prędkość kątową i przyspieszenie, które oprogramowanie w drodze fuzji danych przetwarza na orientację i parametry ruchu. Jednostki IMU stosuje się w dronach, pojazdach, robotach oraz w monitoringu konstrukcji.
Czym różni się akcelerometr od żyroskopu?
Akcelerometr mierzy przyspieszenie liniowe, w tym grawitację, dzięki czemu wykrywa drgania, wstrząsy i statyczne nachylenie. Żyroskop mierzy prędkość kątową, czyli szybkość obrotu czujnika. Akcelerometry są stabilne w czasie, ale podatne na zakłócenia wywołane ruchem; żyroskopy śledzą ruch, ale wykazują dryf, dlatego IMU łączy oba czujniki.
Jaka jest dokładność inklinometru?
Dokładność zależy od rozdzielczości, nieliniowości, dryfu temperaturowego oraz jakości montażu czujnika. CS-2TAS ma rozdzielczość 0,1° i nieliniowość w granicach 0,5% pełnego zakresu, dlatego najlepszą dokładność bezwzględną uzyskuje się, wybierając najwęższy zakres obejmujący spodziewane nachylenie.
Jakie wyjście wybrać dla czujnika nachylenia?
Wyjście analogowe 0,5–4,5 V lub 4–20 mA można podłączyć bezpośrednio do sterownika PLC lub rejestratora danych, przy czym 4–20 mA lepiej sprawdza się na długich przewodach. RS232 i RS485 przesyłają cyfrowe odczyty kąta; RS485 nadaje się do długich linii i podłączenia kilku czujników do jednej magistrali. RS422 i UART przesyłają ciągłe dane wieloosiowe z żyroskopów pionu i jednostek IMU.