Inertialsensoren
Inertialsensoren messen Beschleunigung, Drehung und Neigung ohne äußere Referenz. DWIN liefert MEMS-Beschleunigungssensoren, Drehratensensoren, Neigungssensoren (Inklinometer), Vertikalkreisel und inertiale Messeinheiten für Maschinen, Fahrzeuge, Bauwerke und Plattformen.
4 Modelle
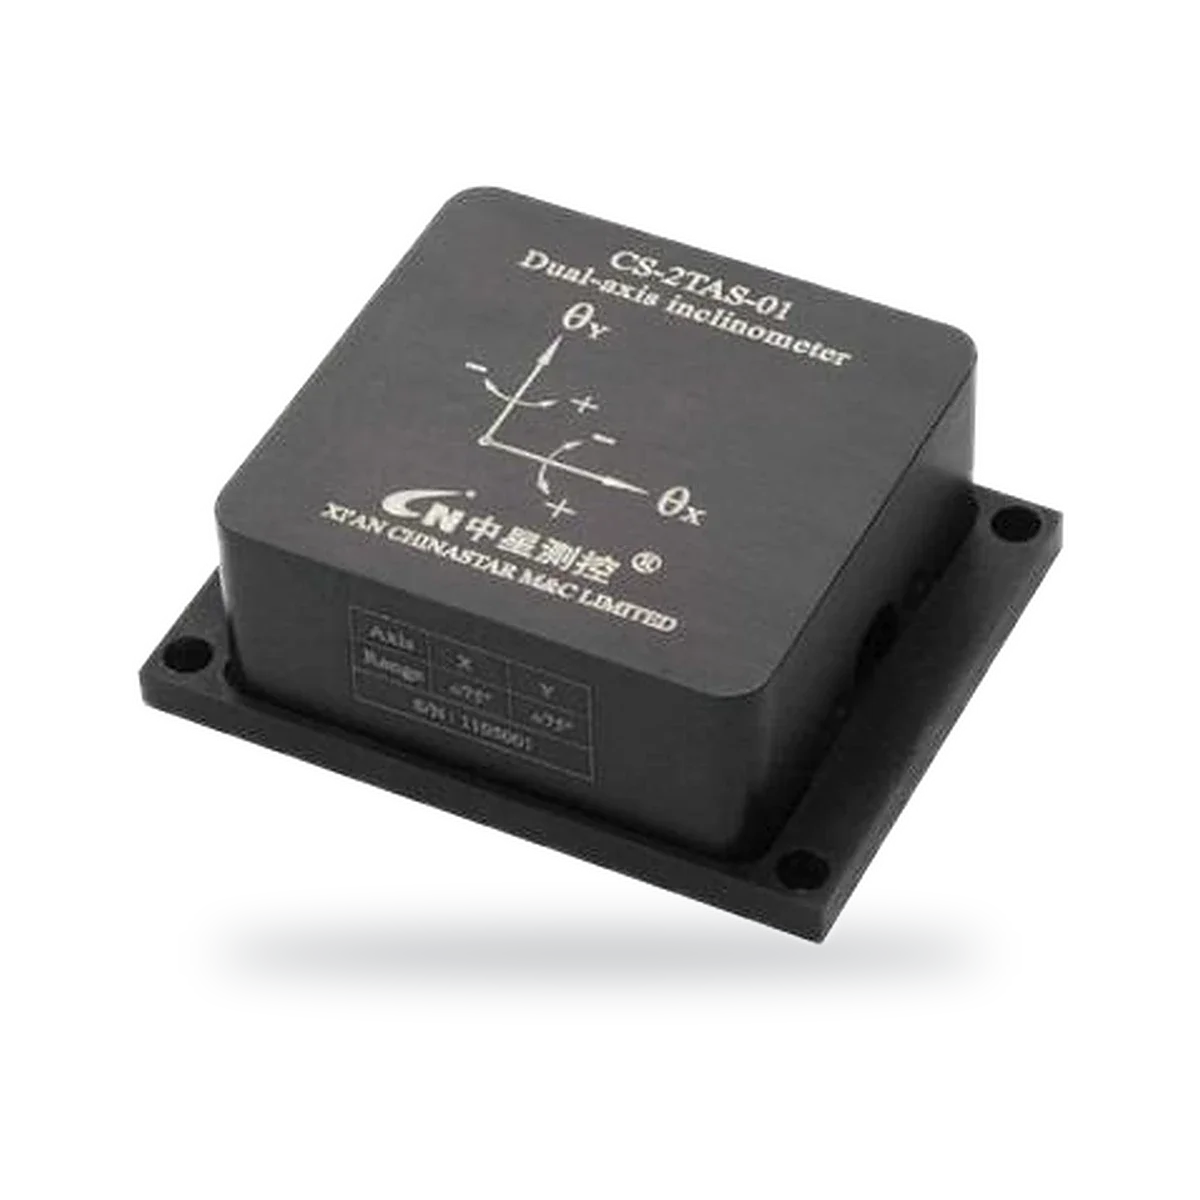
4 Modelle
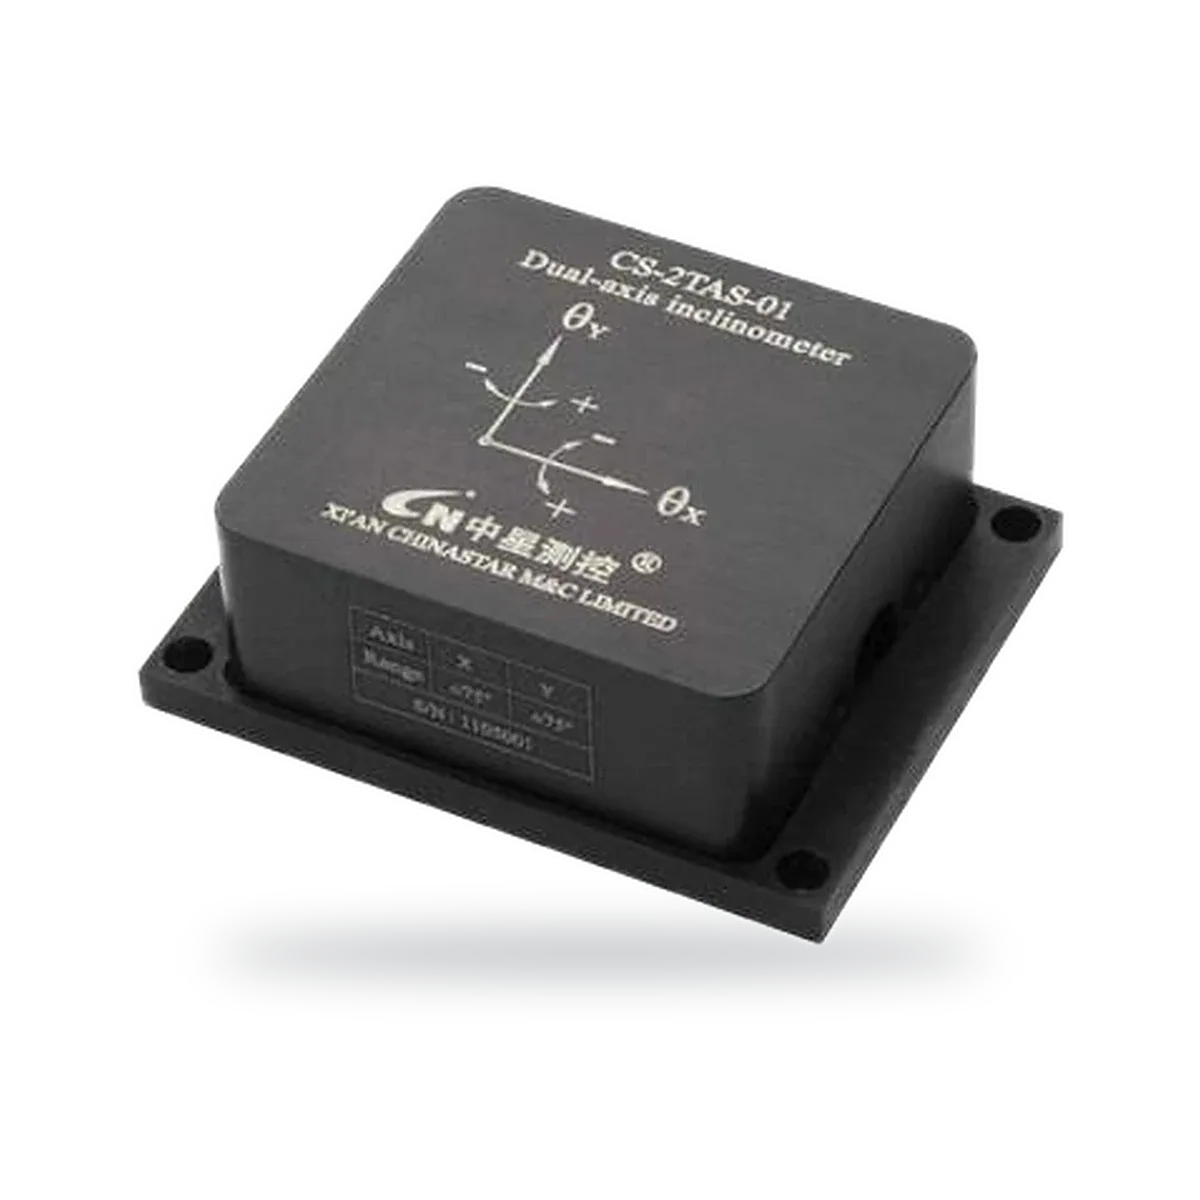
Zweiachsiger Neigungssensor, Spannung, Strom oder digital
- Ausgang
- 0.5–4.5V, Voltage output
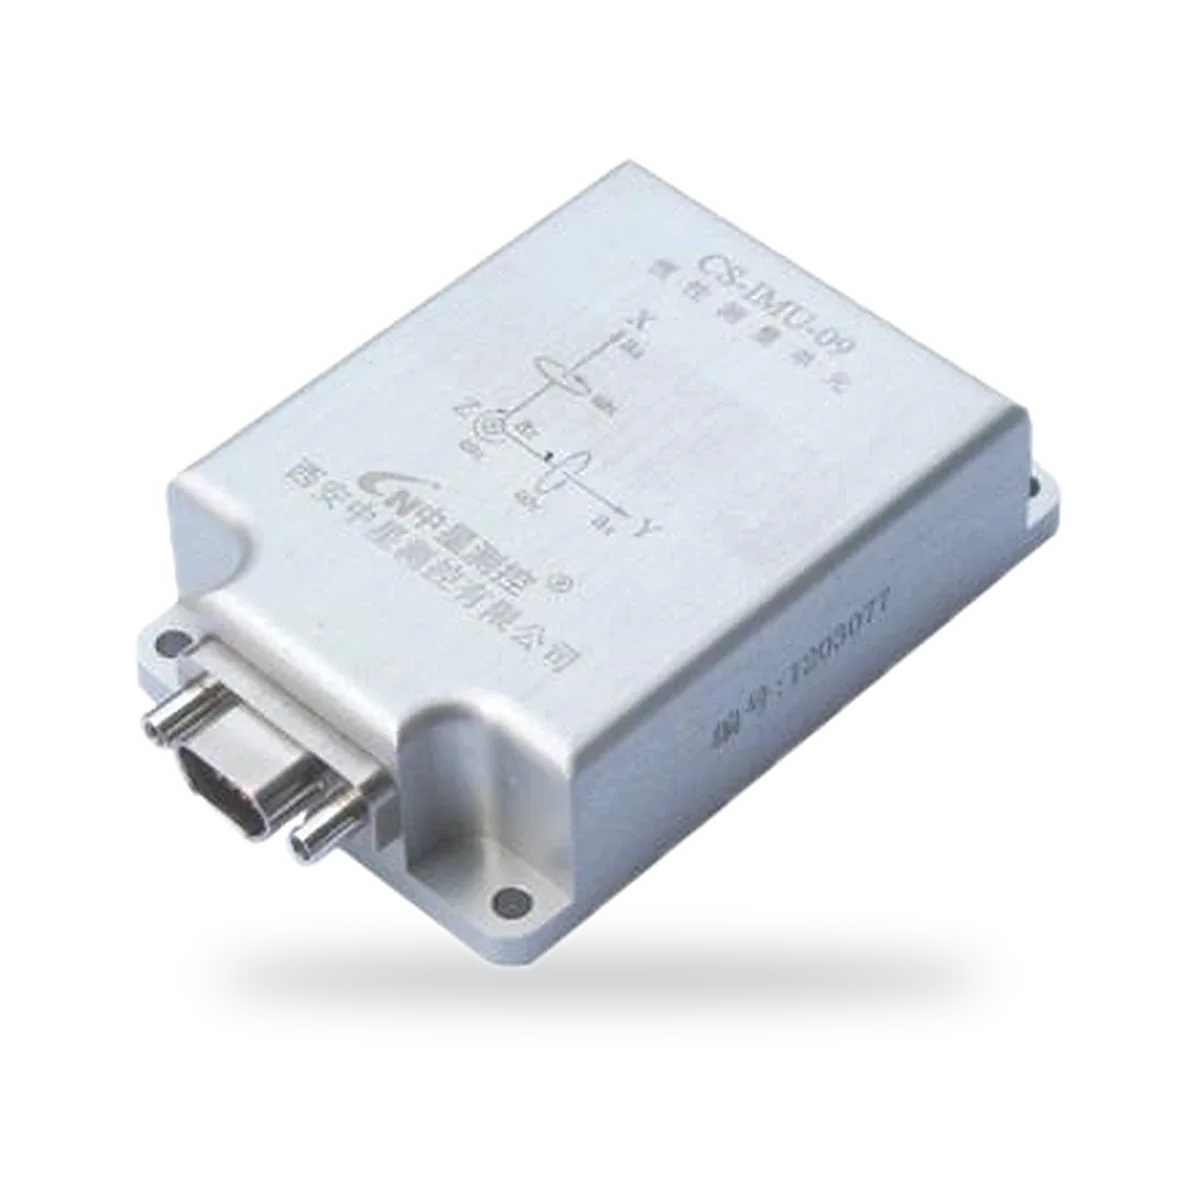
Inertiale Messeinheit für Freileitungsgalopping
- Messbereich
- ± 250 ° / s
- Ausgang
- UART (TTL level)
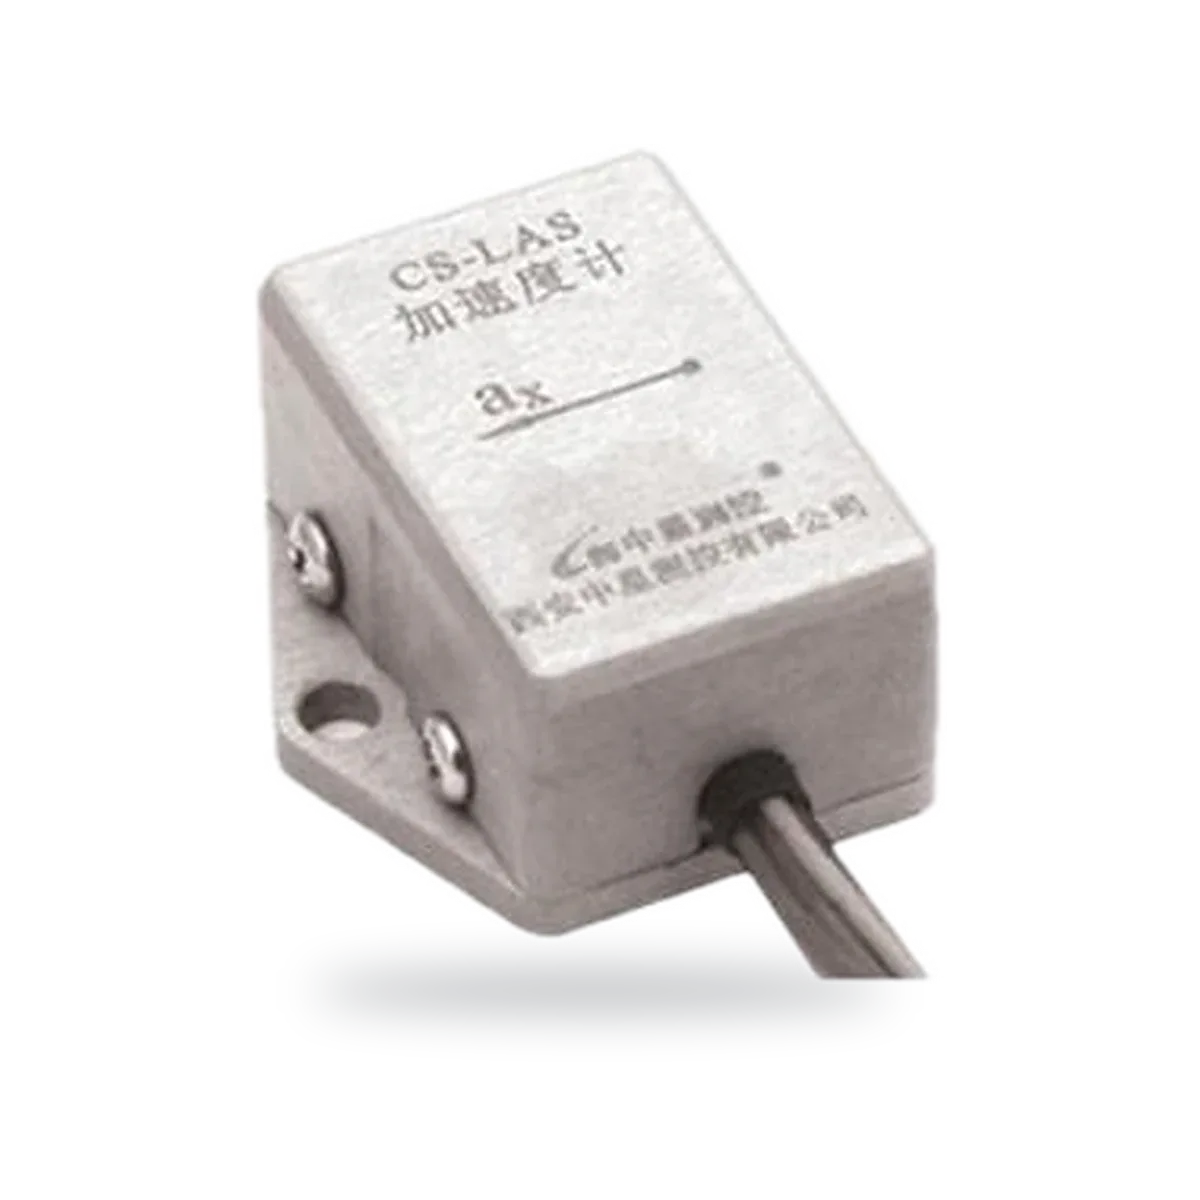
Einachsiger Beschleunigungssensor, analoger Ausgang 0.5–4.5V
- Ausgang
- 0.5–4.5 V
- Versorgungsspannung
- 5 ± 0.25 VDC
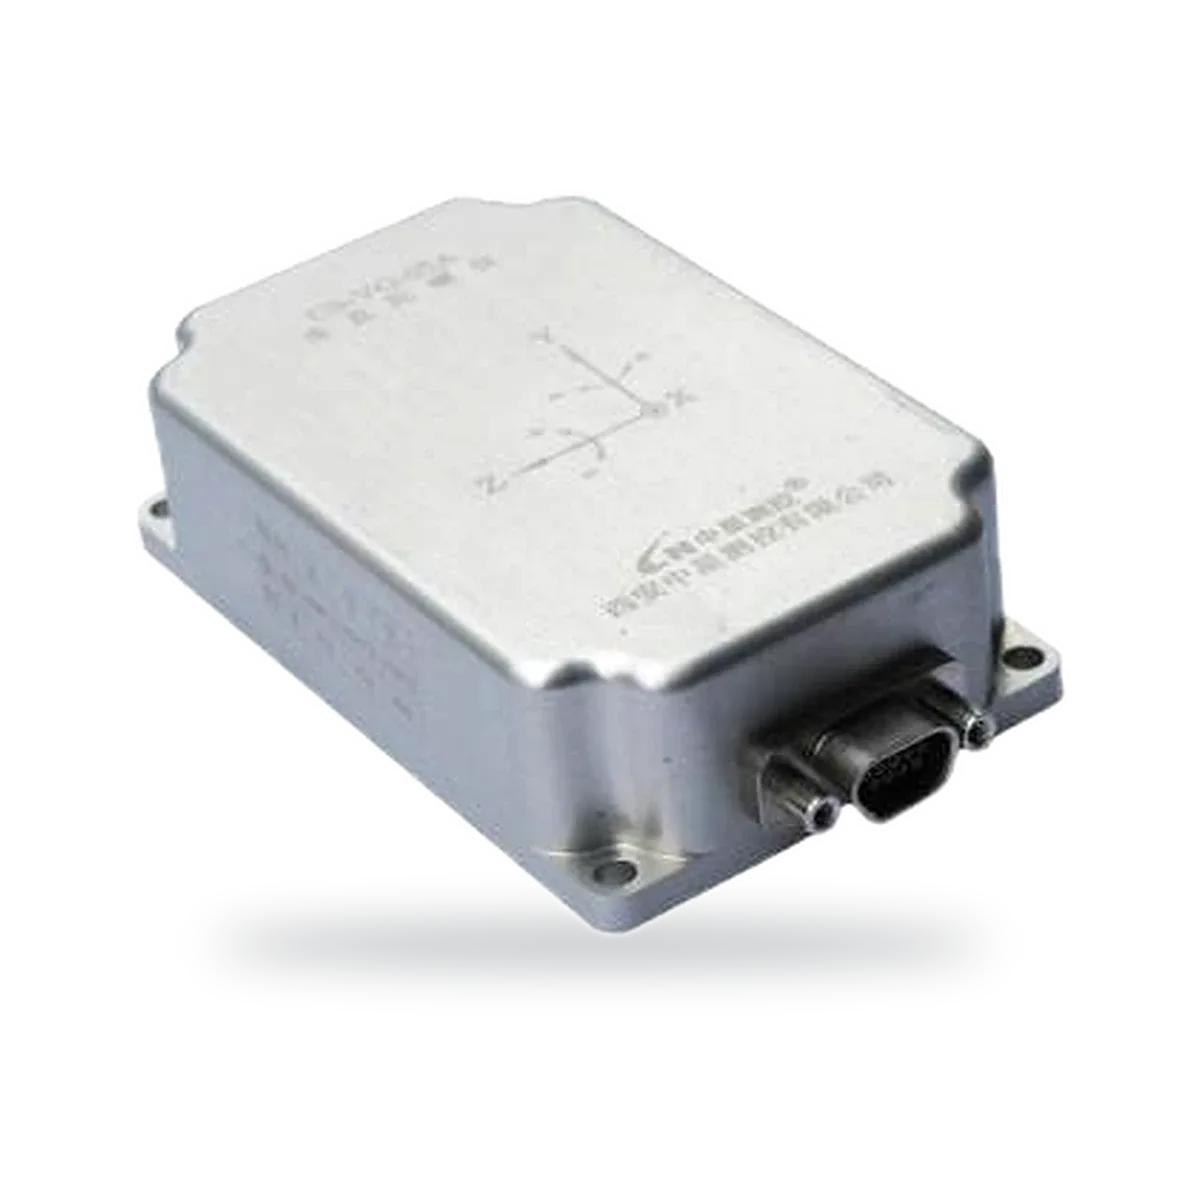
Vertikalkreisel, RS422, Roll ± 180°, Nick ± 90°
- Messbereich
- ± 180 °
- Genauigkeit
- <0.8 °
Inertialsensoren vergleichen
| Modell | Ausgang | Versorgungsspannung | Messbereich | Genauigkeit |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Zweiachsiger Neigungssensor, Spannung, Strom oder digital | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Inertiale Messeinheit für Freileitungsgalopping | UART (TTL level) | 3.3VDC | ± 250 ° / s | |
| CS-LAS Einachsiger Beschleunigungssensor, analoger Ausgang 0.5–4.5V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Vertikalkreisel, RS422, Roll ± 180°, Nick ± 90° | RS422 | 8–30VDC | ± 180 ° | <0.8 ° |
Funktionsweise
MEMS-Beschleunigungssensoren messen die Kraft auf eine winzige Prüfmasse. In Ruhe erfassen sie die Schwerkraft, woraus sich die Neigung ergibt. MEMS-Gyroskope messen die Corioliskraft auf eine schwingende Struktur und liefern die Drehrate. Eine IMU vereint beides auf drei Achsen und fusioniert die Daten zur Lage.
Auswahlhilfe
- Messgröße: Beschleunigung, Drehrate, Neigungswinkel oder vollständige Lage
- Messbereich und Auflösung
- Anzahl der Achsen
- Ausgang: RS232, RS485, CAN oder analog, und die Betriebstemperatur
Häufig gestellte Fragen
Was unterscheidet einen Neigungssensor von einer IMU?
Ein Neigungssensor misst die statische Neigung gegen die Schwerkraft, meist auf einer oder zwei Achsen. Eine IMU misst Beschleunigung und Drehrate auf drei Achsen und kann so die Lage verfolgen, während sich die Plattform bewegt.