Sensores inerciais
Os sensores inerciais medem aceleração, rotação e inclinação sem referência externa. A DWIN fornece acelerômetros MEMS, sensores de velocidade angular, sensores de inclinação (inclinômetros), giroscópios verticais e unidades de medição inercial para máquinas, veículos, estruturas e plataformas.
4 modelos
4 modelos
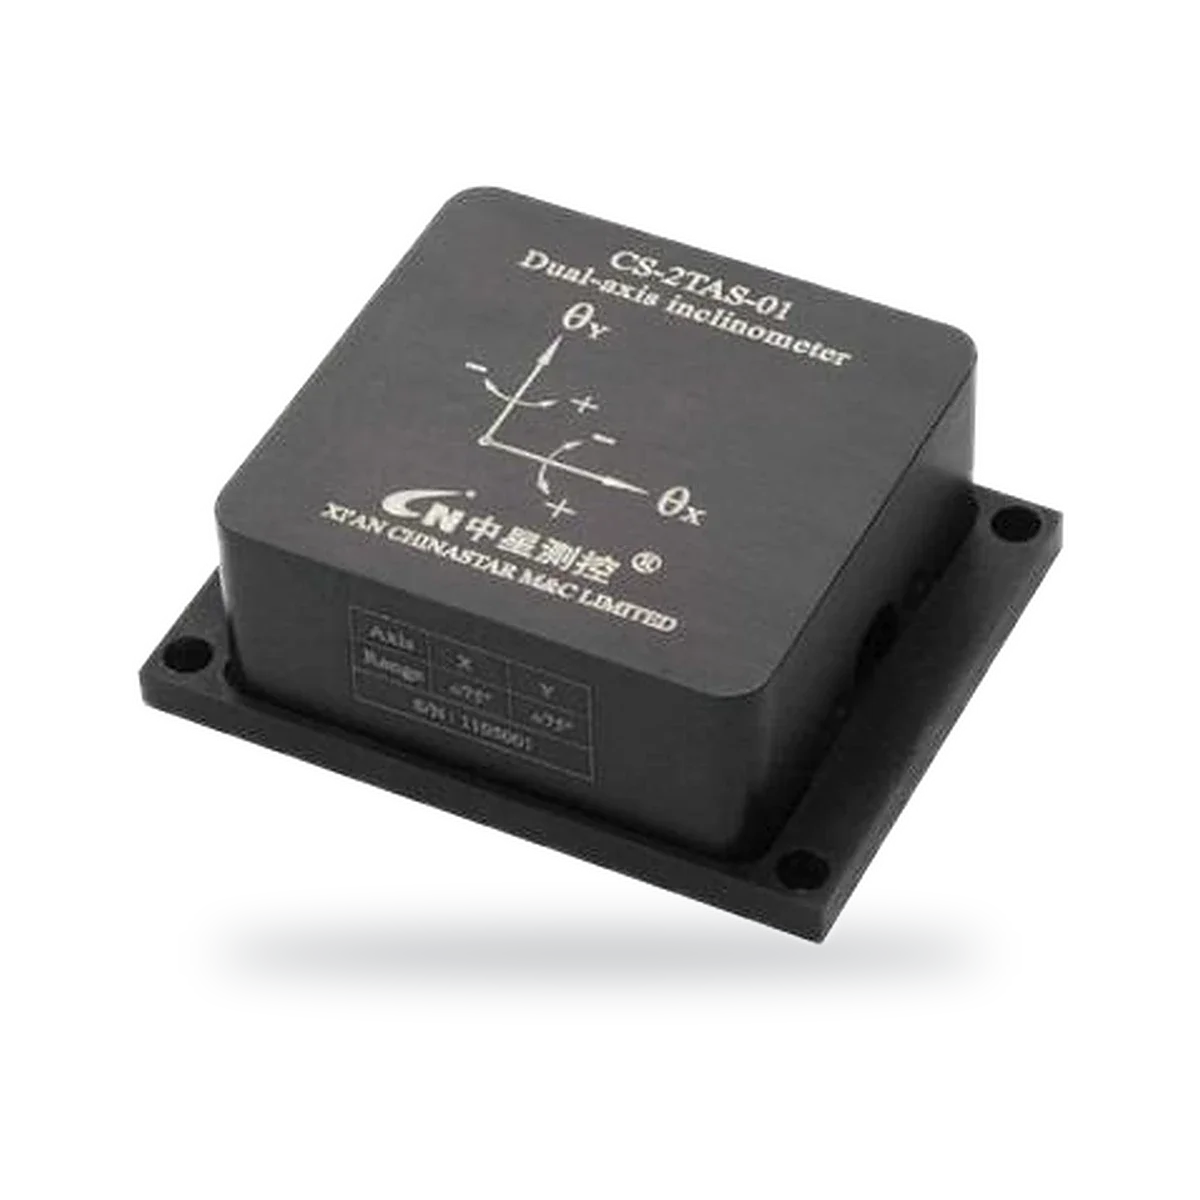
Inclinômetro de dois eixos, saída de tensão, corrente ou digital
- Saída
- 0.5–4.5V, Voltage output
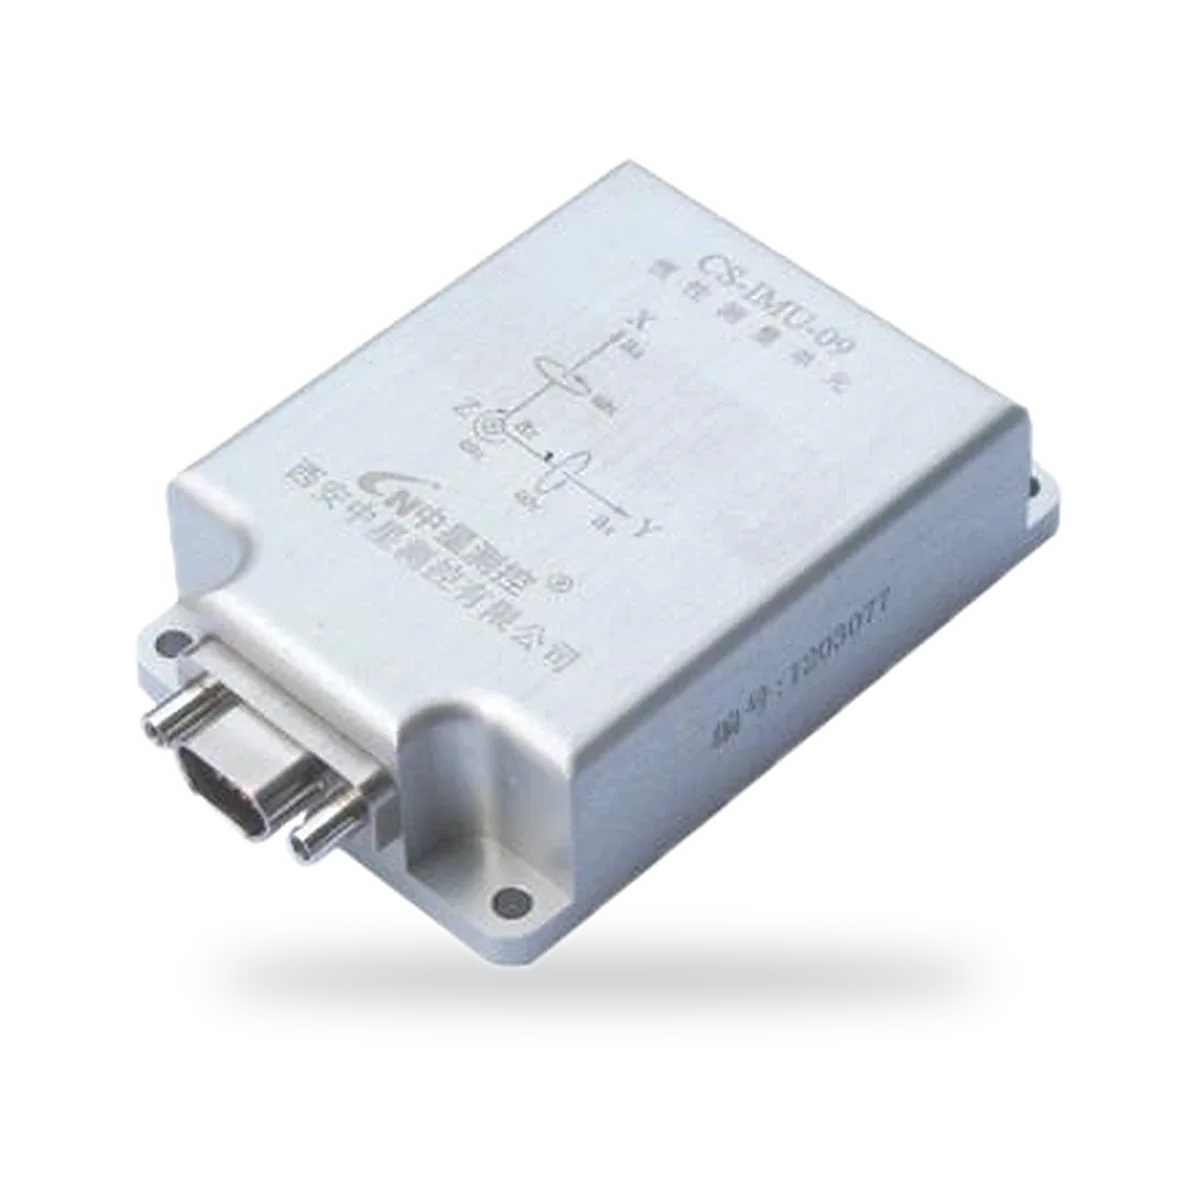
Unidade de medição inercial para galope de linhas aéreas
- Faixa
- ± 250 ° / s
- Saída
- UART (TTL level)
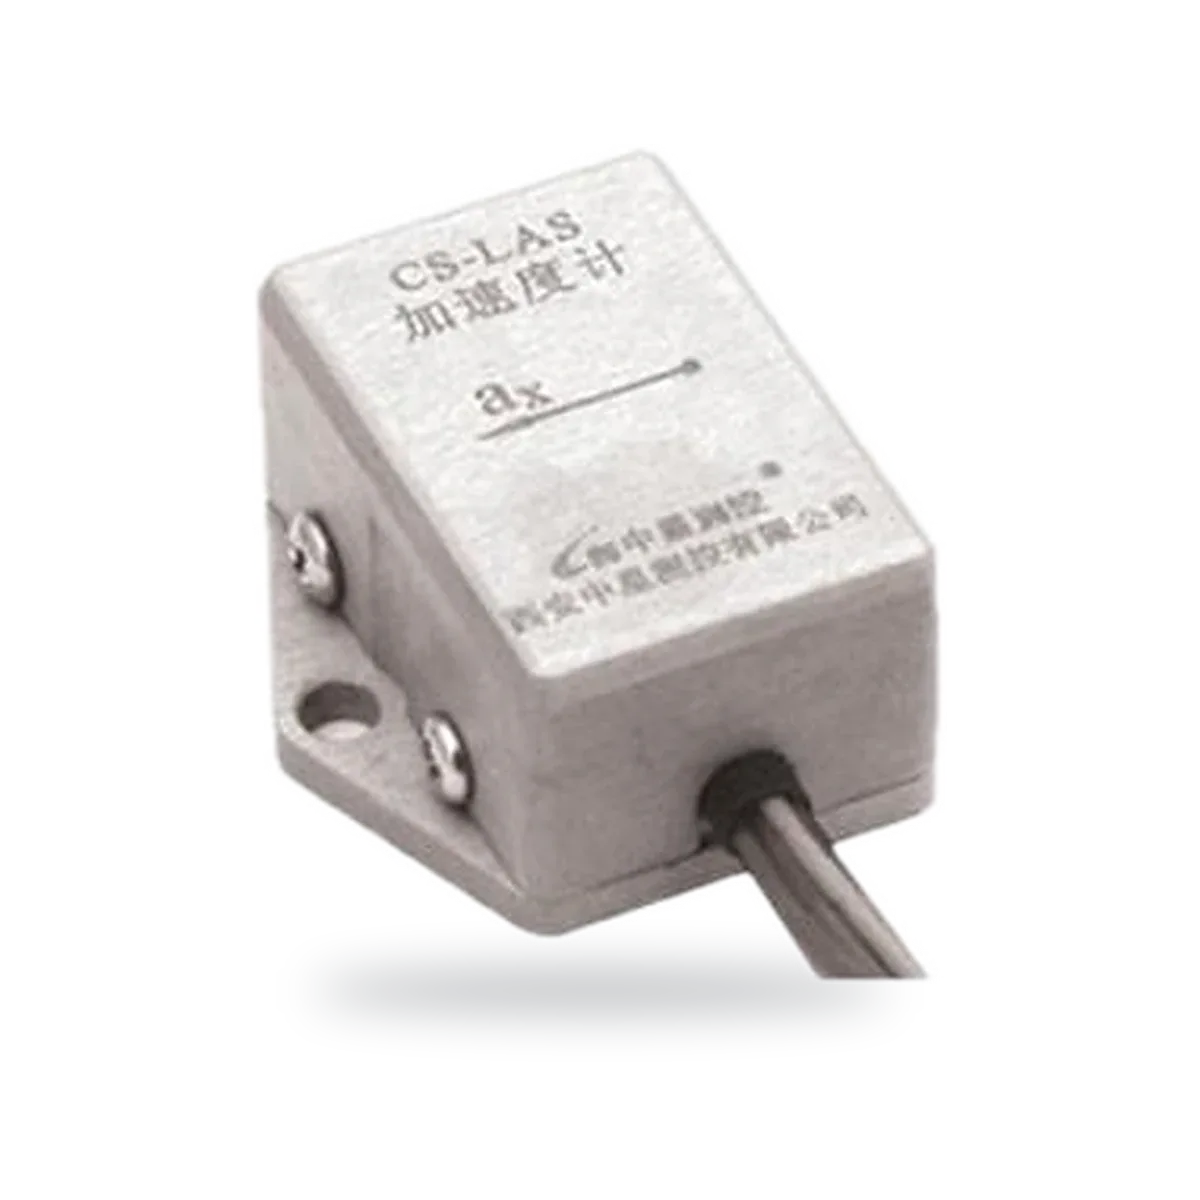
Acelerômetro de um eixo, saída analógica 0.5–4.5V
- Saída
- 0.5–4.5 V
- Tensão de alimentação
- 5 ± 0.25 VDC
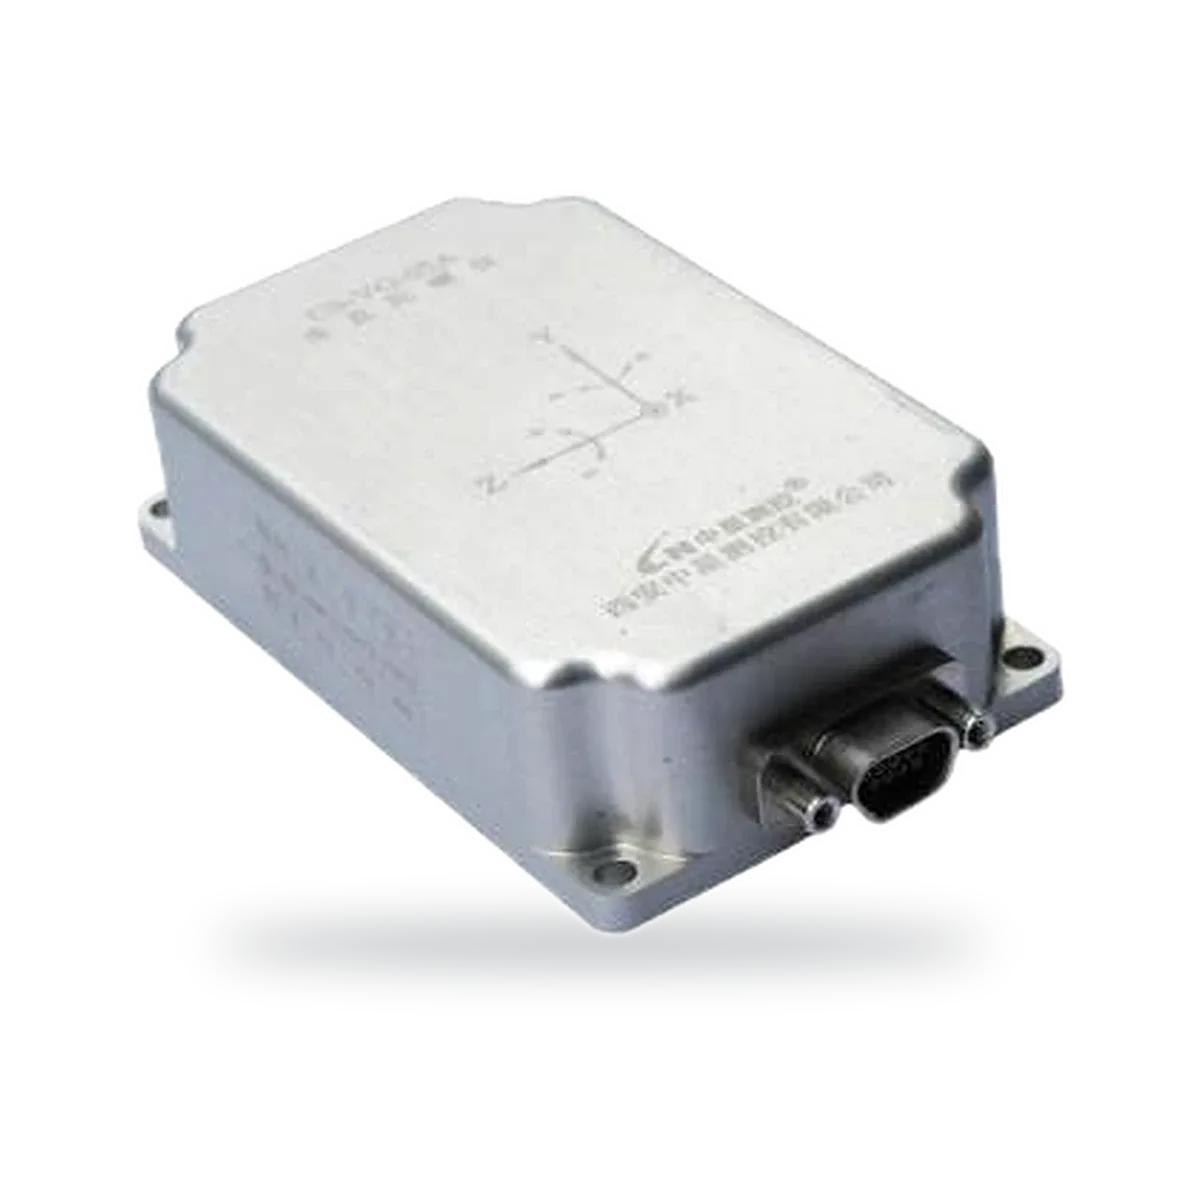
Giroscópio vertical, RS422, roll ± 180°, pitch ± 90°
- Faixa
- ± 180 °
- Exatidão
- <0.8 °
Comparar: Sensores inerciais
| Modelo | Saída | Tensão de alimentação | Faixa | Exatidão |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Inclinômetro de dois eixos, saída de tensão, corrente ou digital | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Unidade de medição inercial para galope de linhas aéreas | UART (TTL level) | 3.3VDC | ± 250 ° / s | |
| CS-LAS Acelerômetro de um eixo, saída analógica 0.5–4.5V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Giroscópio vertical, RS422, roll ± 180°, pitch ± 90° | RS422 | 8–30VDC | ± 180 ° | <0.8 ° |
Como funciona
Os acelerômetros MEMS medem a força sobre uma massa de prova minúscula; em repouso sentem a gravidade, o que dá a inclinação. Os giroscópios MEMS medem a força de Coriolis sobre uma estrutura vibrante para obter a velocidade angular. Uma IMU combina ambos em três eixos e os funde em atitude.
Como escolher
- Grandeza: aceleração, velocidade angular, ângulo de inclinação ou atitude completa
- Faixa de medição e resolução
- Número de eixos
- Saída: RS232, RS485, CAN, analógica, e a temperatura de operação
Perguntas frequentes
Qual é a diferença entre um sensor de inclinação e uma IMU?
Um sensor de inclinação mede a inclinação estática em relação à gravidade, em geral em um ou dois eixos. Uma IMU mede aceleração e velocidade angular em três eixos, por isso acompanha a atitude enquanto a plataforma se move.