Capteurs inertiels
Les capteurs inertiels mesurent l’accélération, la rotation et l’inclinaison sans référence externe. DWIN fournit des accéléromètres MEMS, des capteurs de vitesse angulaire, des capteurs d’inclinaison (inclinomètres), des gyroscopes verticaux et des centrales inertielles pour machines, véhicules, ouvrages et plateformes.
4 modèles
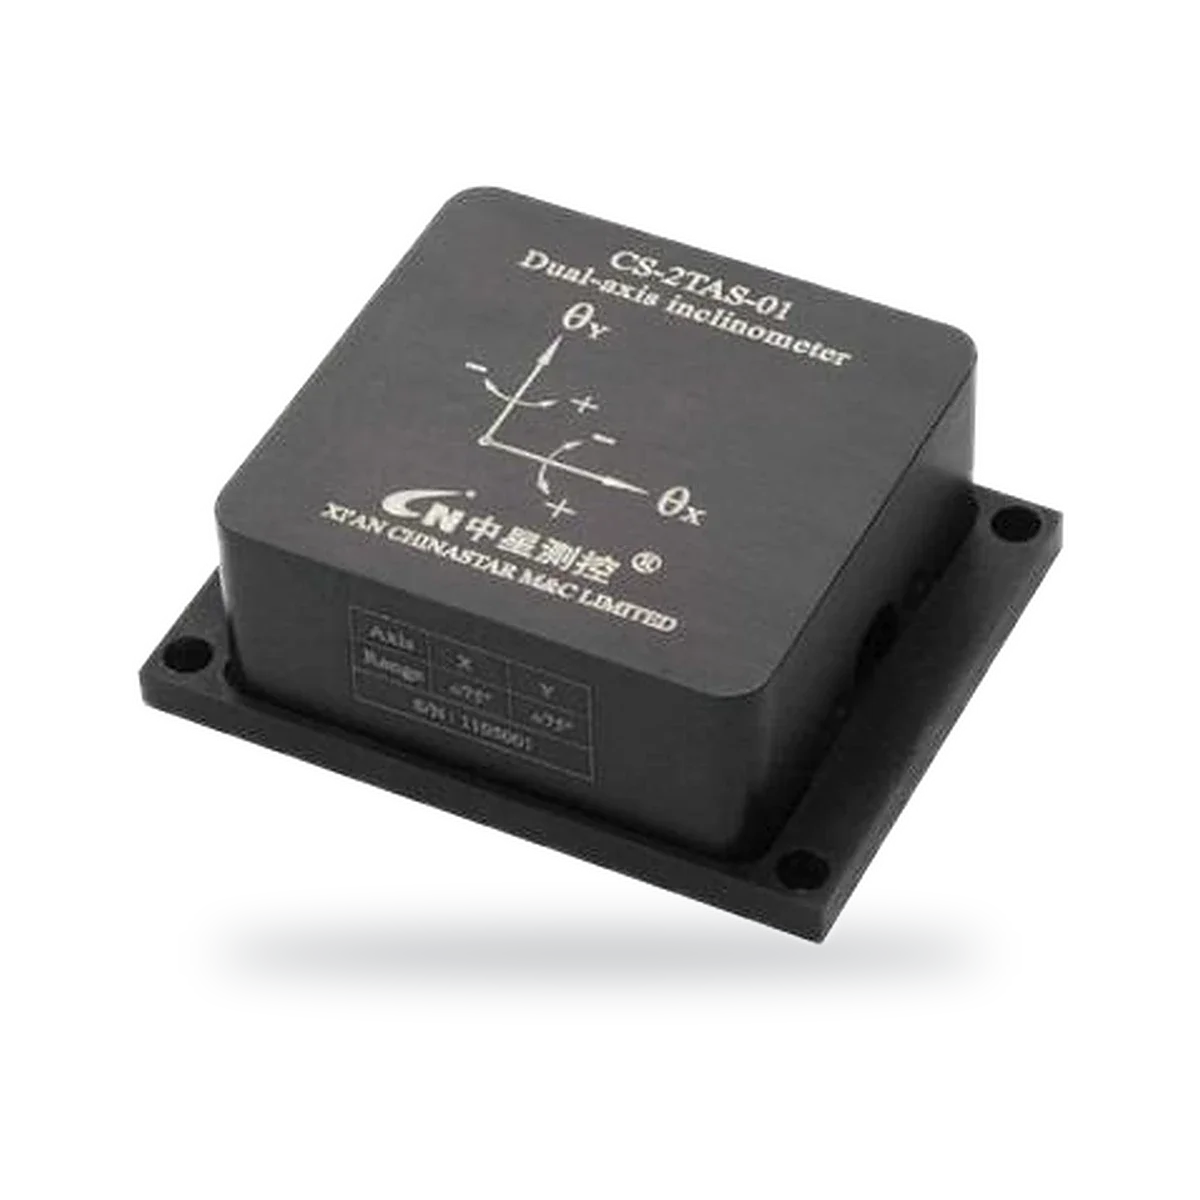
4 modèles
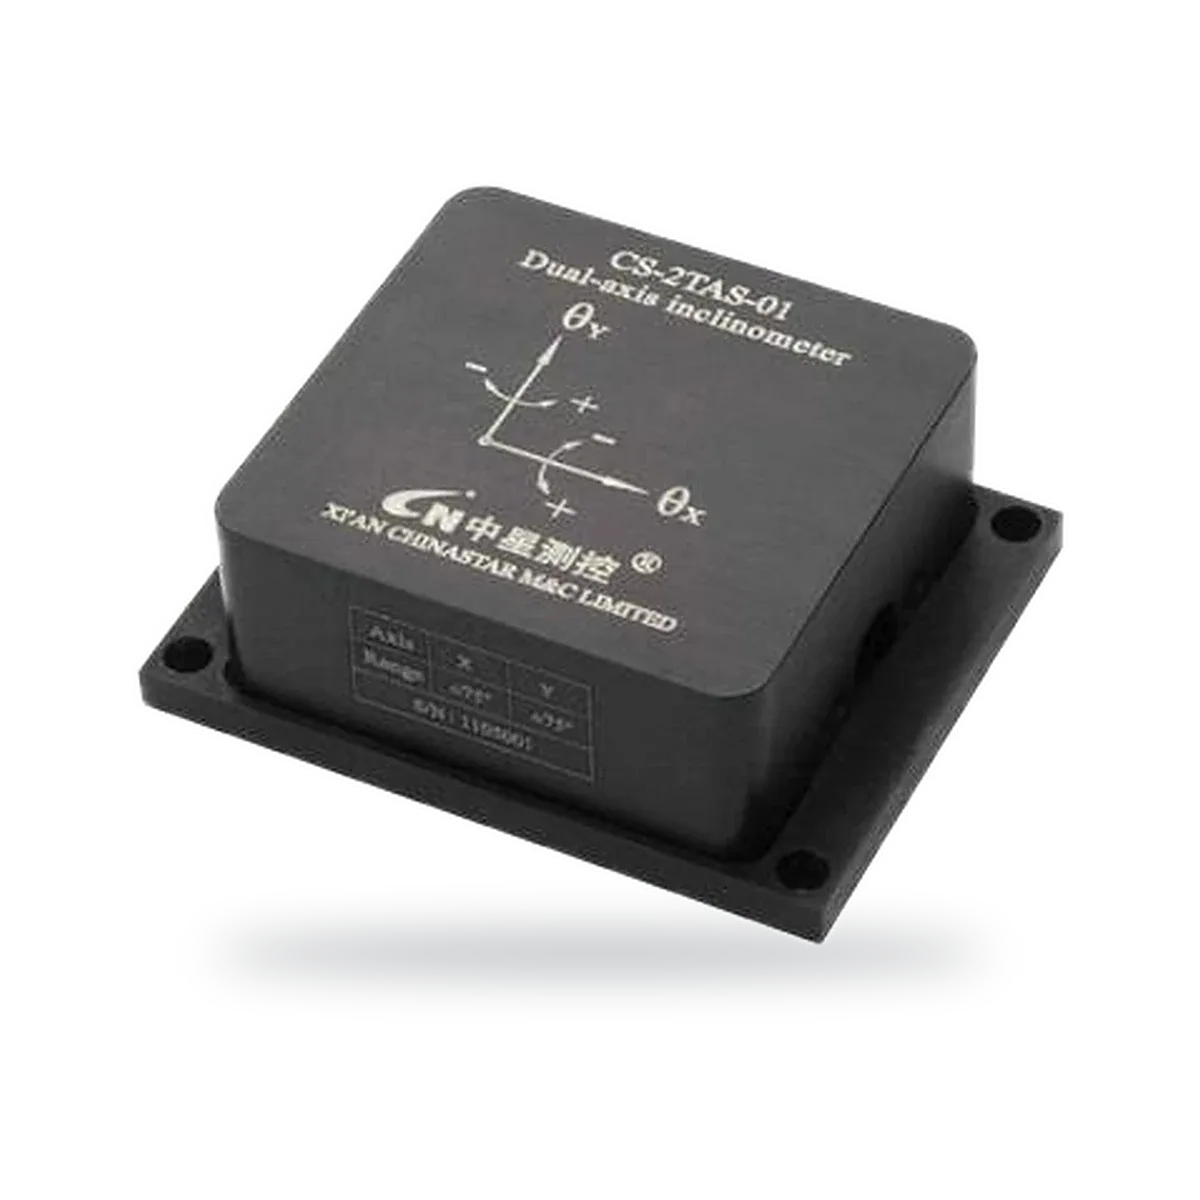
Inclinomètre à deux axes, sortie tension, courant ou numérique
- Sortie
- 0.5–4.5V, Voltage output
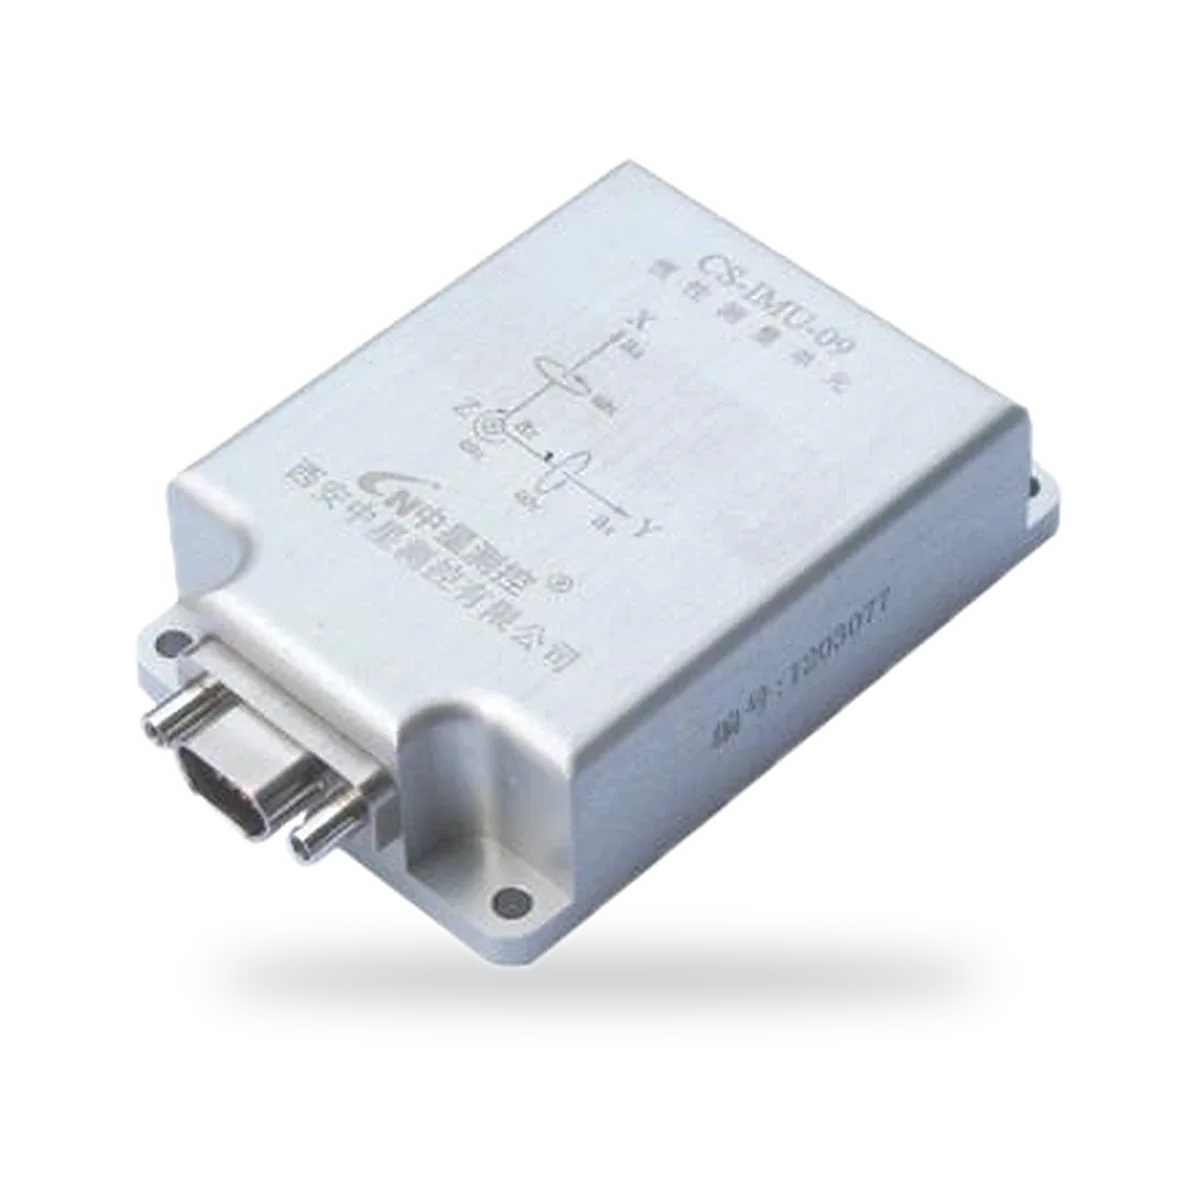
Centrale inertielle pour le galop des lignes aériennes
- Plage
- ± 250 ° / s
- Sortie
- UART (TTL level)
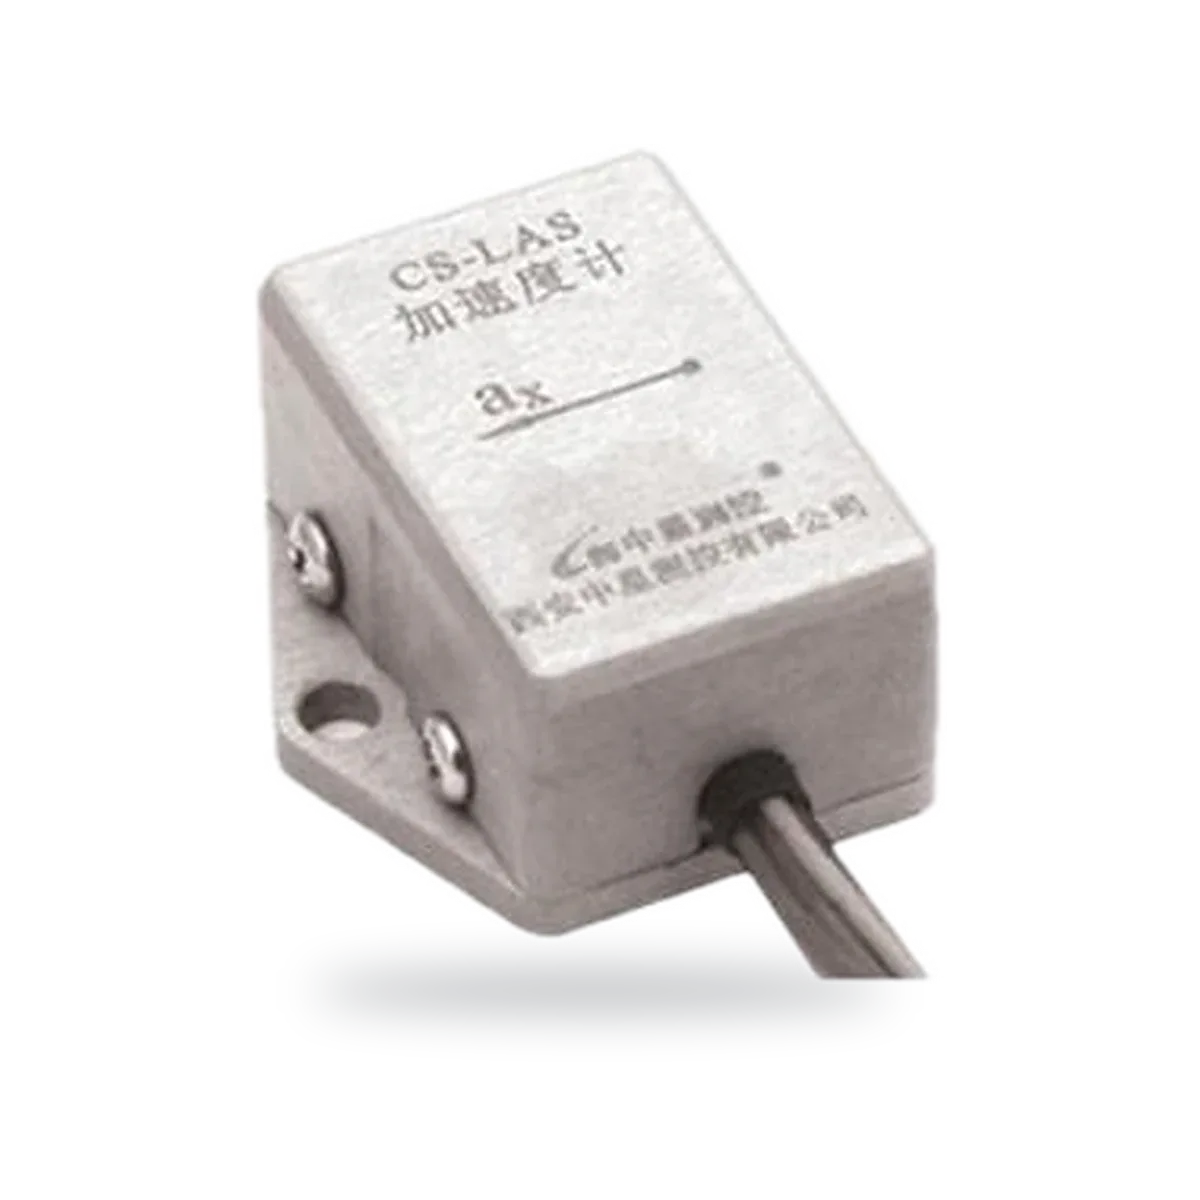
Accéléromètre à un axe, sortie analogique 0.5–4.5V
- Sortie
- 0.5–4.5 V
- Tension d’alimentation
- 5 ± 0.25 VDC
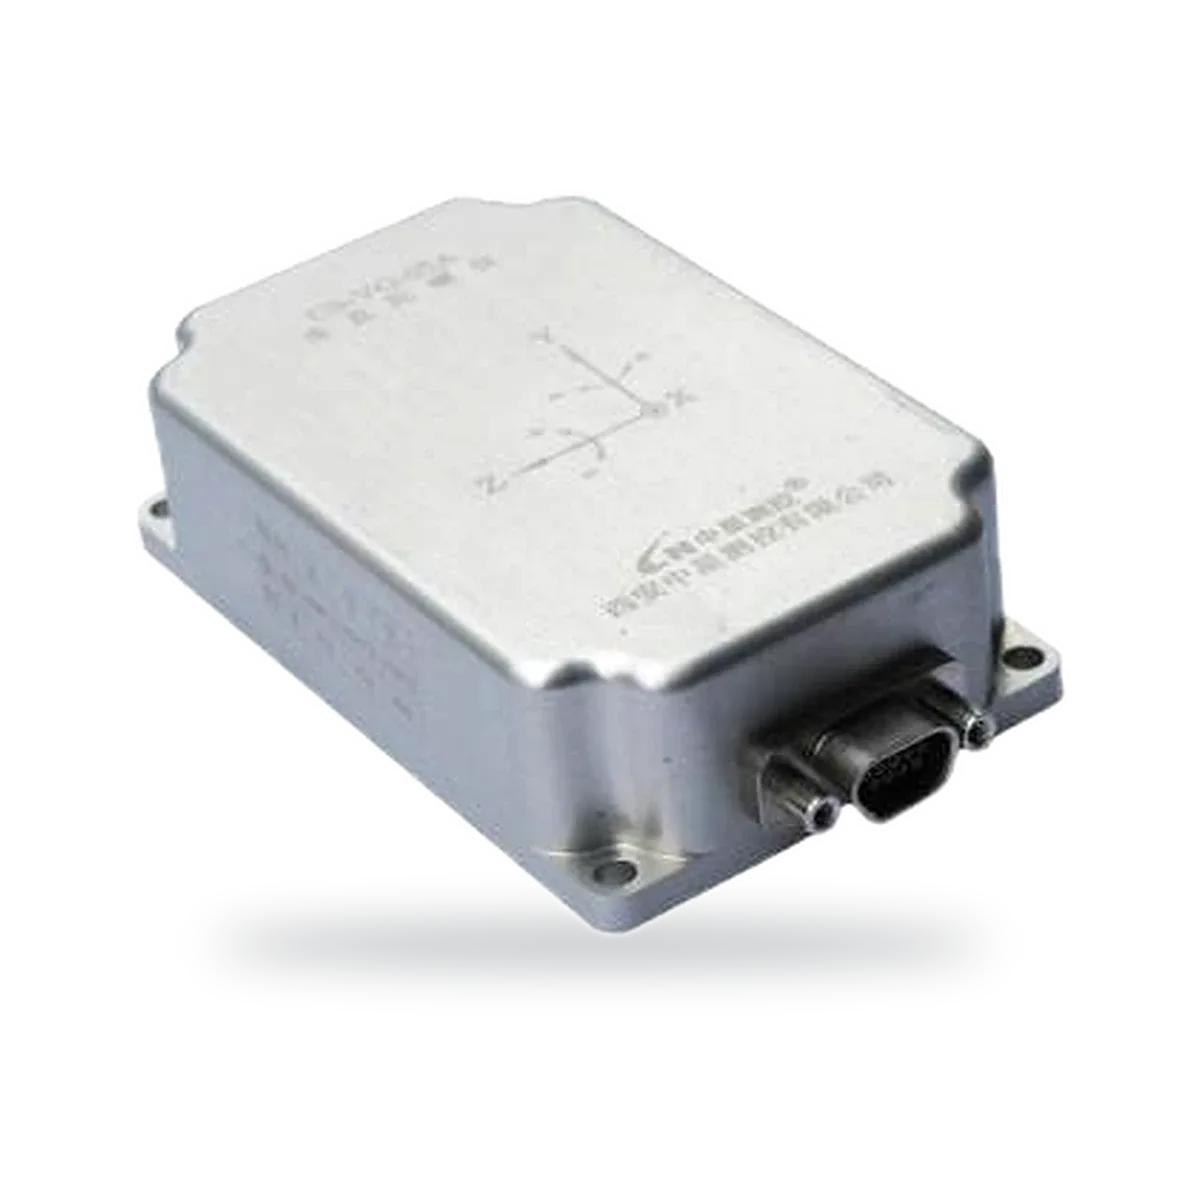
Gyroscope vertical, RS422, roulis ± 180°, tangage ± 90°
- Plage
- ± 180 °
- Précision
- <0.8 °
Comparer : Capteurs inertiels
| Modèle | Sortie | Tension d’alimentation | Plage | Précision |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Inclinomètre à deux axes, sortie tension, courant ou numérique | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Centrale inertielle pour le galop des lignes aériennes | UART (TTL level) | 3.3VDC | ± 250 ° / s | |
| CS-LAS Accéléromètre à un axe, sortie analogique 0.5–4.5V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Gyroscope vertical, RS422, roulis ± 180°, tangage ± 90° | RS422 | 8–30VDC | ± 180 ° | <0.8 ° |
Principe de fonctionnement
Les accéléromètres MEMS mesurent la force exercée sur une minuscule masse sismique. À l’arrêt, ils perçoivent la gravité, ce qui donne l’inclinaison. Les gyroscopes MEMS mesurent la force de Coriolis sur une structure vibrante pour donner la vitesse angulaire. Une IMU combine les deux sur trois axes et les fusionne pour obtenir l’attitude.
Comment choisir
- Grandeur : accélération, vitesse angulaire, angle d’inclinaison ou attitude complète
- Plage de mesure et résolution
- Nombre d’axes
- Sortie : RS232, RS485, CAN, analogique, et température de fonctionnement
Questions fréquentes
Quelle différence entre un inclinomètre et une IMU ?
Un inclinomètre mesure l’inclinaison statique par rapport à la gravité, en général sur un ou deux axes. Une IMU mesure l’accélération et la vitesse angulaire sur trois axes : elle suit donc l’attitude pendant que la plateforme bouge.