Czujniki zbliżeniowe, enkodery obrotowe i liniowe czujniki położenia
Czujniki położenia informują maszynę, gdzie znajdują się jej ruchome elementy. DWIN dostarcza indukcyjne czujniki zbliżeniowe, absolutne enkodery obrotowe oraz liniowe czujniki położenia: linkowe, LVDT i magnetostrykcyjne. Dla każdego modelu dostępna jest pełna tabela specyfikacji oraz karta katalogowa w formacie PDF.
Modele: 5
Modele: 5
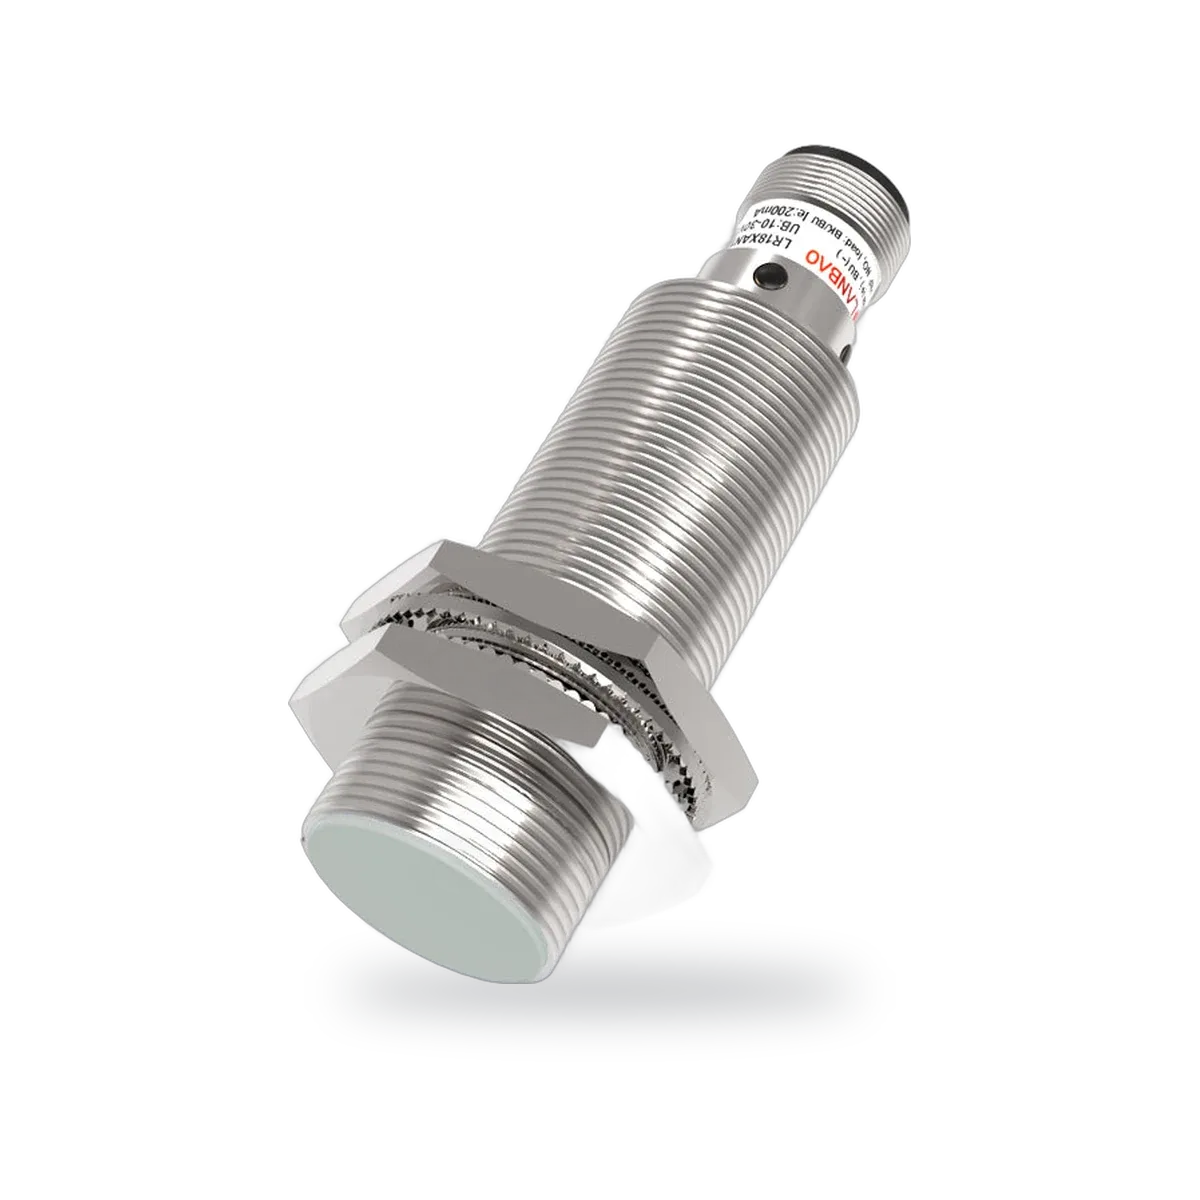
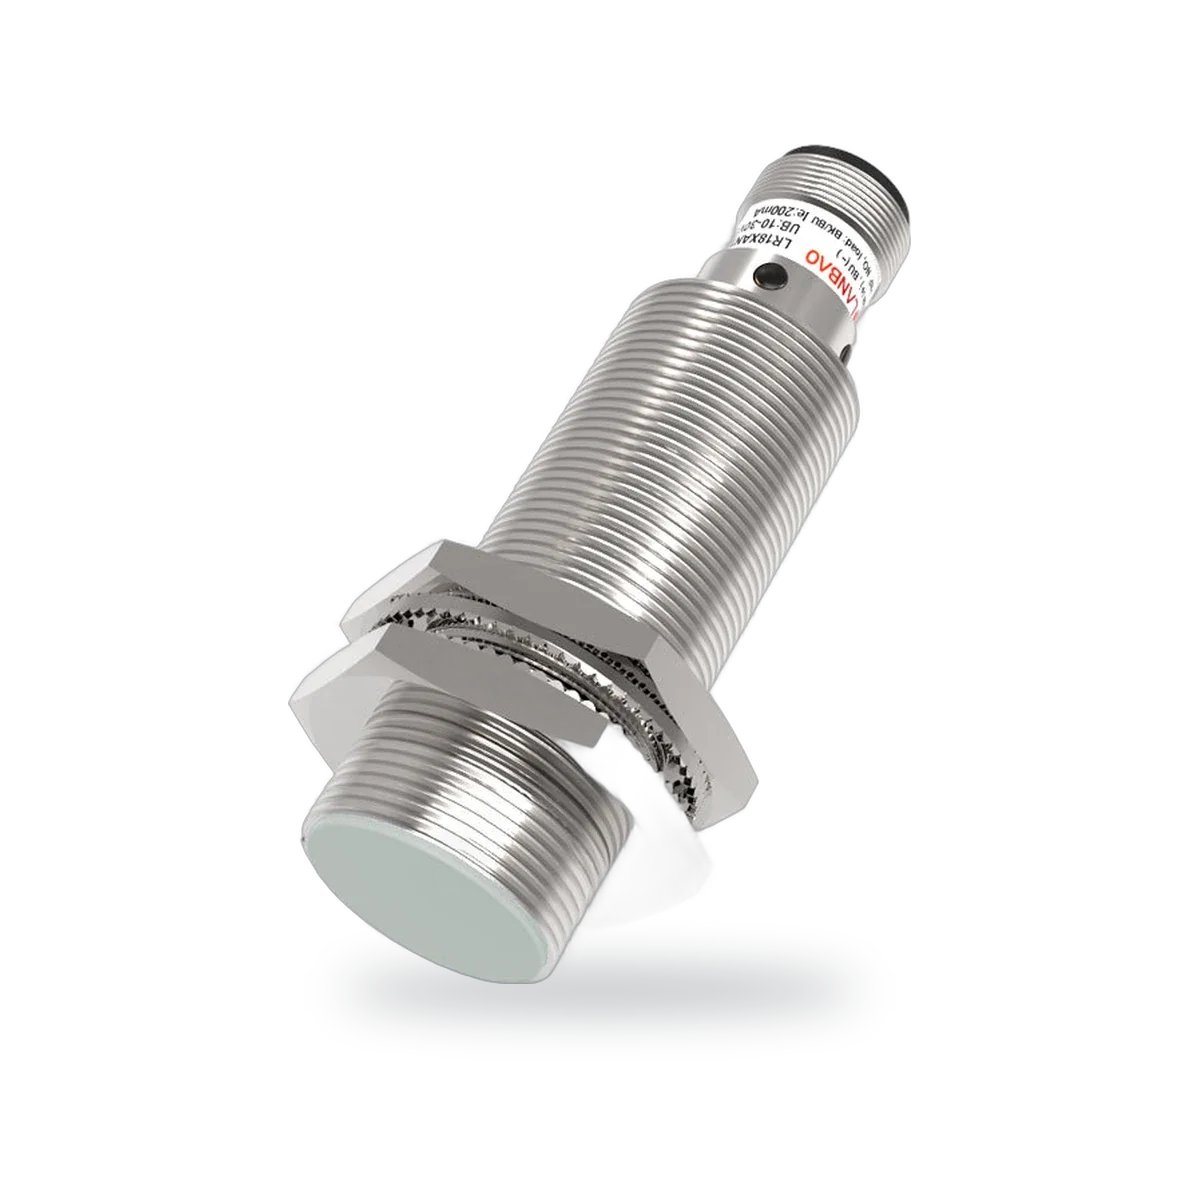
Indukcyjny czujnik zbliżeniowy, M8–M30, NPN lub PNP
- Rodzaj gwintu
- M8 / M12 / M18 / M30
- Typ wyjścia
- NPN or PNP, NO or NC
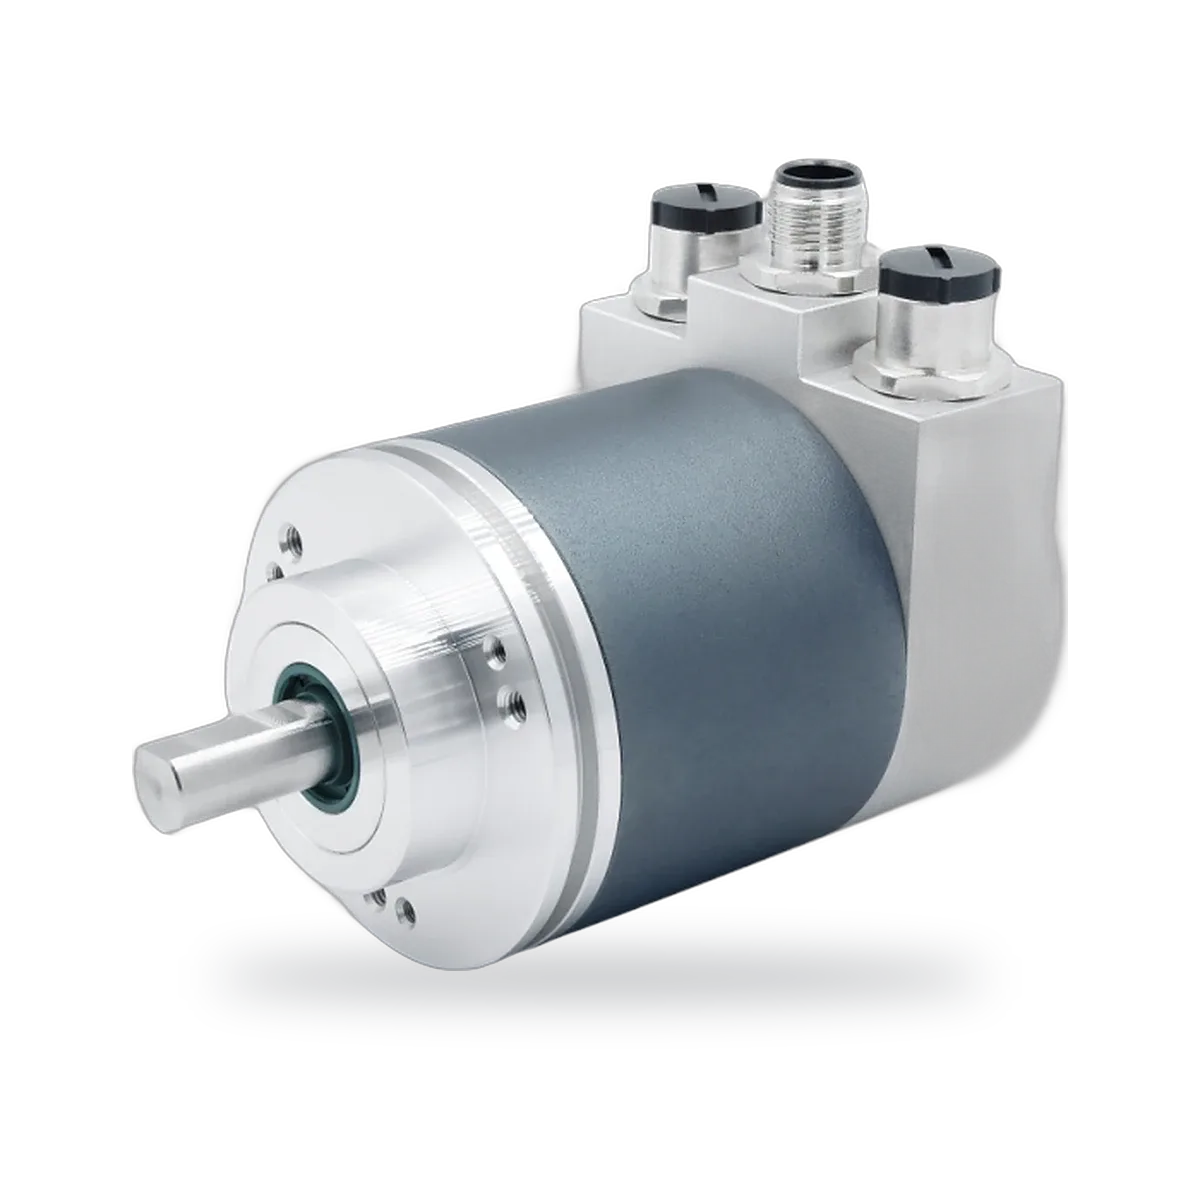
Absolutny magnetyczny enkoder obrotowy, Ø58 mm, EtherCAT
- Rozdzielczość
- 16-bit single-turn, 14-bit multi-turn
- Interfejs elektryczny
- EtherCAT
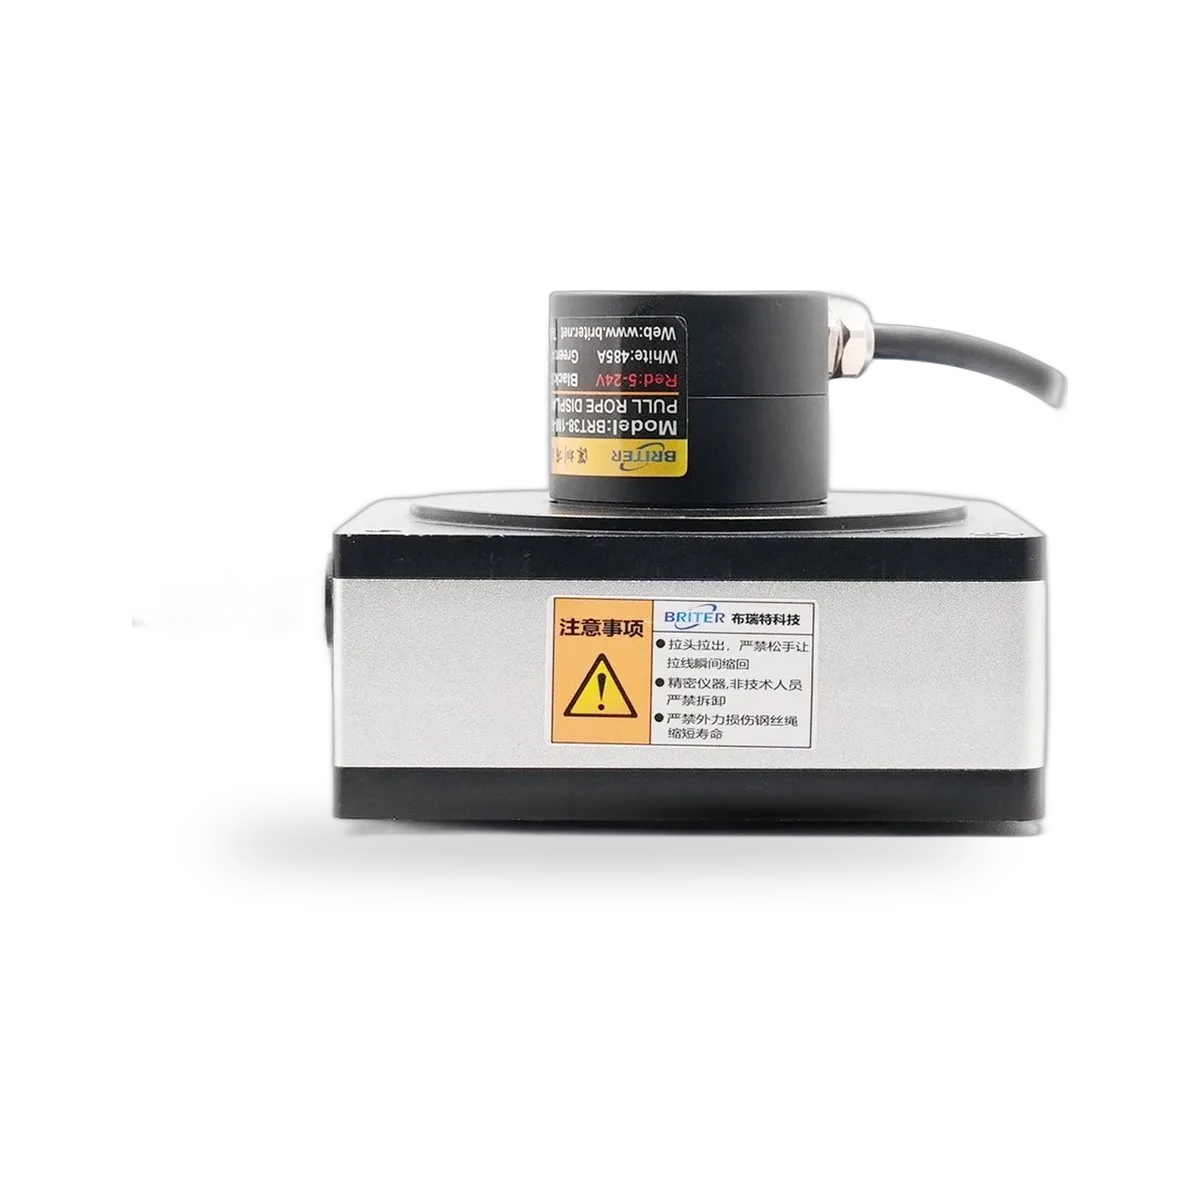
Linkowy czujnik przemieszczenia, RS485 oraz 4–20 mA, 0–5 V lub 0–10 V, do 20 m
- Zakres
- 0.5–20 m
- Wyjście
- RS485 + 4–20 mA, 0–5 V or 0–10 V
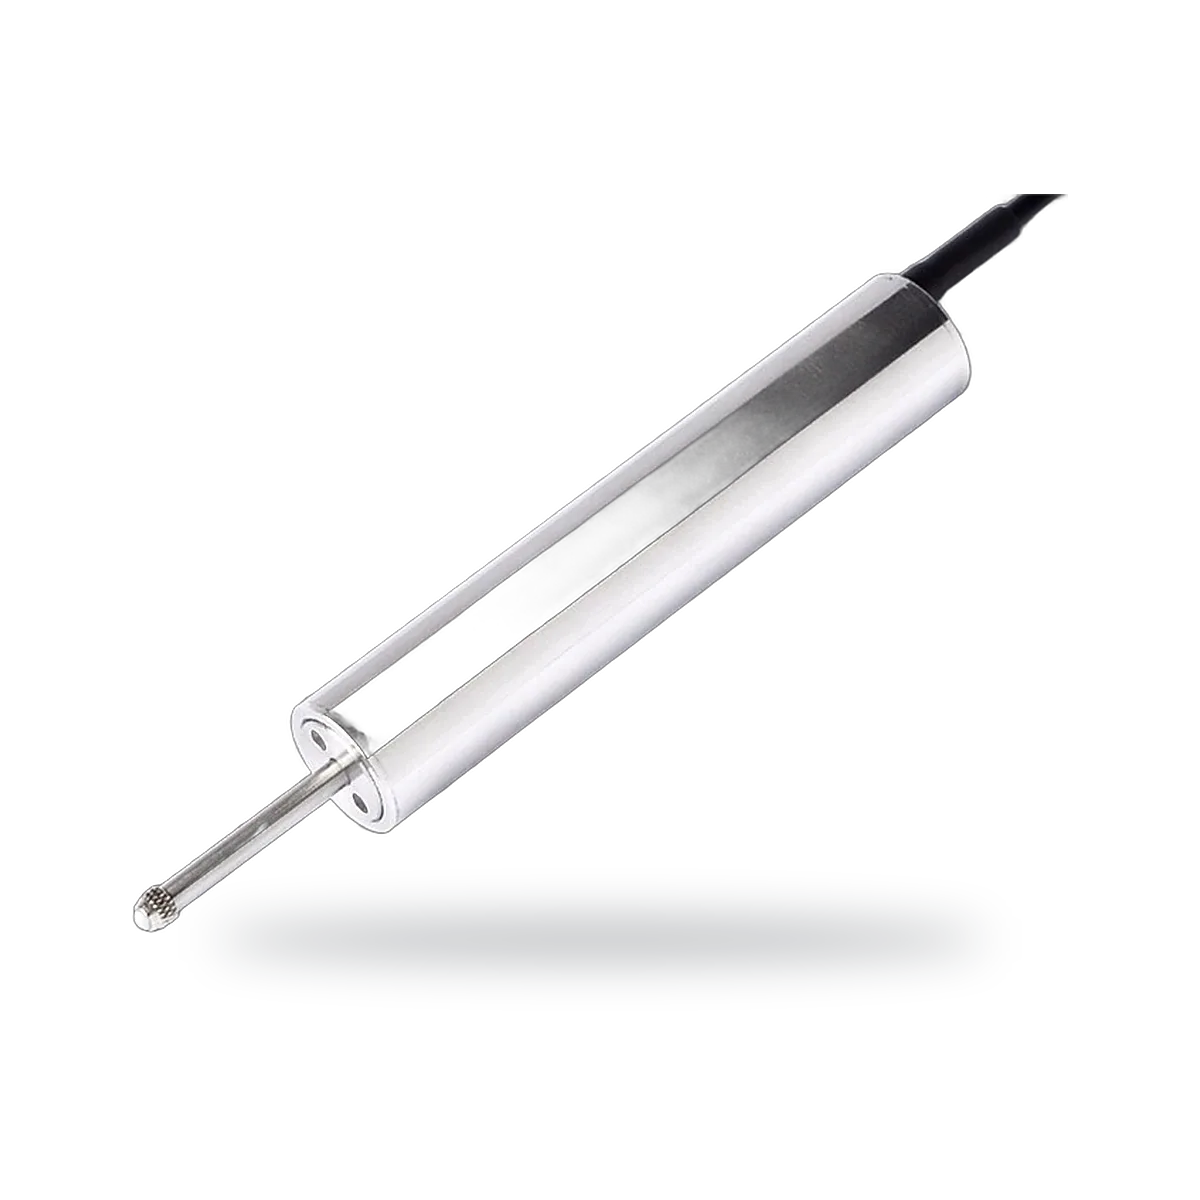
Czujnik przemieszczenia LVDT z powrotem sprężynowym, Ø20 mm, od 2,5 do 100 mm
- Zakres
- 2.5–100 mm
- Wyjście
- 0–5 V, 0–10 V, 4–20 mA or RS485
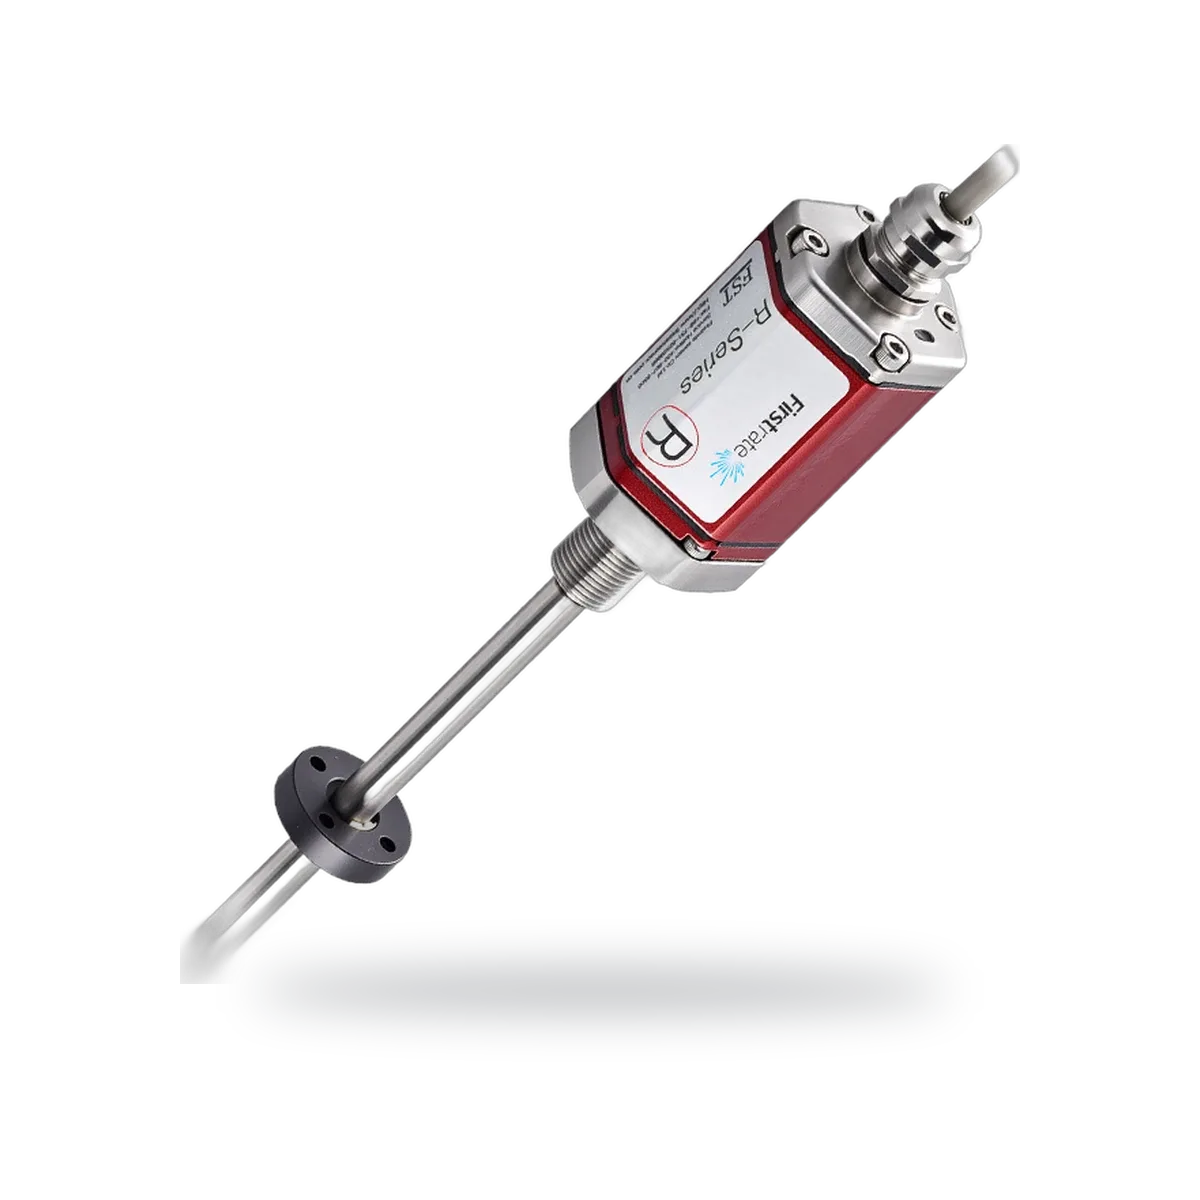
Magnetostrykcyjny czujnik położenia liniowego, od 50 do 2000 mm, wyjście analogowe, RS485 lub SSI
- Zakres
- 50–2000 mm
- Wyjście
- 4–20 mA, 0–10 V, RS485 or SSI
Porównaj: Czujniki położenia i zbliżeniowe
| Model | Ochrona | Zakres | Wyjście | Rozdzielczość |
|---|---|---|---|---|
| DW-PX Indukcyjny czujnik zbliżeniowy, M8–M30, NPN lub PNP | IP67 | |||
| DW-ENC Absolutny magnetyczny enkoder obrotowy, Ø58 mm, EtherCAT | IP65 or IP66 (IP67 optional) | 16-bit single-turn, 14-bit multi-turn | ||
| DW-DWS Linkowy czujnik przemieszczenia, RS485 oraz 4–20 mA, 0–5 V lub 0–10 V, do 20 m | 0.5–20 m | RS485 + 4–20 mA, 0–5 V or 0–10 V | ||
| DW-LVDT Czujnik przemieszczenia LVDT z powrotem sprężynowym, Ø20 mm, od 2,5 do 100 mm | 2.5–100 mm | 0–5 V, 0–10 V, 4–20 mA or RS485 | ≤0.1 µm | |
| DW-MLT Magnetostrykcyjny czujnik położenia liniowego, od 50 do 2000 mm, wyjście analogowe, RS485 lub SSI | IP67 | 50–2000 mm | 4–20 mA, 0–10 V, RS485 or SSI |
Zasada działania
Indukcyjny czujnik zbliżeniowy zasila cewkę, która wytwarza zmienne pole magnetyczne. Metalowy obiekt wchodzący w to pole zmienia je, a czujnik przełącza bez kontaktu z obiektem. Enkoder obrotowy odczytuje kodowaną tarczę osadzoną na wale. Enkoder inkrementalny generuje impulsy podczas obrotu wału, natomiast enkoder absolutny podaje bezpośrednio położenie wału. Liniowe czujniki położenia śledzą element poruszający się po linii prostej. Linkowy czujnik przemieszczenia zamienia wyciąganie nawiniętej linki na ruch obrotowy. LVDT mierzy, jak ruchomy rdzeń zmienia sprzężenie między uzwojeniami transformatora. Magnetostrykcyjny czujnik położenia mierzy czas przebiegu impulsu wzdłuż falowodu do magnesu pozycyjnego.
Jak wybrać
- Przełączanie czy pomiar: czujnik zbliżeniowy, enkoder czy liniowy czujnik położenia
- Ruch obrotowy czy liniowy oraz wymagany zakres przemieszczenia
- Montaż: wał pełny, wał drążony lub rozmiar gwintu
- Interfejs wymagany przez sterownik, np. SSI, CANopen lub EtherCAT
- Warunki otoczenia: wstrząsy, drgania, zabrudzenia i wilgoć
Najczęściej zadawane pytania
Enkoder inkrementalny czy absolutny?
Enkoder inkrementalny generuje impulsy podczas obrotu wału, a sterownik zlicza je od punktu odniesienia. Enkoder absolutny podaje unikalną wartość dla każdego położenia wału. Dzięki temu położenie jest znane natychmiast po przywróceniu zasilania, bez konieczności bazowania. Enkoder absolutny warto wybrać tam, gdzie maszyna nie może utracić informacji o położeniu.
Linkowy, LVDT czy magnetostrykcyjny: który liniowy czujnik położenia wybrać?
Czujnik linkowy montuje się obok toru ruchu i wymaga jedynie punktu mocowania linki. LVDT mierzy bez kontaktu między rdzeniem a uzwojeniami. Czujnik magnetostrykcyjny bezkontaktowo mierzy położenie magnesu przesuwającego się wzdłuż jego pręta. Prosimy przesłać do DWIN informacje o skoku, sposobie montażu i interfejsie, a zaproponujemy odpowiedni model.