Sensores de proximidade, encoders rotativos e sensores de posição linear
Sensores de posição informam a uma máquina onde estão suas partes móveis. A DWIN fornece sensores de proximidade indutivos, encoders rotativos absolutos e sensores de posição linear a cabo, LVDT e magnetostritivos, cada um com tabela de especificações completa e folha de dados em PDF.
5 modelos
5 modelos
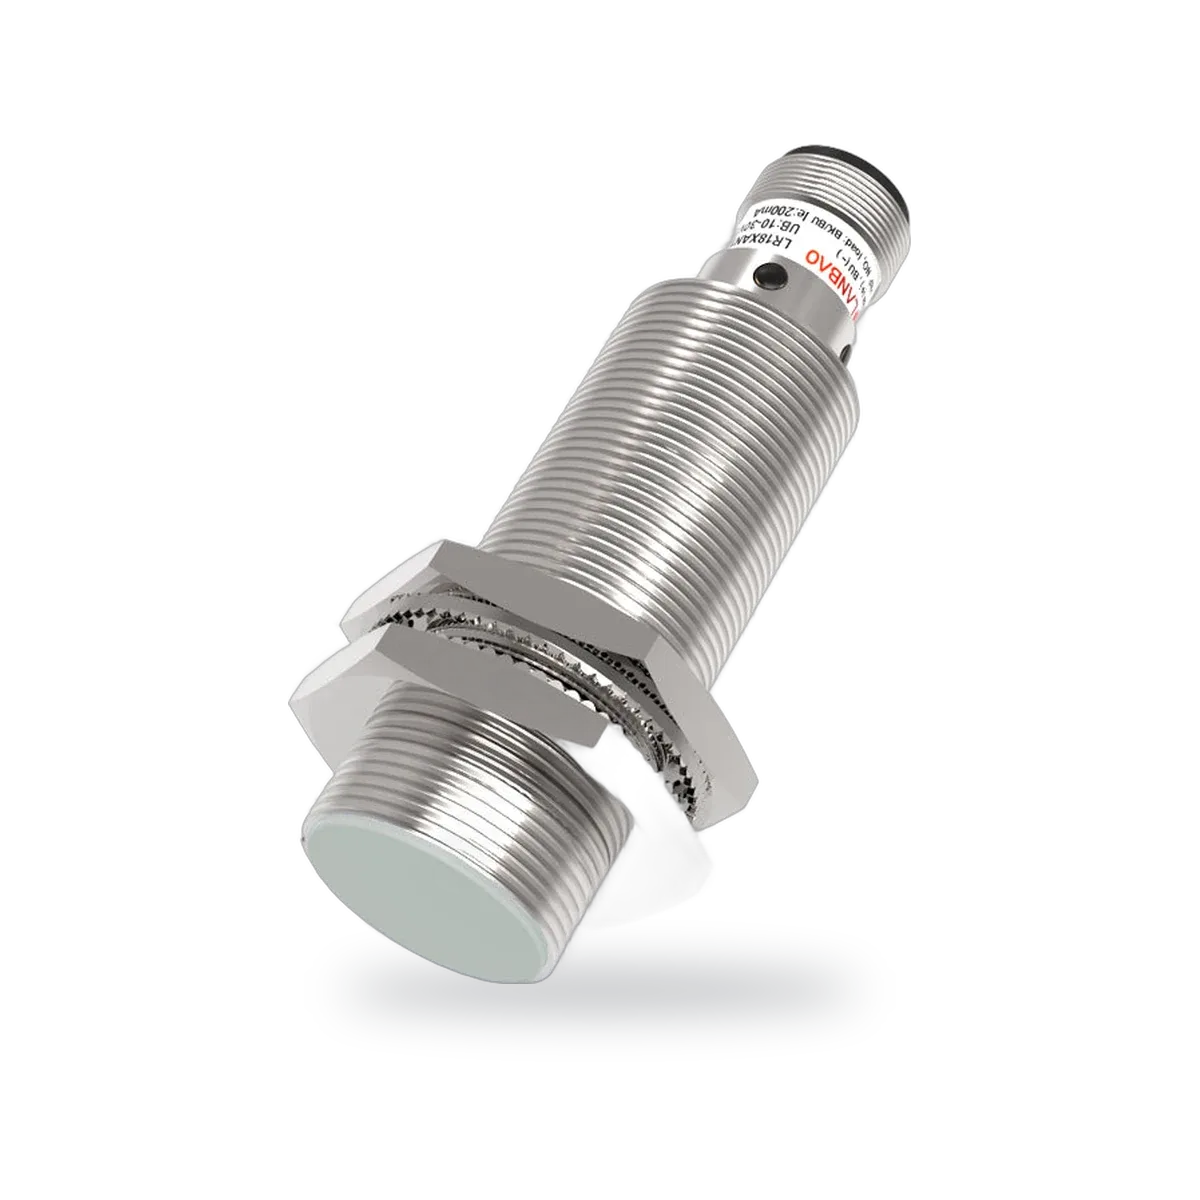
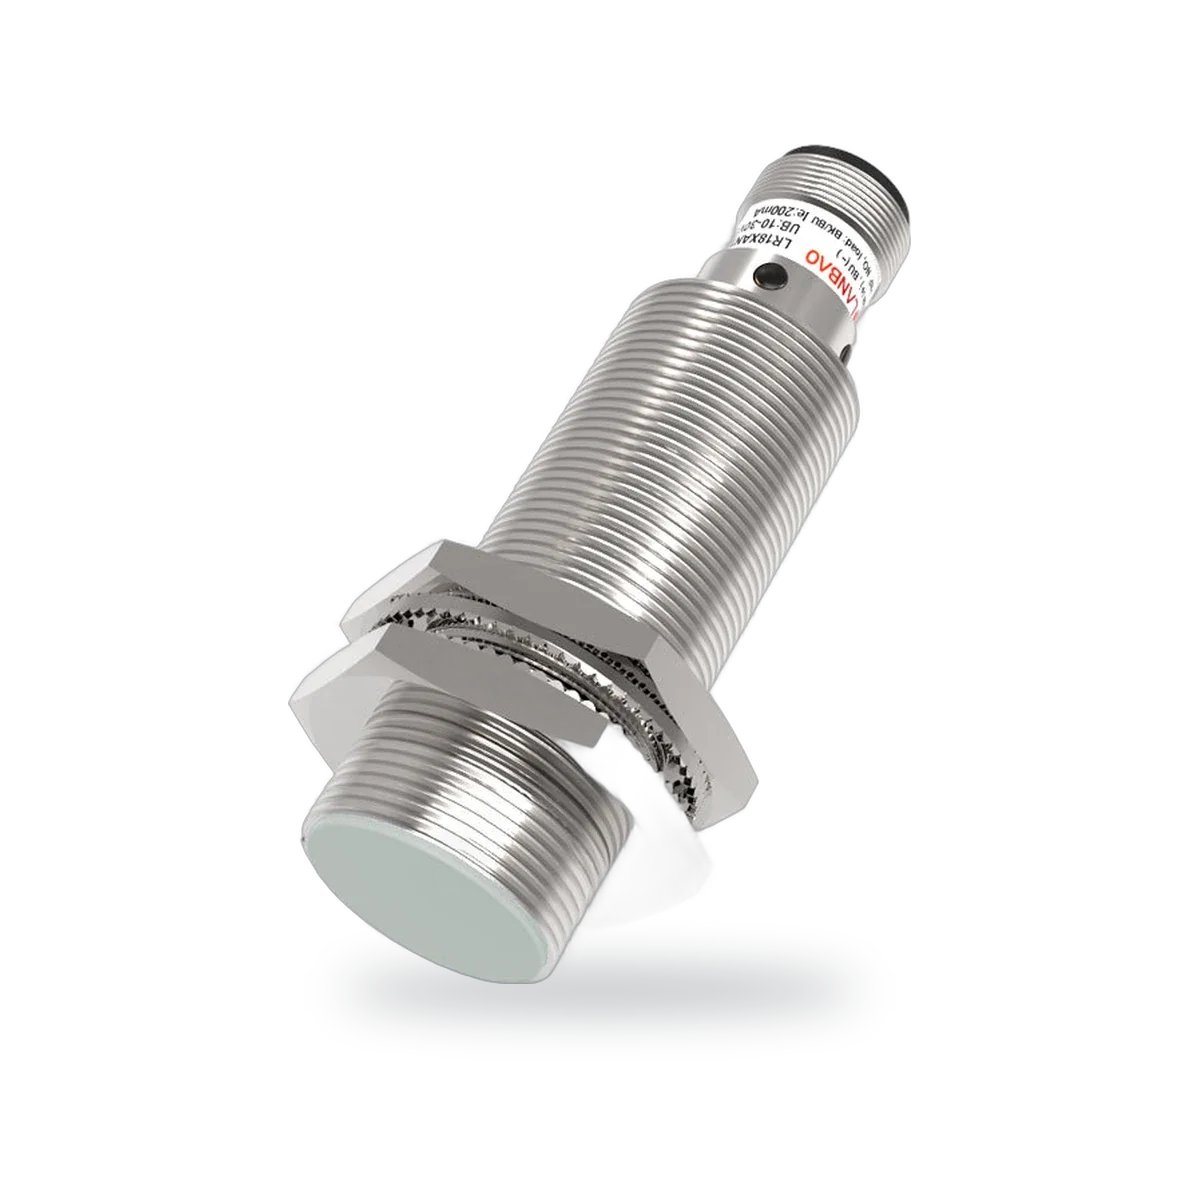
Sensor de proximidade indutivo, M8 a M30, NPN ou PNP
- Especificação da rosca
- M8 / M12 / M18 / M30
- Tipo de saída
- NPN or PNP, NO or NC
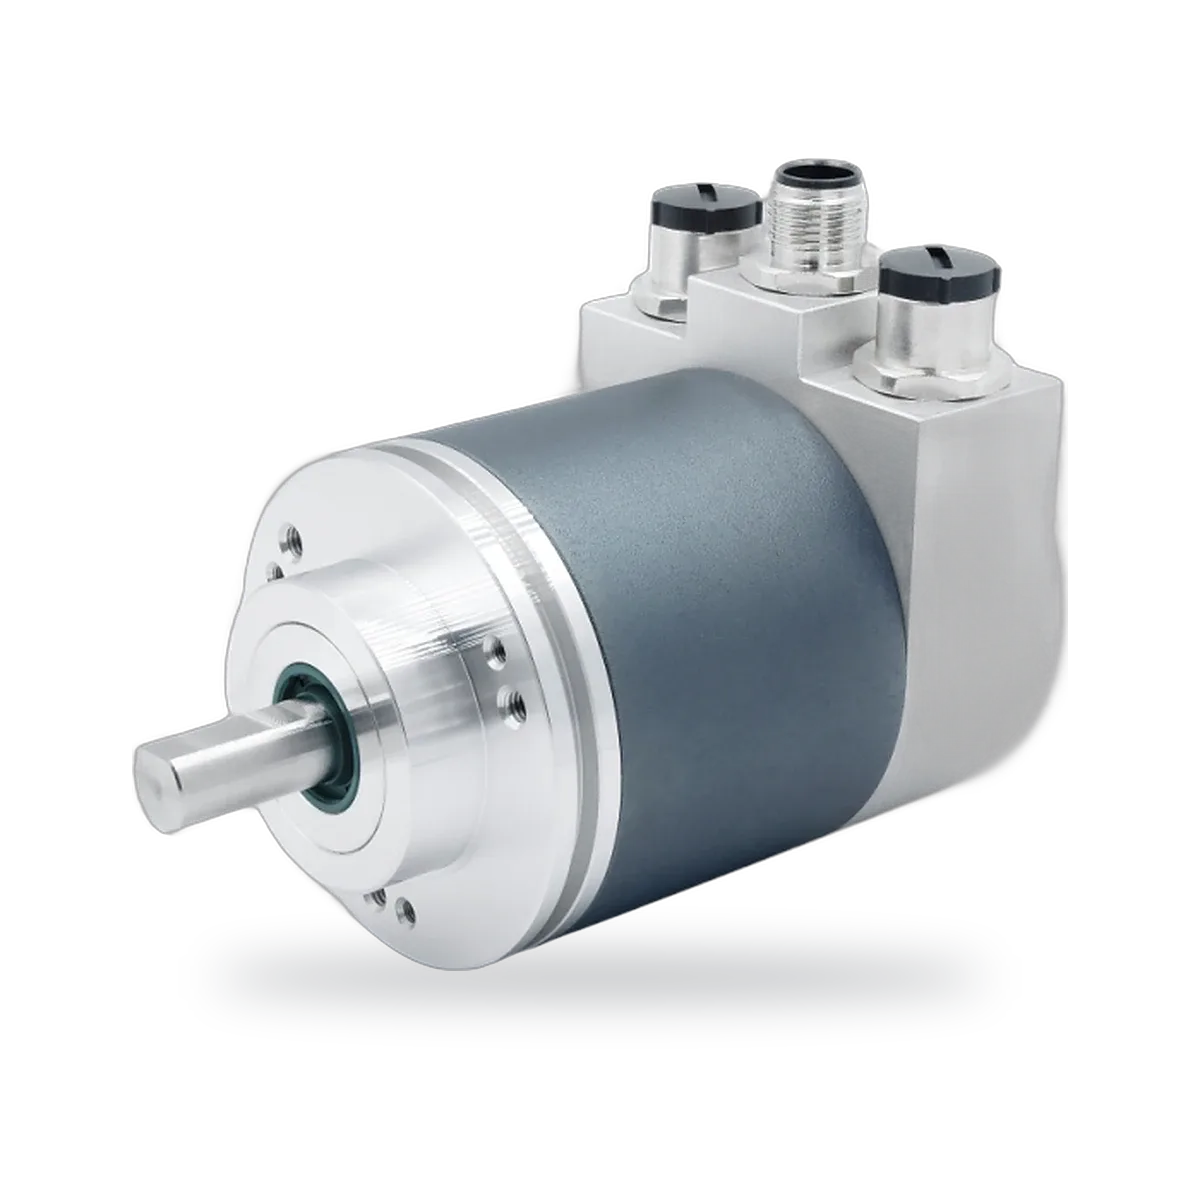
Encoder rotativo magnético absoluto, Ø58 mm, EtherCAT
- Resolução
- 16-bit single-turn, 14-bit multi-turn
- Interface elétrica
- EtherCAT
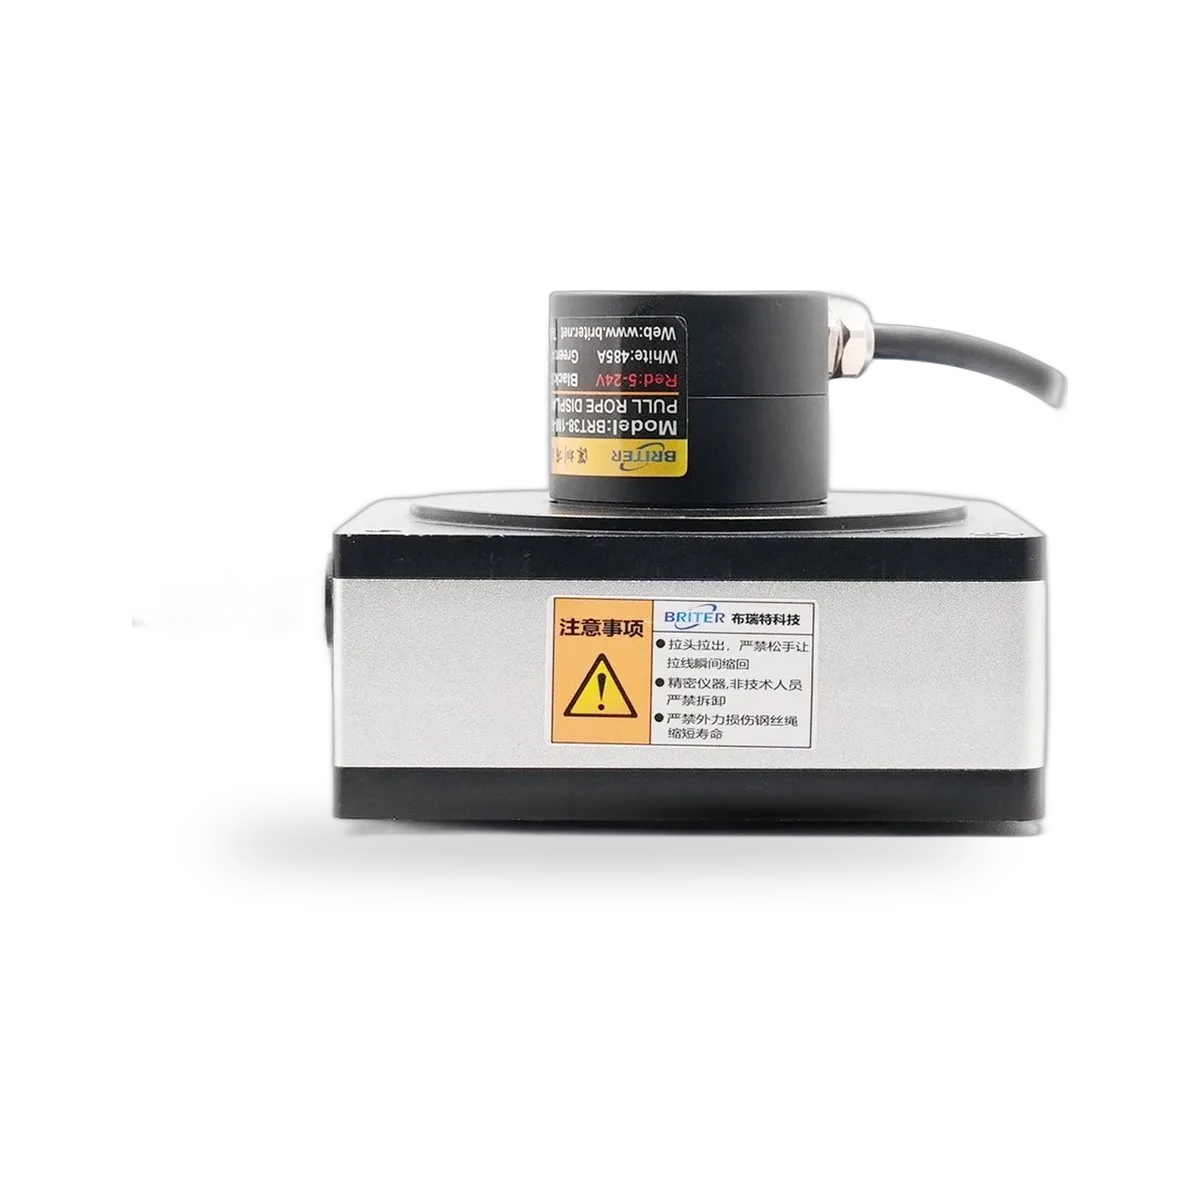
Sensor de deslocamento a cabo, RS485 mais 4–20mA, 0–5V ou 0–10V, até 20 m
- Faixa
- 0.5–20 m
- Saída
- RS485 + 4–20 mA, 0–5 V or 0–10 V
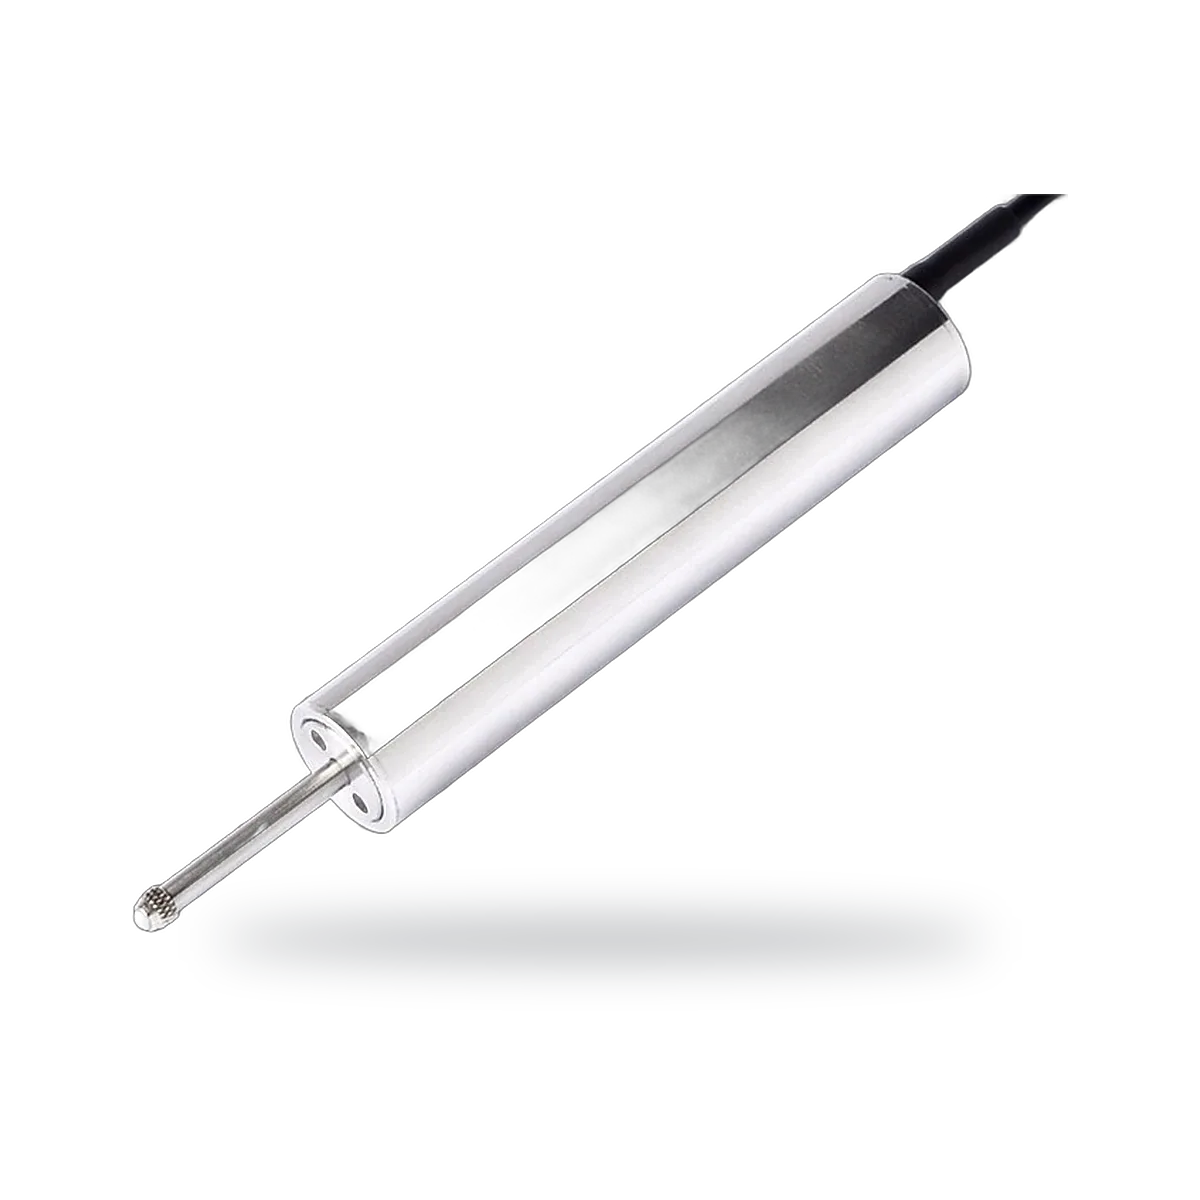
Sensor de deslocamento LVDT com retorno por mola, Ø20 mm, 2.5 a 100 mm
- Faixa
- 2.5–100 mm
- Saída
- 0–5 V, 0–10 V, 4–20 mA or RS485
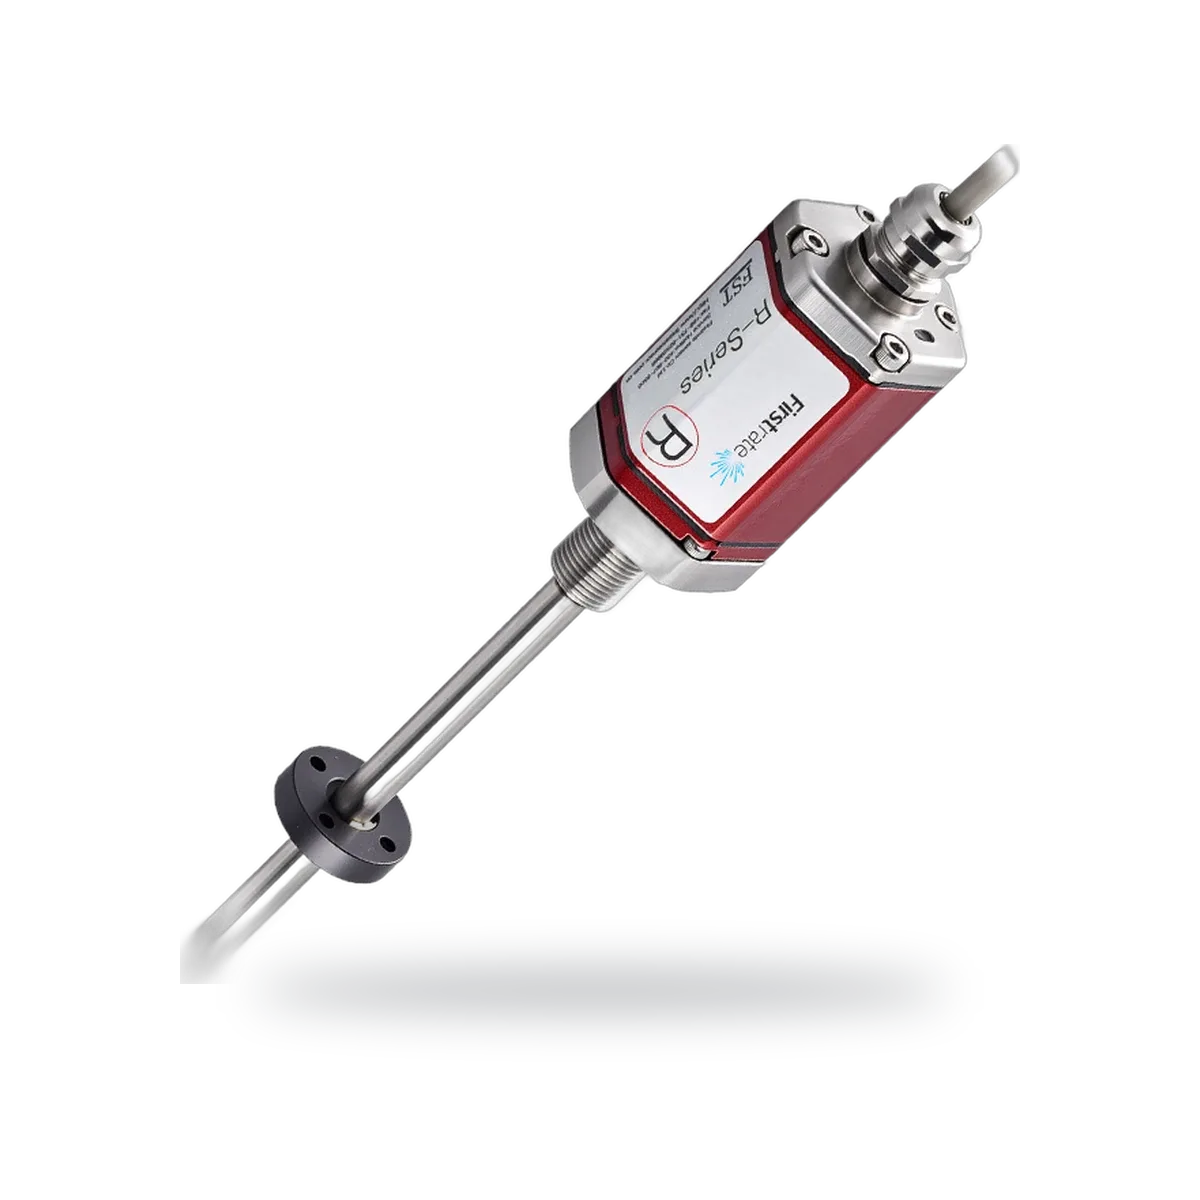
Sensor de posição linear magnetostritivo, 50 a 2000 mm, analógico, RS485 ou SSI
- Faixa
- 50–2000 mm
- Saída
- 4–20 mA, 0–10 V, RS485 or SSI
Comparar: Sensores de posição e de proximidade
| Modelo | Proteção | Faixa | Saída | Resolução |
|---|---|---|---|---|
| DW-PX Sensor de proximidade indutivo, M8 a M30, NPN ou PNP | IP67 | |||
| DW-ENC Encoder rotativo magnético absoluto, Ø58 mm, EtherCAT | IP65 or IP66 (IP67 optional) | 16-bit single-turn, 14-bit multi-turn | ||
| DW-DWS Sensor de deslocamento a cabo, RS485 mais 4–20mA, 0–5V ou 0–10V, até 20 m | 0.5–20 m | RS485 + 4–20 mA, 0–5 V or 0–10 V | ||
| DW-LVDT Sensor de deslocamento LVDT com retorno por mola, Ø20 mm, 2.5 a 100 mm | 2.5–100 mm | 0–5 V, 0–10 V, 4–20 mA or RS485 | ≤0.1 µm | |
| DW-MLT Sensor de posição linear magnetostritivo, 50 a 2000 mm, analógico, RS485 ou SSI | IP67 | 50–2000 mm | 4–20 mA, 0–10 V, RS485 or SSI |
Como funciona
Um sensor de proximidade indutivo alimenta uma bobina que gera um campo magnético alternado; um alvo metálico que entra no campo o altera, e o sensor comuta sem tocar o alvo. Um encoder rotativo lê um disco codificado no eixo: o encoder incremental emite pulsos enquanto o eixo gira, e o encoder absoluto informa diretamente a posição do eixo. Os sensores de posição linear acompanham uma peça que se move em linha reta: o sensor a cabo transforma a tração de um cabo enrolado em rotação, o LVDT mede como um núcleo móvel altera o acoplamento entre as bobinas de um transformador, e o sensor magnetostritivo mede o tempo de um pulso ao longo de um guia de onda até um ímã de posição.
Como escolher
- Comutar ou medir: chave de proximidade, encoder ou sensor de posição linear
- Movimento rotativo ou linear, e o curso a cobrir
- Montagem: eixo sólido, eixo vazado ou tamanho de rosca
- A interface que o seu controlador espera, por exemplo SSI, CANopen ou EtherCAT
- O ambiente: choque, vibração, sujeira e umidade
Perguntas frequentes
Encoder incremental ou absoluto?
O encoder incremental emite pulsos enquanto o eixo gira, e o controlador os conta a partir de um ponto de referência. O encoder absoluto informa um valor único para cada posição do eixo, de modo que a posição é conhecida assim que a energia volta, sem ciclo de referenciamento. Escolha o absoluto quando a máquina não pode perder a posição.
A cabo, LVDT ou magnetostritivo: qual sensor de posição linear?
O sensor a cabo é montado ao lado do curso e só precisa de um ponto de fixação para o cabo. O LVDT mede sem contato entre o núcleo e as bobinas. O sensor magnetostritivo mede sem contato com um ímã que se desloca ao longo de sua haste. Envie à DWIN o curso, a montagem e a interface, e propomos um modelo.