近接センサー・ロータリーエンコーダ・リニア位置センサー
位置センサーは、機械の可動部がどこにあるかを伝えます。DWINは、誘導形近接センサー、アブソリュート形ロータリーエンコーダ、ワイヤー式・LVDT・磁歪式のリニア位置センサーを提供しており、いずれも詳細な仕様表とPDFデータシートを掲載しています。
5モデル
5モデル
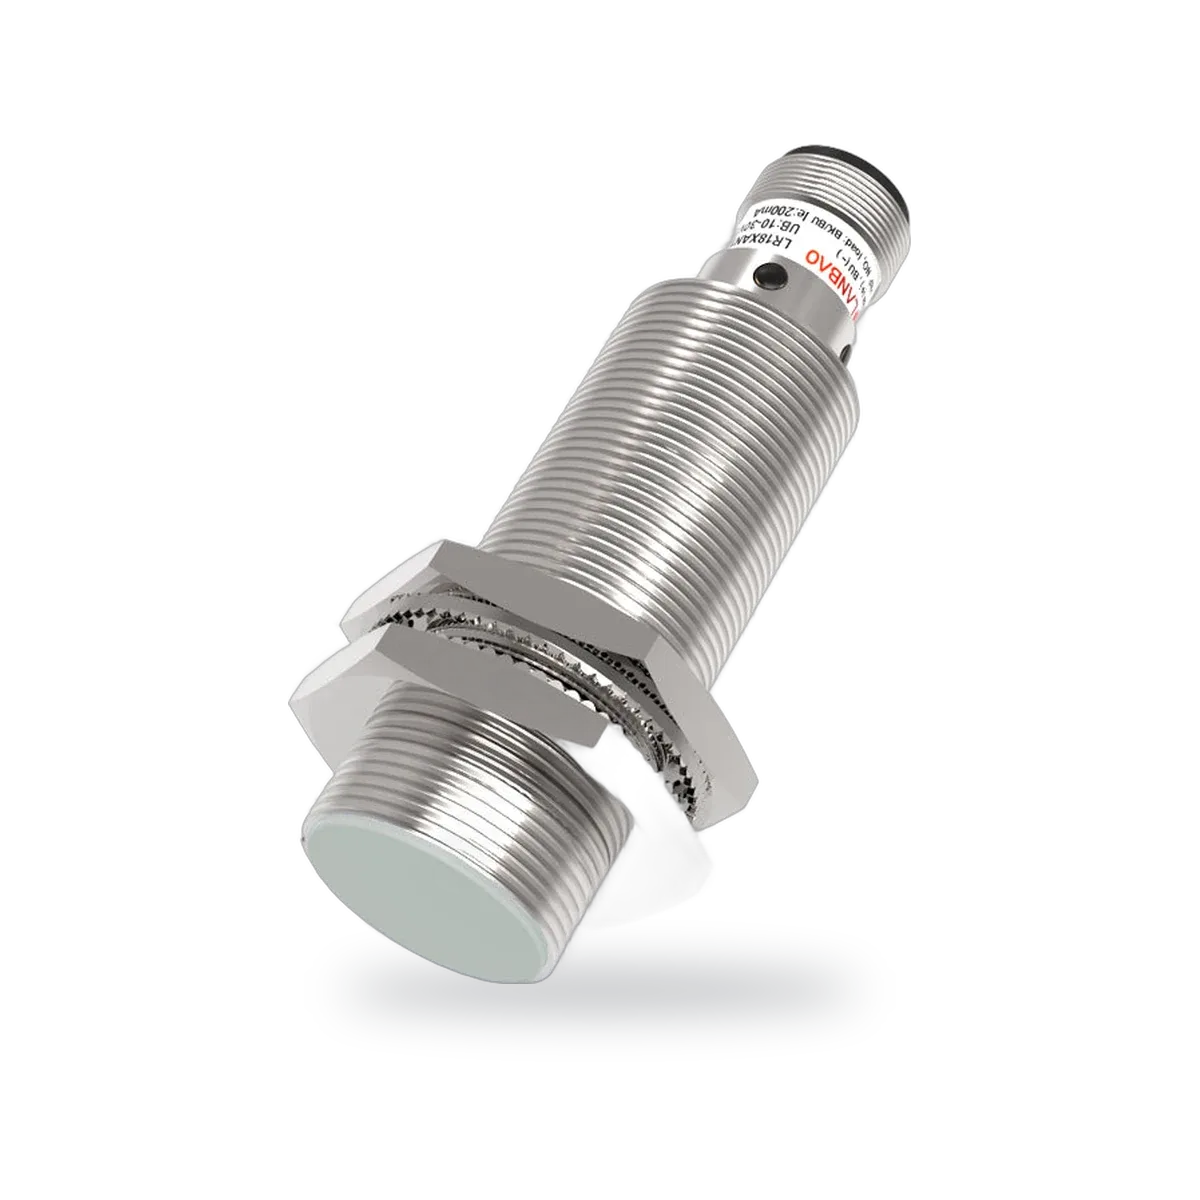
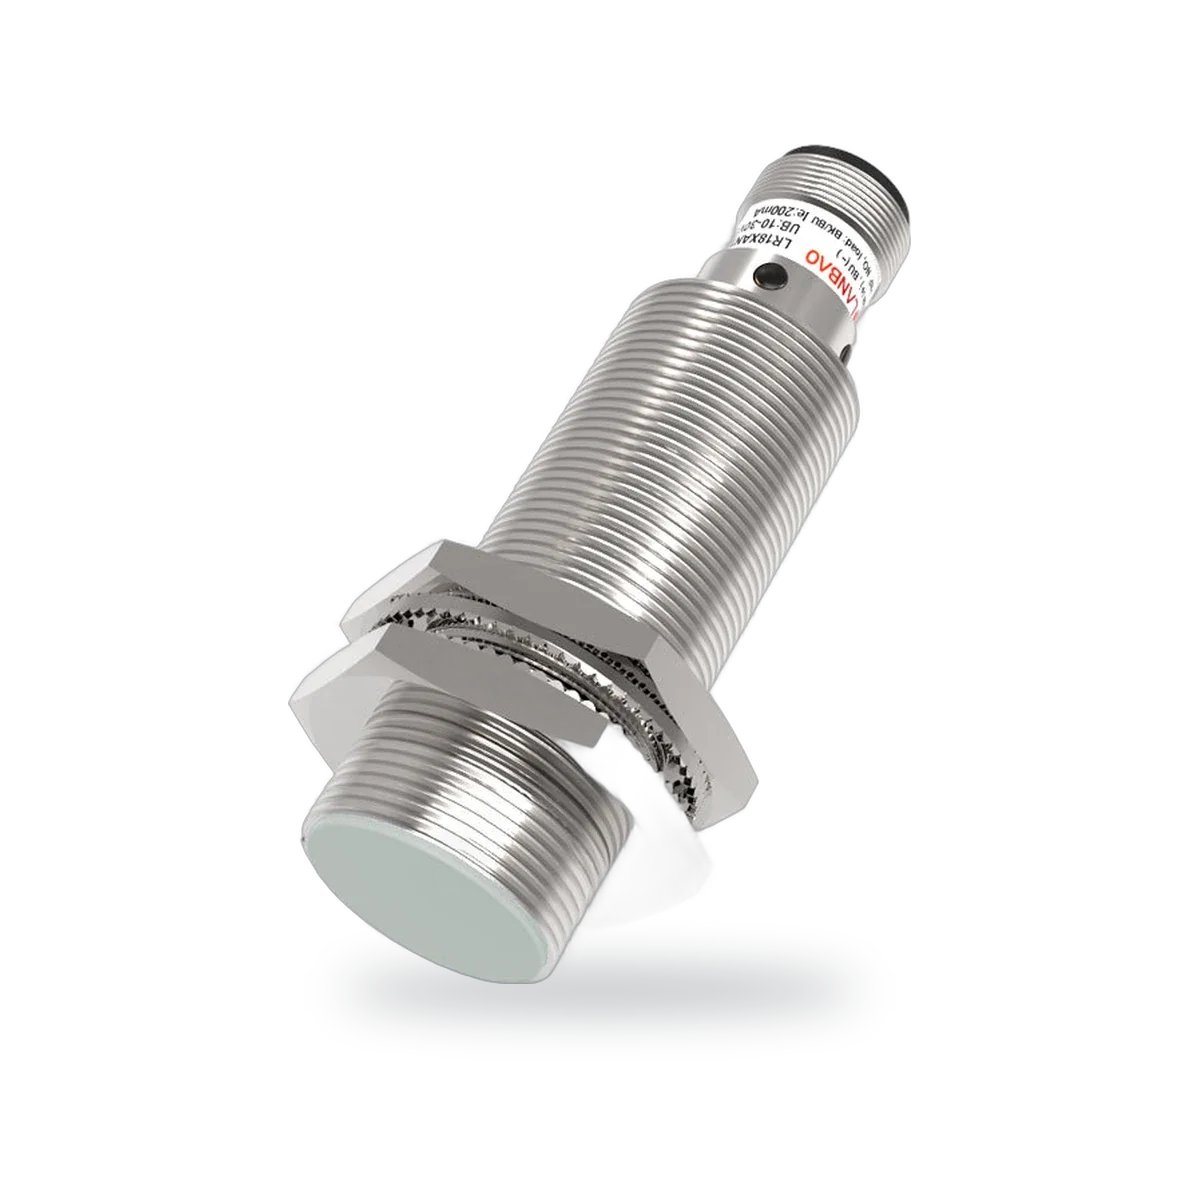
DW-PX
誘導形近接センサー(M8~M30、NPN・PNP)
- ねじ仕様
- M8 / M12 / M18 / M30
- 出力タイプ
- NPN or PNP, NO or NC
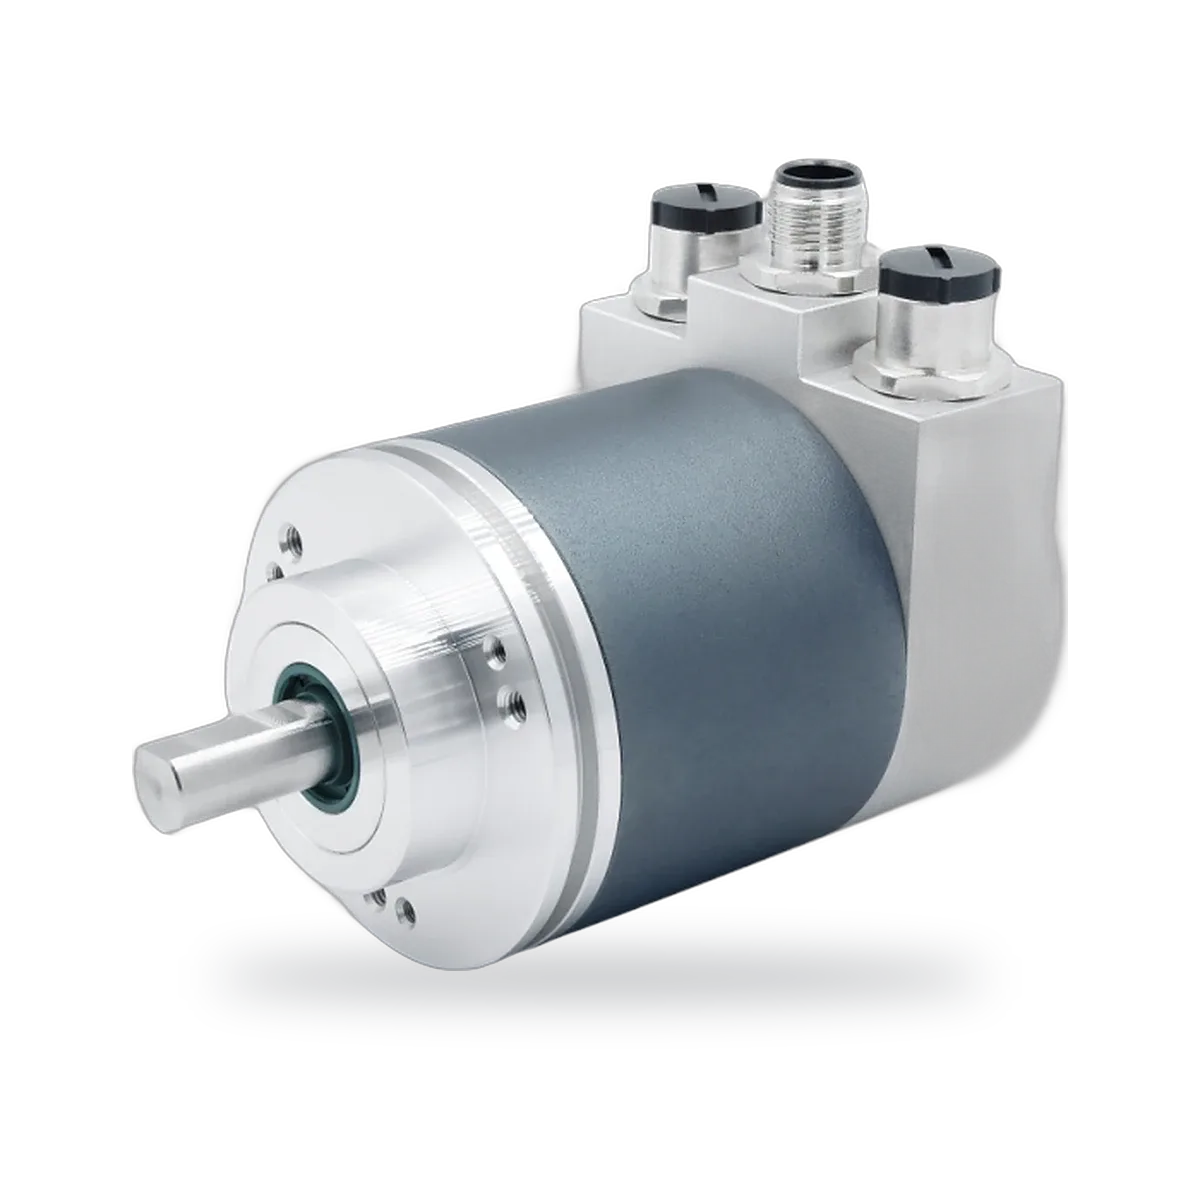
DW-ENC
アブソリュート形磁気式ロータリーエンコーダ(Ø58 mm、EtherCAT)
- 分解能
- 16-bit single-turn, 14-bit multi-turn
- 電気インターフェース
- EtherCAT
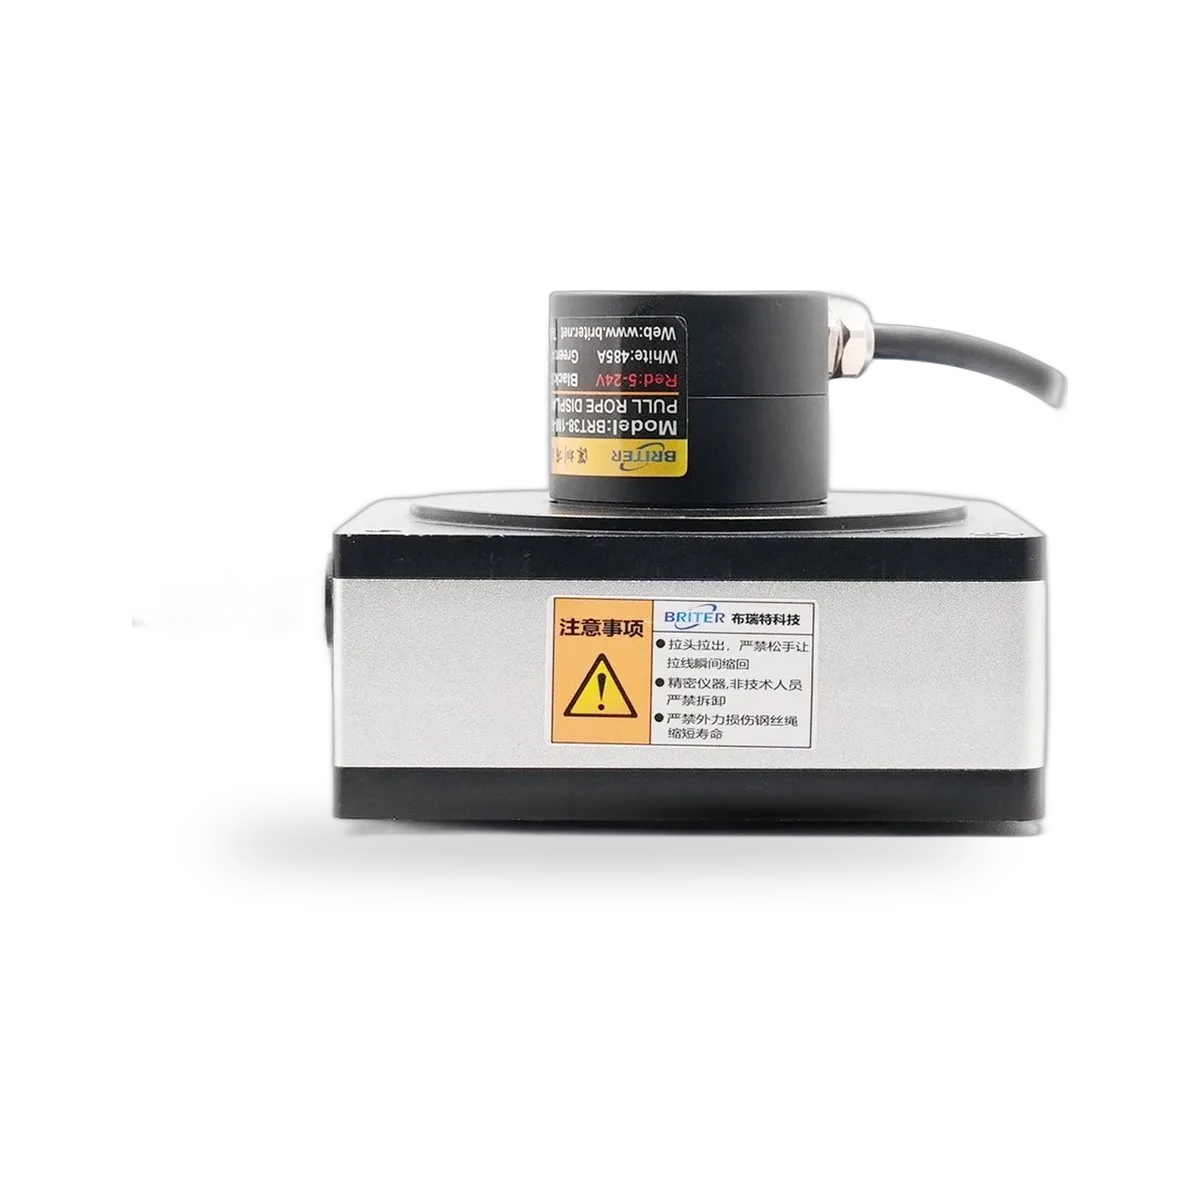
DW-DWS
ワイヤー式変位センサー(RS485+4–20mA・0–5V・0–10V、最大20 m)
- レンジ
- 0.5–20 m
- 出力
- RS485 + 4–20 mA, 0–5 V or 0–10 V
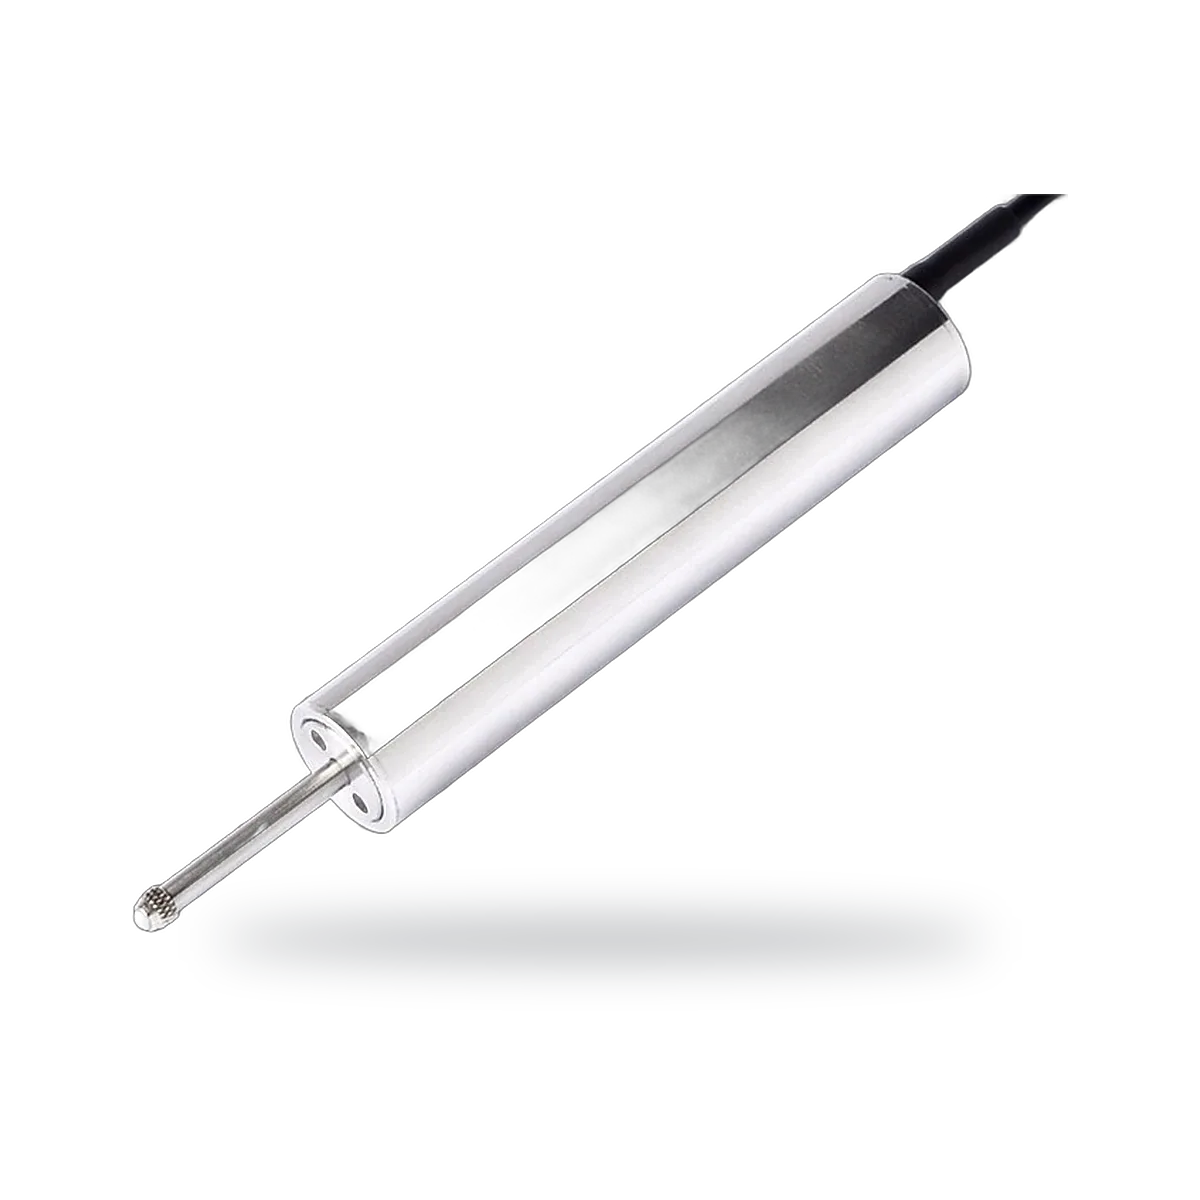
DW-LVDT
スプリングリターン式LVDT変位センサー(Ø20 mm、2.5~100 mm)
- レンジ
- 2.5–100 mm
- 出力
- 0–5 V, 0–10 V, 4–20 mA or RS485
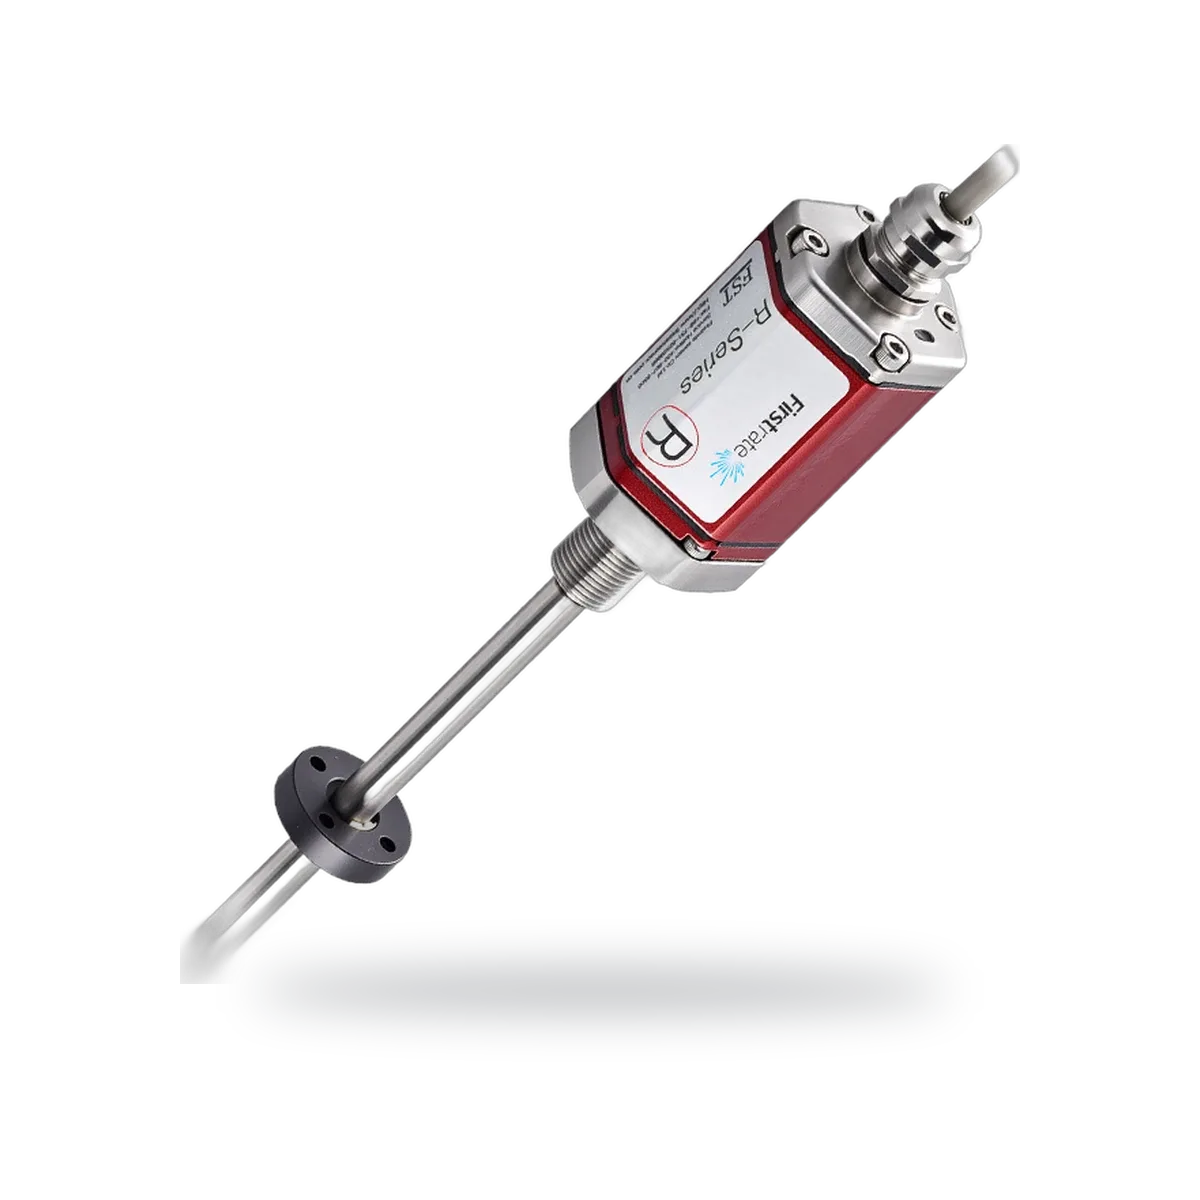
DW-MLT
磁歪式リニア位置センサー(50~2000 mm、アナログ・RS485・SSI)
- レンジ
- 50–2000 mm
- 出力
- 4–20 mA, 0–10 V, RS485 or SSI
位置・近接センサーを比較
| 型番 | 保護 | レンジ | 出力 | 分解能 |
|---|---|---|---|---|
| DW-PX 誘導形近接センサー(M8~M30、NPN・PNP) | IP67 | |||
| DW-ENC アブソリュート形磁気式ロータリーエンコーダ(Ø58 mm、EtherCAT) | IP65 or IP66 (IP67 optional) | 16-bit single-turn, 14-bit multi-turn | ||
| DW-DWS ワイヤー式変位センサー(RS485+4–20mA・0–5V・0–10V、最大20 m) | 0.5–20 m | RS485 + 4–20 mA, 0–5 V or 0–10 V | ||
| DW-LVDT スプリングリターン式LVDT変位センサー(Ø20 mm、2.5~100 mm) | 2.5–100 mm | 0–5 V, 0–10 V, 4–20 mA or RS485 | ≤0.1 µm | |
| DW-MLT 磁歪式リニア位置センサー(50~2000 mm、アナログ・RS485・SSI) | IP67 | 50–2000 mm | 4–20 mA, 0–10 V, RS485 or SSI |
動作原理
誘導形近接センサーはコイルで交流磁界をつくります。金属の対象物が磁界に入ると磁界が変化し、センサーは対象物に触れずに切り替わります。ロータリーエンコーダはシャフト上のコード板を読み取ります。インクリメンタルエンコーダはシャフトの回転に応じてパルスを出力し、アブソリュートエンコーダはシャフトの位置を直接出力します。リニア位置センサーは直線的に動く部品を追従します。ワイヤー式センサーは巻き取られたワイヤーの引き出し量を回転に変換し、LVDTは可動コアによって変化するトランス巻線間の結合を測定し、磁歪式センサーは導波管に沿って位置磁石まで伝わるパルスの時間を計測します。
選定のポイント
- スイッチングか測定か:近接スイッチ、エンコーダ、リニア位置センサー
- 回転運動か直線運動か、および必要なストローク
- 取付方法:ソリッドシャフト、中空シャフト、ねじサイズ
- コントローラが必要とするインターフェース(SSI、CANopen、EtherCATなど)
- 使用環境:衝撃、振動、汚れ、湿気
よくある質問
インクリメンタルエンコーダとアブソリュートエンコーダのどちらを選ぶべきですか。
インクリメンタルエンコーダはシャフトの回転に応じてパルスを出力し、コントローラが基準点からそのパルスを数えます。アブソリュートエンコーダはシャフトの位置ごとに固有の値を出力するため、電源が復帰した時点で原点復帰なしに位置がわかります。機械が位置を失ってはならない場合は、アブソリュート形を選んでください。
ワイヤー式、LVDT、磁歪式のどのリニア位置センサーを選ぶべきですか。
ワイヤー式センサーはストロークの脇に取り付け、ワイヤーの固定点を設けるだけで使えます。LVDTはコアと巻線が接触せずに測定します。磁歪式センサーは、ロッドに沿って動く磁石を非接触で測定します。ストローク、取付方法、インターフェースをDWINにお知らせいただければ、適したモデルをご提案します。