Sensores de proximidad, encoders rotativos y sensores de posición lineal
Los sensores de posición indican a una máquina dónde están sus piezas móviles. DWIN suministra sensores de proximidad inductivos, encoders rotativos absolutos y sensores de posición lineal por cable, LVDT y magnetoestrictivos, cada uno con tabla de especificaciones completa y ficha técnica en PDF.
5 modelos
5 modelos
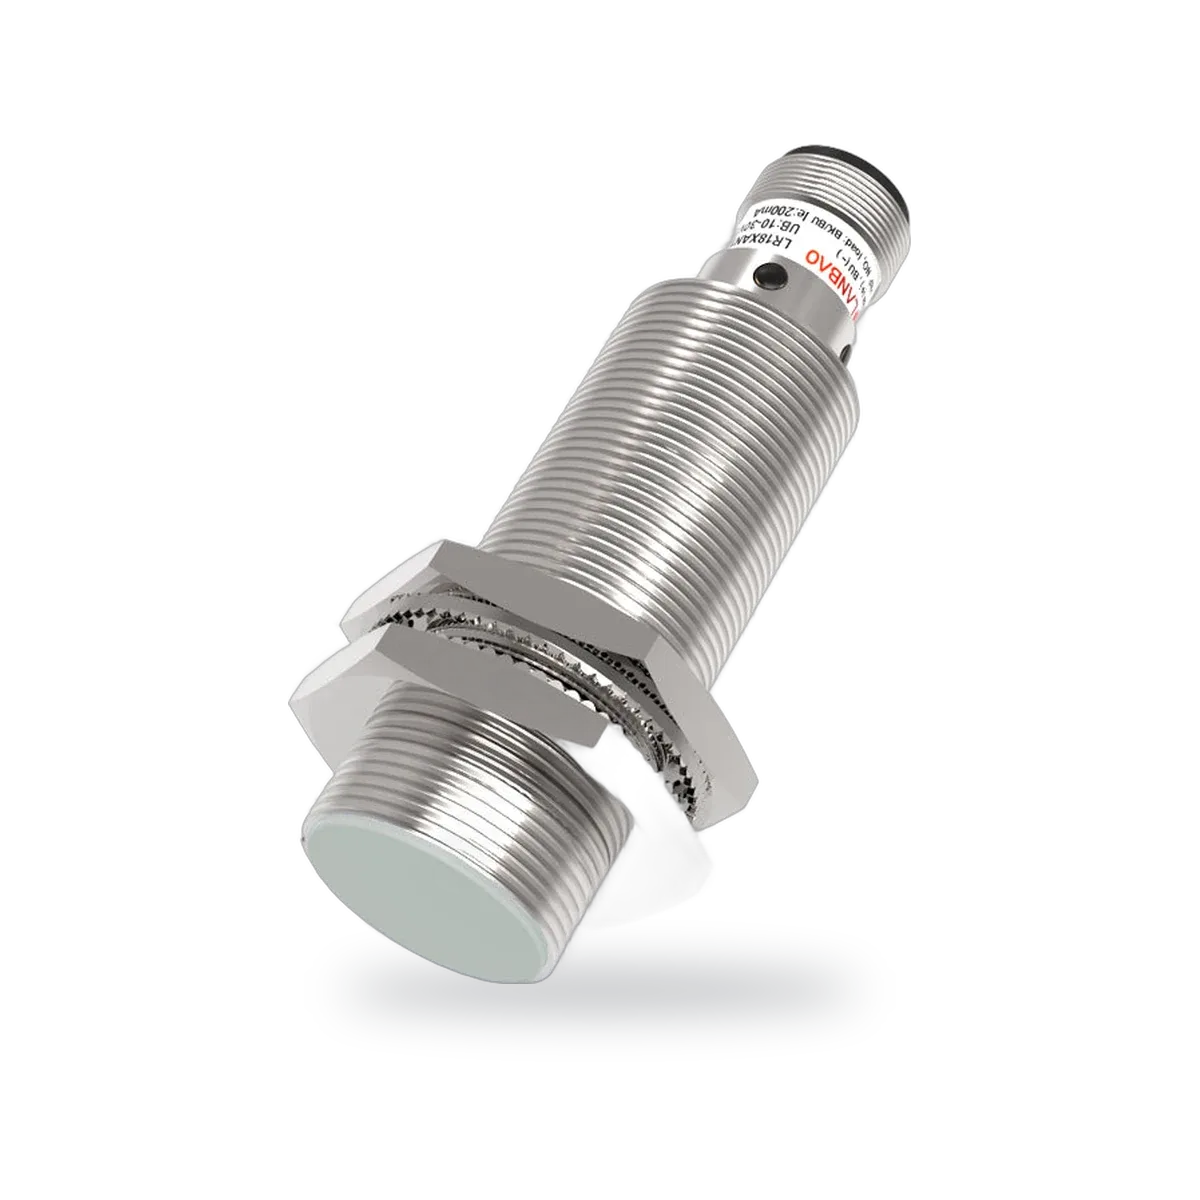
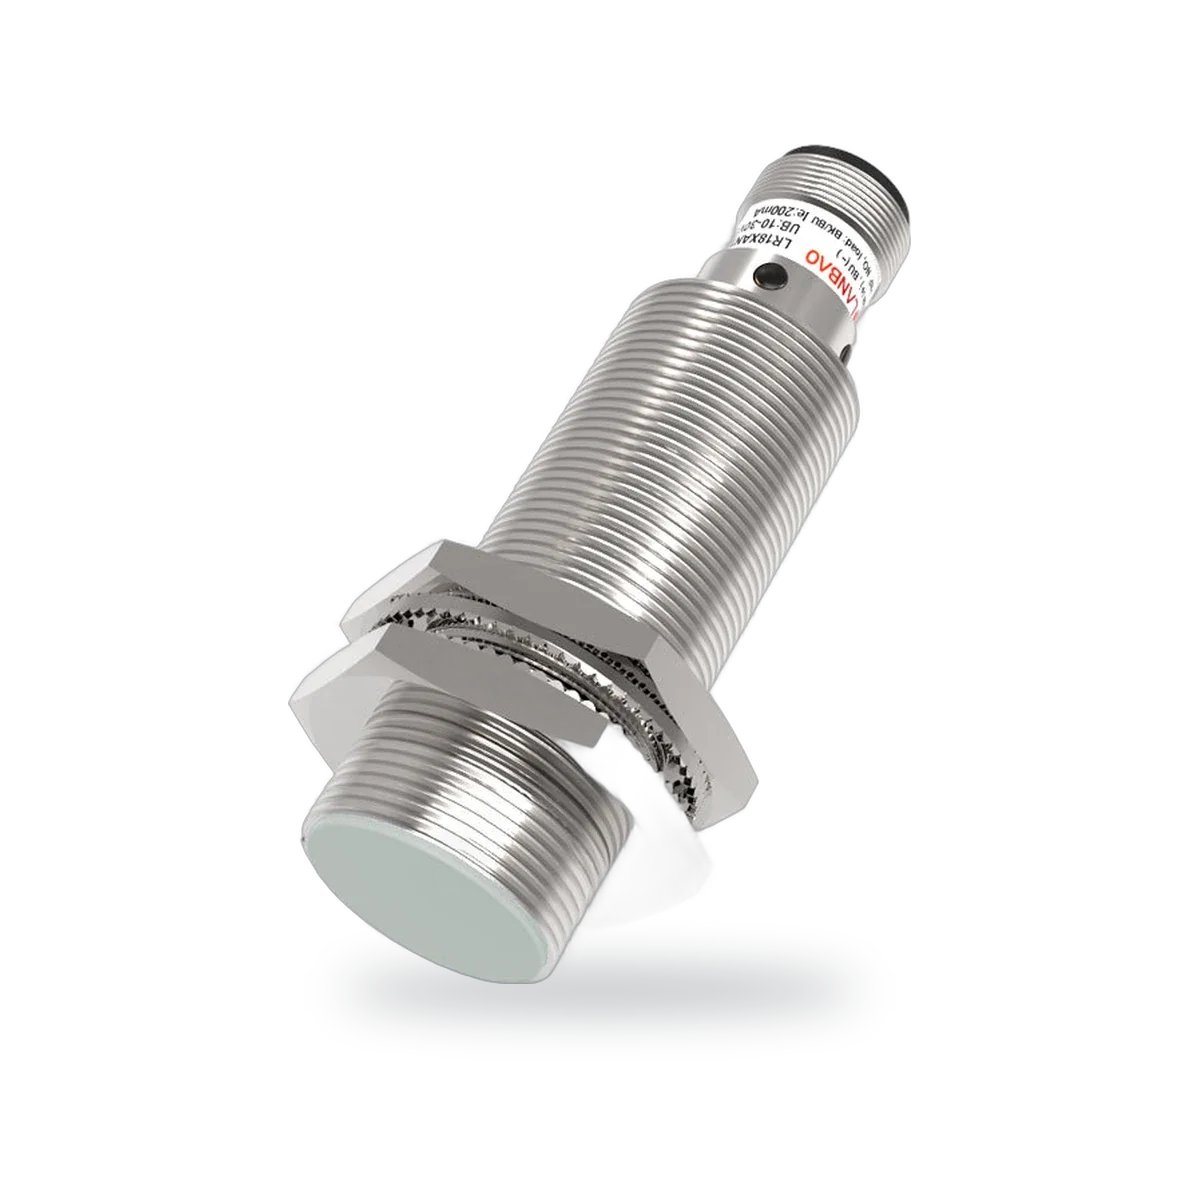
Sensor de proximidad inductivo, M8 a M30, NPN o PNP
- Especificación de la rosca
- M8 / M12 / M18 / M30
- Tipo de salida
- NPN or PNP, NO or NC
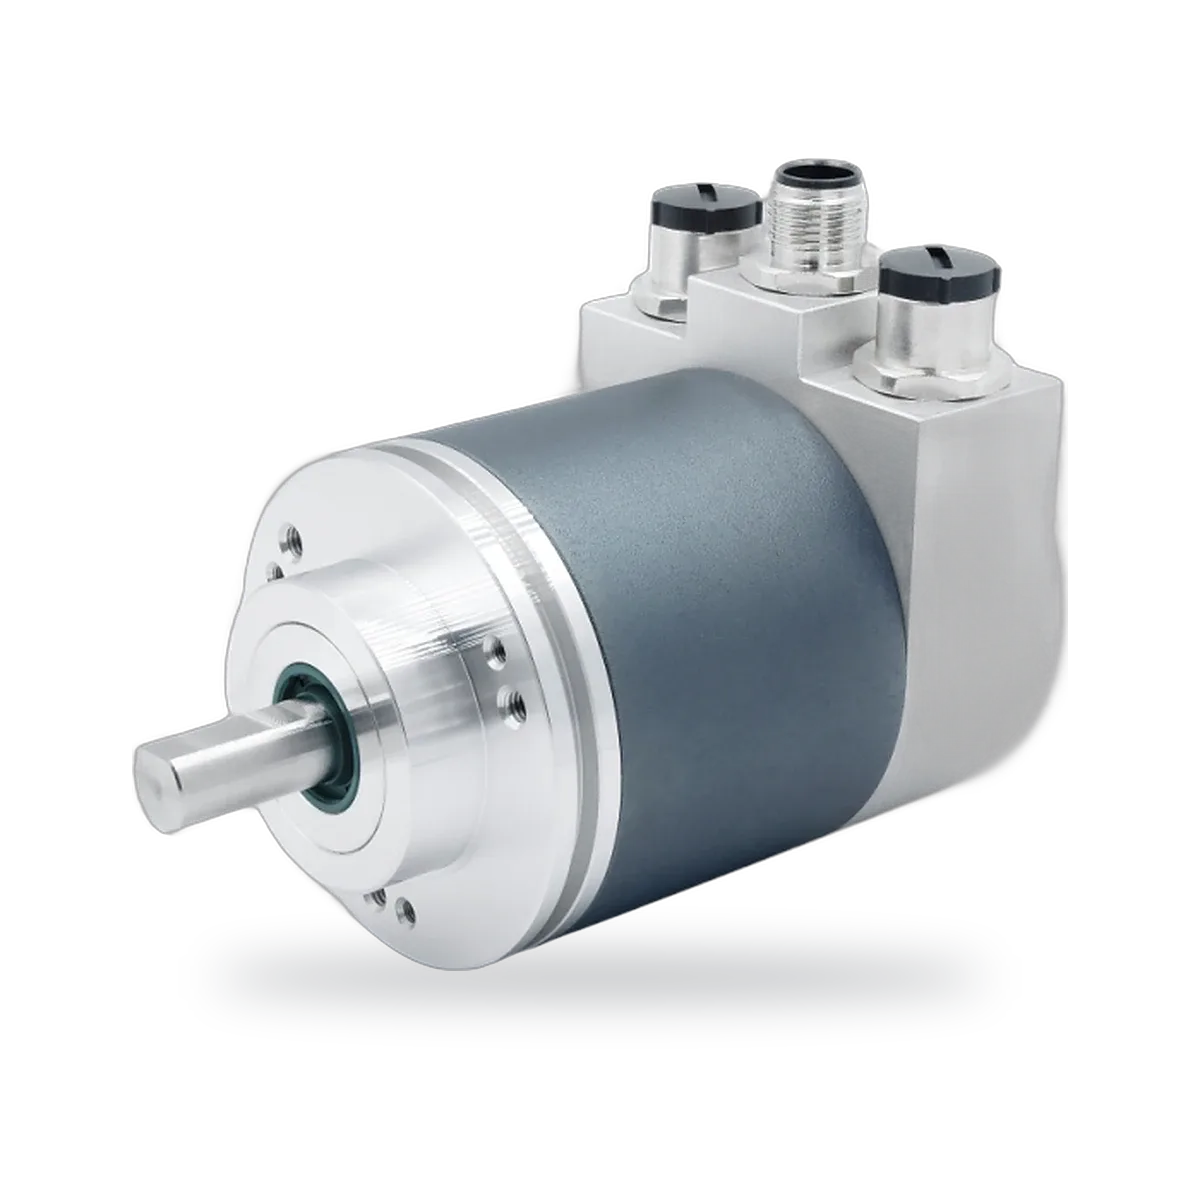
Encoder rotativo magnético absoluto, Ø58 mm, EtherCAT
- Resolución
- 16-bit single-turn, 14-bit multi-turn
- Interfaz eléctrica
- EtherCAT
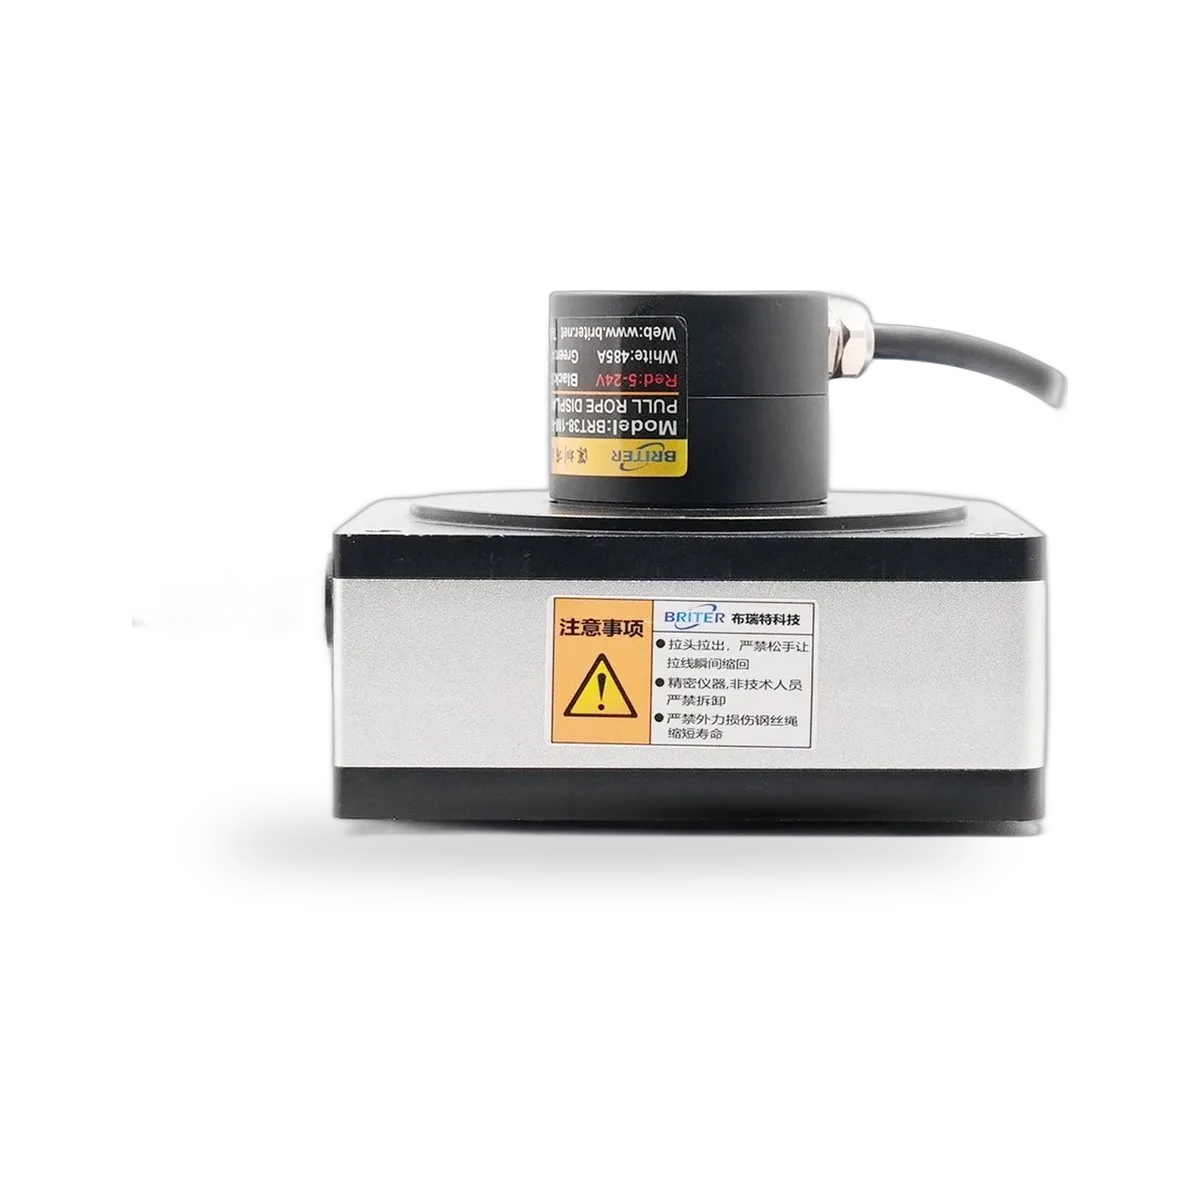
Sensor de desplazamiento por cable, RS485 más 4–20mA, 0–5V o 0–10V, hasta 20 m
- Rango
- 0.5–20 m
- Salida
- RS485 + 4–20 mA, 0–5 V or 0–10 V
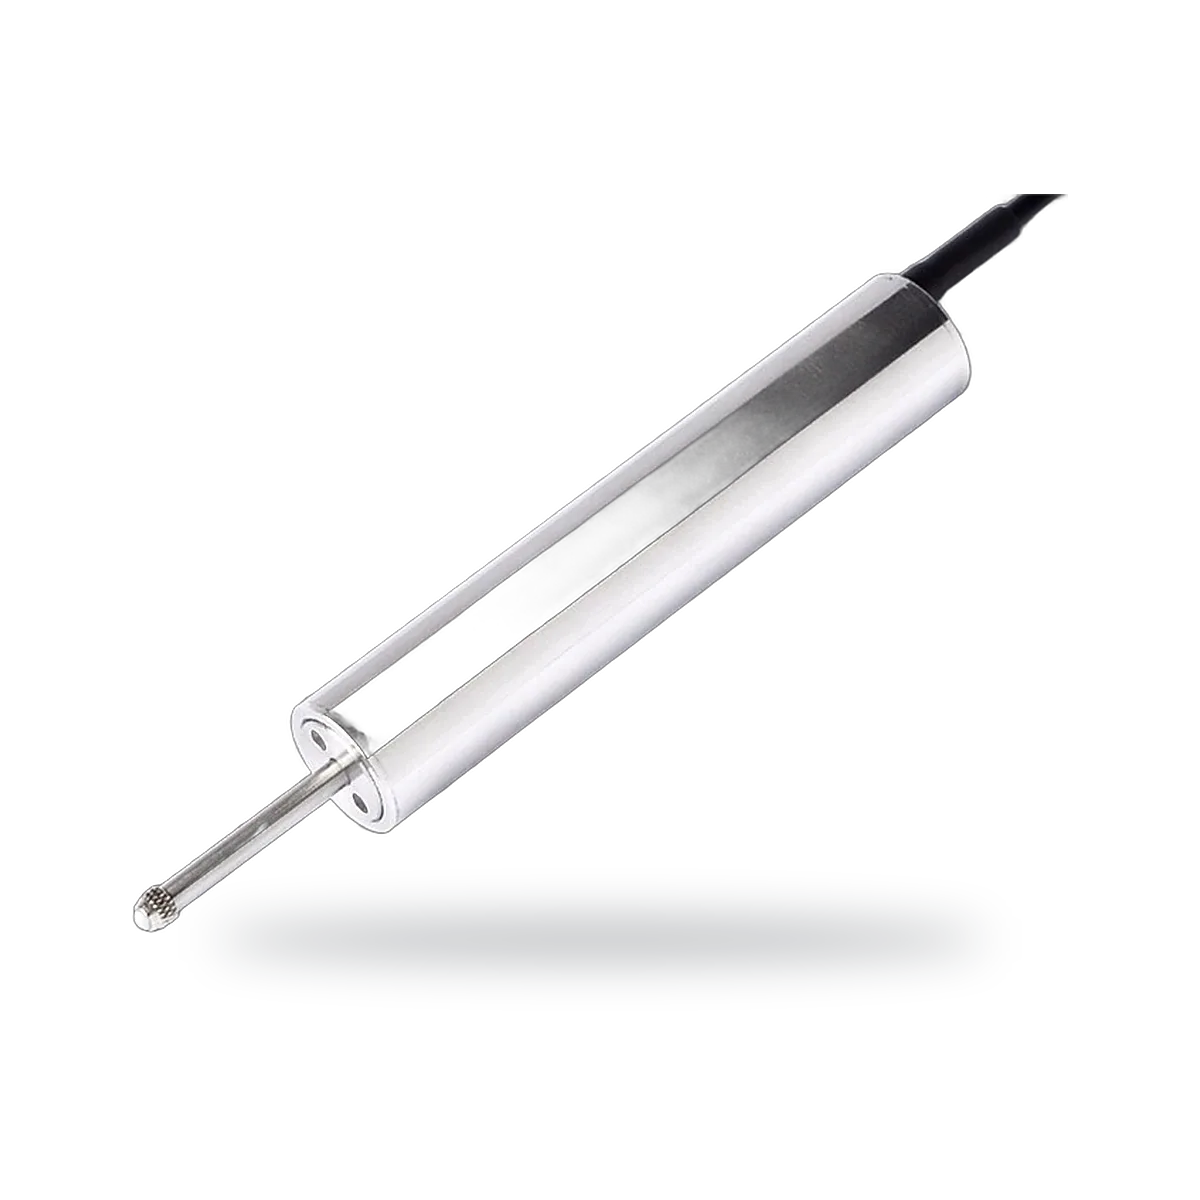
Sensor de desplazamiento LVDT con retorno por muelle, Ø20 mm, 2.5 a 100 mm
- Rango
- 2.5–100 mm
- Salida
- 0–5 V, 0–10 V, 4–20 mA or RS485
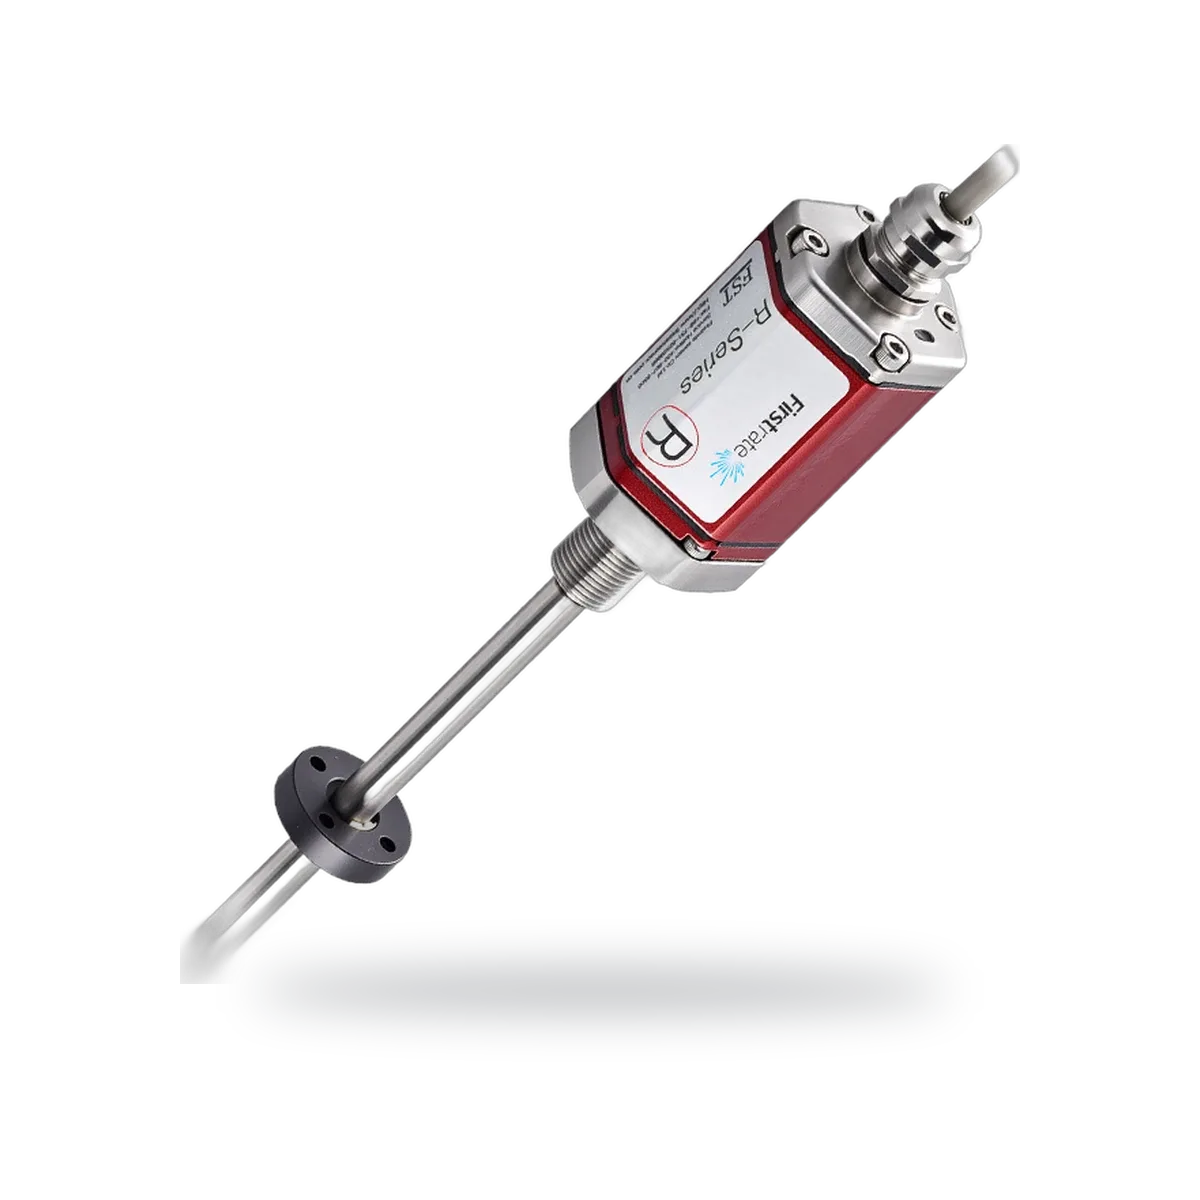
Sensor de posición lineal magnetoestrictivo, 50 a 2000 mm, analógico, RS485 o SSI
- Rango
- 50–2000 mm
- Salida
- 4–20 mA, 0–10 V, RS485 or SSI
Comparar Sensores de posición y proximidad
| Modelo | Protección | Rango | Salida | Resolución |
|---|---|---|---|---|
| DW-PX Sensor de proximidad inductivo, M8 a M30, NPN o PNP | IP67 | |||
| DW-ENC Encoder rotativo magnético absoluto, Ø58 mm, EtherCAT | IP65 or IP66 (IP67 optional) | 16-bit single-turn, 14-bit multi-turn | ||
| DW-DWS Sensor de desplazamiento por cable, RS485 más 4–20mA, 0–5V o 0–10V, hasta 20 m | 0.5–20 m | RS485 + 4–20 mA, 0–5 V or 0–10 V | ||
| DW-LVDT Sensor de desplazamiento LVDT con retorno por muelle, Ø20 mm, 2.5 a 100 mm | 2.5–100 mm | 0–5 V, 0–10 V, 4–20 mA or RS485 | ≤0.1 µm | |
| DW-MLT Sensor de posición lineal magnetoestrictivo, 50 a 2000 mm, analógico, RS485 o SSI | IP67 | 50–2000 mm | 4–20 mA, 0–10 V, RS485 or SSI |
Cómo funciona
Un sensor de proximidad inductivo alimenta una bobina que genera un campo magnético alterno; un objeto metálico que entra en el campo lo modifica y el sensor conmuta sin tocarlo. Un encoder rotativo lee un disco codificado en el eje: un encoder incremental emite pulsos al girar el eje, mientras que un encoder absoluto indica directamente la posición del eje. Los sensores de posición lineal siguen una pieza que se desplaza en línea recta: un sensor por cable convierte la tracción de un cable enrollado en rotación, un LVDT mide cómo un núcleo móvil modifica el acoplamiento entre las bobinas de un transformador y un sensor magnetoestrictivo mide el tiempo que tarda un pulso en recorrer una guía de ondas hasta un imán de posición.
Cómo elegir
- Conmutar o medir: un interruptor de proximidad, un encoder o un sensor de posición lineal
- Movimiento rotativo o lineal, y el recorrido que hay que cubrir
- Montaje: eje macizo, eje hueco o tamaño de rosca
- La interfaz que espera su controlador, por ejemplo SSI, CANopen o EtherCAT
- El entorno: golpes, vibración, suciedad y humedad
Preguntas frecuentes
¿Encoder incremental o absoluto?
Un encoder incremental emite pulsos al girar el eje, y el controlador los cuenta desde un punto de referencia. Un encoder absoluto entrega un valor único para cada posición del eje, de modo que la posición se conoce en cuanto vuelve la alimentación, sin recorrido de referencia. Elija un encoder absoluto cuando la máquina no deba perder su posición.
Por cable, LVDT o magnetoestrictivo: ¿qué sensor de posición lineal?
Un sensor por cable se monta junto al recorrido y solo necesita un punto de fijación para el cable. Un LVDT mide sin contacto entre el núcleo y las bobinas. Un sensor magnetoestrictivo mide sin contacto con un imán que se desplaza a lo largo de su varilla. Envíe a DWIN la carrera, el montaje y la interfaz, y le proponemos un modelo.