Sensores de inclinación, vibración y posición
Sensores que indican a una máquina cuánto se inclina, cómo se mueve y dónde están sus piezas: inclinómetros, acelerómetros, giróscopos verticales e IMU, transmisores e interruptores de vibración para máquinas rotativas, sensores de proximidad inductivos, encoders rotativos absolutos y sensores de posición lineal por cable, LVDT y magnetoestrictivos.
Inclinación, inerciales y vibración
Inclinómetros, acelerómetros, giróscopos verticales e IMU, además de transmisores e interruptores de vibración.
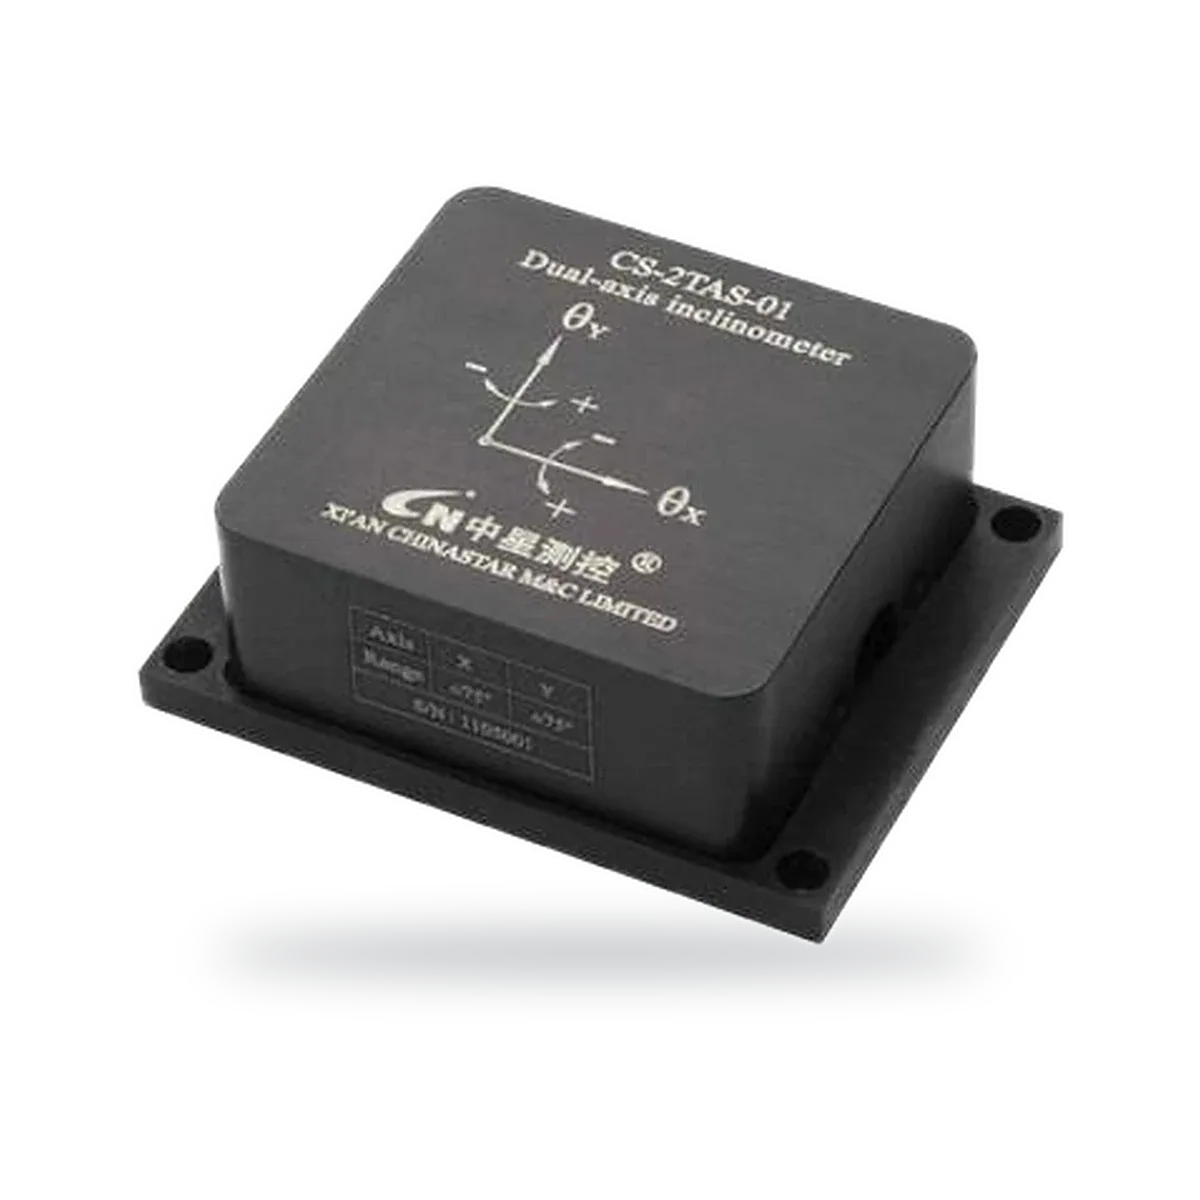
Inclinómetro de dos ejes, salida de tensión, corriente o digital
- Salida
- 0.5–4.5V, Voltage output
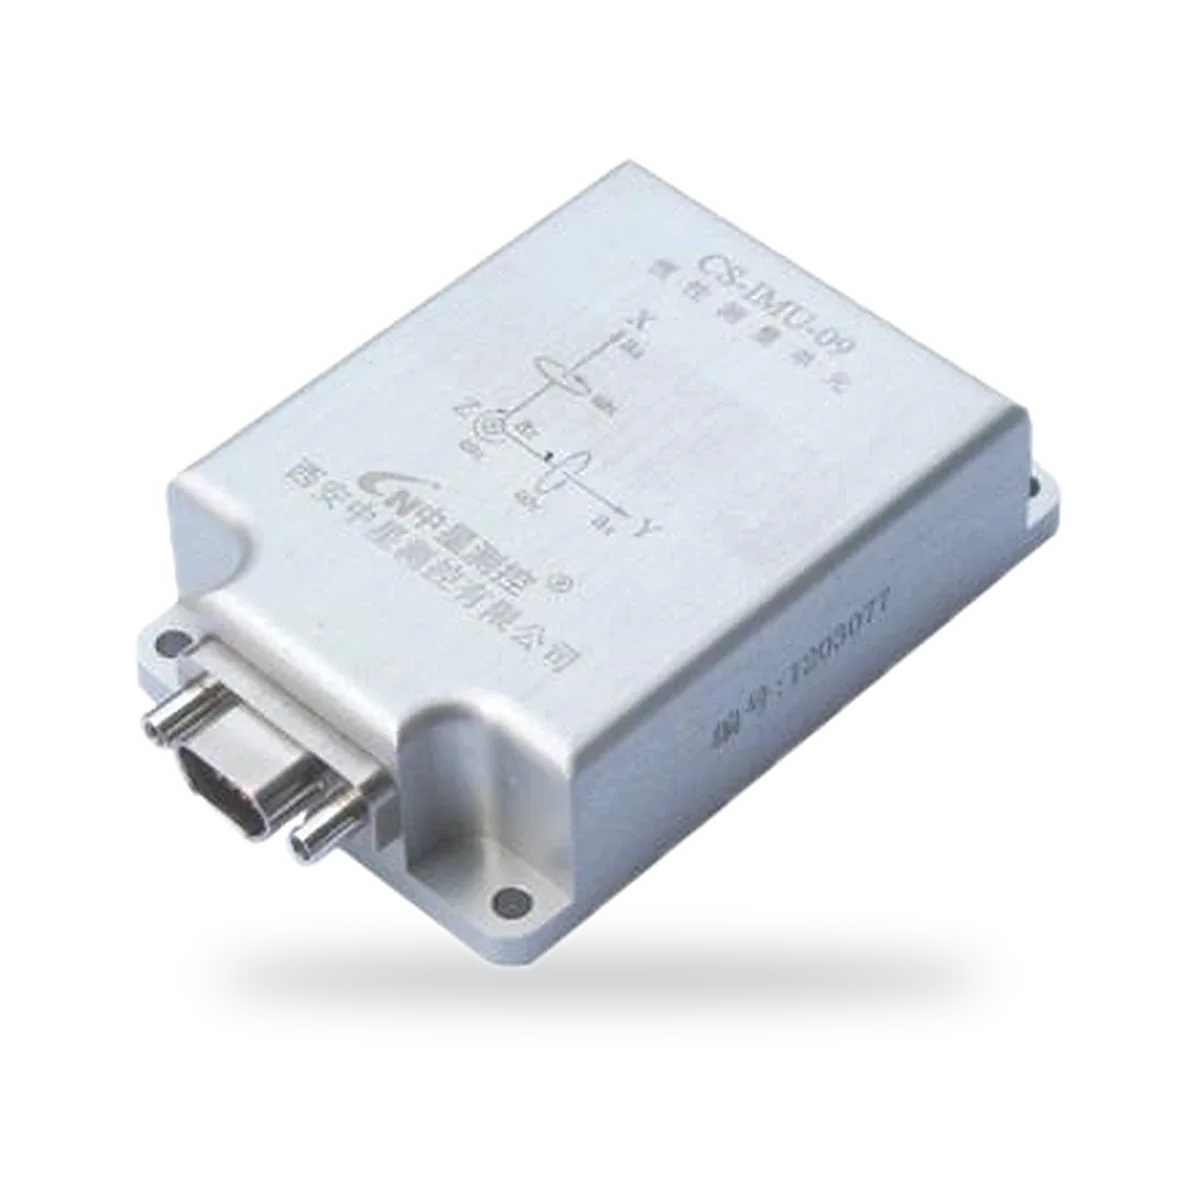
Unidad de medición inercial para galope de líneas aéreas
- Rango
- ± 250 ° / s
- Salida
- UART (TTL level)
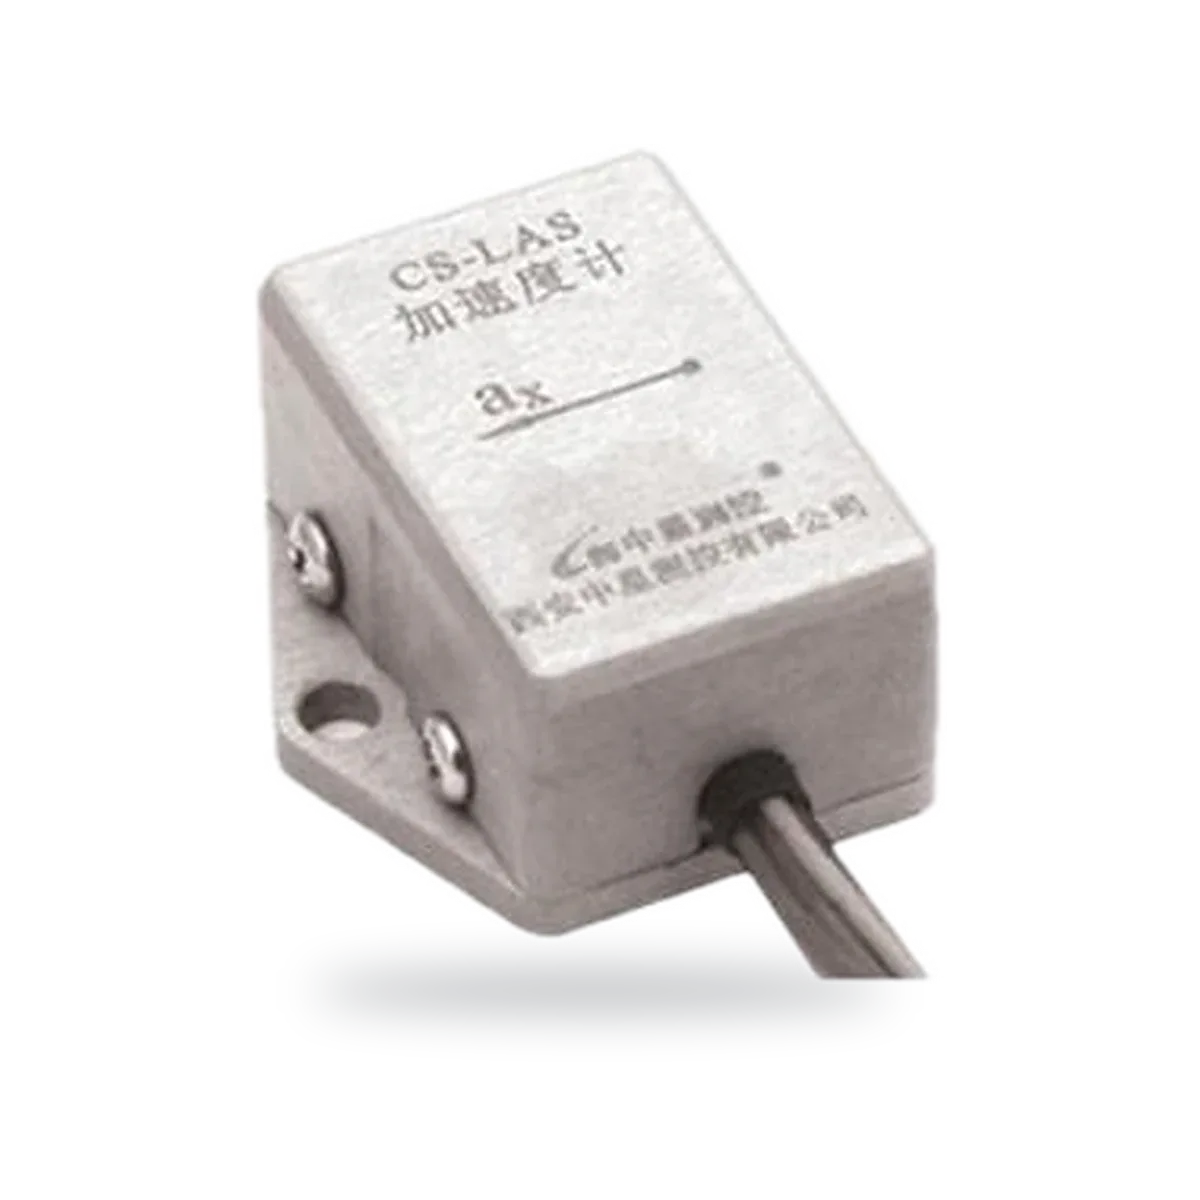
Acelerómetro de un eje, salida analógica 0.5–4.5V
- Salida
- 0.5–4.5 V
- Tensión de alimentación
- 5 ± 0.25 VDC
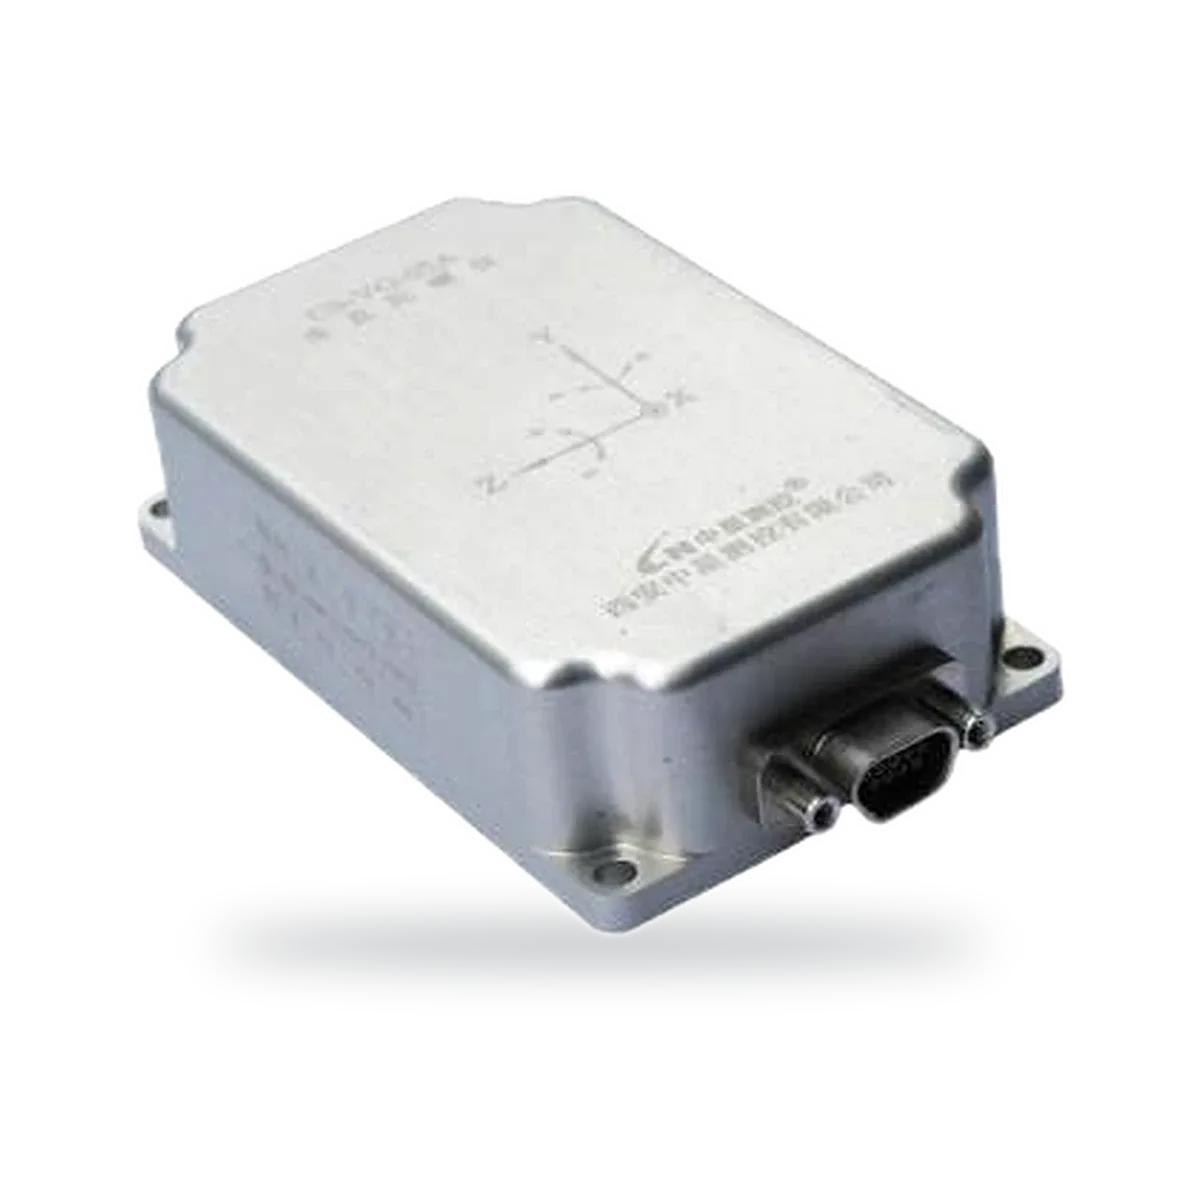
Giróscopo vertical, RS422, alabeo ± 180°, cabeceo ± 90°
- Rango
- ± 180 °
- Precisión
- <0.8 °
Sensores de posición y proximidad
Sensores de proximidad inductivos, encoders rotativos y sensores de posición lineal para máquinas.
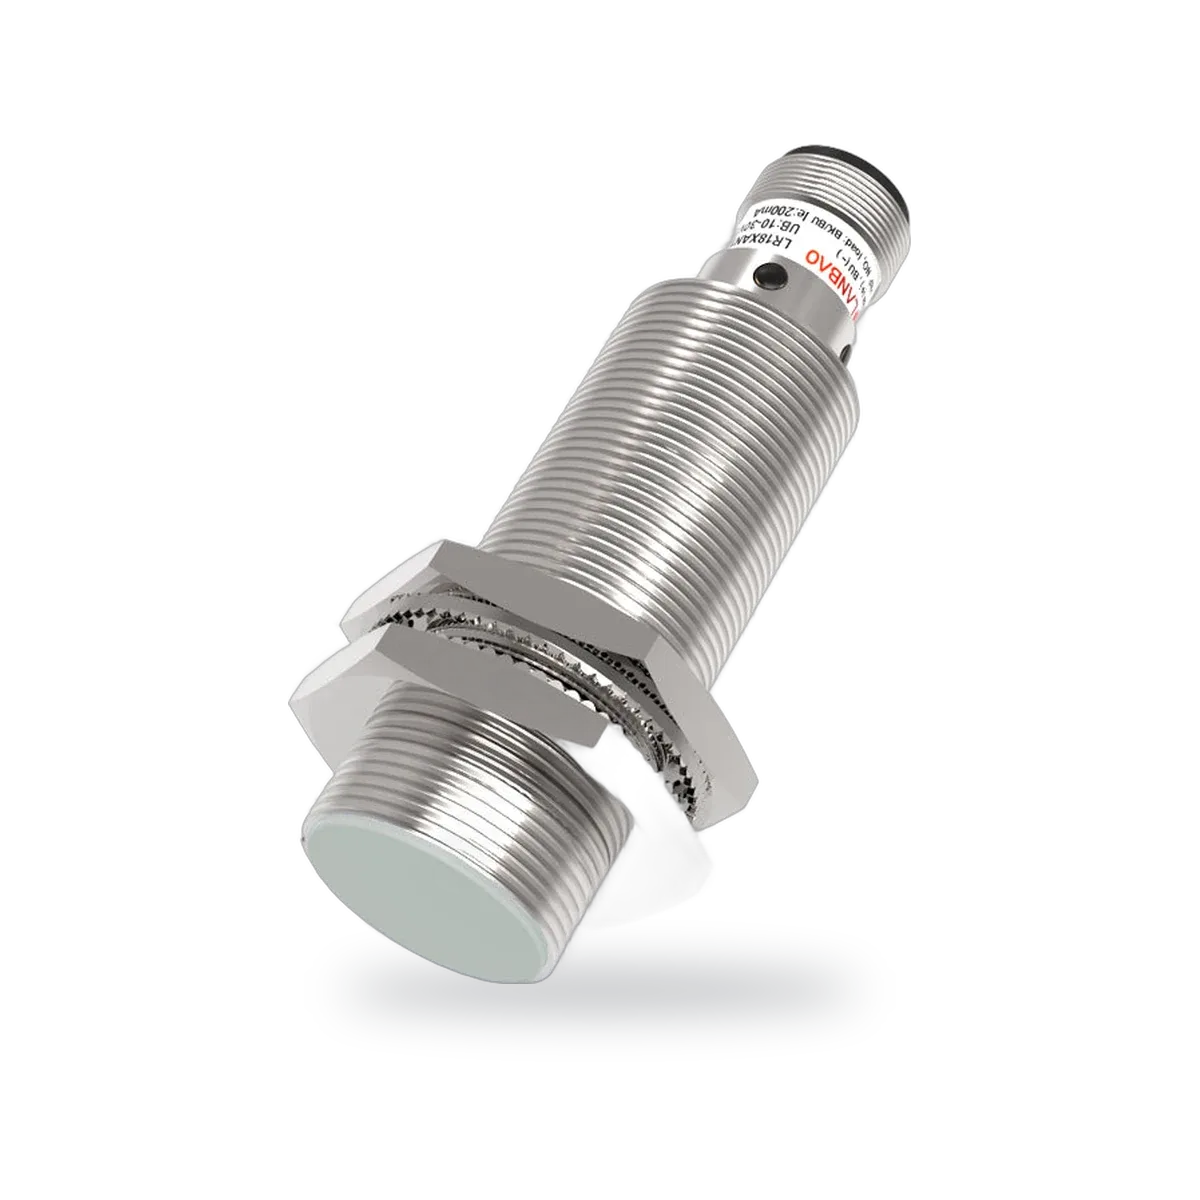
Sensor de proximidad inductivo, M8 a M30, NPN o PNP
- Especificación de la rosca
- M8 / M12 / M18 / M30
- Tipo de salida
- NPN or PNP, NO or NC
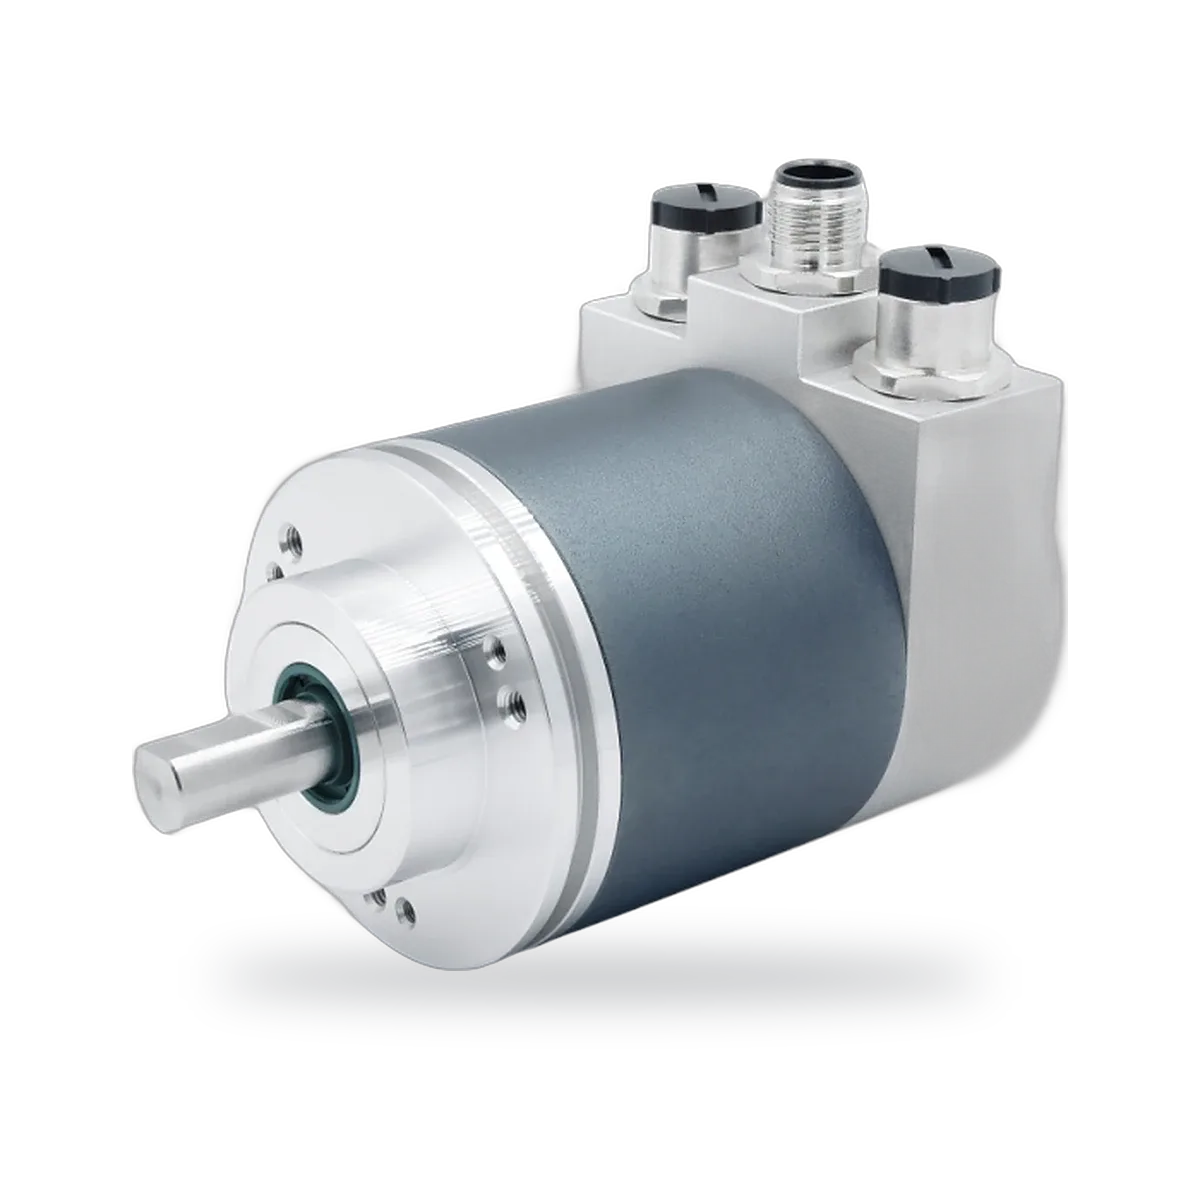
Encoder rotativo magnético absoluto, Ø58 mm, EtherCAT
- Resolución
- 16-bit single-turn, 14-bit multi-turn
- Interfaz eléctrica
- EtherCAT
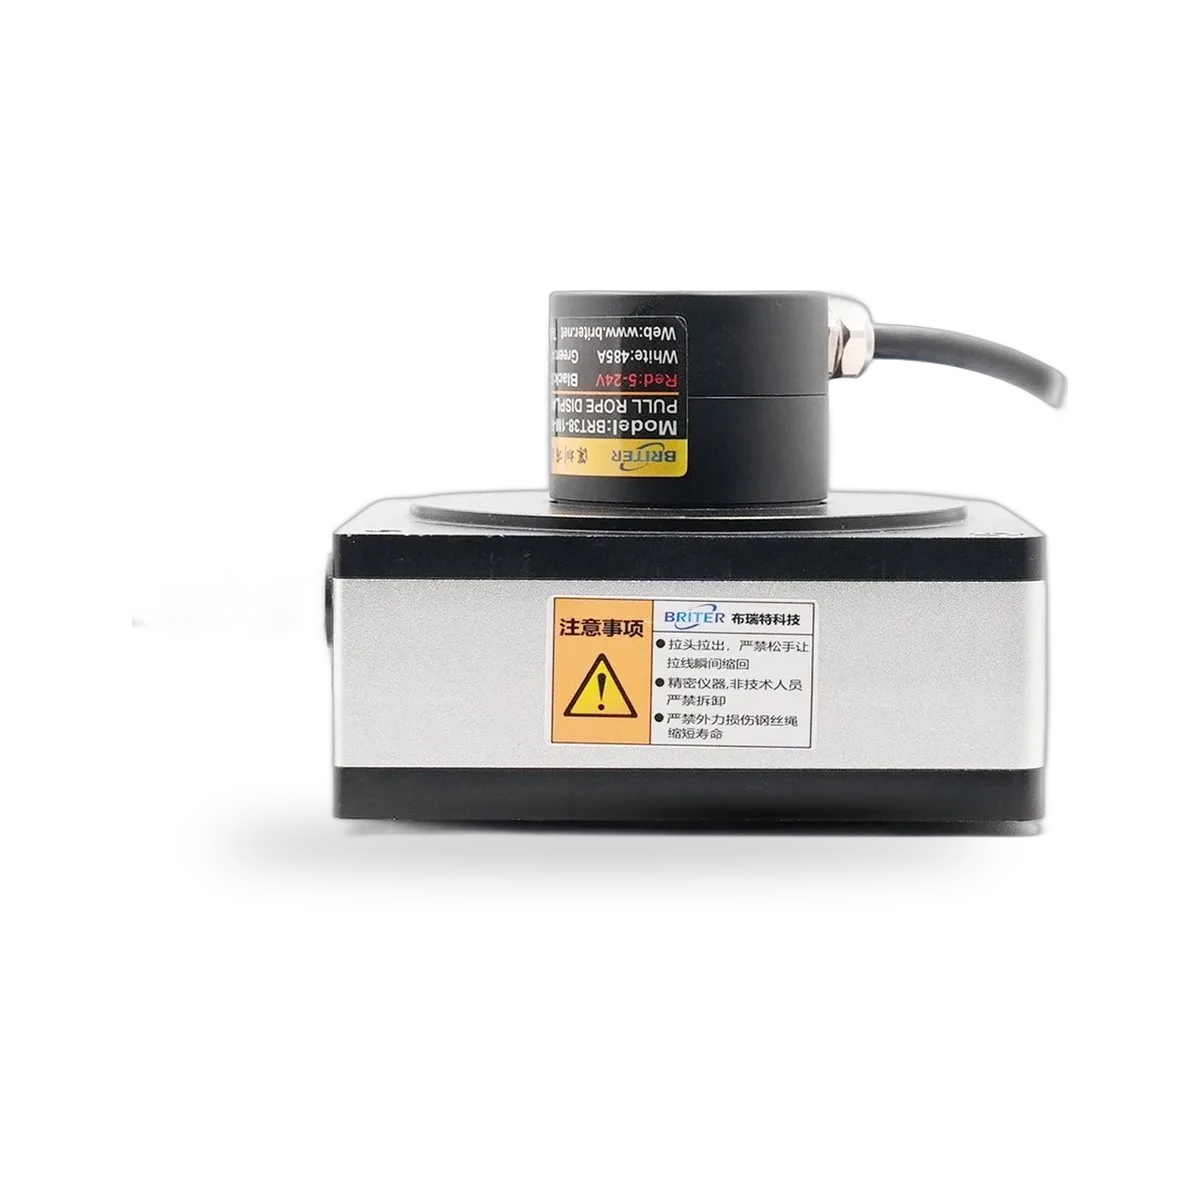
Sensor de desplazamiento por cable, RS485 más 4–20mA, 0–5V o 0–10V, hasta 20 m
- Rango
- 0.5–20 m
- Salida
- RS485 + 4–20 mA, 0–5 V or 0–10 V
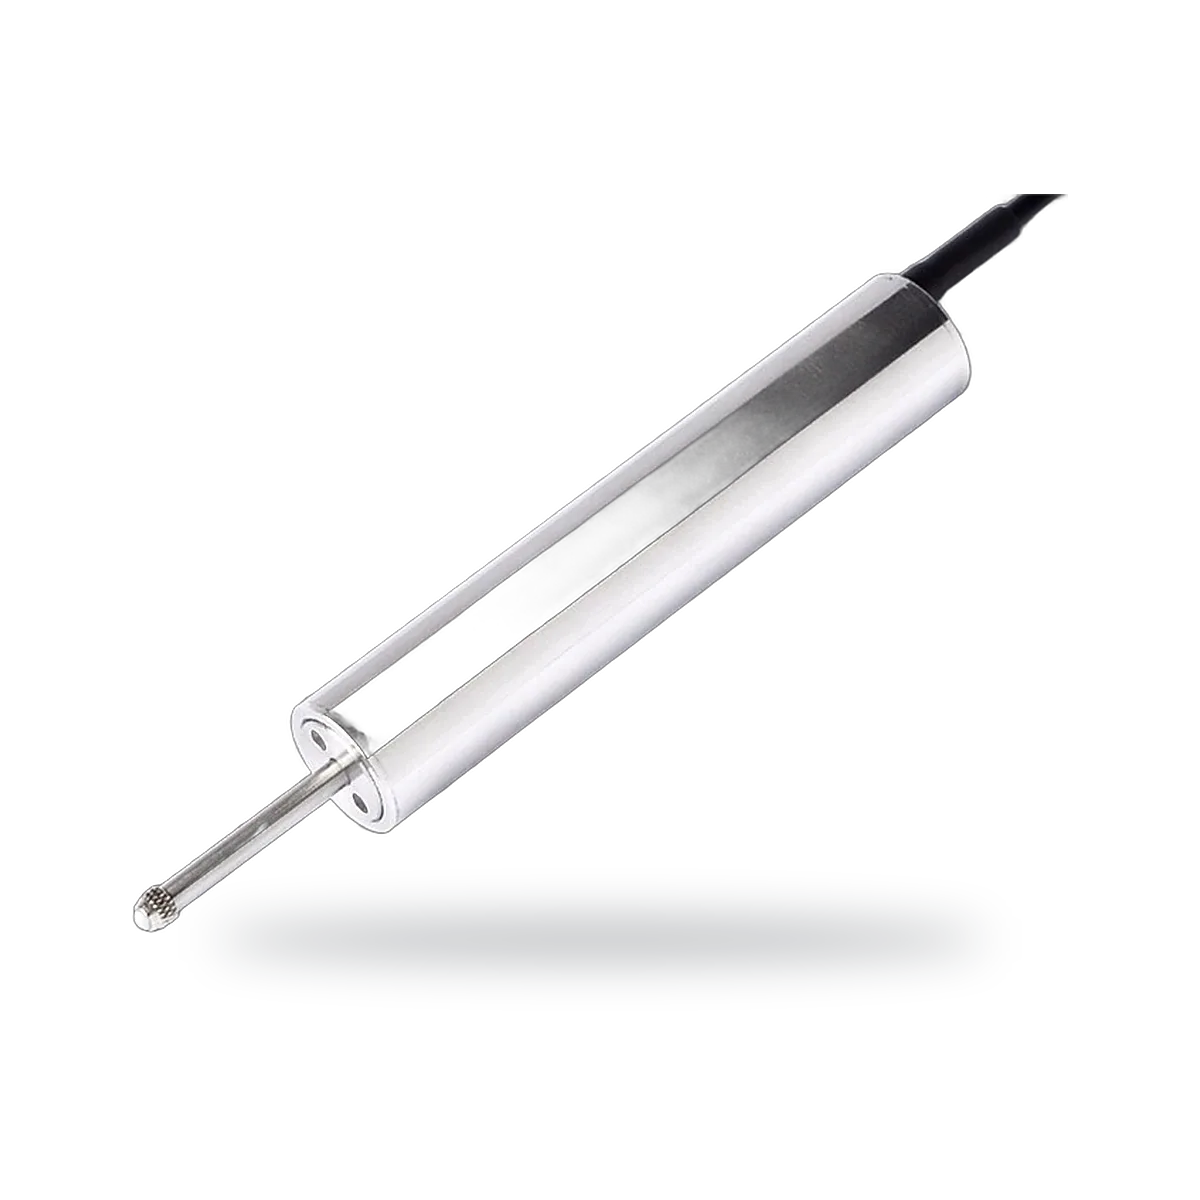
Sensor de desplazamiento LVDT con retorno por muelle, Ø20 mm, 2.5 a 100 mm
- Rango
- 2.5–100 mm
- Salida
- 0–5 V, 0–10 V, 4–20 mA or RS485
Aplicaciones
Artículos relacionados
UART, PWM, RS485, 4 a 20 mA: cómo elegir la salida de un sensor
Qué hace cada salida habitual de sensor, límites de longitud de cable y cuál elegir para un microcontrolador, un PLC o un cable largo de campo.
Acelerómetro, inclinómetro o IMU: qué sensor de movimiento necesita
Qué mide cada acelerómetro, inclinómetro (sensor de inclinación), giróscopo e IMU, en qué se diferencian en plataformas estáticas y en movimiento y cómo elegir uno.