Датчики наклона, вибрации и положения
Датчики, которые сообщают машине, как она наклонена, как движется и где находятся её узлы: инклинометры, акселерометры, вертикальные гироскопы и IMU, преобразователи и реле вибрации для вращающихся машин, индуктивные датчики приближения, абсолютные энкодеры, а также тросовые, LVDT и магнитострикционные датчики линейного перемещения.
Наклон, инерция и вибрация
Инклинометры, акселерометры, вертикальные гироскопы и IMU, а также преобразователи и реле вибрации.
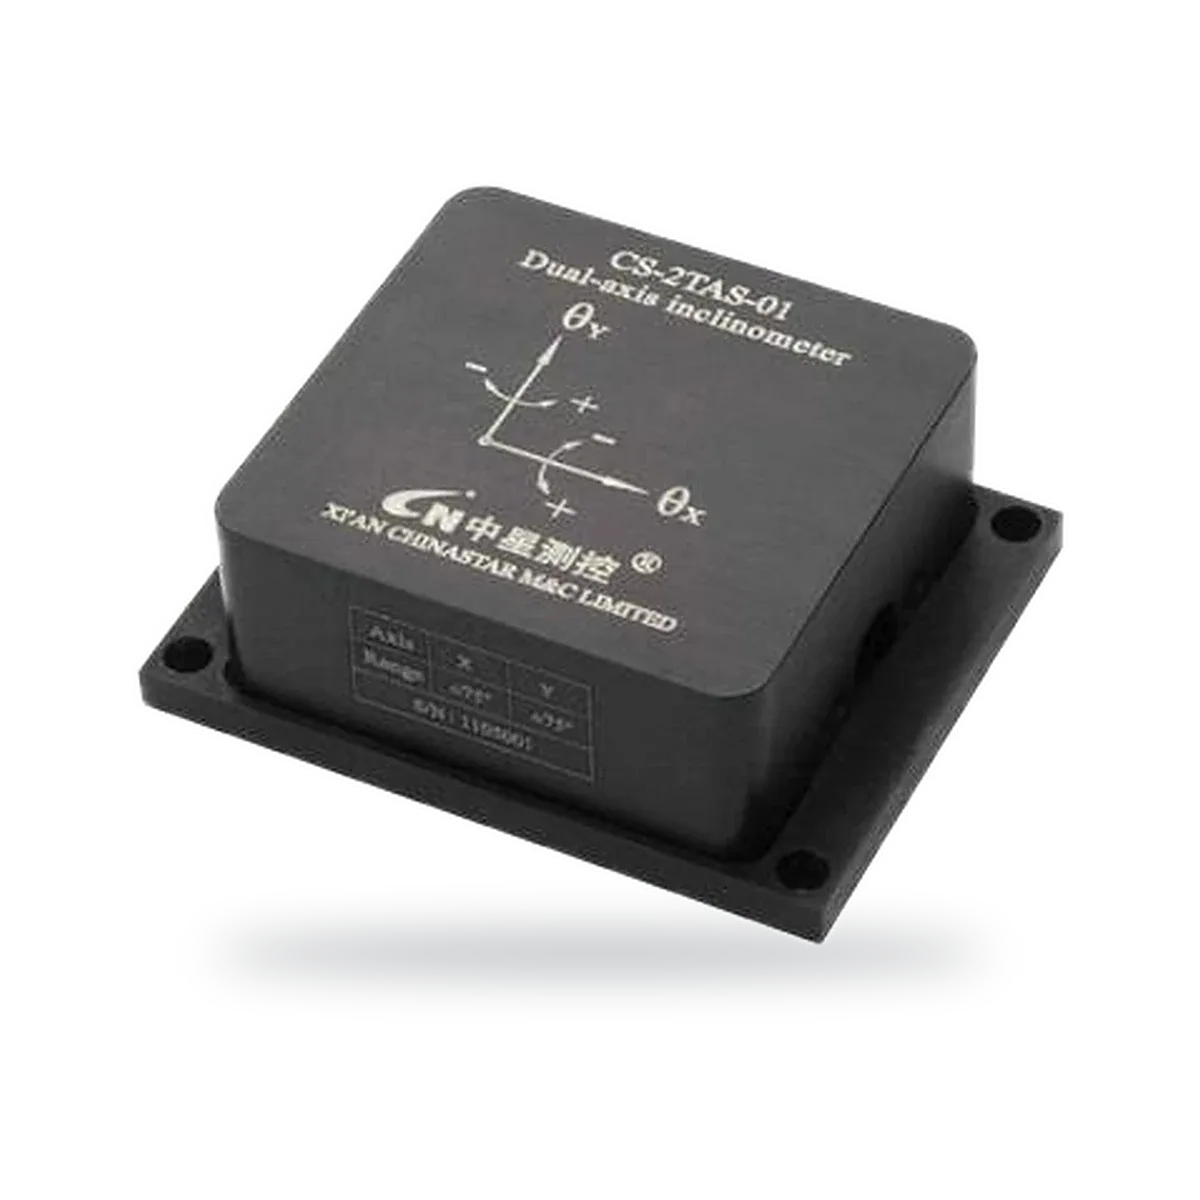
Двухосевой датчик наклона (инклинометр), выход по напряжению, току или цифровой
- Выход
- 0.5–4.5V, Voltage output
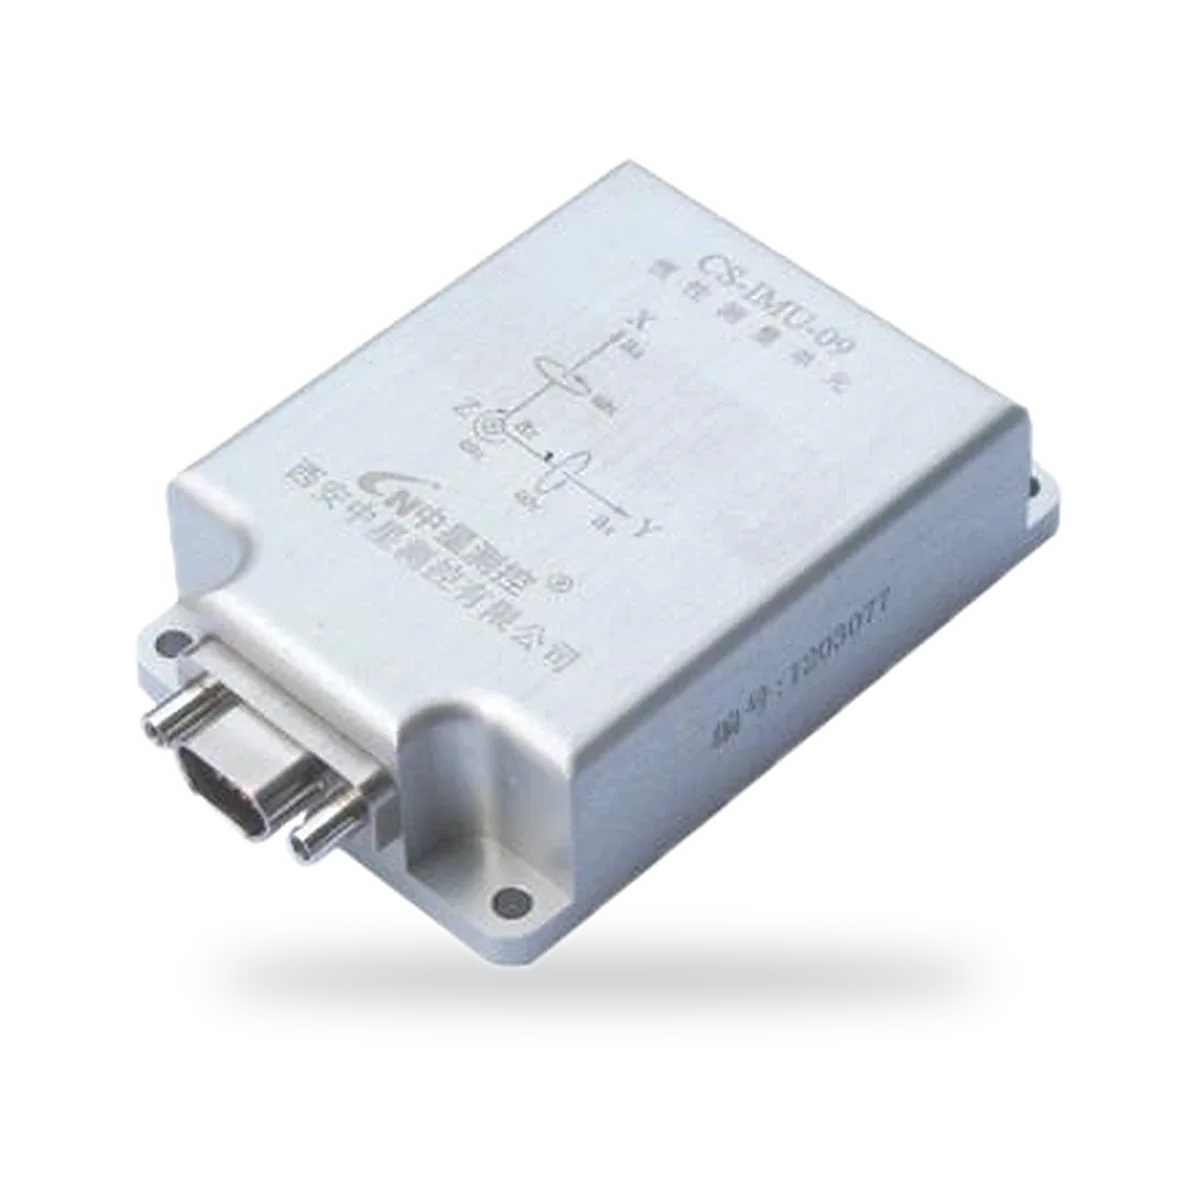
Инерциальный измерительный блок для контроля пляски проводов
- Диапазон
- ± 250 ° / s
- Выход
- UART (TTL level)
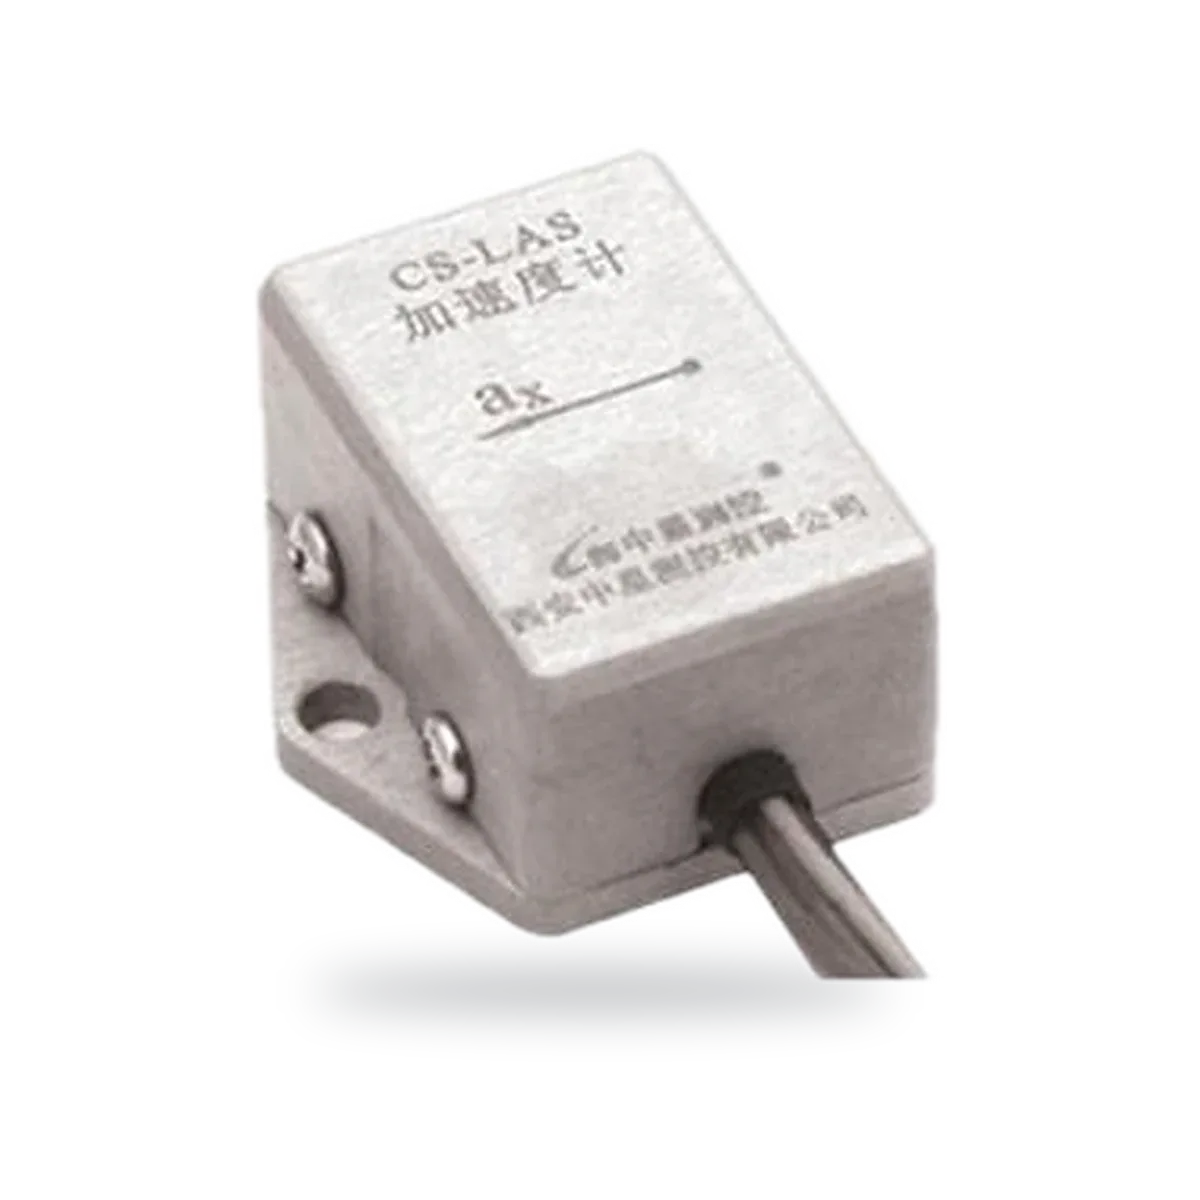
Одноосевой акселерометр, аналоговый выход 0.5–4.5V
- Выход
- 0.5–4.5 V
- Напряжение питания
- 5 ± 0.25 VDC
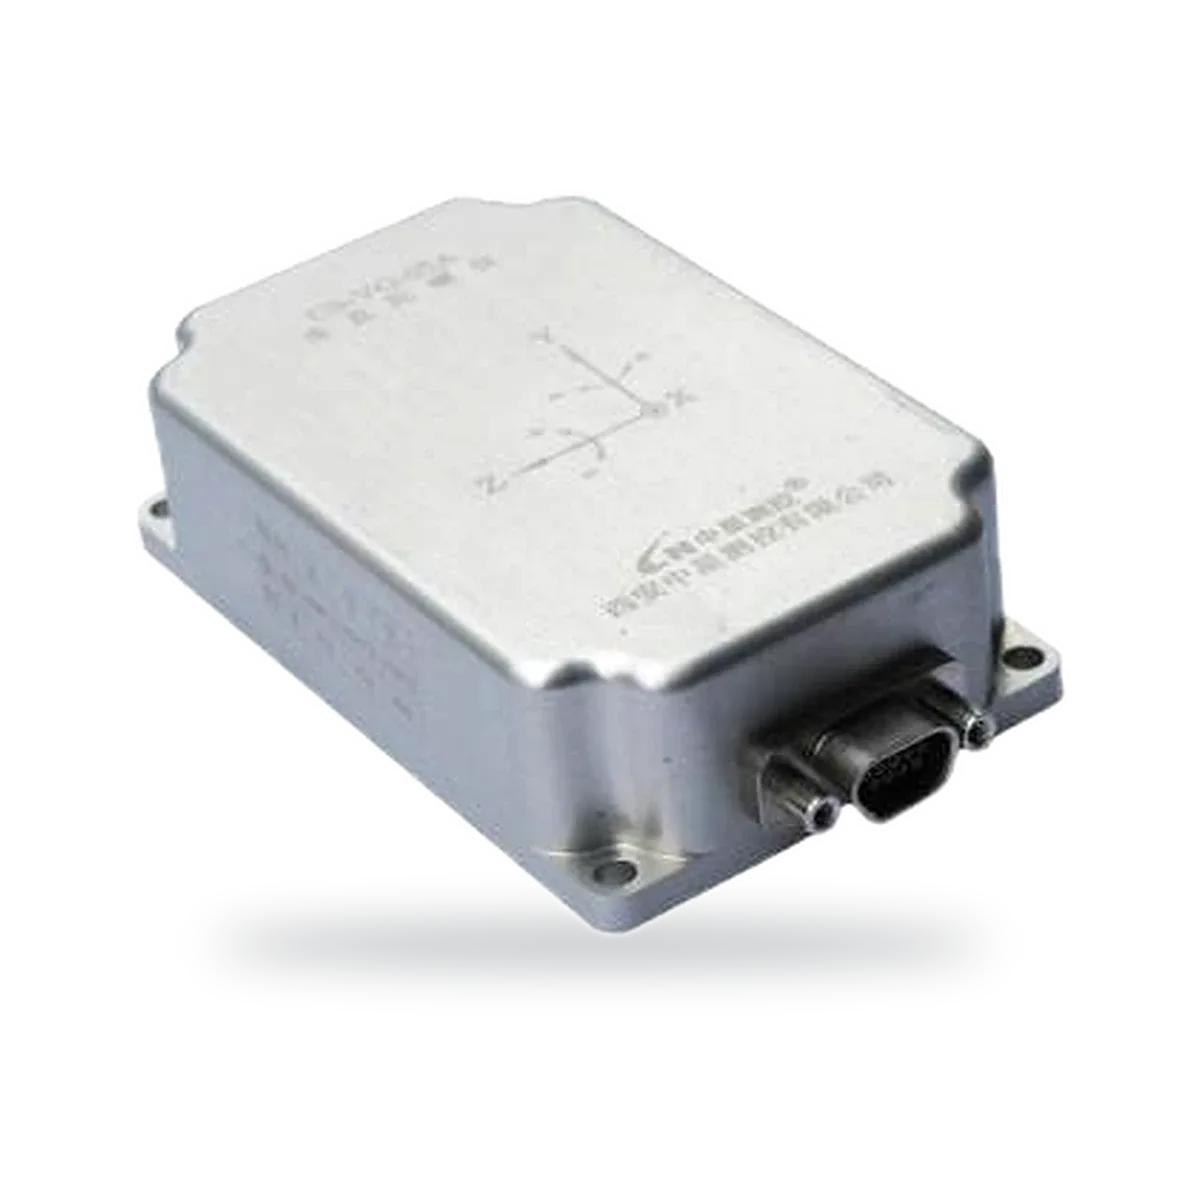
Вертикальный гироскоп, RS422, крен ± 180°, тангаж ± 90°
- Диапазон
- ± 180 °
- Точность
- <0.8 °
Датчики положения и приближения
Индуктивные датчики приближения, энкодеры и датчики линейного перемещения для машин.
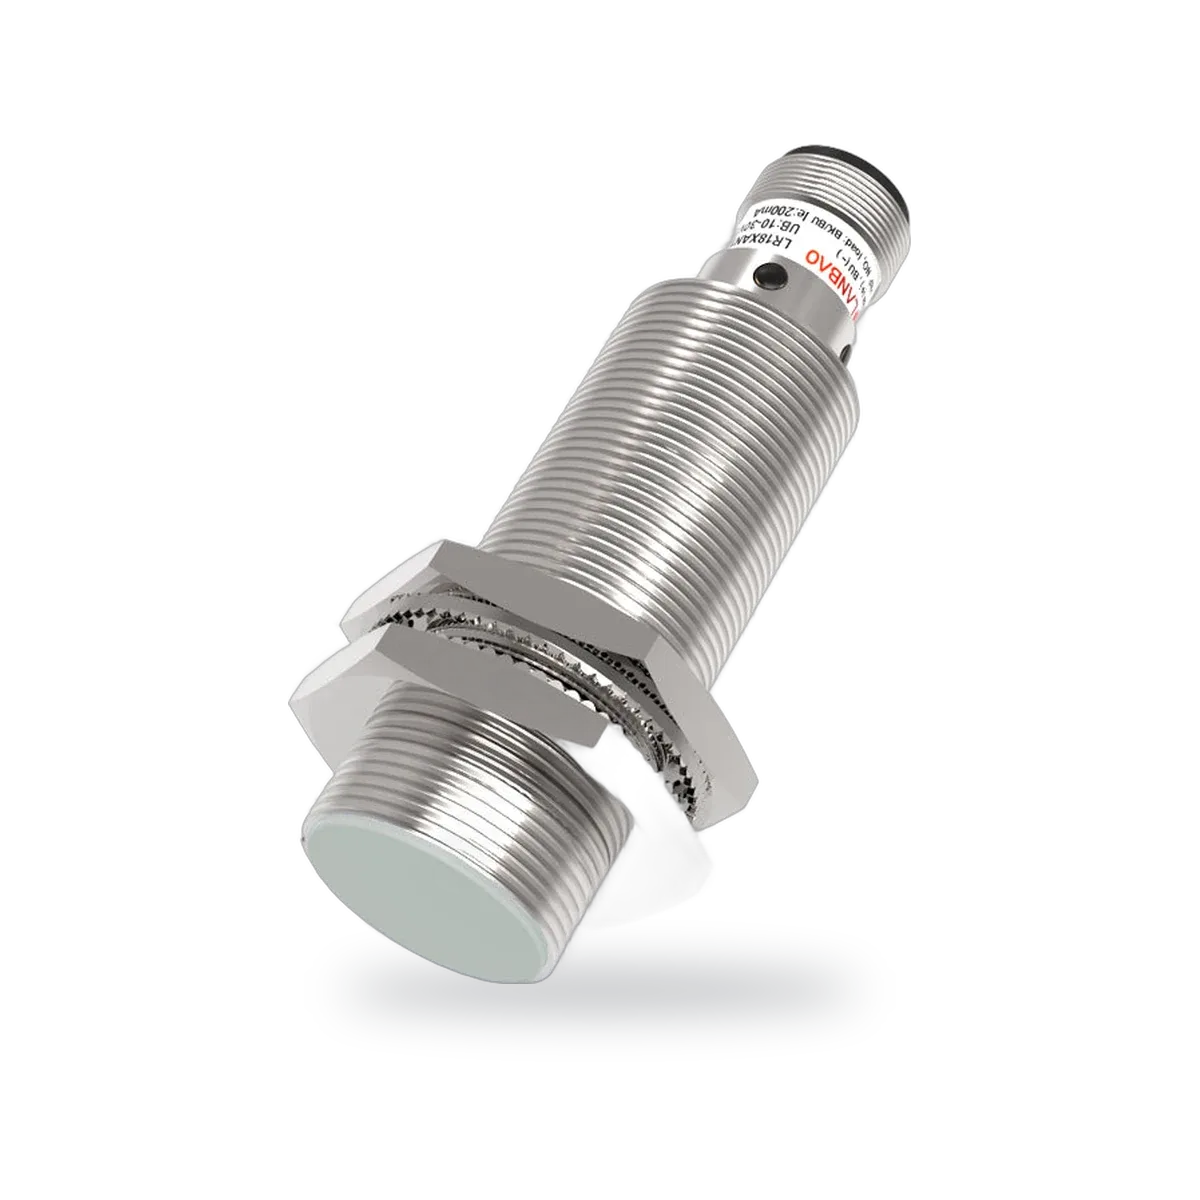
Индуктивный датчик приближения, от M8 до M30, NPN или PNP
- Параметры резьбы
- M8 / M12 / M18 / M30
- Тип выхода
- NPN or PNP, NO or NC
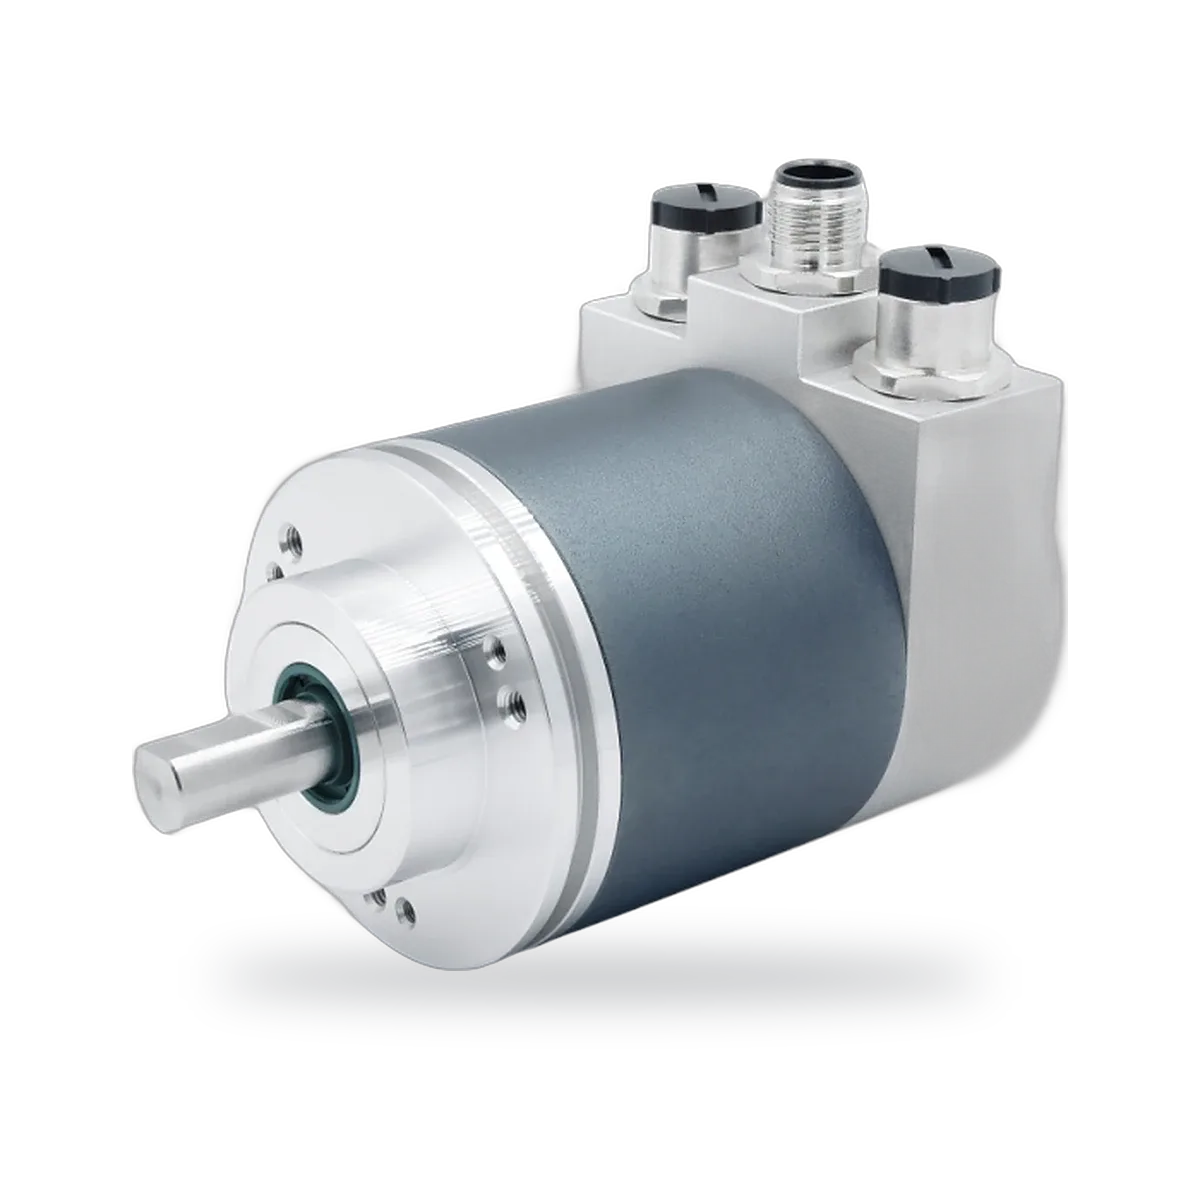
Абсолютный магнитный энкодер, Ø58 mm, EtherCAT
- Разрешение
- 16-bit single-turn, 14-bit multi-turn
- Электрический интерфейс
- EtherCAT
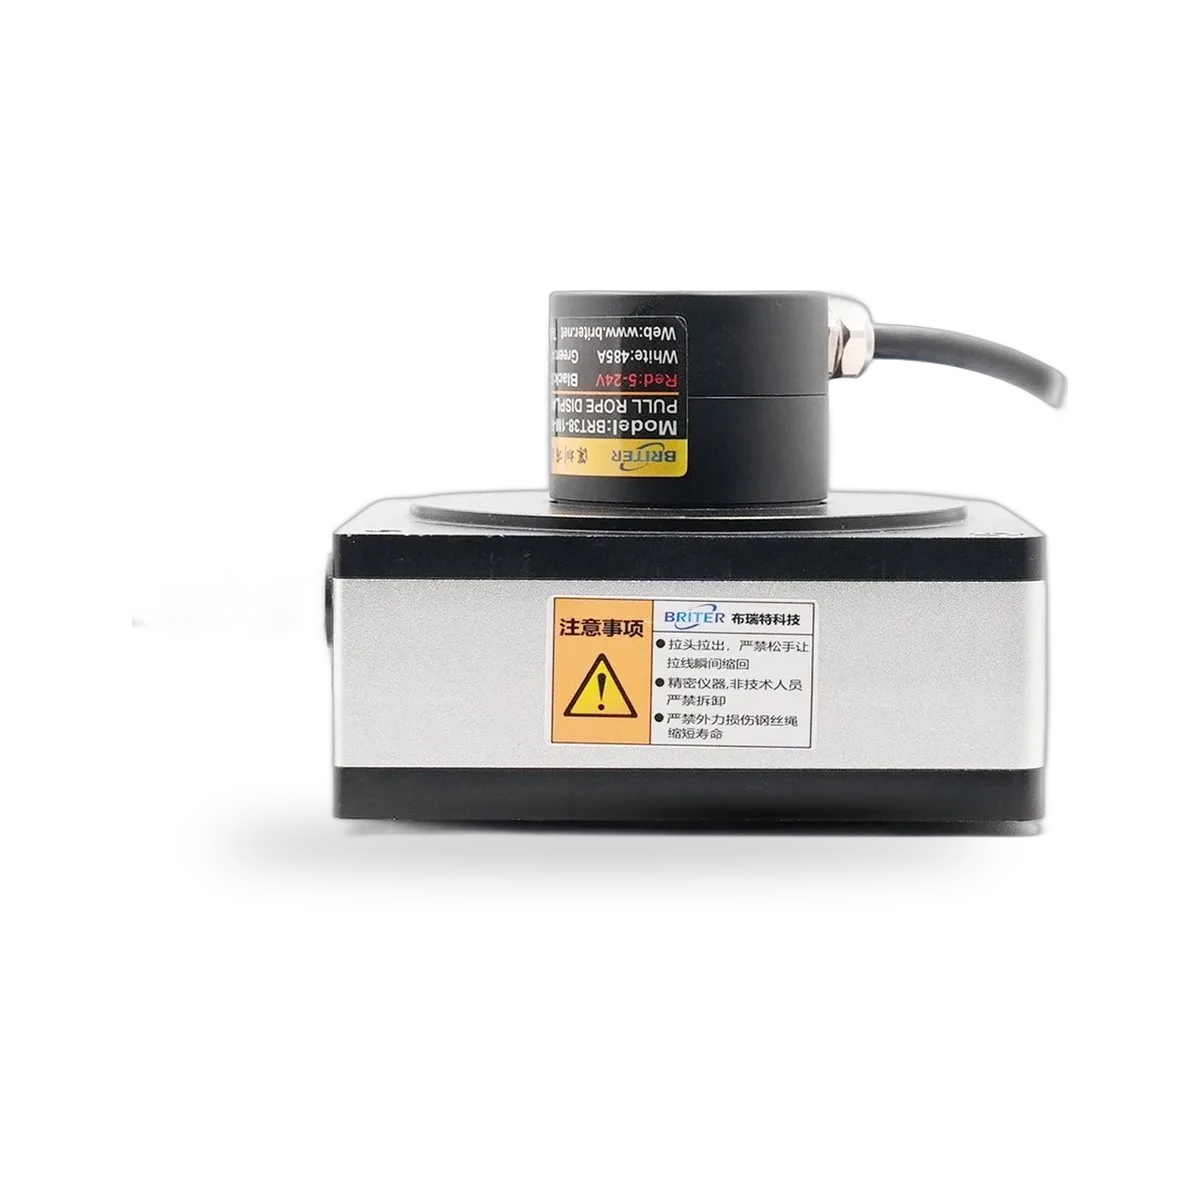
Тросовый датчик перемещения, RS485 плюс 4–20mA, 0–5V или 0–10V, до 20 m
- Диапазон
- 0.5–20 m
- Выход
- RS485 + 4–20 mA, 0–5 V or 0–10 V
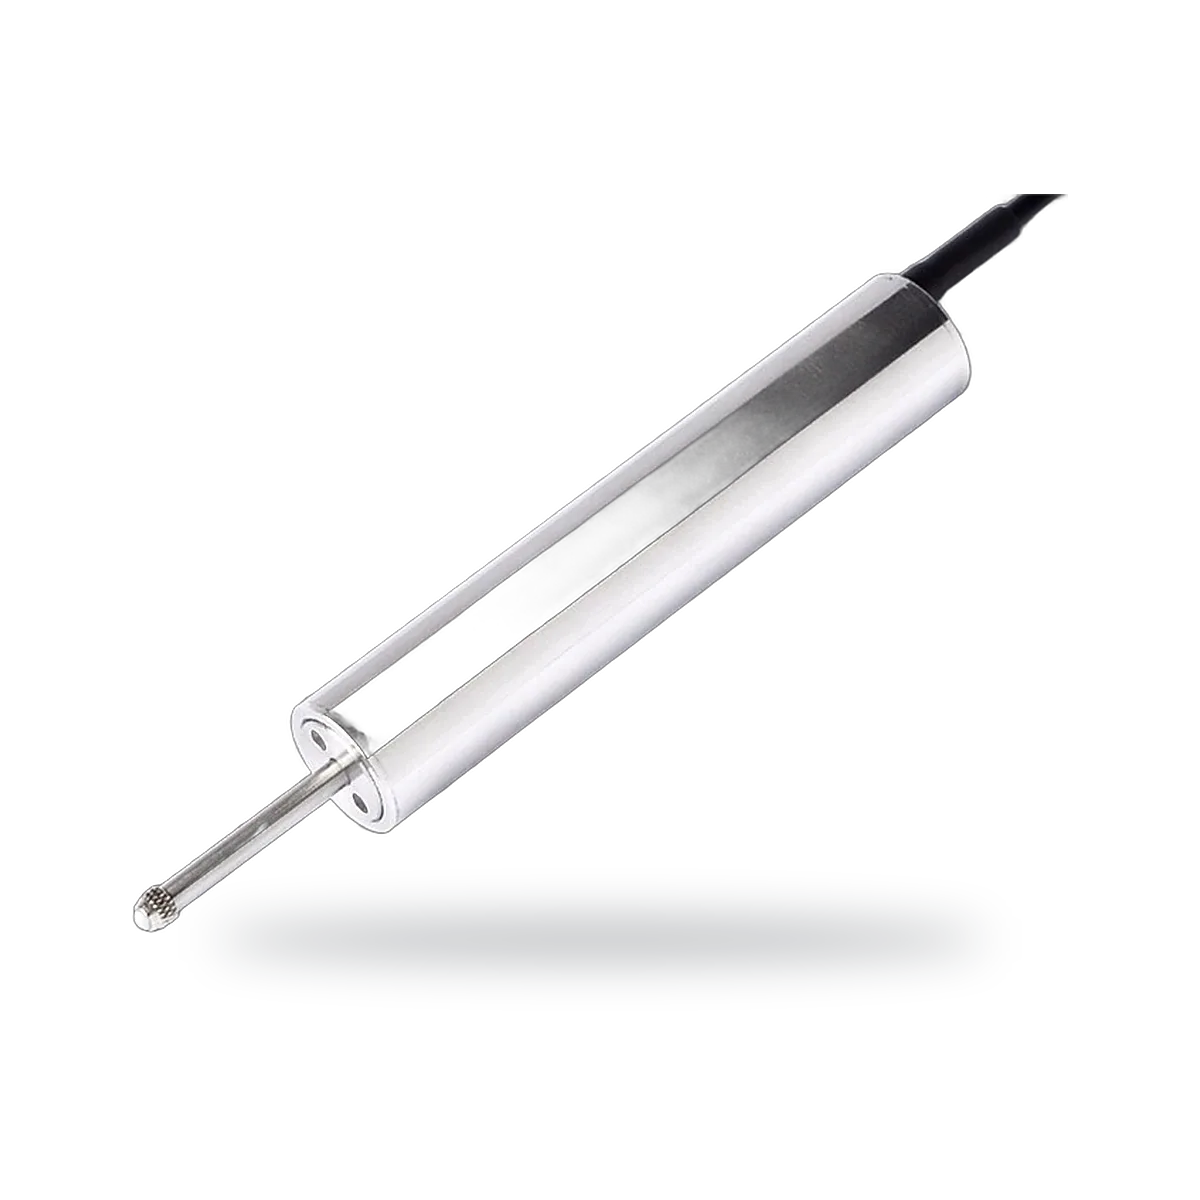
LVDT-датчик перемещения с возвратной пружиной, Ø20 mm, от 2.5 до 100 mm
- Диапазон
- 2.5–100 mm
- Выход
- 0–5 V, 0–10 V, 4–20 mA or RS485
Применение
Связанные статьи
UART, PWM, RS485, 4–20 мА: как выбрать выход датчика
Что даёт каждый распространённый выход датчика, ограничения по длине кабеля и что выбрать для микроконтроллера, ПЛК или длинного полевого кабеля.
Акселерометр, инклинометр или IMU: какой датчик движения нужен
Что измеряют акселерометры, инклинометры (датчики наклона), гироскопы и IMU, чем они различаются на неподвижных и движущихся платформах и как выбрать.