Czujniki nachylenia, drgań i położenia
Czujniki, które informują maszynę o jej nachyleniu, ruchu i położeniu jej elementów: inklinometry, akcelerometry, żyroskopy pionowe i inercyjne jednostki pomiarowe (IMU), przetworniki i wyłączniki drganiowe do maszyn wirujących, indukcyjne czujniki zbliżeniowe, absolutne enkodery obrotowe oraz linkowe, LVDT i magnetostrykcyjne czujniki położenia liniowego.
Czujniki nachylenia, inercyjne i drgań
Inklinometry, akcelerometry, żyroskopy pionu i jednostki IMU oraz przetworniki i sygnalizatory drgań.
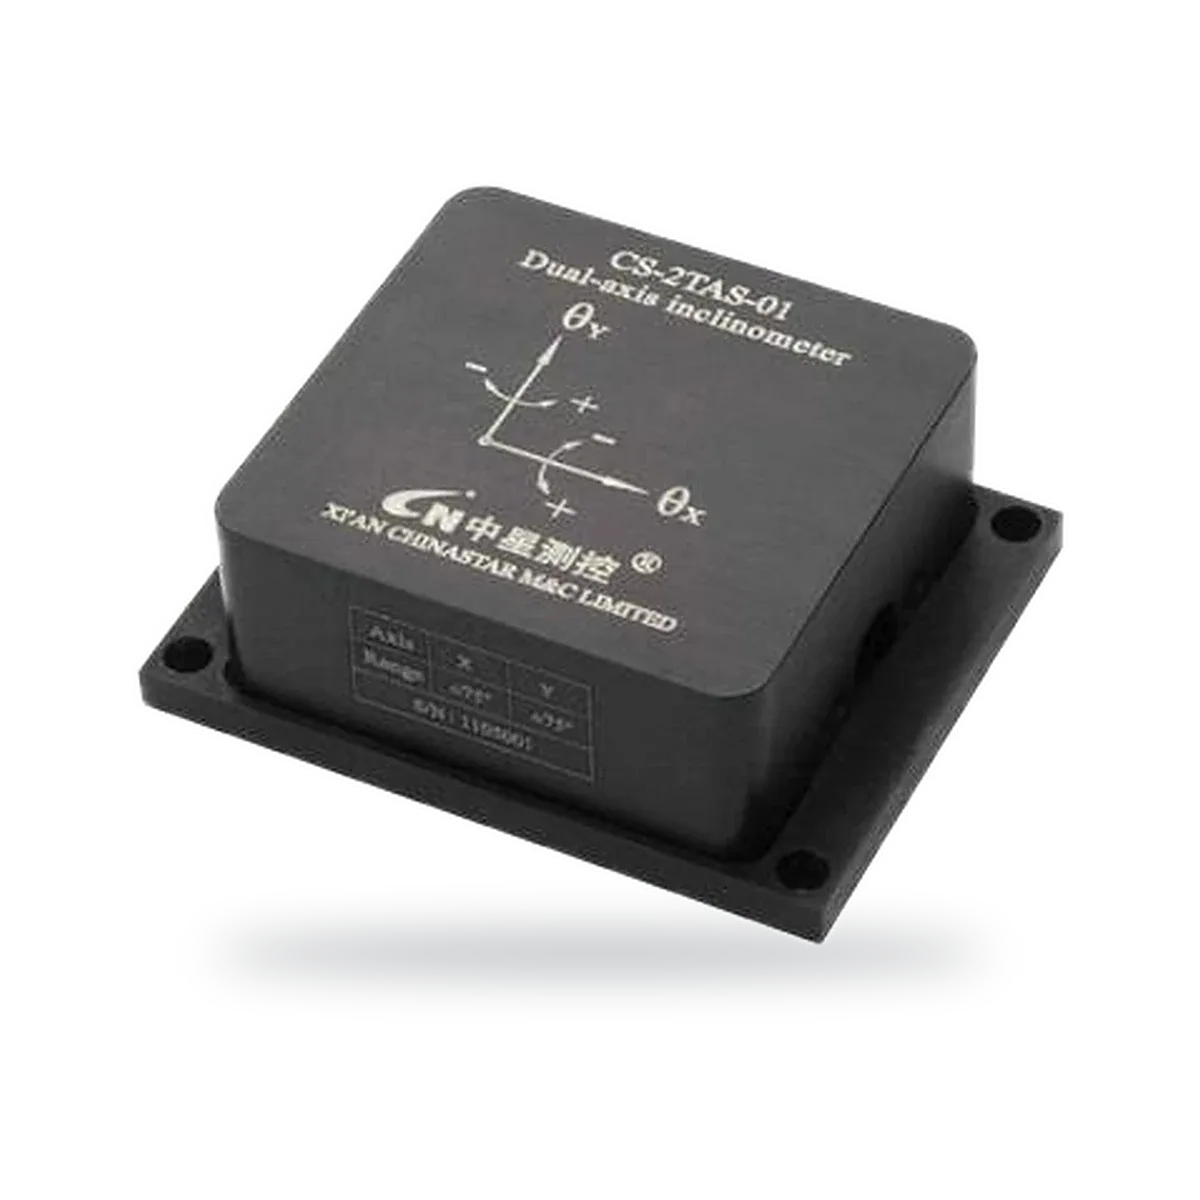
Dwuosiowy inklinometr z wyjściem napięciowym, prądowym lub cyfrowym
- Wyjście
- 0.5–4.5V, Voltage output
Inercyjna jednostka pomiarowa do monitorowania galopowania przewodów linii napowietrznych
- Zakres
- ± 250 ° / s
- Wyjście
- UART (TTL level)
Jednoosiowy akcelerometr z wyjściem analogowym 0,5–4,5 V
- Wyjście
- 0.5–4.5 V
- Napięcie zasilania
- 5 ± 0.25 VDC
Żyroskop pionu, RS422, przechył ±180°, pochylenie ±90°
- Zakres
- ± 180 °
- Dokładność
- <0.8 °
Czujniki położenia i zbliżeniowe
Indukcyjne czujniki zbliżeniowe, enkodery obrotowe i liniowe czujniki położenia do maszyn.
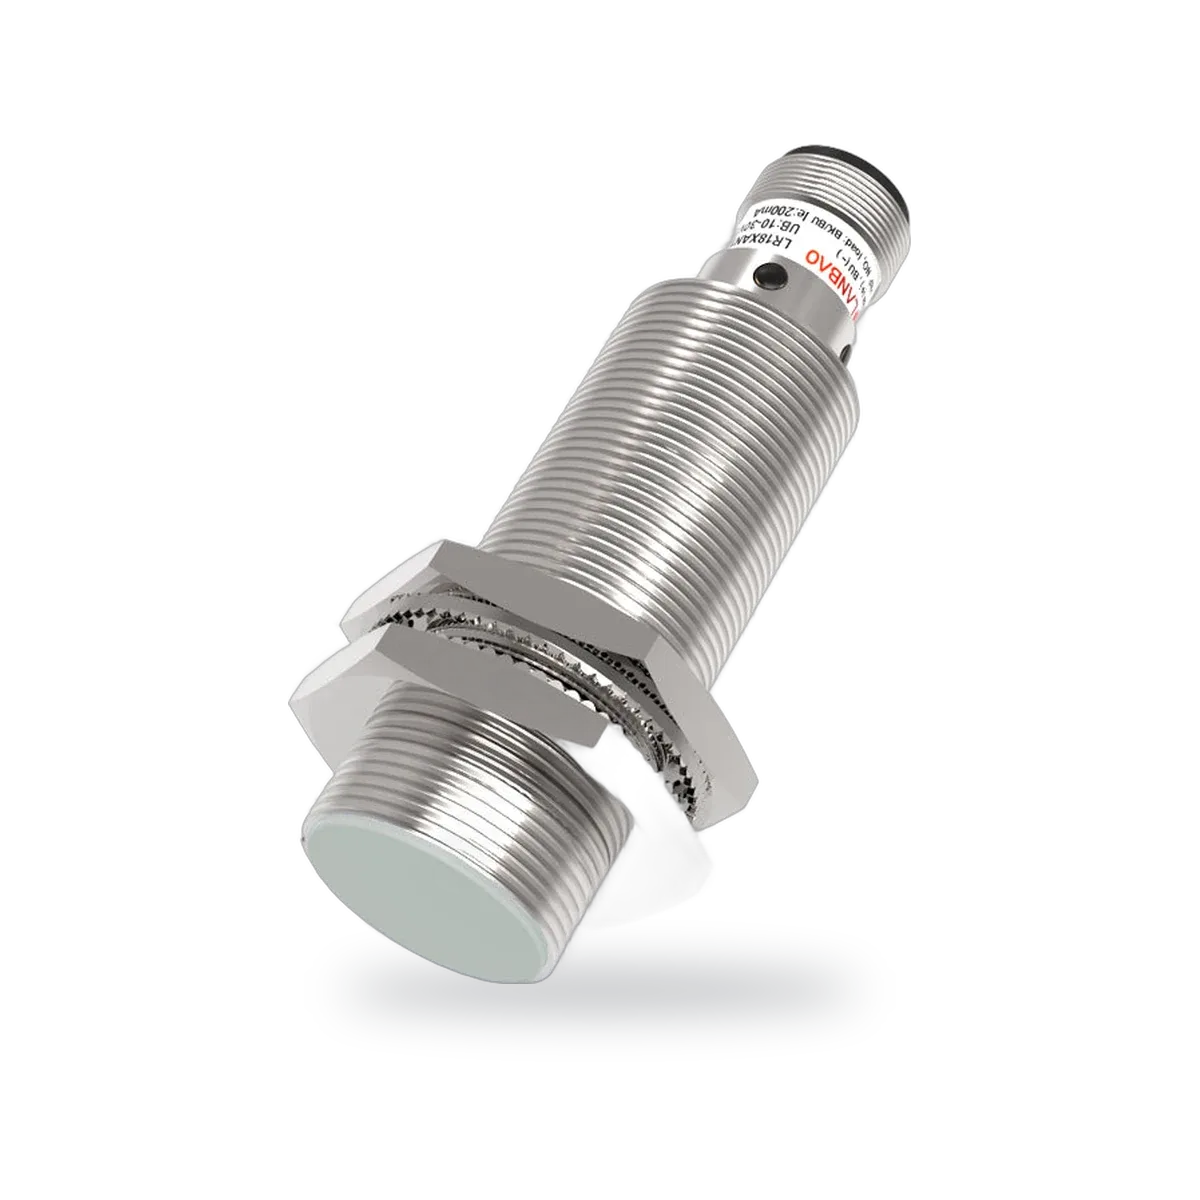
Indukcyjny czujnik zbliżeniowy, M8–M30, NPN lub PNP
- Rodzaj gwintu
- M8 / M12 / M18 / M30
- Typ wyjścia
- NPN or PNP, NO or NC
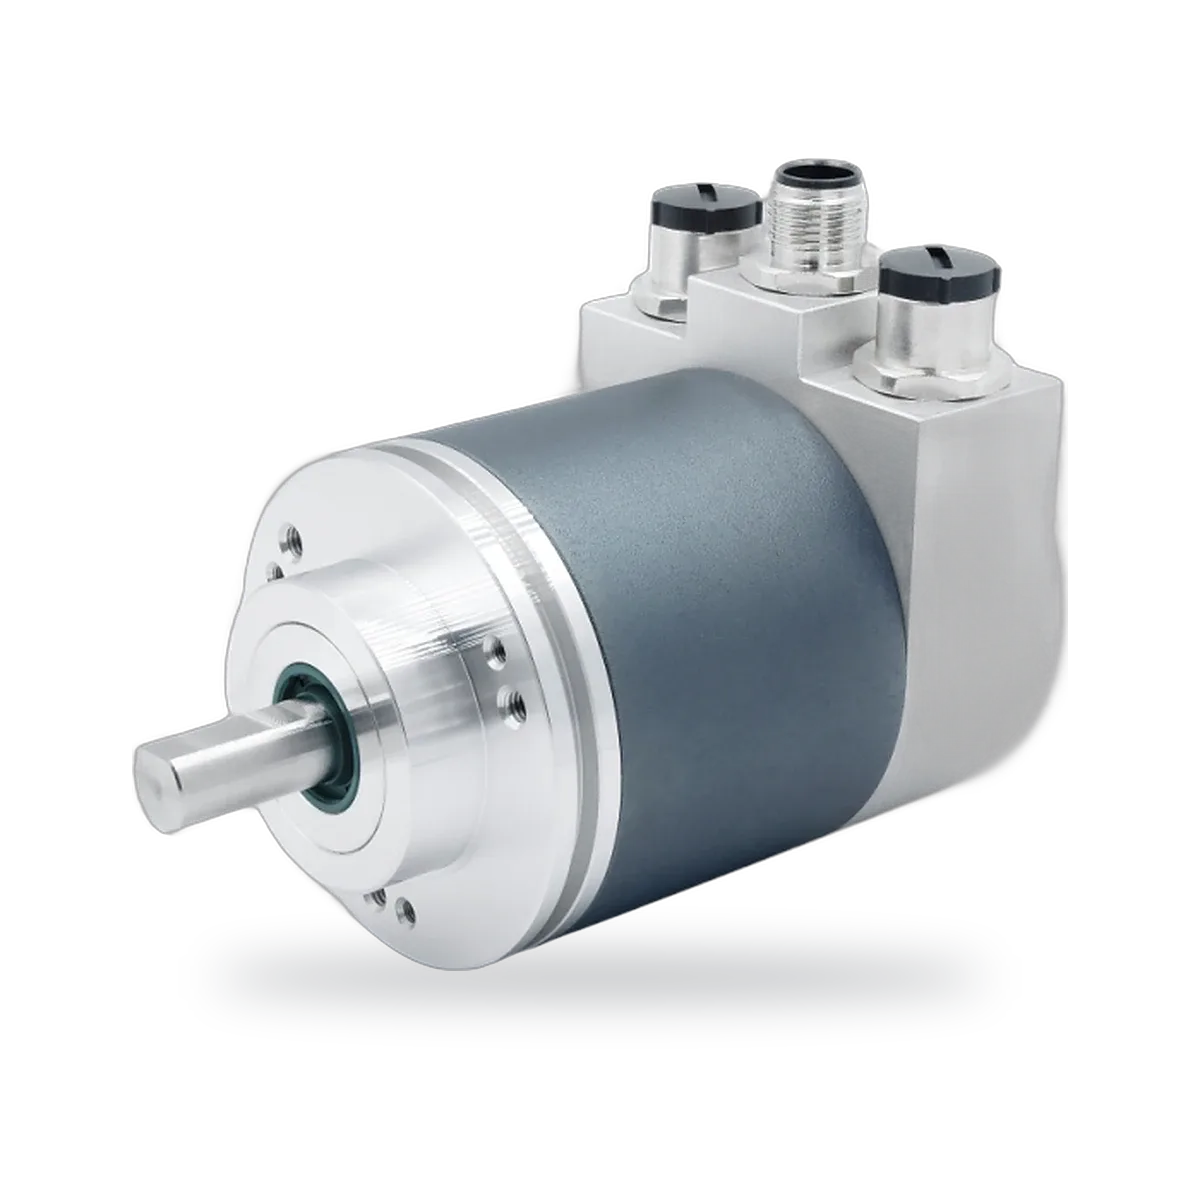
Absolutny magnetyczny enkoder obrotowy, Ø58 mm, EtherCAT
- Rozdzielczość
- 16-bit single-turn, 14-bit multi-turn
- Interfejs elektryczny
- EtherCAT
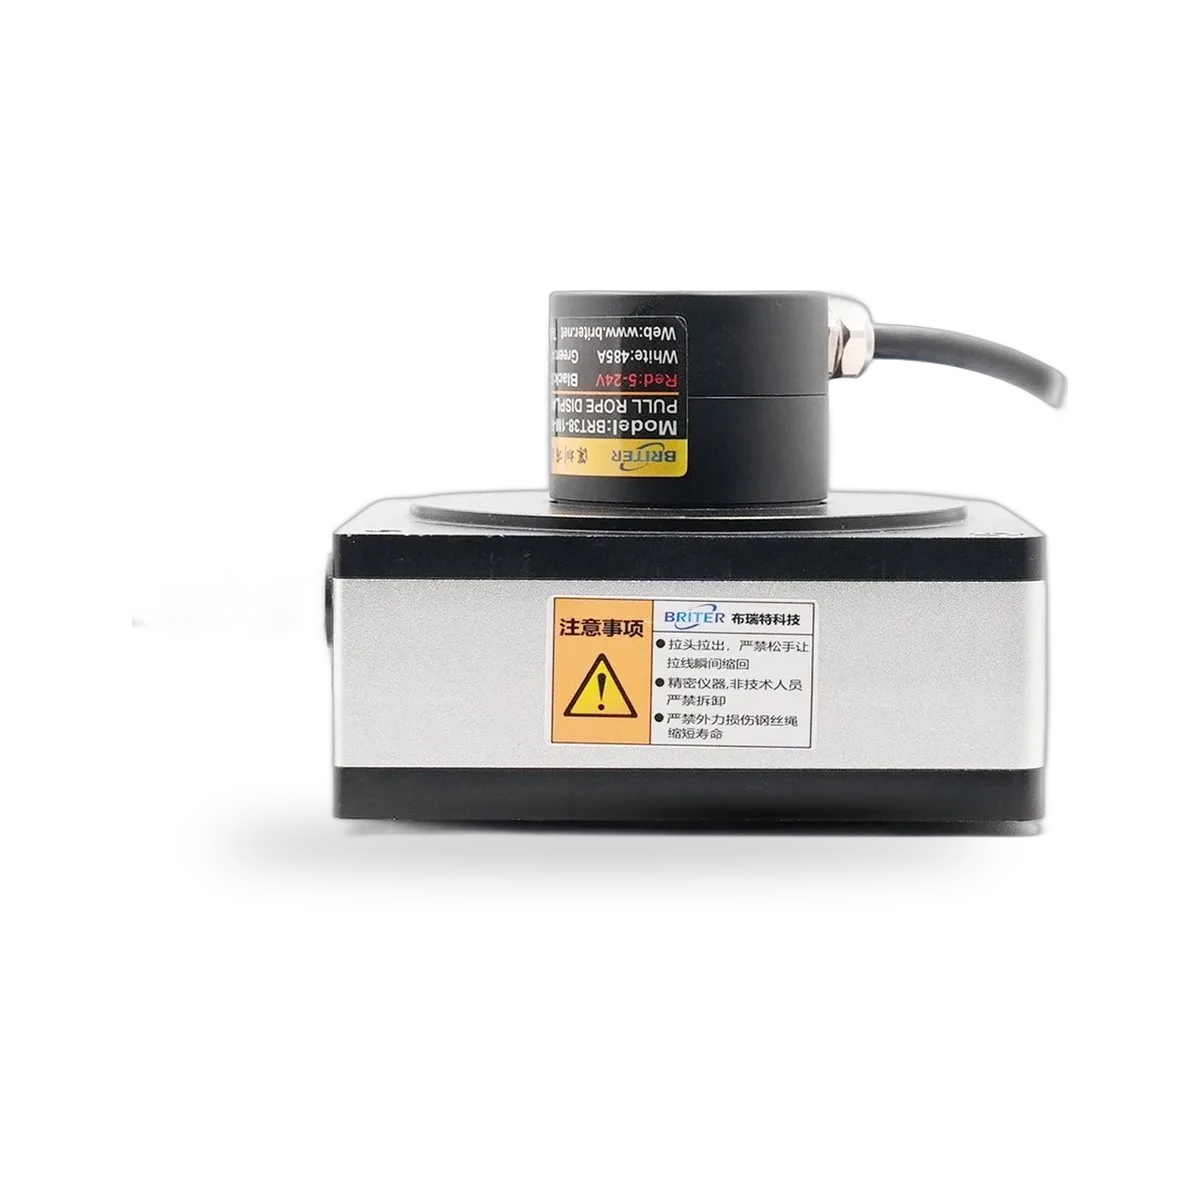
Linkowy czujnik przemieszczenia, RS485 oraz 4–20 mA, 0–5 V lub 0–10 V, do 20 m
- Zakres
- 0.5–20 m
- Wyjście
- RS485 + 4–20 mA, 0–5 V or 0–10 V
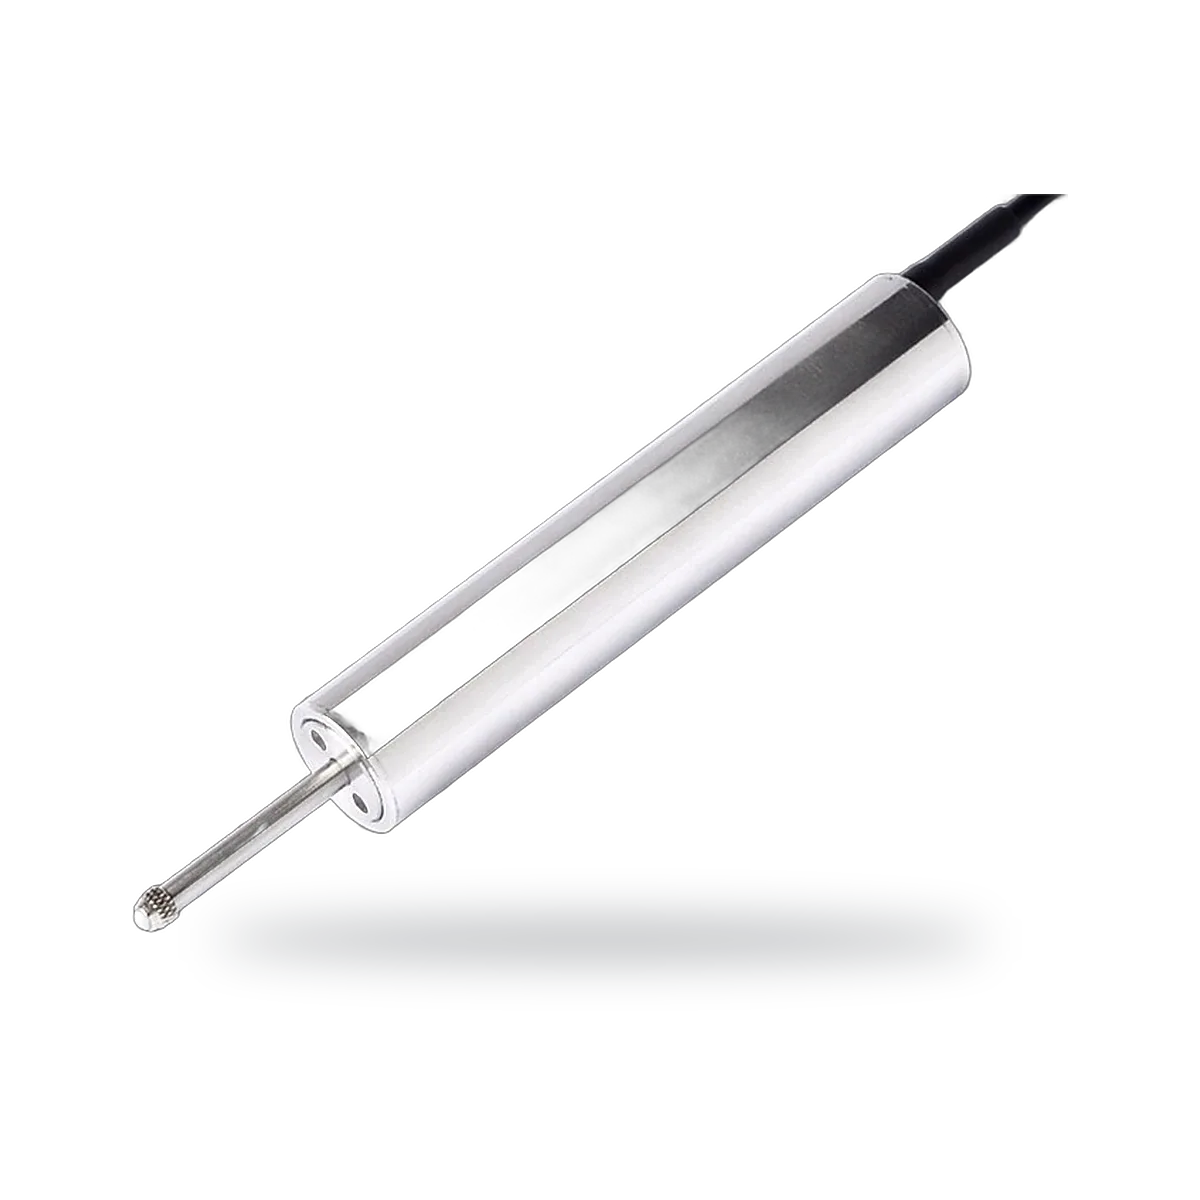
Czujnik przemieszczenia LVDT z powrotem sprężynowym, Ø20 mm, od 2,5 do 100 mm
- Zakres
- 2.5–100 mm
- Wyjście
- 0–5 V, 0–10 V, 4–20 mA or RS485
Zastosowania
Powiązane artykuły
UART, PWM, RS485, 4–20 mA: jak wybrać wyjście czujnika
Jak działają typowe wyjścia czujników, jakie mają limity długości kabla i które wybrać do mikrokontrolera, sterownika PLC lub długiego kabla w terenie.
Akcelerometr, inklinometr czy IMU – jaki czujnik ruchu wybrać?
Co mierzą akcelerometry, inklinometry (czujniki nachylenia), żyroskopy i IMU, czym różnią się na platformach statycznych i ruchomych oraz jak je dobrać.