Akcelerometr, inklinometr czy IMU – jaki czujnik ruchu wybrać?
Zespół inżynierów DWIN, , 7 min czytania
Akcelerometr mierzy przyspieszenie liniowe, łącznie z przyspieszeniem ziemskim. Inklinometr (czujnik nachylenia) na podstawie grawitacji podaje kąt nachylenia obiektu nieruchomego lub poruszającego się powoli. Żyroskop mierzy prędkość obrotu. Inercyjna jednostka pomiarowa (IMU) łączy akcelerometry i żyroskopy w trzech osiach, dzięki czemu śledzi orientację przestrzenną także podczas ruchu platformy.
Akcelerometr
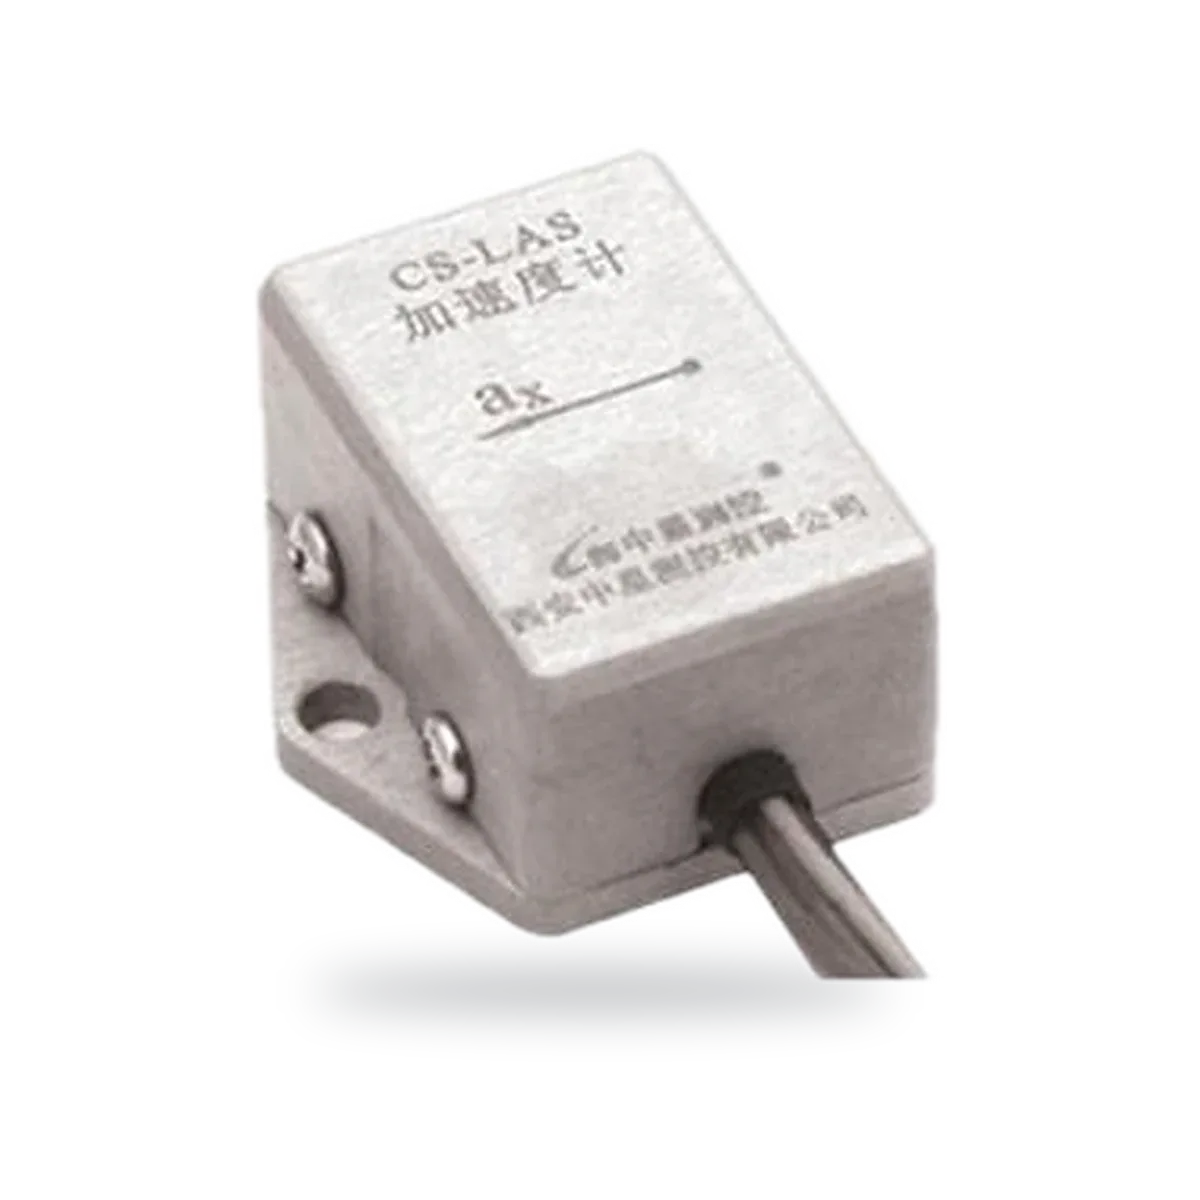
Akcelerometr mierzy przyspieszenie w jednej lub kilku osiach. W spoczynku wskazuje przyspieszenie ziemskie, 1 g skierowane w dół; w ruchu wskazuje sumę przyspieszenia ziemskiego i przyspieszenia platformy. Akcelerometry stosuje się do pomiaru drgań i wstrząsów, wykrywania uderzeń oraz jako źródło surowych danych do obliczania nachylenia i orientacji przestrzennej.
Inklinometr (czujnik nachylenia)
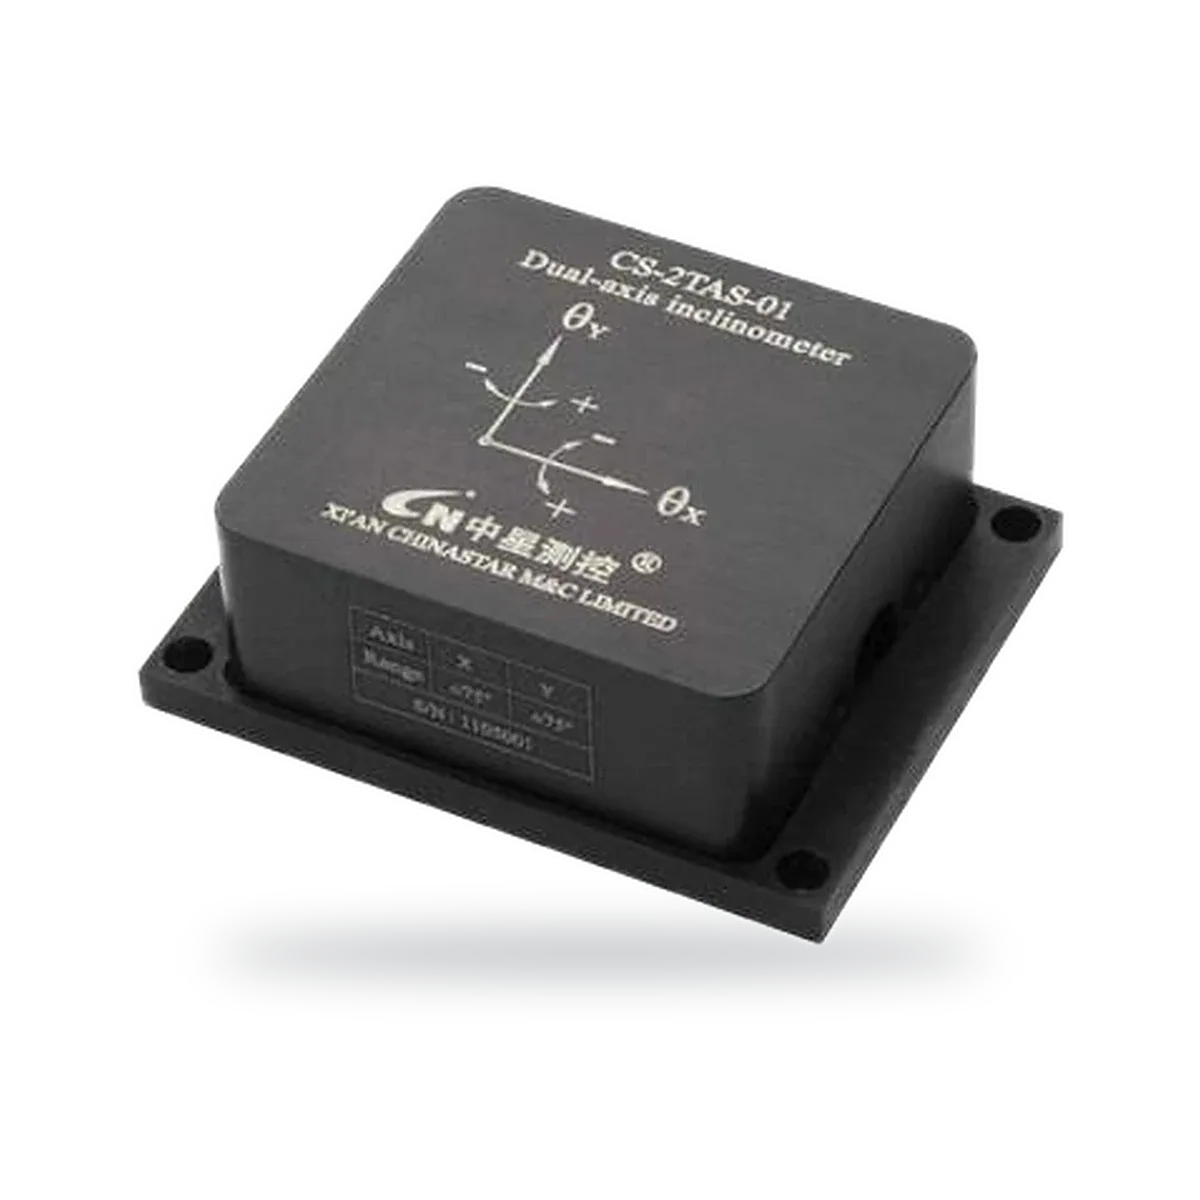
Inklinometr wyznacza kąt między swoimi osiami a kierunkiem grawitacji i podaje go jako kąt pochylenia (pitch) i przechyłu (roll). Jest dokładny, gdy platforma jest nieruchoma lub porusza się powoli – np. konstrukcja budowlana, wysięgnik dźwigu między ruchami, tracker solarny czy pokrywa włazu kanałowego. Drgania i przyspieszenia zakłócają odczyt, dlatego inklinometry filtrują sygnał wyjściowy.
Żyroskop i żyroskop pionowy
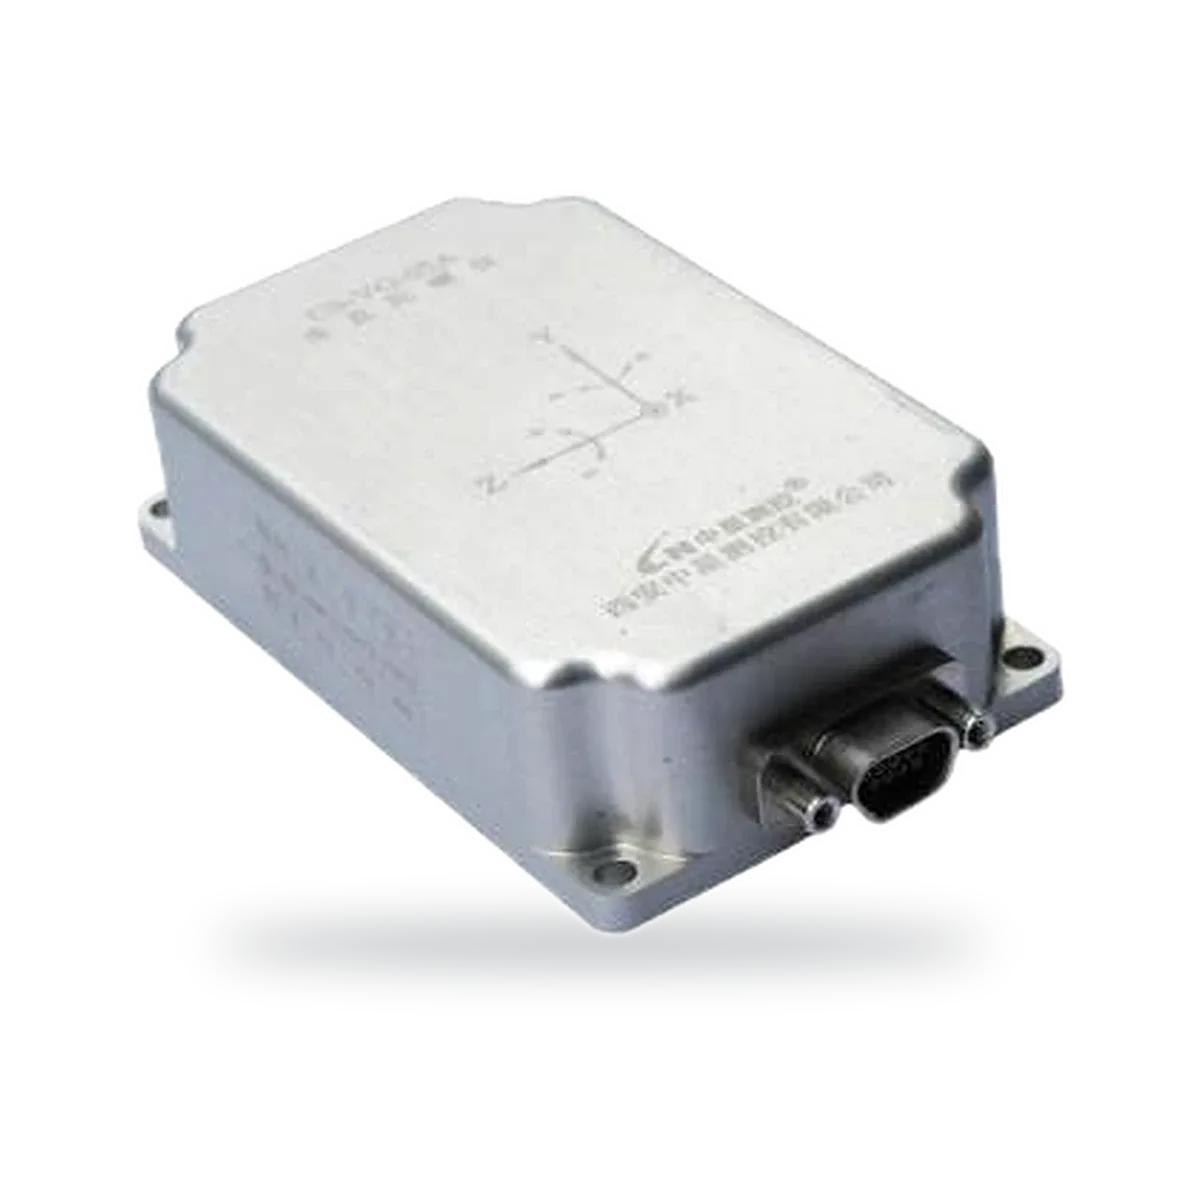
Żyroskop mierzy prędkość kątową, czyli to, jak szybko obraca się platforma. Całkowanie tej prędkości daje kąt, na który nie wpływa przyspieszenie, ale który z czasem powoli dryfuje. Żyroskop pionowy (vertical gyro) łączy żyroskopy i akcelerometry, aby podawać kąty pochylenia i przechyłu, które pozostają stabilne na poruszającym się pojeździe lub jednostce pływającej.
IMU
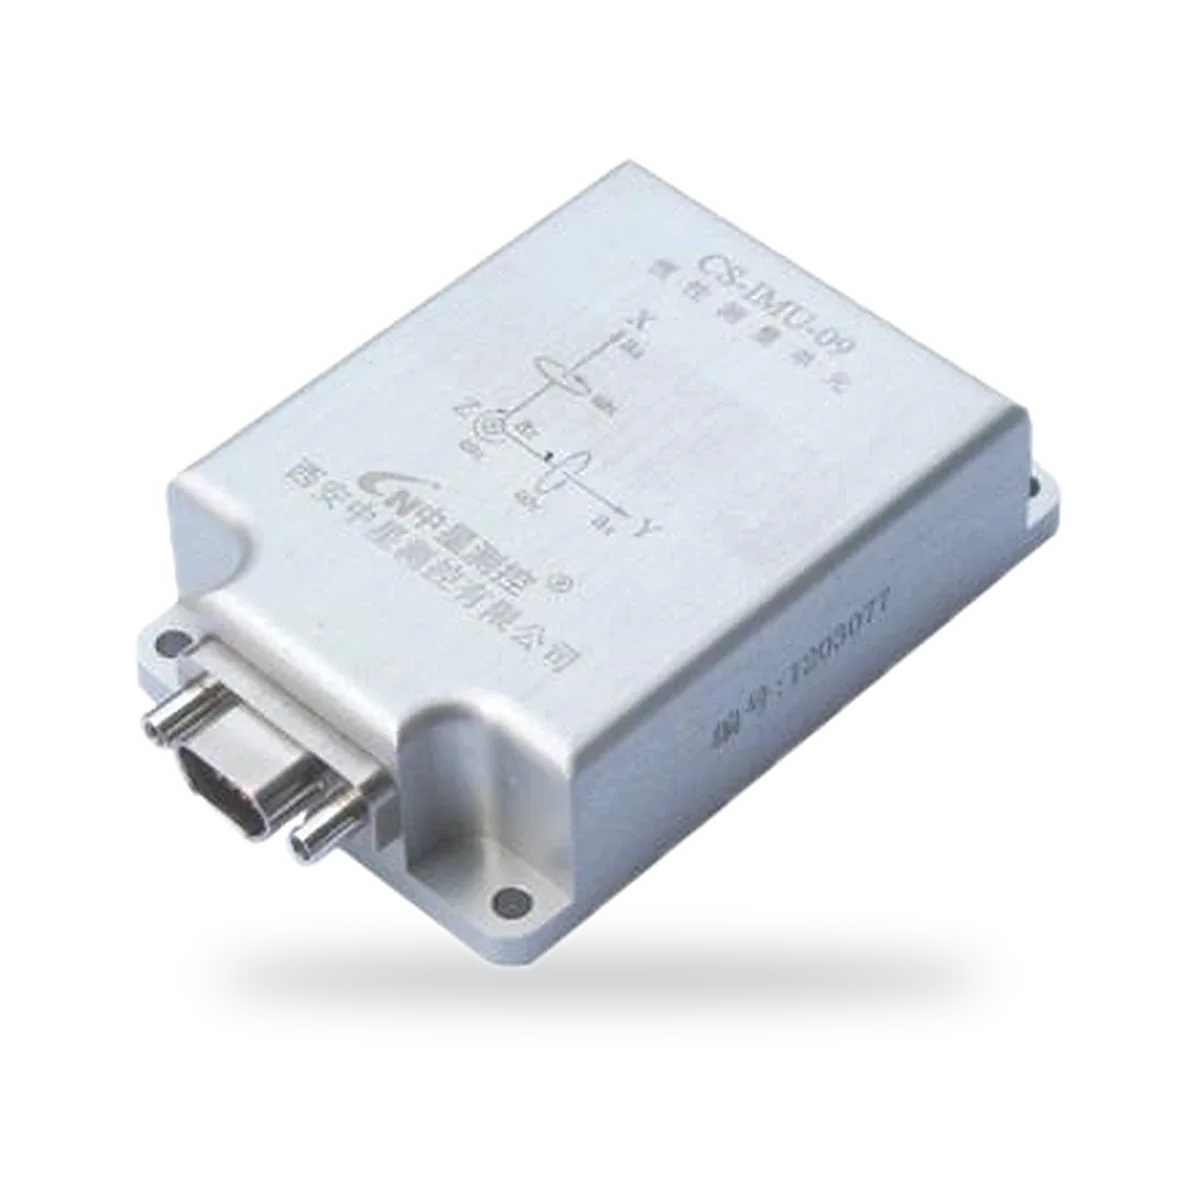
Inercyjna jednostka pomiarowa (IMU) zawiera akcelerometry i żyroskopy w trzech osiach, często wraz z filtracją, która łączy ich dane w wyznaczenie orientacji przestrzennej. Sprawdza się na platformach w ciągłym ruchu: w pojazdach, maszynach rolniczych, dronach i urządzeniach stabilizowanych.
Wybór czujnika
| Co należy zmierzyć | Wybór |
|---|---|
| Drgania, wstrząsy lub uderzenia | Akcelerometr |
| Nachylenie obiektu nieruchomego lub poruszającego się powoli | Inklinometr |
| Pochylenie i przechył na poruszającym się pojeździe | Żyroskop pionowy lub IMU |
| Pełna orientacja przestrzenna i ruch | IMU |
| Nachylenie lub przemieszczenie w odległych lokalizacjach przez sieć | Bezprzewodowy czujnik nachylenia IoT |
Inklinometr a akcelerometr
Większość inklinometrów jest zbudowana na akcelerometrach MEMS, więc różnica dotyczy tego, co otrzymujemy na wyjściu. Akcelerometr podaje przyspieszenie w g, łącznie z drganiami i wstrząsami; aby uzyskać nachylenie, trzeba je obliczyć ze składowej grawitacyjnej, kąt = arcsin(a / g), i to tylko wtedy, gdy czujnik jest nieruchomy. Inklinometr wykonuje te obliczenia wewnętrznie, filtruje drgania, stosuje kompensację temperaturową i podaje kąt w stopniach.
Akcelerometr należy wybrać do pomiaru drgań, wstrząsów lub ruchu. Inklinometr – do pomiaru nachylenia.
Inklinometr a żyroskop
Inklinometr mierzy kąt bezwzględny względem kierunku grawitacji, ale jego odczyt jest zakłócany, gdy platforma przyspiesza. Żyroskop mierzy szybkość zmiany kąta i nie reaguje na przyspieszenie liniowe, jednak kąt uzyskany przez całkowanie dryfuje i nie ma bezwzględnego odniesienia. Dla konstrukcji lub maszyny, która przechyla się powoli, należy stosować inklinometr; dla pojazdu, statku lub drona – żyroskop pionowy lub IMU, które łączą oba pomiary.
IMU a akcelerometr
Akcelerometr mierzy przyspieszenie liniowe w jednej do trzech osi. IMU dodaje trzy żyroskopy, czasem magnetometr, i łączy ich dane, dzięki czemu śledzi orientację podczas skrętów i przyspieszania – tam, gdzie sam akcelerometr pomyliłby ruch z nachyleniem. IMU jest droższa i wymaga większej mocy obliczeniowej; jeśli potrzebny jest wyłącznie pomiar drgań lub nachylenia statycznego, prostszym rozwiązaniem jest akcelerometr lub inklinometr.
Jak dobrać akcelerometr
O wyborze decyduje sześć parametrów. Przykładowo jednoosiowy akcelerometr DWIN CS-LAS ma standardowo zakres ±1 g, z możliwością wyboru do ±100 g, pasmo 50 Hz z możliwością wyboru do 400 Hz oraz analogowe wyjście napięciowe.
- Zakres pomiarowy: największe przyspieszenie, które trzeba zmierzyć bez obcinania sygnału – od ±1 g przy pomiarze nachylenia do ±100 g lub więcej przy pomiarze wstrząsów
- Czułość i szumy: najmniejsza zmiana, którą trzeba rozróżnić
- Pasmo: powyżej najwyższej interesującej częstotliwości drgań; akcelerometry MEMS mierzą również przyspieszenie statyczne (0 Hz), czego nie potrafią akcelerometry piezoelektryczne
- Liczba osi: jedna, dwie lub trzy
- Sygnał wyjściowy: analogowe wyjście napięciowe przy krótkich przewodach, 4–20 mA lub magistrala cyfrowa przy długich odcinkach
- Odporność na wstrząsy, zakres temperatury pracy i sposób montażu dostosowane do warunków otoczenia
Najczęściej zadawane pytania
Do czego służy czujnik nachylenia?
Czujniki nachylenia, czyli inklinometry, mierzą kąt obiektu względem kierunku grawitacji. Służą do poziomowania maszyn i platform, monitorowania dźwigów, wysięgników i trackerów solarnych oraz wykrywania przemieszczeń konstrukcji, słupów i pokryw włazów kanałowych. Przykładowo czujnik DWIN CS-iTWGLM przesyła przez sieć bezprzewodową informację o nachyleniu pokrywy włazu w zakresie od 0° do 180°.
Jaka jest dokładność inklinometru?
Zależy ona w dużym stopniu od konstrukcji i ceny. Dwuosiowy inklinometr DWIN CS-2TAS ma rozdzielczość 0,1° lub lepszą, żyroskop pionowy CS-VG-05 zapewnia dokładność lepszą niż 0,8° w warunkach statycznych i 2,5° RMS w warunkach dynamicznych, a czujnik do monitorowania włazów CS-iTWGLM – ±2°. Na rzeczywistą dokładność wpływają temperatura, drgania i sposób montażu.
Czym różni się IMU 6-osiowa od 9-osiowej?
IMU 6-osiowa zawiera trzy akcelerometry i trzy żyroskopy. IMU 9-osiowa ma dodatkowo trzyosiowy magnetometr, który zapewnia odniesienie kursu, dzięki czemu kąt odchylenia (yaw) nie dryfuje – pod warunkiem, że w pobliżu nie występują silne zakłócenia magnetyczne. W obu przypadkach kąty pochylenia i przechyłu wyznaczane są na podstawie akcelerometrów i żyroskopów.