Accelerometer, lutningsgivare eller IMU: vilken rörelsesensor behöver du?
DWIN:s ingenjörsteam, , 7 min läsning
En accelerometer mäter linjär acceleration, inklusive tyngdaccelerationen. En lutningsgivare (inklinometer) utnyttjar tyngdkraften för att ange lutningsvinkeln hos något som står still eller rör sig långsamt. Ett gyroskop mäter hur snabbt det roterar. En IMU kombinerar accelerometrar och gyroskop i tre axlar och kan därför följa orienteringen medan plattformen rör sig.
Accelerometer
En accelerometer mäter acceleration längs en eller flera axlar. I vila visar den tyngdaccelerationen, 1 g riktad nedåt. I rörelse visar den tyngdaccelerationen plus plattformens egen acceleration. Accelerometrar används för vibrations- och stötmätning, kollisionsdetektering och som rådata för beräkning av lutning och orientering (attityd).
Lutningsgivare (inklinometer)
En lutningsgivare beräknar vinkeln mellan sina axlar och tyngdkraftens riktning och anger den som pitch och roll. Den är noggrann när plattformen står still eller rör sig långsamt, till exempel en konstruktion, en kranbom mellan förflyttningarna, en solföljare eller ett brunnslock. Vibrationer och acceleration stör mätvärdet, och därför filtrerar lutningsgivare sin utsignal.
Gyroskop och vertikalgyro
Ett gyroskop mäter vinkelhastighet, alltså hur snabbt plattformen roterar. Genom att integrera vinkelhastigheten får man en vinkel som inte påverkas av acceleration men som långsamt driver över tid. Ett vertikalgyro kombinerar gyroskop och accelerometrar och ger pitch och roll som förblir stabila på ett fordon eller fartyg i rörelse.
IMU
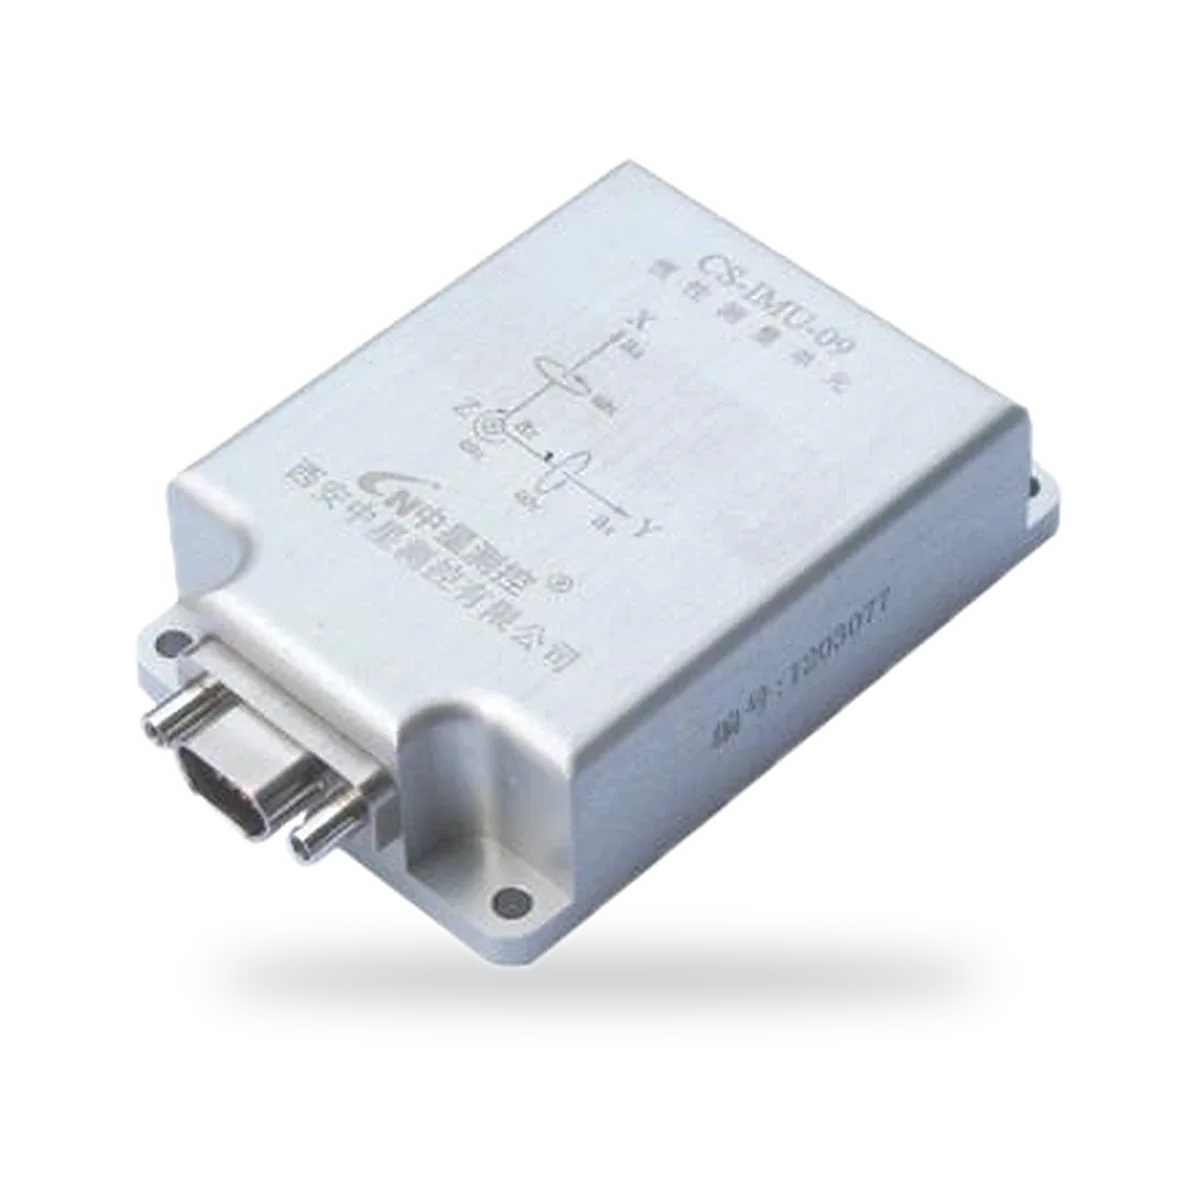
En tröghetsmätenhet (IMU) innehåller accelerometrar och gyroskop i tre axlar, ofta med filtrering som sammanväger signalerna till en orientering. Den lämpar sig för plattformar i ständig rörelse: fordon, jordbruksmaskiner, drönare och stabiliserad utrustning.
Så väljer du
| Du behöver veta | Välj |
|---|---|
| Vibrationer, stötar eller slag | Accelerometer |
| Lutning hos något som står still eller rör sig långsamt | Lutningsgivare |
| Pitch och roll på ett fordon i rörelse | Vertikalgyro eller IMU |
| Fullständig orientering och rörelse | IMU |
| Lutning eller rörelse på avlägsna platser via nätverk | Trådlös IoT-enhet för lutningsövervakning |
Lutningsgivare eller accelerometer
De flesta lutningsgivare är uppbyggda kring MEMS-accelerometrar, så skillnaden ligger i vad som kommer ut. En accelerometer anger acceleration i g, inklusive vibrationer och stötar. För att få fram lutningen beräknar man den ur tyngdkraftskomponenten, vinkel = arcsin(a / g), och det fungerar bara när sensorn står still. En lutningsgivare gör den beräkningen internt, filtrerar bort vibrationer, temperaturkompenserar och ger vinkeln i grader.
Välj en accelerometer för att mäta vibrationer, stötar eller rörelse. Välj en lutningsgivare för att mäta lutning.
Lutningsgivare eller gyroskop
En lutningsgivare mäter absolut vinkel i förhållande till tyngdkraften men störs när plattformen accelererar. Ett gyroskop mäter hur snabbt vinkeln ändras och påverkas inte av linjär acceleration, men den integrerade vinkeln driver och saknar absolut referens. För en konstruktion eller maskin som lutar långsamt använder du en lutningsgivare. För ett fordon, ett fartyg eller en drönare använder du ett vertikalgyro eller en IMU som sammanväger båda.
IMU eller accelerometer
En accelerometer mäter linjär acceleration i en till tre axlar. En IMU har dessutom tre gyroskop, ibland även en magnetometer, och sammanväger signalerna. Därför kan den följa orienteringen genom svängar och accelerationer, där en ensam accelerometer skulle tolka rörelse som lutning. En IMU kostar mer och kräver mer beräkningskraft. Behöver du bara mäta vibrationer eller statisk lutning är en accelerometer eller en lutningsgivare enklare.
Så väljer du accelerometer
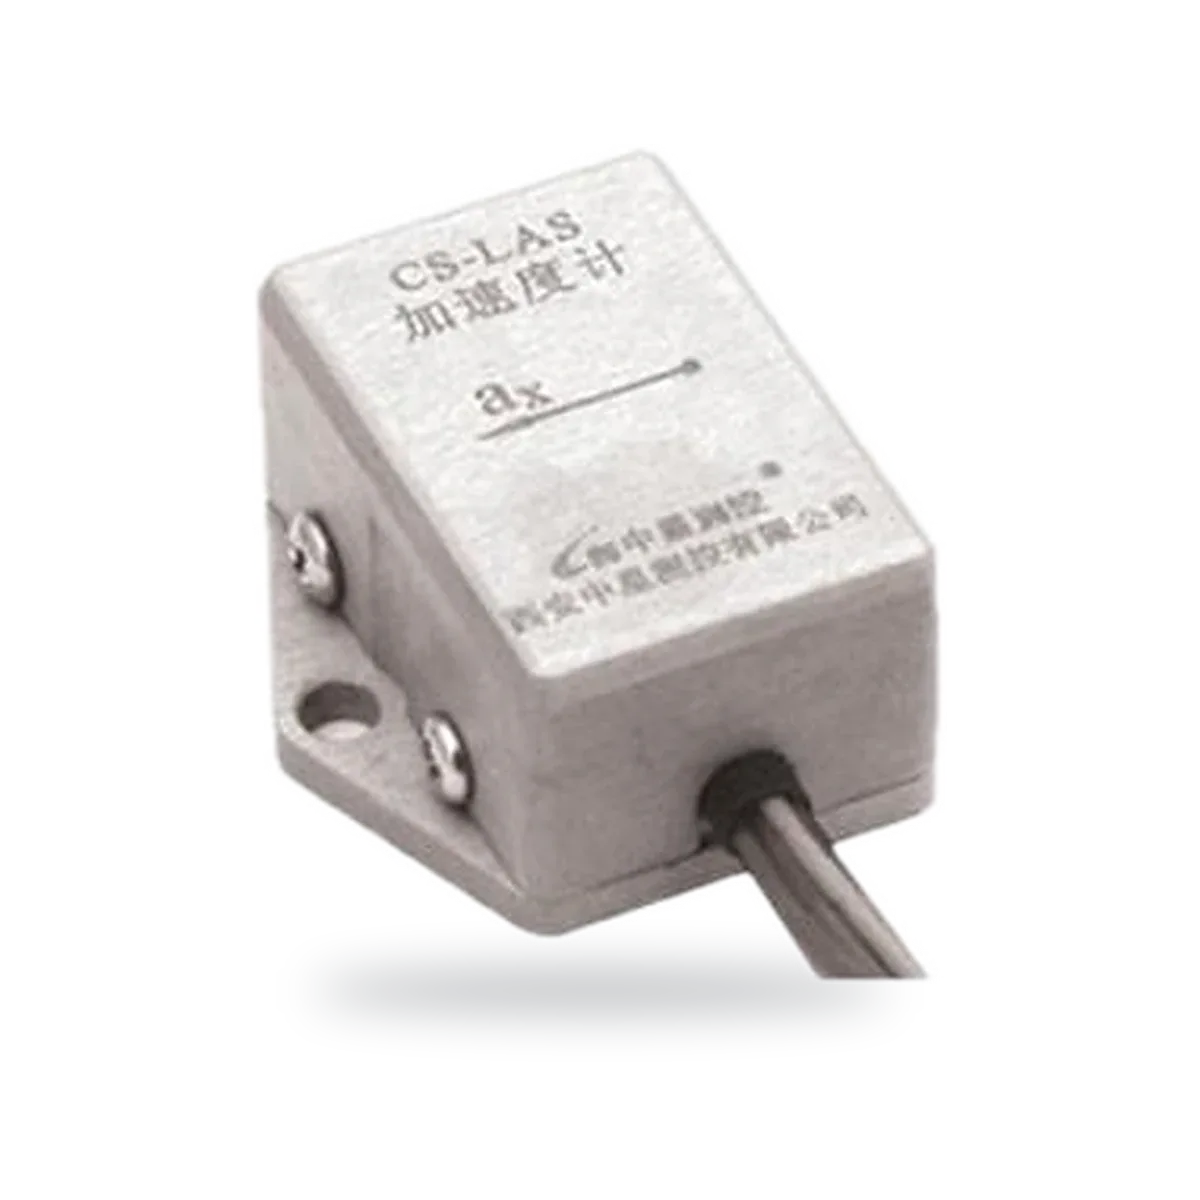
Sex specifikationer avgör valet. DWIN:s enaxliga accelerometer CS-LAS har till exempel ±1 g som standard, valbart upp till ±100 g, en bandbredd på 50 Hz, valbar upp till 400 Hz, samt analog spänningsutgång.
- Mätområde: den största acceleration som ska mätas utan att signalen klipps, från ±1 g för lutning till ±100 g eller mer för stötar
- Känslighet och brus: den minsta förändring som behöver kunna upplösas
- Bandbredd: över den högsta vibrationsfrekvens som är av intresse. MEMS-accelerometrar mäter även statisk acceleration (0 Hz), vilket piezoelektriska accelerometrar inte gör
- Axlar: en, två eller tre
- Utsignal: analog spänning för korta kablar, 4 till 20 mA eller en digital buss för långa kabeldragningar
- Stöttålighet, temperaturområde och montering anpassade till miljön
Vanliga frågor
Vad används en lutningsgivare till?
Lutningsgivare, även kallade inklinometrar, mäter vinkeln hos ett föremål i förhållande till tyngdkraften. De används för att nivellera maskiner och plattformar, för att övervaka kranar, bommar och solföljare och för att bevaka konstruktioner, stolpar och brunnslock för rörelser. DWIN:s CS-iTWGLM rapporterar till exempel ett brunnslocks lutning inom 0° till 180° via trådlöst nätverk.
Hur noggrann är en lutningsgivare?
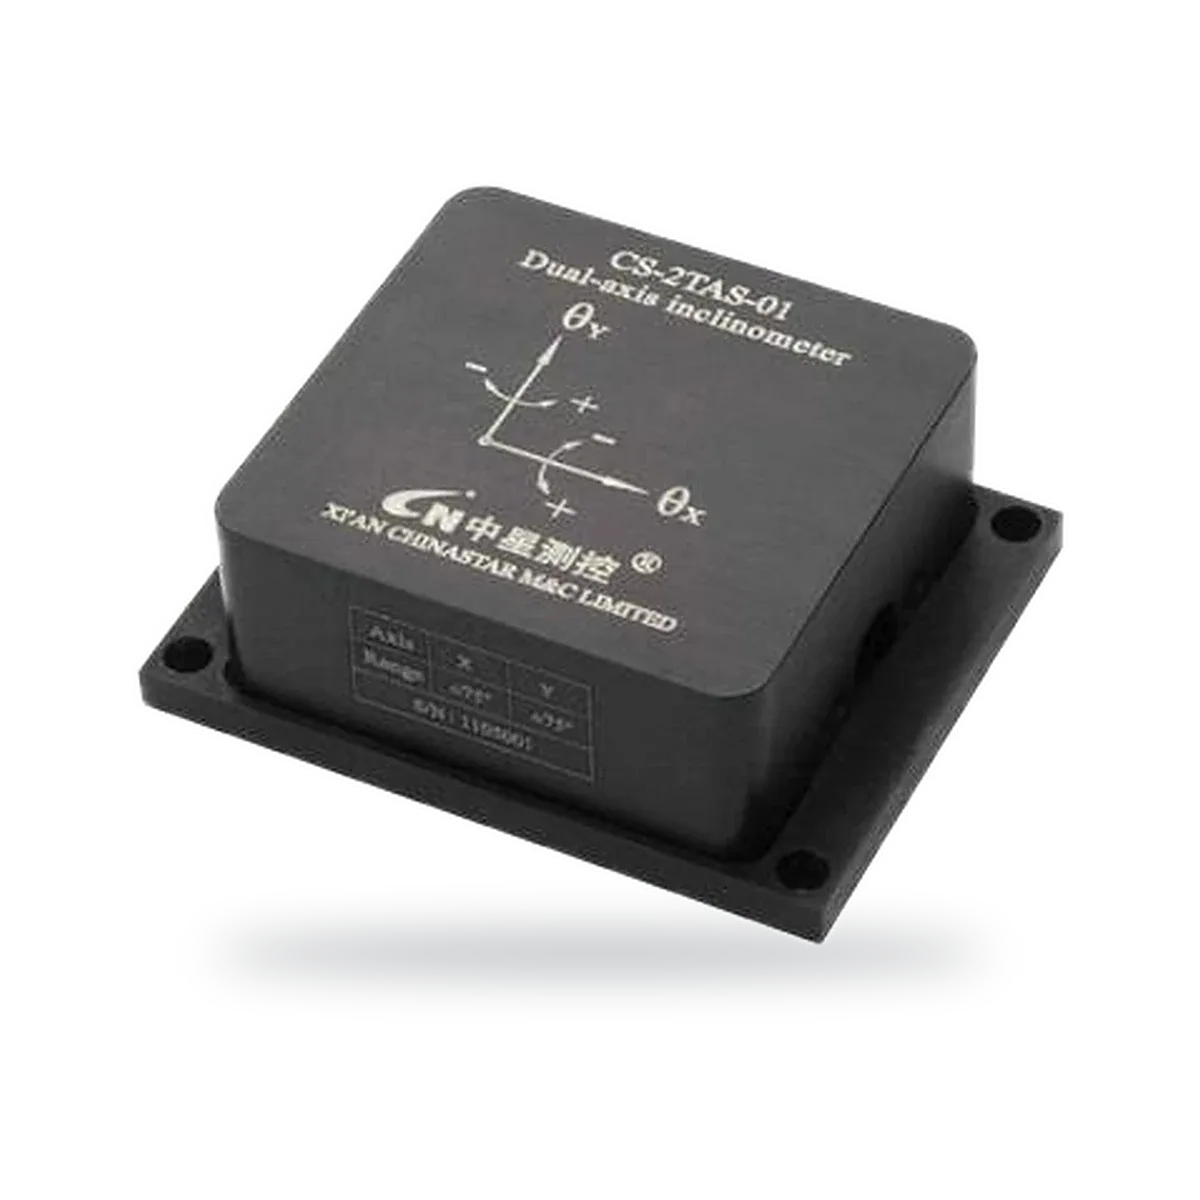
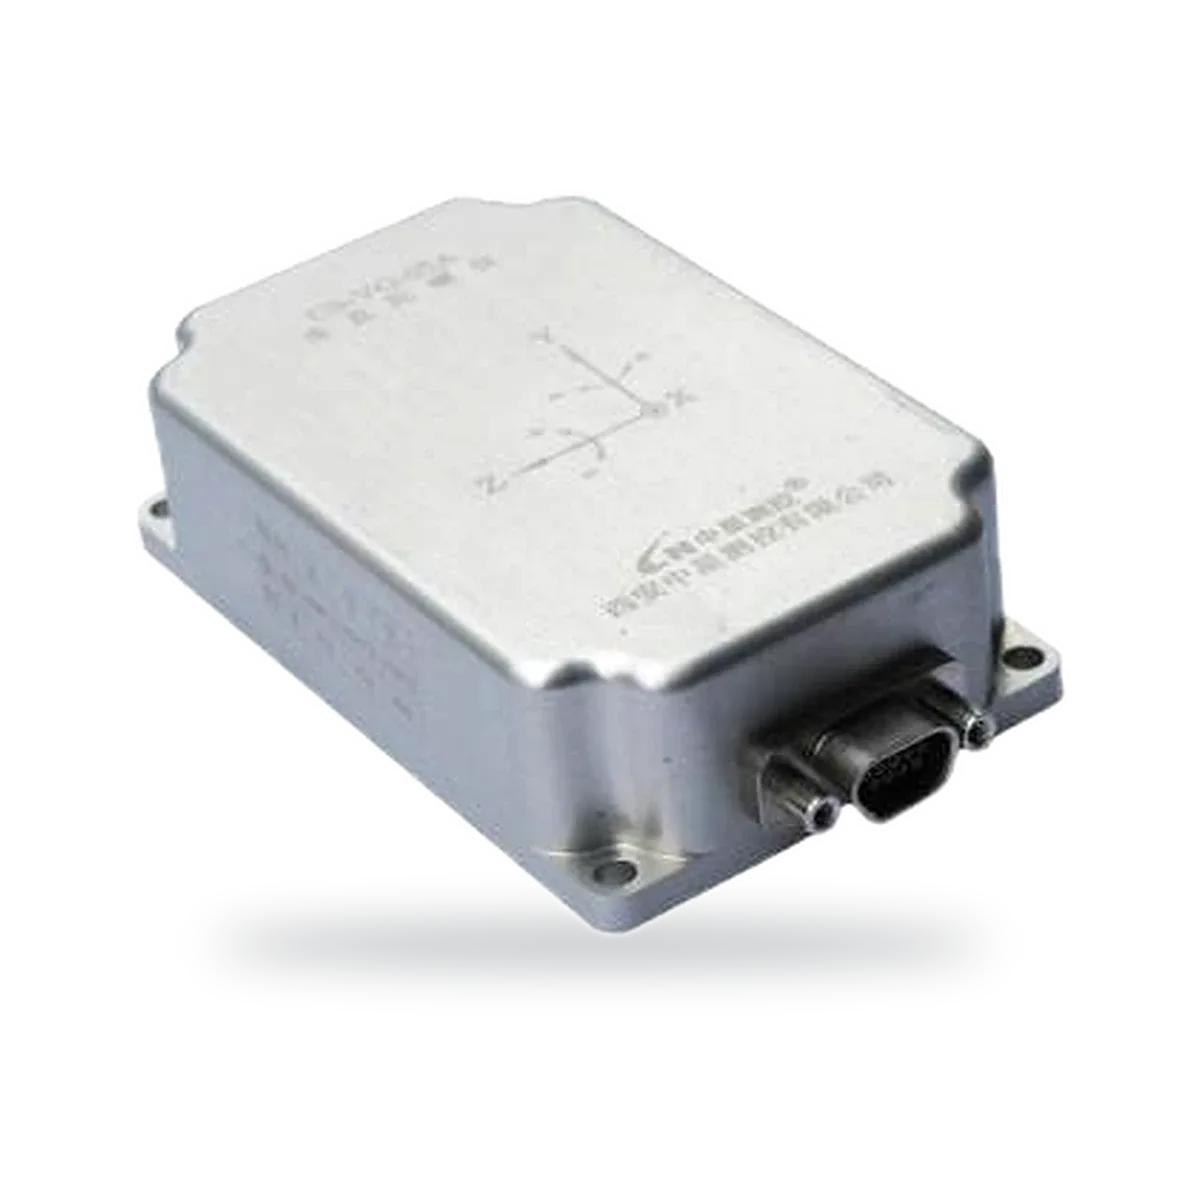
Det varierar kraftigt beroende på konstruktion och pris. DWIN:s tvåaxliga lutningsgivare CS-2TAS har en upplösning på 0,1° eller bättre. Vertikalgyrot CS-VG-05 har en noggrannhet bättre än 0,8° statiskt och 2,5° RMS dynamiskt, och brunnslocksövervakaren CS-iTWGLM har ±2°. Temperatur, vibrationer och montering påverkar alla den faktiska noggrannheten.
Vad är skillnaden mellan en 6-axlig och en 9-axlig IMU?
En 6-axlig IMU har tre accelerometrar och tre gyroskop. En 9-axlig IMU har dessutom en treaxlig magnetometer. Den ger en kursreferens, så att girvinkeln (yaw) inte driver, förutsatt att det inte finns kraftiga magnetiska störningar i närheten. I båda fallen beräknas pitch och roll från accelerometrarna och gyroskopen.