İvmeölçer, eğim sensörü (inklinometre) mi yoksa IMU mu: Hangi hareket sensörüne ihtiyacınız var?
DWIN Mühendislik, , 7 dk okuma
İvmeölçer, yerçekimi dahil doğrusal ivmeyi ölçer. Eğim sensörü (inklinometre), sabit duran veya yavaş hareket eden bir nesnenin eğim açısını yerçekiminden yararlanarak bildirir. Jiroskop, nesnenin ne kadar hızlı döndüğünü ölçer. IMU ise üç eksende ivmeölçerleri ve jiroskopları bir araya getirir; böylece platform hareket halindeyken de yönelimi (attitude) takip edebilir.
İvmeölçer
İvmeölçer, bir veya birden fazla eksen boyunca ivmeyi ölçer. Durağan haldeyken aşağı yönlü 1 g değerindeki yerçekimini okur; hareket halindeyken ise yerçekimine ek olarak platformun ivmesini de okur. İvmeölçerler titreşim ve şok ölçümünde, darbe algılamada ve eğim ile yönelim hesaplamalarına ham veri girişi olarak kullanılır.
Eğim sensörü (inklinometre)
İnklinometre, kendi eksenleri ile yerçekimi arasındaki açıyı hesaplar ve bunu yunuslama (pitch) ve yuvarlanma (roll) açıları olarak bildirir. Platform sabit durduğunda veya yavaş hareket ettiğinde doğru sonuç verir; örneğin bir yapı, iki hareket arasındaki bir vinç bomu, bir güneş takip sistemi veya bir rögar kapağı. Titreşim ve ivme ölçümü bozar; inklinometrelerin çıkışlarını filtrelemesinin nedeni de budur.
Jiroskop ve dikey jiroskop (vertical gyro)
Jiroskop, açısal hızı, yani platformun ne kadar hızlı döndüğünü ölçer. Bu hızın integrali alınarak ivmeden etkilenmeyen, ancak zamanla yavaş yavaş kayan (drift) bir açı elde edilir. Dikey jiroskop, jiroskopları ve ivmeölçerleri bir araya getirerek hareket halindeki bir araç veya deniz taşıtı üzerinde kararlı kalan pitch ve roll değerleri sağlar.
IMU
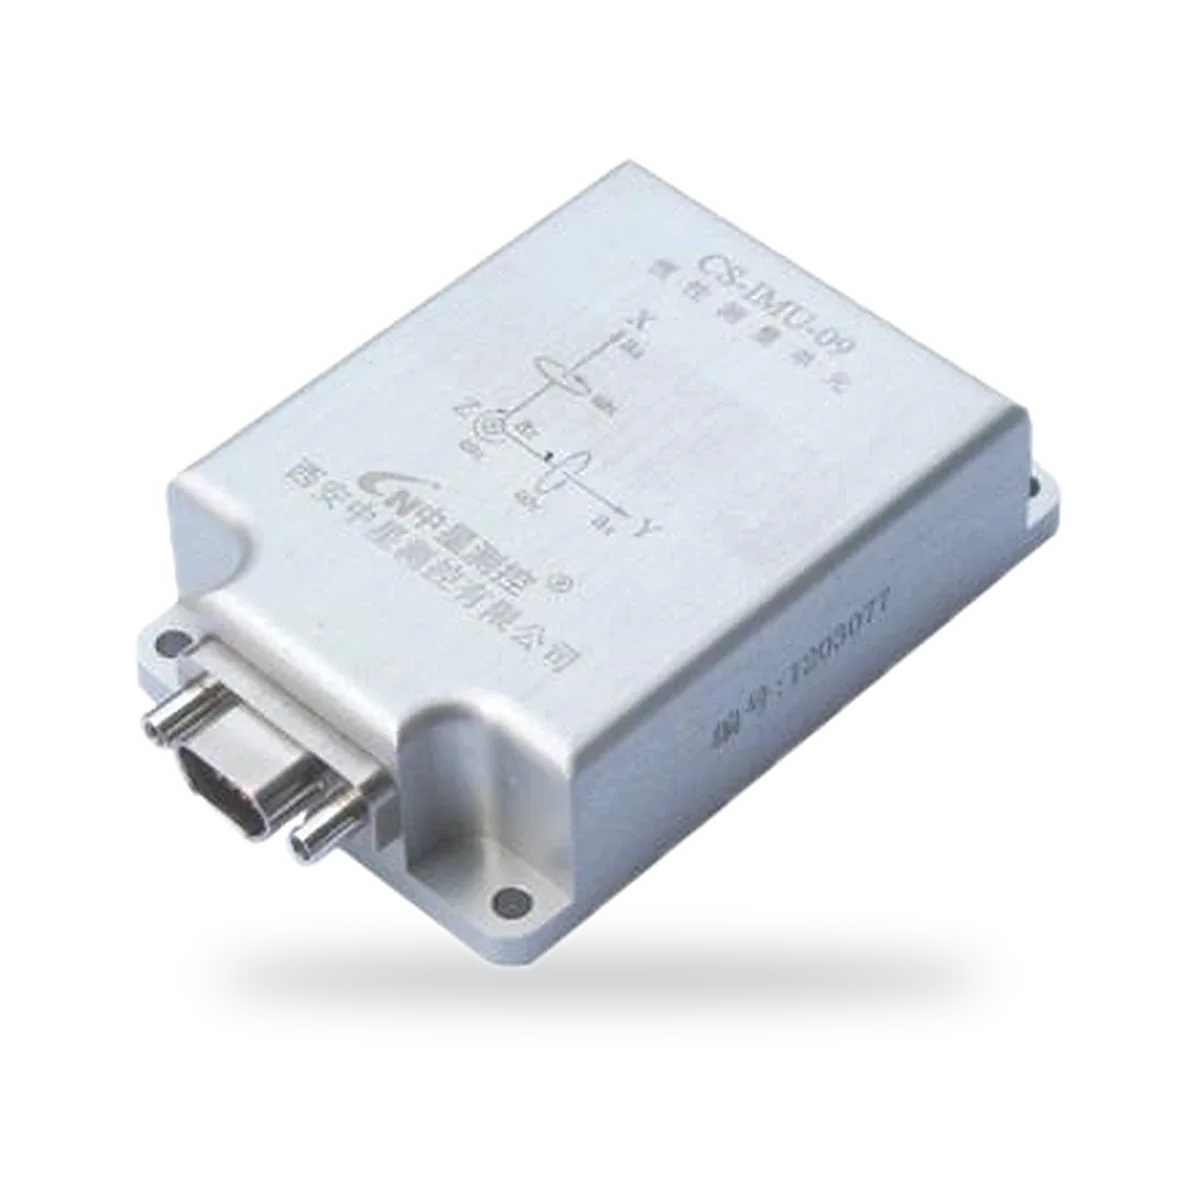
Ataletsel ölçüm birimi (IMU), üç eksende ivmeölçerleri ve jiroskopları tek bir pakette toplar; çoğu zaman bu verileri birleştirerek yönelim bilgisine dönüştüren filtreleme de içerir. Sürekli hareket halindeki platformlar için uygundur: araçlar, tarım makineleri, dronlar ve stabilize edilen ekipmanlar.
Seçim
| Bilmeniz gereken | Seçmeniz gereken |
|---|---|
| Titreşim, şok veya darbe | İvmeölçer |
| Sabit veya yavaş hareket eden bir nesnenin eğimi | İnklinometre |
| Hareket halindeki bir araçta pitch ve roll | Dikey jiroskop veya IMU |
| Tam yönelim ve hareket bilgisi | IMU |
| Uzak sahalarda ağ üzerinden eğim veya hareket | Kablosuz IoT eğim izleme cihazı |
İnklinometre ile ivmeölçer arasındaki fark
İnklinometrelerin çoğu MEMS ivmeölçerler üzerine kuruludur; dolayısıyla fark, çıkışta ne elde ettiğinizdedir. İvmeölçer, titreşim ve şok dahil ivmeyi g cinsinden bildirir; eğimi elde etmek için yerçekimi bileşeninden angle = arcsin(a / g) formülüyle hesaplama yapmanız gerekir ve bu yalnızca sensör hareketsizken geçerlidir. İnklinometre ise bu hesaplamayı kendi içinde yapar, titreşimi filtreler, sıcaklık kompanzasyonu uygular ve açıyı derece cinsinden verir.
Titreşim, şok veya hareket ölçmek için ivmeölçer seçin. Eğim ölçmek için inklinometre seçin.
İnklinometre ile jiroskop arasındaki fark
İnklinometre, yerçekimine göre mutlak açıyı ölçer, ancak platform ivmelendiğinde ölçümü bozulur. Jiroskop ise açının ne kadar hızlı değiştiğini ölçer ve doğrusal ivmeden etkilenmez; ancak integral alınarak elde edilen açı zamanla kayar ve mutlak bir referansı yoktur. Yavaş eğilen bir yapı veya makine için inklinometre; bir araç, gemi veya dron için ise her iki veriyi birleştiren bir dikey jiroskop ya da IMU kullanın.
IMU ile ivmeölçer arasındaki fark
İvmeölçer, bir ila üç eksende doğrusal ivmeyi ölçer. IMU ise buna üç jiroskop, bazen de bir manyetometre ekler ve bu verileri birleştirir; böylece tek başına bir ivmeölçerin hareketi eğim olarak yanlış yorumlayacağı dönüşlerde ve ivmelenmelerde yönelimi takip edebilir. IMU daha maliyetlidir ve daha fazla işlem gücü gerektirir; yalnızca titreşim veya statik eğim ölçmeniz gerekiyorsa ivmeölçer ya da inklinometre daha basit bir çözümdür.
İvmeölçer nasıl seçilir?
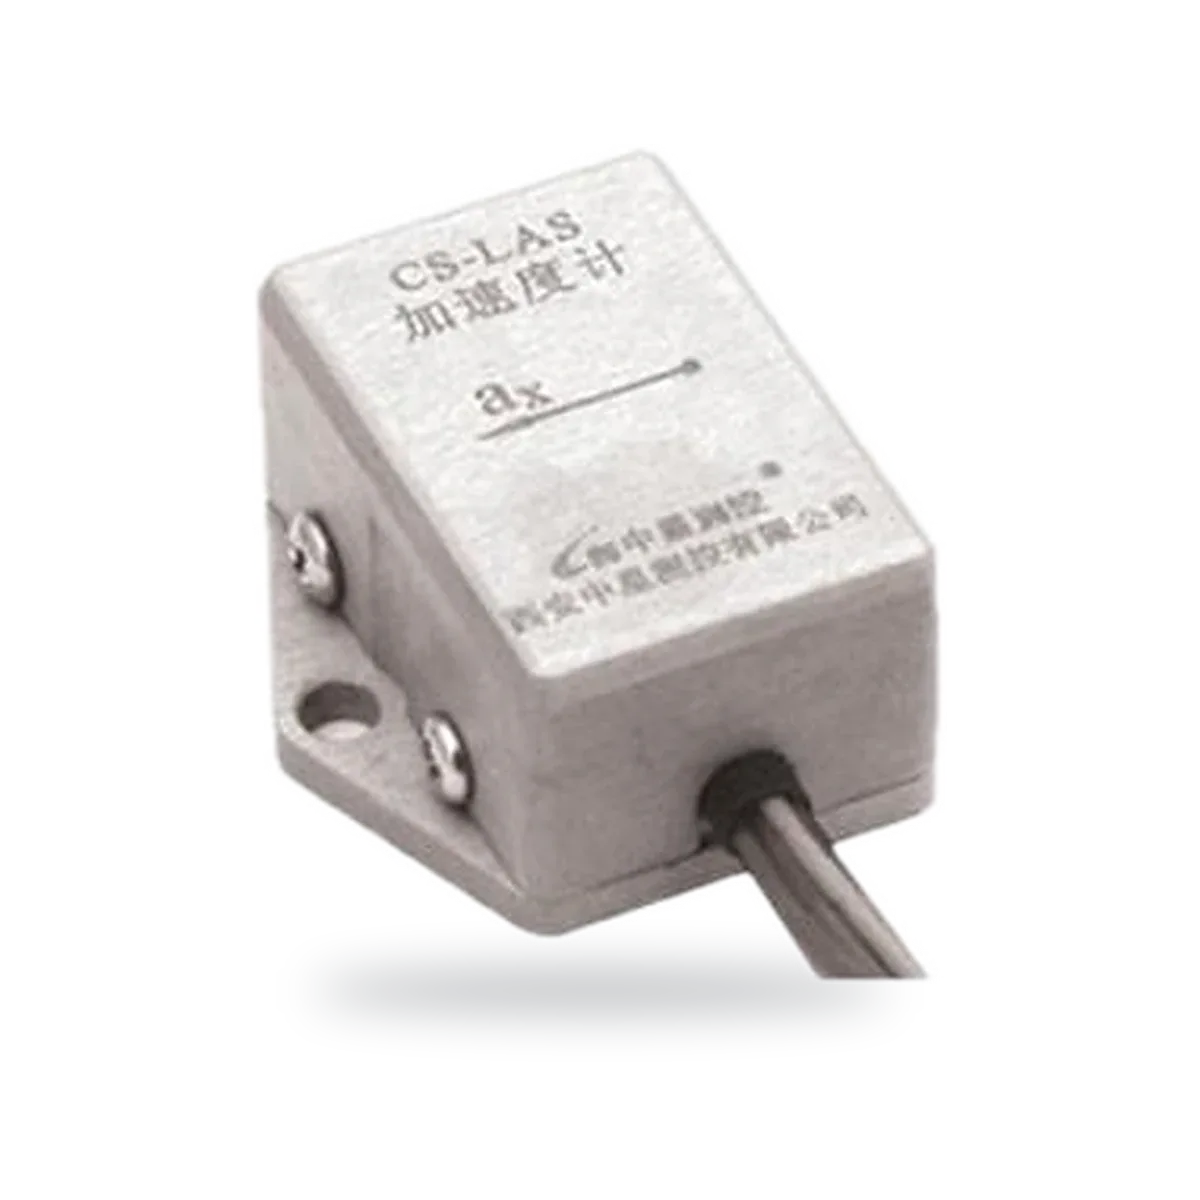
Seçimi altı spesifikasyon belirler. Örneğin DWIN’in CS-LAS tek eksenli ivmeölçeri standart olarak ±1 g ölçüm aralığına sahiptir ve ±100 g’ye kadar seçilebilir; bant genişliği 50 Hz olup 400 Hz’e kadar seçilebilir ve analog gerilim çıkışı sunar.
- Ölçüm aralığı: kırpılma (clipping) olmadan ölçmeniz gereken en yüksek ivme; eğim için ±1 g’den şok için ±100 g ve üzerine kadar
- Hassasiyet ve gürültü: ayırt etmeniz gereken en küçük değişim
- Bant genişliği: ilgilendiğiniz en yüksek titreşim frekansının üzerinde olmalıdır; MEMS ivmeölçerler statik (0 Hz) ivmeyi de ölçer, piezoelektrik ivmeölçerler ise ölçmez
- Eksen sayısı: bir, iki veya üç
- Çıkış: kısa kablolar için analog gerilim, uzun hatlar için 4 ila 20 mA veya dijital bir veri yolu
- Ortama uygun şok dayanımı, sıcaklık aralığı ve montaj şekli
Sıkça sorulan sorular
Eğim sensörü ne için kullanılır?
Eğim sensörleri, yani inklinometreler, bir nesnenin yerçekimine göre açısını ölçer. Makinelerin ve platformların terazilenmesinde, vinçlerin, bomların ve güneş takip sistemlerinin izlenmesinde, yapıların, direklerin ve rögar kapaklarının hareketlerinin takibinde kullanılır. Örneğin DWIN’in CS-iTWGLM modeli, bir rögar kapağının 0° ile 180° arasındaki eğimini kablosuz ağ üzerinden bildirir.
Bir inklinometrenin doğruluğu ne kadardır?
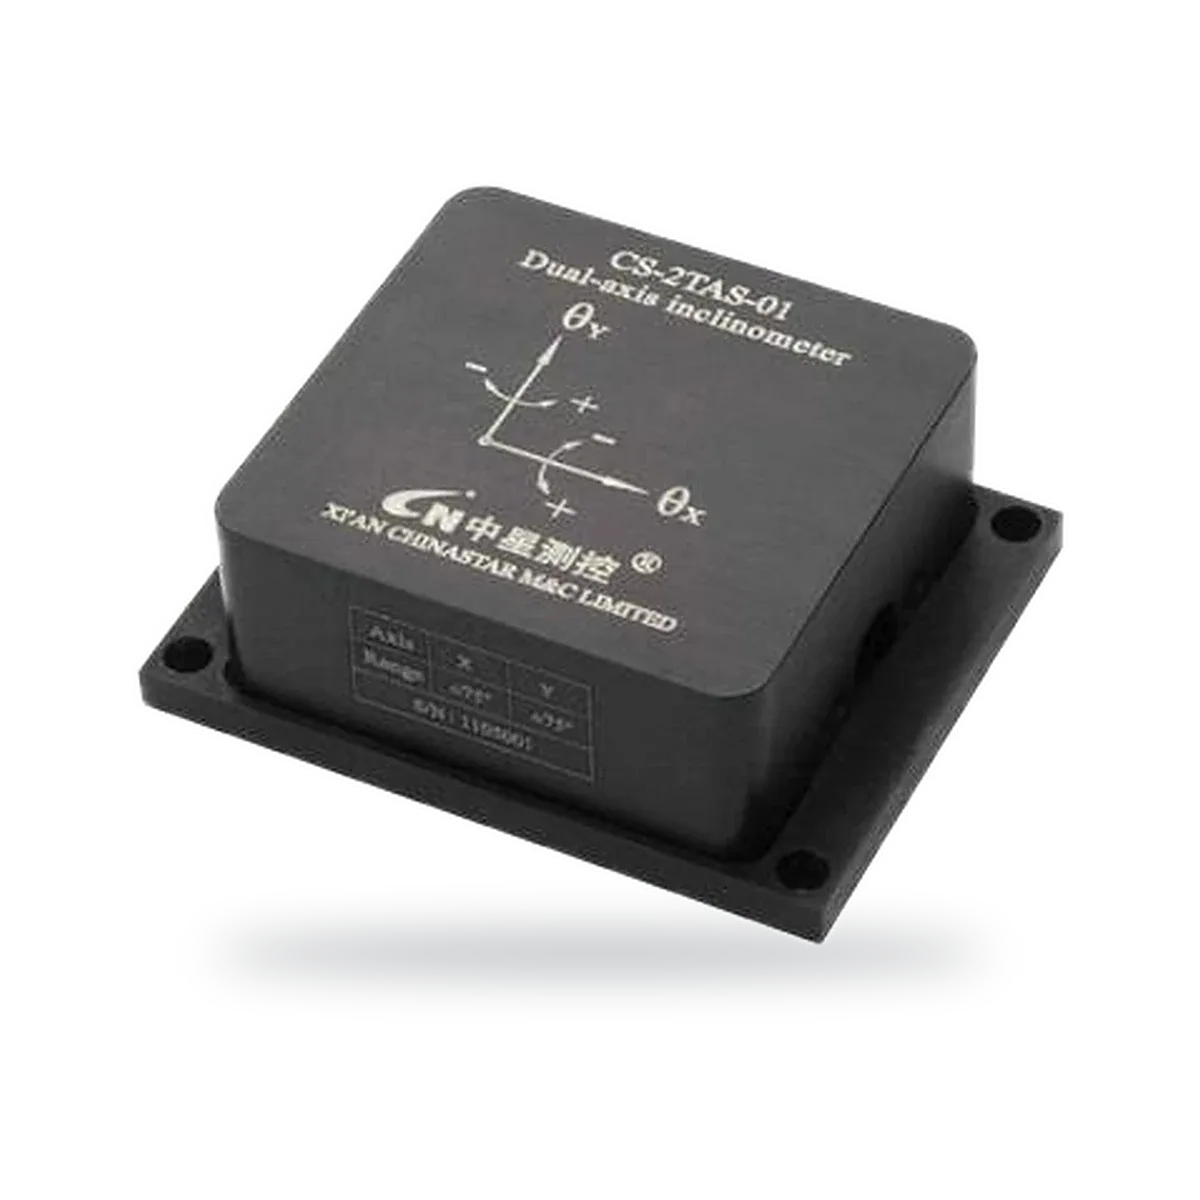
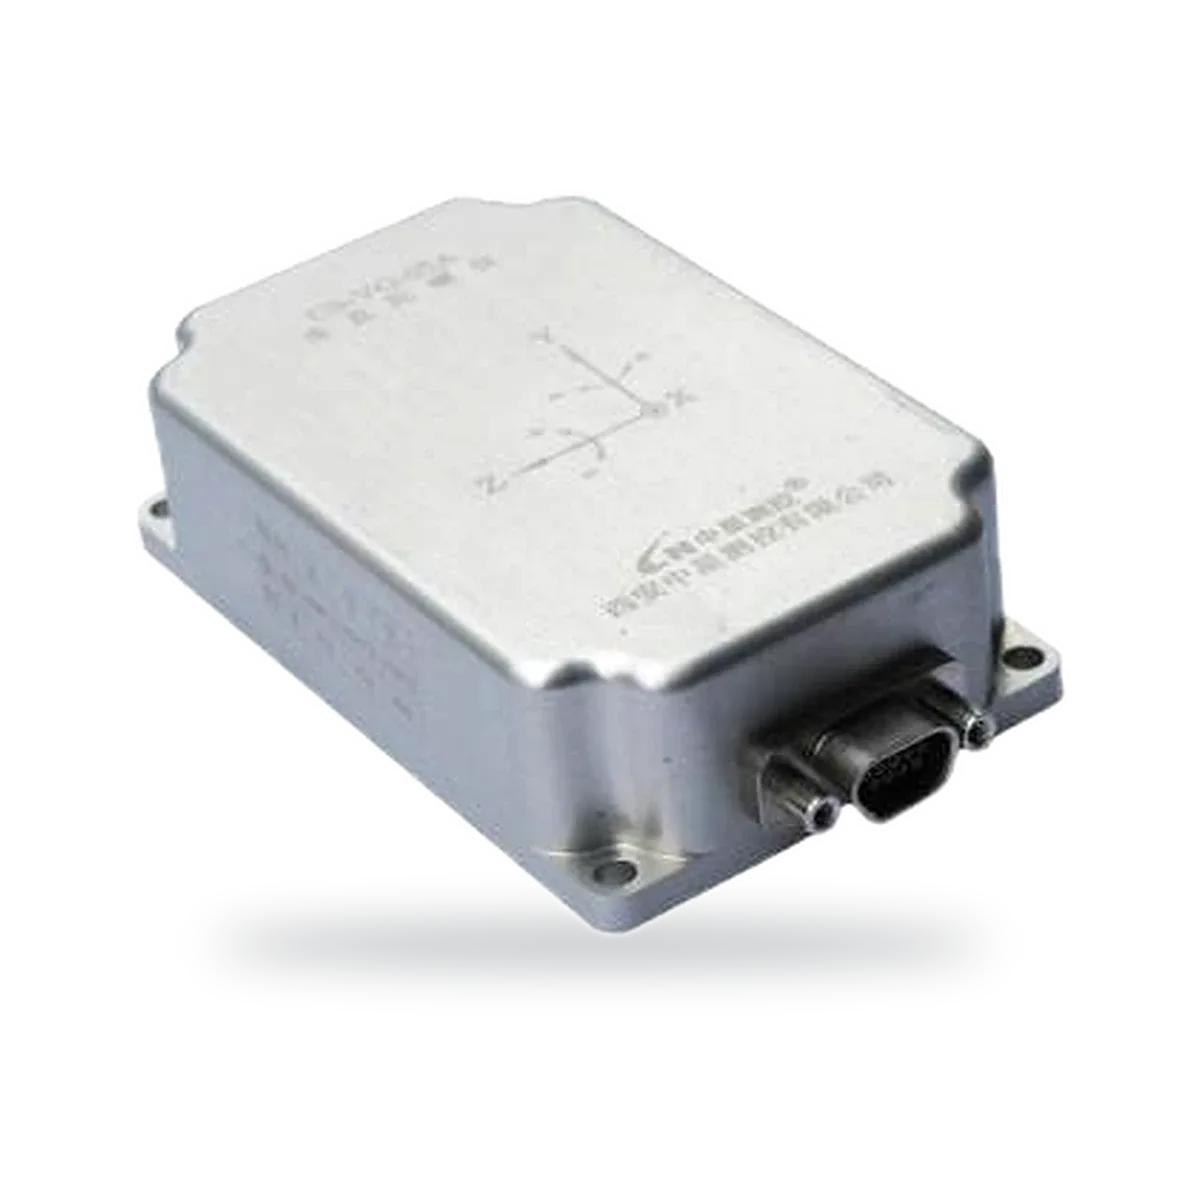
Doğruluk, tasarıma ve fiyata göre büyük ölçüde değişir. DWIN’in CS-2TAS çift eksenli inklinometresi 0,1° veya daha iyi çözünürlük sunar; CS-VG-05 dikey jiroskobunun doğruluğu statik olarak 0,8°’den, dinamik olarak 2,5° RMS’ten daha iyidir; CS-iTWGLM rögar kapağı izleme cihazının doğruluğu ise ±2°’dir. Sıcaklık, titreşim ve montaj şekli gerçek doğruluğu etkiler.
6 eksenli ve 9 eksenli IMU arasındaki fark nedir?
6 eksenli bir IMU’da üç ivmeölçer ve üç jiroskop bulunur. 9 eksenli bir IMU ise buna üç eksenli bir manyetometre ekler; bu da yakınlarda güçlü manyetik bozulmalar olmadığı sürece sapma (yaw) açısının kaymaması için bir yön referansı sağlar. Her iki tipte de pitch ve roll değerleri ivmeölçerlerden ve jiroskoplardan elde edilir.