Versnellingssensor, hellingssensor of IMU: welke bewegingssensor heeft u nodig?
DWIN Engineering, , 7 min leestijd
Een versnellingssensor (accelerometer) meet lineaire versnelling, inclusief de zwaartekracht. Een hellingssensor (inclinometer) gebruikt de zwaartekracht om de hellingshoek te bepalen van een object dat stilstaat of langzaam beweegt. Een gyroscoop meet hoe snel het object roteert. Een inertiële meeteenheid (IMU) combineert versnellingssensoren en gyroscopen op drie assen, zodat de stand (attitude) gevolgd kan worden terwijl het platform beweegt.
Versnellingssensor (accelerometer)
Een versnellingssensor meet versnelling langs een of meer assen. In rust meet hij de zwaartekracht, 1 g naar beneden gericht. In beweging meet hij de zwaartekracht plus de versnelling van het platform. Versnellingssensoren worden ingezet voor trillings- en schokmeting en voor impactdetectie. Ook leveren ze de ruwe meetwaarden voor de berekening van helling en stand.
Hellingssensor (inclinometer)
Een hellingssensor bepaalt de hoek tussen zijn assen en de zwaartekracht en geeft die weer als pitch en roll. De meting is nauwkeurig wanneer het platform stilstaat of langzaam beweegt. Denk aan een constructie, een kraanarm tussen twee bewegingen, een zonnevolger (solar tracker) of een putdeksel. Trillingen en versnellingen verstoren de meting. Daarom filteren hellingssensoren hun uitgangssignaal.
Gyroscoop en verticale gyro
Een gyroscoop meet de hoeksnelheid, dus hoe snel het platform draait. Door die hoeksnelheid te integreren verkrijgt u een hoek die niet door versnelling wordt verstoord, maar die in de loop van de tijd langzaam wegdrijft (drift). Een verticale gyro combineert gyroscopen en versnellingssensoren. Zo levert hij pitch- en rollwaarden die ook op een rijdend voertuig of een varend schip stabiel blijven.
IMU
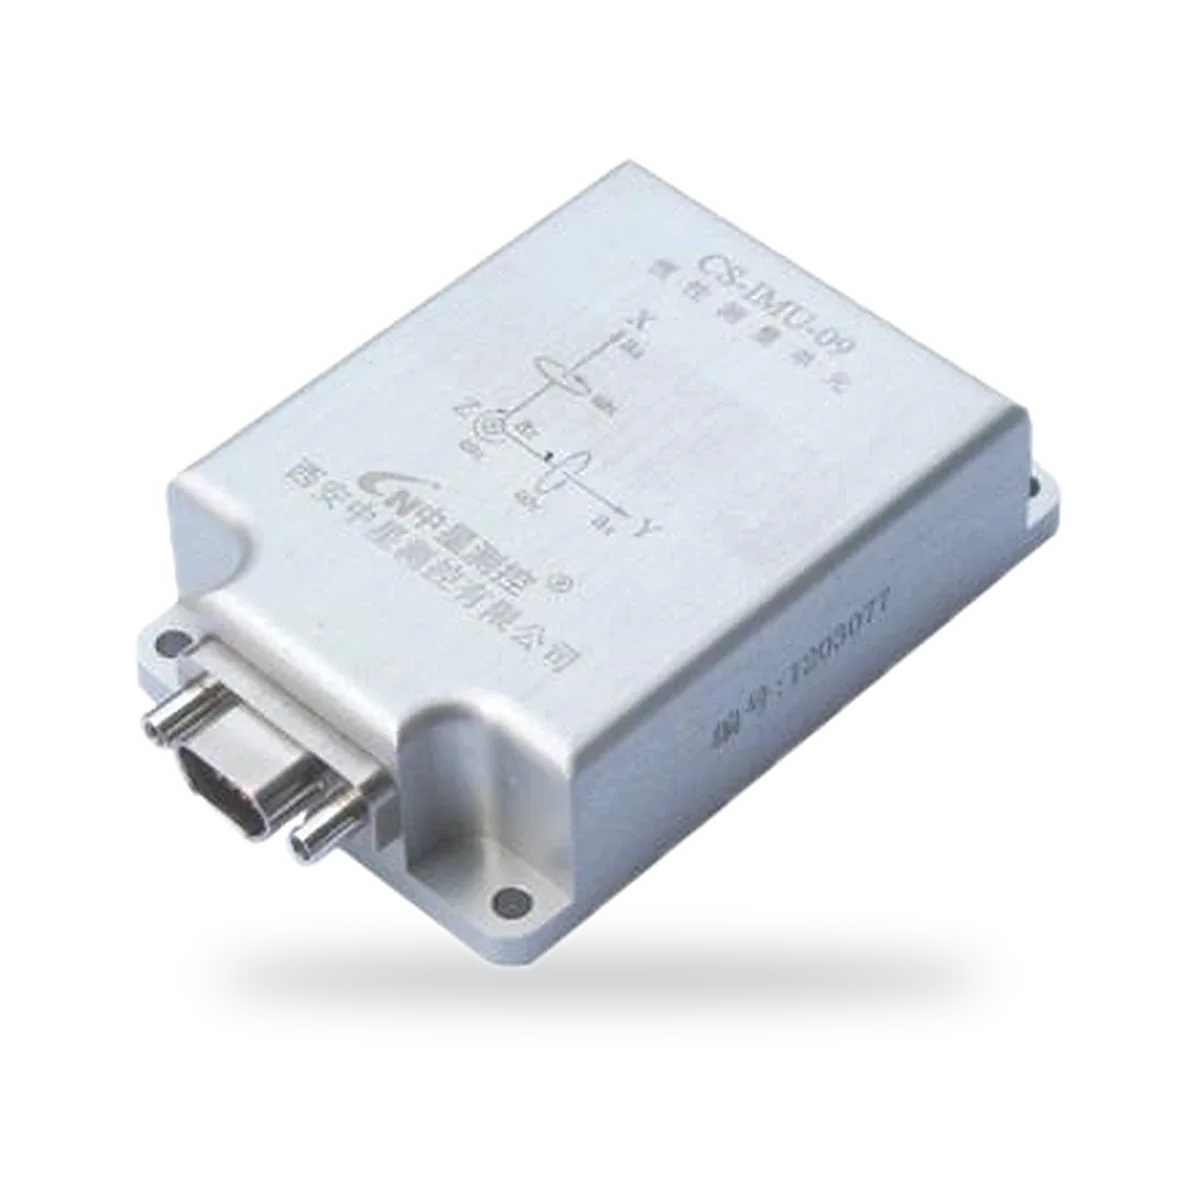
Een inertiële meeteenheid bundelt versnellingssensoren en gyroscopen op drie assen. Vaak bevat de eenheid ook filtering die de meetwaarden samenvoegt (sensorfusie) tot een standbepaling. Een IMU is geschikt voor platforms die continu in beweging zijn, zoals voertuigen, landbouwmachines, drones en gestabiliseerde apparatuur.
De juiste keuze
| U wilt weten | Kies |
|---|---|
| Trillingen, schokken of impact | Versnellingssensor |
| Helling van iets dat stilstaat of langzaam beweegt | Hellingssensor |
| Pitch en roll op een rijdend voertuig | Verticale gyro of IMU |
| Volledige stand en beweging | IMU |
| Helling of beweging op afgelegen locaties via een netwerk | Draadloze IoT-hellingsmonitor |
Hellingssensor versus versnellingssensor
De meeste hellingssensoren zijn opgebouwd uit MEMS-versnellingssensoren. Het verschil zit dus in wat eruit komt. Een versnellingssensor geeft de versnelling in g weer, inclusief trillingen en schokken. Om de helling te bepalen, berekent u die zelf uit de zwaartekrachtcomponent met angle = arcsin(a / g). Dat werkt alleen zolang de sensor stilstaat. Een hellingssensor voert die berekening intern uit, filtert trillingen weg, past temperatuurcompensatie toe en geeft de hoek direct in graden af.
Kies een versnellingssensor om trillingen, schokken of beweging te meten. Kies een hellingssensor om helling te meten.
Hellingssensor versus gyroscoop
Een hellingssensor meet de absolute hoek ten opzichte van de zwaartekracht, maar wordt verstoord wanneer het platform versnelt. Een gyroscoop meet hoe snel de hoek verandert en is ongevoelig voor lineaire versnelling. De hoek die hij door integratie berekent, drijft echter weg en heeft geen absolute referentie. Voor een constructie of machine die langzaam kantelt, gebruikt u een hellingssensor. Voor een voertuig, schip of drone kiest u een verticale gyro of IMU die beide combineert.
IMU versus versnellingssensor
Een versnellingssensor meet lineaire versnelling op één tot drie assen. Een IMU voegt daar drie gyroscopen aan toe, soms ook een magnetometer, en combineert alle meetwaarden. Zo volgt een IMU de oriëntatie door bochten en versnellingen heen. Een versnellingssensor alleen zou beweging in die situaties ten onrechte als helling interpreteren. Een IMU is wel duurder en vraagt meer rekenkracht. Hebt u alleen trillingsmeting of statische hellingsmeting nodig, dan is een versnellingssensor of hellingssensor de eenvoudigere oplossing.
Zo kiest u een versnellingssensor
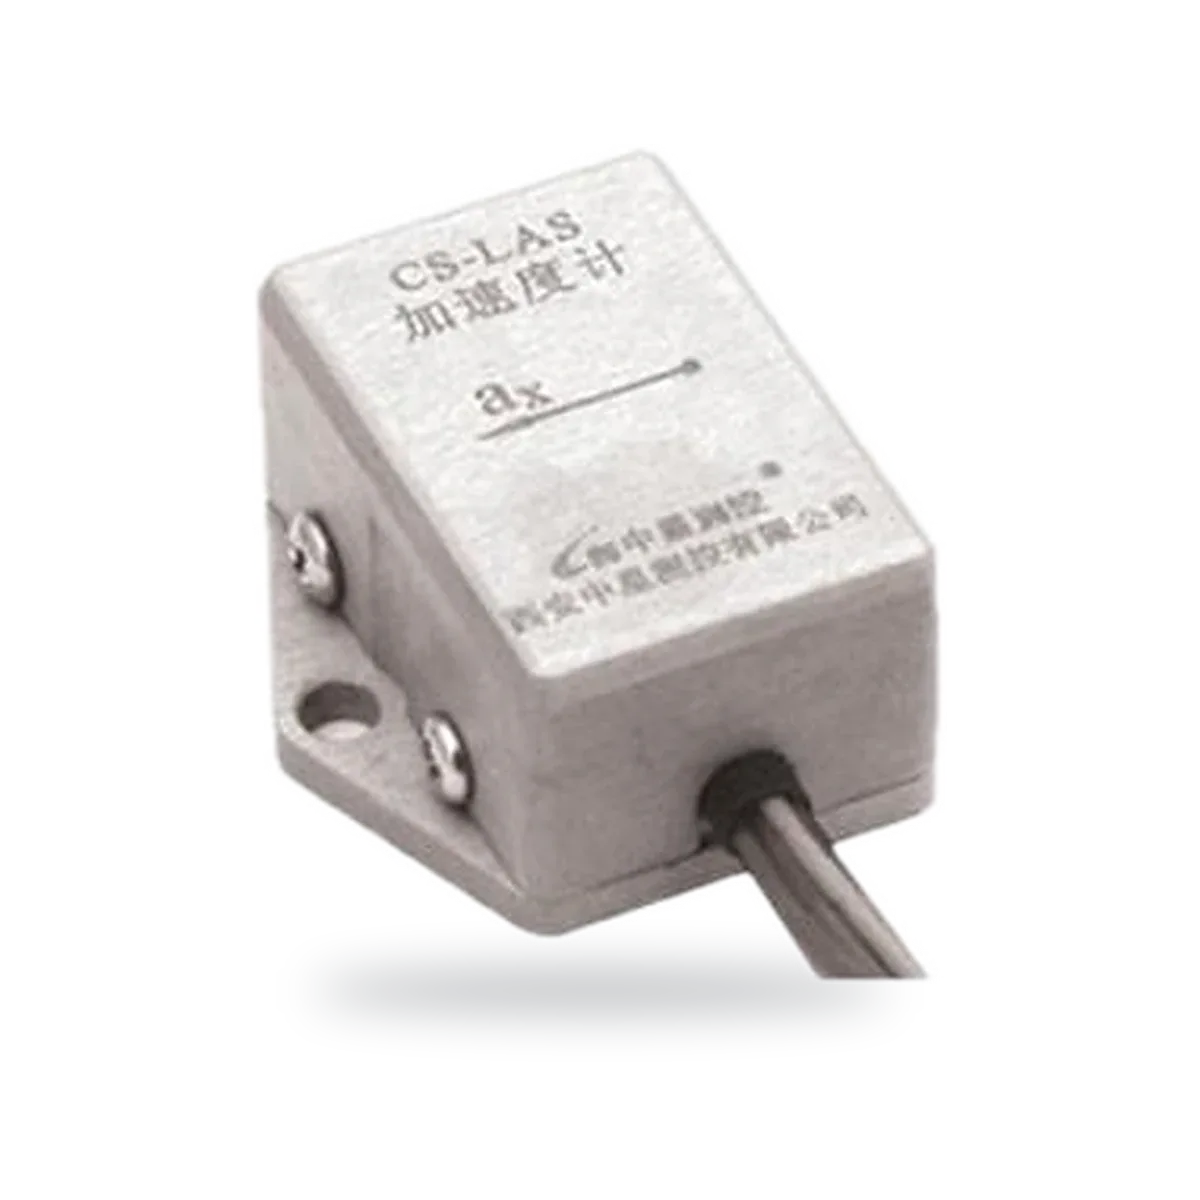
Zes specificaties bepalen de keuze. De eenassige versnellingssensor CS-LAS van DWIN heeft bijvoorbeeld standaard een meetbereik van ±1 g, instelbaar tot ±100 g. De bandbreedte is standaard 50 Hz en instelbaar tot 400 Hz, met een analoge spanningsuitgang.
- Meetbereik: de grootste versnelling die u zonder oversturing (clipping) moet kunnen meten, van ±1 g voor hellingsmeting tot ±100 g of meer voor schokmeting
- Gevoeligheid en ruis: de kleinste verandering die u moet kunnen onderscheiden
- Bandbreedte: hoger dan de hoogste relevante trillingsfrequentie. MEMS-versnellingssensoren meten ook statische versnelling (0 Hz), piëzo-elektrische versnellingssensoren niet
- Assen: één, twee of drie
- Uitgangssignaal: een analoge spanning voor korte kabels, 4 tot 20 mA of een digitale bus voor lange kabeltrajecten
- Schokbestendigheid, temperatuurbereik en montage, afgestemd op de omgeving
Veelgestelde vragen
Waarvoor wordt een hellingssensor gebruikt?
Hellingssensoren, ook wel inclinometers genoemd, meten de hoek van een object ten opzichte van de zwaartekracht. Ze worden gebruikt om machines en platforms waterpas te stellen en om kranen, kraanarmen en zonnevolgers te bewaken. Ook bewaken ze constructies, masten en putdeksels op verschuiving of beweging. De CS-iTWGLM van DWIN meldt bijvoorbeeld de helling van een putdeksel over 0° tot 180° via een draadloos netwerk.
Hoe nauwkeurig is een hellingssensor?
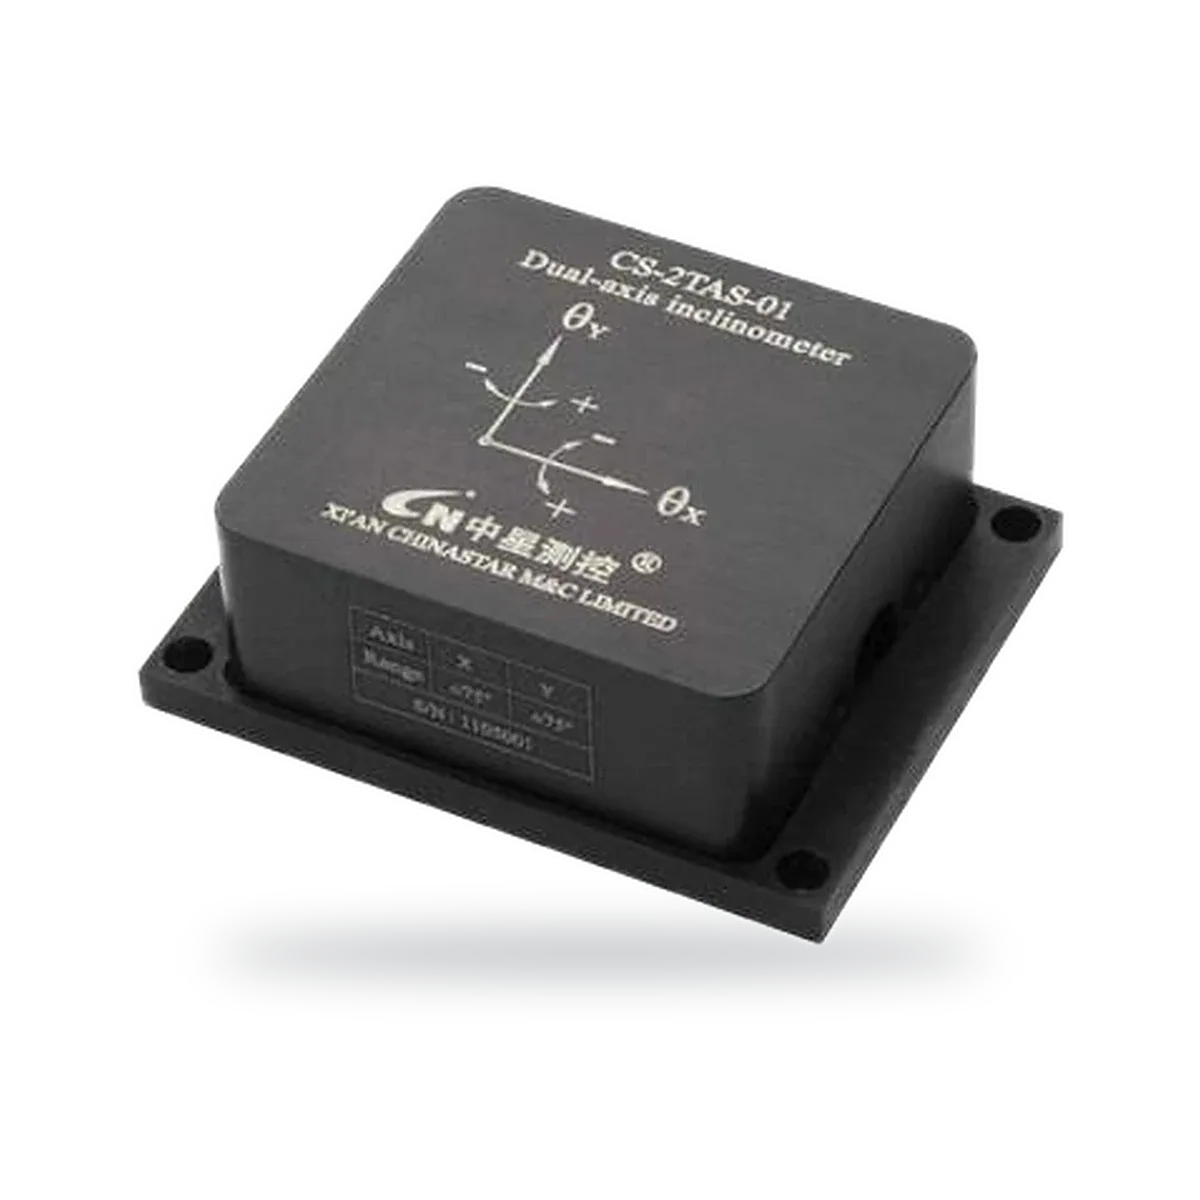
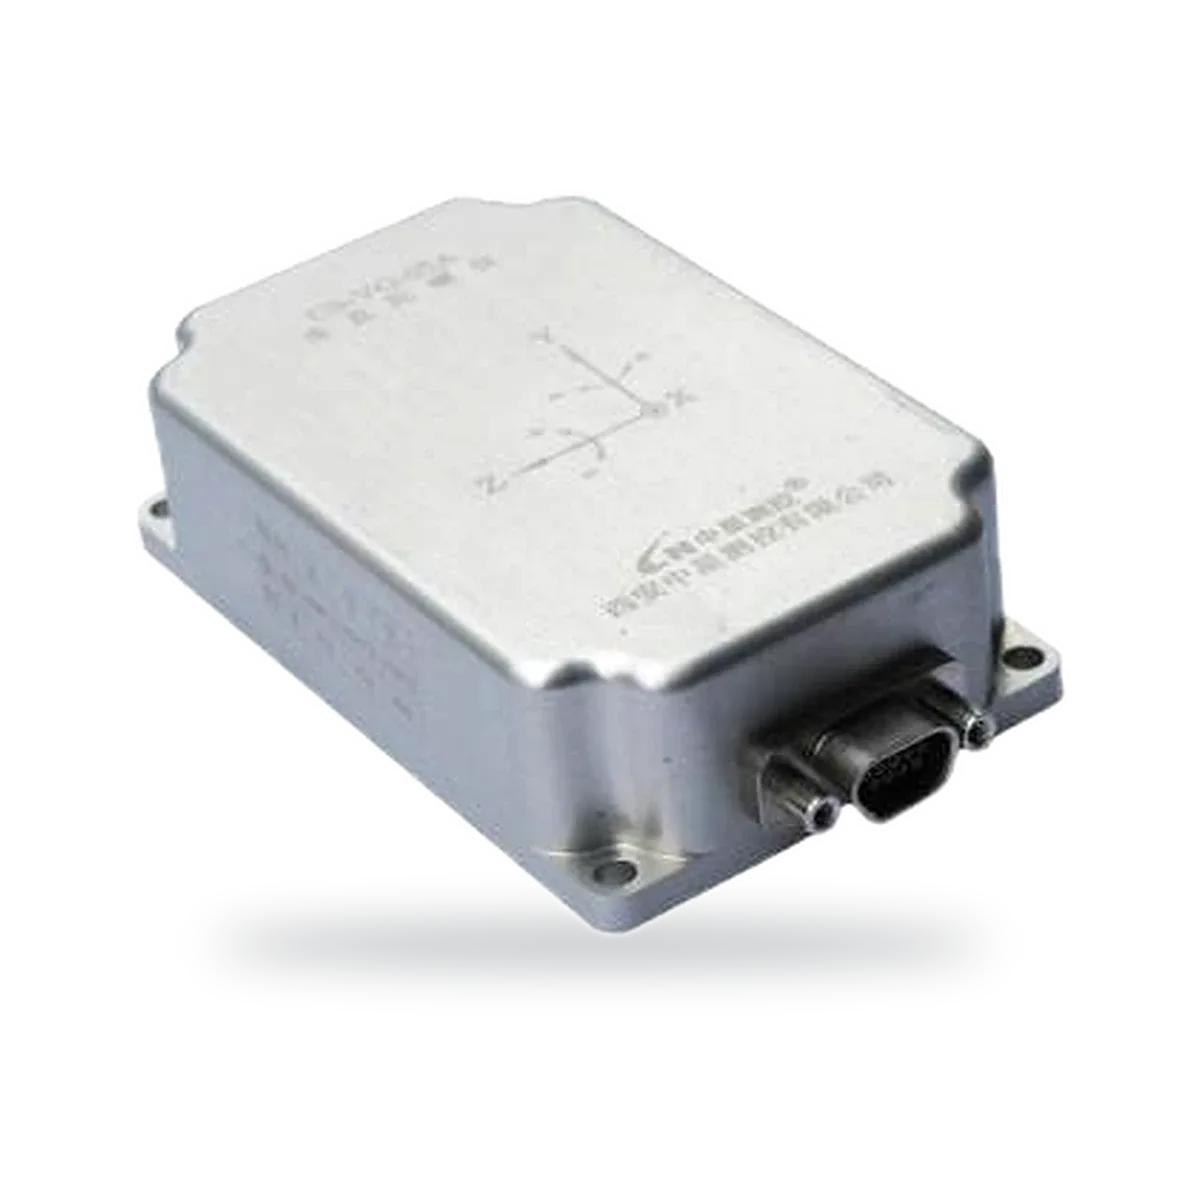
Dat verschilt sterk per ontwerp en prijsklasse. De tweeassige hellingssensor CS-2TAS van DWIN heeft een resolutie van 0,1° of beter. De verticale gyro CS-VG-05 heeft een nauwkeurigheid van beter dan 0,8° statisch en 2,5° RMS dynamisch. De putdekselmonitor CS-iTWGLM is nauwkeurig tot ±2°. Temperatuur, trillingen en montage zijn allemaal van invloed op de nauwkeurigheid in de praktijk.
Wat is het verschil tussen een 6-assige en een 9-assige IMU?
Een 6-assige IMU heeft drie versnellingssensoren en drie gyroscopen. Een 9-assige IMU heeft daarnaast een drieassige magnetometer. Die geeft een koersreferentie, zodat de gierhoek (yaw) niet wegdrijft, zolang er geen sterke magnetische storingen in de buurt zijn. Bij beide typen worden pitch en roll bepaald door de versnellingssensoren en gyroscopen.