Hellingssensoren, versnellingssensoren, IMU's en trillingssensoren
Inertiële sensoren meten versnelling, rotatie en helling zonder externe referentie. DWIN levert MEMS-versnellingssensoren, hellingssensoren (inclinometers), verticale gyroscopen en inertiële meeteenheden (IMU's) voor machines, voertuigen, constructies en platforms, en trillingstransmitters en -schakelaars die de conditie van roterende machines bewaken.
7 modellen
7 modellen
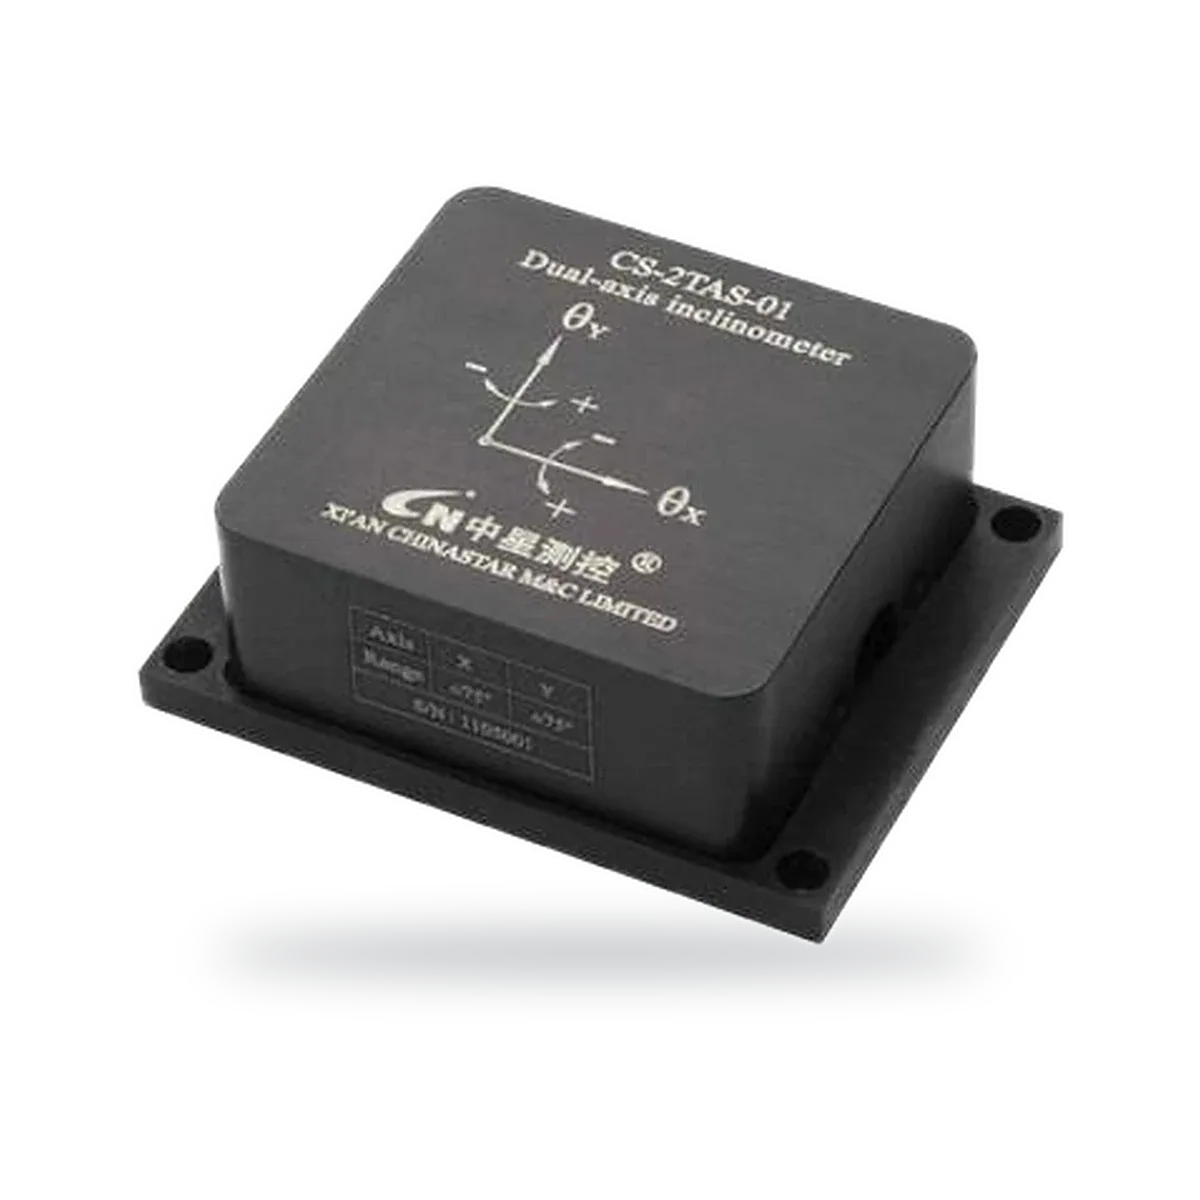
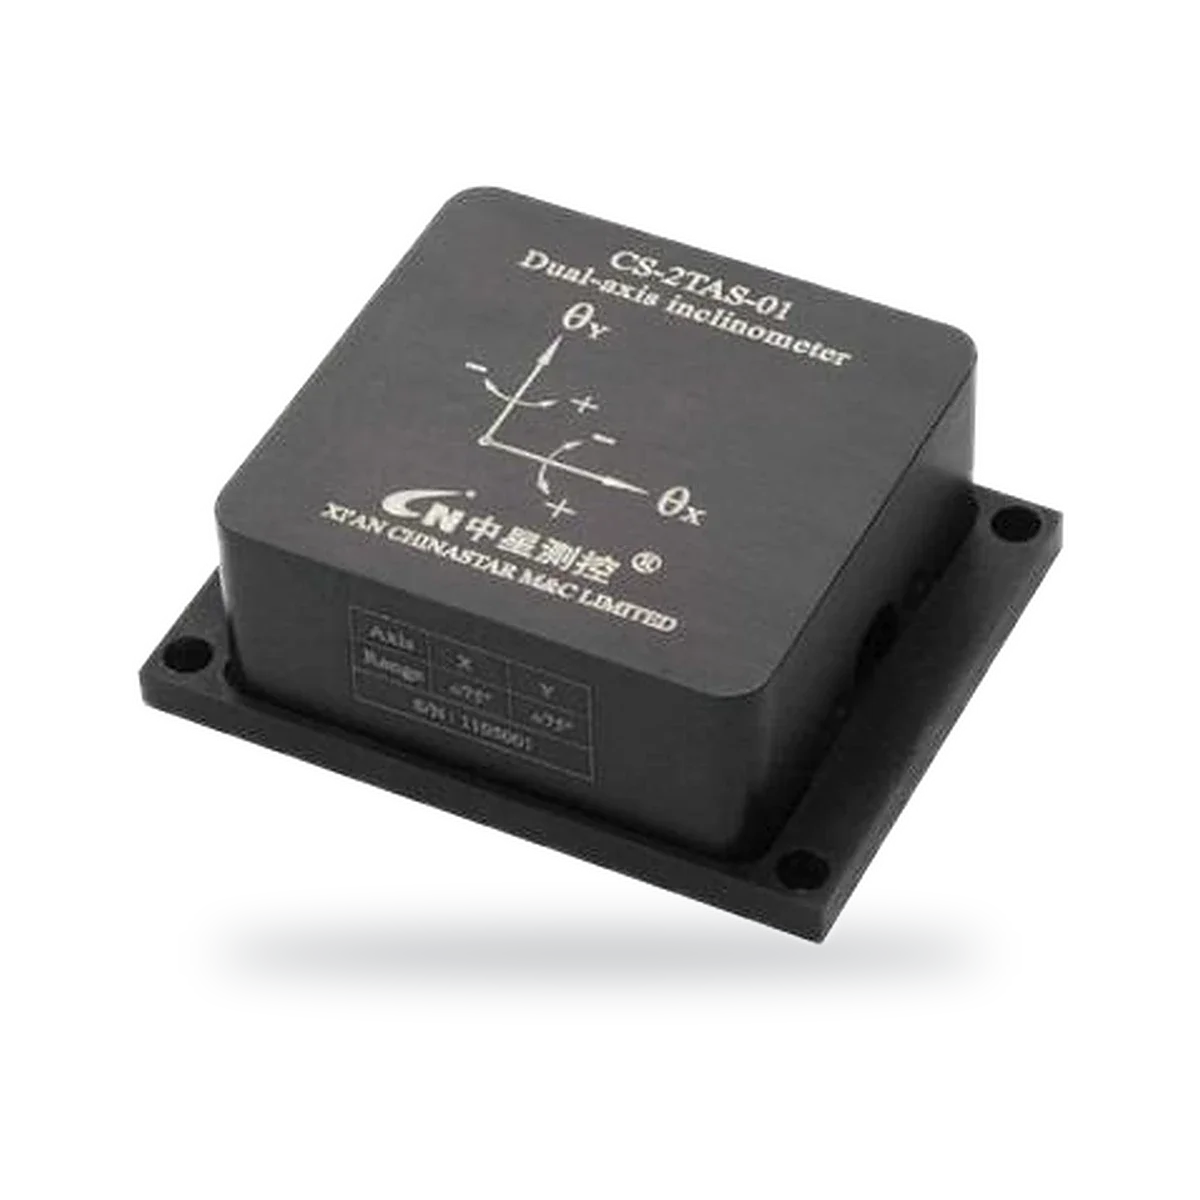
Tweeassige hellingssensor, spannings-, stroom- of digitale uitgang
- Uitgang
- 0.5–4.5V, Voltage output
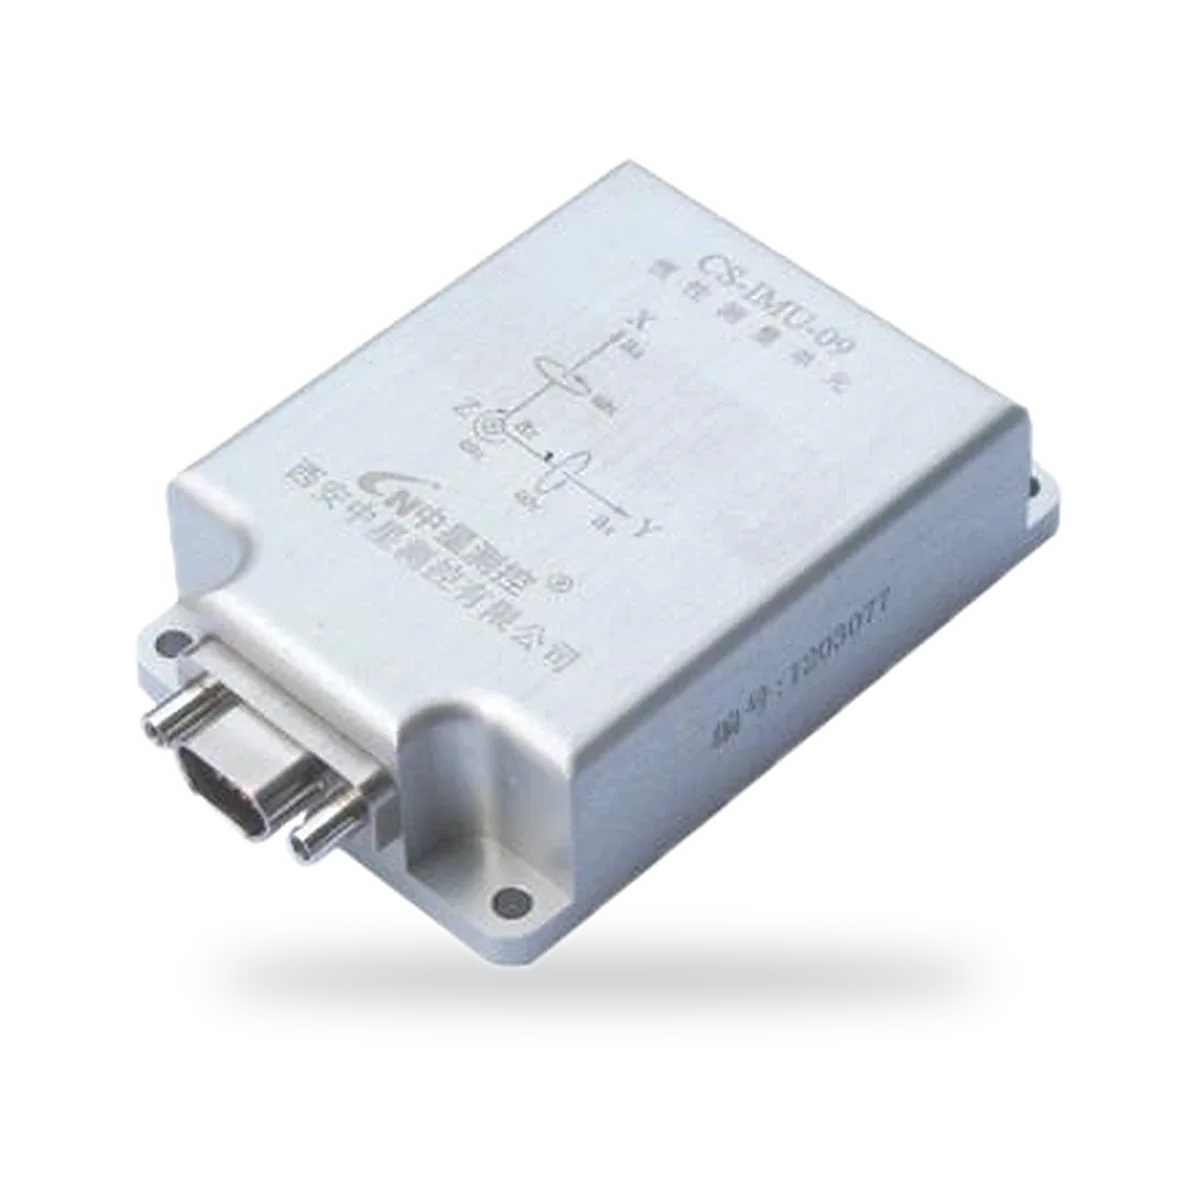
Inertiële meeteenheid voor galopperende hoogspanningslijnen
- Meetbereik
- ± 250 ° / s
- Uitgang
- UART (TTL level)
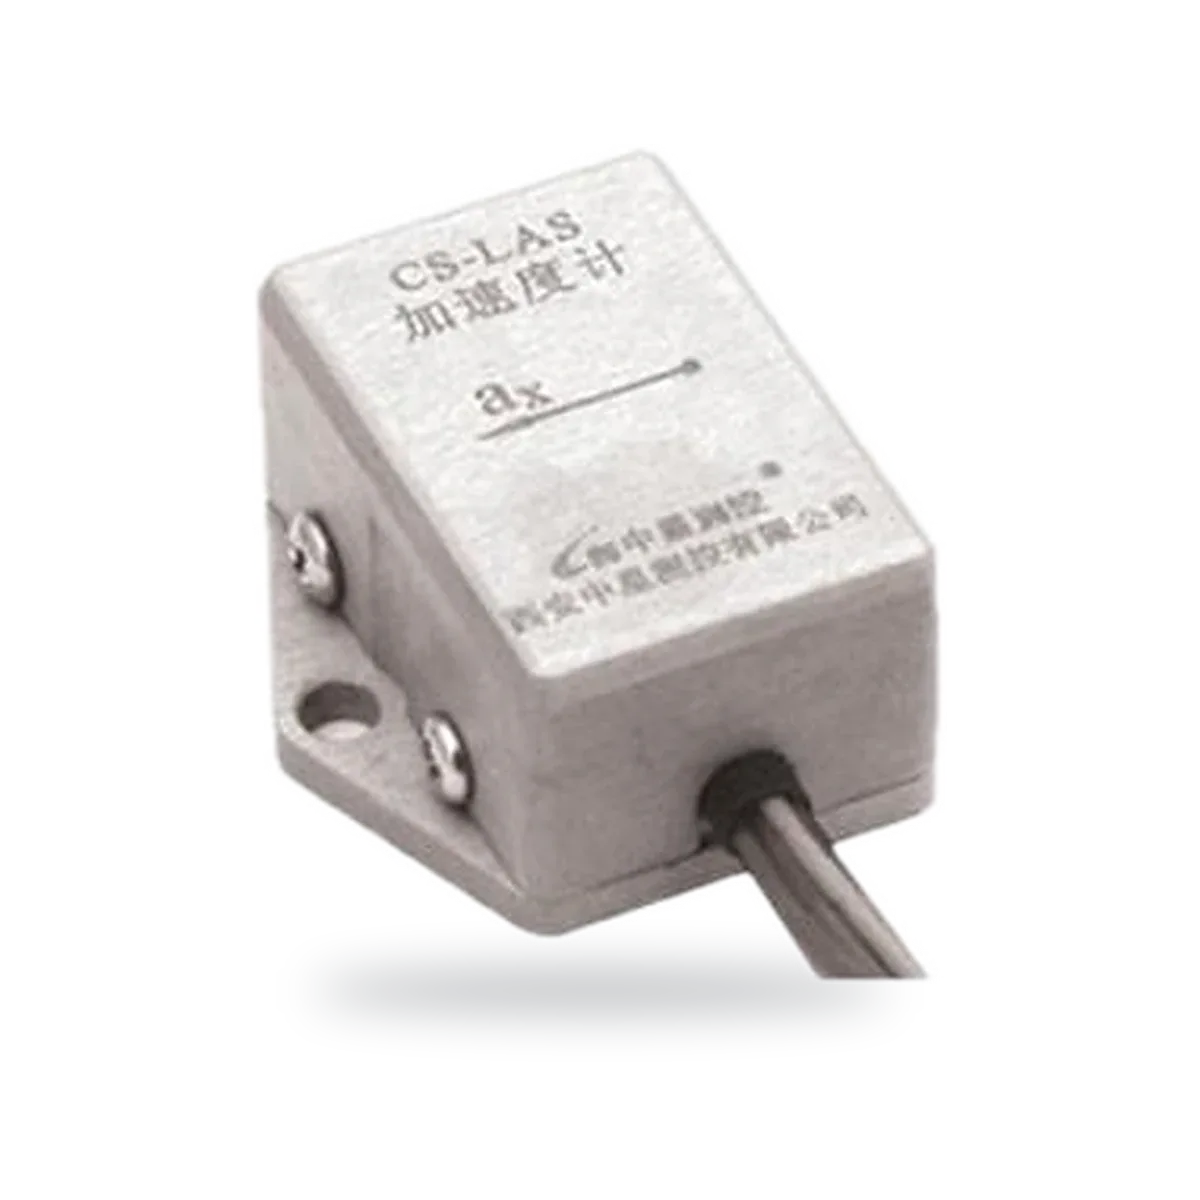
Eenassige versnellingssensor, analoge uitgang 0,5–4,5V
- Uitgang
- 0.5–4.5 V
- Voedingsspanning
- 5 ± 0.25 VDC
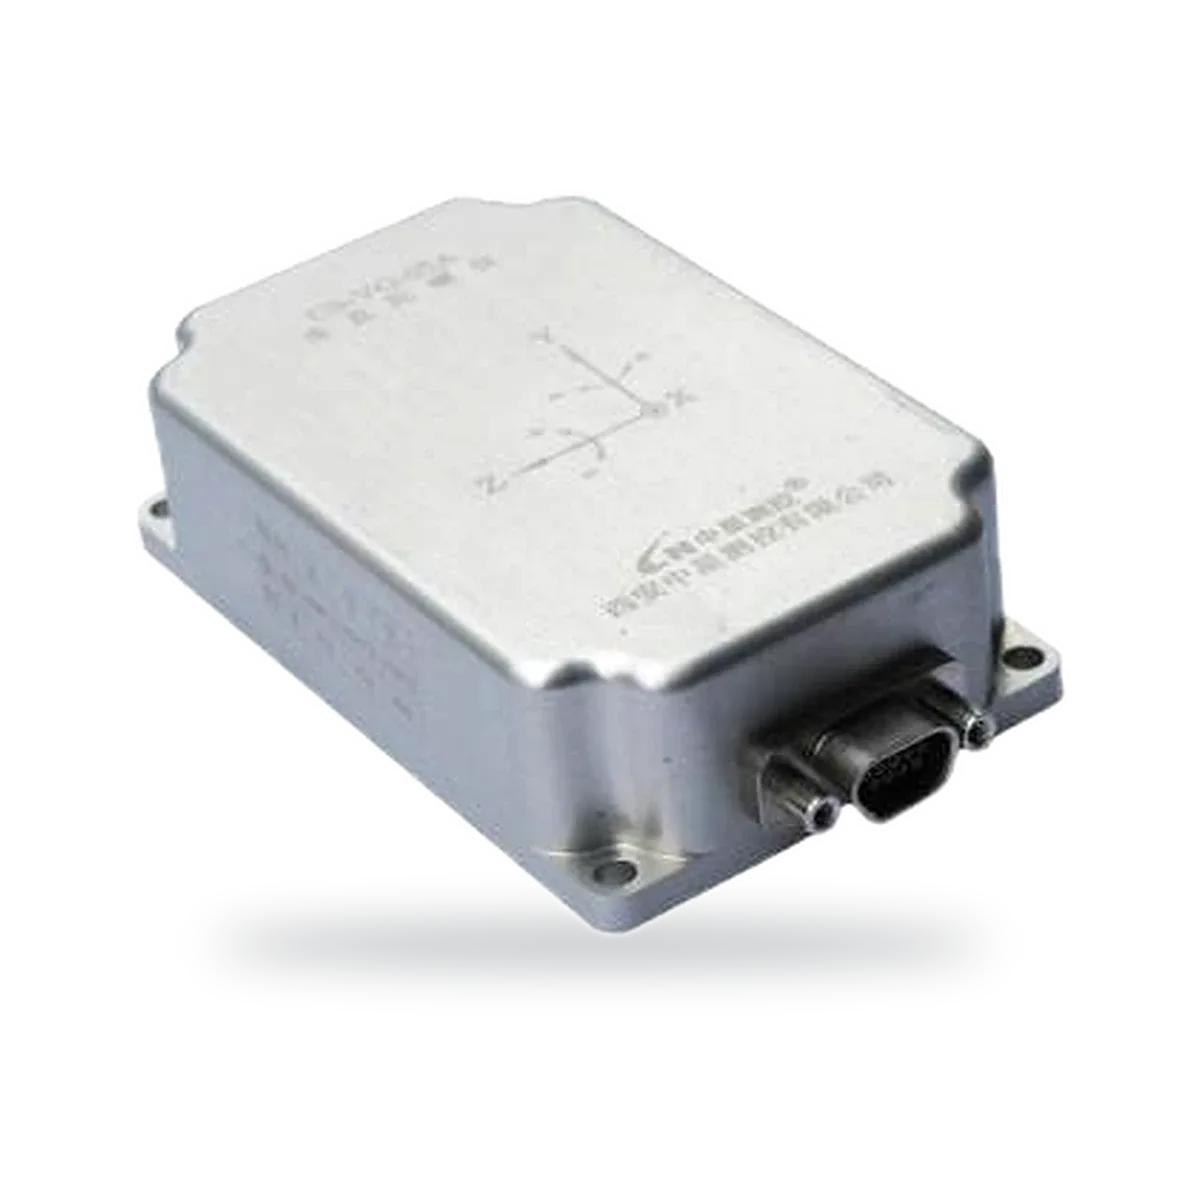
Verticale gyroscoop, RS422, rol ± 180°, pitch ± 90°
- Meetbereik
- ± 180 °
- Nauwkeurigheid
- <0.8 °
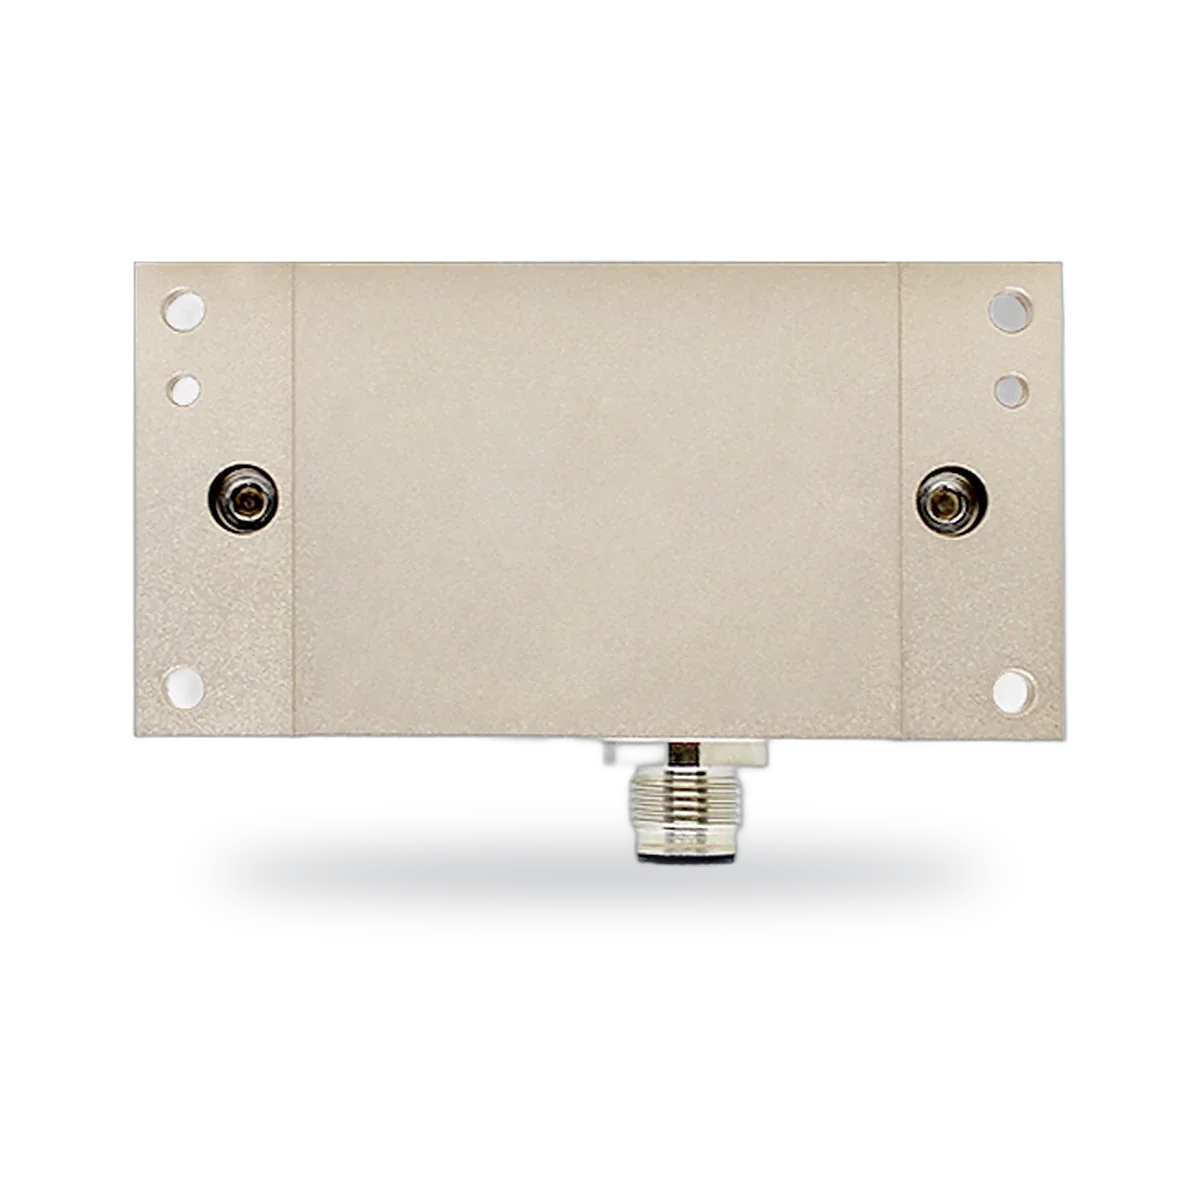
Een- of tweeassige hellingssensor, RS485, 4–20mA of CANopen, tot ±90°
- Meetbereik
- ±10° to ±90°
- Uitgang
- RS485, 4–20 mA or CANopen
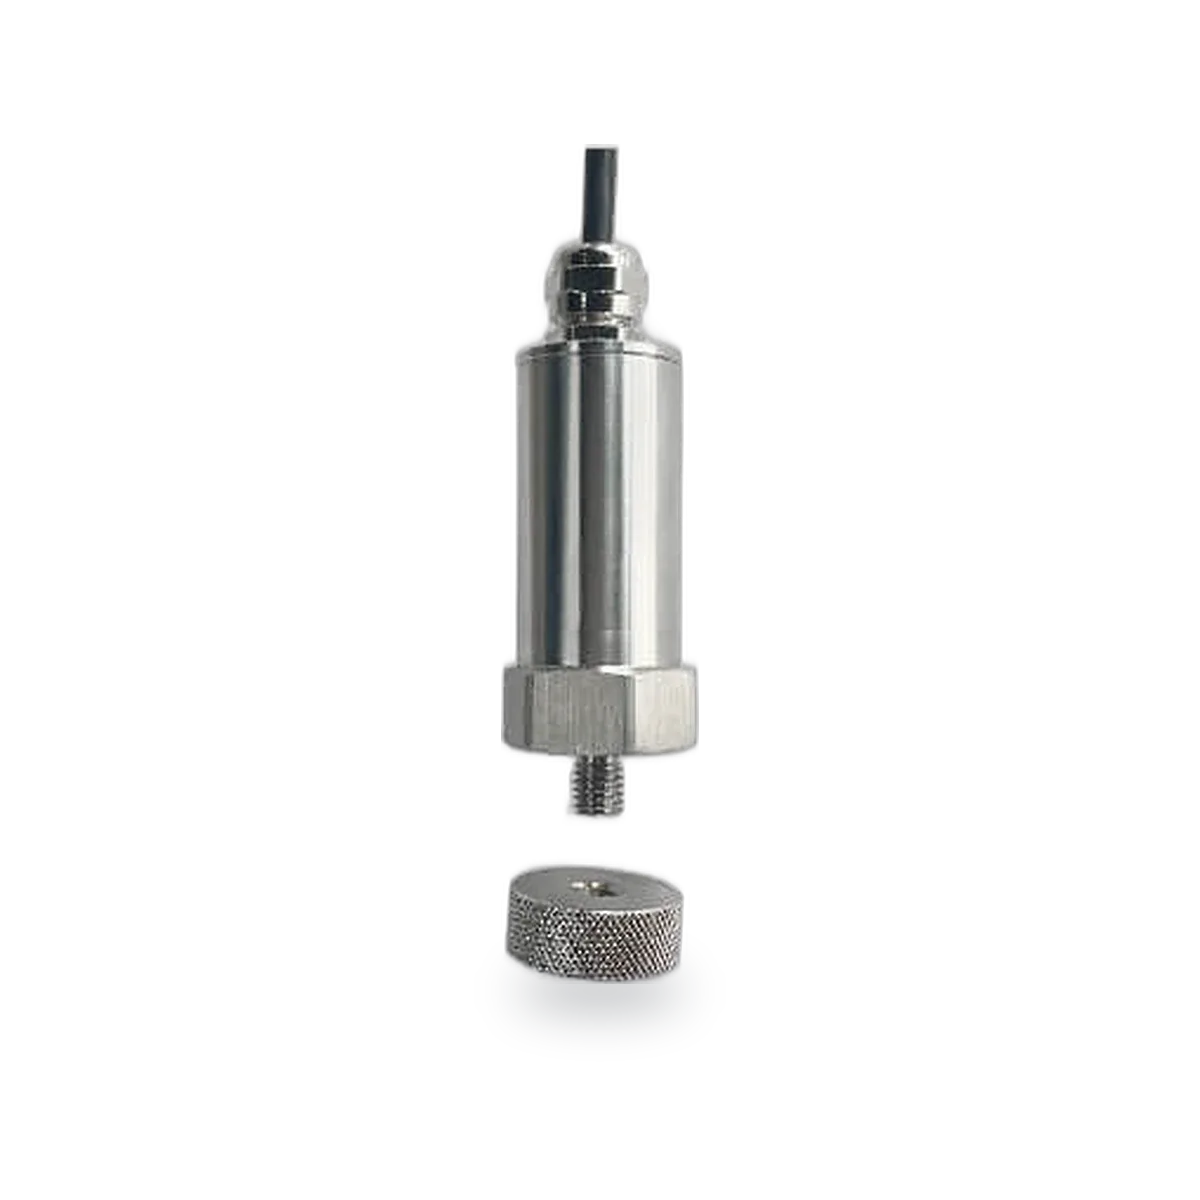
Trillings- en temperatuurtransmitter, 4–20mA, 0–5V of 0–10V
- Snelheidsbereik
- 0–50 mm/s (0–199.9 mm/s version)
- Uitgang
- 4–20 mA, 0–5 V or 0–10 V
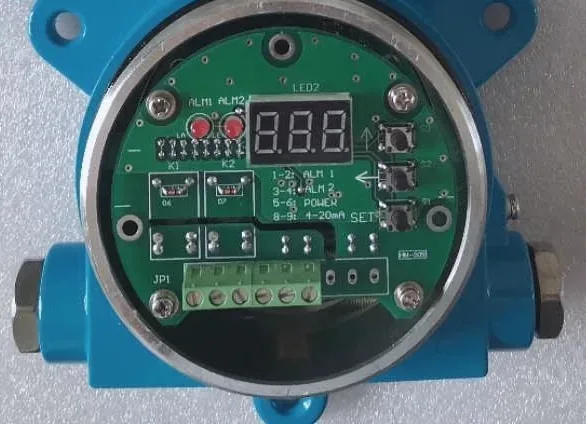
Elektronische trillingsschakelaar, twee alarmrelais en 4–20mA-uitgang
- Meetbereik
- 0–50 mm/s RMS
- Relaisuitgang
- 2 alarm relays
Hellings-, inertiële en trillingssensoren vergelijken
| Model | Uitgang | Meetbereik | Voedingsspanning | Bescherming |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Tweeassige hellingssensor, spannings-, stroom- of digitale uitgang | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Inertiële meeteenheid voor galopperende hoogspanningslijnen | UART (TTL level) | ± 250 ° / s | 3.3VDC | |
| CS-LAS Eenassige versnellingssensor, analoge uitgang 0,5–4,5V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Verticale gyroscoop, RS422, rol ± 180°, pitch ± 90° | RS422 | ± 180 ° | 8–30VDC | |
| DW-TL Een- of tweeassige hellingssensor, RS485, 4–20mA of CANopen, tot ±90° | RS485, 4–20 mA or CANopen | ±10° to ±90° | IP67 | |
| DW-VT Trillings- en temperatuurtransmitter, 4–20mA, 0–5V of 0–10V | 4–20 mA, 0–5 V or 0–10 V | IP67 | ||
| DW-VS Elektronische trillingsschakelaar, twee alarmrelais en 4–20mA-uitgang | 4–20 mA | 0–50 mm/s RMS |
Zo werkt het
MEMS-versnellingssensoren meten de kracht op een minuscule proefmassa; in rust registreren ze de zwaartekracht, waaruit de helling volgt. MEMS-gyroscopen meten de corioliskracht op een trillende structuur en leveren zo de hoeksnelheid. Een IMU combineert beide op drie assen en berekent daaruit via sensorfusie de oriëntatie.
Zo kiest u
- Meetgrootheid: versnelling, hoeksnelheid, hellingshoek, volledige oriëntatie of machinetrillingen
- Meetbereik en resolutie
- Aantal assen
- Uitgang: analoge spanning, 4 tot 20 mA, RS232, RS485, RS422, CANopen of UART, of een relaisalarm, en de bedrijfstemperatuur
Versnellingssensor, hellingssensor, verticale gyroscoop of IMU?
Elk instrument beantwoordt een andere vraag, en de juiste keuze hangt ervan af of het object stilstaat of beweegt.
- Versnellingssensor: meet lineaire versnelling en trillingen langs zijn as. De CS-LAS is eenassig, standaard ±1 g en selecteerbaar tot ±100 g, met een uitgang van 0,5 tot 4,5 V.
- Hellingssensor (inclinometer): meet de hoek ten opzichte van de zwaartekracht terwijl het object stilstaat. De CS-2TAS meet op twee assen met een resolutie van 0,1° en biedt een spanningsuitgang, 4 tot 20 mA, RS232, RS485 of een pulsuitgang.
- Verticale gyroscoop: combineert gyroscopen en versnellingssensoren om rol- en stamphoek (roll en pitch) te bepalen terwijl het platform beweegt. De CS-VG-05 bestrijkt een rolhoek van ±180° en een stamphoek van ±90° bij 200 Hz via RS422.
- IMU: levert hoeksnelheid en versnelling op drie assen. De CS-IMU-09 meet ±250°/s en ±15 g en is ontworpen voor het bewaken van het galopperen van bovengrondse elektriciteitslijnen, waarbij frequentie, amplitude en baan van de beweging worden gerapporteerd.
Waarom bewegende platforms een gyroscoop nodig hebben
Een versnellingssensor kan zwaartekracht niet onderscheiden van beweging. In rust meet hij alleen de zwaartekracht, zodat de berekende hoek nauwkeurig is; zodra het platform versnelt, remt of trilt, wordt die versnelling als helling geïnterpreteerd. Een gyroscoop meet de rotatiesnelheid en is ongevoelig voor lineaire versnelling, maar bij het omrekenen van hoeksnelheid naar hoek stapelt de drift zich in de loop van de tijd op.
Oriëntatiesensoren combineren beide: de gyroscoop volgt snelle veranderingen en de versnellingssensor corrigeert de drift op lange termijn. Daarom specificeert de CS-VG-05 een statische nauwkeurigheid van minder dan 0,8° en een dynamische nauwkeurigheid van minder dan 2,5° RMS, en daarom is een gewone hellingssensor de eenvoudigere en betere keuze voor constructies en machines die langzaam kantelen.
Helling bepalen met een versnellingssensor
Als een sensor stilstaat, geeft de component van de zwaartekracht langs zijn as de hellingshoek: hoek = arcsin(a / g). Bij de CS-LAS in het bereik van ±1 g ligt de uitgang bij 0 g op 2,5 V en verandert deze met 1000 mV per g. 3,5 V betekent dus +1 g, 1,5 V betekent −1 g en 3,0 V betekent 0,5 g, oftewel een helling van 30°.
De gevoeligheid is het grootst rond de horizontale stand en neemt af richting 90°, waar een hoekverandering de zwaartekrachtcomponent nauwelijks nog verandert. Een tweeassige hellingssensor zoals de CS-2TAS voert deze berekening intern uit, corrigeert de niet-lineariteit, compenseert voor temperatuur en geeft de hoek direct uit.
Montage en kalibratie
Monteer een inertiële sensor op een stijf, vlak oppervlak, uitgelijnd met de assen die u wilt meten en uit de buurt van lokale trillingen. Een flexibele beugel voegt een eigen resonantie toe, die een versnellingssensor getrouw zal meten. Registreer de meetwaarde na de installatie of zet deze op nul, zodat een licht oneffen montagevlak niet als helling wordt weergegeven.
Temperatuur verschuift de nuloffset en de gevoeligheid; daarom zijn de hellingssensoren en verticale gyroscopen van DWIN voorzien van temperatuurcompensatie, bij de CS-2TAS over het volledige bereik van −40 tot 70 °C. De CS-IMU-09 kalibreert zichzelf en stelt geen strikte eisen aan de installatie, waardoor hij geschikt is voor montage op de geleider van een bovengrondse elektriciteitslijn.
Gerelateerde artikelen
UART, PWM, RS485, 4 tot 20 mA: de juiste sensoruitgang kiezen
Wat de gangbare sensoruitgangen doen, maximale kabellengtes en welke u kiest voor een microcontroller, een PLC of een lange veldkabel.
Versnellingssensor, hellingssensor of IMU: welke bewegingssensor heeft u nodig?
Wat versnellingssensoren, hellingssensoren (inclinometers), gyroscopen en IMU's meten, het verschil op stilstaande en bewegende platforms en hoe u kiest.
Veelgestelde vragen
Wat is het verschil tussen een hellingssensor en een IMU?
Een hellingssensor meet de statische helling ten opzichte van de zwaartekracht, meestal op één of twee assen. Een IMU meet versnelling en hoeksnelheid op drie assen en kan daardoor de oriëntatie volgen terwijl het platform beweegt.
Wat is een IMU-sensor?
Een inertiële meeteenheid (IMU) combineert een drieassige gyroscoop en een drieassige versnellingssensor, soms aangevuld met een magnetometer, in één module. Zij levert hoeksnelheid en versnelling, die software via sensorfusie omrekent naar oriëntatie en beweging. IMU's worden gebruikt in drones, voertuigen, robots en voor constructiemonitoring.
Wat is het verschil tussen een versnellingssensor en een gyroscoop?
Een versnellingssensor meet lineaire versnelling, inclusief de zwaartekracht, en registreert daardoor trillingen, schokken en statische helling. Een gyroscoop meet de hoeksnelheid, oftewel hoe snel de sensor draait. Versnellingssensoren zijn op lange termijn stabiel maar worden door beweging verstoord; gyroscopen volgen beweging maar vertonen drift. Daarom combineren IMU's beide.
Hoe nauwkeurig is een hellingssensor?
De nauwkeurigheid hangt af van de resolutie, de niet-lineariteit, de temperatuurdrift en de kwaliteit van de montage. De CS-2TAS heeft een resolutie van 0,1° en een niet-lineariteit binnen 0,5% van de volle schaal. Kies daarom het kleinste meetbereik dat de verwachte helling dekt; dat levert de beste absolute nauwkeurigheid op.
Welke uitgang kies ik voor een hellingssensor?
Een analoge uitgang van 0,5 tot 4,5 V of 4 tot 20 mA sluit u direct aan op een PLC of datalogger, waarbij 4 tot 20 mA beter bestand is tegen lange kabels. RS232 en RS485 verzenden digitale hoekwaarden; RS485 is geschikt voor lange kabeltrajecten en meerdere sensoren op één bus. RS422 en UART verzenden de continue meerassige data van verticale gyroscopen en IMU's.