Lutningsgivare, accelerometrar, IMU:er och vibrationssensorer
Tröghetssensorer mäter acceleration, rotation och lutning utan extern referens. DWIN levererar MEMS-accelerometrar, lutningsgivare (inklinometrar), vertikalgyroskop och tröghetsmätenheter (IMU) för maskiner, fordon, konstruktioner och plattformar. DWIN levererar även vibrationstransmittrar och vibrationsvakter som övervakar tillståndet hos roterande maskiner.
7 modeller
7 modeller
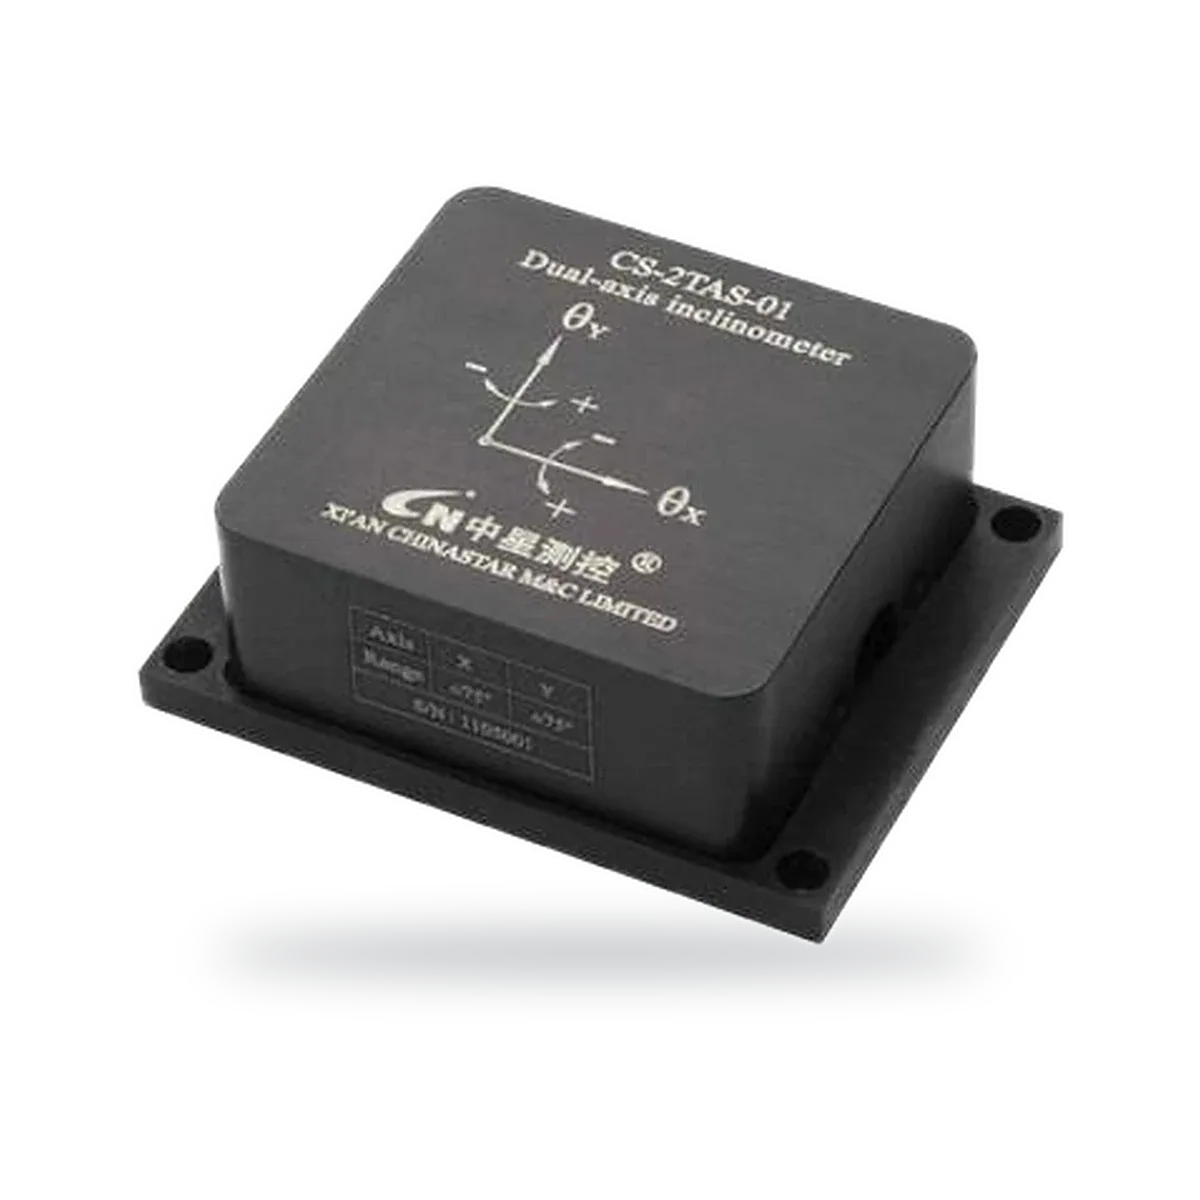
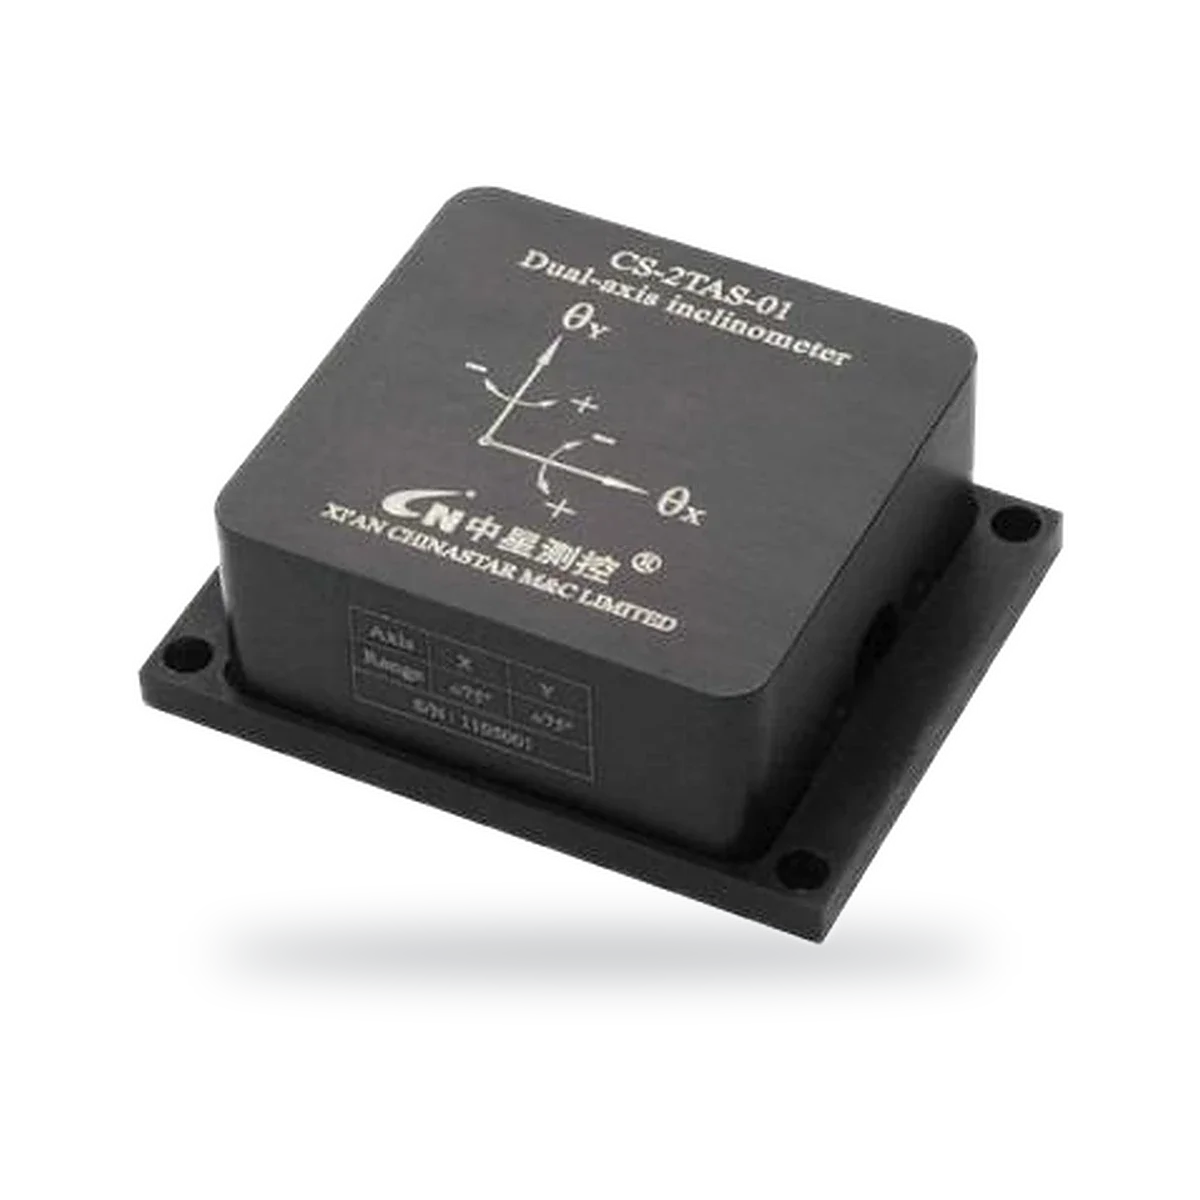
Tvåaxlig lutningsgivare med spännings-, ström- eller digital utsignal
- Utgång
- 0.5–4.5V, Voltage output
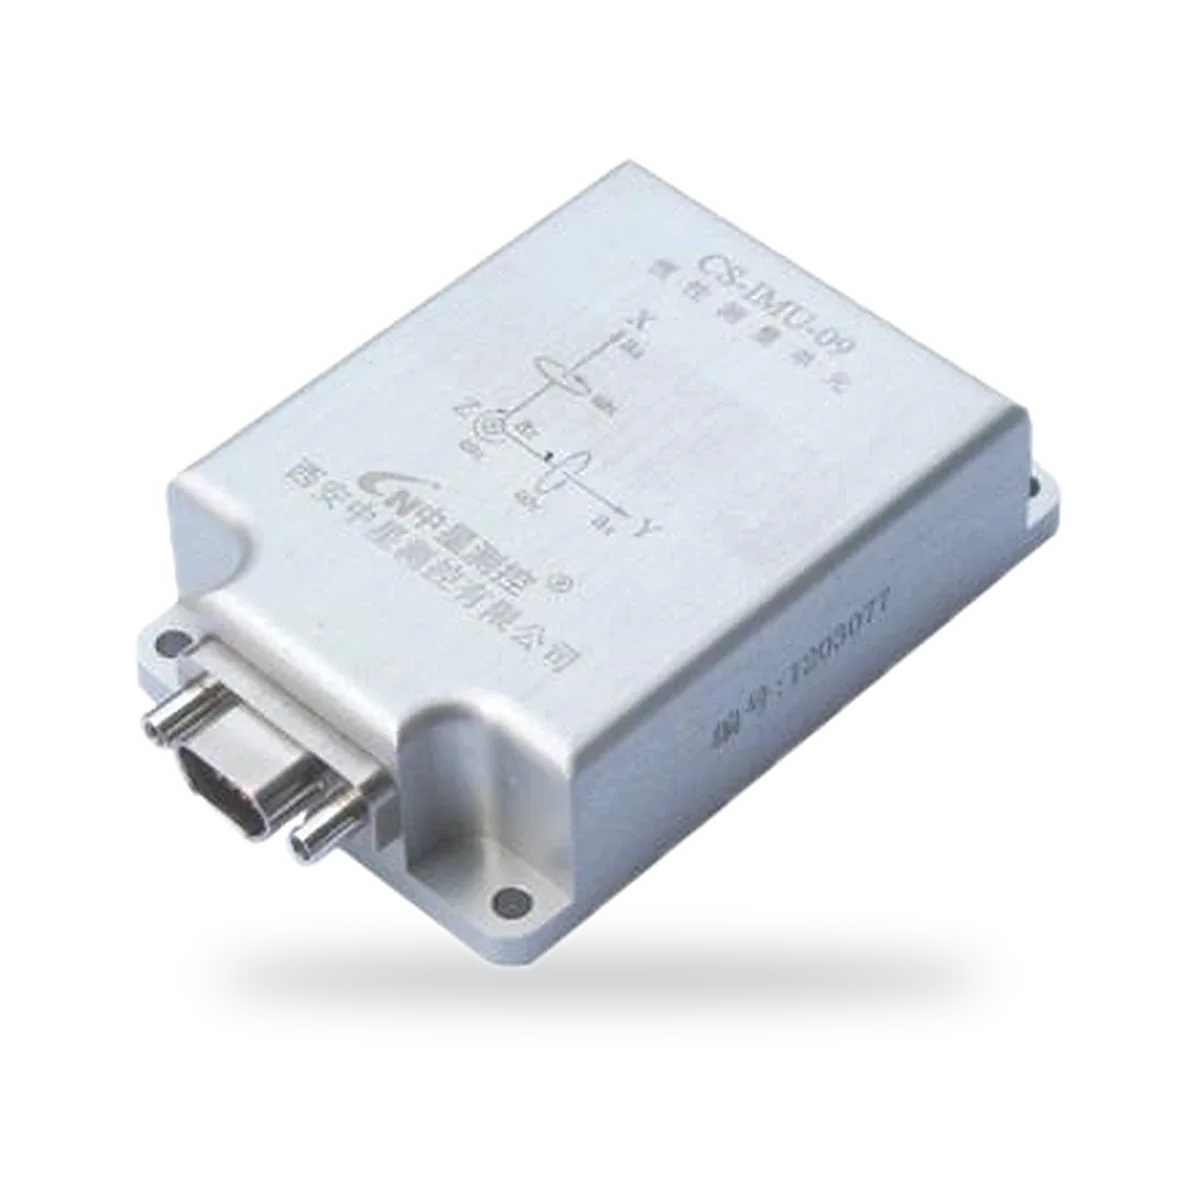
Tröghetsmätenhet för galopperingsövervakning av luftledningar
- Mätområde
- ± 250 ° / s
- Utgång
- UART (TTL level)
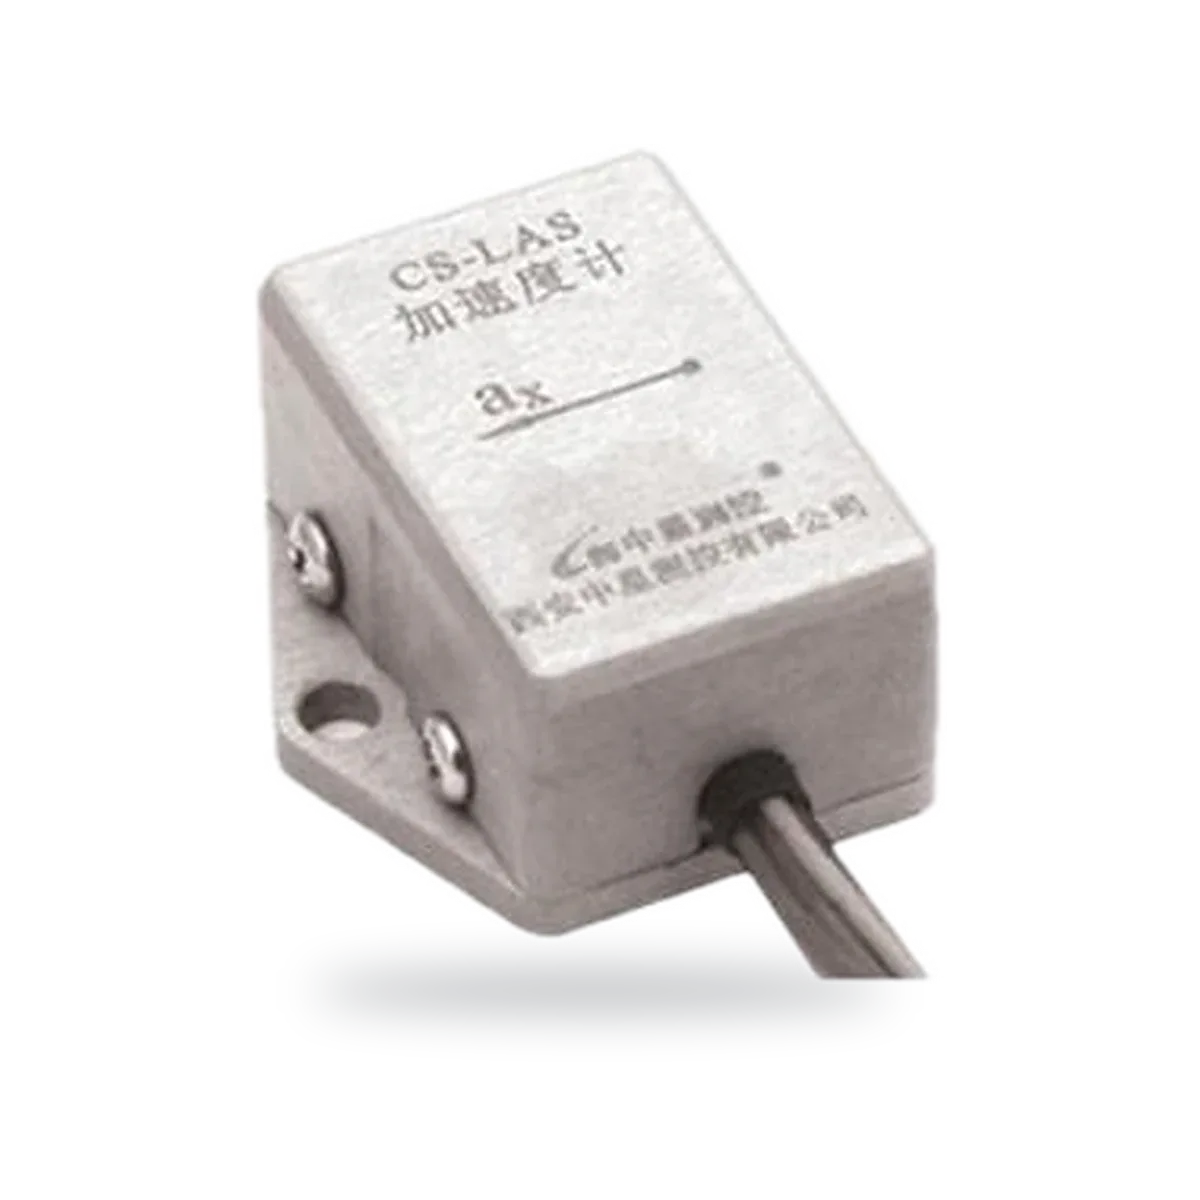
Enaxlig accelerometer, analog utsignal 0,5–4,5 V
- Utgång
- 0.5–4.5 V
- Matningsspänning
- 5 ± 0.25 VDC
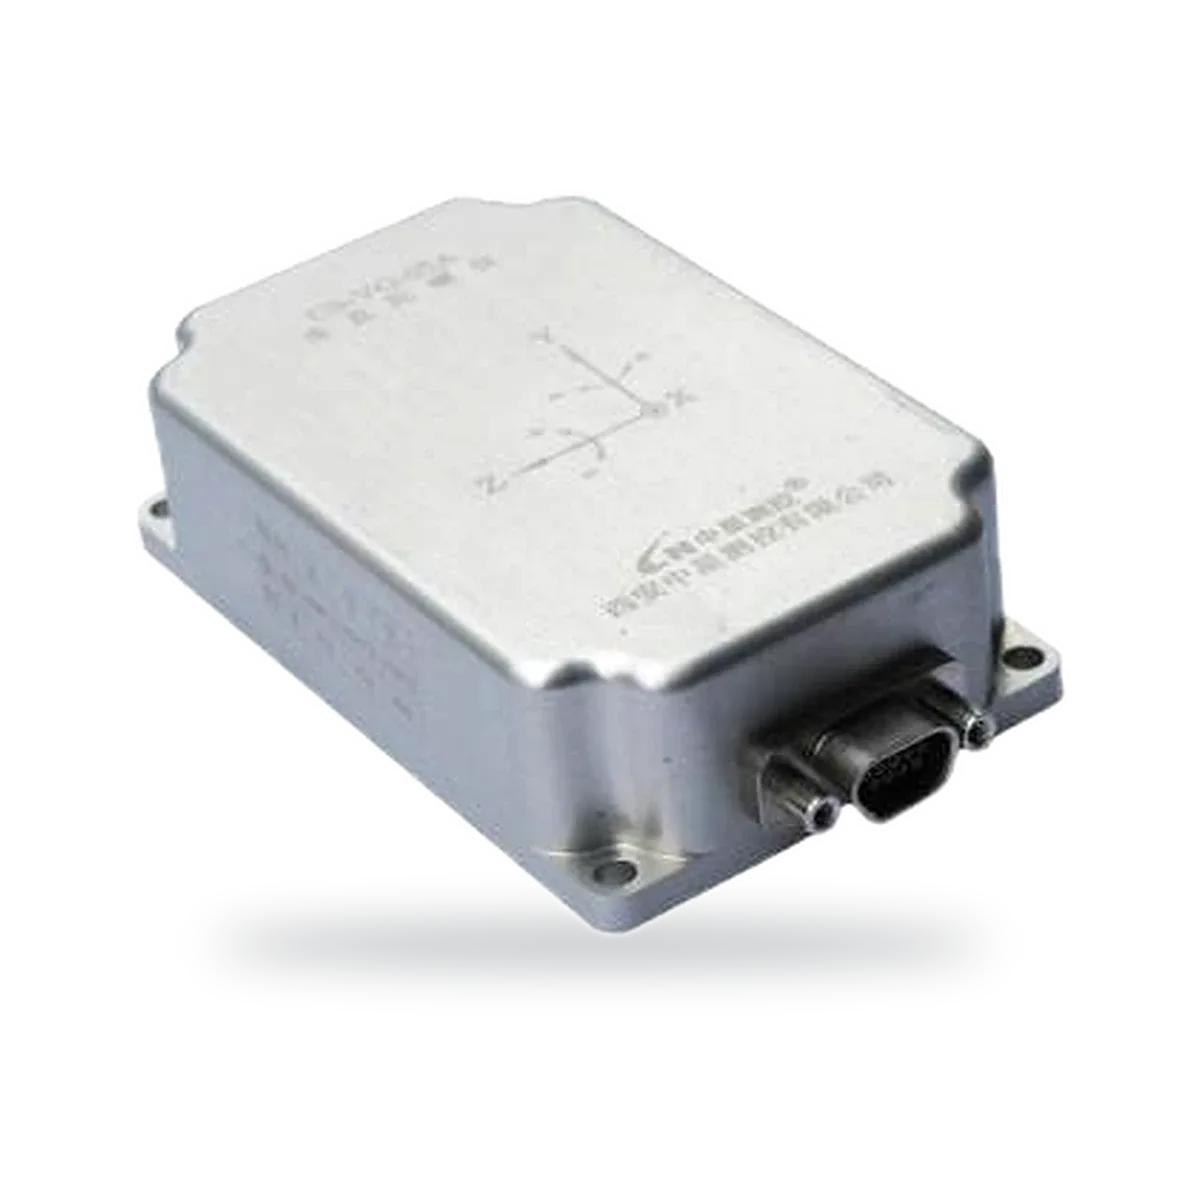
Vertikalgyroskop, RS422, roll ±180°, tipp ±90°
- Mätområde
- ± 180 °
- Noggrannhet
- <0.8 °
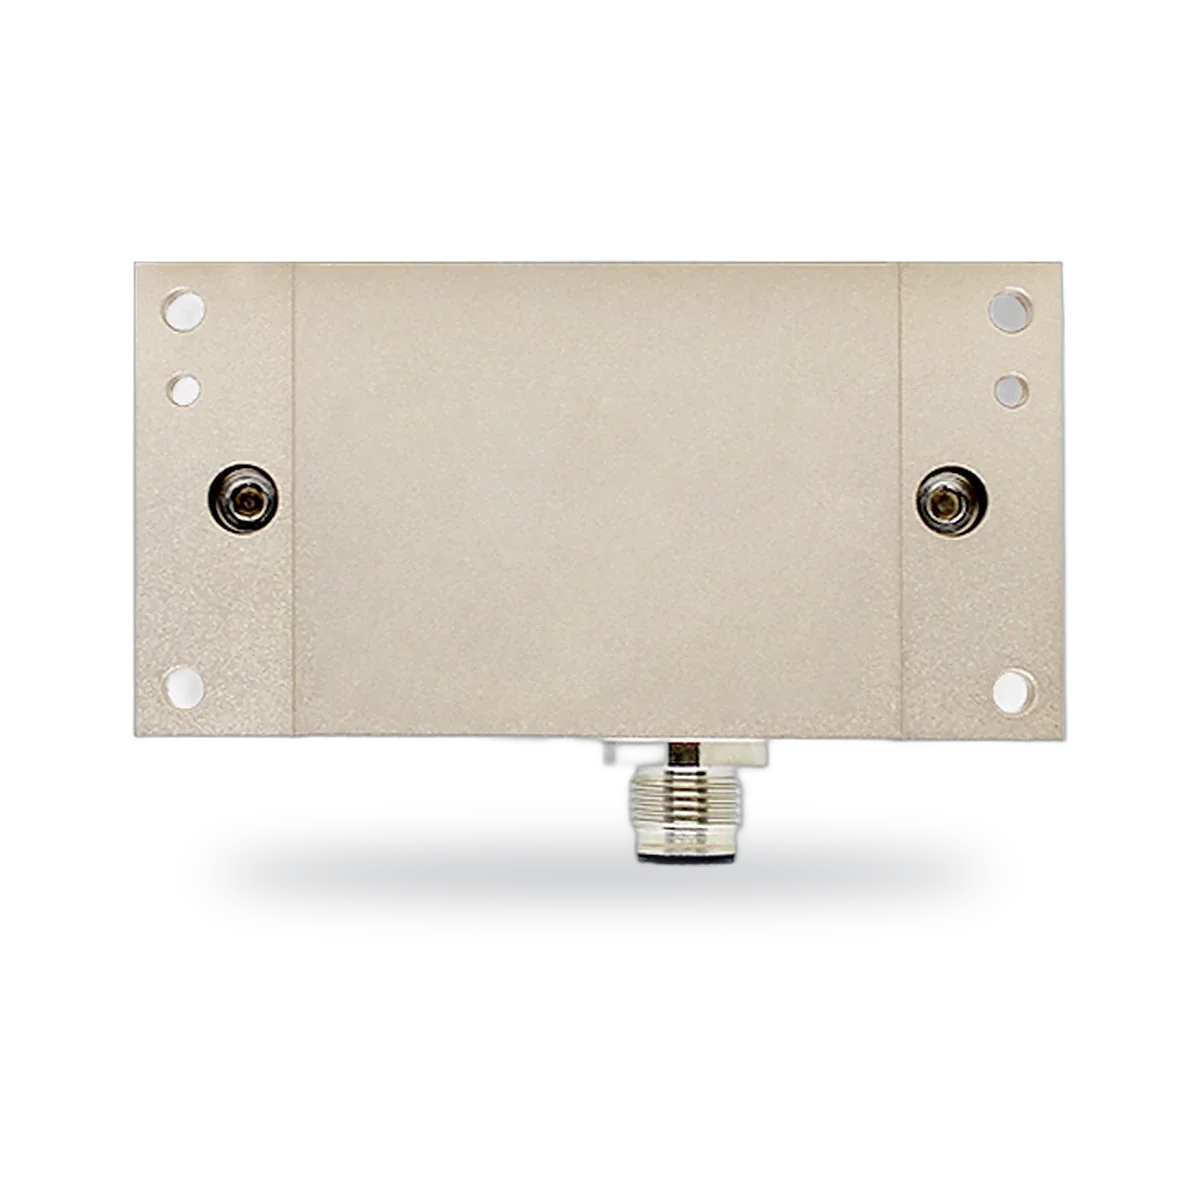
En- eller tvåaxlig lutningsgivare, RS485, 4–20 mA eller CANopen, upp till ±90°
- Mätområde
- ±10° to ±90°
- Utgång
- RS485, 4–20 mA or CANopen
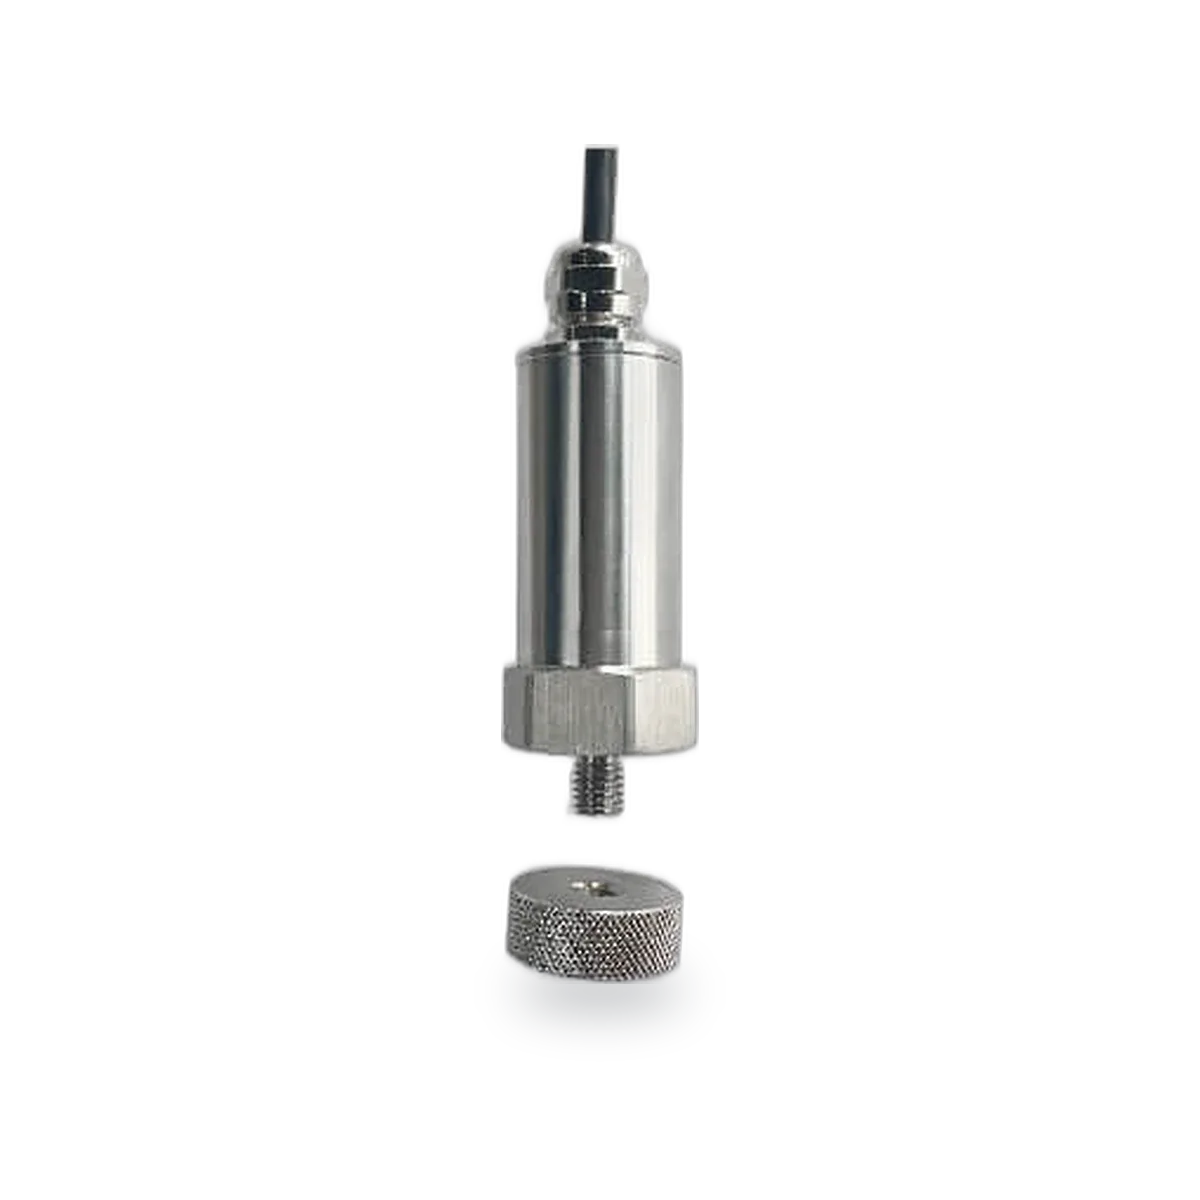
Vibrations- och temperaturtransmitter, 4–20 mA, 0–5 V eller 0–10 V
- Hastighetsområde
- 0–50 mm/s (0–199.9 mm/s version)
- Utgång
- 4–20 mA, 0–5 V or 0–10 V
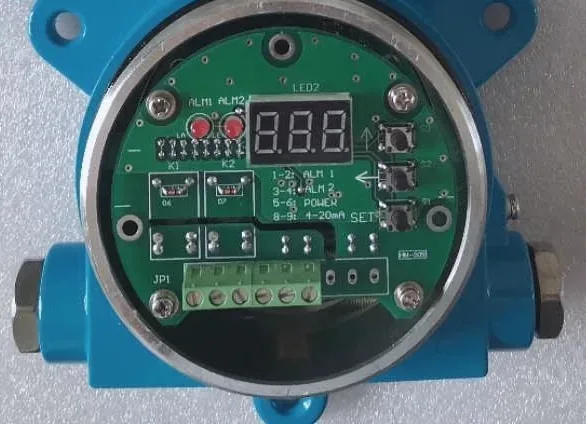
Elektronisk vibrationsvakt med två larmreläer och 4–20 mA-utgång
- Mätområde
- 0–50 mm/s RMS
- Reläutgång
- 2 alarm relays
Jämför Lutning, tröghet och vibration
| Modell | Utgång | Mätområde | Matningsspänning | Skydd |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Tvåaxlig lutningsgivare med spännings-, ström- eller digital utsignal | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Tröghetsmätenhet för galopperingsövervakning av luftledningar | UART (TTL level) | ± 250 ° / s | 3.3VDC | |
| CS-LAS Enaxlig accelerometer, analog utsignal 0,5–4,5 V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Vertikalgyroskop, RS422, roll ±180°, tipp ±90° | RS422 | ± 180 ° | 8–30VDC | |
| DW-TL En- eller tvåaxlig lutningsgivare, RS485, 4–20 mA eller CANopen, upp till ±90° | RS485, 4–20 mA or CANopen | ±10° to ±90° | IP67 | |
| DW-VT Vibrations- och temperaturtransmitter, 4–20 mA, 0–5 V eller 0–10 V | 4–20 mA, 0–5 V or 0–10 V | IP67 | ||
| DW-VS Elektronisk vibrationsvakt med två larmreläer och 4–20 mA-utgång | 4–20 mA | 0–50 mm/s RMS |
Så fungerar det
MEMS-accelerometrar mäter kraften på en liten seismisk massa. I vila känner de av tyngdkraften, och ur den beräknas lutningen. MEMS-gyroskop mäter corioliskraften på en vibrerande struktur och ger vinkelhastigheten. En IMU kombinerar båda i tre axlar och sammanväger dem till orientering.
Så väljer ni rätt
- Storhet: acceleration, vinkelhastighet, lutningsvinkel, fullständig orientering eller maskinvibration
- Mätområde och upplösning
- Antal axlar
- Utsignal (analog spänning, 4–20 mA, RS232, RS485, RS422, CANopen eller UART, alternativt larm via relä) samt drifttemperatur
Accelerometer, lutningsgivare, vertikalgyro eller IMU?
Varje instrument besvarar en egen fråga. Vilket som passar beror på om objektet står stilla eller rör sig.
- Accelerometer: mäter linjär acceleration och vibration längs sin axel. CS-LAS är enaxlig och har ±1 g som standard, valbart upp till ±100 g, med en utsignal på 0,5–4,5 V.
- Lutningsgivare (inklinometer): mäter vinkeln mot tyngdkraften när objektet står stilla. CS-2TAS mäter i två axlar med en upplösning på 0,1° och finns med spännings-, 4–20 mA-, RS232-, RS485- eller pulsutgång.
- Vertikalgyroskop: kombinerar gyroskop och accelerometrar för att hålla roll- och tippvinkel medan plattformen rör sig. CS-VG-05 täcker rollvinkel ±180° och tippvinkel ±90° vid 200 Hz via RS422.
- IMU: ger vinkelhastighet och acceleration i tre axlar. CS-IMU-09 mäter ±250°/s och ±15 g. Den är konstruerad för att övervaka galloping (lågfrekventa svängningar) i luftledningar och rapporterar svängningarnas frekvens, amplitud och bana.
Varför rörliga plattformar behöver ett gyroskop
En accelerometer kan inte skilja tyngdkraft från rörelse. I vila mäter den bara tyngdkraften, och då är vinkeln den ger exakt. Så snart plattformen accelererar, bromsar eller vibrerar tolkas den accelerationen som lutning. Ett gyroskop mäter rotationshastighet och påverkas inte av linjär acceleration. När vinkelhastigheten räknas om till vinkel ackumuleras dock drift över tid.
Orienteringssensorer kombinerar de två: gyroskopet följer snabba förändringar och accelerometern korrigerar den långsiktiga driften. Därför anger CS-VG-05 en statisk noggrannhet under 0,8° och en dynamisk noggrannhet under 2,5° RMS. Av samma skäl är en vanlig lutningsgivare det enklare och bättre valet för konstruktioner och maskiner som lutar långsamt.
Beräkna lutning med en accelerometer
När en sensor står stilla ger tyngdkraftens komposant längs dess axel lutningsvinkeln: vinkel = arcsin(a / g). För CS-LAS i området ±1 g ligger utsignalen på 2,5 V vid 0 g och ändras med 1000 mV per g. Det innebär att 3,5 V motsvarar +1 g och 1,5 V motsvarar −1 g. 3,0 V motsvarar 0,5 g, alltså en lutning på 30°.
Känsligheten är störst nära horisontalläget och minskar mot 90°, där en vinkeländring knappt påverkar tyngdkraftskomposanten. En tvåaxlig lutningsgivare som CS-2TAS gör beräkningen internt. Den korrigerar olinjäritet, kompenserar för temperatur och ger vinkeln direkt som utsignal.
Montering och kalibrering
Montera en tröghetssensor på en styv, plan yta, inriktad efter de axlar som ska mätas och på avstånd från lokala vibrationer. Ett flexibelt fäste har en egen resonans, och den mäter en accelerometer troget. Notera eller nollställ värdet efter installationen, så att en något ojämn monteringsyta inte visas som lutning.
Temperaturen påverkar nollpunkt och känslighet. Därför är DWIN:s lutningsgivare och vertikalgyron temperaturkompenserade. För CS-2TAS gäller kompenseringen hela området −40 till 70 °C. CS-IMU-09 kalibrerar sig själv och ställer inga strikta krav på installationen. Det gör den lämplig för montering på en ledare i en luftledning.
Relaterade artiklar
UART, PWM, RS485, 4–20 mA: så väljer du rätt utsignal för sensorn
Vad de vanligaste utsignalerna från sensorer gör, gränser för kabellängd och vilken du ska välja för mikrokontroller, PLC eller lång fältkabel.
Accelerometer, lutningsgivare eller IMU: vilken rörelsesensor behöver du?
Vad accelerometrar, lutningsgivare (inklinometrar), gyroskop och IMU:er mäter, hur de skiljer sig på fasta och rörliga plattformar och hur du väljer.
Vanliga frågor
Vad är skillnaden mellan en lutningsgivare och en IMU?
En lutningsgivare mäter statisk lutning mot tyngdkraften, oftast i en eller två axlar. En IMU mäter acceleration och vinkelhastighet i tre axlar och kan därför följa orienteringen medan plattformen rör sig.
Vad är en IMU-sensor?
En tröghetsmätenhet (IMU) kombinerar ett treaxligt gyroskop och en treaxlig accelerometer i en modul, ibland även en magnetometer. Den ger vinkelhastighet och acceleration, som programvara sammanväger till orientering och rörelse. IMU:er används i drönare, fordon, robotar och konstruktionsövervakning.
Vad är skillnaden mellan en accelerometer och ett gyroskop?
En accelerometer mäter linjär acceleration, inklusive tyngdkraften, och känner därför av vibrationer, stötar och statisk lutning. Ett gyroskop mäter vinkelhastighet, det vill säga hur snabbt sensorn roterar. Accelerometrar är stabila över tid men störs av rörelse. Gyroskop följer rörelse men driver med tiden. Därför kombinerar IMU:er båda.
Hur noggrann är en lutningsgivare?
Noggrannheten beror på upplösning, olinjäritet, temperaturdrift och hur väl givaren är monterad. CS-2TAS har en upplösning på 0,1° och en olinjäritet inom 0,5 % av fullt skalutslag. Bäst absolut noggrannhet får ni om ni väljer det minsta mätområde som täcker den förväntade lutningen.
Vilken utsignal ska jag välja för en lutningsgivare?
En analog utgång på 0,5–4,5 V eller 4–20 mA ansluts direkt till ett PLC-system eller en datalogger. 4–20 mA klarar långa kablar bättre. RS232 och RS485 överför digitala vinkelvärden. RS485 lämpar sig för långa kabeldragningar och flera sensorer på samma buss. RS422 och UART överför kontinuerliga fleraxliga data från vertikalgyron och IMU:er.