Eğim sensörleri (inklinometreler), ivmeölçerler, IMU'lar ve titreşim sensörleri
Ataletsel sensörler; ivmeyi, dönüşü ve eğimi harici bir referansa ihtiyaç duymadan ölçer. DWIN; makineler, araçlar, yapılar ve platformlar için MEMS ivmeölçerler, eğim sensörleri (inklinometreler), dikey jiroskoplar ve ataletsel ölçüm birimleri (IMU) tedarik etmektedir. Bunlara ek olarak döner makinelerin durumunu izleyen titreşim transmitterleri ve şalterleri de sunmaktadır.
7 model
7 model
Çift Eksenli Eğim Sensörü (İnklinometre), Gerilim, Akım veya Dijital Çıkış
- Çıkış
- 0.5–4.5V, Voltage output
Havai Hat Salınımı (Galloping) İçin Ataletsel Ölçüm Birimi
- Ölçüm aralığı
- ± 250 ° / s
- Çıkış
- UART (TTL level)
Tek Eksenli İvmeölçer, 0,5–4,5 V Analog Çıkış
- Çıkış
- 0.5–4.5 V
- Besleme gerilimi
- 5 ± 0.25 VDC
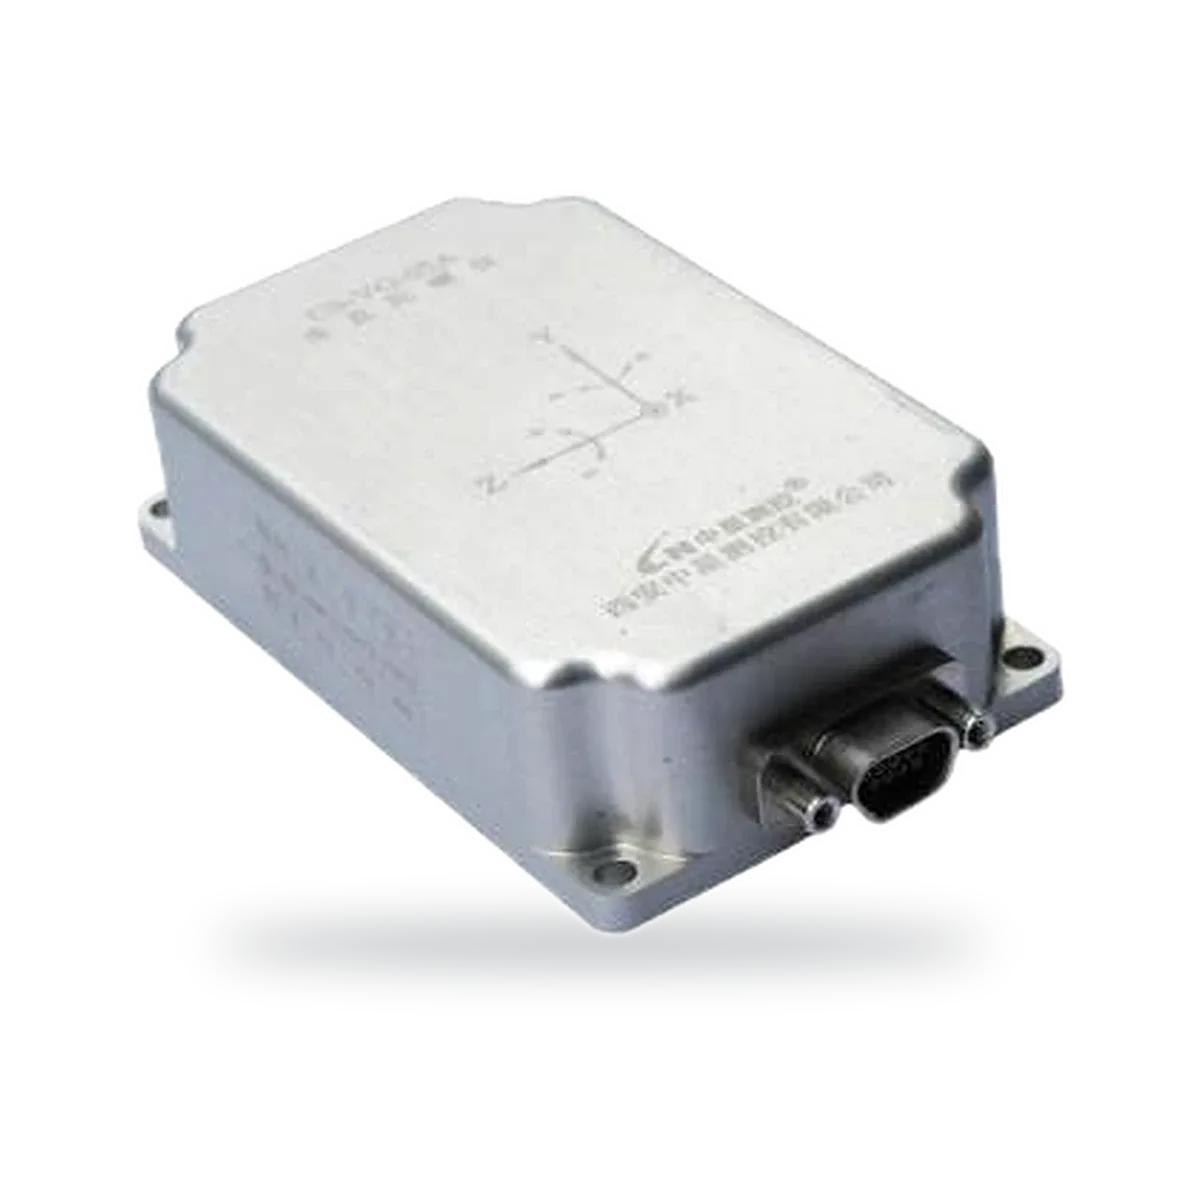
Dikey Jiroskop, RS422, Yuvarlanma ±180°, Yunuslama ±90°
- Ölçüm aralığı
- ± 180 °
- Doğruluk
- <0.8 °
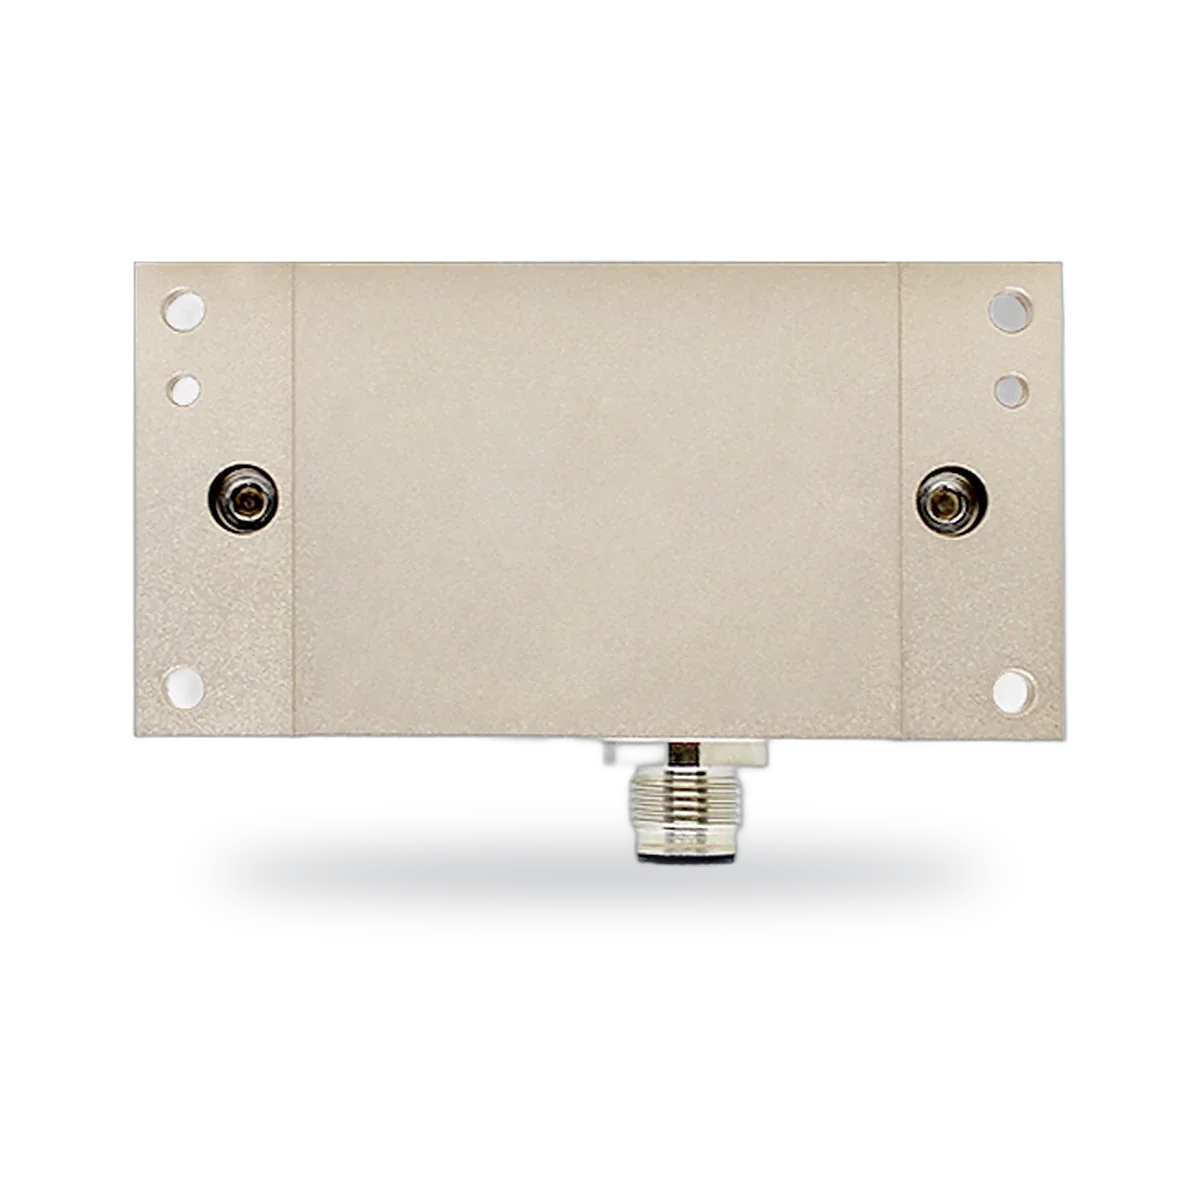
Tek veya Çift Eksenli Eğim Sensörü, RS485, 4–20 mA veya CANopen, ±90°'ye Kadar
- Ölçüm aralığı
- ±10° to ±90°
- Çıkış
- RS485, 4–20 mA or CANopen
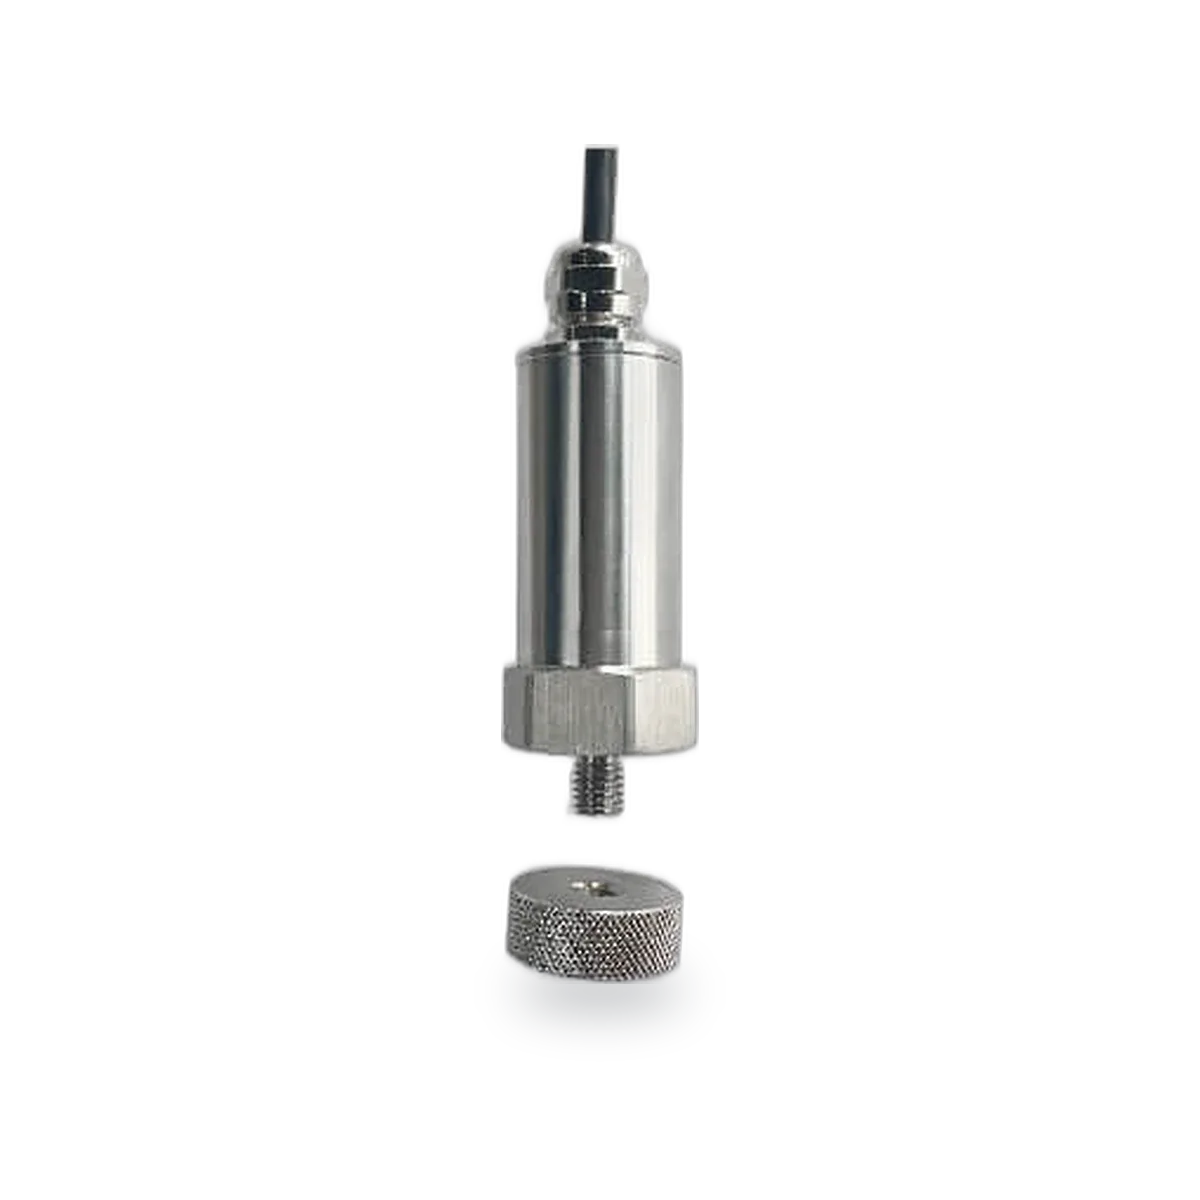
Titreşim ve Sıcaklık Transmitteri, 4–20 mA, 0–5 V veya 0–10 V
- Hız aralığı
- 0–50 mm/s (0–199.9 mm/s version)
- Çıkış
- 4–20 mA, 0–5 V or 0–10 V
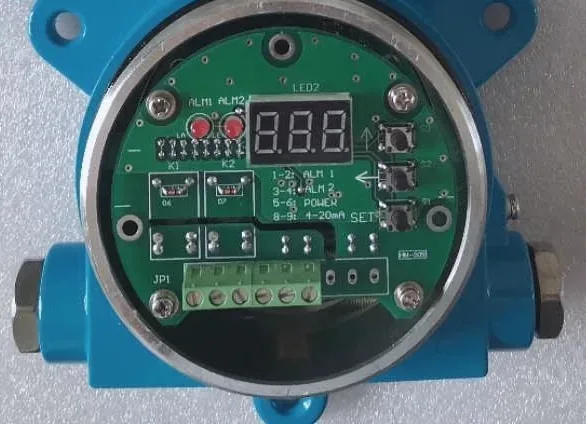
Elektronik Titreşim Şalteri, İki Alarm Rölesi ve 4–20 mA Çıkış
- Ölçüm aralığı
- 0–50 mm/s RMS
- Röle çıkışı
- 2 alarm relays
Eğim, ataletsel ve titreşim sensörleri: karşılaştırın
| Model | Çıkış | Ölçüm aralığı | Besleme gerilimi | Koruma |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Çift Eksenli Eğim Sensörü (İnklinometre), Gerilim, Akım veya Dijital Çıkış | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Havai Hat Salınımı (Galloping) İçin Ataletsel Ölçüm Birimi | UART (TTL level) | ± 250 ° / s | 3.3VDC | |
| CS-LAS Tek Eksenli İvmeölçer, 0,5–4,5 V Analog Çıkış | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Dikey Jiroskop, RS422, Yuvarlanma ±180°, Yunuslama ±90° | RS422 | ± 180 ° | 8–30VDC | |
| DW-TL Tek veya Çift Eksenli Eğim Sensörü, RS485, 4–20 mA veya CANopen, ±90°'ye Kadar | RS485, 4–20 mA or CANopen | ±10° to ±90° | IP67 | |
| DW-VT Titreşim ve Sıcaklık Transmitteri, 4–20 mA, 0–5 V veya 0–10 V | 4–20 mA, 0–5 V or 0–10 V | IP67 | ||
| DW-VS Elektronik Titreşim Şalteri, İki Alarm Rölesi ve 4–20 mA Çıkış | 4–20 mA | 0–50 mm/s RMS |
Nasıl çalışır
MEMS ivmeölçerler, çok küçük bir test kütlesine etki eden kuvveti ölçer; hareketsiz durumdayken yerçekimini algılayarak eğimi verir. MEMS jiroskoplar, titreşen bir yapıya etki eden Coriolis kuvvetini ölçerek açısal hızı belirler. IMU ise her ikisini üç eksende birleştirir ve verileri füzyonla yönelim (attitude) bilgisine dönüştürür.
Nasıl seçilir
- Ölçülen büyüklük: ivme, açısal hız, eğim açısı, tam yönelim veya makine titreşimi
- Ölçüm aralığı ve çözünürlük
- Eksen sayısı
- Çıkış: analog gerilim, 4-20 mA, RS232, RS485, RS422, CANopen veya UART ya da röle alarmı; ayrıca çalışma sıcaklığı
İvmeölçer, eğim sensörü, dikey jiroskop mu yoksa IMU mu?
Her cihaz farklı bir soruya yanıt verir; doğru seçim, ölçülen nesnenin sabit mi yoksa hareket hâlinde mi olduğuna bağlıdır.
- İvmeölçer: Ekseni boyunca doğrusal ivmeyi ve titreşimi ölçer. CS-LAS tek eksenlidir; standart olarak ±1 g aralığındadır, ±100 g'ye kadar seçilebilir ve 0,5-4,5 V çıkış verir.
- Eğim sensörü (inklinometre): Nesne hareketsizken yerçekimine göre açıyı ölçer. CS-2TAS, iki ekseni 0,1° çözünürlükle okur; gerilim, 4-20 mA, RS232, RS485 veya darbe çıkışı seçenekleri sunar.
- Dikey jiroskop: Platform hareket ederken yalpa (roll) ve yunuslama (pitch) açılarını korumak için jiroskopları ve ivmeölçerleri birleştirir. CS-VG-05; ±180° yalpa ve ±90° yunuslama aralığını RS422 üzerinden 200 Hz'de verir.
- IMU: Üç eksenli açısal hız ve ivme verir. CS-IMU-09, ±250°/s ve ±15 g ölçer; havai enerji hatlarındaki iletken salınımını (galloping) izlemek üzere tasarlanmıştır ve salınımın frekansını, genliğini ve yörüngesini raporlar.
Hareketli platformlar neden jiroskopa ihtiyaç duyar?
İvmeölçer, yerçekimini hareketten ayırt edemez. Hareketsiz durumda yalnızca yerçekimini ölçtüğü için verdiği açı hassastır; ancak platform hızlandığında, fren yaptığında veya titreştiğinde bu ivme eğim olarak algılanır. Jiroskop ise dönüş hızını ölçer ve doğrusal ivmeden etkilenmez; fakat dönüş hızından açı hesaplanırken zamanla sapma (drift) birikir.
Yönelim sensörleri bu ikisini birleştirir: Jiroskop hızlı değişimleri takip eder, ivmeölçer ise uzun vadeli sapmayı düzeltir. CS-VG-05'in 0,8°'nin altında statik doğruluk ve 2,5° RMS'nin altında dinamik doğruluk belirtmesinin nedeni budur. Yavaş eğilen yapılar ve makineler için basit bir eğim sensörünün daha sade ve daha uygun bir seçim olmasının nedeni de budur.
İvmeölçerden eğim okuma
Sensör hareketsizken, yerçekiminin sensör ekseni üzerindeki bileşeni eğim açısını verir: açı = arcsin(a / g). ±1 g aralığındaki CS-LAS'ta çıkış, 0 g'de 2,5 V'tur ve g başına 1000 mV değişir. Dolayısıyla 3,5 V +1 g'ye, 1,5 V −1 g'ye, 3,0 V ise 0,5 g'ye, yani 30°'lik bir eğime karşılık gelir.
Hassasiyet yatay konuma yakın noktada en yüksektir ve 90°'ye doğru azalır; bu noktada açıdaki değişim yerçekimi bileşenini neredeyse hiç değiştirmez. CS-2TAS gibi çift eksenli bir eğim sensörü bu hesabı kendi içinde yapar, doğrusal olmama hatasını düzeltir, sıcaklık kompanzasyonu uygular ve açıyı doğrudan verir.
Montaj ve kalibrasyon
Ataletsel sensörü rijit ve düz bir yüzeye, ölçmek istediğiniz eksenlerle hizalı olacak şekilde ve yerel titreşim kaynaklarından uzağa monte edin. Esnek bir braket kendi rezonansını ekler ve ivmeölçer bu rezonansı da aynen ölçer. Montaj yüzeyindeki hafif bir eğikliğin eğim olarak görünmemesi için kurulumdan sonra okunan değeri kaydedin veya sıfırlayın.
Sıcaklık, sıfır ofsetini ve hassasiyeti değiştirir; bu nedenle DWIN eğim sensörleri ve dikey jiroskopları sıcaklık kompanzasyonludur. CS-2TAS, −40 ile 70 °C arasındaki tüm çalışma aralığında kompanze edilmiştir. CS-IMU-09 kendi kendini kalibre eder ve katı montaj gereksinimleri yoktur; bu da onu enerji hattı iletkeni üzerine montaj için uygun kılar.
İlgili makaleler
UART, PWM, RS485, 4-20 mA: sensör çıkışı seçimi
Yaygın sensör çıkışlarının işlevi, kablo uzunluğu sınırları ve mikrodenetleyici, PLC veya uzun saha kablosu için hangisinin seçilmesi gerektiği.
İvmeölçer, eğim sensörü (inklinometre) mi yoksa IMU mu: Hangi hareket sensörüne ihtiyacınız var?
İvmeölçer, eğim sensörü (inklinometre), jiroskop ve IMU neyi ölçer, sabit ve hareketli platformlarda nasıl farklılaşır ve hangisi seçilmeli?
Sıkça sorulan sorular
Eğim sensörü ile IMU arasındaki fark nedir?
Eğim sensörü, genellikle bir veya iki eksende, yerçekimine göre statik eğimi ölçer. IMU ise üç eksende ivme ve açısal hız ölçtüğü için platform hareket ederken de yönelimi takip edebilir.
IMU sensörü nedir?
Ataletsel ölçüm birimi (IMU), üç eksenli bir jiroskop ile üç eksenli bir ivmeölçeri, bazen de bir manyetometreyi tek bir modülde birleştirir. Açısal hız ve ivme verir; yazılım bu verileri füzyonla yönelim ve hareket bilgisine dönüştürür. IMU'lar dronlarda, araçlarda, robotlarda ve yapı izleme uygulamalarında kullanılır.
İvmeölçer ile jiroskop arasındaki fark nedir?
İvmeölçer, yerçekimi dahil doğrusal ivmeyi ölçer; böylece titreşimi, darbeyi ve statik eğimi algılar. Jiroskop ise açısal hızı, yani sensörün ne kadar hızlı döndüğünü ölçer. İvmeölçerler zaman içinde kararlıdır ancak hareketten etkilenir; jiroskoplar hareketi takip eder ancak sapma gösterir. IMU'ların her ikisini birleştirmesinin nedeni budur.
Bir eğim sensörü (inklinometre) ne kadar doğrudur?
Doğruluk; çözünürlüğe, doğrusal olmama hatasına, sıcaklık sapmasına ve sensörün ne kadar iyi monte edildiğine bağlıdır. CS-2TAS, 0,1° çözünürlüğe ve tam skalanın %0,5'i içinde doğrusal olmama hatasına sahiptir. Bu nedenle beklenen eğimi kapsayan en dar aralığı seçmek en iyi mutlak doğruluğu sağlar.
Eğim sensörü için hangi çıkış sinyalini seçmeliyim?
Analog 0,5-4,5 V veya 4-20 mA çıkış doğrudan bir PLC'ye ya da veri kaydediciye bağlanır; 4-20 mA uzun kablolarda daha dayanıklıdır. RS232 ve RS485 dijital açı değerlerini iletir; RS485 uzun hatlar ve tek bir hat üzerinde birden fazla sensör için uygundur. RS422 ve UART ise dikey jiroskoplar ile IMU'lardan gelen sürekli çok eksenli verileri iletir.