Inklinometry, akcelerometry, jednotky IMU a snímače vibrací
Inerciální senzory měří zrychlení, rotaci a náklon bez vnější reference. DWIN dodává akcelerometry MEMS, snímače náklonu (inklinometry), vertikální gyroskopy a inerciální měřicí jednotky (IMU) pro stroje, vozidla, stavební konstrukce a platformy. Dále dodává převodníky a spínače vibrací, které sledují stav rotačních strojů.
Modely: 7
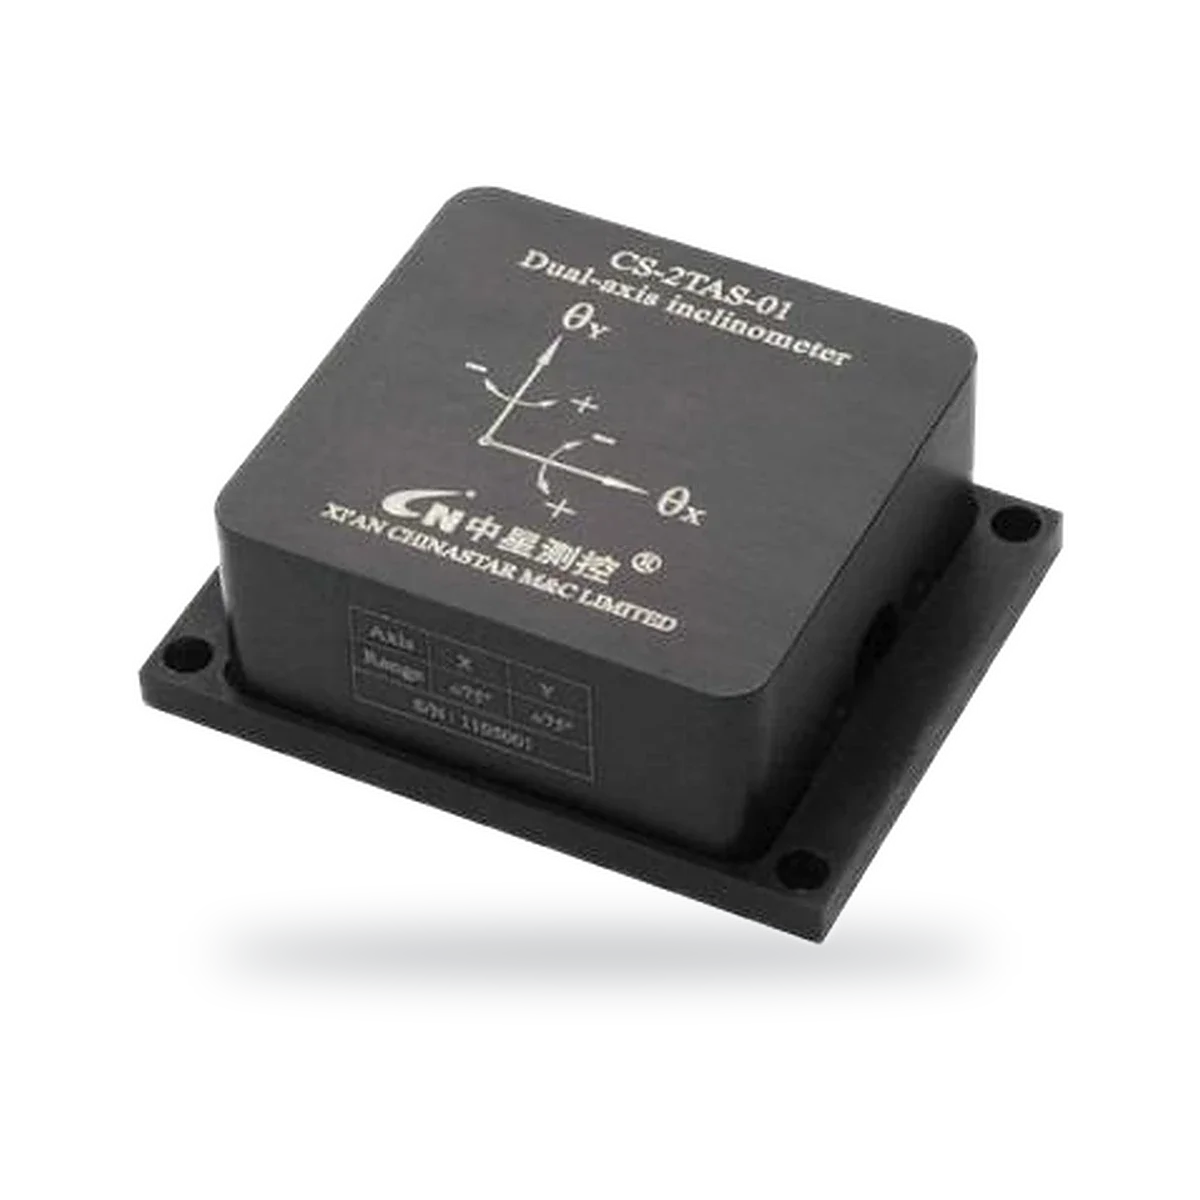
Modely: 7
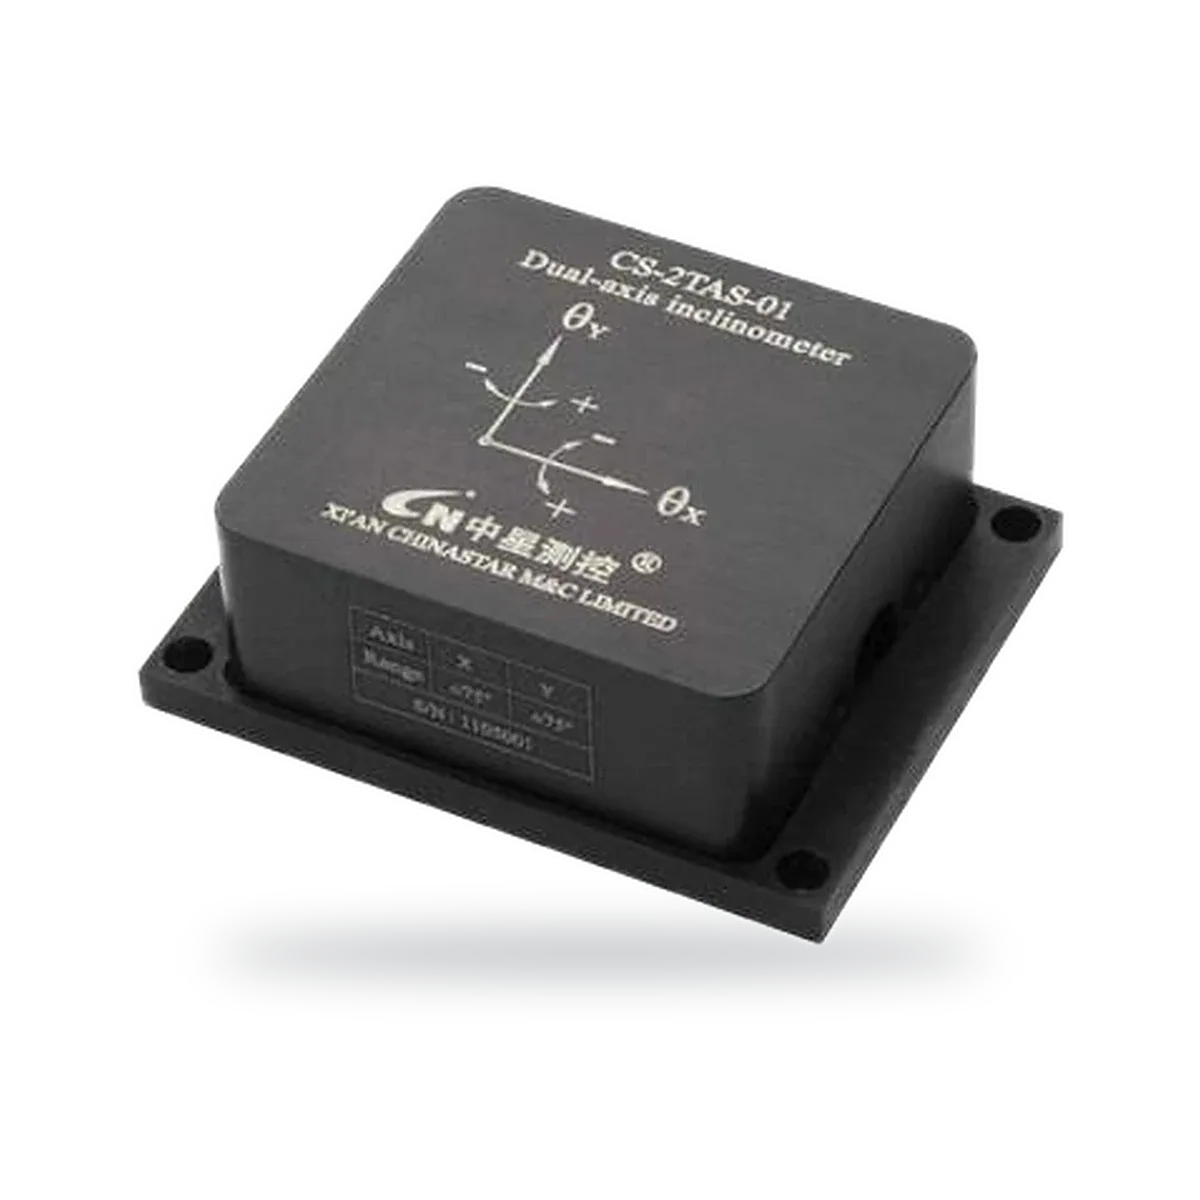
Dvouosý inklinometr s napěťovým, proudovým nebo digitálním výstupem
- Výstup
- 0.5–4.5V, Voltage output
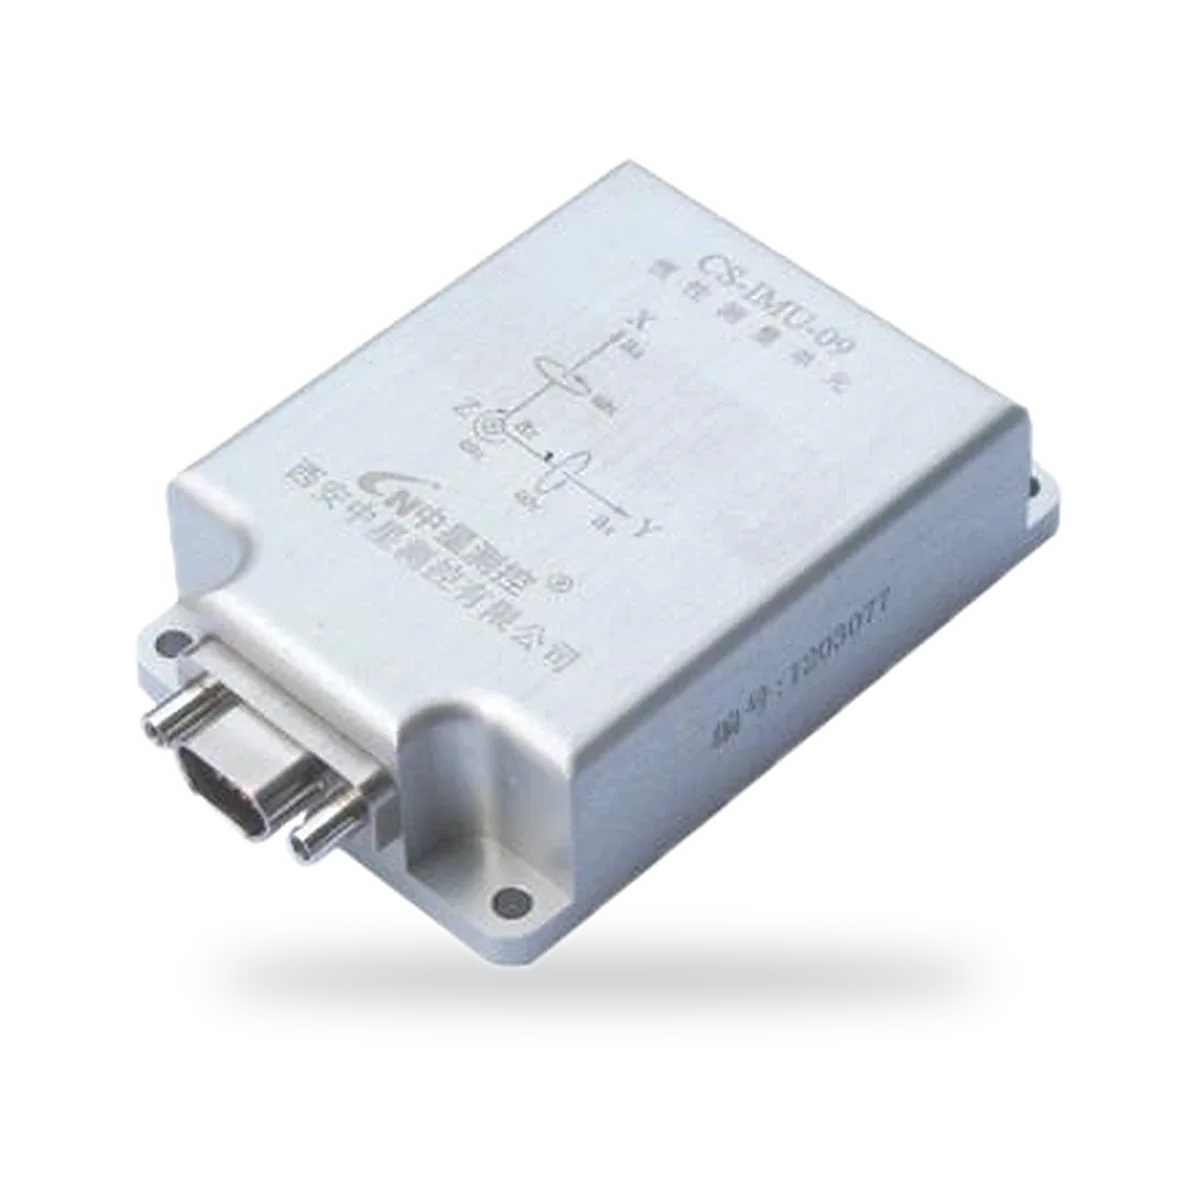
Inerciální měřicí jednotka pro monitorování tančení vodičů venkovních vedení
- Rozsah
- ± 250 ° / s
- Výstup
- UART (TTL level)
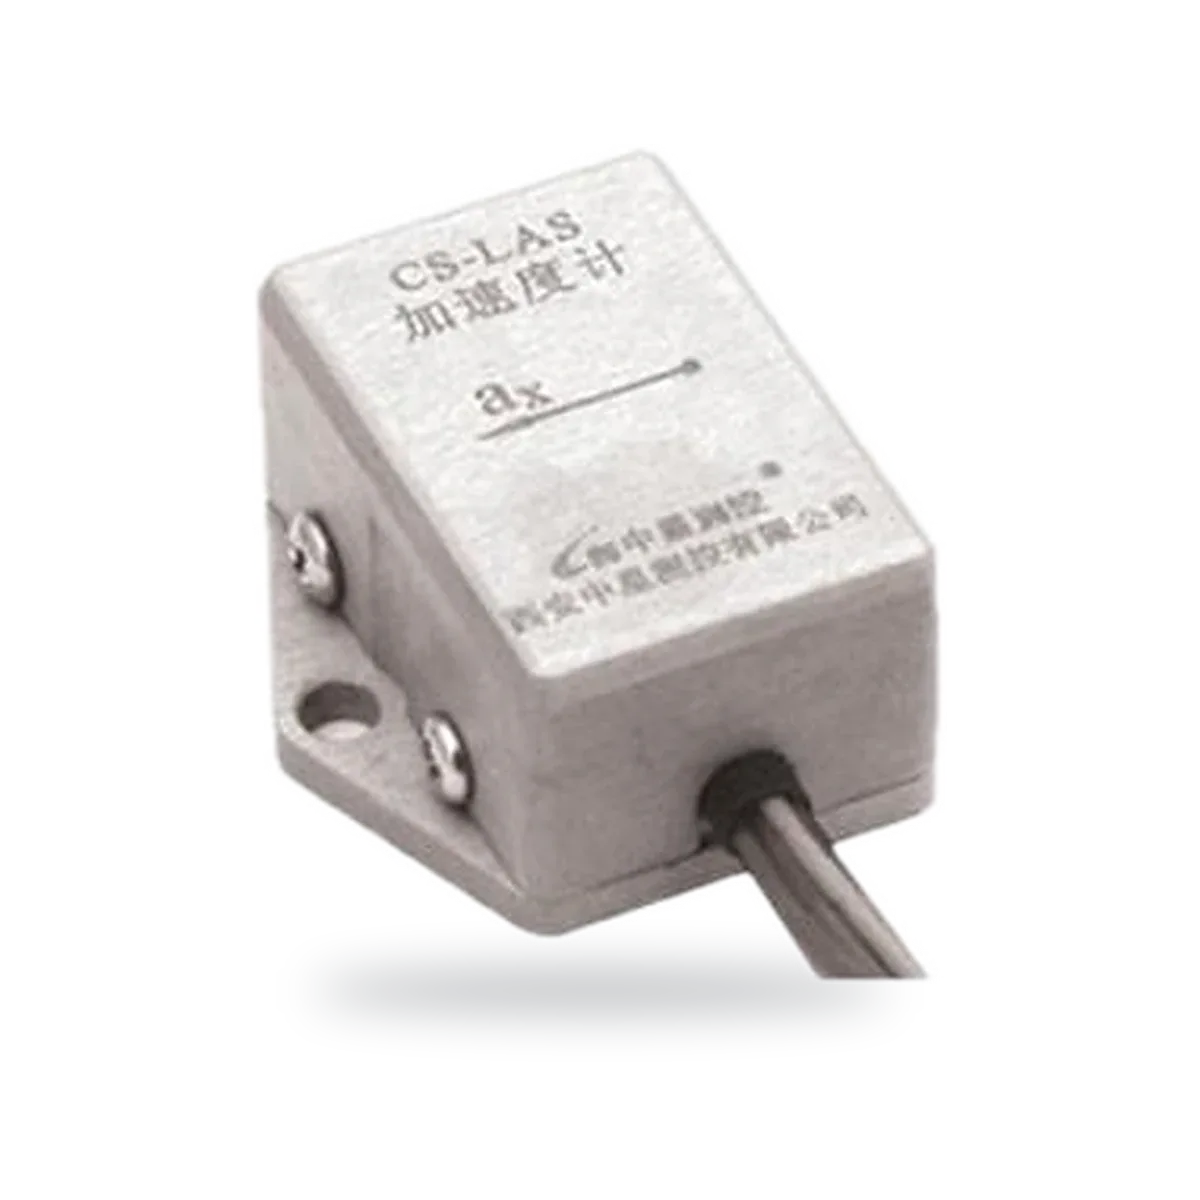
Jednoosý akcelerometr, analogový výstup 0,5–4,5 V
- Výstup
- 0.5–4.5 V
- Napájecí napětí
- 5 ± 0.25 VDC
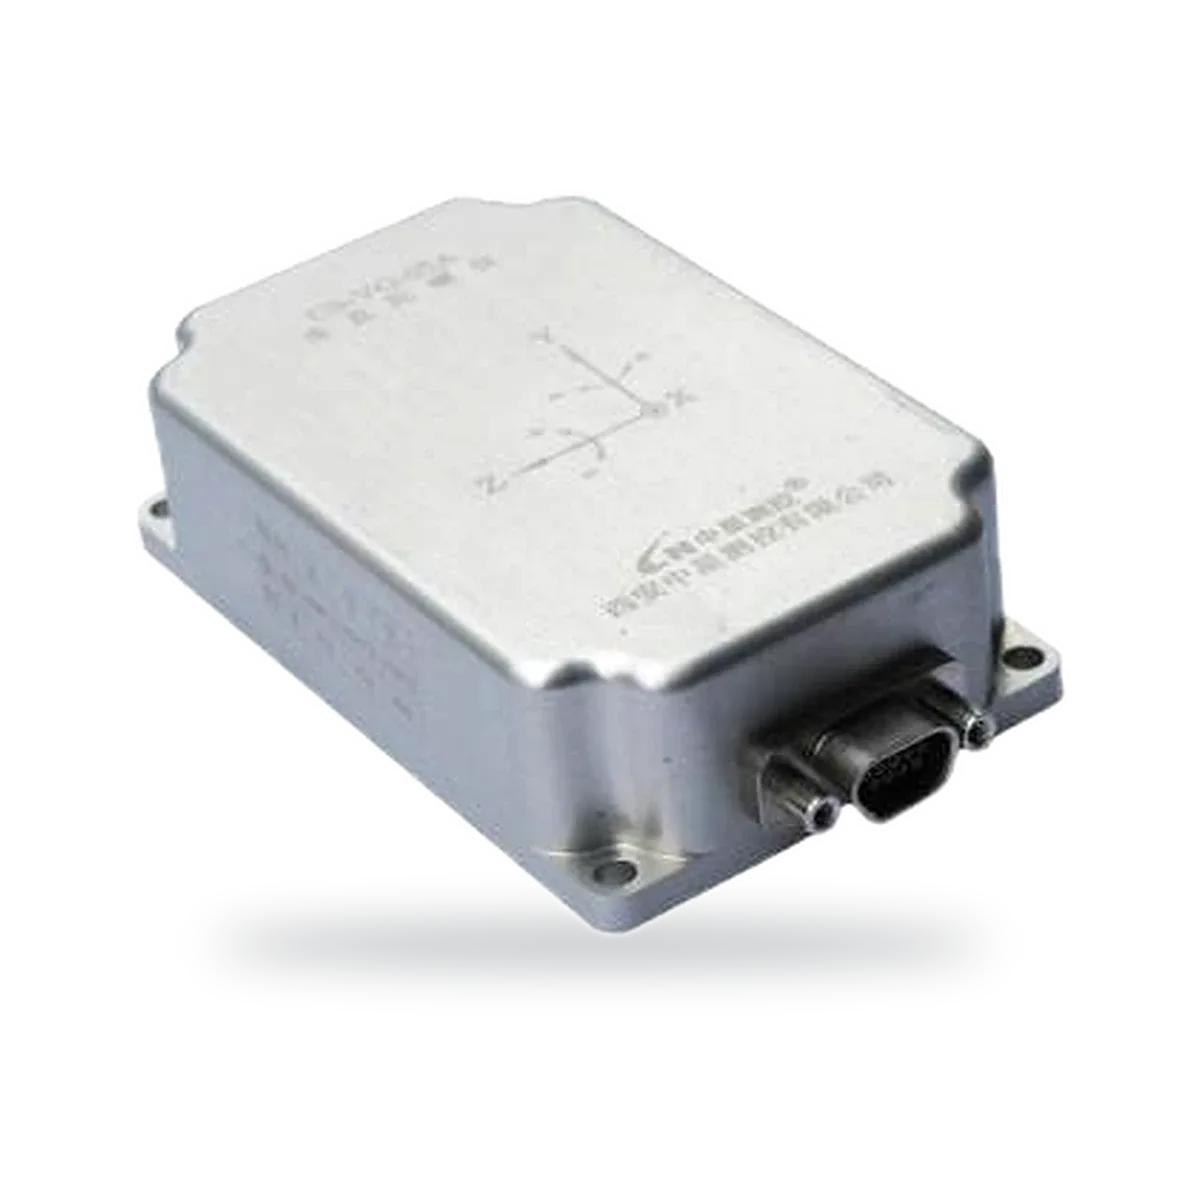
Vertikální gyroskop, RS422, roll ±180°, pitch ±90°
- Rozsah
- ± 180 °
- Přesnost
- <0.8 °
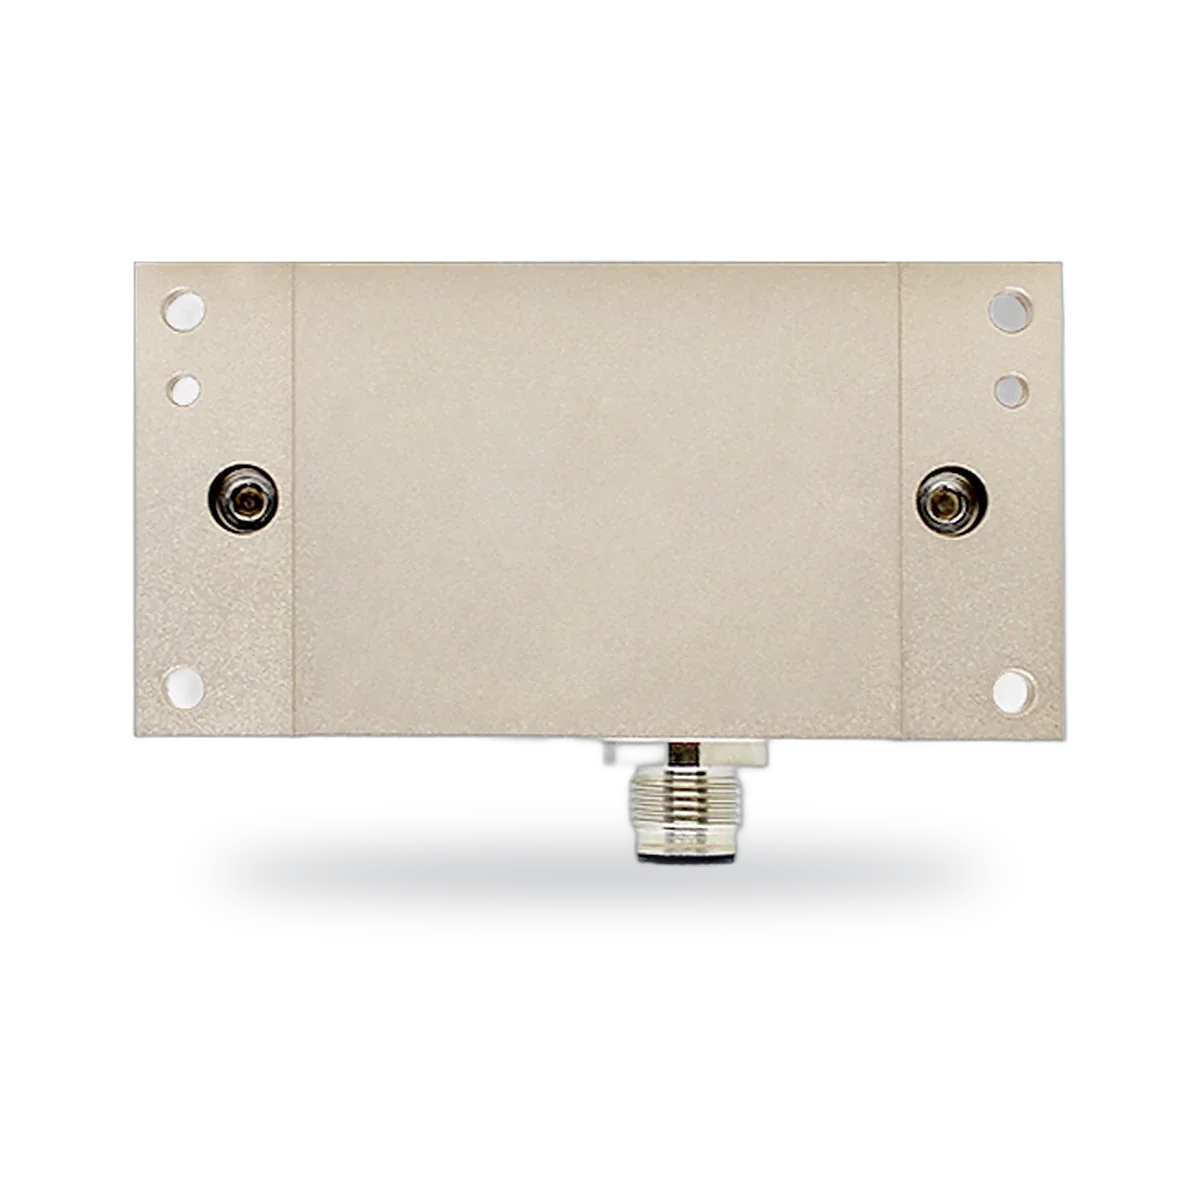
Jednoosý nebo dvouosý inklinometr, RS485, 4–20 mA nebo CANopen, až ±90°
- Rozsah
- ±10° to ±90°
- Výstup
- RS485, 4–20 mA or CANopen
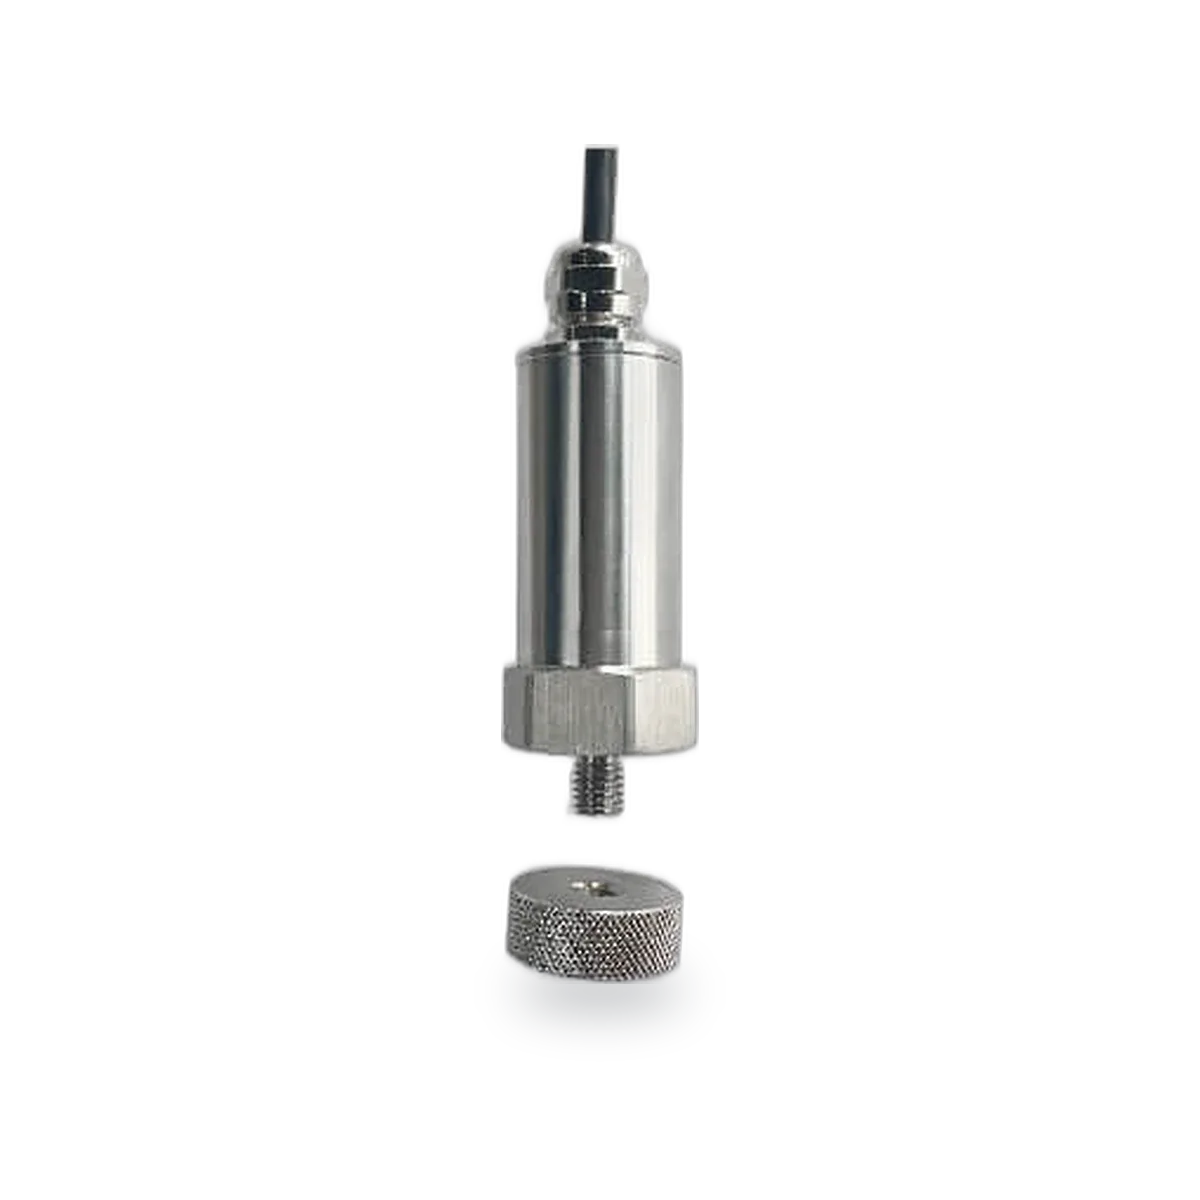
Převodník vibrací a teploty, 4–20 mA, 0–5 V nebo 0–10 V
- Rozsah rychlosti
- 0–50 mm/s (0–199.9 mm/s version)
- Výstup
- 4–20 mA, 0–5 V or 0–10 V
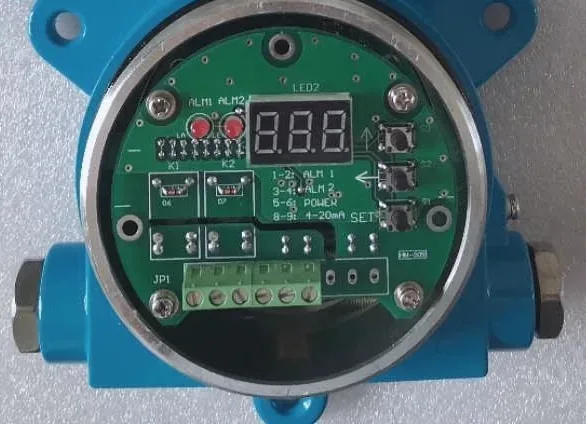
Elektronický vibrační spínač, dvě alarmová relé a výstup 4–20 mA
- Měřicí rozsah
- 0–50 mm/s RMS
- Reléový výstup
- 2 alarm relays
Porovnat řadu: Snímače náklonu, inerciální senzory a vibrace
| Model | Výstup | Rozsah | Napájecí napětí | Ochrana |
|---|---|---|---|---|
| CS-2TAS-01A/B/D/F/G Dvouosý inklinometr s napěťovým, proudovým nebo digitálním výstupem | 0.5–4.5V, Voltage output | |||
| CS-IMU-09 Inerciální měřicí jednotka pro monitorování tančení vodičů venkovních vedení | UART (TTL level) | ± 250 ° / s | 3.3VDC | |
| CS-LAS Jednoosý akcelerometr, analogový výstup 0,5–4,5 V | 0.5–4.5 V | 5 ± 0.25 VDC | ||
| CS-VG-05 Vertikální gyroskop, RS422, roll ±180°, pitch ±90° | RS422 | ± 180 ° | 8–30VDC | |
| DW-TL Jednoosý nebo dvouosý inklinometr, RS485, 4–20 mA nebo CANopen, až ±90° | RS485, 4–20 mA or CANopen | ±10° to ±90° | IP67 | |
| DW-VT Převodník vibrací a teploty, 4–20 mA, 0–5 V nebo 0–10 V | 4–20 mA, 0–5 V or 0–10 V | IP67 | ||
| DW-VS Elektronický vibrační spínač, dvě alarmová relé a výstup 4–20 mA | 4–20 mA |
Jak to funguje
Akcelerometry MEMS měří sílu působící na nepatrnou zkušební hmotu; v klidu snímají gravitaci, z níž se určuje náklon. Gyroskopy MEMS měří Coriolisovu sílu působící na kmitající strukturu a z ní určují úhlovou rychlost. Jednotka IMU kombinuje oba typy senzorů ve třech osách a jejich data slučuje do výpočtu prostorové orientace.
Jak vybrat
- Měřená veličina: zrychlení, úhlová rychlost, úhel náklonu, úplná prostorová orientace nebo vibrace stroje
- Měřicí rozsah a rozlišení
- Počet os
- Výstup (analogové napětí, 4–20 mA, RS232, RS485, RS422, CANopen nebo UART, případně reléový alarm) a provozní teplota
Akcelerometr, inklinometr, vertikální gyroskop, nebo IMU?
Každý přístroj odpovídá na jinou otázku a správná volba závisí na tom, zda je objekt v klidu, nebo v pohybu.
- Akcelerometr: měří lineární zrychlení a vibrace ve své ose. CS-LAS je jednoosý, ve standardním provedení s rozsahem ±1 g, volitelně až ±100 g, s výstupem 0,5 až 4,5 V.
- Inklinometr (snímač náklonu): měří úhel vůči gravitaci, když je objekt v klidu. CS-2TAS měří ve dvou osách s rozlišením 0,1° a nabízí napěťový výstup, 4–20 mA, RS232, RS485 nebo pulzní výstup.
- Vertikální gyroskop: kombinuje gyroskopy a akcelerometry, aby spolehlivě určoval příčný (roll) a podélný (pitch) náklon i během pohybu platformy. CS-VG-05 pokrývá roll ±180° a pitch ±90° s frekvencí 200 Hz přes RS422.
- IMU: poskytuje tříosou úhlovou rychlost a zrychlení. Jednotka CS-IMU-09 měří ±250°/s a ±15 g a je určena ke sledování tančení (galloping) vodičů venkovních vedení; zaznamenává jeho frekvenci, amplitudu a trajektorii.
Proč pohyblivé platformy potřebují gyroskop
Akcelerometr nedokáže rozlišit gravitaci od pohybu. V klidu měří pouze gravitaci, takže udávaný úhel je přesný. Jakmile platforma zrychluje, brzdí nebo vibruje, vyhodnotí toto zrychlení jako náklon. Gyroskop měří úhlovou rychlost a na lineární zrychlení nereaguje, avšak při převodu rychlosti na úhel se v čase hromadí drift.
Senzory prostorové orientace proto oba principy slučují: gyroskop sleduje rychlé změny a akcelerometr koriguje dlouhodobý drift. Z toho důvodu CS-VG-05 uvádí statickou přesnost lepší než 0,8° a dynamickou přesnost lepší než 2,5° RMS. Z téhož důvodu je pro konstrukce a stroje, které se naklánějí pomalu, jednodušší a vhodnější volbou běžný inklinometr.
Určení náklonu z akcelerometru
Je-li snímač v klidu, udává úhel náklonu podíl gravitace působící v jeho ose: úhel = arcsin(a / g). U CS-LAS s rozsahem ±1 g je výstup při 0 g na hodnotě 2,5 V a mění se o 1000 mV na 1 g. Hodnota 3,5 V tedy odpovídá +1 g, 1,5 V odpovídá −1 g a 3,0 V odpovídá 0,5 g, tedy náklonu 30°.
Citlivost je nejvyšší v blízkosti vodorovné polohy a směrem k 90° klesá, protože tam změna úhlu téměř nemění gravitační složku. Dvouosý inklinometr, jako je CS-2TAS, provádí tento výpočet interně, koriguje nelinearitu, kompenzuje vliv teploty a přímo poskytuje hodnotu úhlu.
Montáž a kalibrace
Inerciální senzor namontujte na tuhý a rovný povrch, souběžně s osami, které chcete měřit, a mimo dosah místních zdrojů vibrací. Pružný držák vnáší vlastní rezonanci, kterou akcelerometr věrně změří. Po instalaci zaznamenejte nebo vynulujte naměřenou hodnotu, aby se mírně nerovná montážní plocha neprojevovala jako náklon.
Teplota ovlivňuje posun nuly i citlivost, proto jsou inklinometry a vertikální gyroskopy DWIN teplotně kompenzovány; CS-2TAS v celém rozsahu −40 až 70 °C. Jednotka CS-IMU-09 se kalibruje sama a nemá přísné požadavky na instalaci, což je výhodné pro montáž na vodič elektrického vedení.
Související články
UART, PWM, RS485, 4–20 mA: jak zvolit výstup snímače
Jak fungují běžné výstupy snímačů, jaké mají limity délky kabelu a který zvolit pro mikrokontrolér, PLC nebo dlouhé kabelové vedení v provozu.
Akcelerometr, inklinometr, nebo IMU: jaký snímač pohybu potřebujete?
Co měří akcelerometry, inklinometry (snímače náklonu), gyroskopy a IMU, jak se liší na statických a pohyblivých platformách a jak vybrat ten správný.
Často kladené dotazy
Jaký je rozdíl mezi snímačem náklonu a jednotkou IMU?
Snímač náklonu měří statický náklon vůči gravitaci, obvykle v jedné nebo dvou osách. Jednotka IMU měří zrychlení a úhlovou rychlost ve třech osách, a dokáže proto sledovat prostorovou orientaci i během pohybu platformy.
Co je senzor IMU?
Inerciální měřicí jednotka (IMU) spojuje v jednom modulu tříosý gyroskop a tříosý akcelerometr, někdy také magnetometr. Poskytuje úhlovou rychlost a zrychlení, ze kterých software určuje orientaci a pohyb. Jednotky IMU se používají v dronech, vozidlech, robotech a při monitorování stavebních konstrukcí.
Jaký je rozdíl mezi akcelerometrem a gyroskopem?
Akcelerometr měří lineární zrychlení včetně gravitace, snímá tedy vibrace, rázy i statický náklon. Gyroskop měří úhlovou rychlost, tedy jak rychle se snímač otáčí. Akcelerometry jsou dlouhodobě stabilní, ale pohyb je ruší. Gyroskopy pohyb sledují, ale vykazují drift, a proto jednotky IMU kombinují oba typy.
Jaká je přesnost inklinometru?
Přesnost závisí na rozlišení, nelinearitě, teplotním driftu a kvalitě montáže snímače. CS-2TAS má rozlišení 0,1° a nelinearitu do 0,5 % z rozsahu (FS). Nejlepší absolutní přesnosti proto dosáhnete volbou nejužšího rozsahu, který pokryje očekávaný náklon.
Jaký výstup zvolit pro snímač náklonu?
Analogový výstup 0,5 až 4,5 V nebo 4–20 mA se připojuje přímo k PLC nebo dataloggeru, přičemž 4–20 mA je odolnější na dlouhých kabelech. RS232 a RS485 přenášejí digitální hodnoty úhlu; RS485 je vhodný pro dlouhá vedení a více snímačů na jedné sběrnici. RS422 a UART přenášejí kontinuální víceosá data z vertikálních gyroskopů a jednotek IMU.