Hellings-, trillings- en positiesensoren
Sensoren die registreren hoe een machine helt, hoe deze beweegt en waar de onderdelen zich bevinden: hellingssensoren, versnellingssensoren, verticale gyroscopen en IMU's, trillingstransmitters en -schakelaars voor roterende machines, inductieve naderingssensoren, absolute roterende encoders, en draadtrekopnemers, LVDT's en magnetostrictieve lineaire positiesensoren.
Hellings-, inertiële en trillingssensoren
Hellingssensoren, versnellingssensoren, verticale gyroscopen en IMU's, plus trillingstransmitters en trillingsschakelaars.
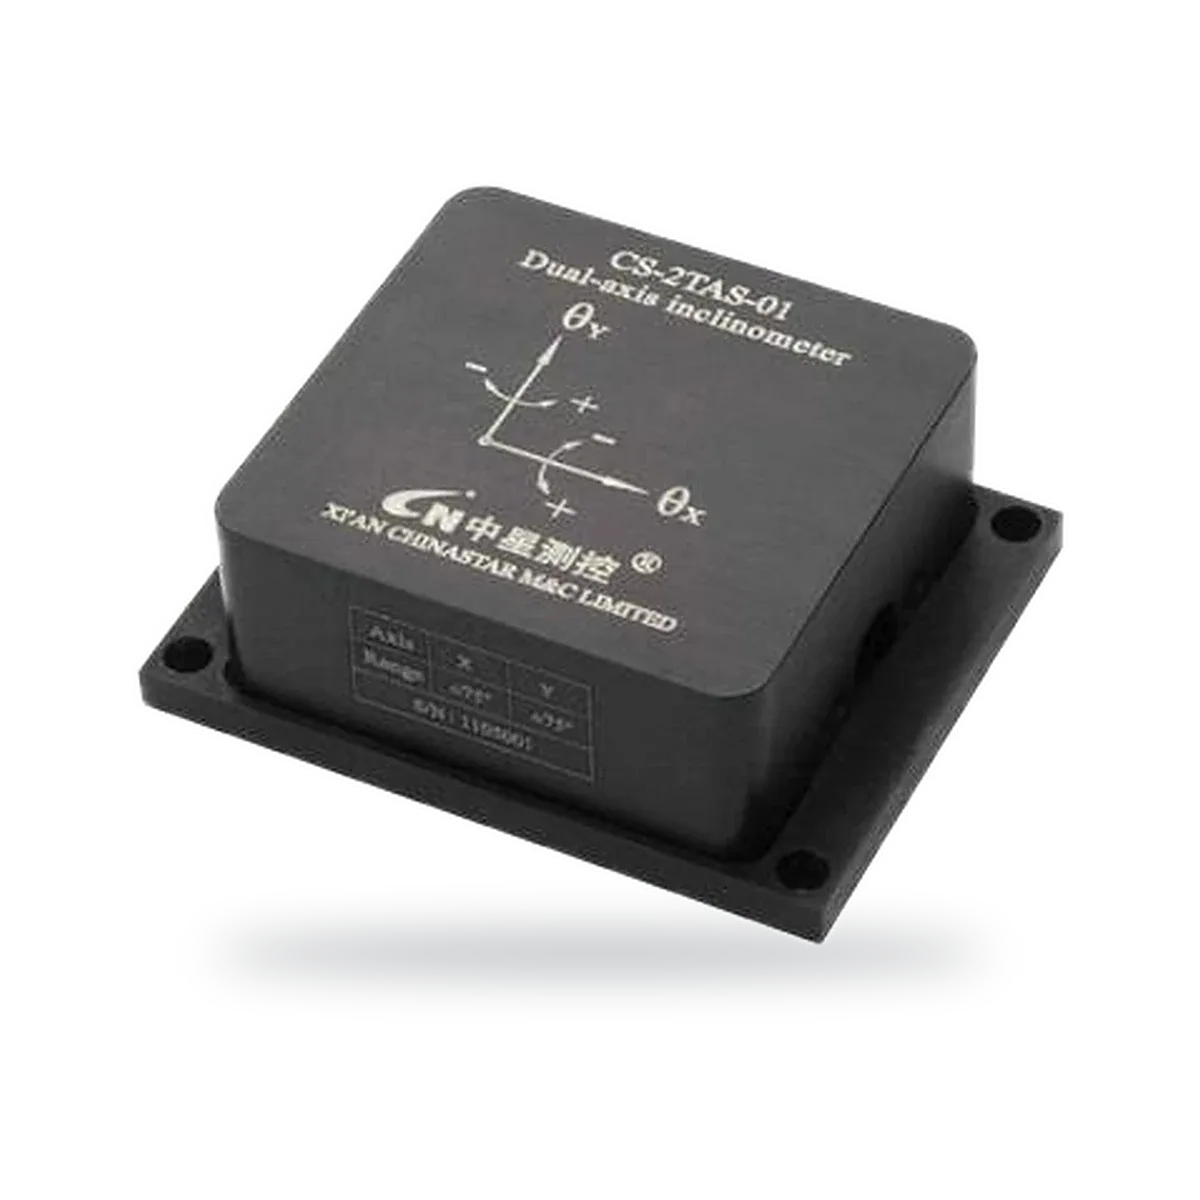
Tweeassige hellingssensor, spannings-, stroom- of digitale uitgang
- Uitgang
- 0.5–4.5V, Voltage output
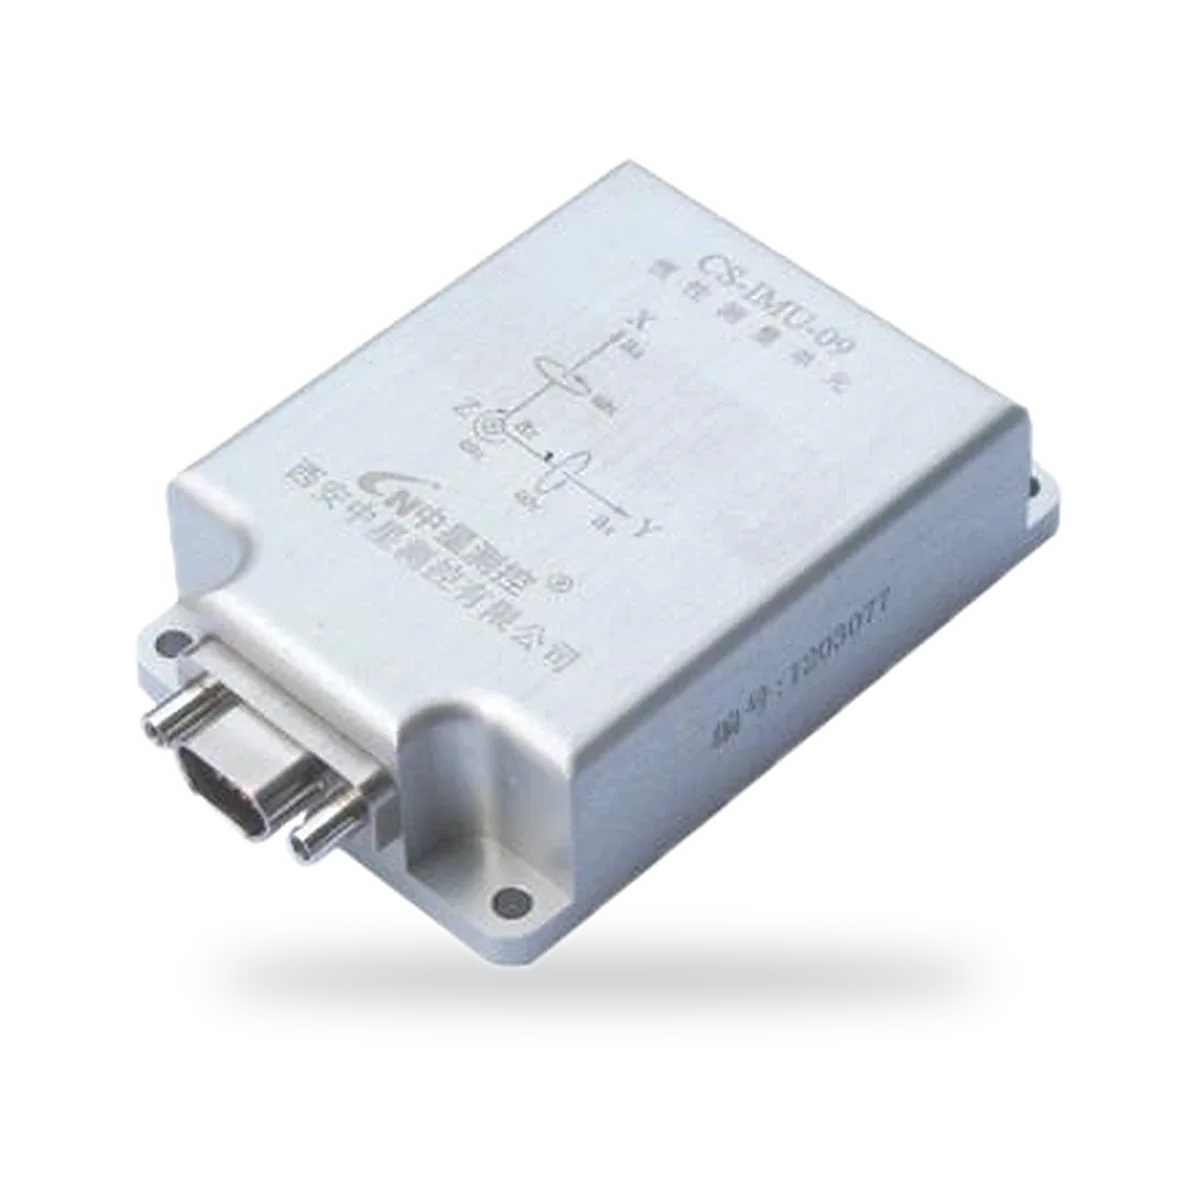
Inertiële meeteenheid voor galopperende hoogspanningslijnen
- Meetbereik
- ± 250 ° / s
- Uitgang
- UART (TTL level)
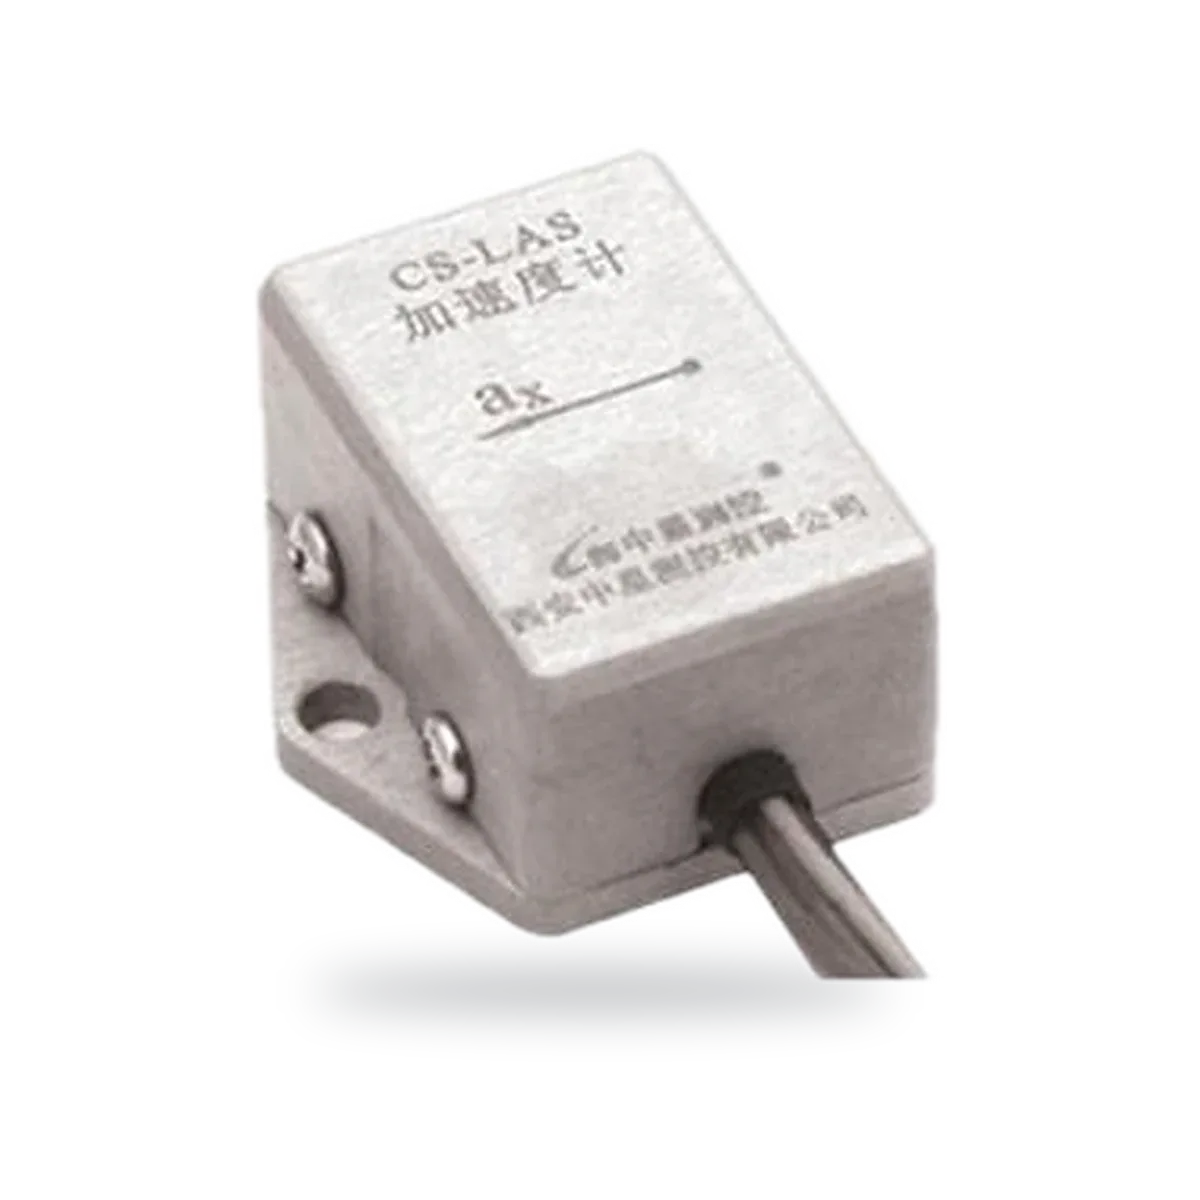
Eenassige versnellingssensor, analoge uitgang 0,5–4,5V
- Uitgang
- 0.5–4.5 V
- Voedingsspanning
- 5 ± 0.25 VDC
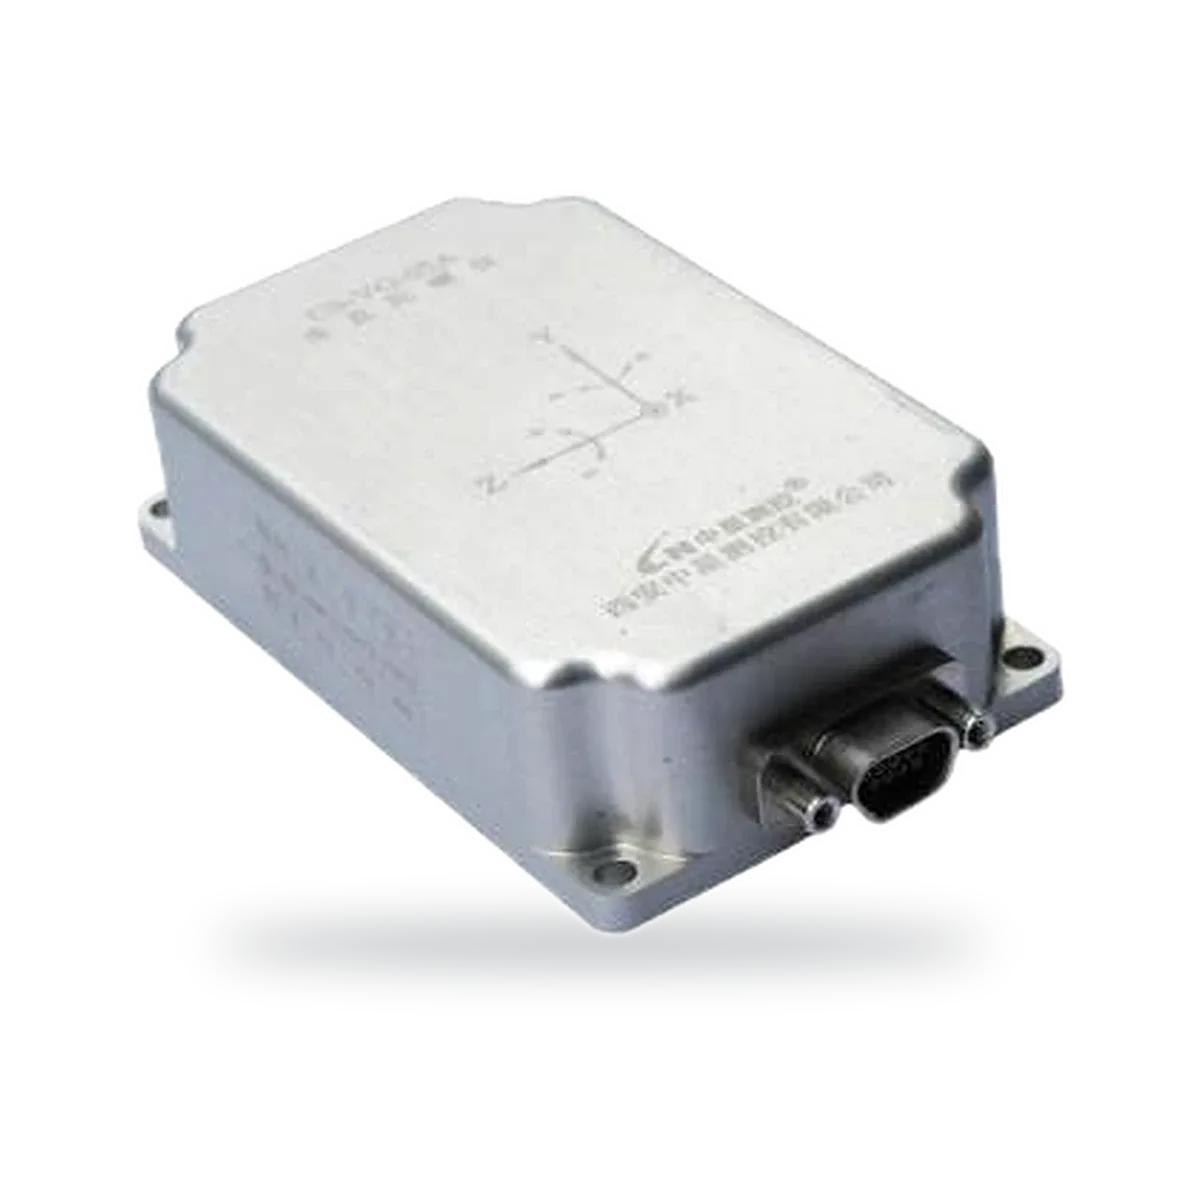
Verticale gyroscoop, RS422, rol ± 180°, pitch ± 90°
- Meetbereik
- ± 180 °
- Nauwkeurigheid
- <0.8 °
Positie- en naderingssensoren
Inductieve naderingssensoren, roterende encoders en lineaire positiesensoren voor machines.
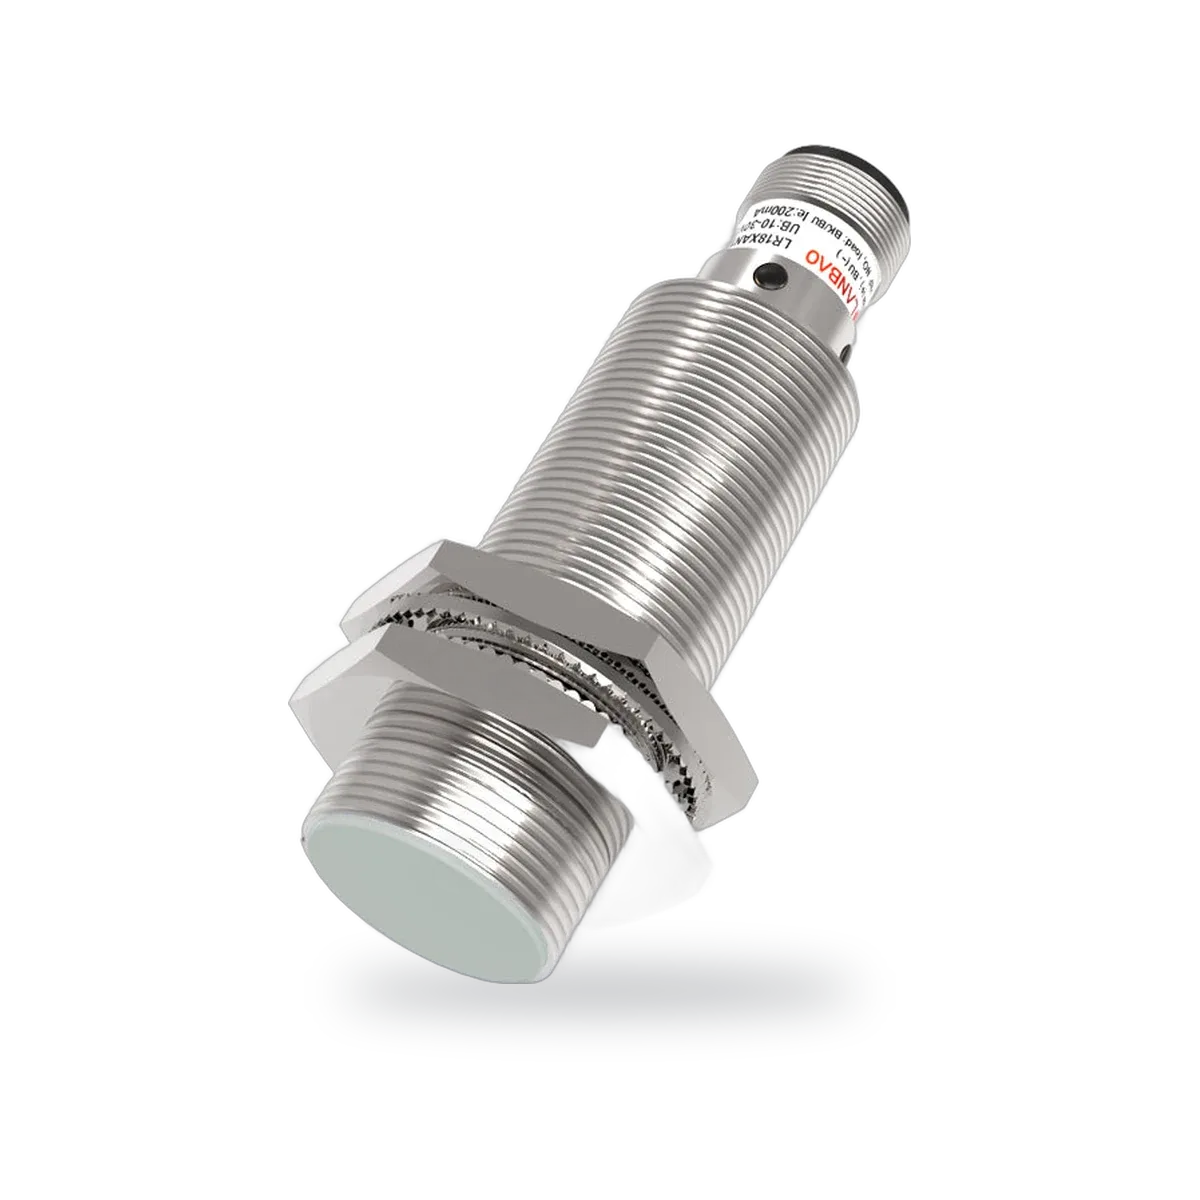
Inductieve naderingssensor, M8 tot M30, NPN of PNP
- Schroefdraadspecificatie
- M8 / M12 / M18 / M30
- Uitgangstype
- NPN or PNP, NO or NC
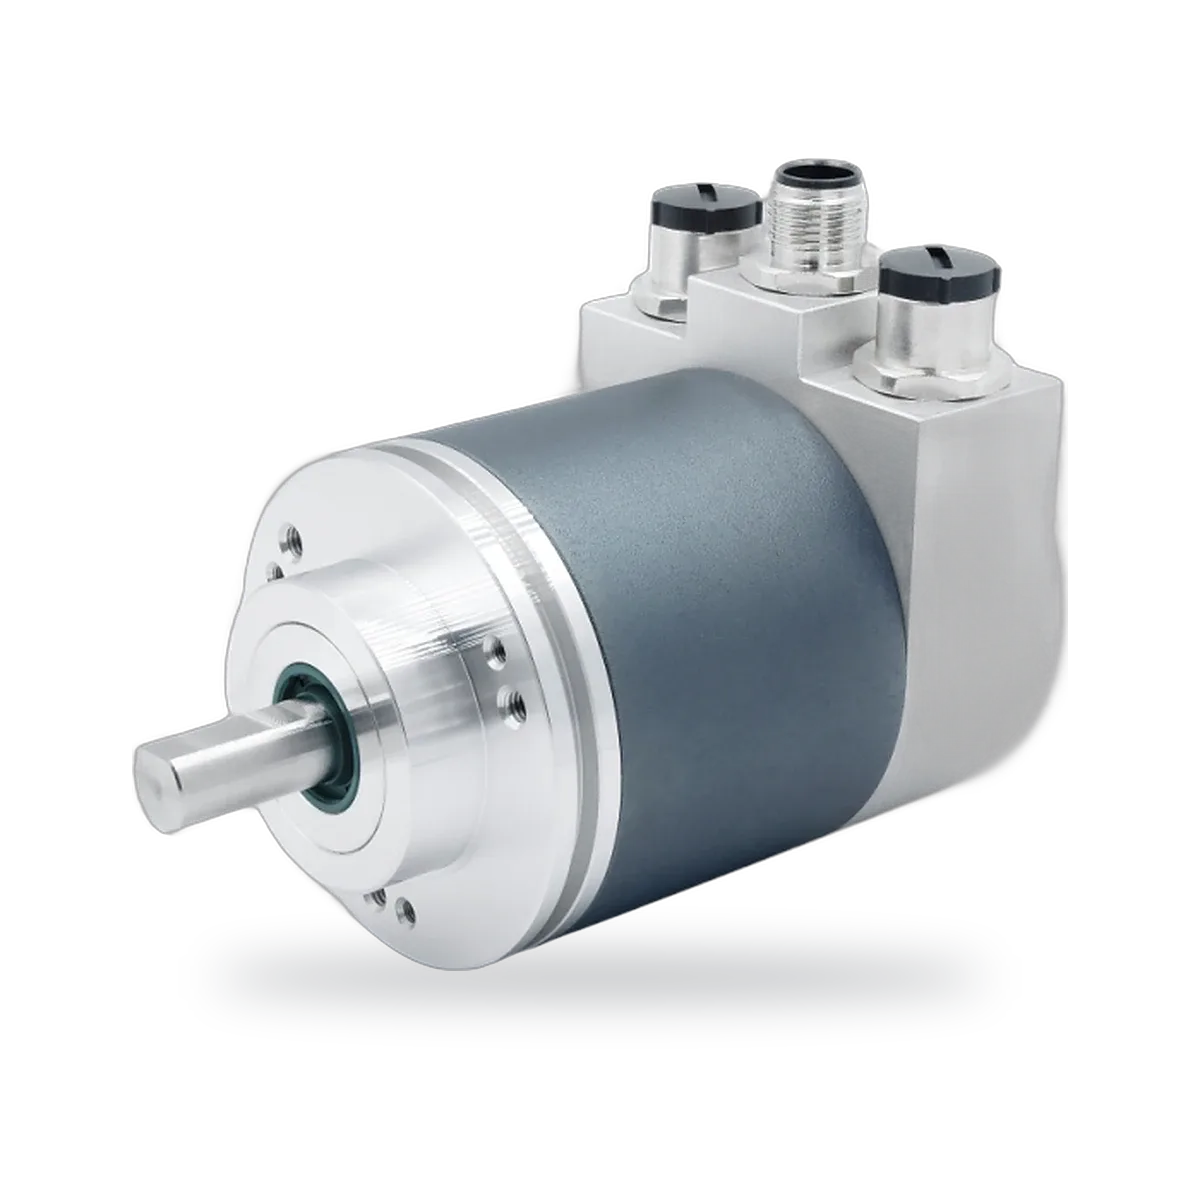
Absolute magnetische roterende encoder, Ø58 mm, EtherCAT
- Resolutie
- 16-bit single-turn, 14-bit multi-turn
- Elektrische interface
- EtherCAT
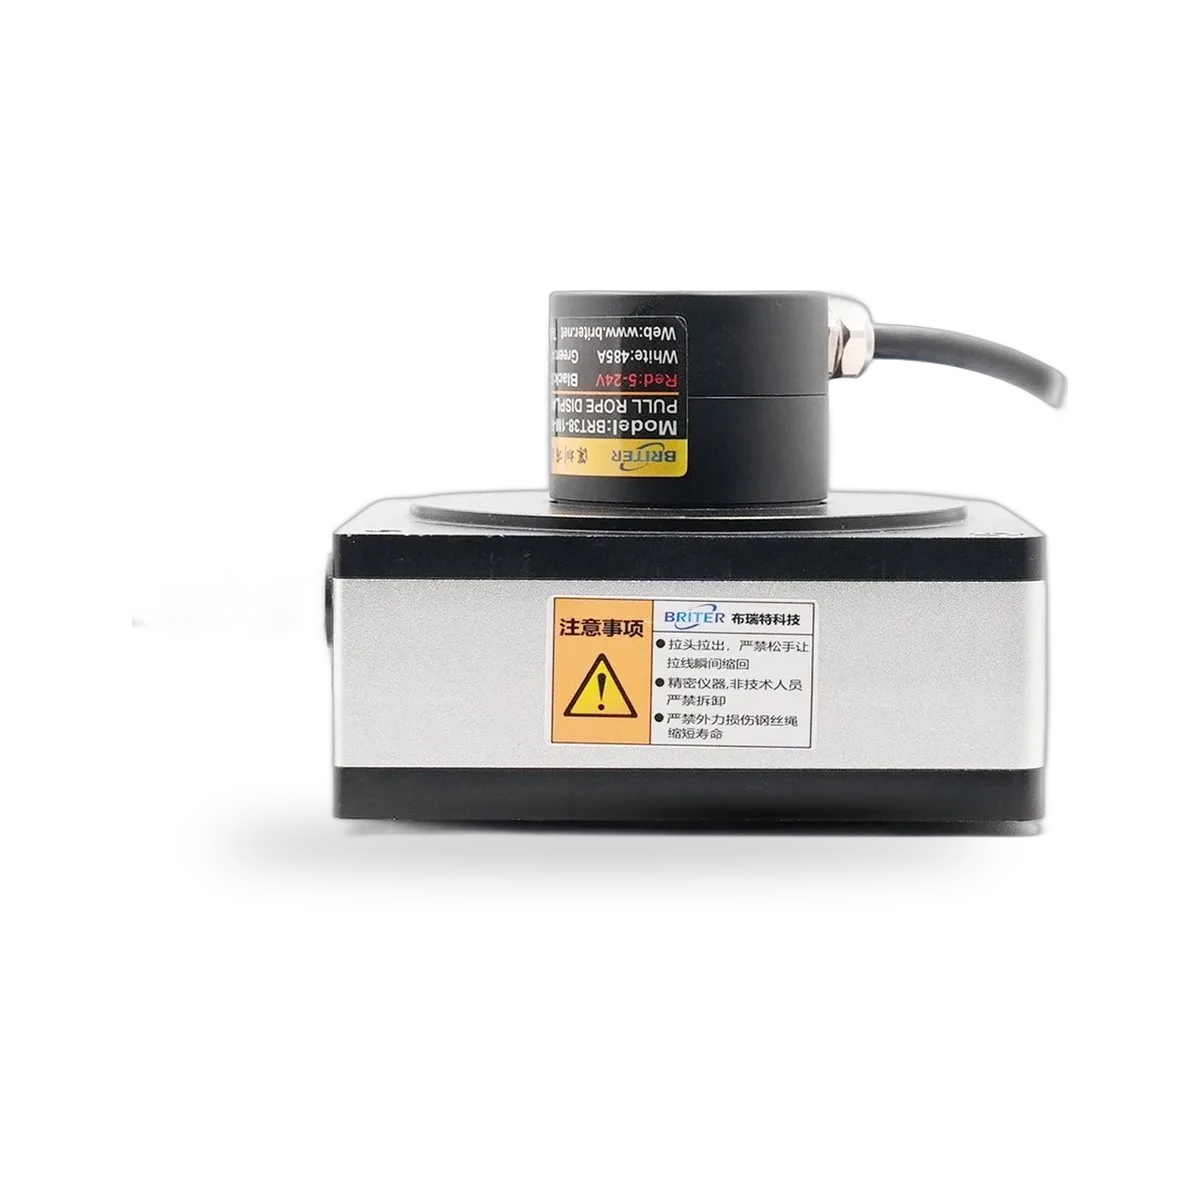
Draadtrekopnemer, RS485 plus 4–20 mA, 0–5 V of 0–10 V, tot 20 m
- Meetbereik
- 0.5–20 m
- Uitgang
- RS485 + 4–20 mA, 0–5 V or 0–10 V
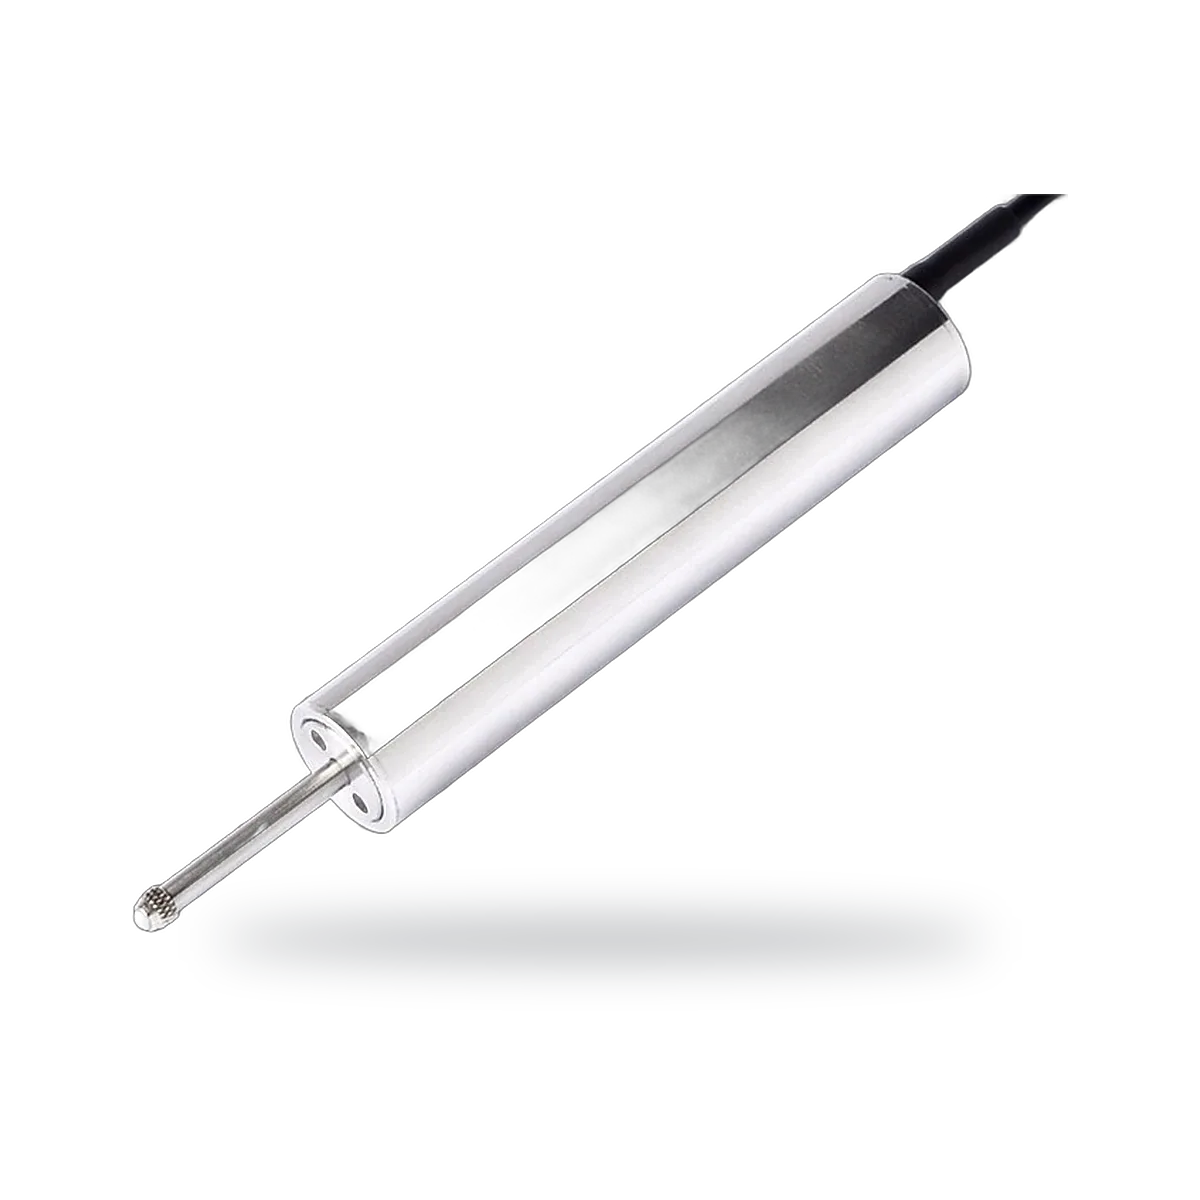
LVDT-verplaatsingsopnemer met terugstelveer, Ø20 mm, 2,5 tot 100 mm
- Meetbereik
- 2.5–100 mm
- Uitgang
- 0–5 V, 0–10 V, 4–20 mA or RS485
Toepassingen
Gerelateerde artikelen
UART, PWM, RS485, 4 tot 20 mA: de juiste sensoruitgang kiezen
Wat de gangbare sensoruitgangen doen, maximale kabellengtes en welke u kiest voor een microcontroller, een PLC of een lange veldkabel.
Versnellingssensor, hellingssensor of IMU: welke bewegingssensor heeft u nodig?
Wat versnellingssensoren, hellingssensoren (inclinometers), gyroscopen en IMU's meten, het verschil op stilstaande en bewegende platforms en hoe u kiest.