Capteurs d’inclinaison, de vibrations et de position
Des capteurs qui indiquent à une machine son inclinaison, son mouvement et la position de ses pièces : inclinomètres, accéléromètres, gyroscopes verticaux et IMU, transmetteurs et détecteurs de vibrations pour machines tournantes, détecteurs de proximité inductifs, codeurs rotatifs absolus, et capteurs de position linéaire à câble, LVDT et magnétostrictifs.
Inclinaison, inertie et vibrations
Inclinomètres, accéléromètres, gyroscopes verticaux et IMU, ainsi que transmetteurs et détecteurs de vibrations.
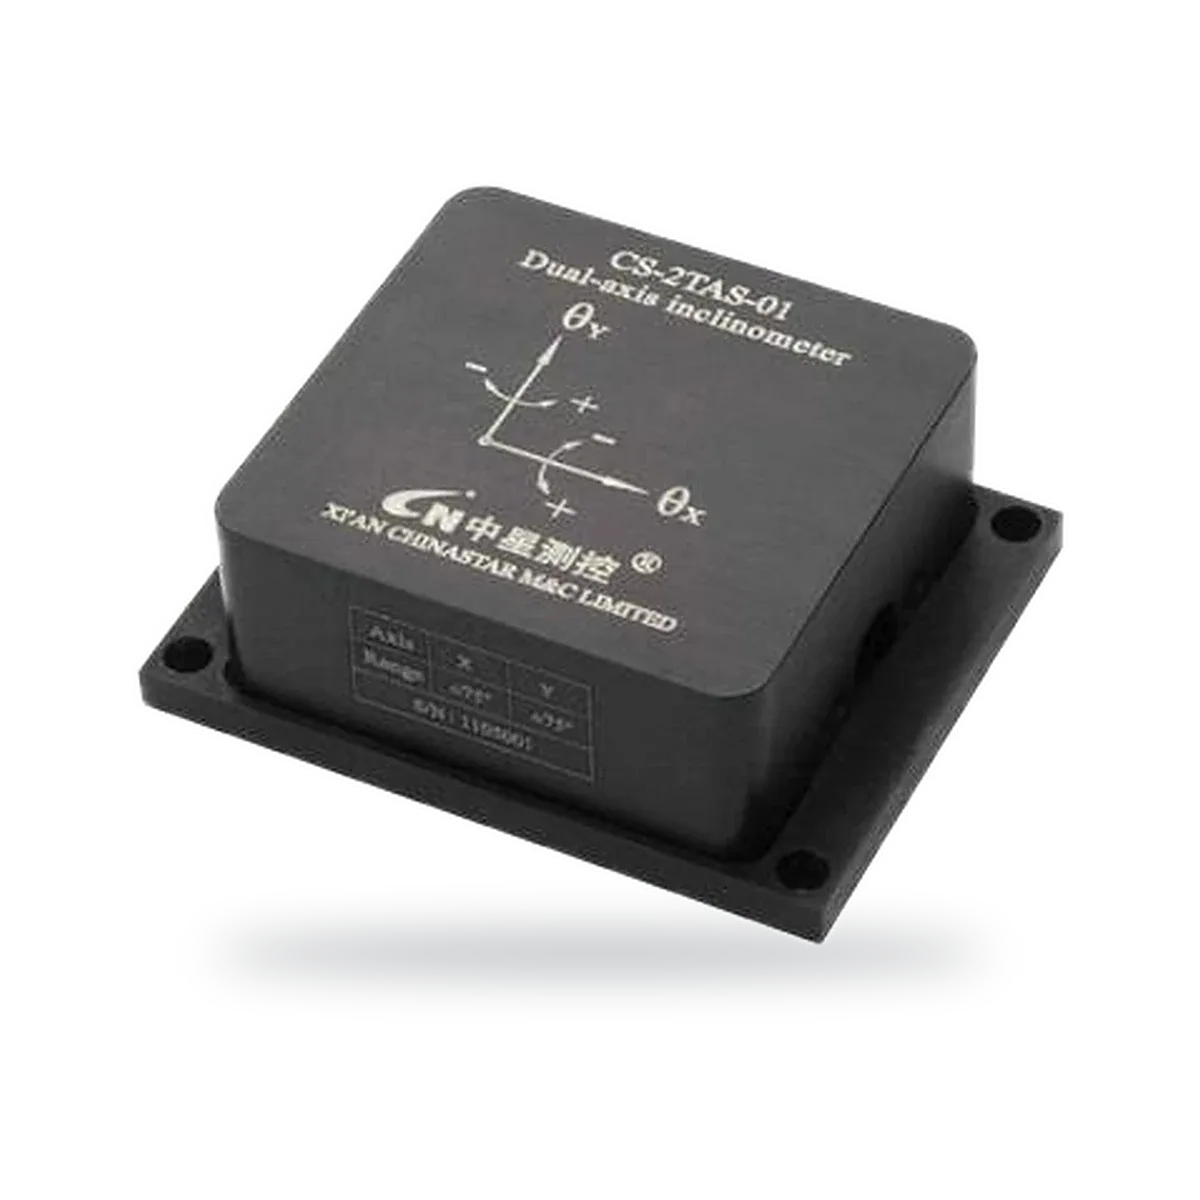
Inclinomètre à deux axes, sortie tension, courant ou numérique
- Sortie
- 0.5–4.5V, Voltage output
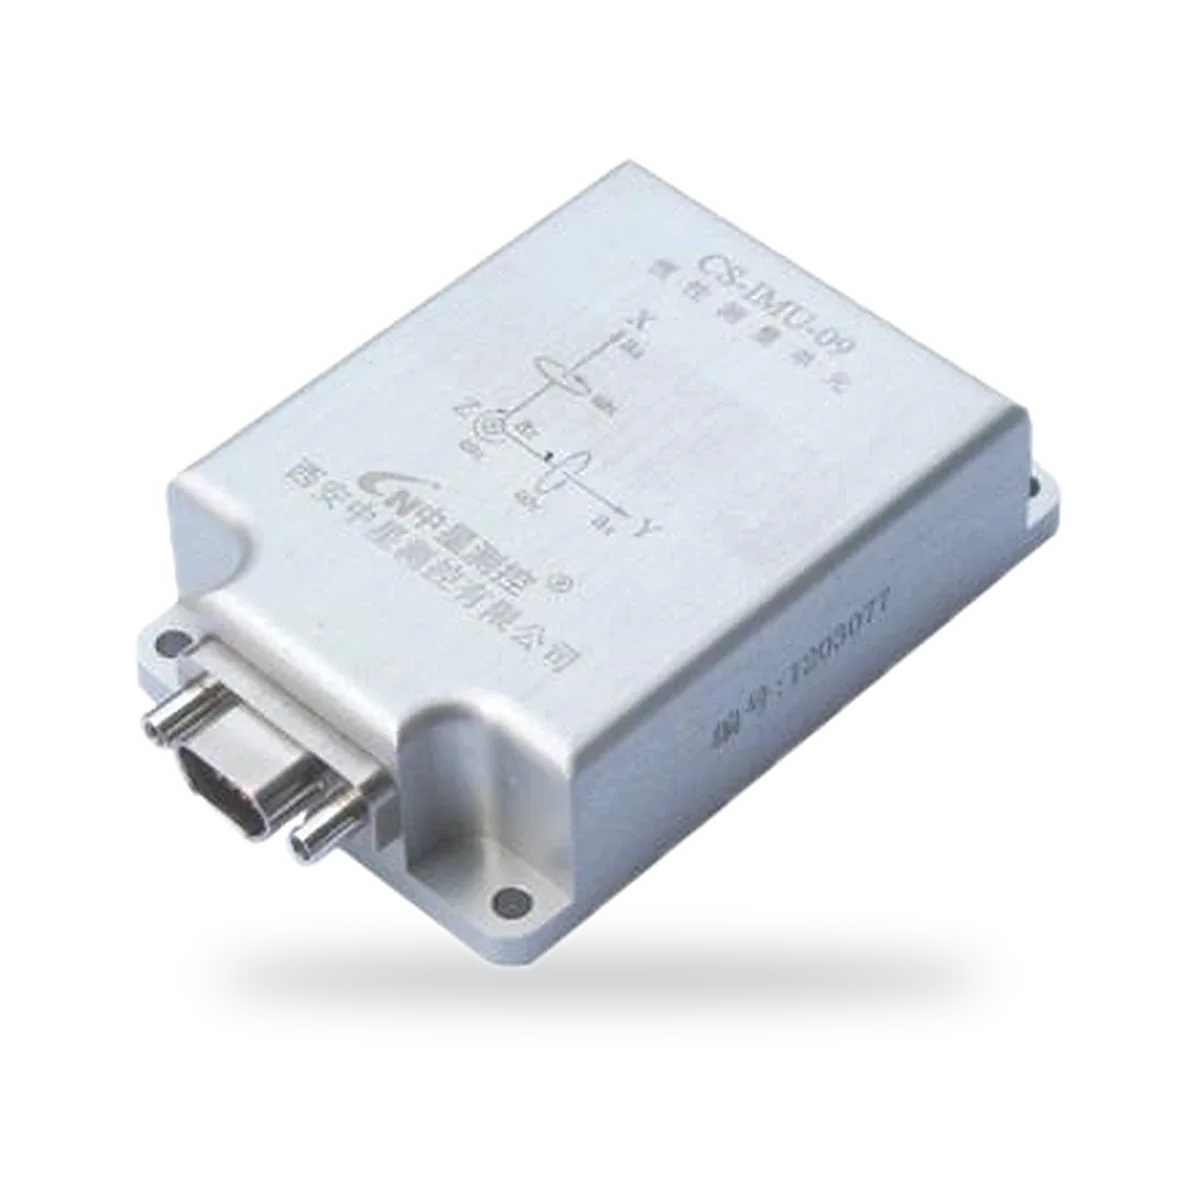
Centrale inertielle pour le galop des lignes aériennes
- Plage
- ± 250 ° / s
- Sortie
- UART (TTL level)
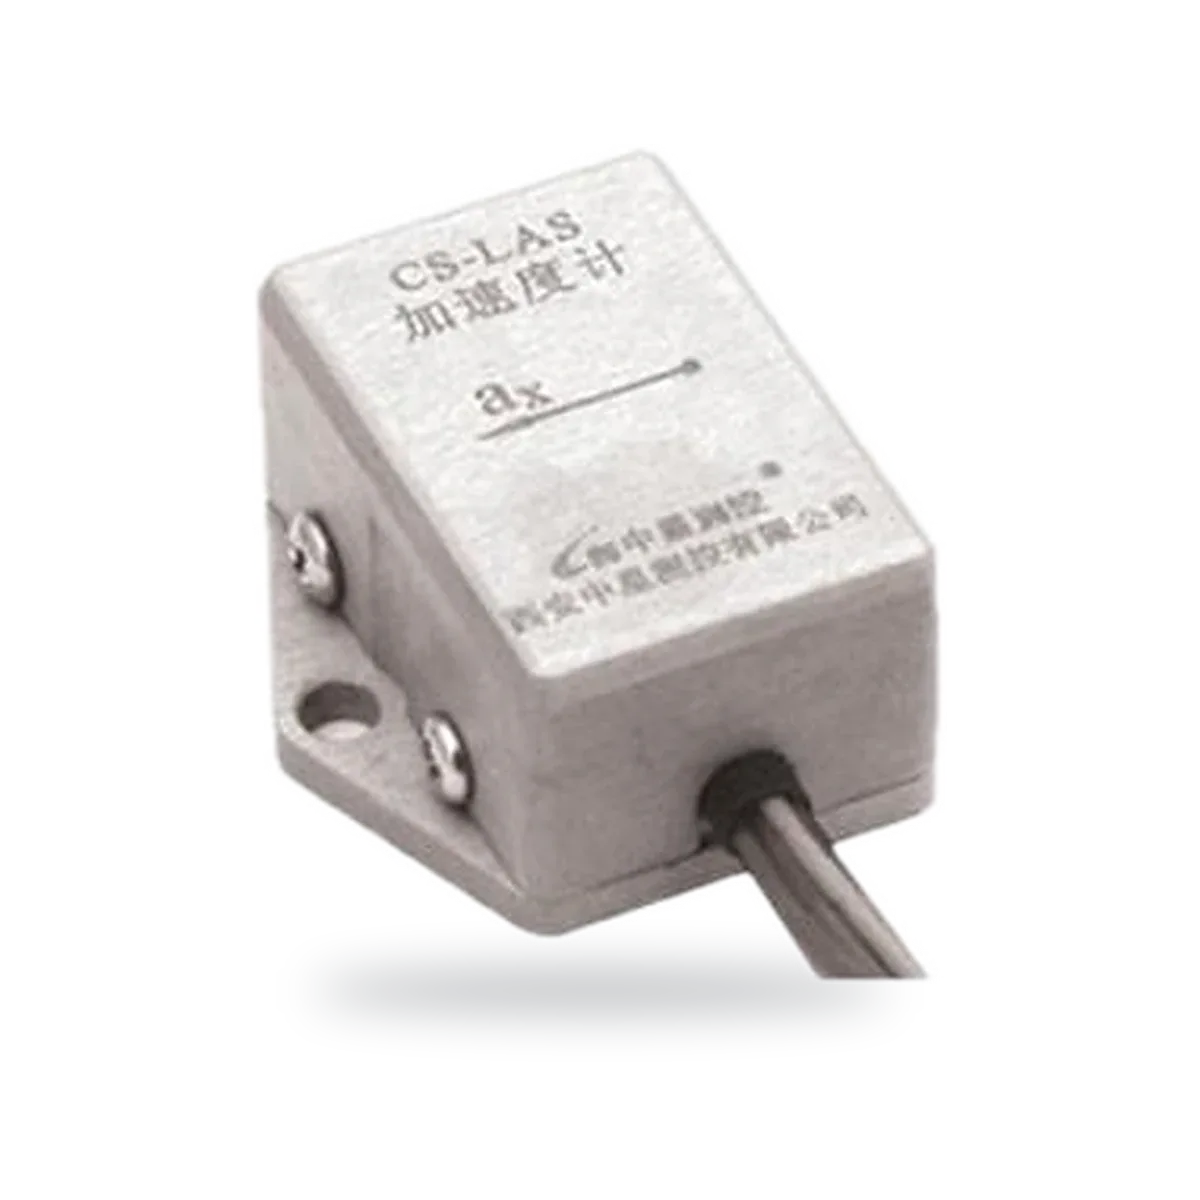
Accéléromètre à un axe, sortie analogique 0.5–4.5V
- Sortie
- 0.5–4.5 V
- Tension d’alimentation
- 5 ± 0.25 VDC
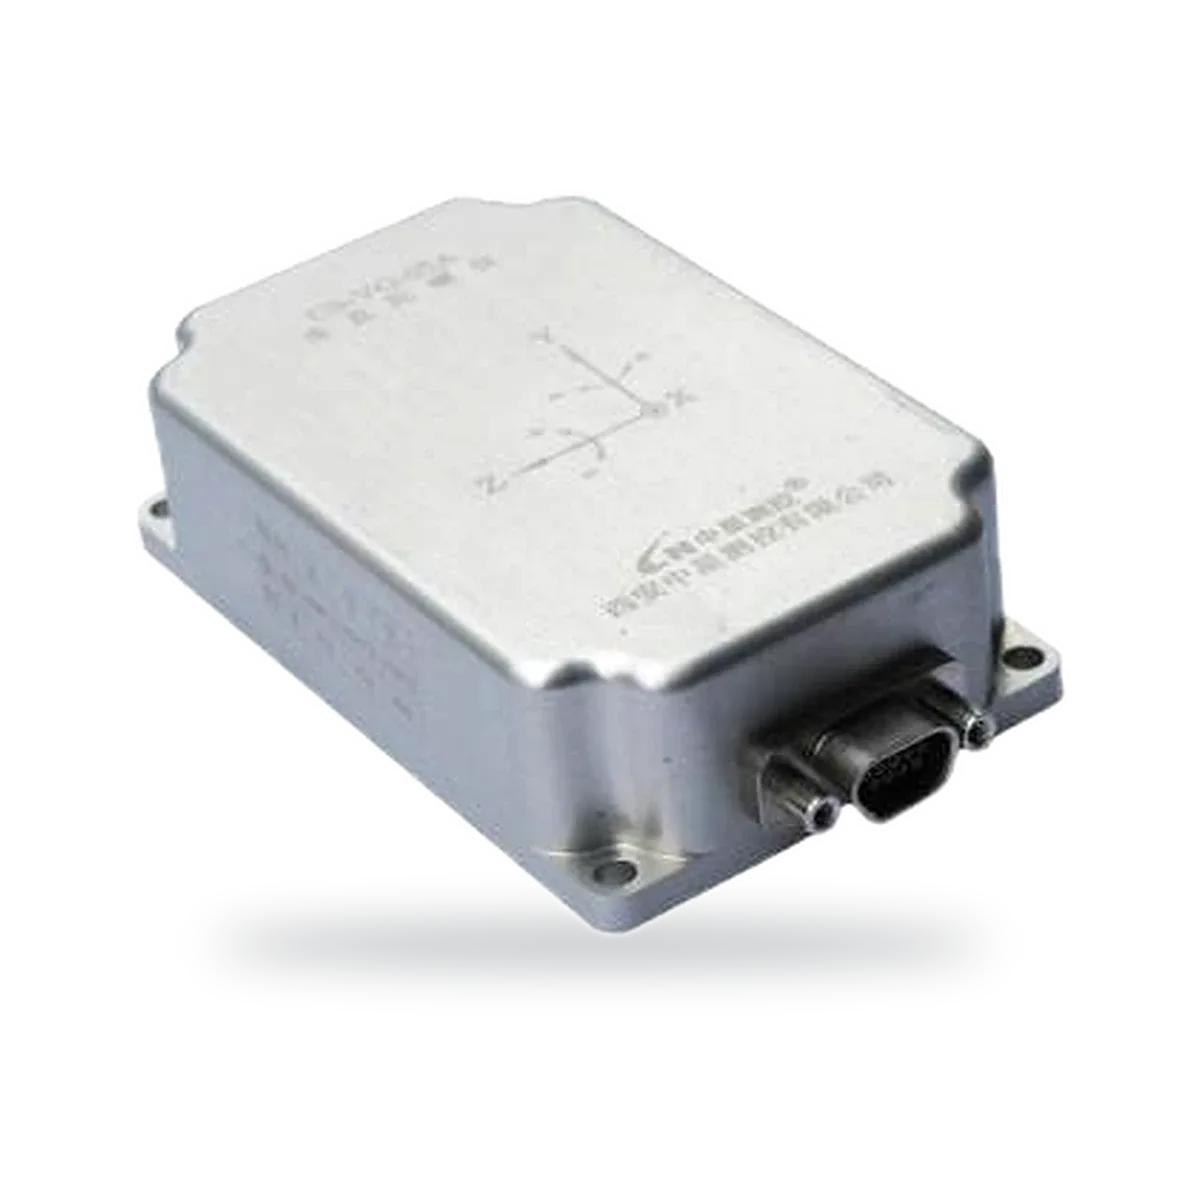
Gyroscope vertical, RS422, roulis ± 180°, tangage ± 90°
- Plage
- ± 180 °
- Précision
- <0.8 °
Capteurs de position et de proximité
Détecteurs de proximité inductifs, codeurs rotatifs et capteurs de position linéaire pour machines.
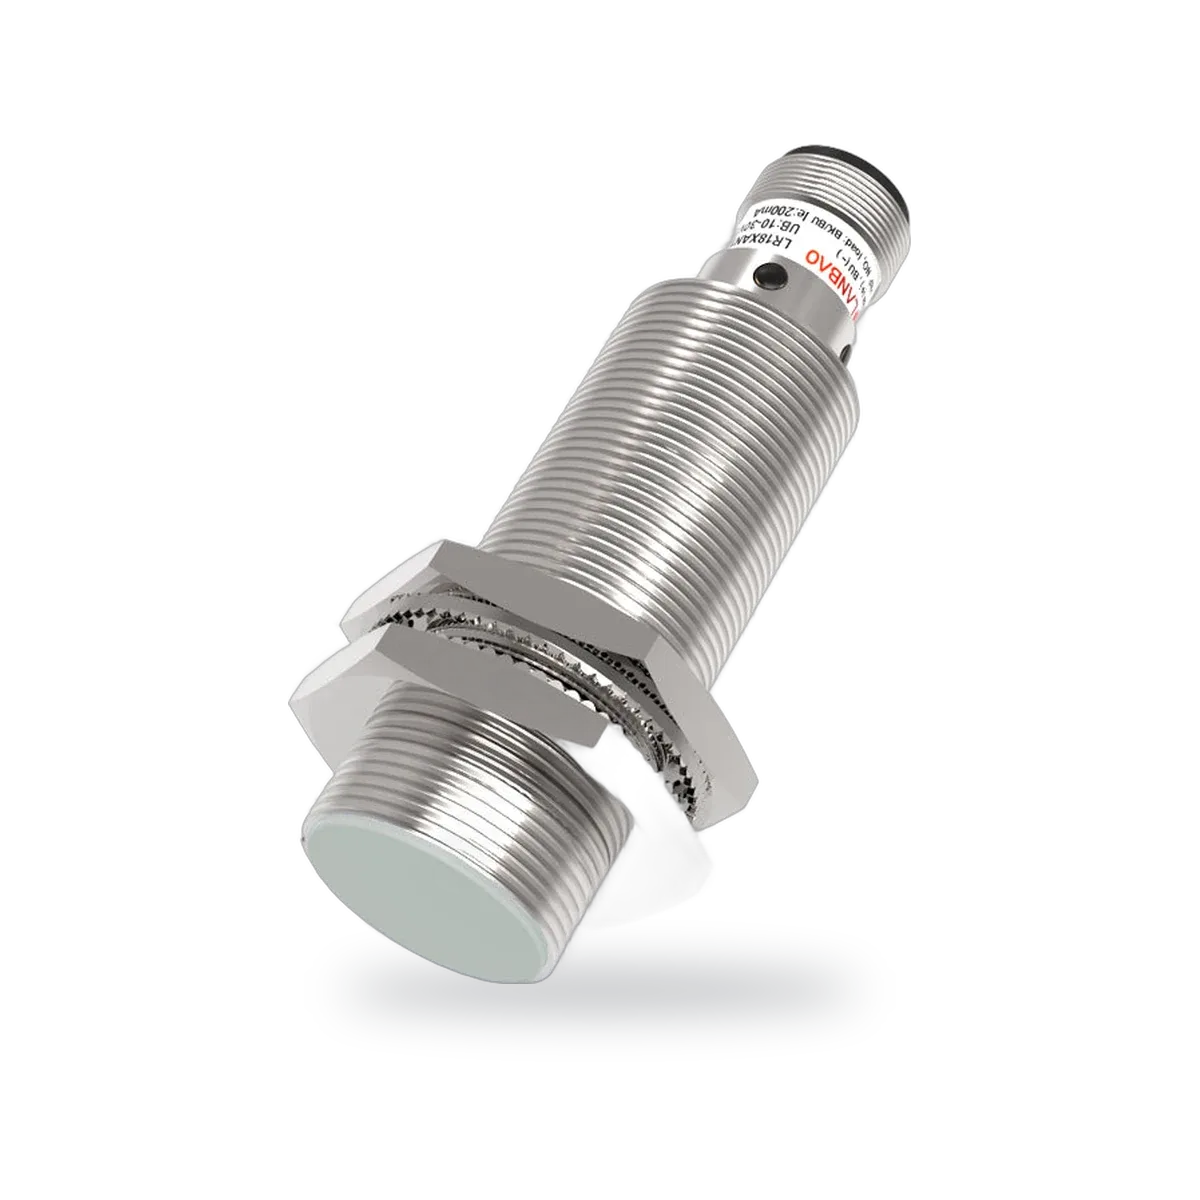
Détecteur de proximité inductif, M8 à M30, NPN ou PNP
- Spécification du filetage
- M8 / M12 / M18 / M30
- Type de sortie
- NPN or PNP, NO or NC
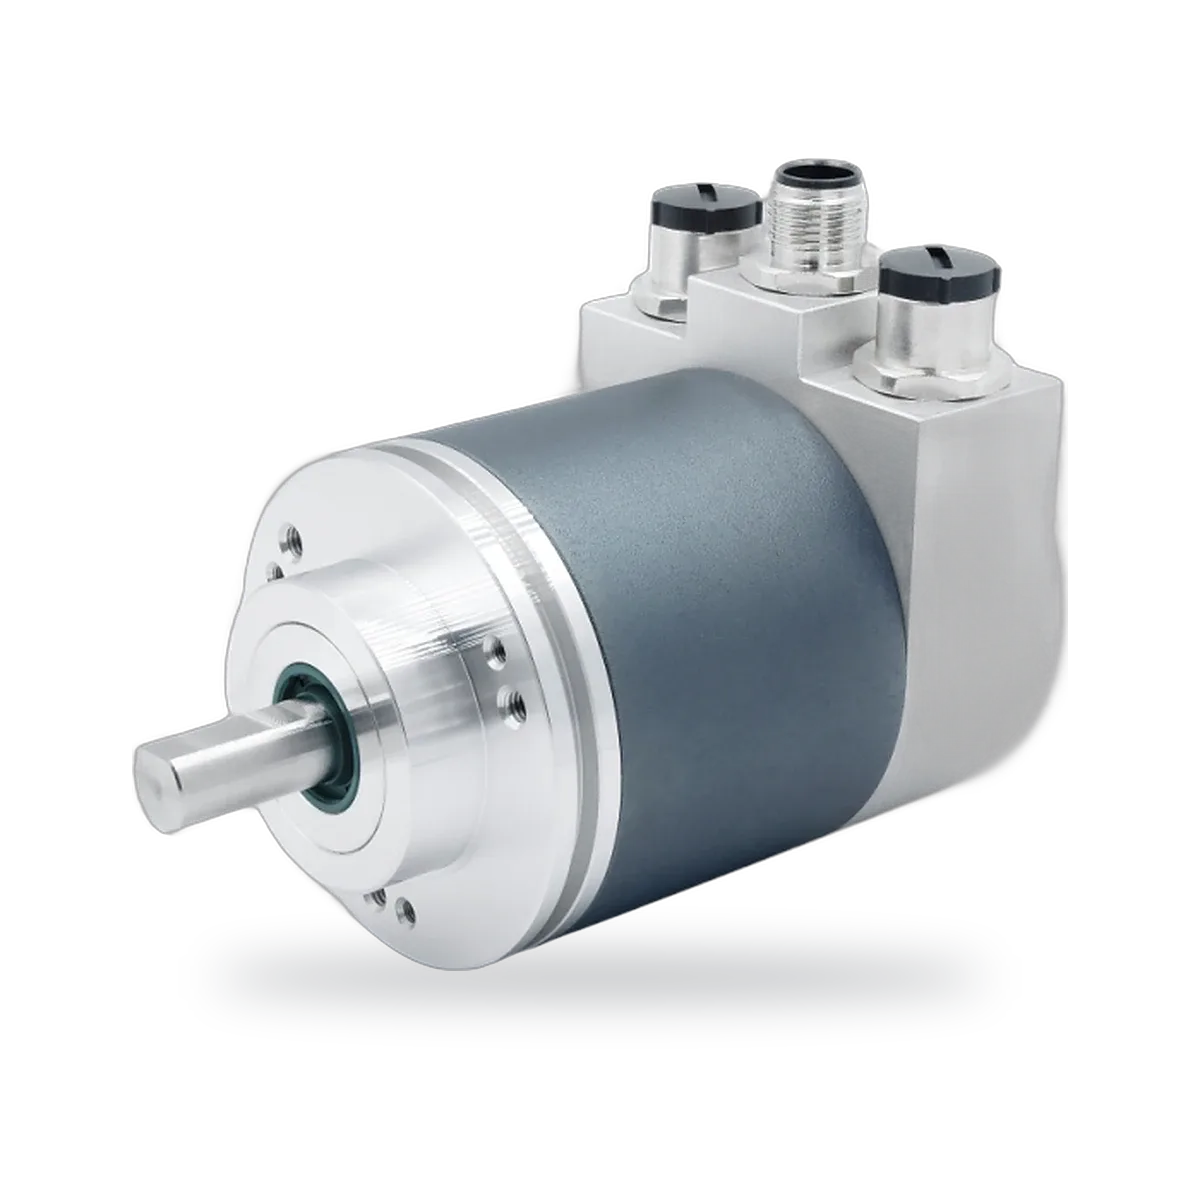
Codeur rotatif absolu magnétique, Ø58 mm, EtherCAT
- Résolution
- 16-bit single-turn, 14-bit multi-turn
- Interface électrique
- EtherCAT
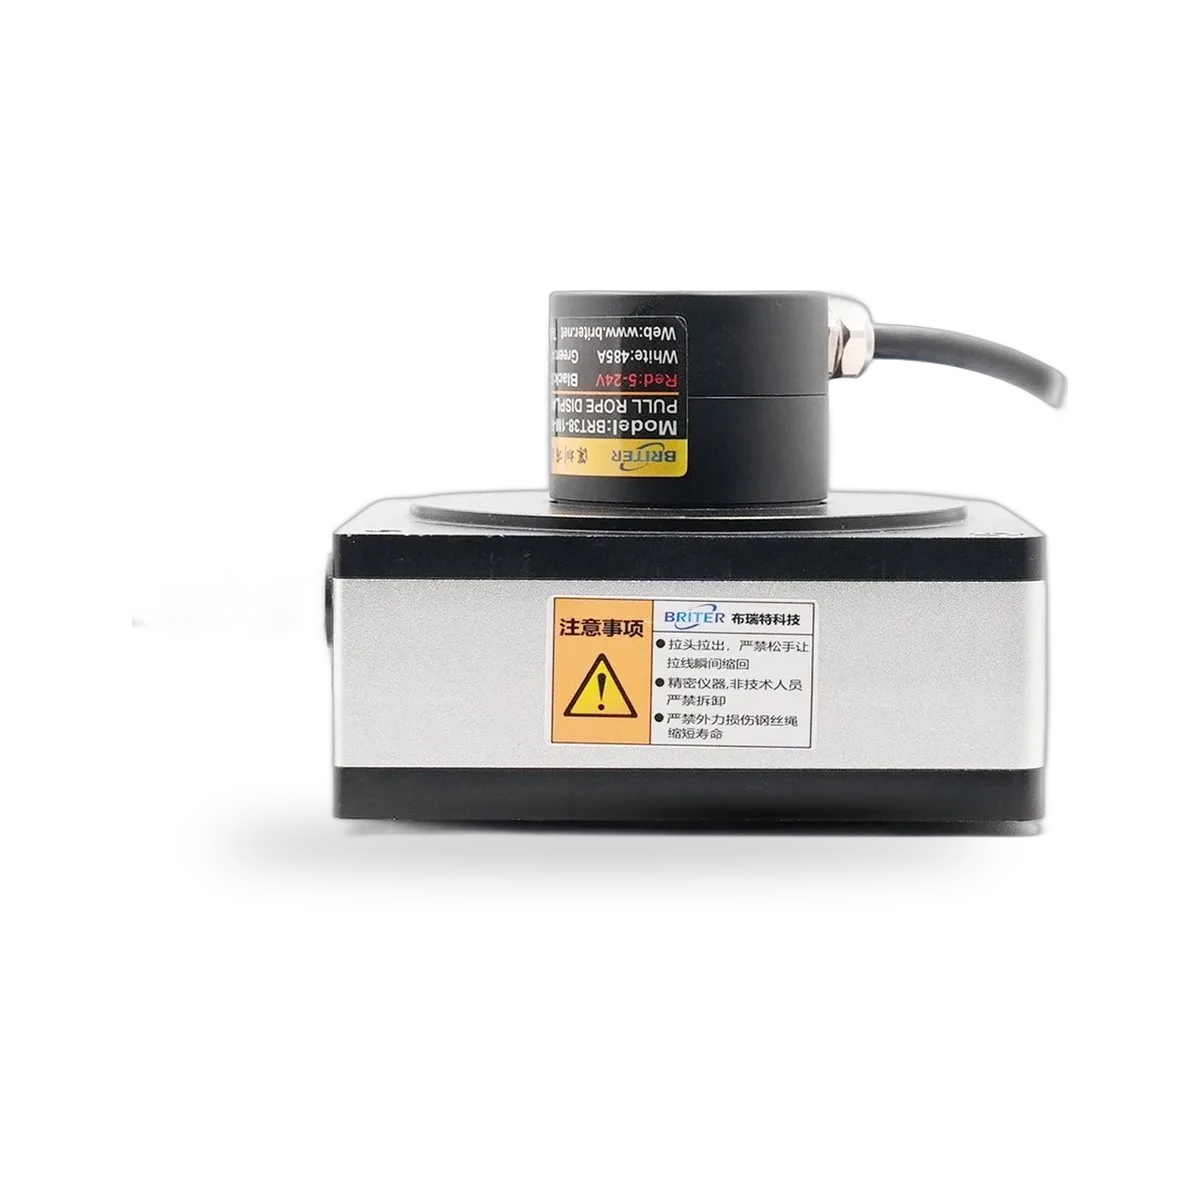
Capteur de déplacement à câble, RS485 plus 4–20mA, 0–5V ou 0–10V, jusqu’à 20 m
- Plage
- 0.5–20 m
- Sortie
- RS485 + 4–20 mA, 0–5 V or 0–10 V
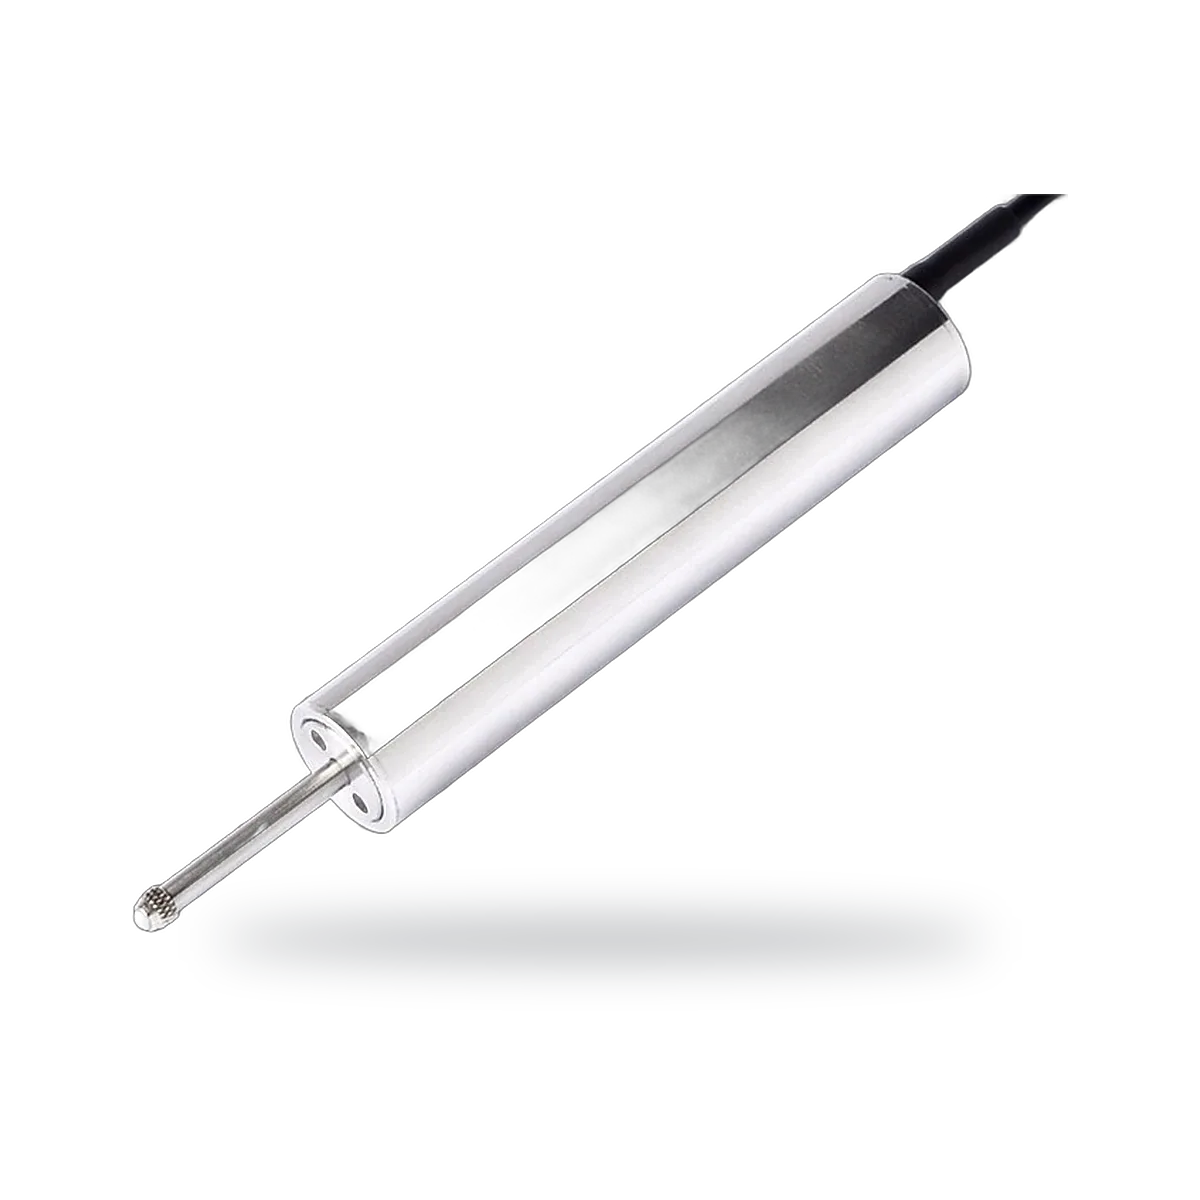
Capteur de déplacement LVDT à rappel par ressort, Ø20 mm, 2.5 à 100 mm
- Plage
- 2.5–100 mm
- Sortie
- 0–5 V, 0–10 V, 4–20 mA or RS485
Applications
Articles associés
UART, PWM, RS485, 4 à 20 mA : choisir la sortie d’un capteur
Ce que fait chaque sortie courante de capteur, ses limites de longueur de câble, et laquelle choisir pour un microcontrôleur, un automate ou un long câble de terrain.
Accéléromètre, inclinomètre ou centrale inertielle : quel capteur de mouvement ?
Ce que mesurent accéléromètres, inclinomètres (capteurs d’inclinaison), gyroscopes et centrales inertielles (IMU), leurs différences sur plateformes fixes et mobiles, et comment choisir.