Capteurs pour Robots et AGV
Les robots de service, robots de nettoyage, tondeuses et AGV utilisent des capteurs de distance à ultrasons et laser pour éviter les obstacles, et des capteurs inertiels pour tenir leur cap.
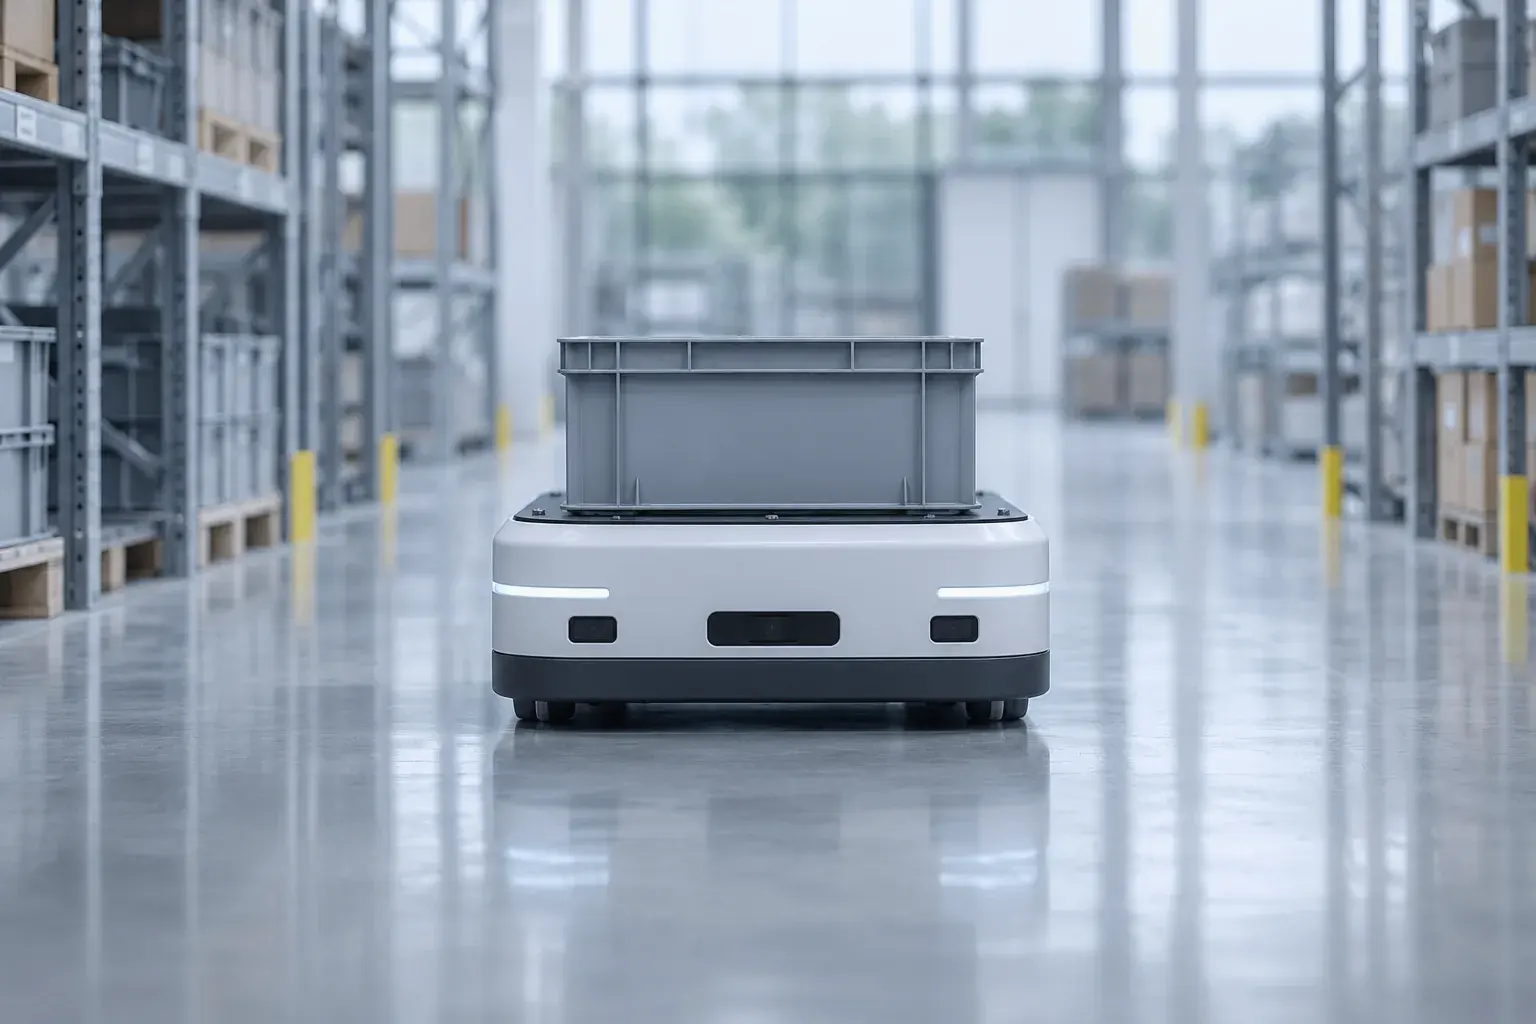
Familles de capteurs pour cette application
- Capteurs de distance à ultrasons
- Modules de mesure sans contact de quelques centimètres à plusieurs mètres, versions étanches disponibles.
- Capteurs de distance laser
- Capteurs optiques à temps de vol pour petites cibles et faisceaux étroits.
- Capteurs inertiels
- Accéléromètres, capteurs de vitesse angulaire, inclinomètres, gyroscopes verticaux et centrales inertielles (IMU).
Modèles utilisés ici
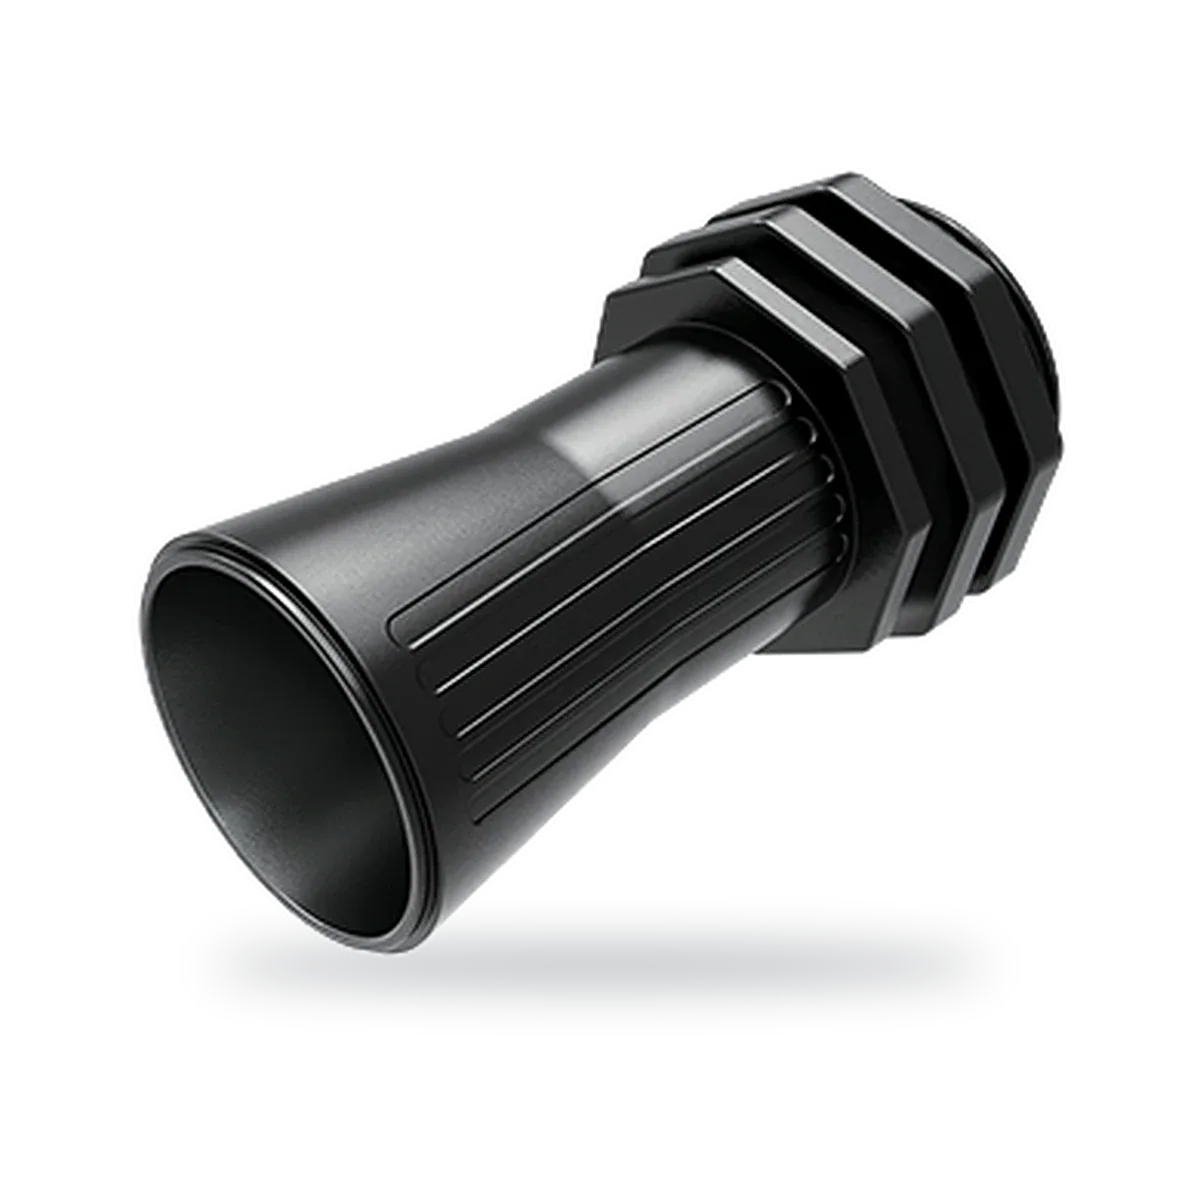
A01-V2.0
Capteur de distance à ultrasons étanche, pavillon en option, IP67
- Plage
- 28-450 cm
- Précision
- ±(1+S* 0.3%)
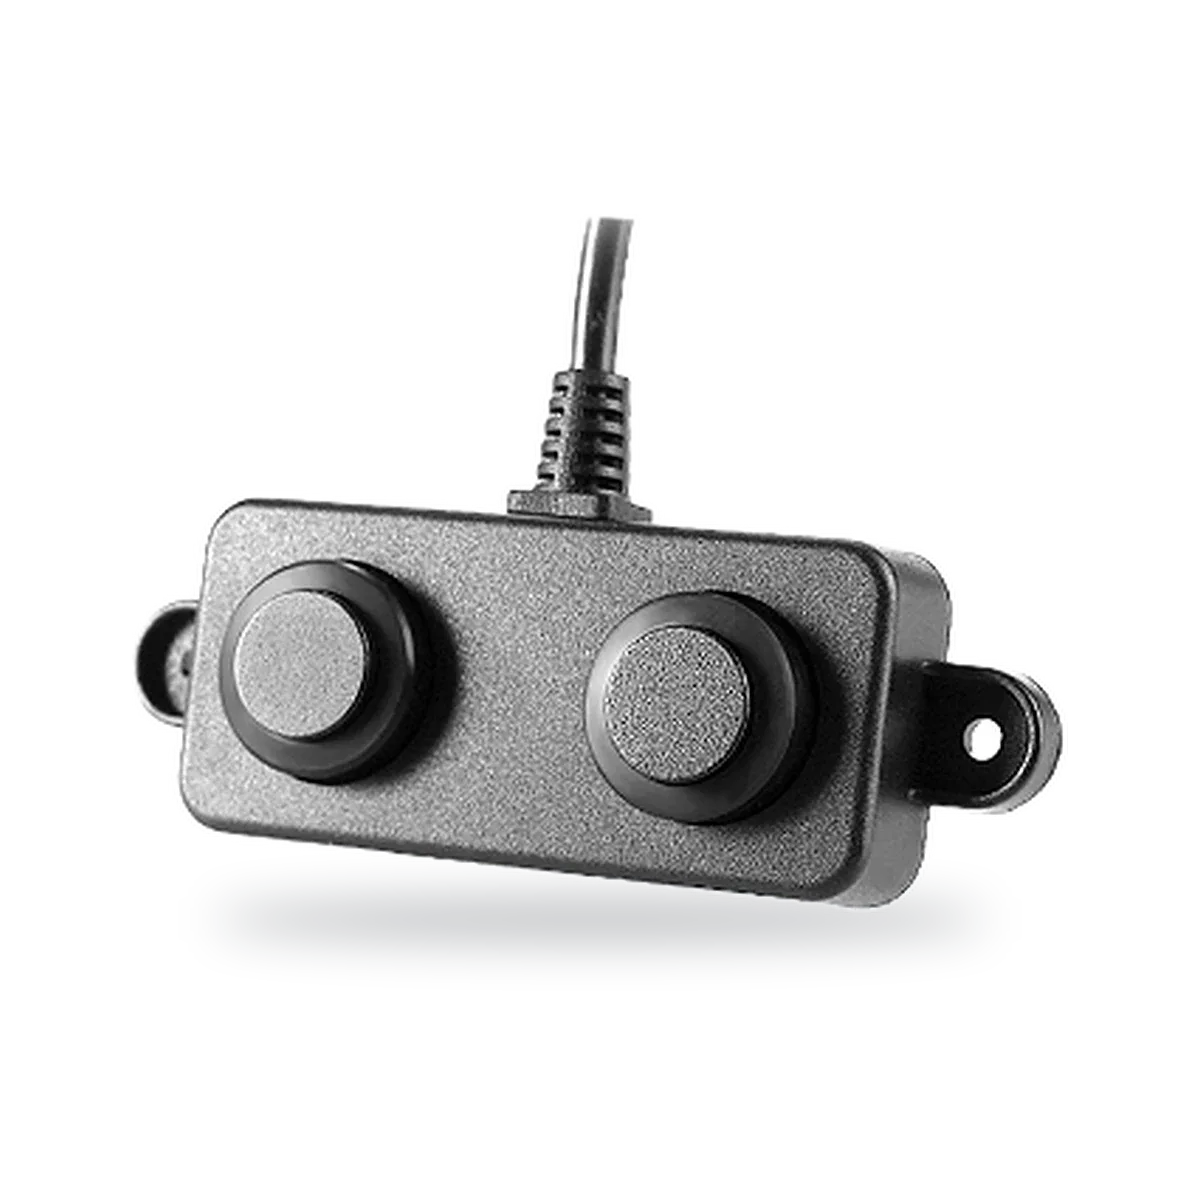
A02-V2.0
Capteur de distance à ultrasons étanche à sonde déportée, avec boîtier
- Plage
- 3cm-450cm
- Précision
- ±(1+S* 0.3%)
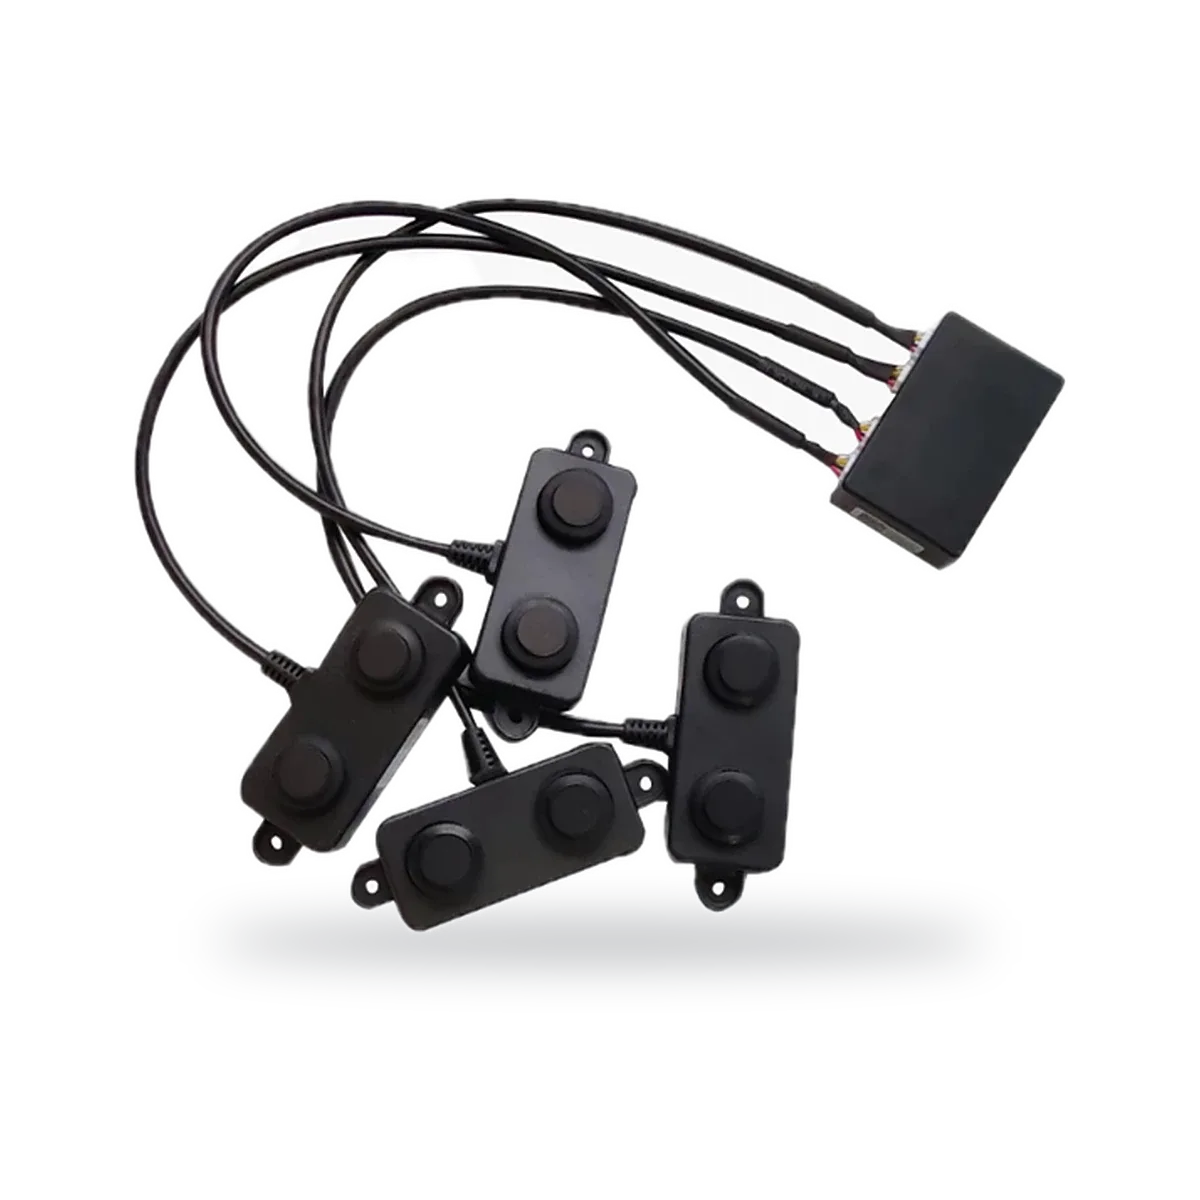
A02-V2.0
Capteur d’évitement d’obstacles à ultrasons, faible zone morte
- Plage
- 3–450 cm
- Précision
- ±(1+S*0.5%) cm
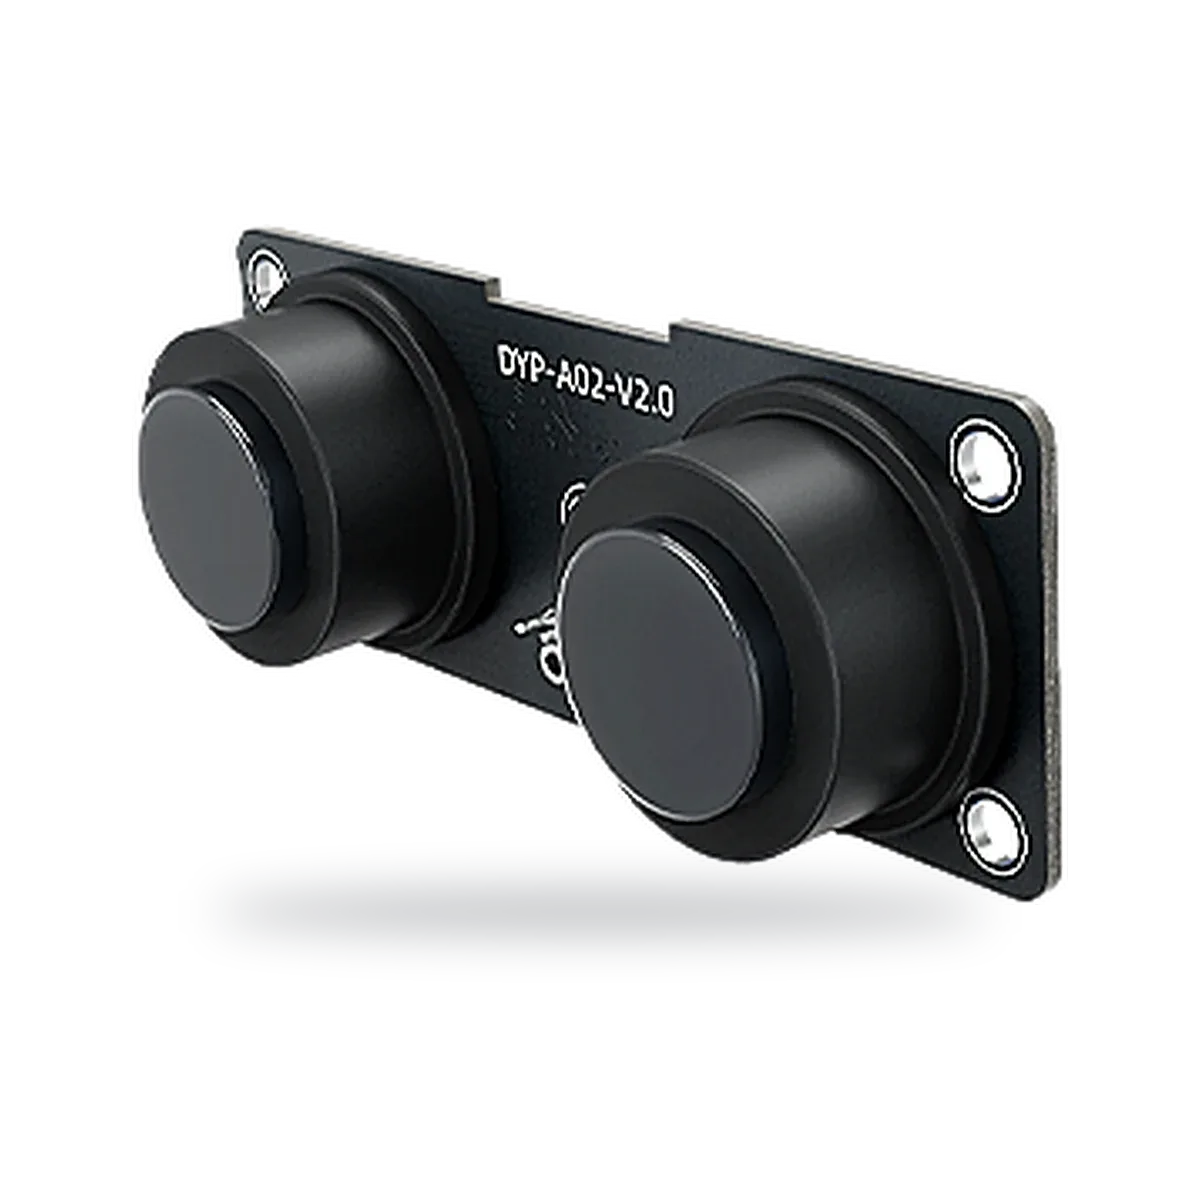
A02YY-V2.0
Module à ultrasons étanche à sonde déportée, sans boîtier
- Plage
- 3cm-450cm
- Précision
- ±(1+S* 0.3%)
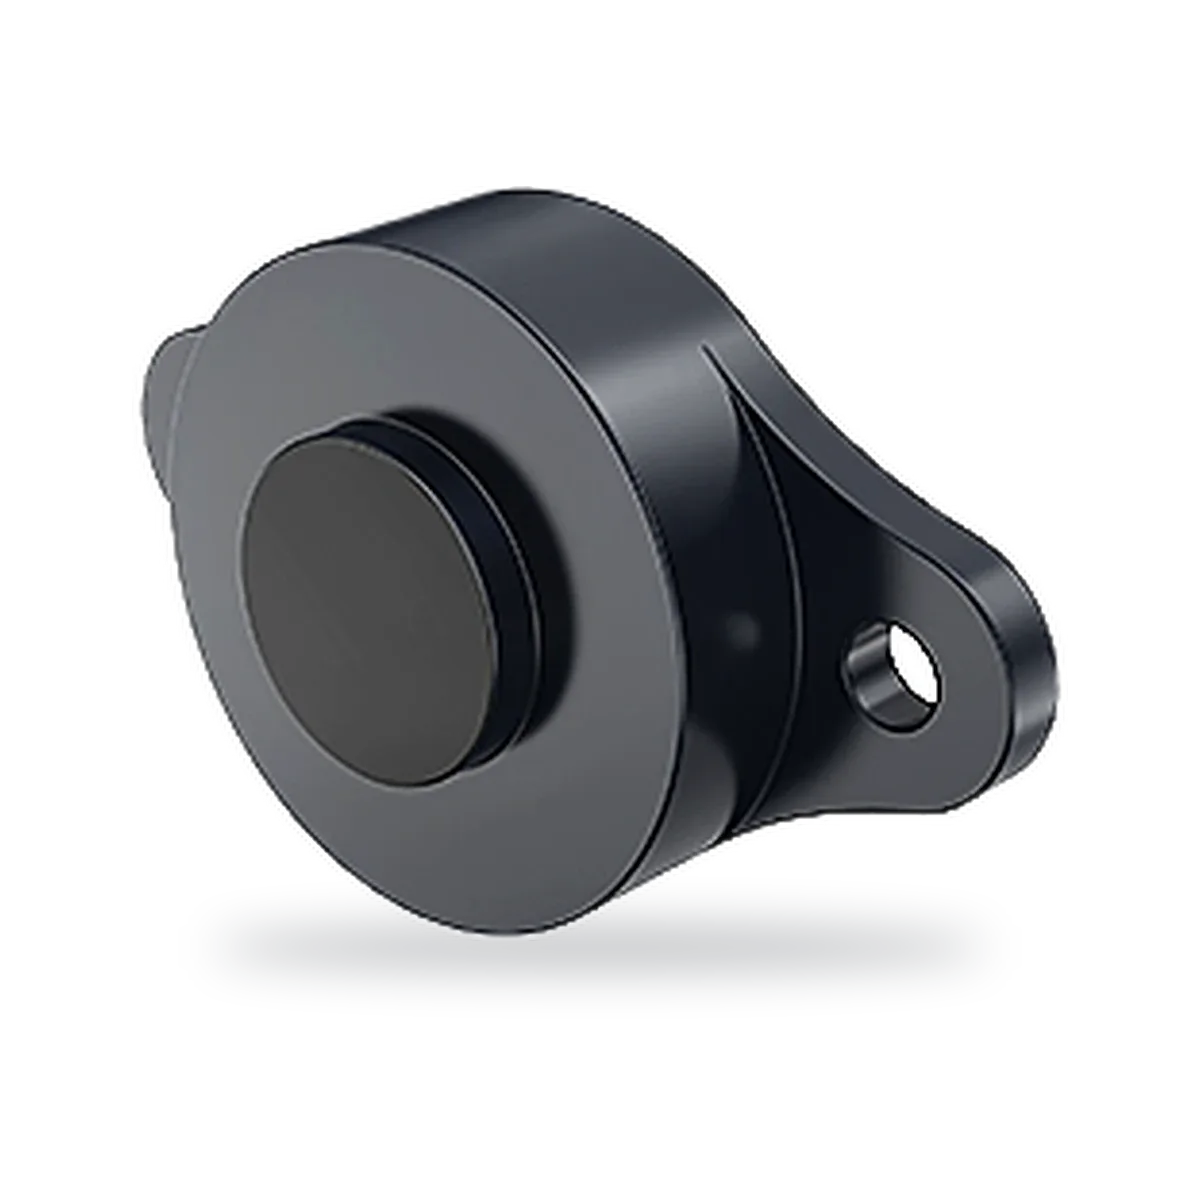
R01-V1.0
Capteur de distance laser étanche, 2 à 400 cm, IP67
- Plage
- 2–400 cm
- Zone morte
- 2 cm
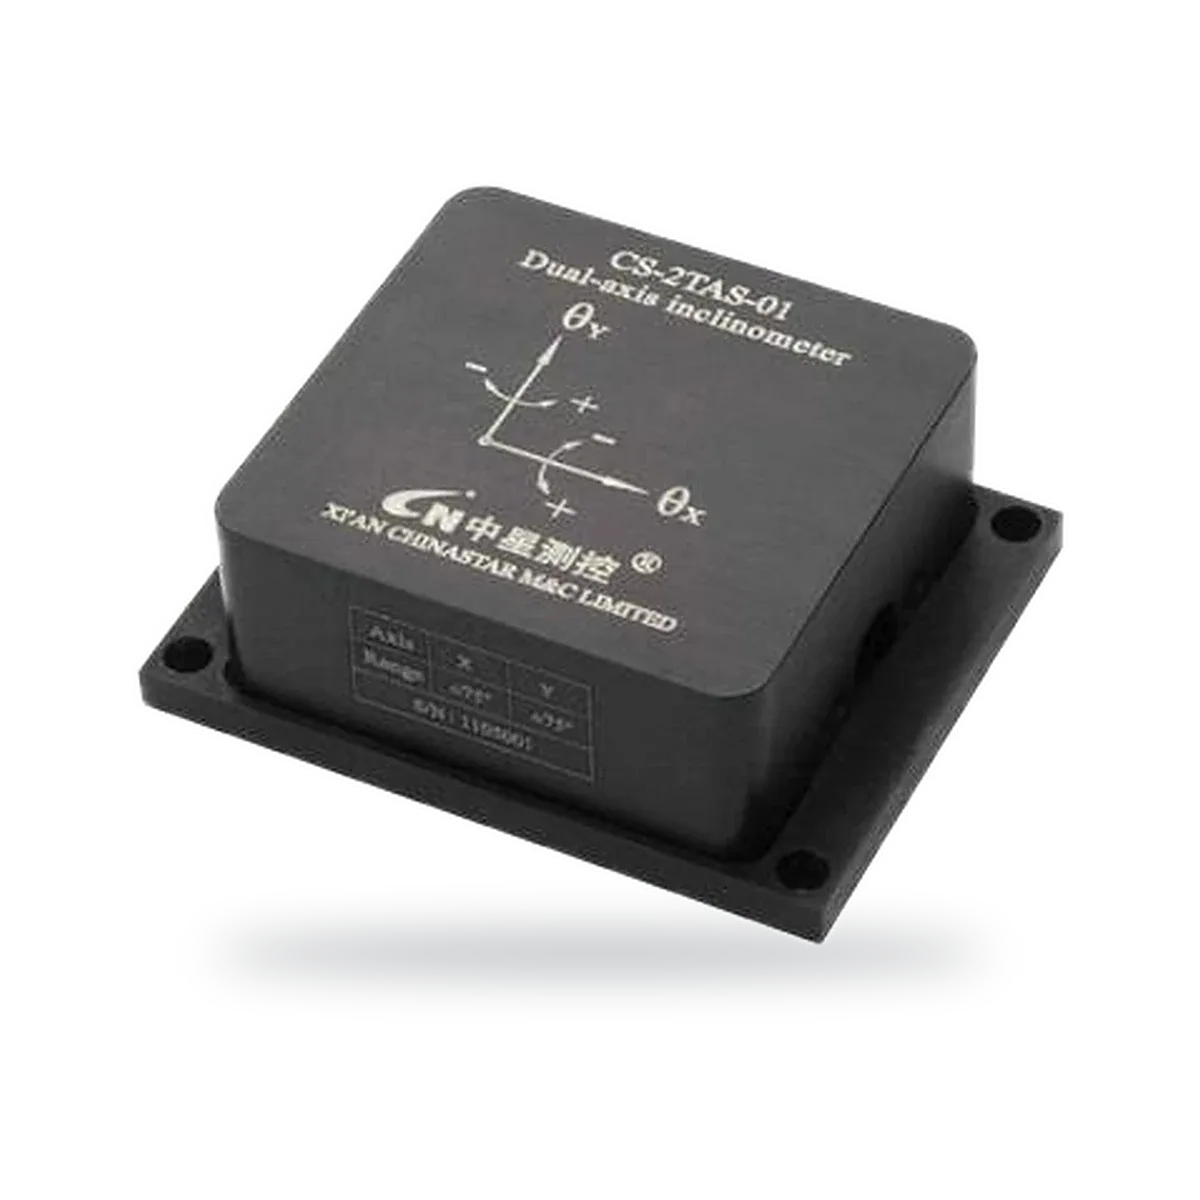
CS-2TAS-01A/B/D/F/G
Inclinomètre à deux axes, sortie tension, courant ou numérique
- Sortie
- 0.5–4.5V, Voltage output
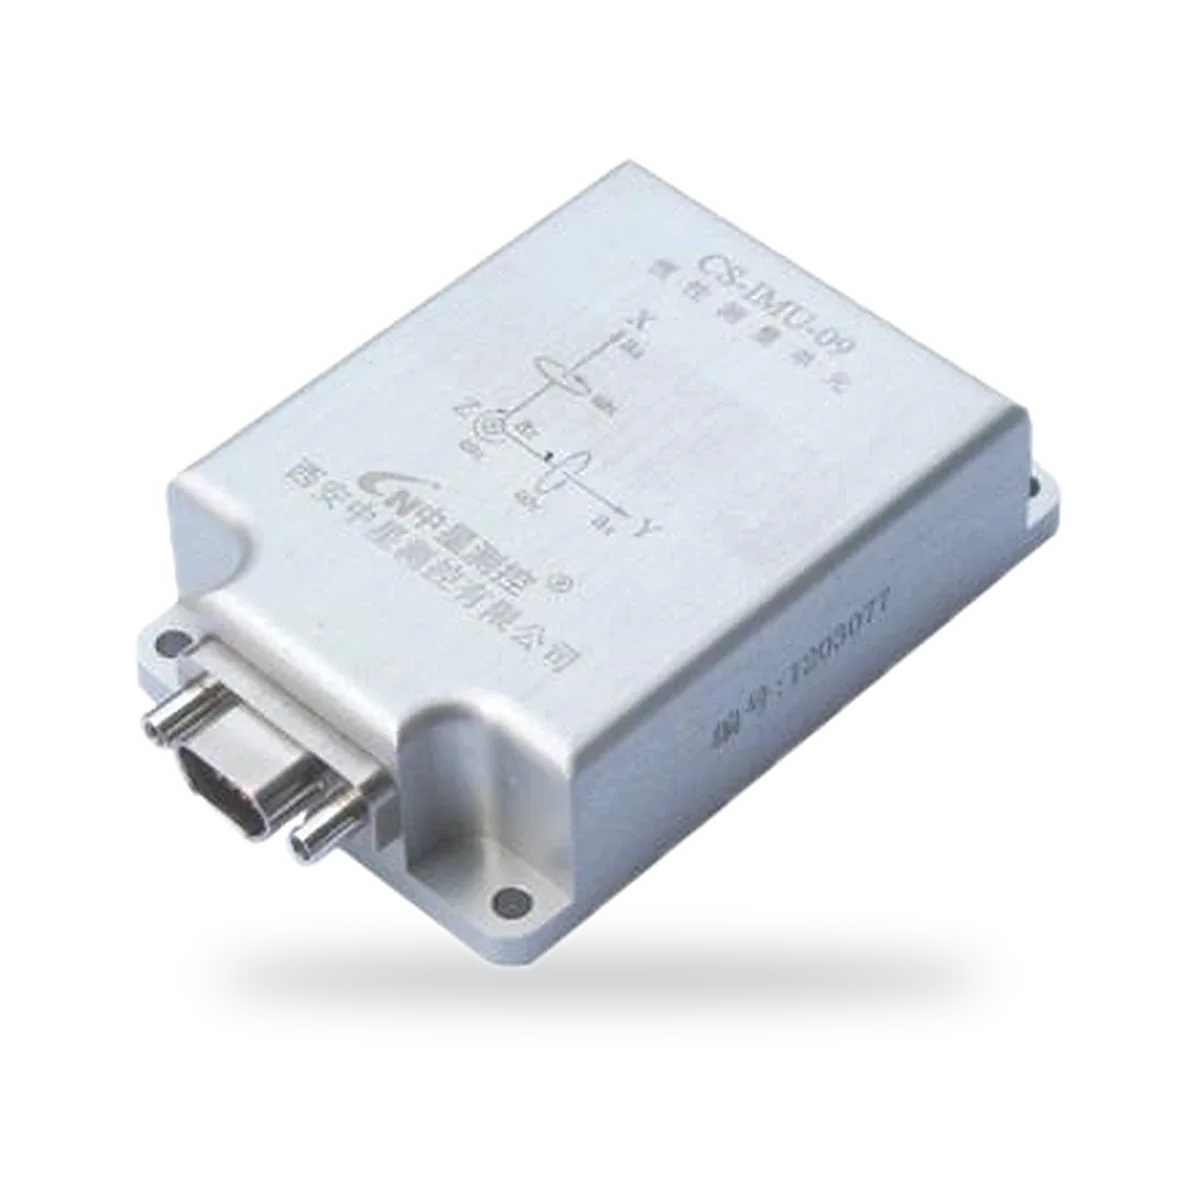
CS-IMU-09
Centrale inertielle pour le galop des lignes aériennes
- Plage
- ± 250 ° / s
- Sortie
- UART (TTL level)
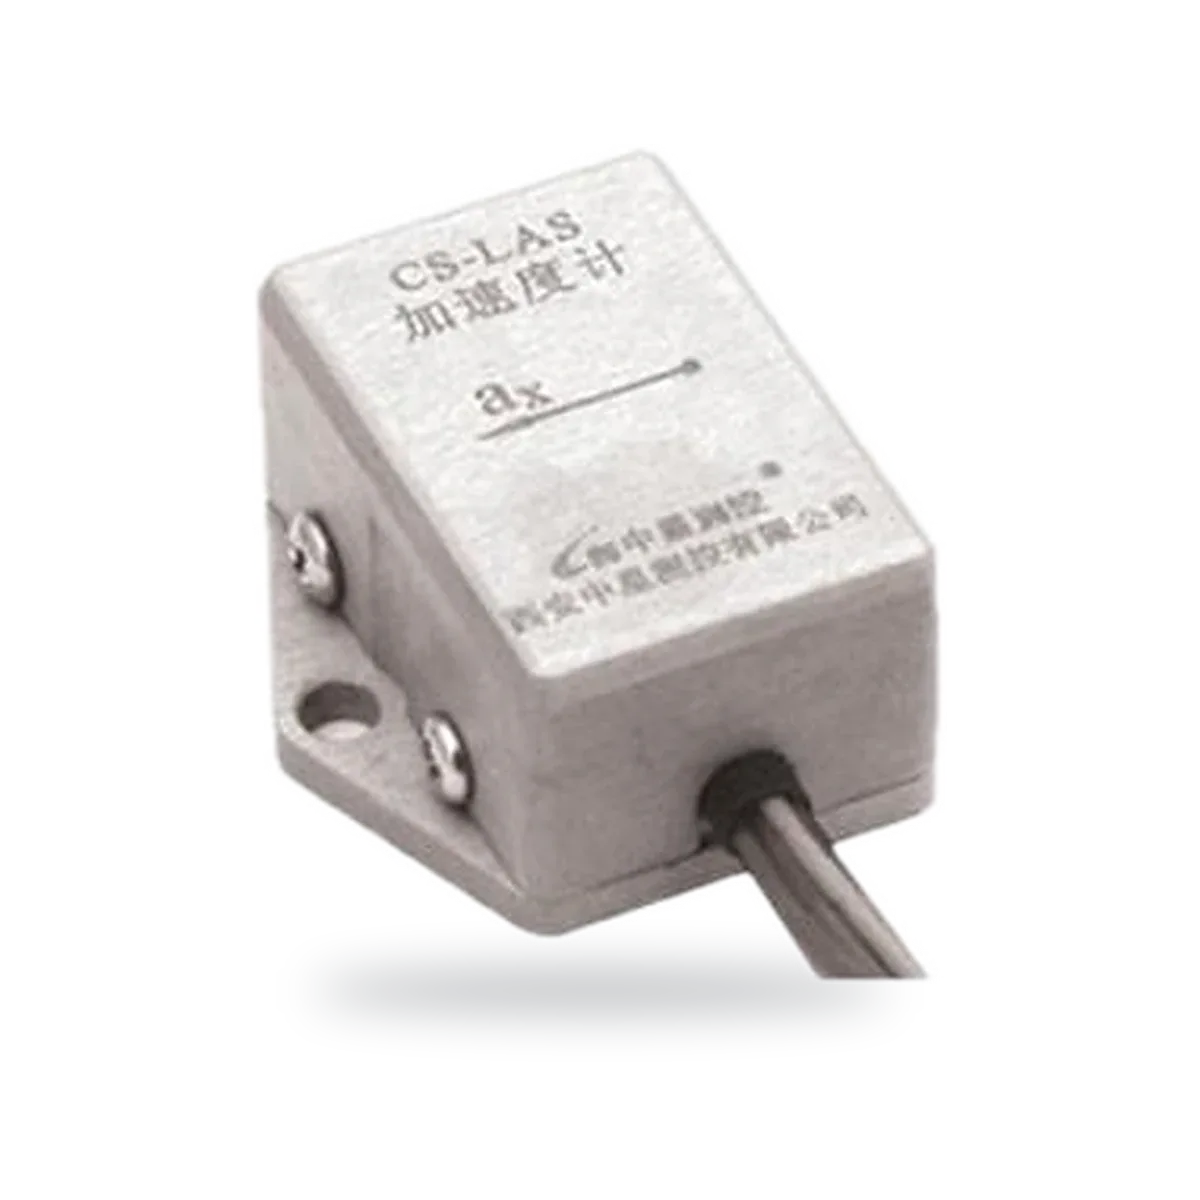
CS-LAS
Accéléromètre à un axe, sortie analogique 0.5–4.5V
- Sortie
- 0.5–4.5 V
- Tension d’alimentation
- 5 ± 0.25 VDC
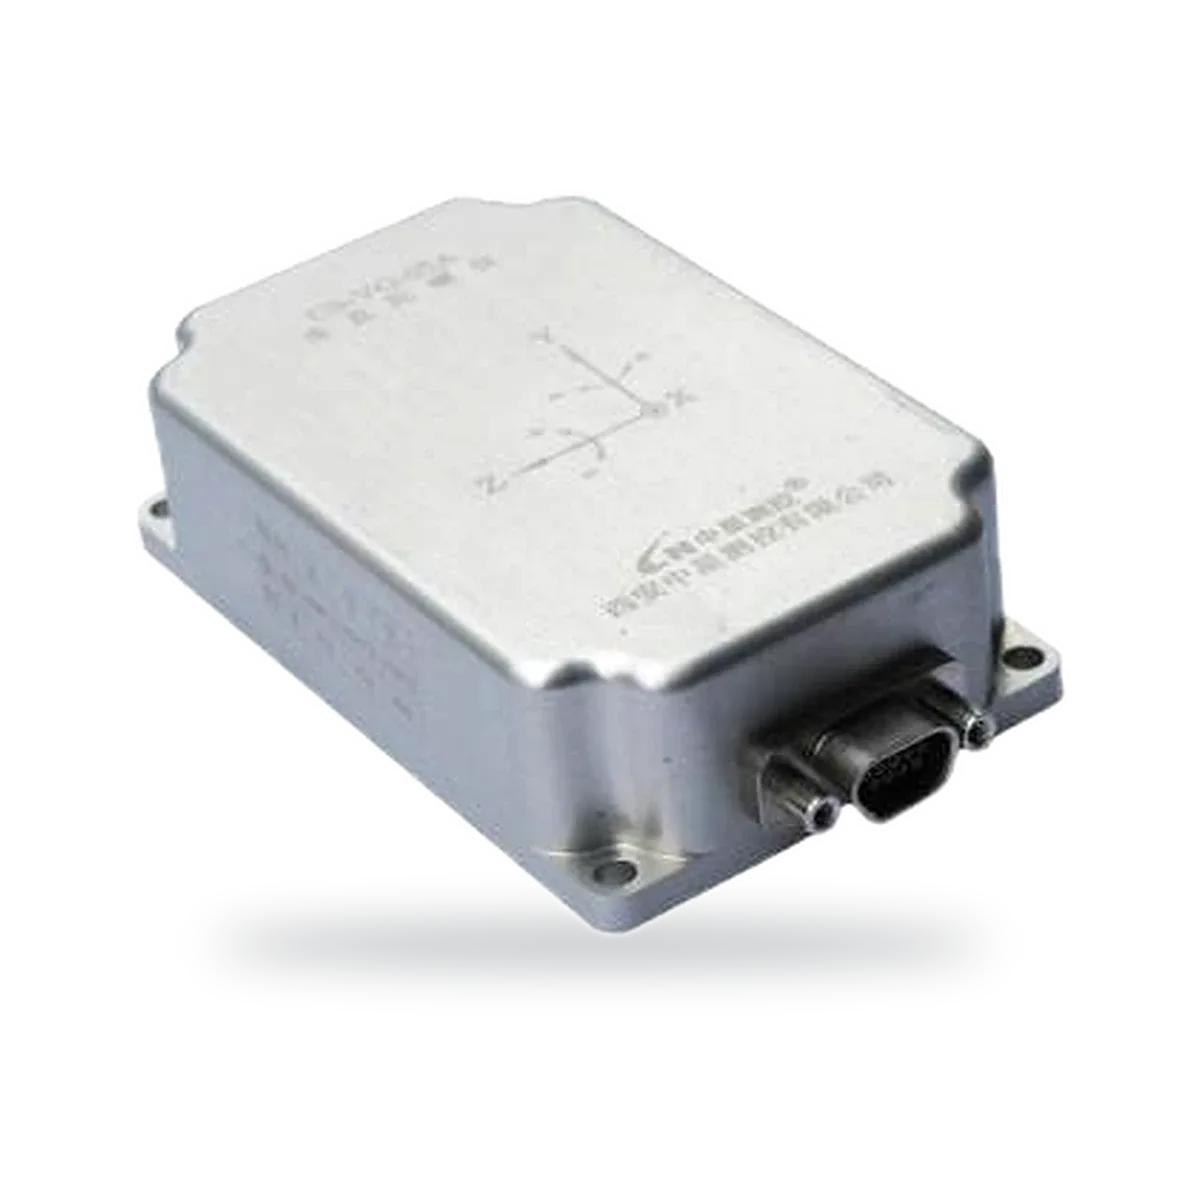
CS-VG-05
Gyroscope vertical, RS422, roulis ± 180°, tangage ± 90°
- Plage
- ± 180 °
- Précision
- <0.8 °