Sensori per Robot e AGV
Robot di servizio, robot di pulizia, tagliaerba e AGV usano sensori di distanza a ultrasuoni e laser per evitare gli ostacoli, e sensori inerziali per mantenere la rotta.
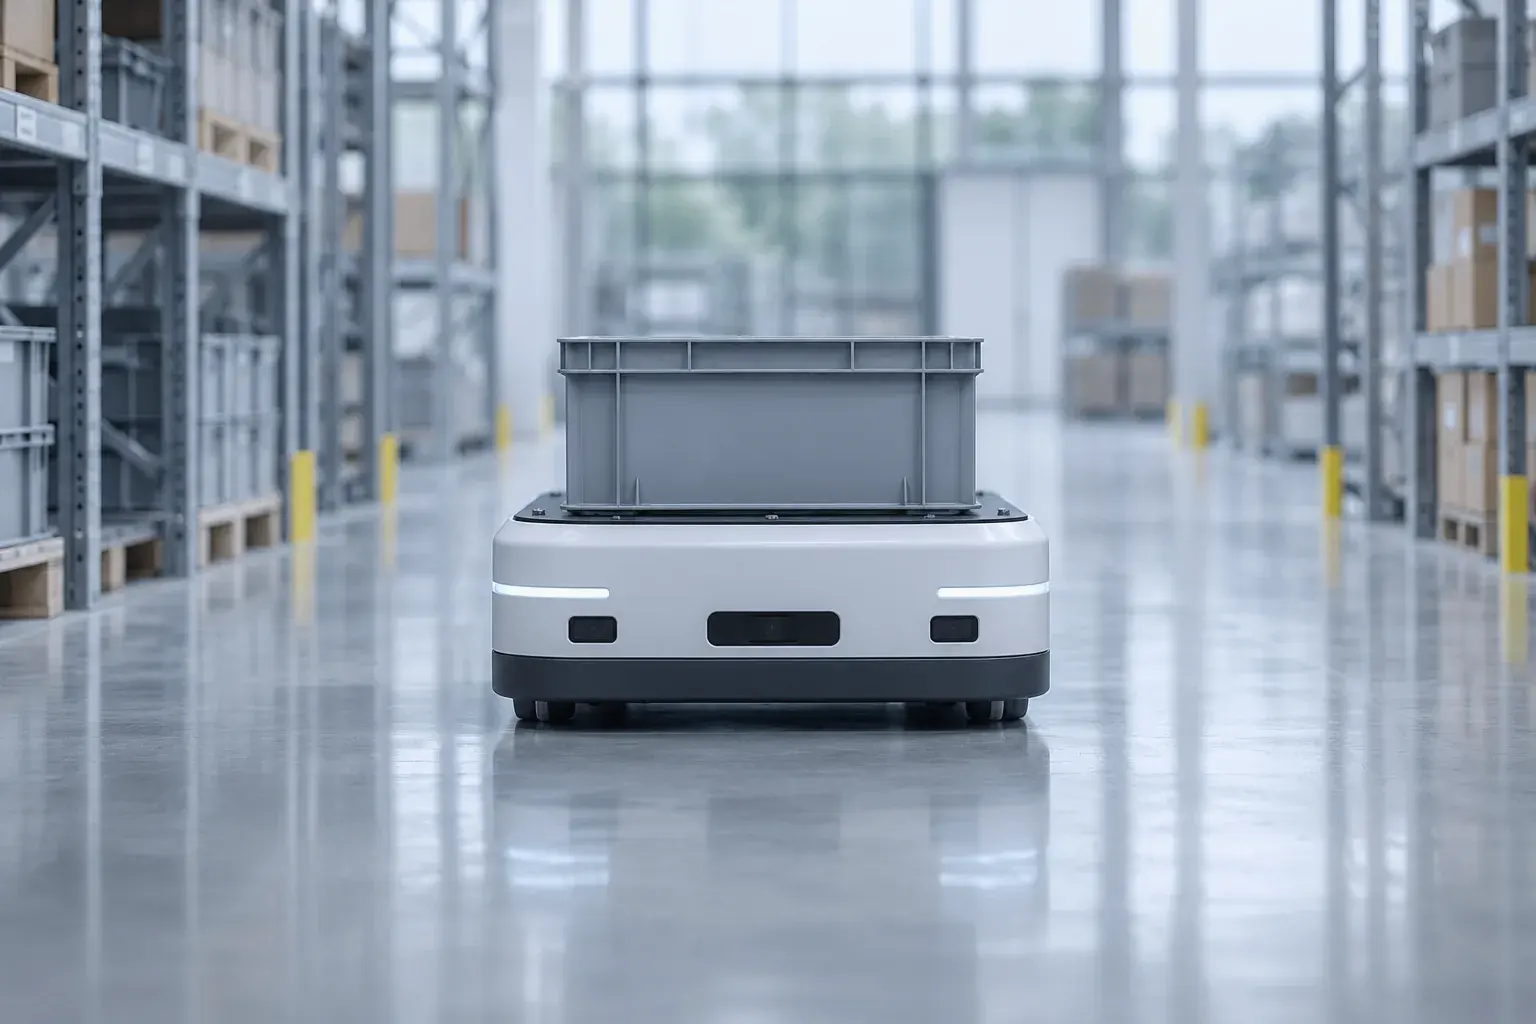
Famiglie di sensori per questa applicazione
- Sensori di distanza a ultrasuoni
- Moduli di misura senza contatto da pochi centimetri a diversi metri, anche impermeabili.
- Sensori di distanza laser
- Sensori ottici a tempo di volo per bersagli piccoli e fasci stretti.
- Sensori inerziali
- Accelerometri, sensori di velocità angolare, inclinometri, giroscopi verticali e IMU.
Modelli usati qui
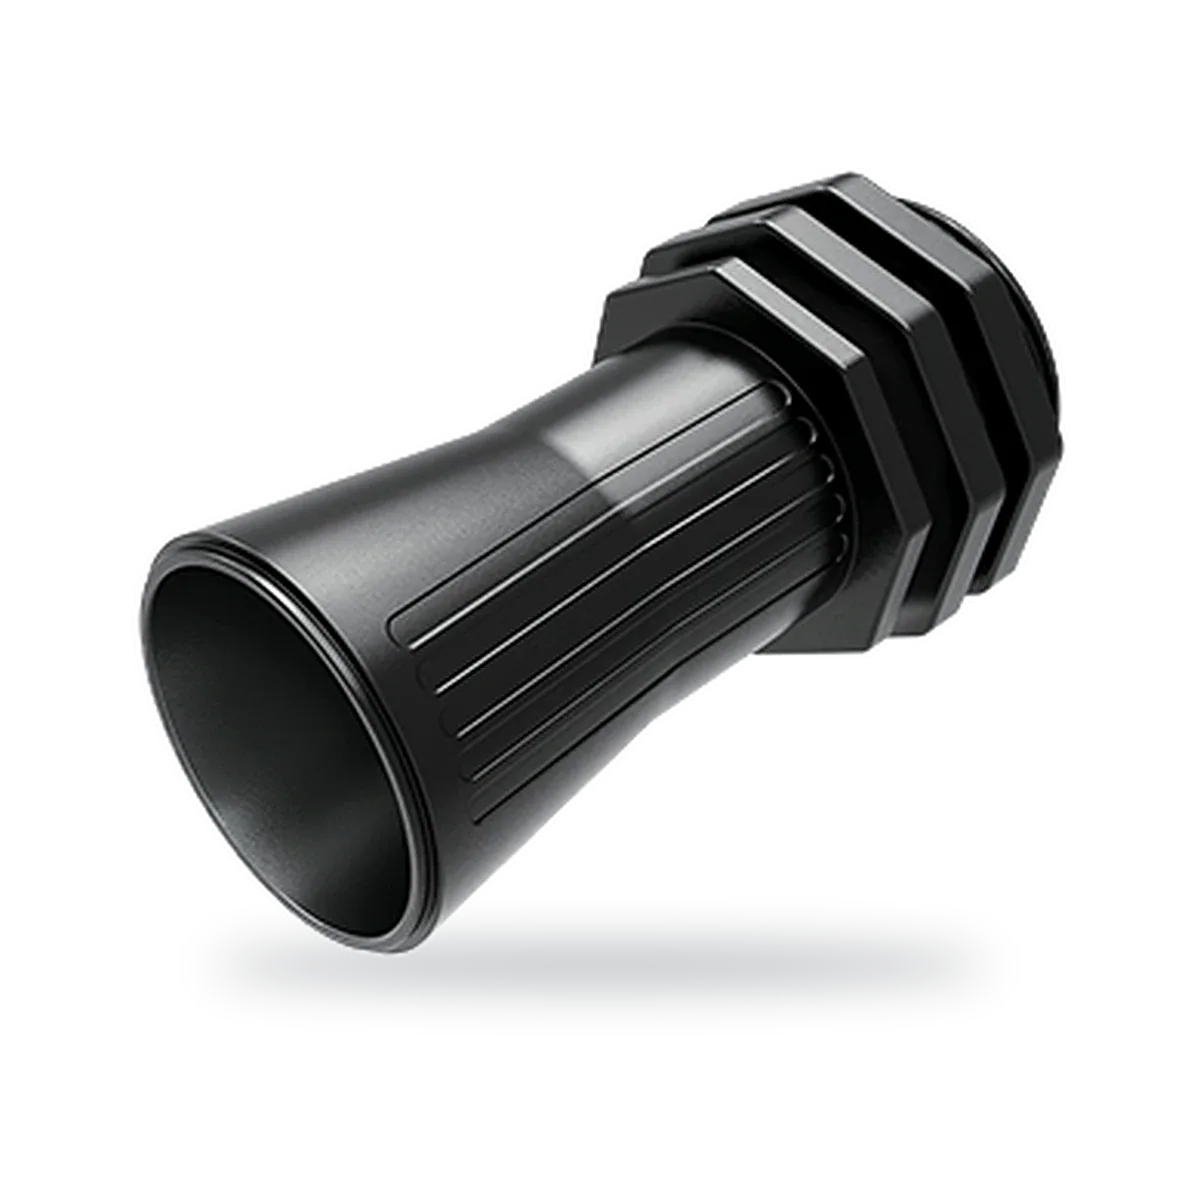
A01-V2.0
Sensore di distanza a ultrasuoni impermeabile, tromba opzionale, IP67
- Campo
- 28-450 cm
- Precisione
- ±(1+S* 0.3%)
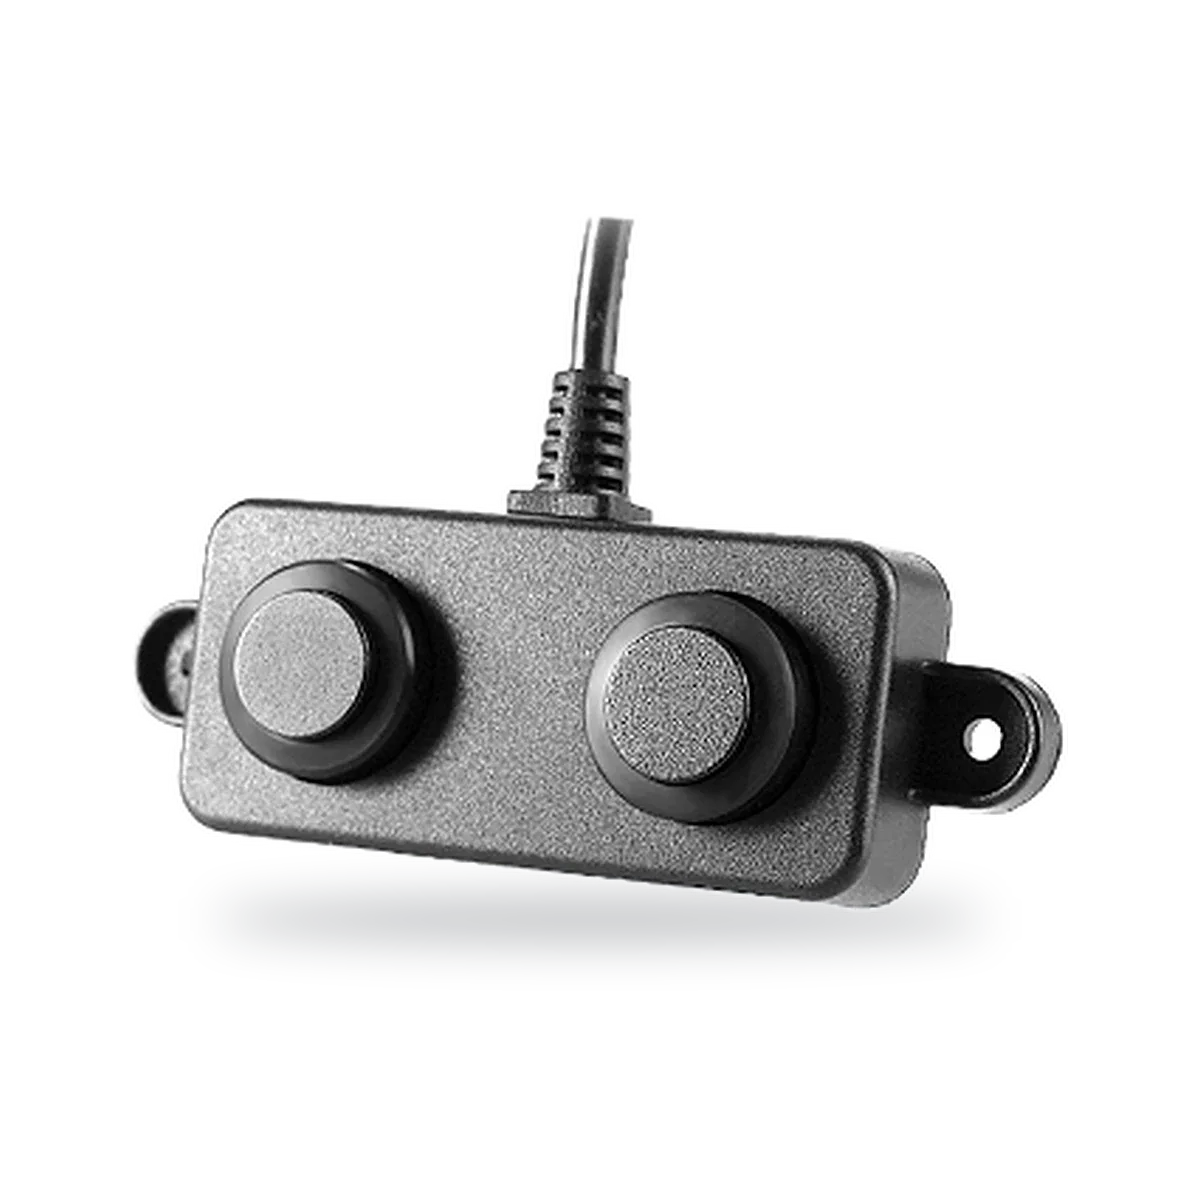
A02-V2.0
Sensore di distanza a ultrasuoni impermeabile a sonda separata, con custodia
- Campo
- 3cm-450cm
- Precisione
- ±(1+S* 0.3%)
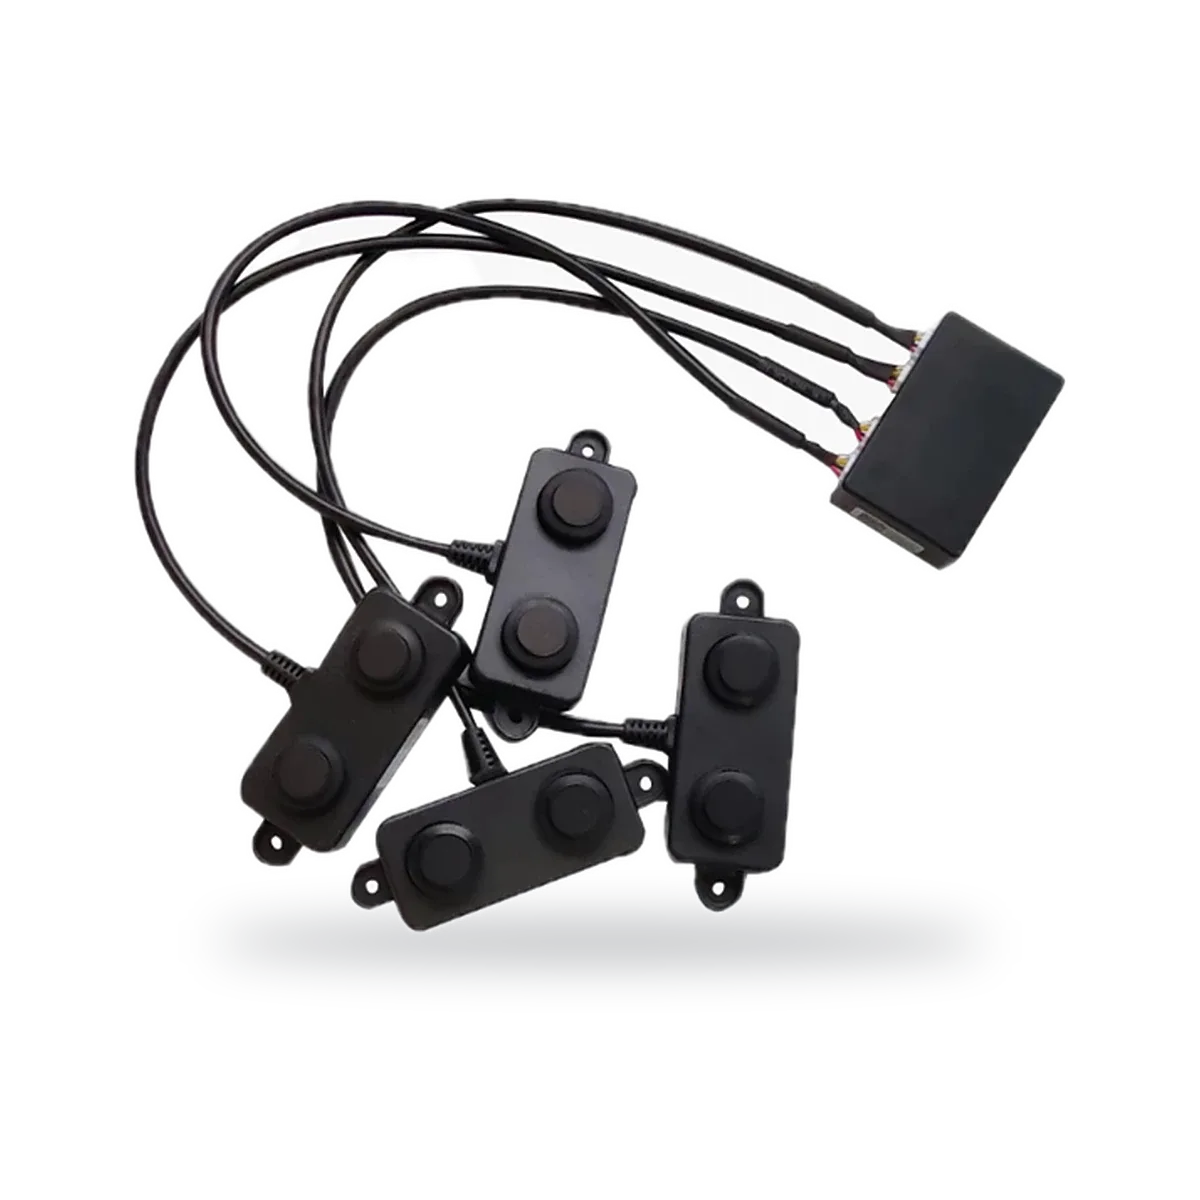
A02-V2.0
Sensore a ultrasuoni per evitare ostacoli, zona cieca ridotta
- Campo
- 3–450 cm
- Precisione
- ±(1+S*0.5%) cm
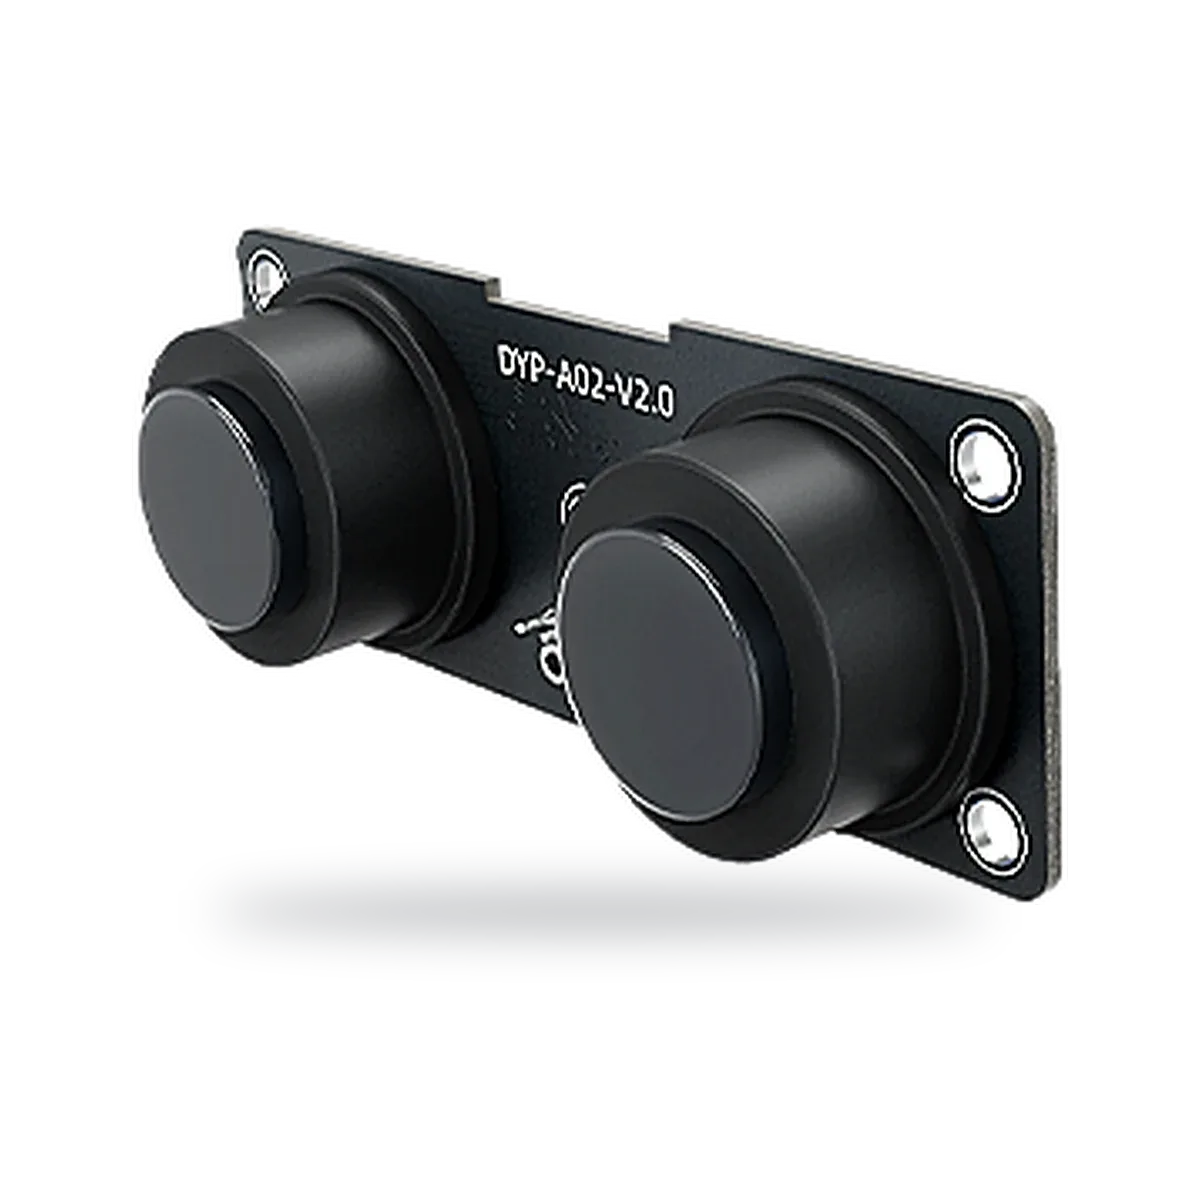
A02YY-V2.0
Modulo a ultrasuoni impermeabile a sonda separata, senza custodia
- Campo
- 3cm-450cm
- Precisione
- ±(1+S* 0.3%)
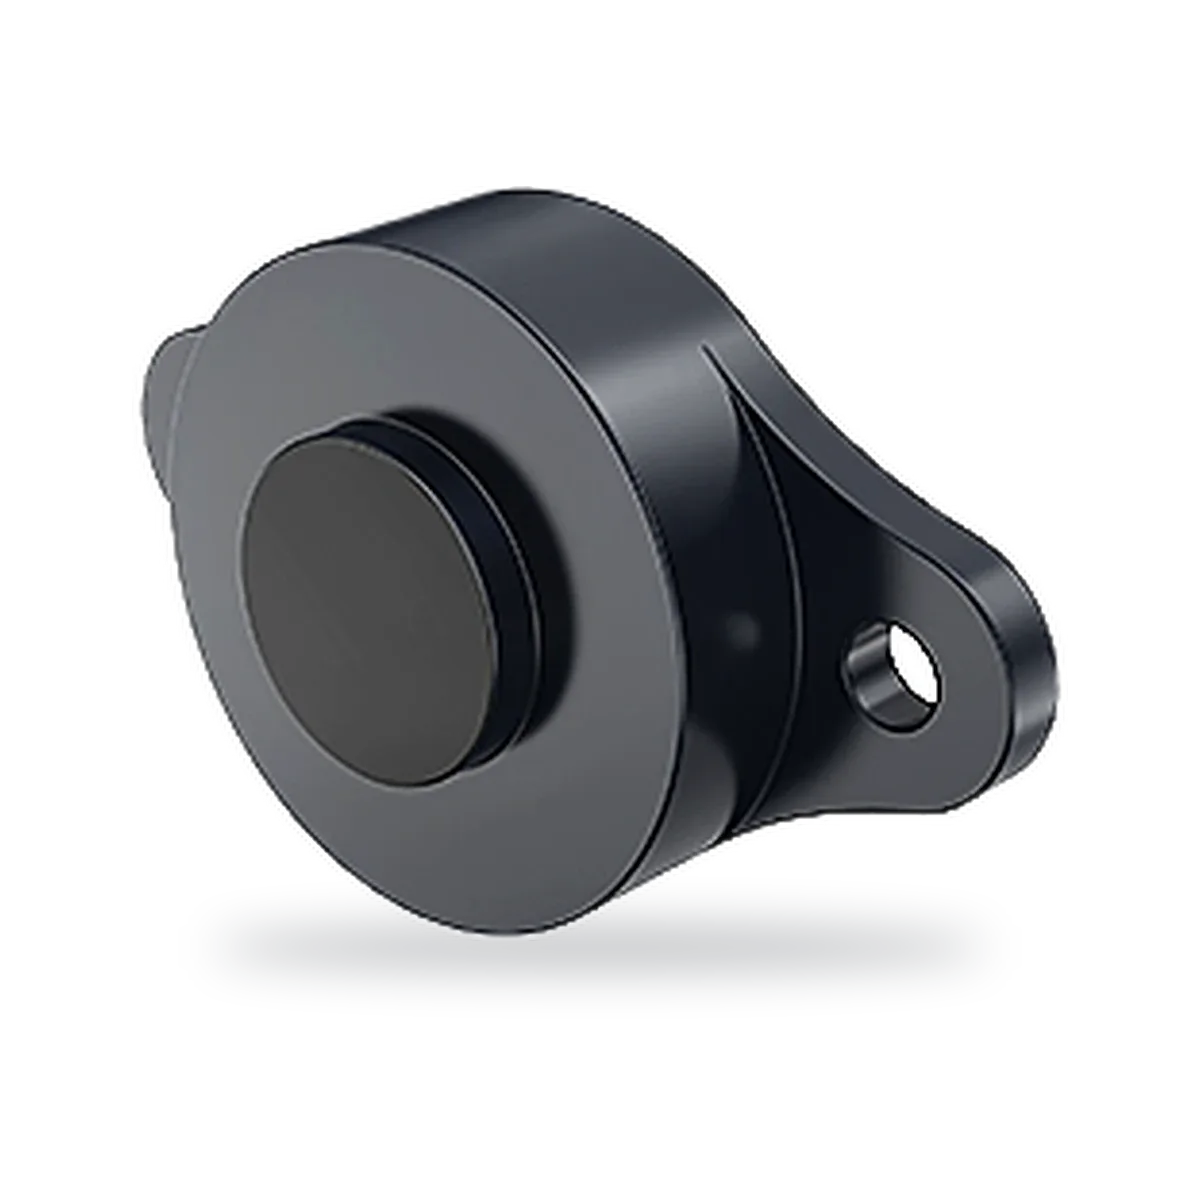
R01-V1.0
Sensore di distanza laser impermeabile, da 2 a 400 cm, IP67
- Campo
- 2–400 cm
- Zona cieca
- 2 cm
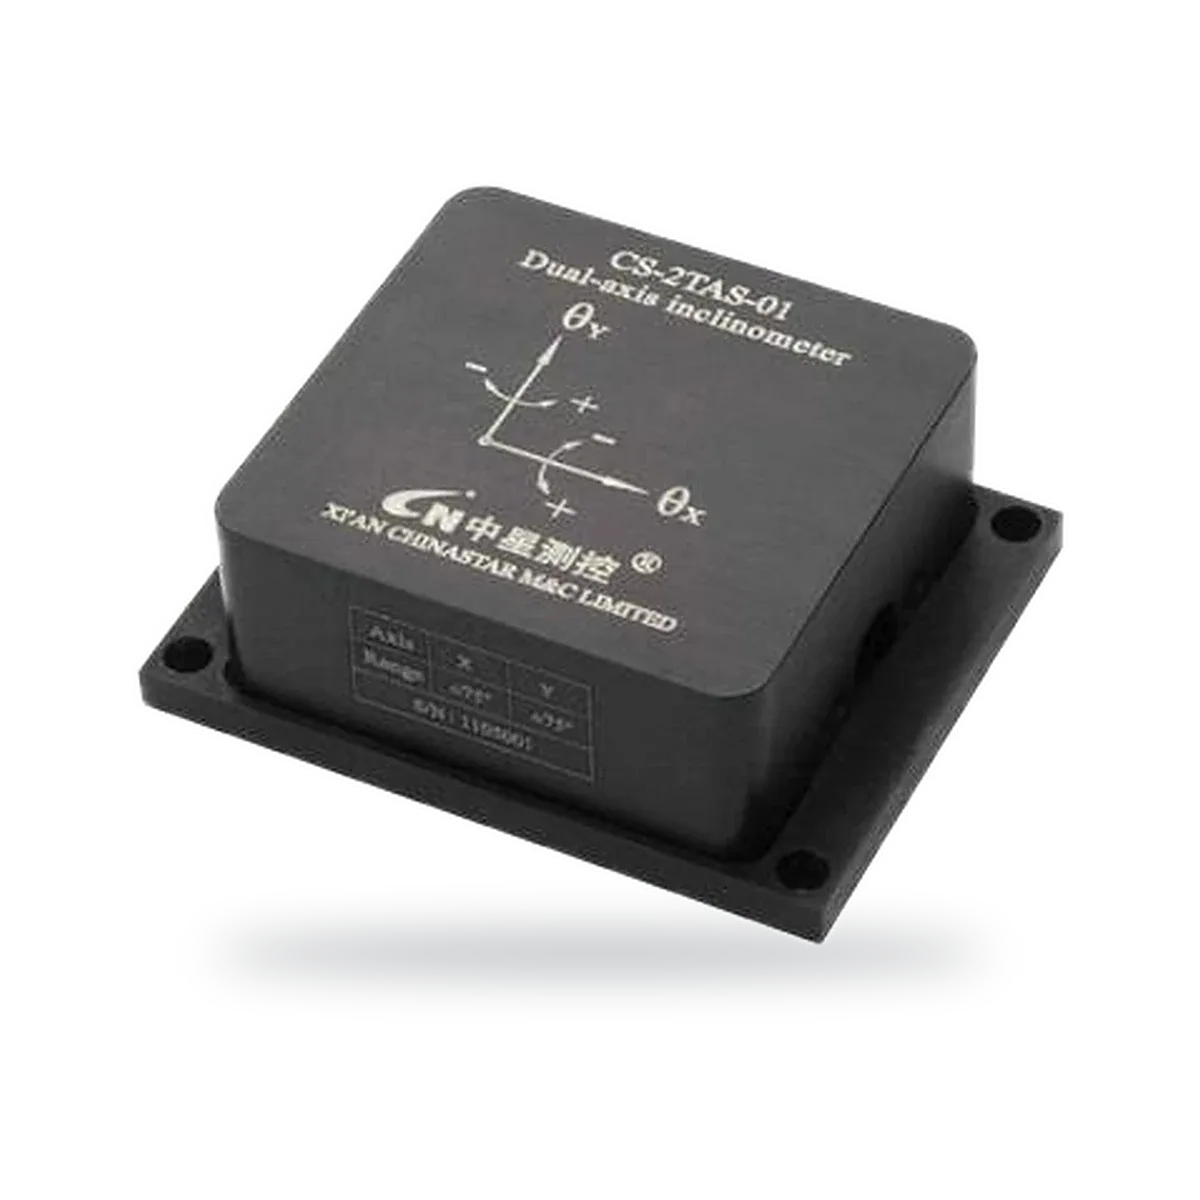
CS-2TAS-01A/B/D/F/G
Inclinometro a due assi, uscita in tensione, corrente o digitale
- Uscita
- 0.5–4.5V, Voltage output
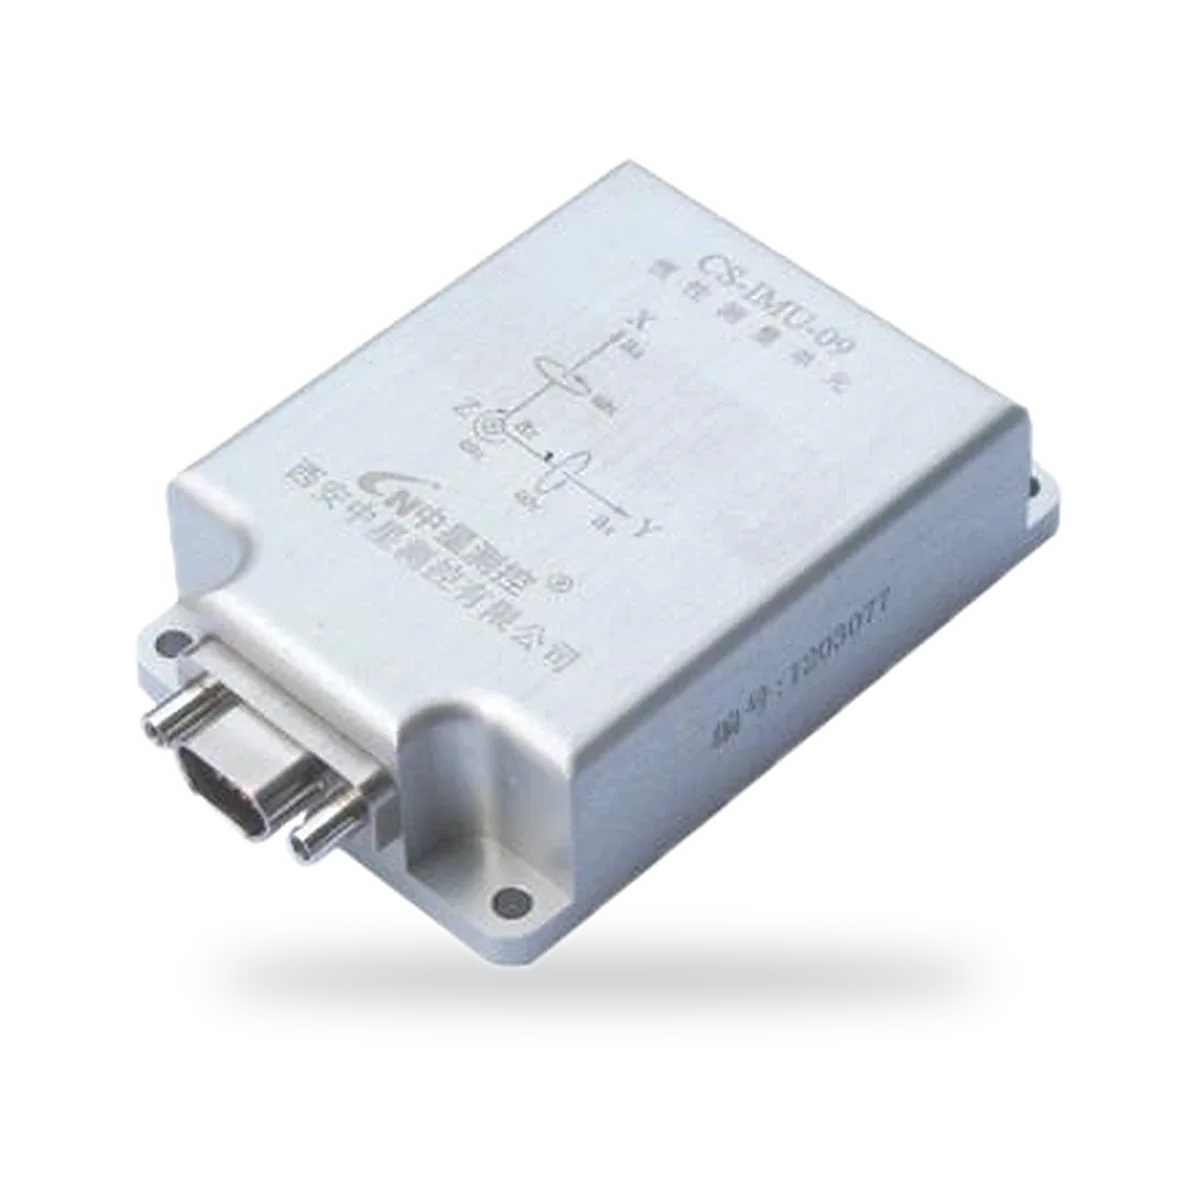
CS-IMU-09
Unità di misura inerziale per il galoppo delle linee aeree
- Campo
- ± 250 ° / s
- Uscita
- UART (TTL level)
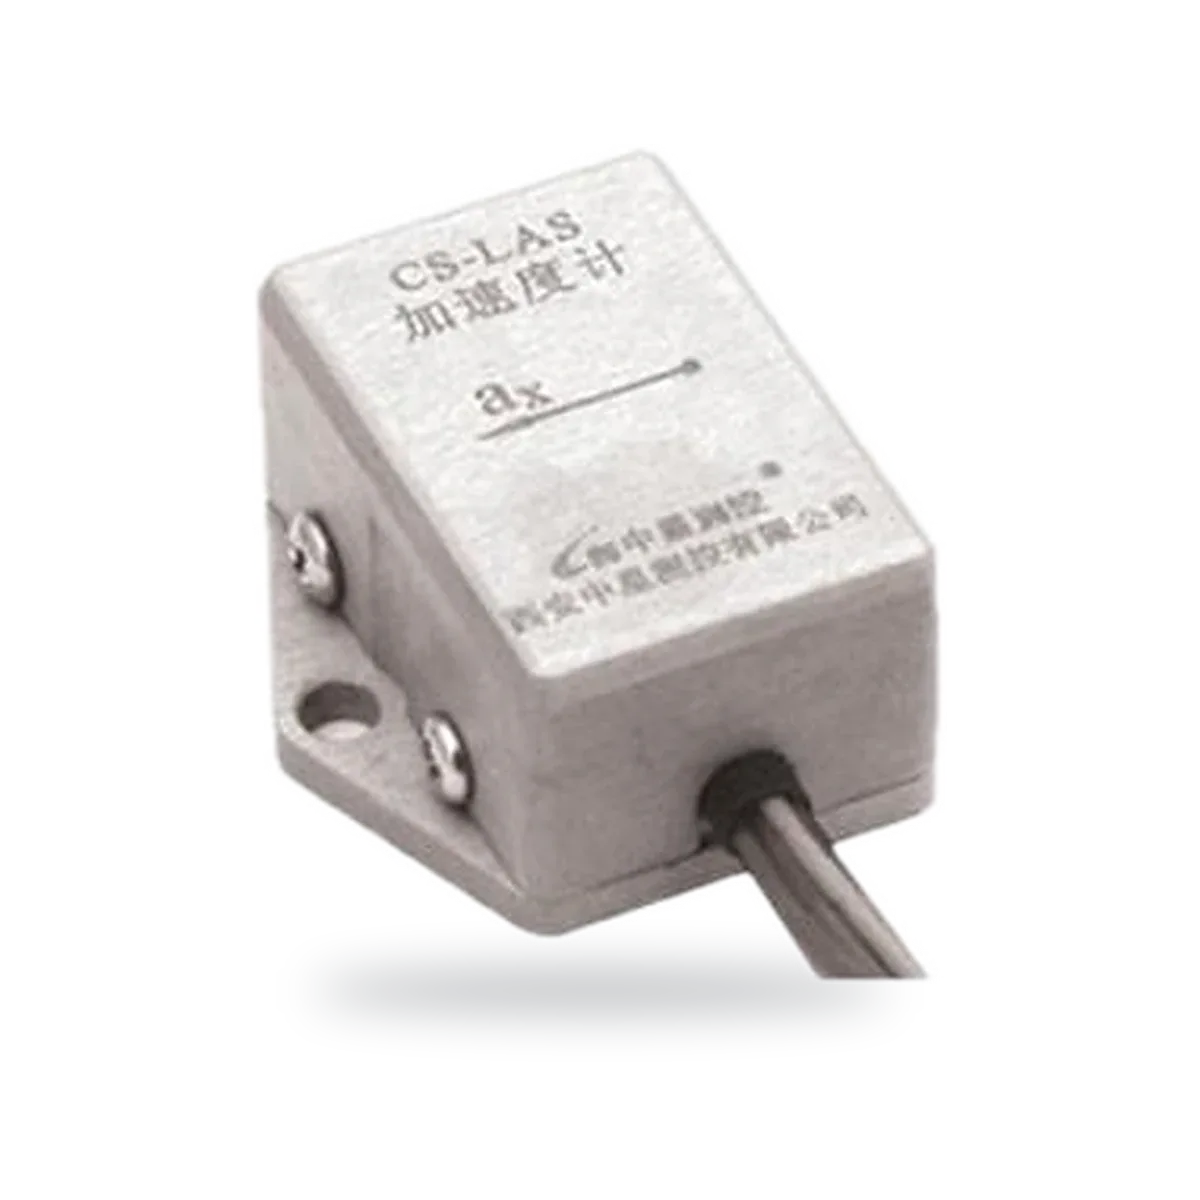
CS-LAS
Accelerometro monoassiale, uscita analogica 0.5–4.5V
- Uscita
- 0.5–4.5 V
- Tensione di alimentazione
- 5 ± 0.25 VDC
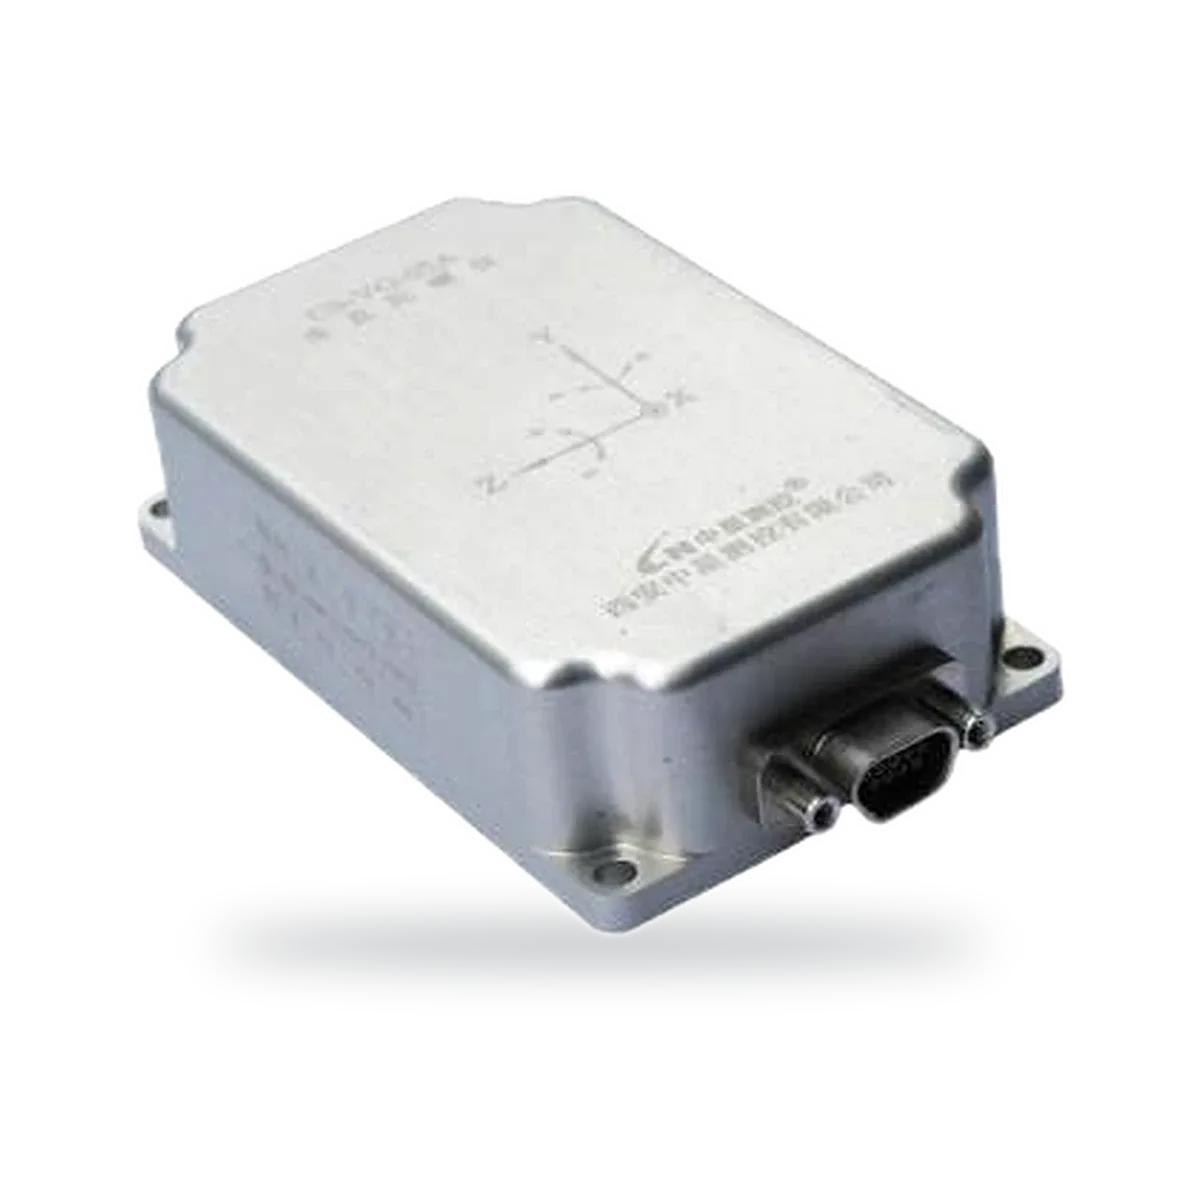
CS-VG-05
Giroscopio verticale, RS422, rollio ± 180°, beccheggio ± 90°
- Campo
- ± 180 °
- Precisione
- <0.8 °