Sensoren für Roboter und AGVs
Serviceroboter, Reinigungsroboter, Mähroboter und AGVs nutzen Ultraschall- und Laser-Abstandssensoren zur Hinderniserkennung und Inertialsensoren zum Halten der Fahrtrichtung.
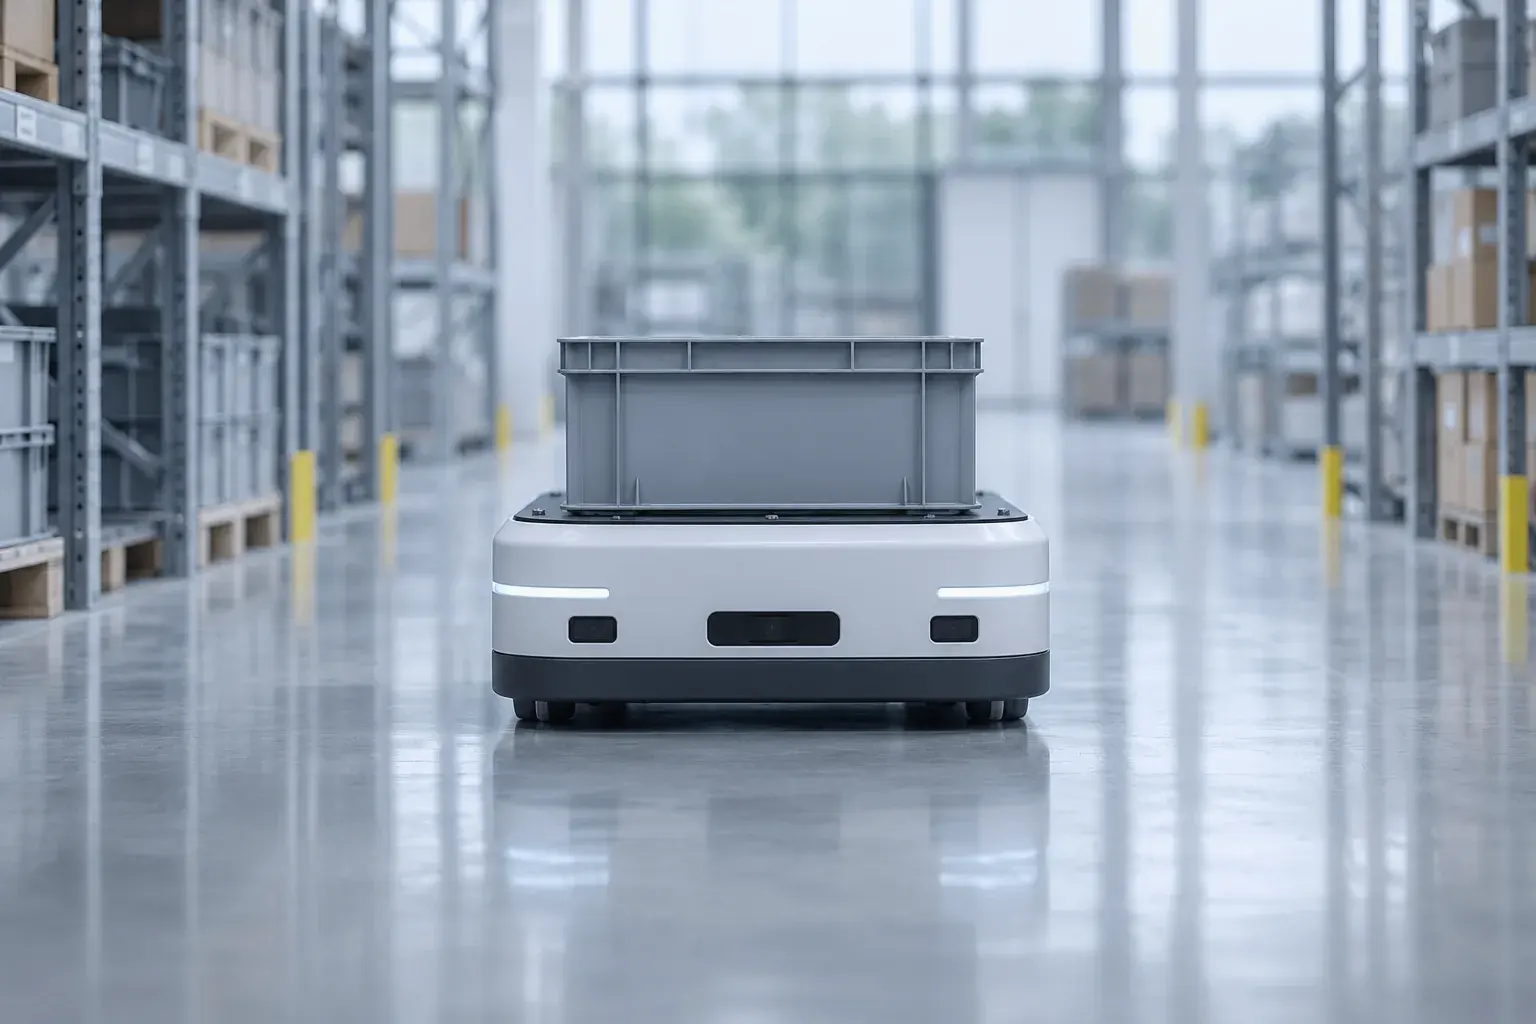
Sensorfamilien für diese Anwendung
- Ultraschall-Abstandssensoren
- Berührungslose Entfernungsmodule von wenigen Zentimetern bis zu mehreren Metern, auch wasserdicht.
- Laser-Abstandssensoren
- Optische Laufzeitsensoren für kleine Objekte und schmale Strahlen.
- Inertialsensoren
- Beschleunigungssensoren, Drehratensensoren, Neigungssensoren, Vertikalkreisel und IMUs.
Hier eingesetzte Modelle
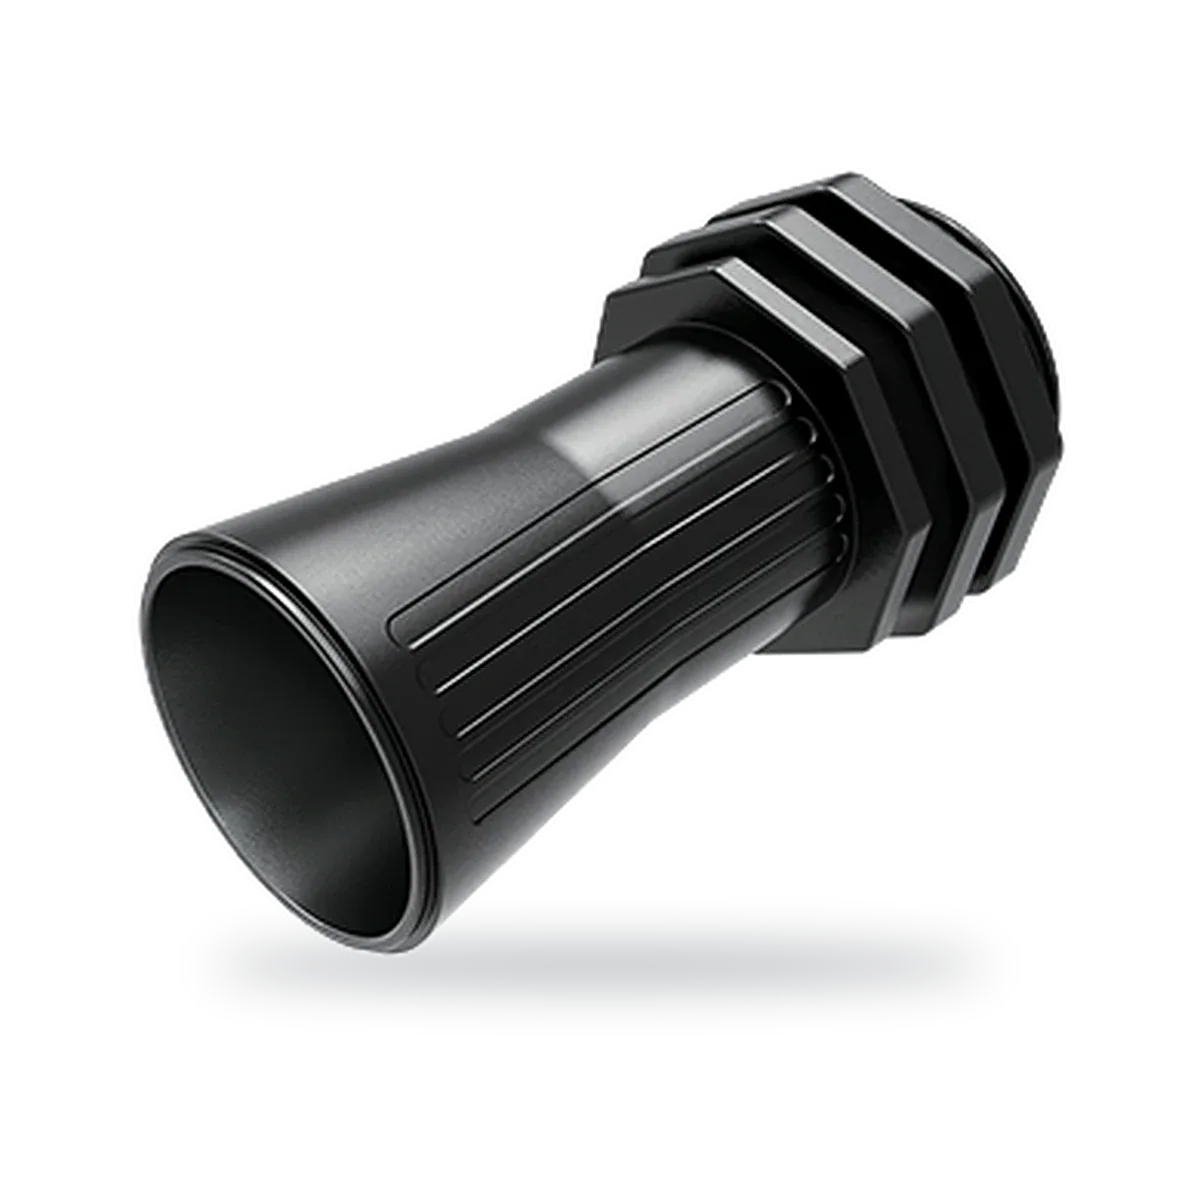
A01-V2.0
Wasserdichter Ultraschall-Abstandssensor, Trichter optional, IP67
- Messbereich
- 28-450 cm
- Genauigkeit
- ±(1+S* 0.3%)
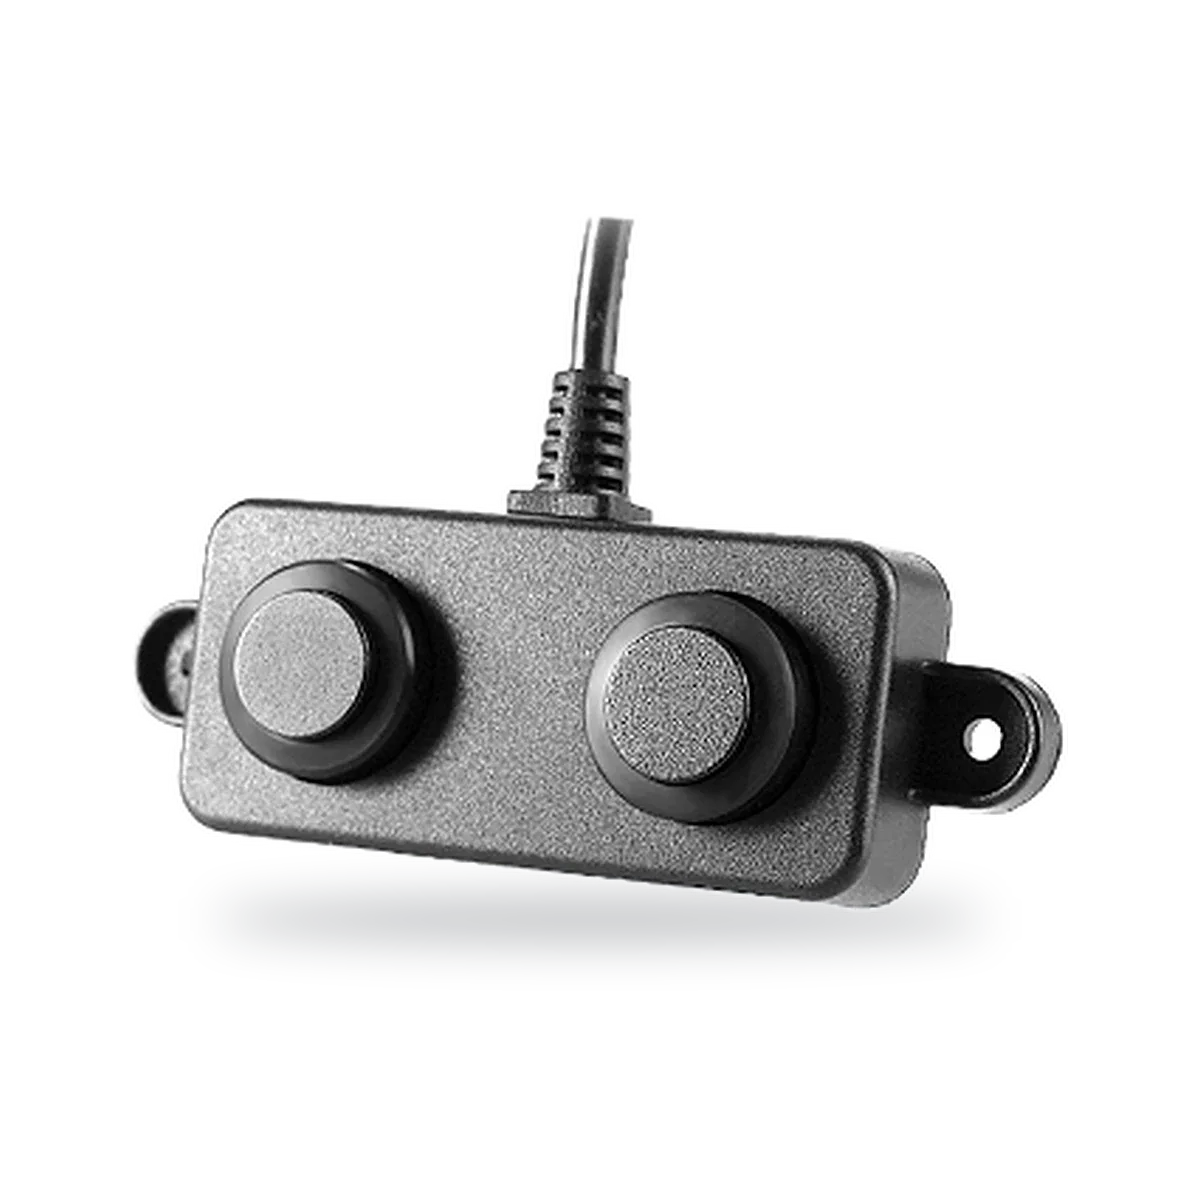
A02-V2.0
Wasserdichter Ultraschall-Abstandssensor mit getrennter Sonde, im Gehäuse
- Messbereich
- 3cm-450cm
- Genauigkeit
- ±(1+S* 0.3%)
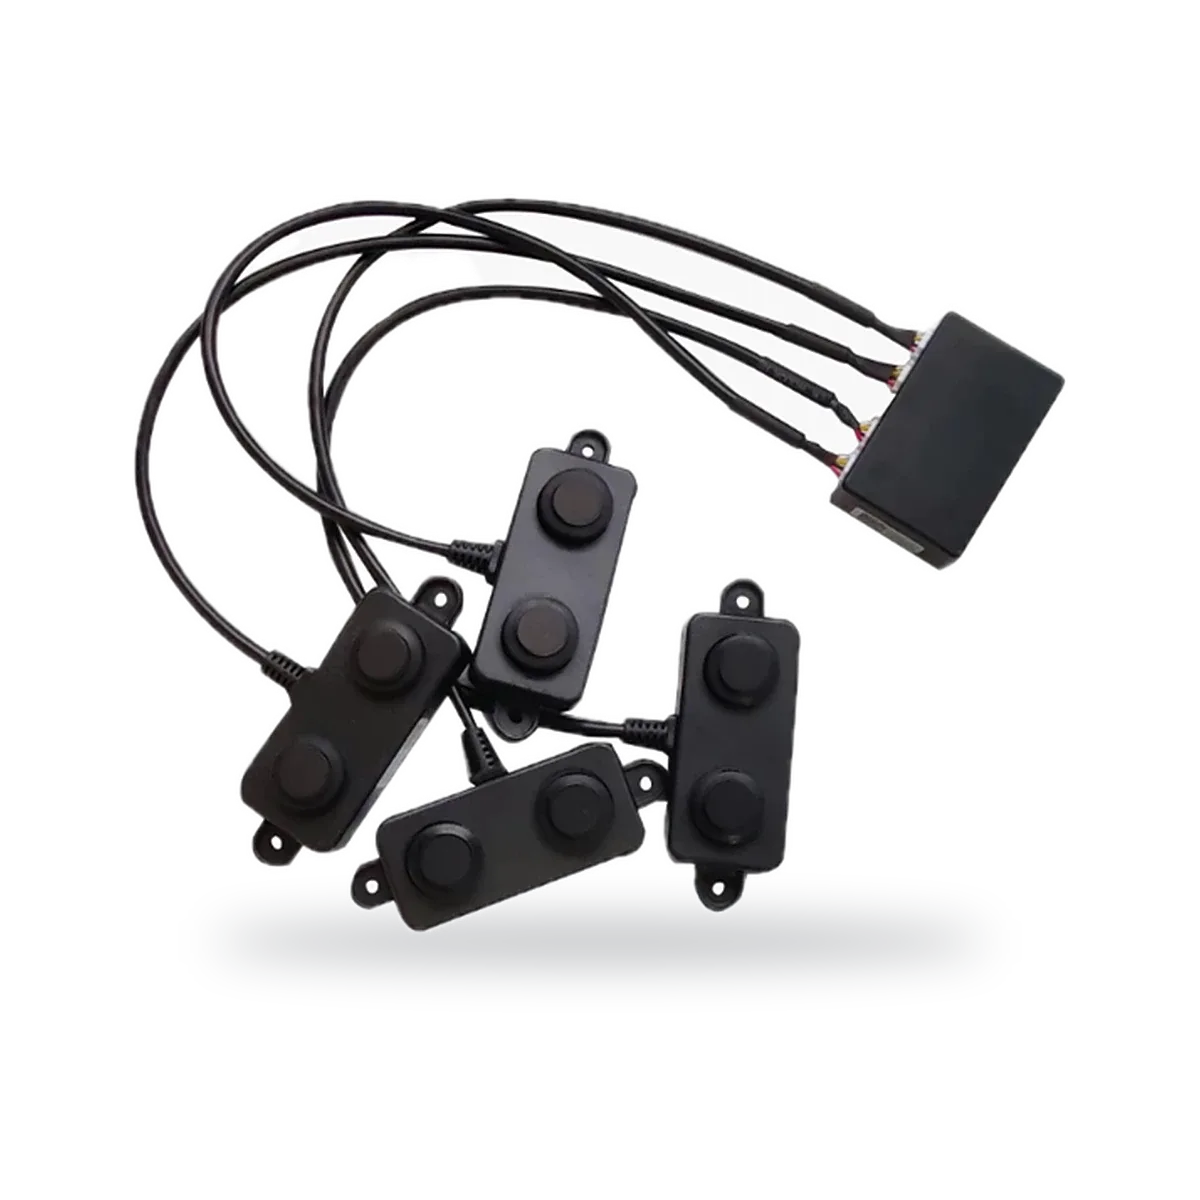
A02-V2.0
Ultraschallsensor zur Hinderniserkennung mit kleiner Blindzone
- Messbereich
- 3–450 cm
- Genauigkeit
- ±(1+S*0.5%) cm
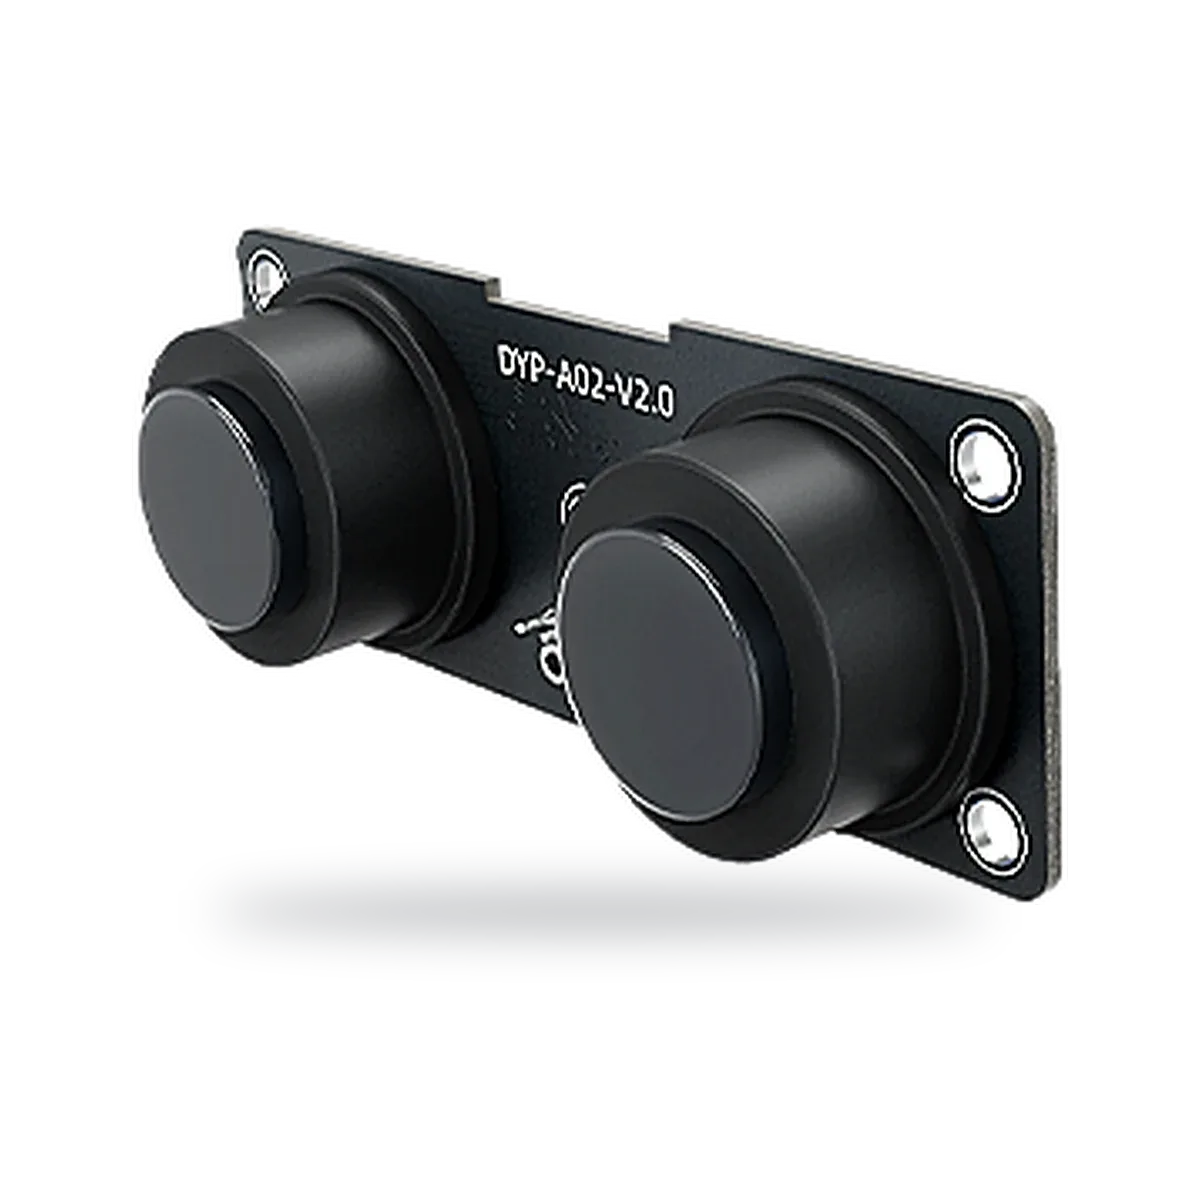
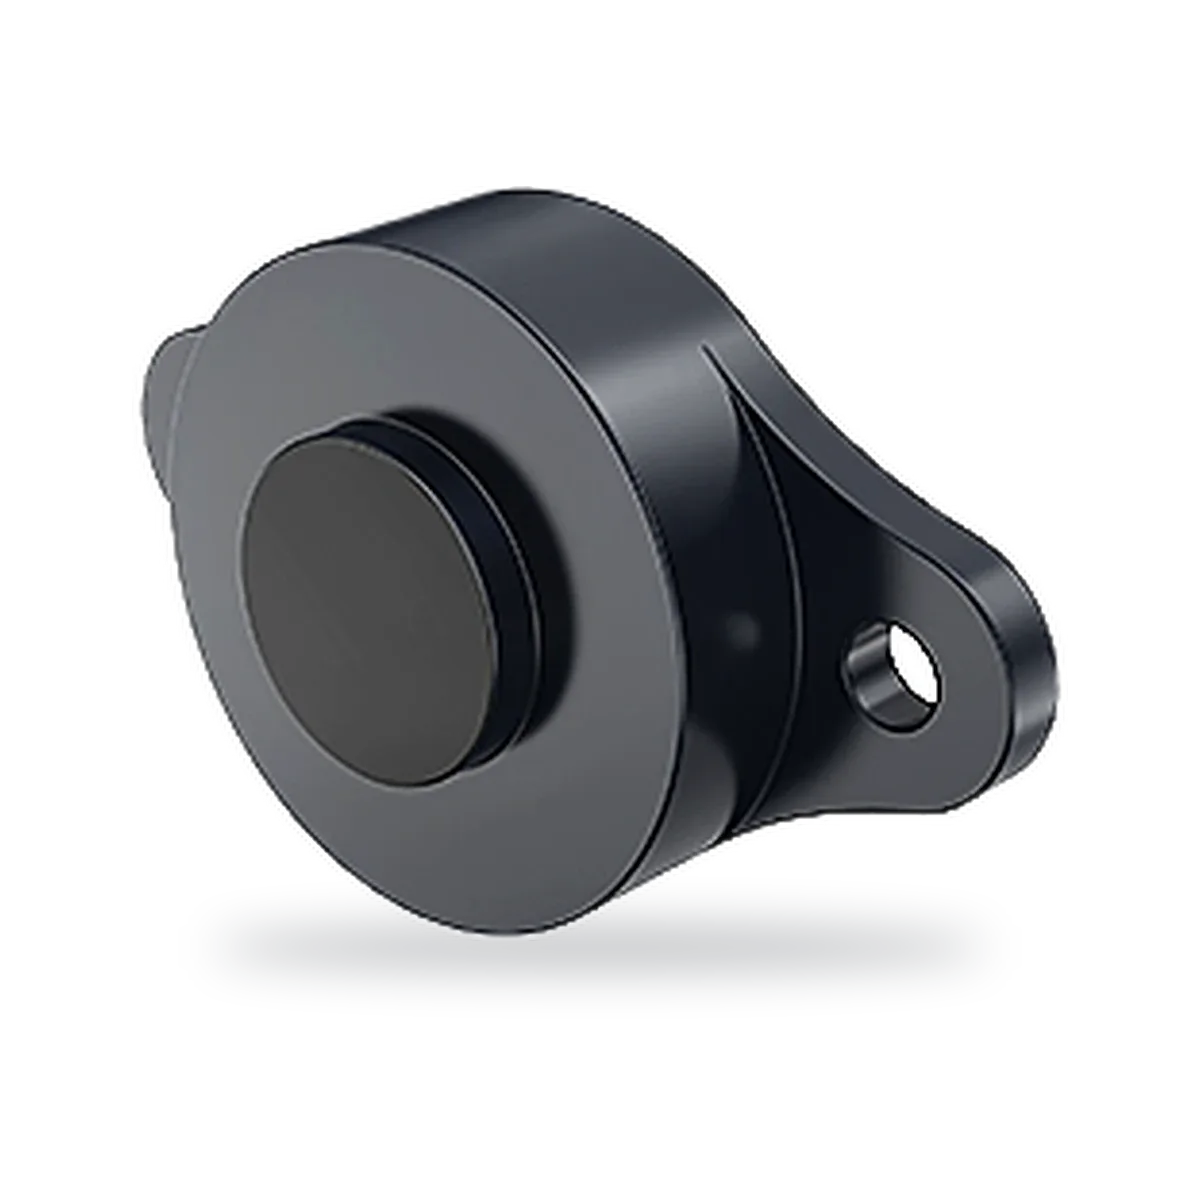
A02YY-V2.0
Wasserdichtes Ultraschallmodul mit getrennter Sonde, ohne Gehäuse
- Messbereich
- 3cm-450cm
- Genauigkeit
- ±(1+S* 0.3%)
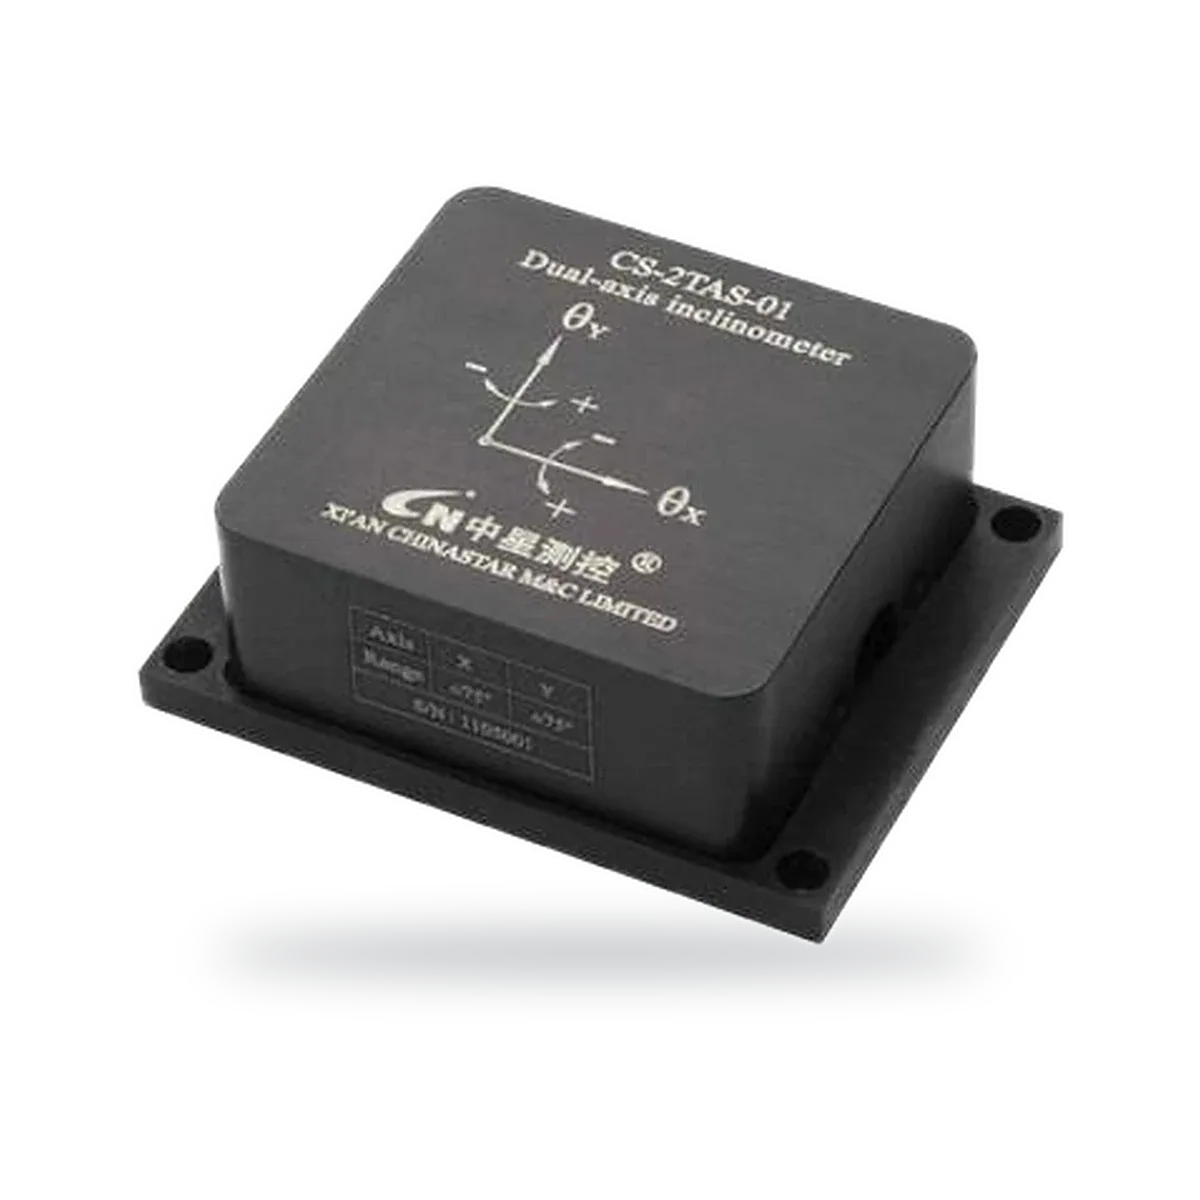
R01-V1.0
Wasserdichter Laser-Abstandssensor, 2 bis 400 cm, IP67
- Messbereich
- 2–400 cm
- Blindzone
- 2 cm
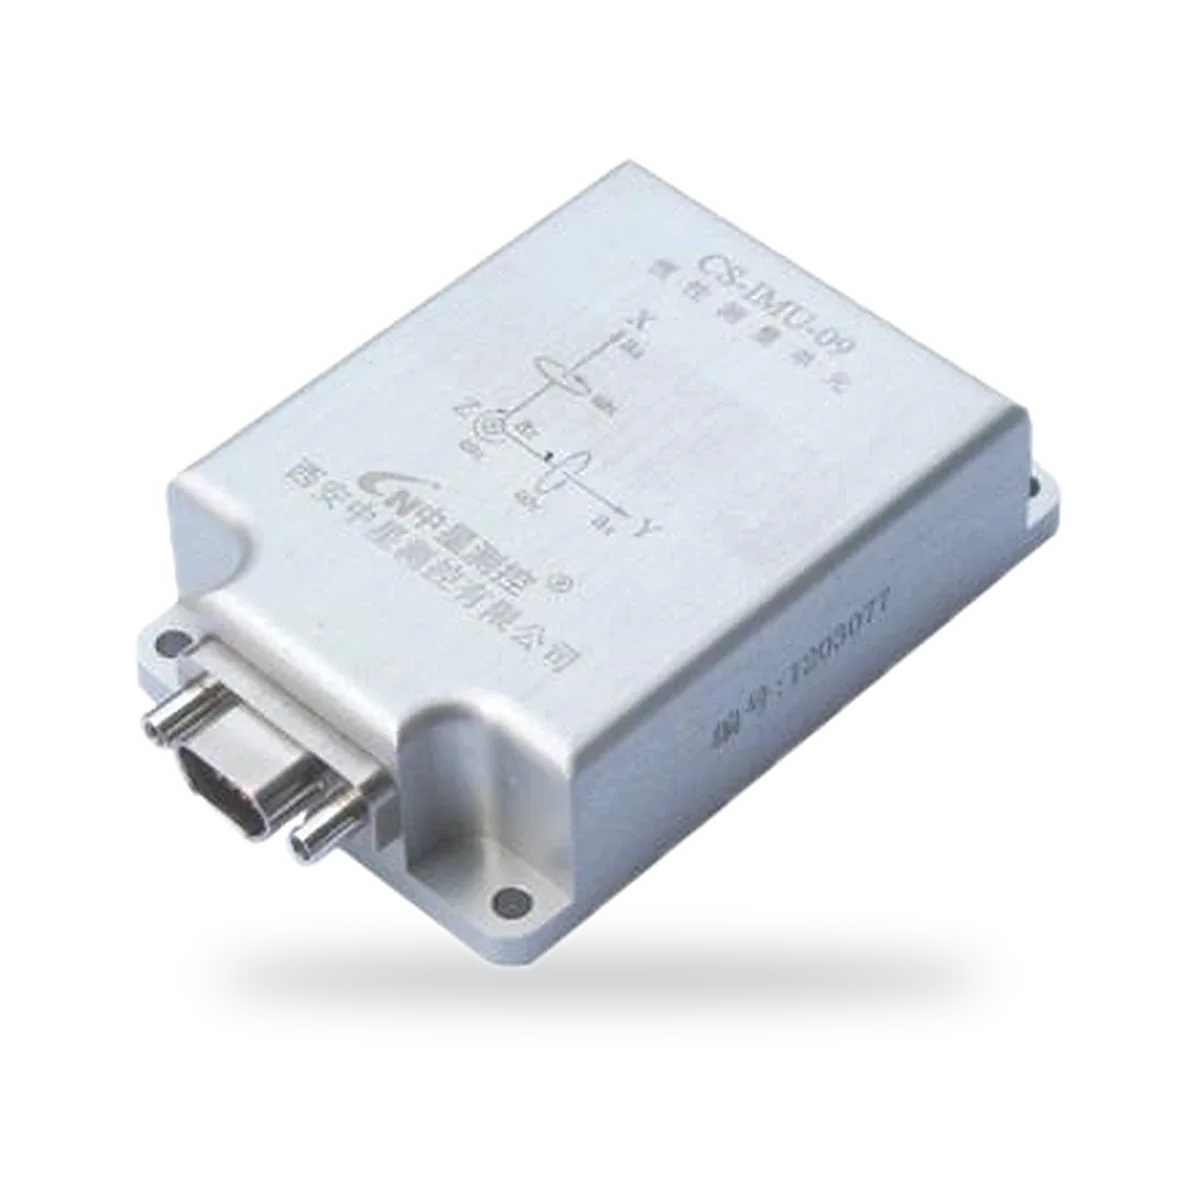
CS-2TAS-01A/B/D/F/G
Zweiachsiger Neigungssensor, Spannung, Strom oder digital
- Ausgang
- 0.5–4.5V, Voltage output
CS-IMU-09
Inertiale Messeinheit für Freileitungsgalopping
- Messbereich
- ± 250 ° / s
- Ausgang
- UART (TTL level)
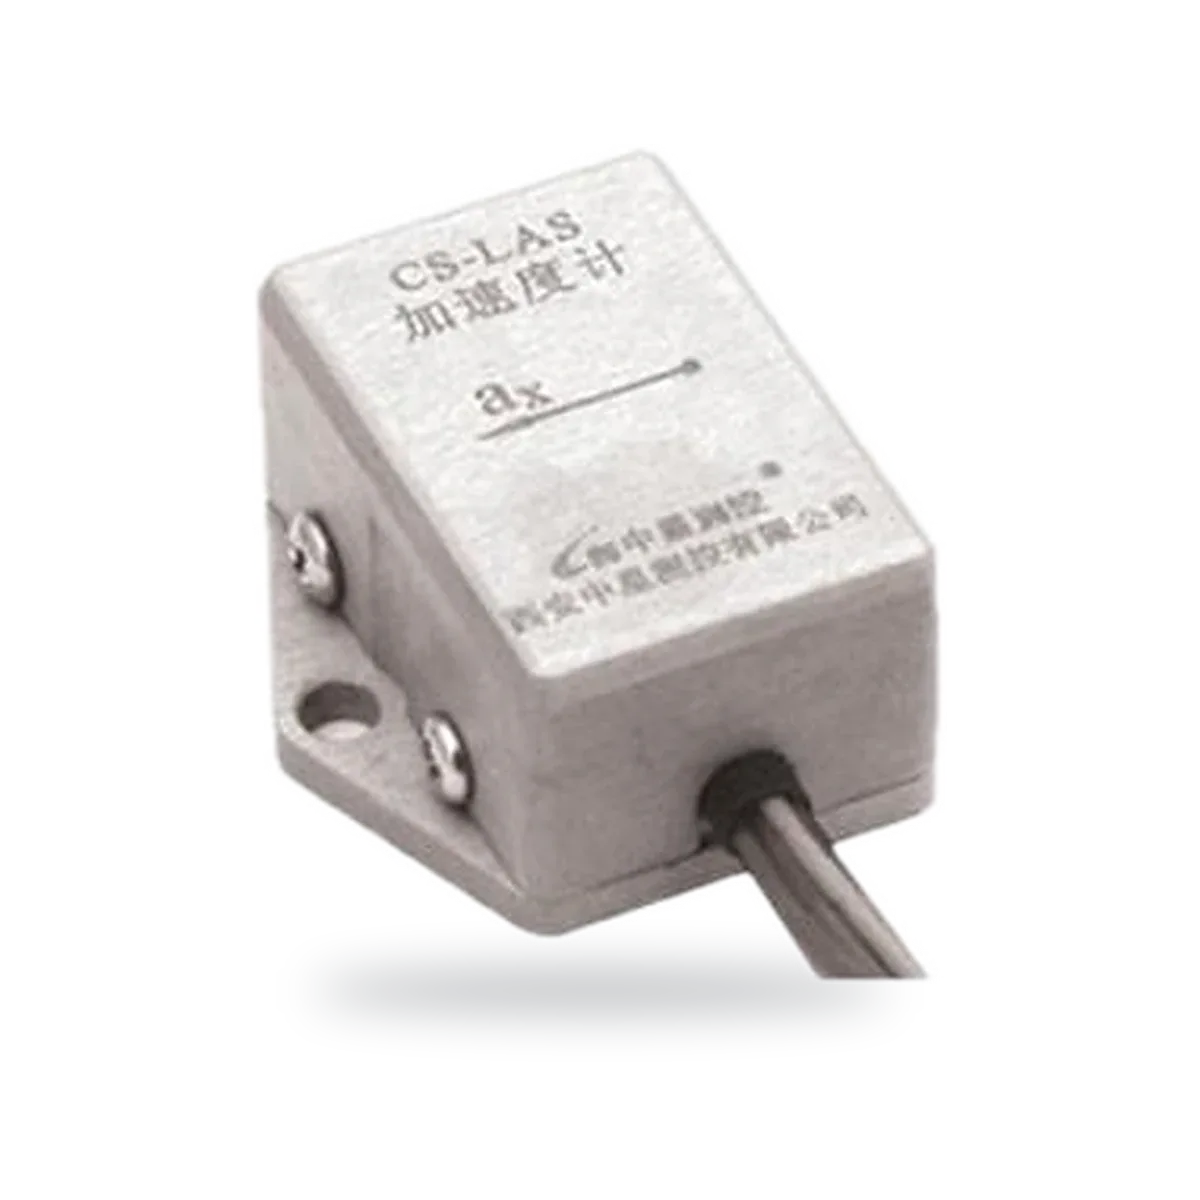
CS-LAS
Einachsiger Beschleunigungssensor, analoger Ausgang 0.5–4.5V
- Ausgang
- 0.5–4.5 V
- Versorgungsspannung
- 5 ± 0.25 VDC
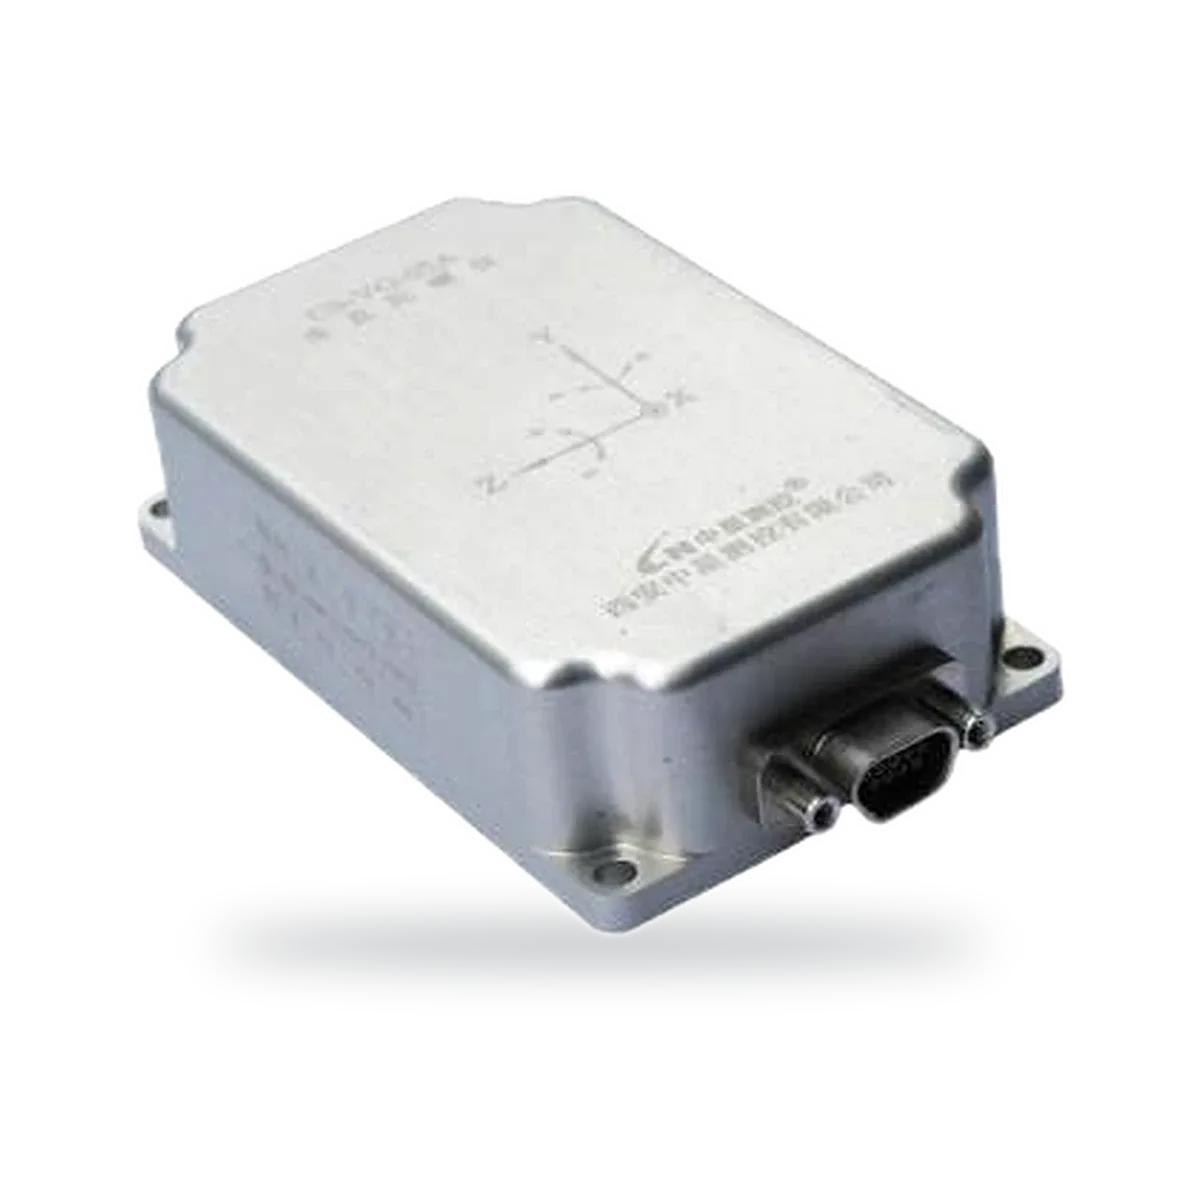
CS-VG-05
Vertikalkreisel, RS422, Roll ± 180°, Nick ± 90°
- Messbereich
- ± 180 °
- Genauigkeit
- <0.8 °