Sensores para Robots y AGV
Los robots de servicio, los robots de limpieza, los cortacéspedes y los AGV usan sensores de distancia ultrasónicos y láser para evitar obstáculos, y sensores inerciales para mantener el rumbo.
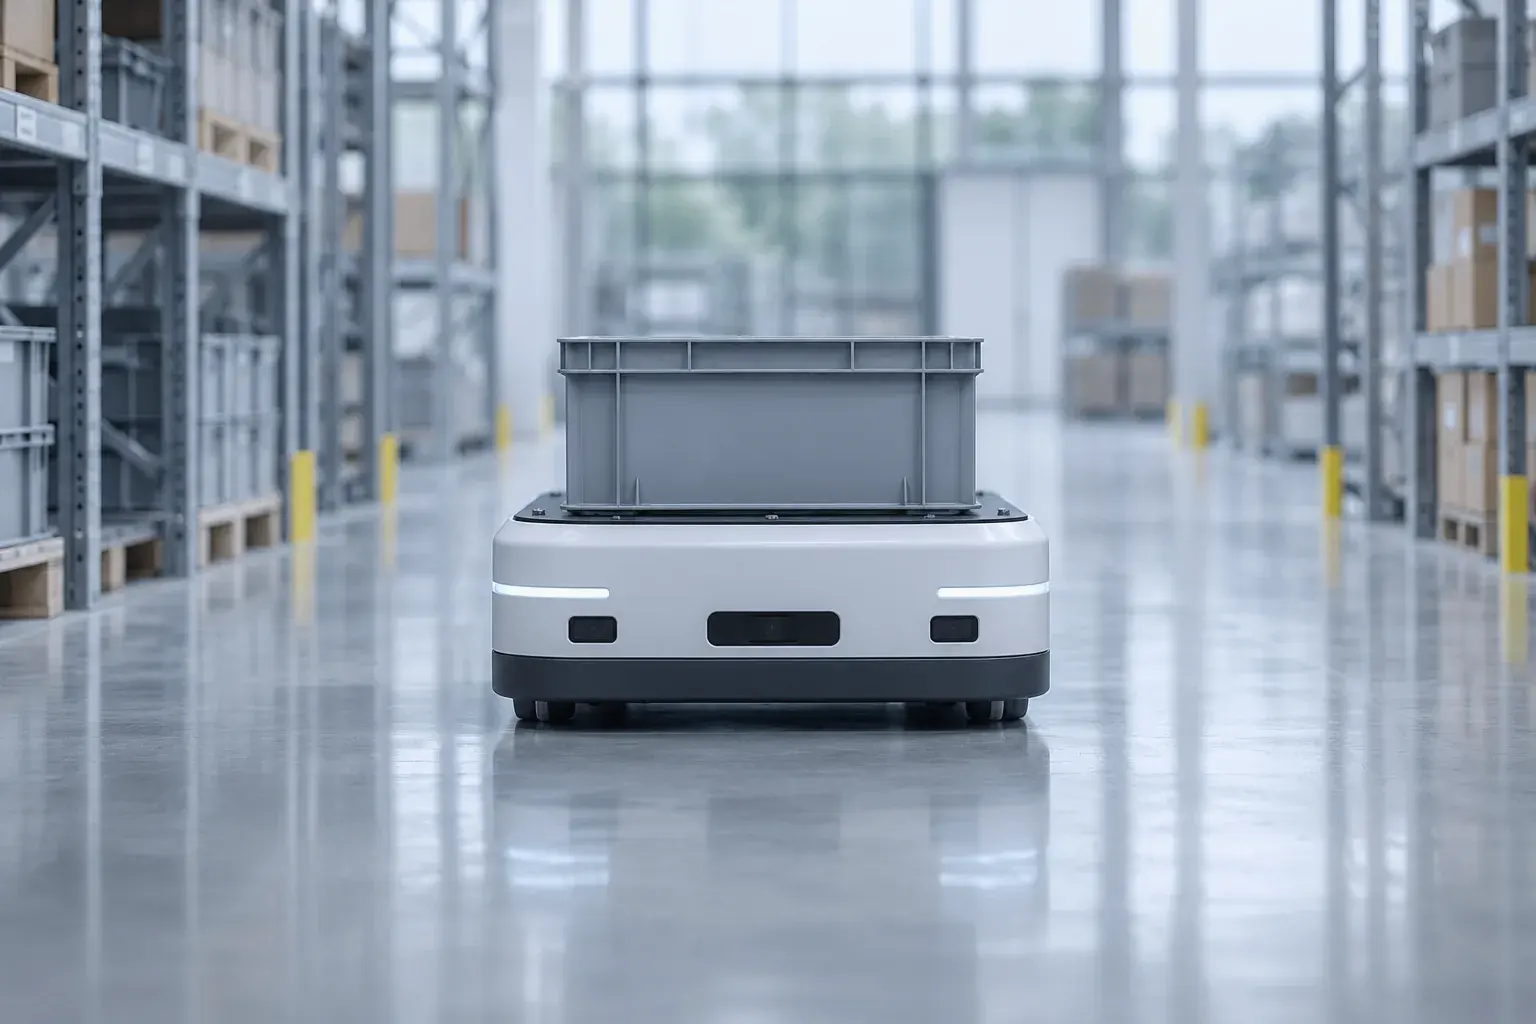
Familias de sensores para esta aplicación
- Sensores de distancia ultrasónicos
- Módulos de medición sin contacto desde unos centímetros hasta varios metros, con opciones sumergibles.
- Sensores de distancia láser
- Sensores ópticos de tiempo de vuelo para objetivos pequeños y haces estrechos.
- Sensores inerciales
- Acelerómetros, sensores de velocidad angular, inclinómetros, giróscopos verticales e IMU.
Modelos utilizados aquí
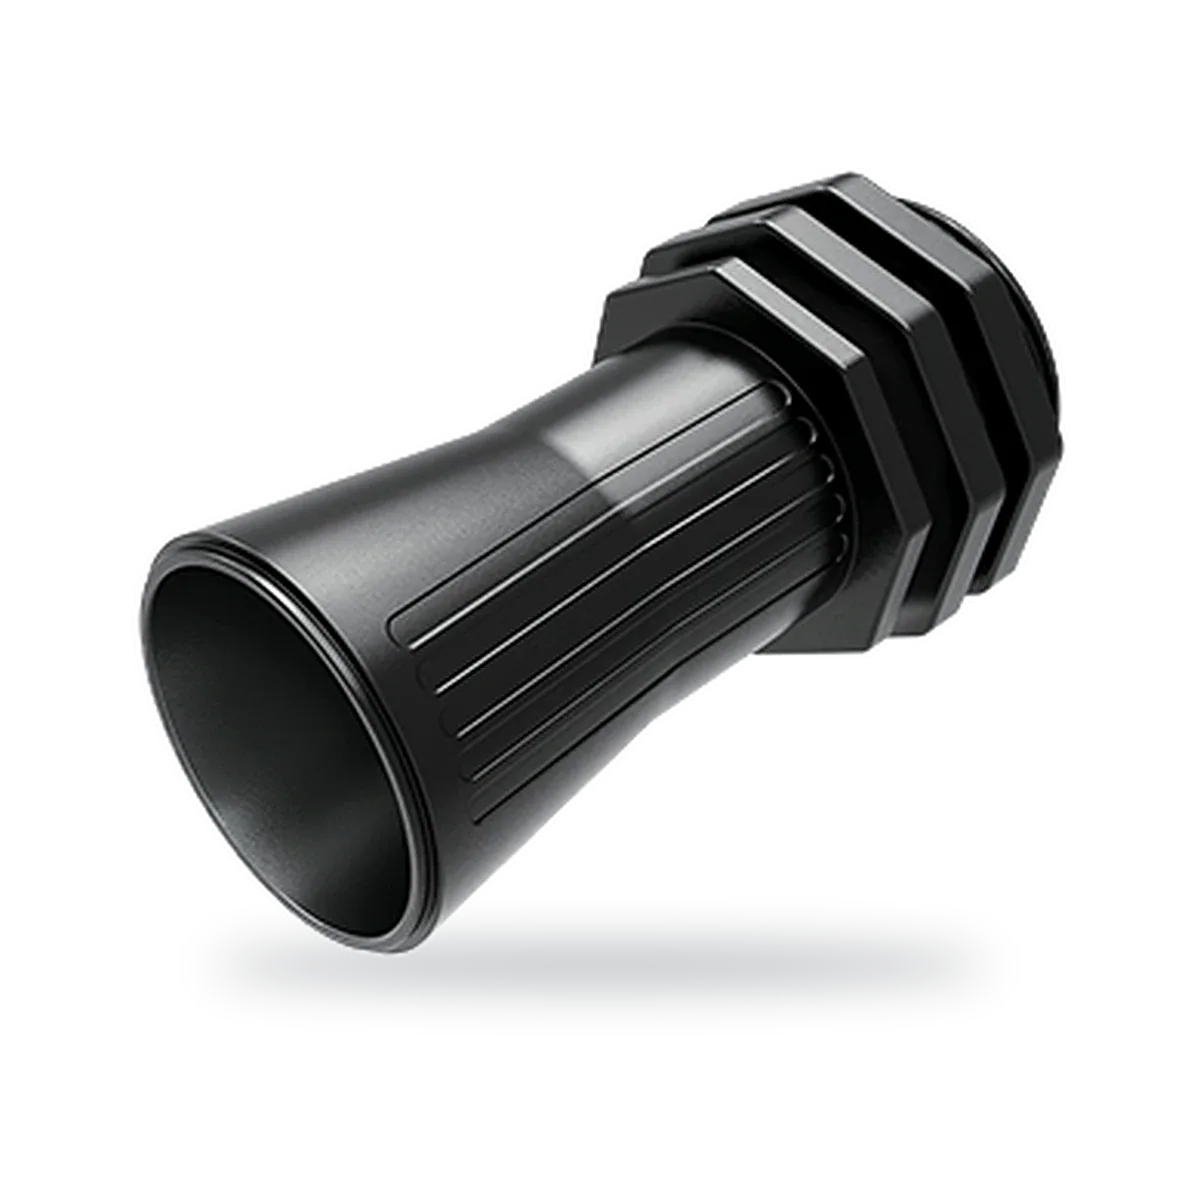
A01-V2.0
Sensor de distancia ultrasónico estanco, bocina opcional, IP67
- Rango
- 28-450 cm
- Precisión
- ±(1+S* 0.3%)
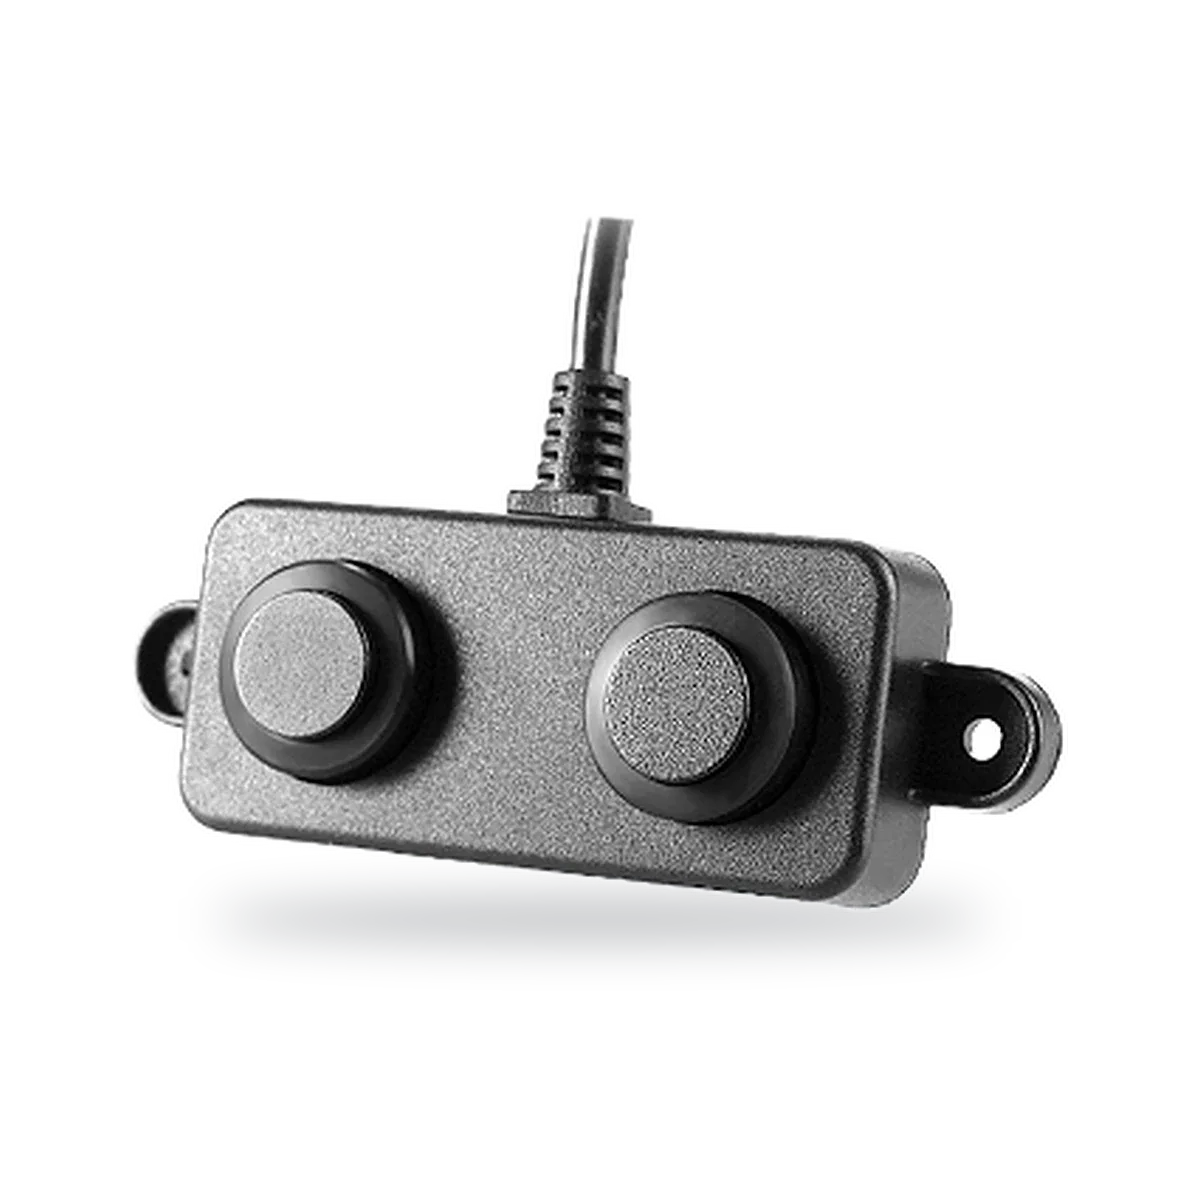
A02-V2.0
Sensor de distancia ultrasónico estanco de sonda separada, con carcasa
- Rango
- 3cm-450cm
- Precisión
- ±(1+S* 0.3%)
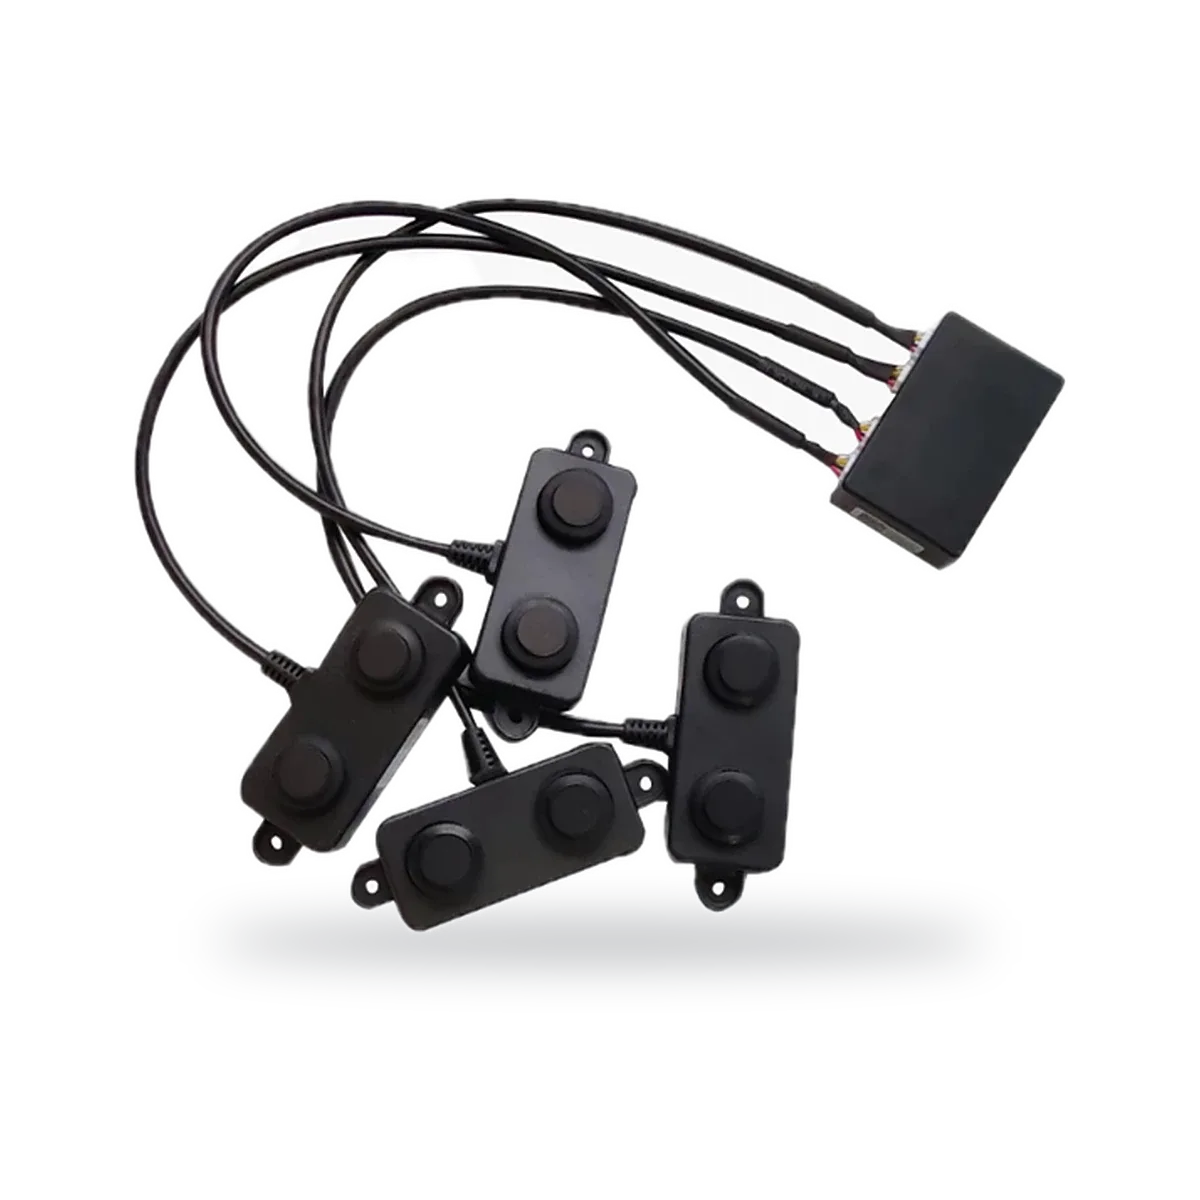
A02-V2.0
Sensor ultrasónico de evitación de obstáculos con zona ciega reducida
- Rango
- 3–450 cm
- Precisión
- ±(1+S*0.5%) cm
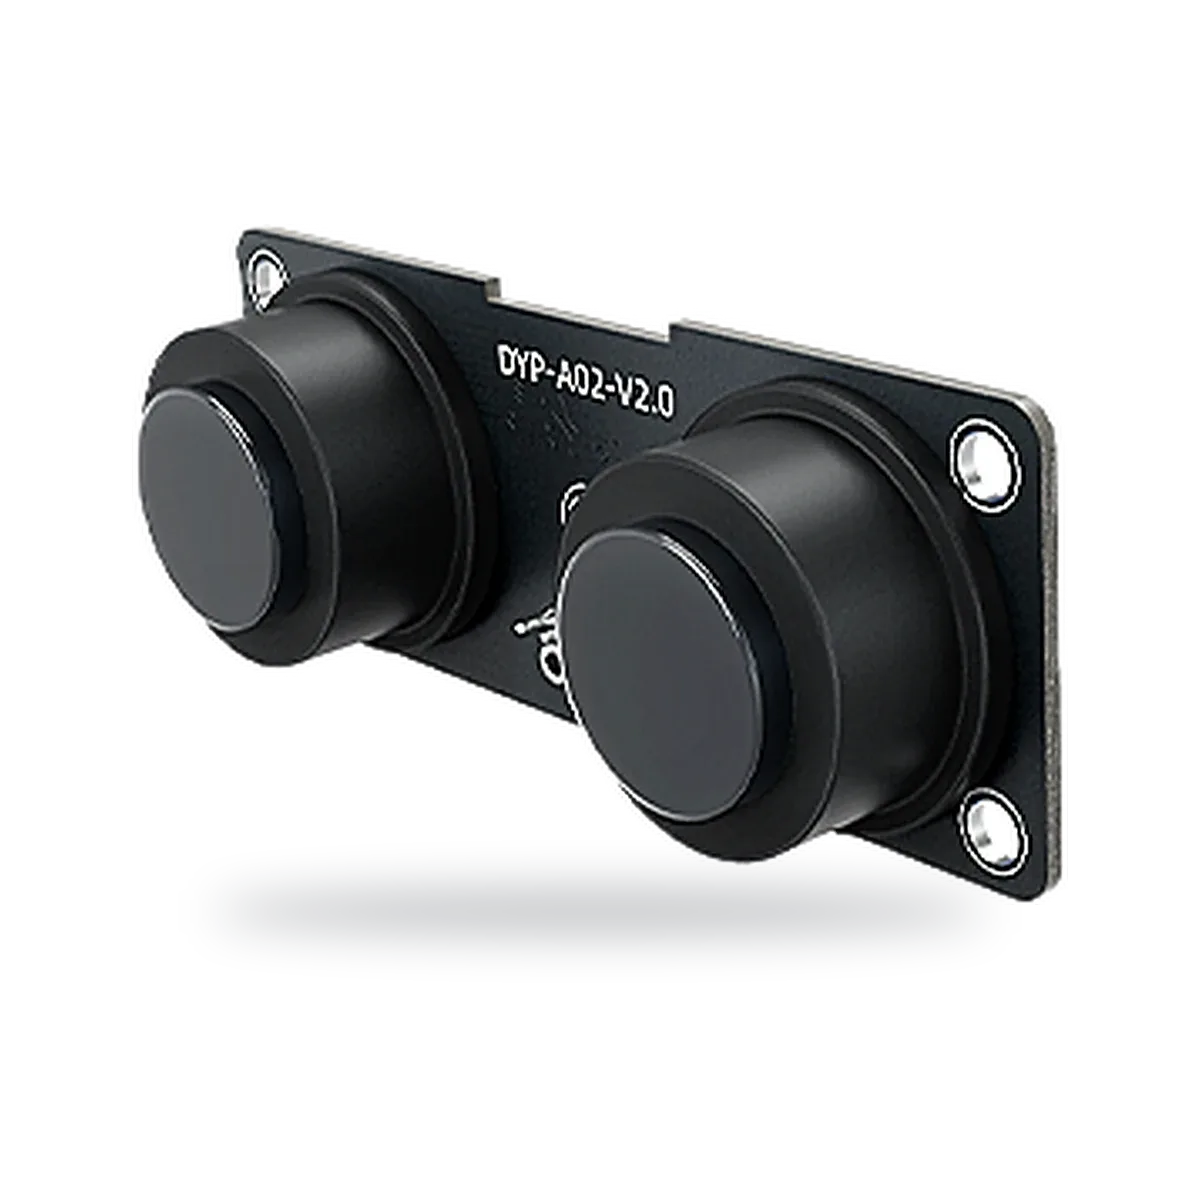
A02YY-V2.0
Módulo ultrasónico estanco de sonda separada, sin carcasa
- Rango
- 3cm-450cm
- Precisión
- ±(1+S* 0.3%)
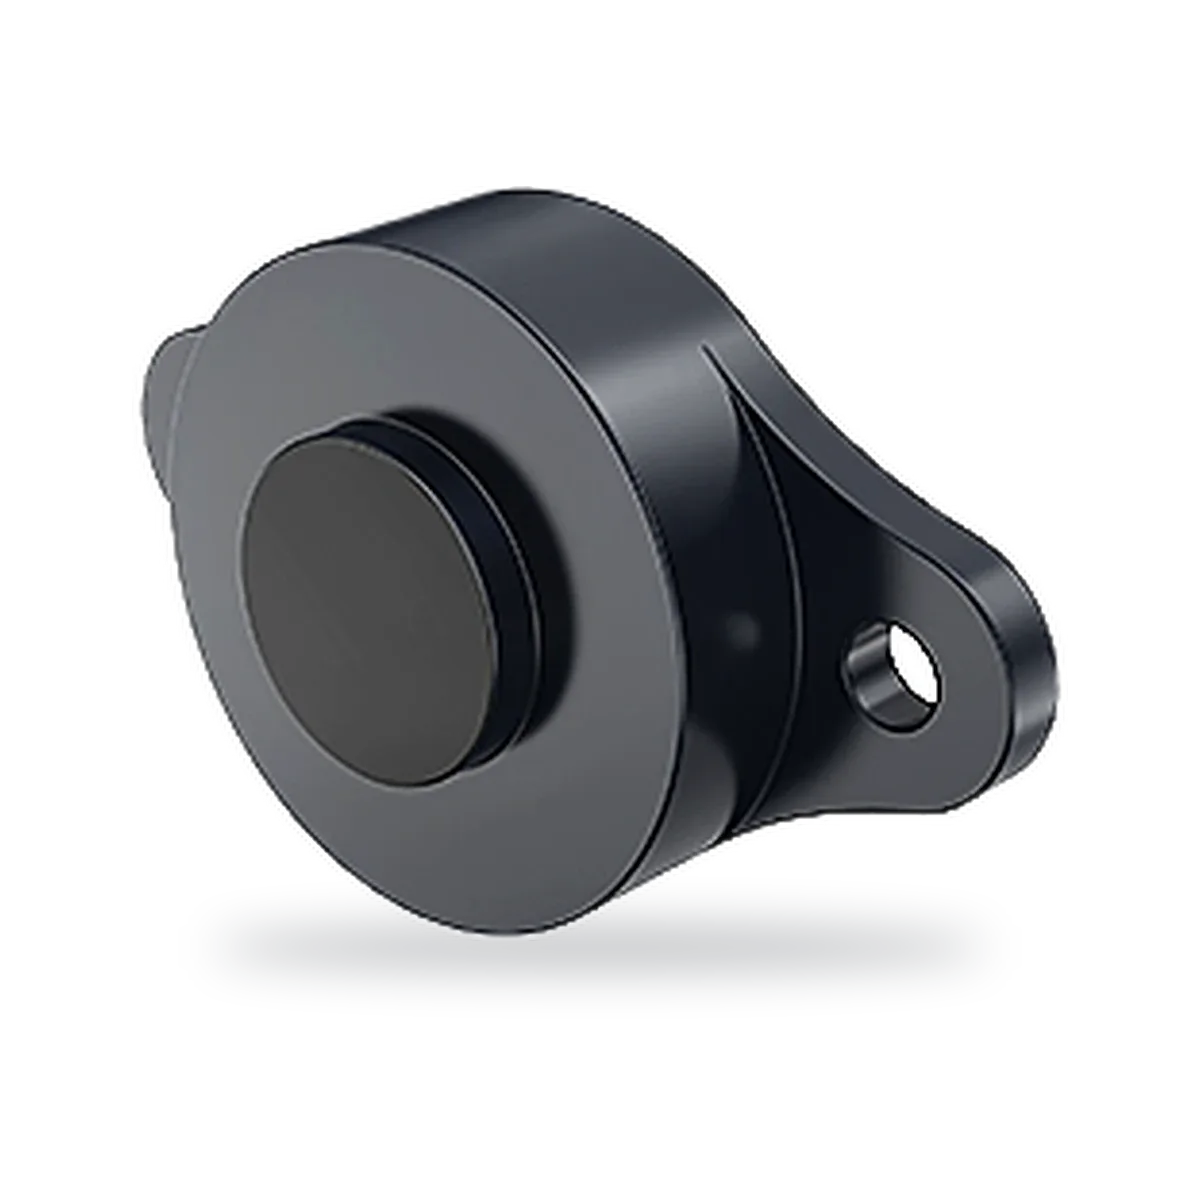
R01-V1.0
Sensor de distancia láser estanco, de 2 a 400 cm, IP67
- Rango
- 2–400 cm
- Zona ciega
- 2 cm
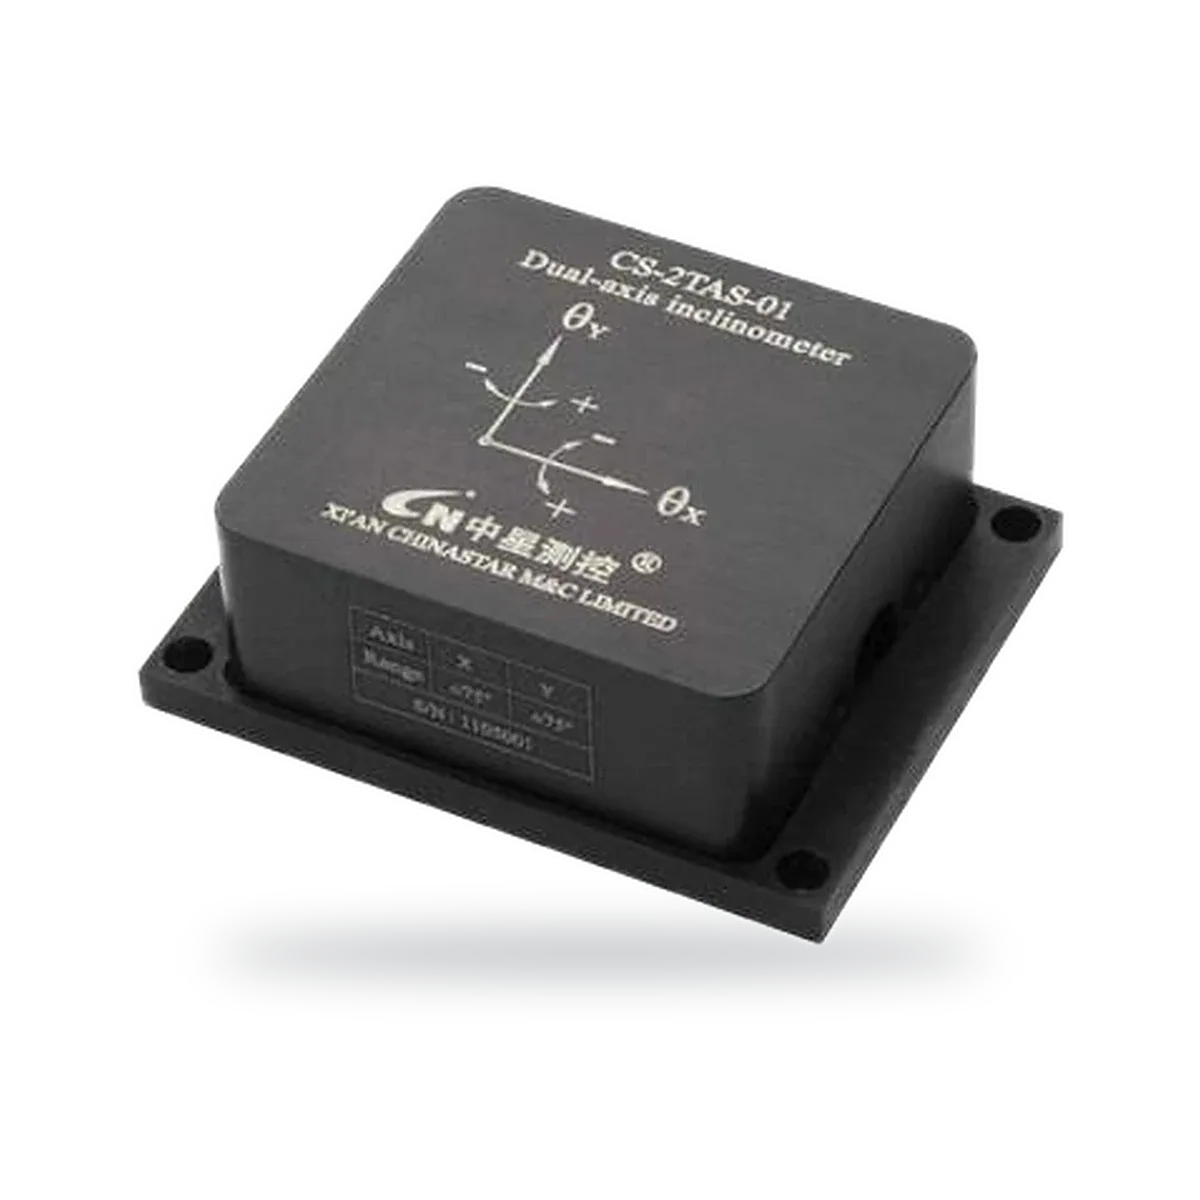
CS-2TAS-01A/B/D/F/G
Inclinómetro de dos ejes, salida de tensión, corriente o digital
- Salida
- 0.5–4.5V, Voltage output
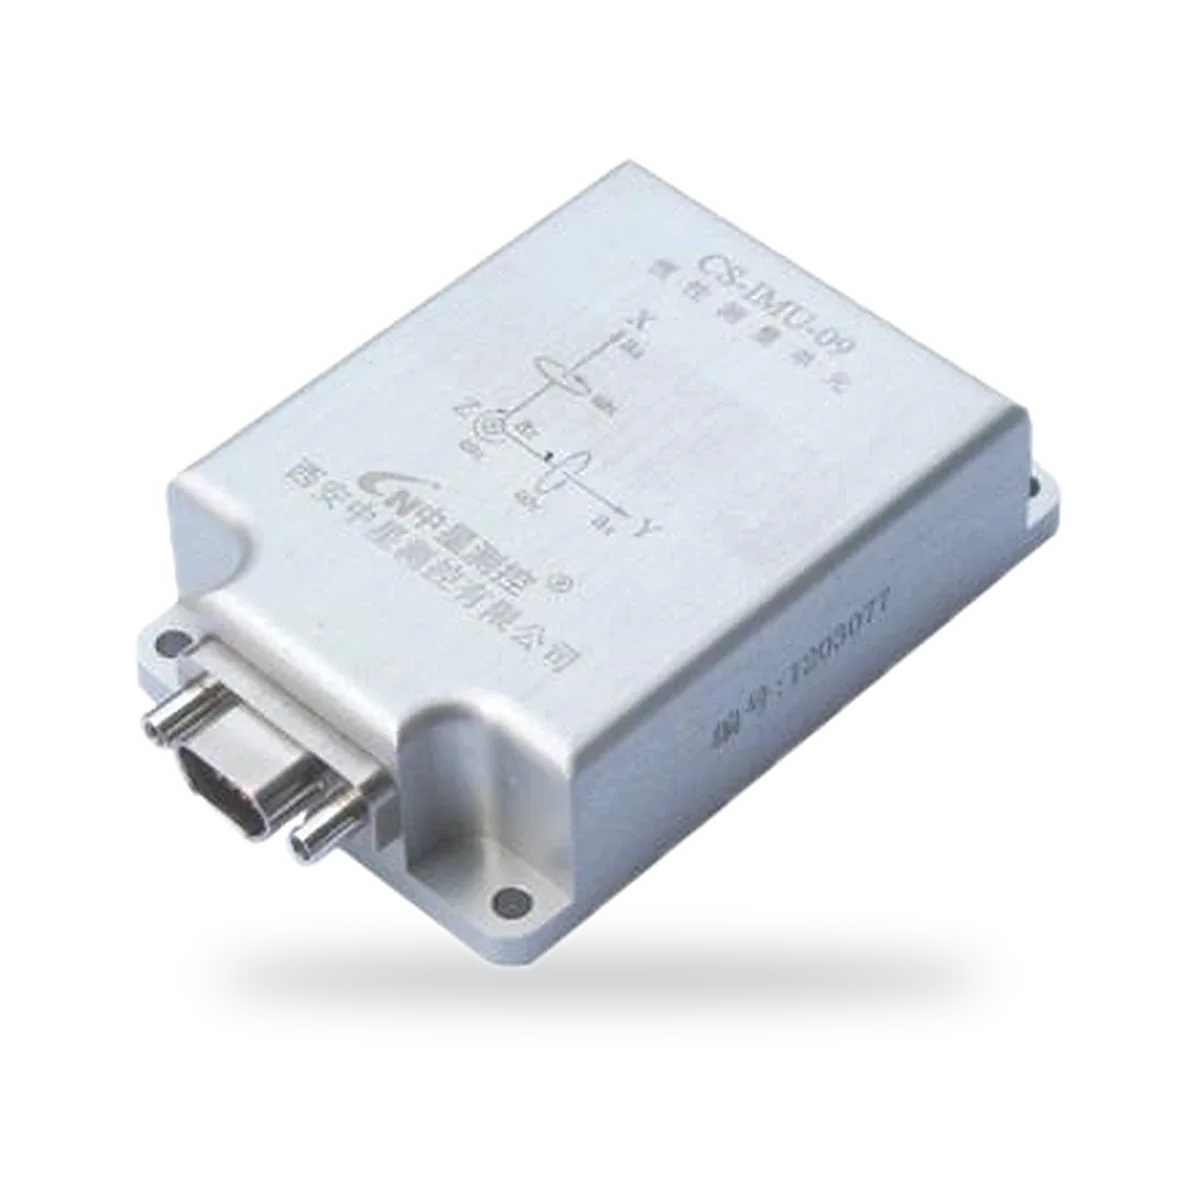
CS-IMU-09
Unidad de medición inercial para galope de líneas aéreas
- Rango
- ± 250 ° / s
- Salida
- UART (TTL level)
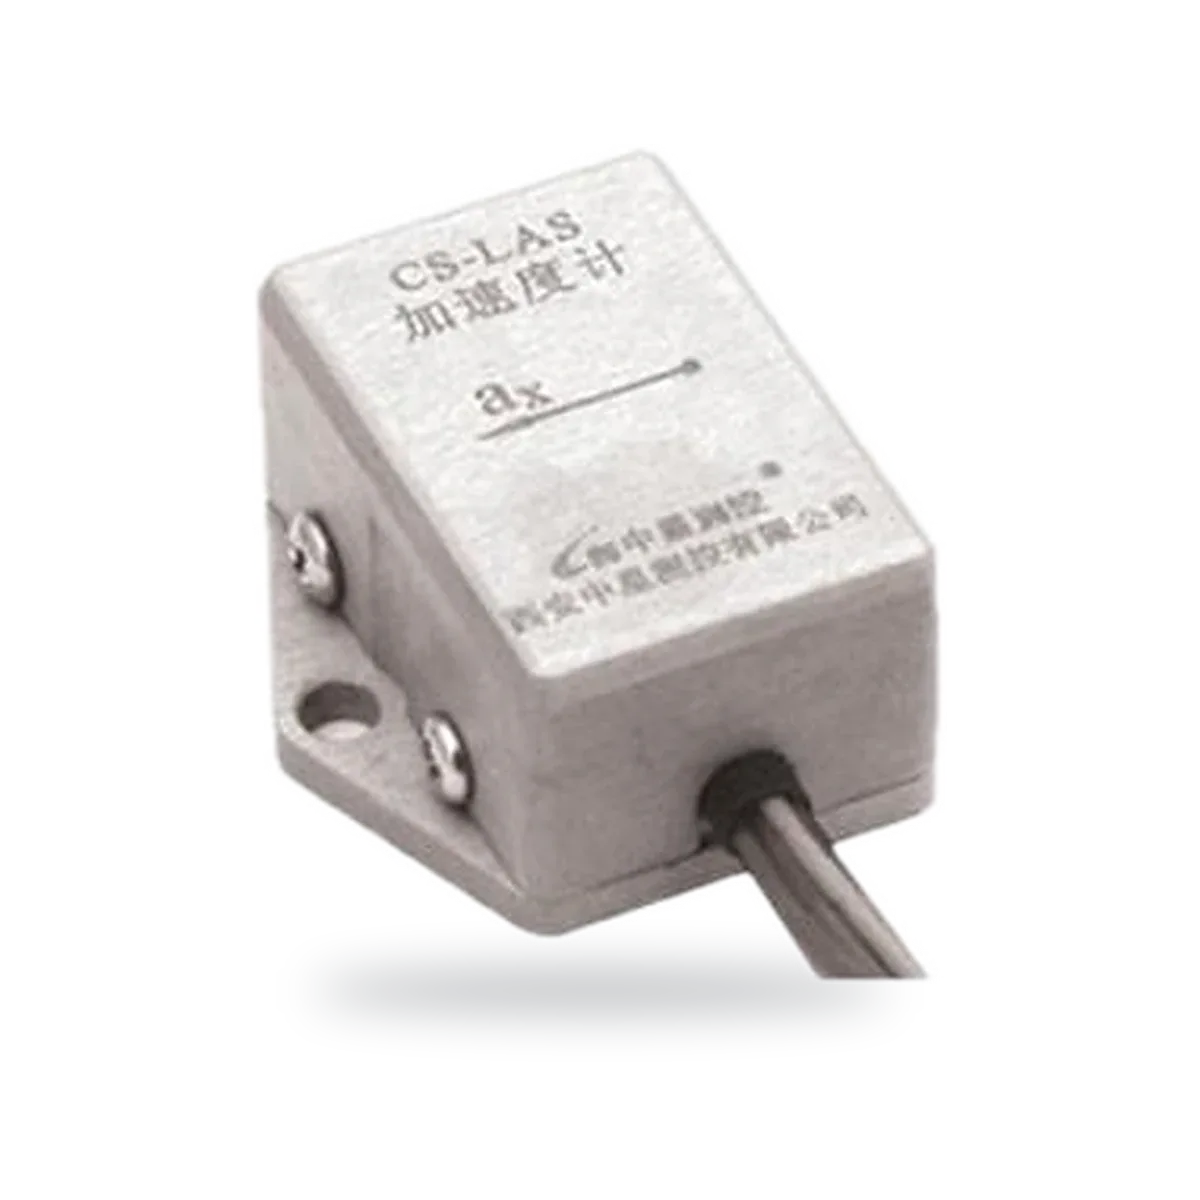
CS-LAS
Acelerómetro de un eje, salida analógica 0.5–4.5V
- Salida
- 0.5–4.5 V
- Tensión de alimentación
- 5 ± 0.25 VDC
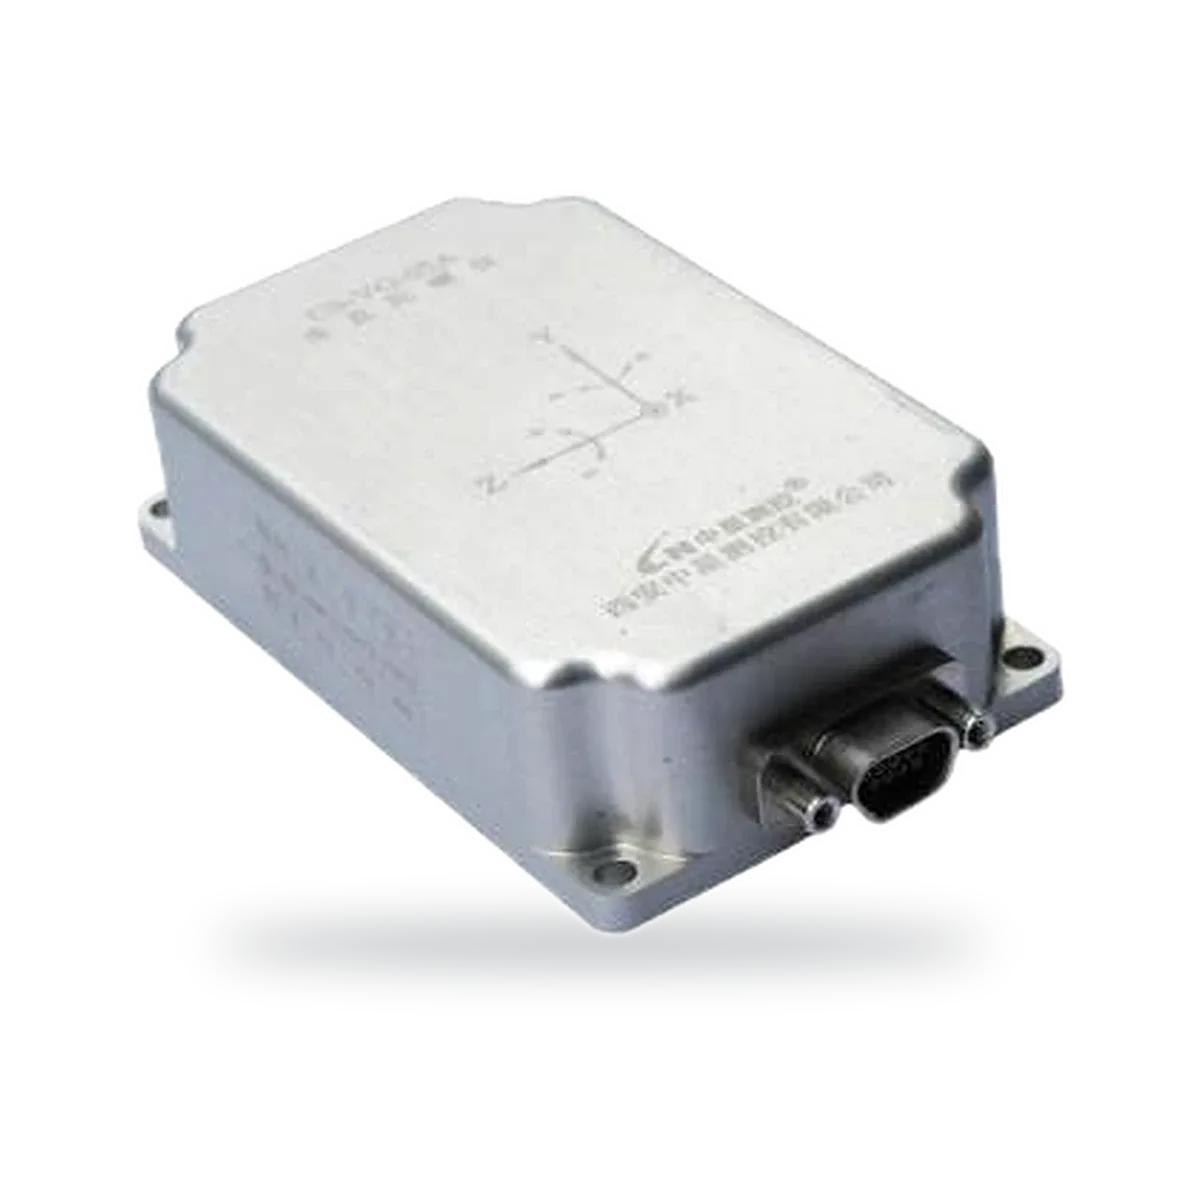
CS-VG-05
Giróscopo vertical, RS422, alabeo ± 180°, cabeceo ± 90°
- Rango
- ± 180 °
- Precisión
- <0.8 °