Détecteurs de proximité, codeurs rotatifs et capteurs de position linéaire
Les capteurs de position indiquent à une machine où se trouvent ses pièces mobiles. DWIN fournit des détecteurs de proximité inductifs, des codeurs rotatifs absolus et des capteurs de position linéaire à câble, LVDT et magnétostrictifs, chacun avec un tableau de caractéristiques complet et une fiche technique PDF.
5 modèles
5 modèles
Détecteur de proximité inductif, M8 à M30, NPN ou PNP
- Spécification du filetage
- M8 / M12 / M18 / M30
- Type de sortie
- NPN or PNP, NO or NC
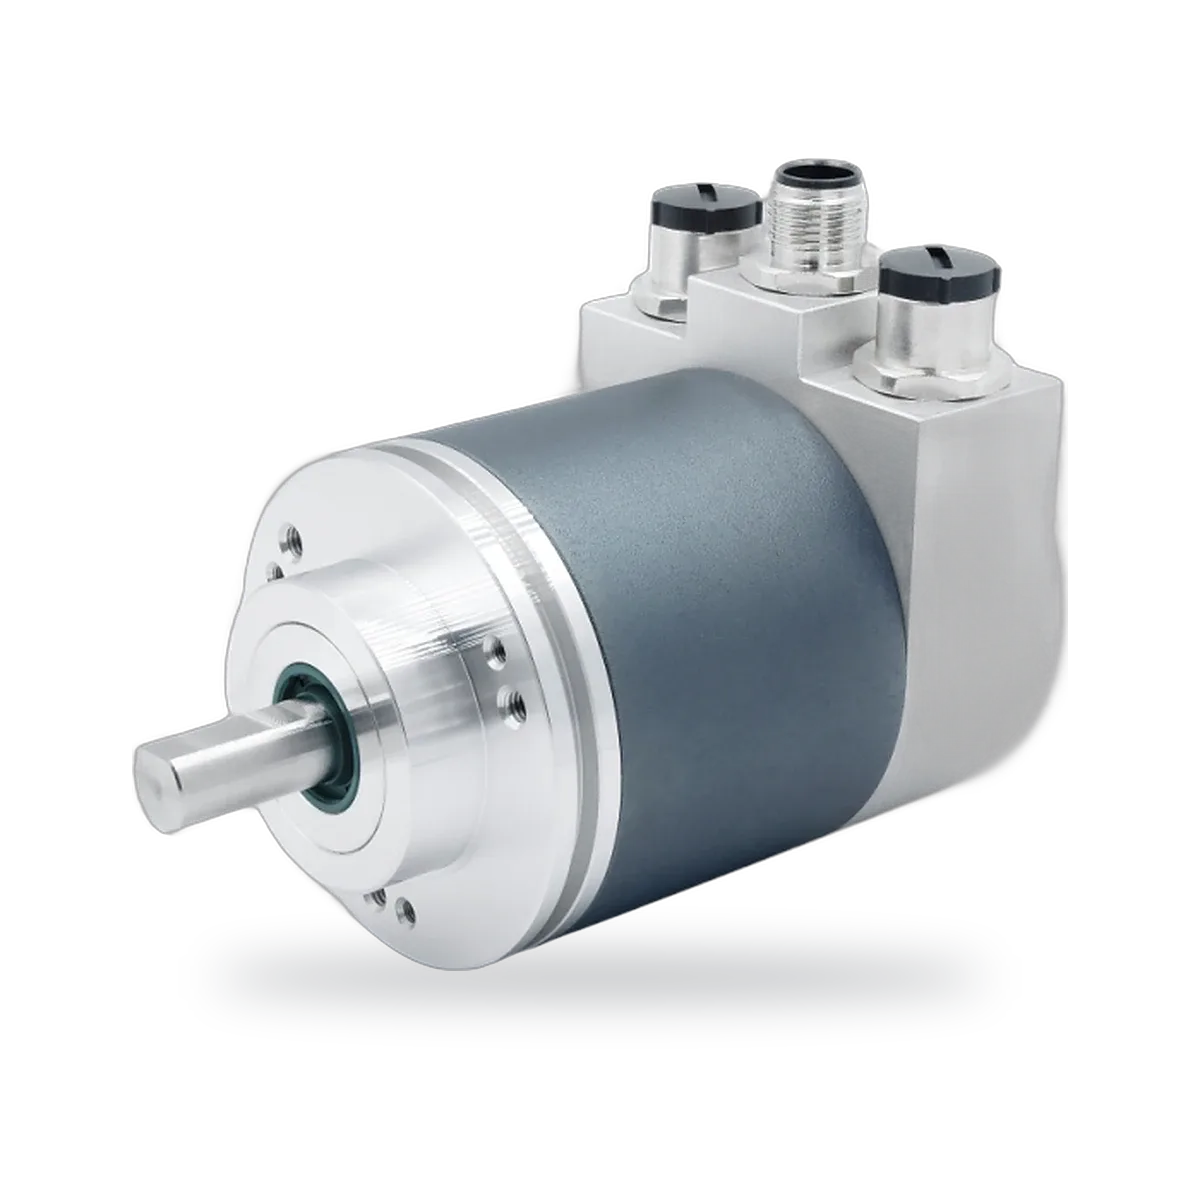
Codeur rotatif absolu magnétique, Ø58 mm, EtherCAT
- Résolution
- 16-bit single-turn, 14-bit multi-turn
- Interface électrique
- EtherCAT
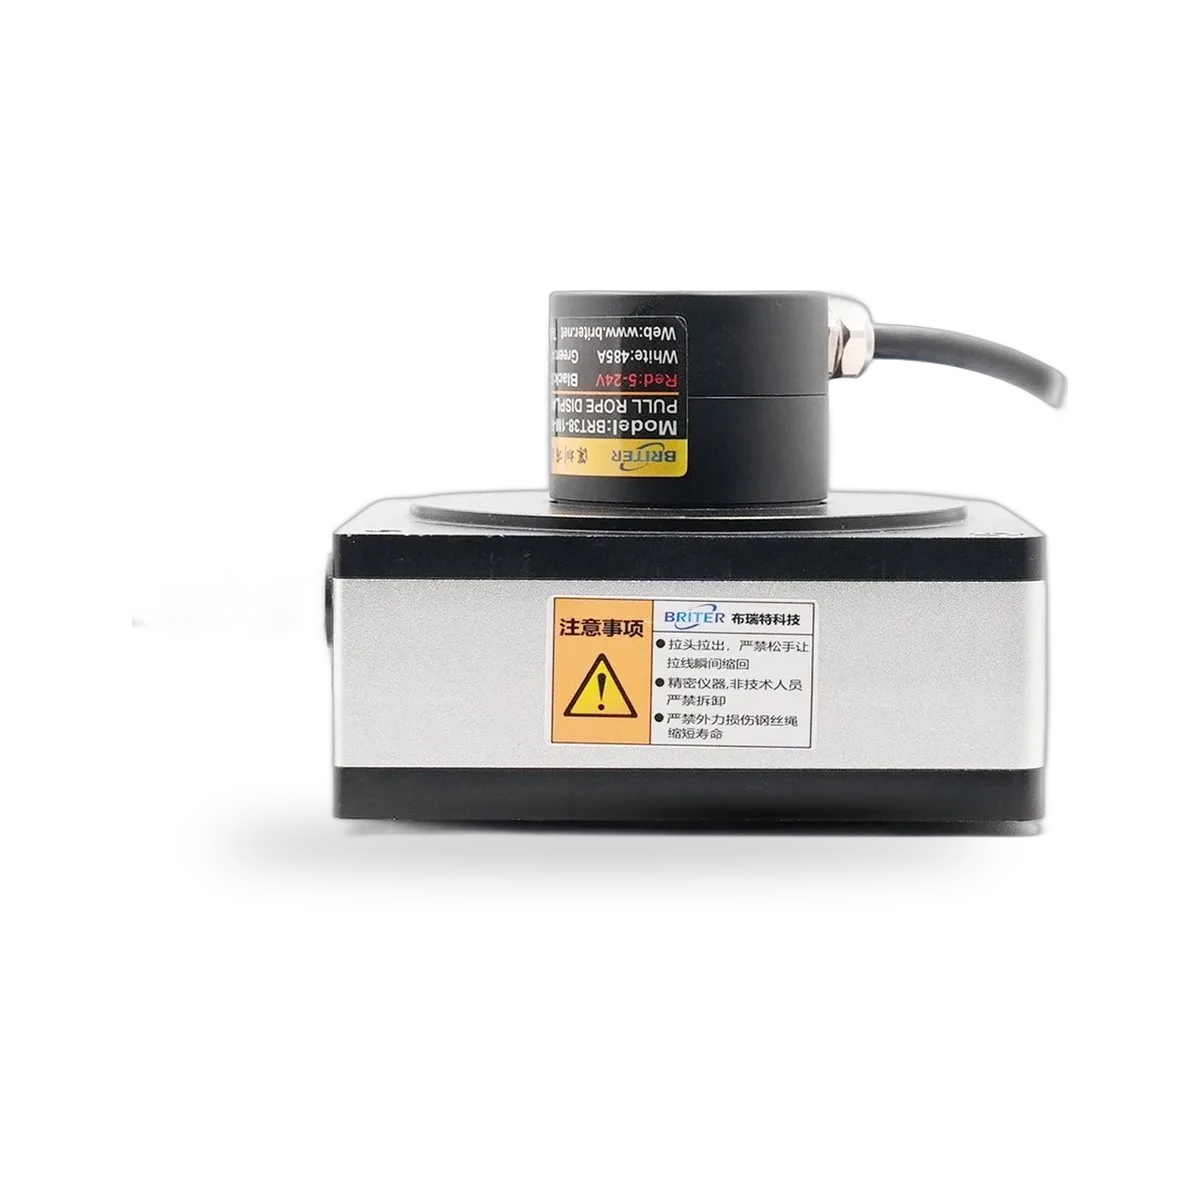
Capteur de déplacement à câble, RS485 plus 4–20mA, 0–5V ou 0–10V, jusqu’à 20 m
- Plage
- 0.5–20 m
- Sortie
- RS485 + 4–20 mA, 0–5 V or 0–10 V
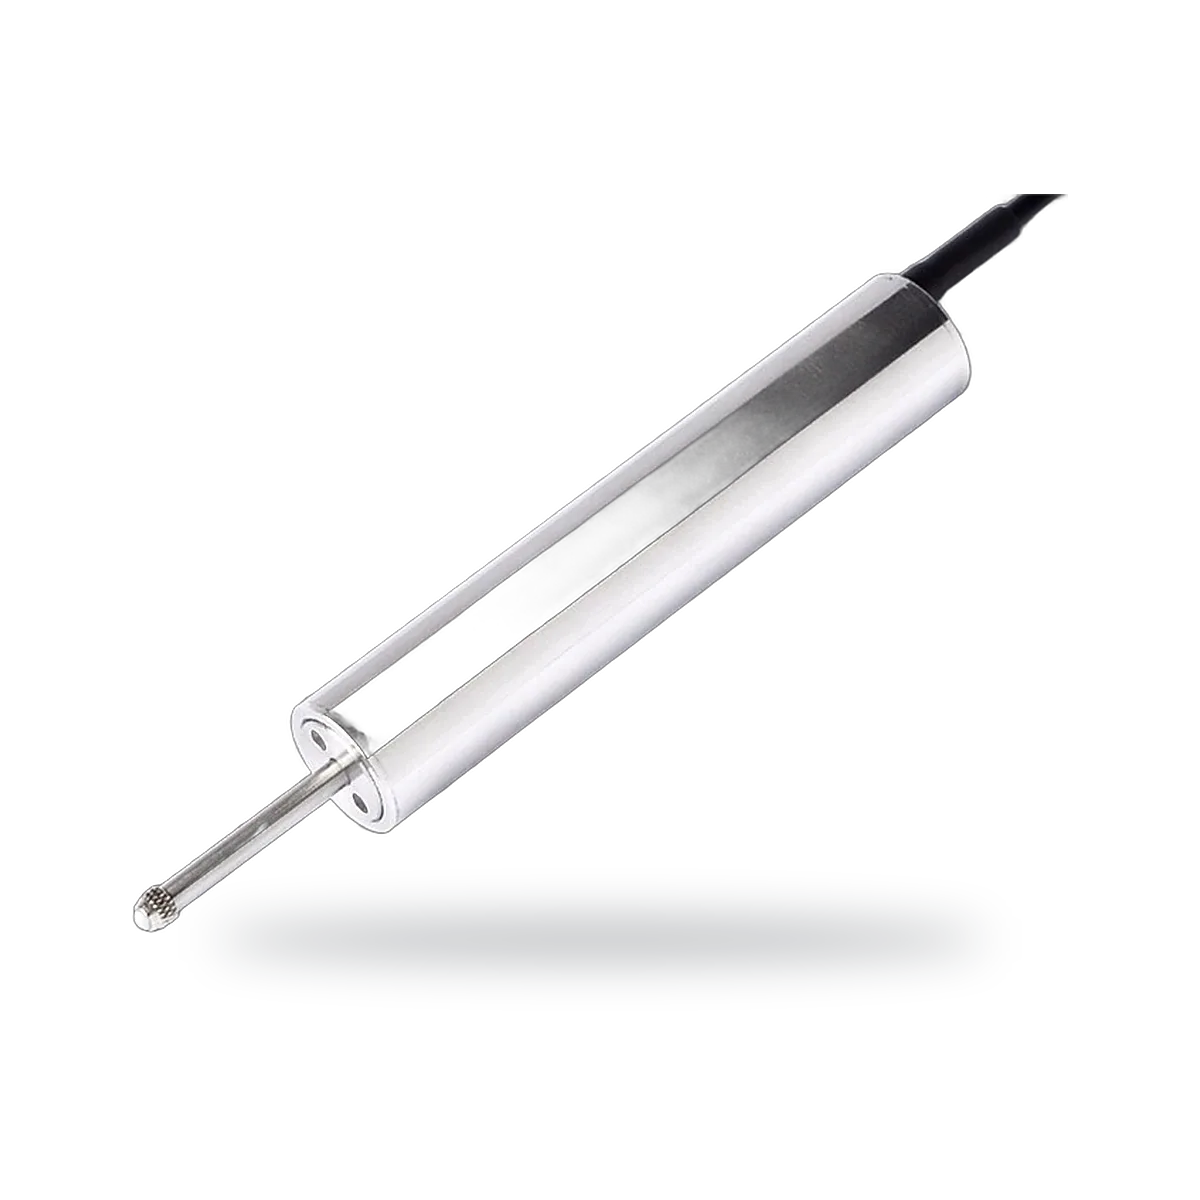
Capteur de déplacement LVDT à rappel par ressort, Ø20 mm, 2.5 à 100 mm
- Plage
- 2.5–100 mm
- Sortie
- 0–5 V, 0–10 V, 4–20 mA or RS485
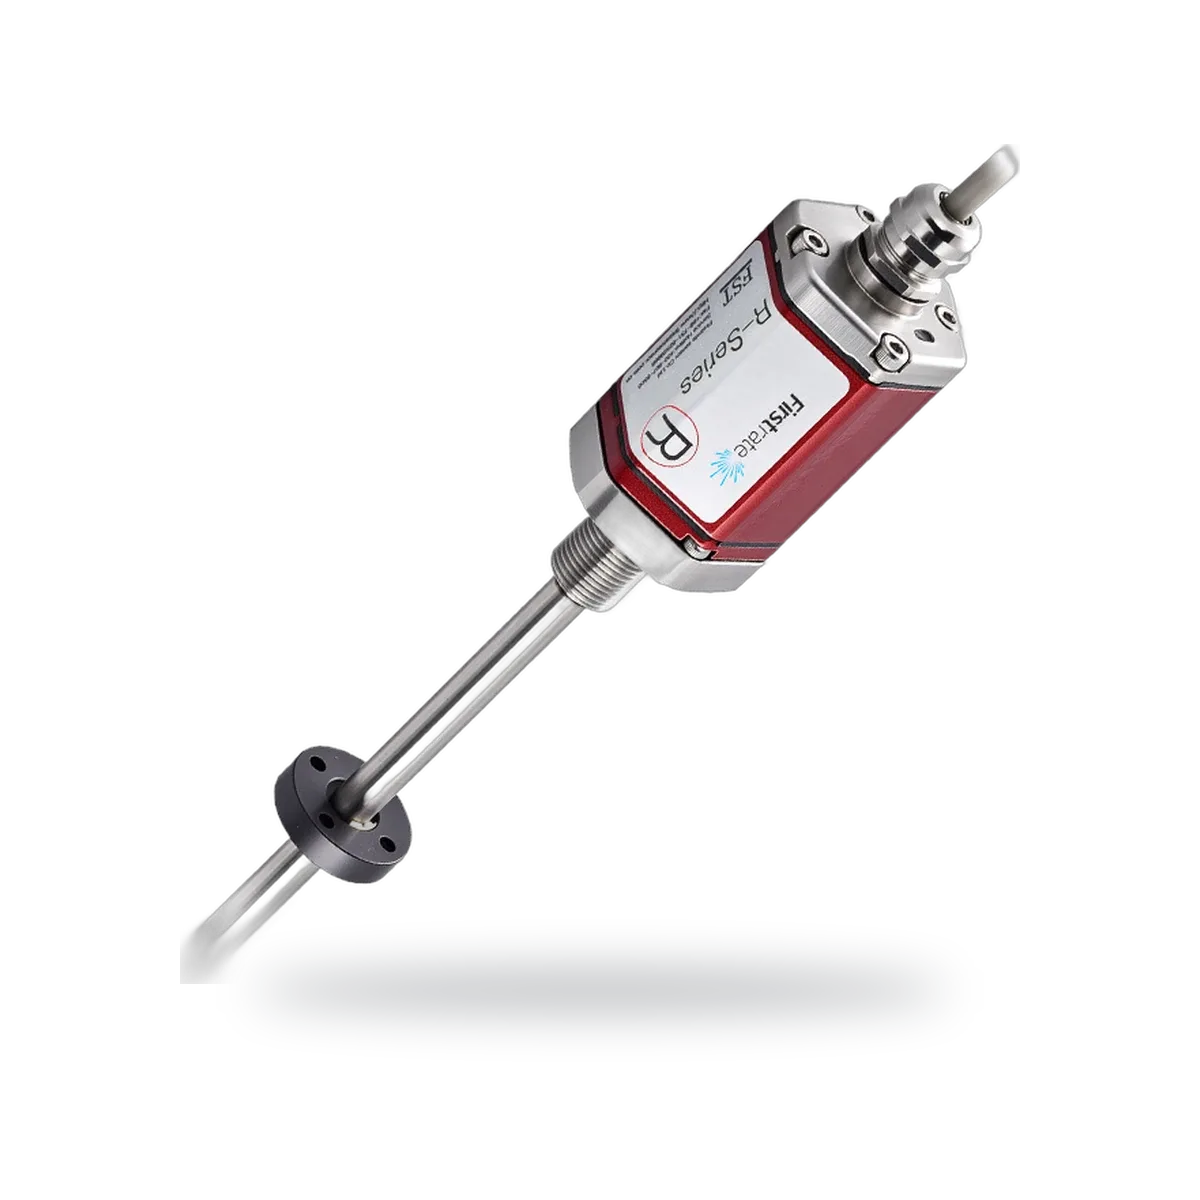
Capteur de position linéaire magnétostrictif, 50 à 2000 mm, analogique, RS485 ou SSI
- Plage
- 50–2000 mm
- Sortie
- 4–20 mA, 0–10 V, RS485 or SSI
Comparer : Capteurs de position et de proximité
| Modèle | Indice de protection | Plage | Sortie | Résolution |
|---|---|---|---|---|
| DW-PX Détecteur de proximité inductif, M8 à M30, NPN ou PNP | IP67 | |||
| DW-ENC Codeur rotatif absolu magnétique, Ø58 mm, EtherCAT | IP65 or IP66 (IP67 optional) | 16-bit single-turn, 14-bit multi-turn | ||
| DW-DWS Capteur de déplacement à câble, RS485 plus 4–20mA, 0–5V ou 0–10V, jusqu’à 20 m | 0.5–20 m | RS485 + 4–20 mA, 0–5 V or 0–10 V | ||
| DW-LVDT Capteur de déplacement LVDT à rappel par ressort, Ø20 mm, 2.5 à 100 mm | 2.5–100 mm | 0–5 V, 0–10 V, 4–20 mA or RS485 | ≤0.1 µm | |
| DW-MLT Capteur de position linéaire magnétostrictif, 50 à 2000 mm, analogique, RS485 ou SSI | IP67 | 50–2000 mm | 4–20 mA, 0–10 V, RS485 or SSI |
Principe de fonctionnement
Un détecteur de proximité inductif alimente une bobine qui crée un champ magnétique alternatif ; une cible métallique qui entre dans ce champ le modifie, et le détecteur commute sans toucher la cible. Un codeur rotatif lit un disque codé monté sur l’arbre : un codeur incrémental délivre des impulsions pendant la rotation, tandis qu’un codeur absolu indique directement la position de l’arbre. Les capteurs de position linéaire suivent une pièce qui se déplace en ligne droite : un capteur à câble transforme la traction sur un câble enroulé en rotation, un LVDT mesure la façon dont un noyau mobile modifie le couplage entre les bobines d’un transformateur, et un capteur magnétostrictif mesure le temps de parcours d’une impulsion le long d’un guide d’ondes jusqu’à un aimant de position.
Comment choisir
- Détecter ou mesurer : détecteur de proximité, codeur ou capteur de position linéaire
- Mouvement rotatif ou linéaire, et course à couvrir
- Montage : arbre plein, arbre creux ou taille de filetage
- L’interface attendue par votre automate, par exemple SSI, CANopen ou EtherCAT
- L’environnement : chocs, vibrations, salissures et humidité
Questions fréquentes
Codeur incrémental ou absolu ?
Un codeur incrémental délivre des impulsions pendant la rotation de l’arbre, et l’automate les compte à partir d’un point de référence. Un codeur absolu fournit une valeur unique pour chaque position de l’arbre : la position est connue dès le retour de l’alimentation, sans prise d’origine. Choisissez un codeur absolu lorsque la machine ne doit pas perdre sa position.
À câble, LVDT ou magnétostrictif : quel capteur de position linéaire ?
Un capteur à câble se monte à côté de la course et n’a besoin que d’un point de fixation pour le câble. Un LVDT mesure sans contact entre le noyau et les bobines. Un capteur magnétostrictif mesure sans contact avec un aimant qui se déplace le long de sa tige. Indiquez à DWIN la course, le montage et l’interface, et nous vous proposons un modèle.