Sensori di prossimità, encoder rotativi e sensori di posizione lineare
I sensori di posizione dicono a una macchina dove si trovano le sue parti mobili. DWIN fornisce sensori di prossimità induttivi, encoder rotativi assoluti e sensori di posizione lineare a filo, LVDT e magnetostrittivi, ciascuno con tabella delle specifiche completa e scheda tecnica in PDF.
5 modelli
5 modelli
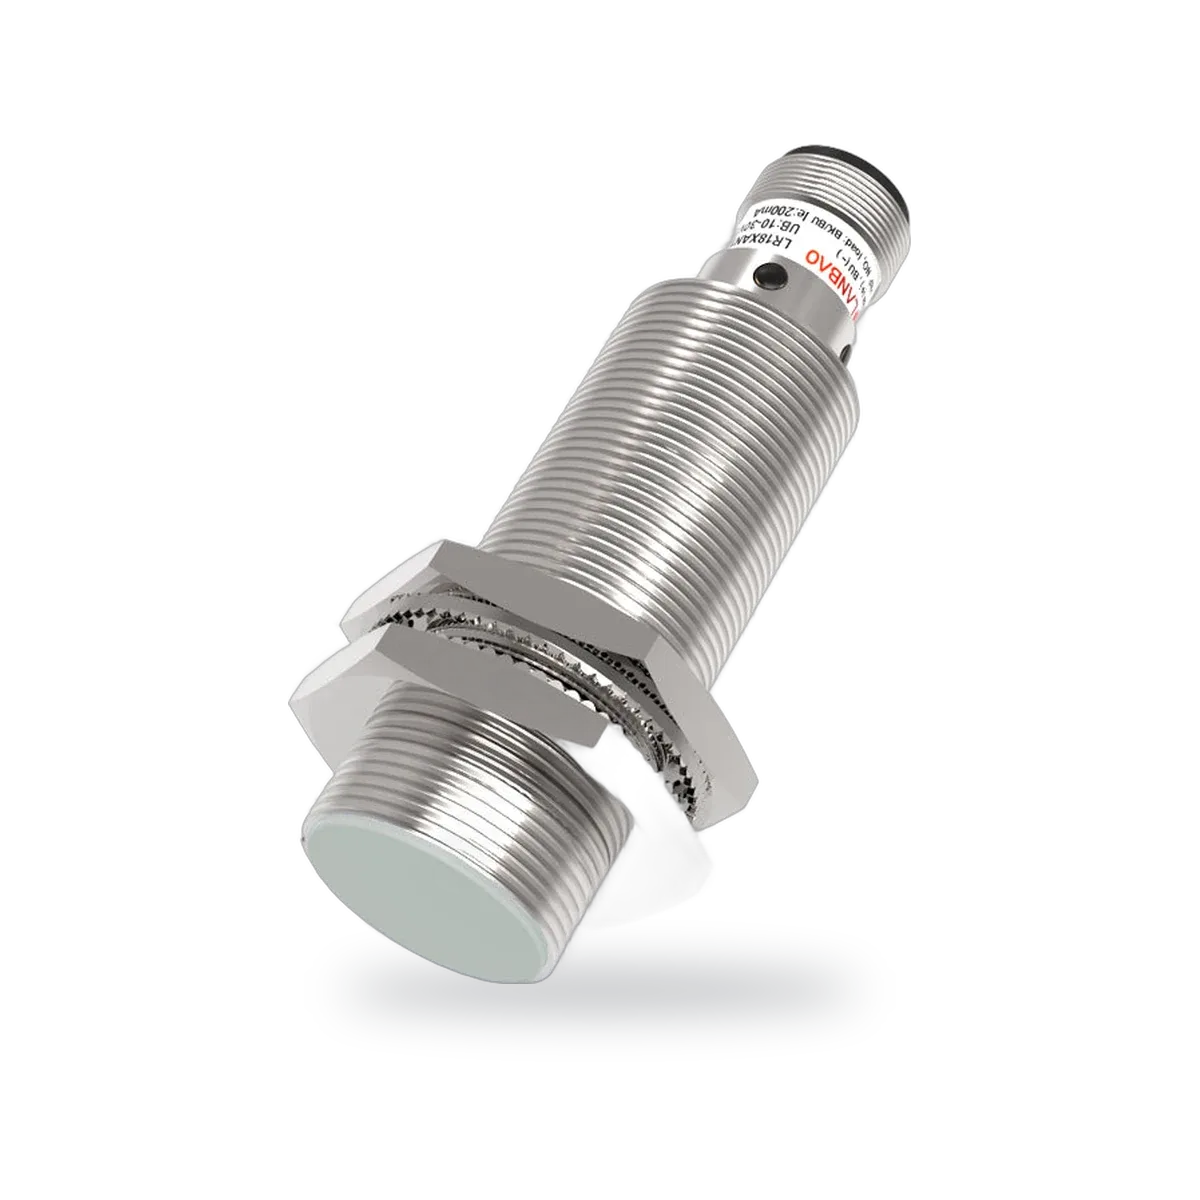
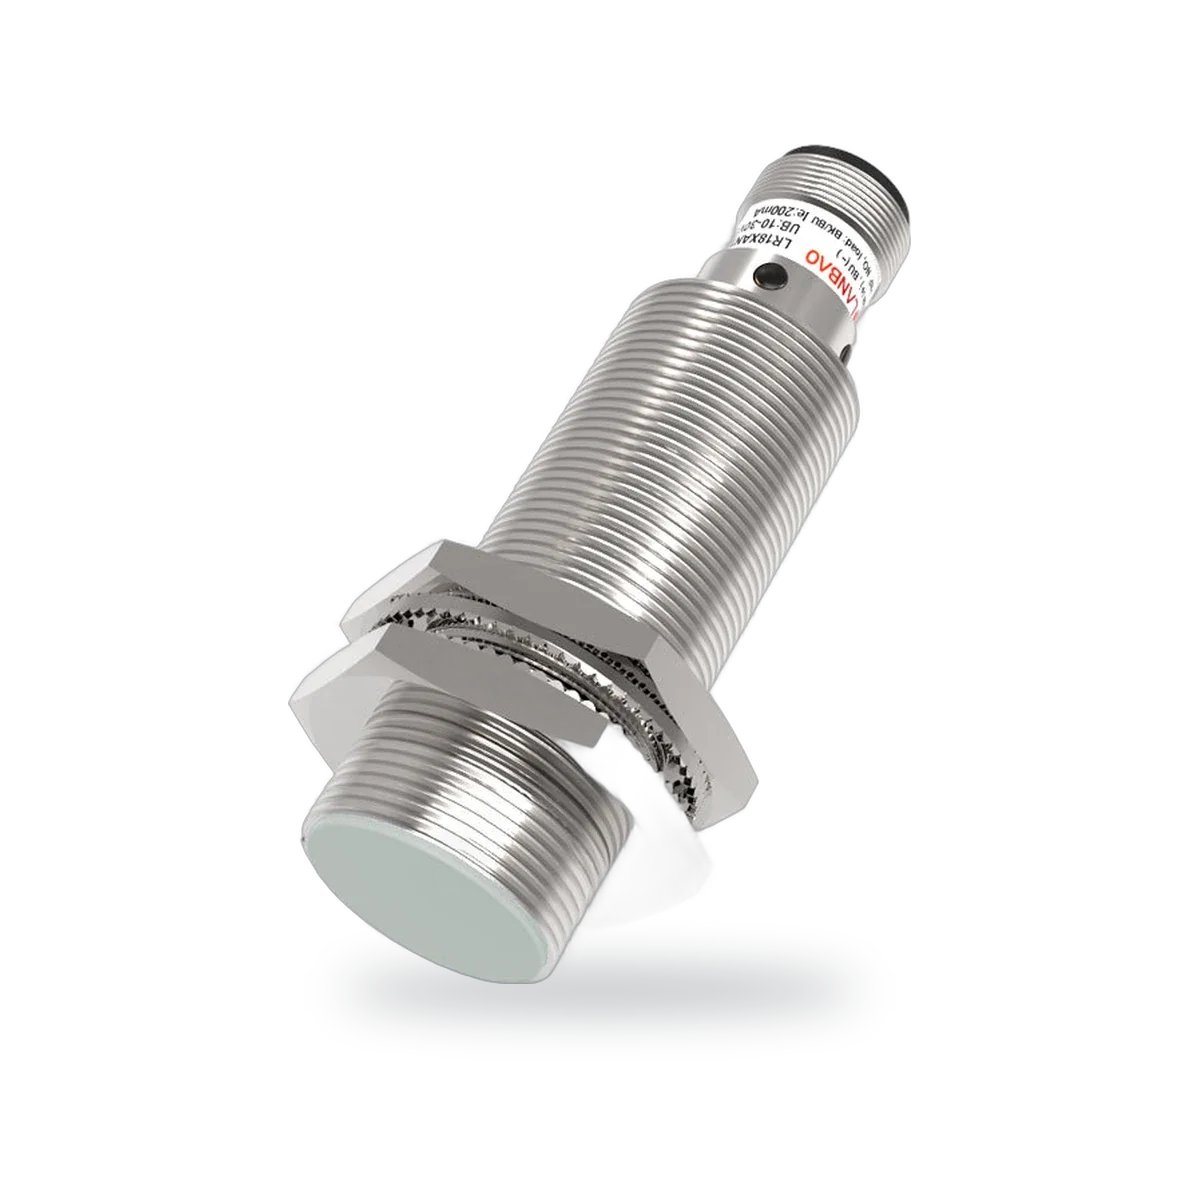
Sensore di prossimità induttivo, da M8 a M30, NPN o PNP
- Specifica della filettatura
- M8 / M12 / M18 / M30
- Tipo di uscita
- NPN or PNP, NO or NC
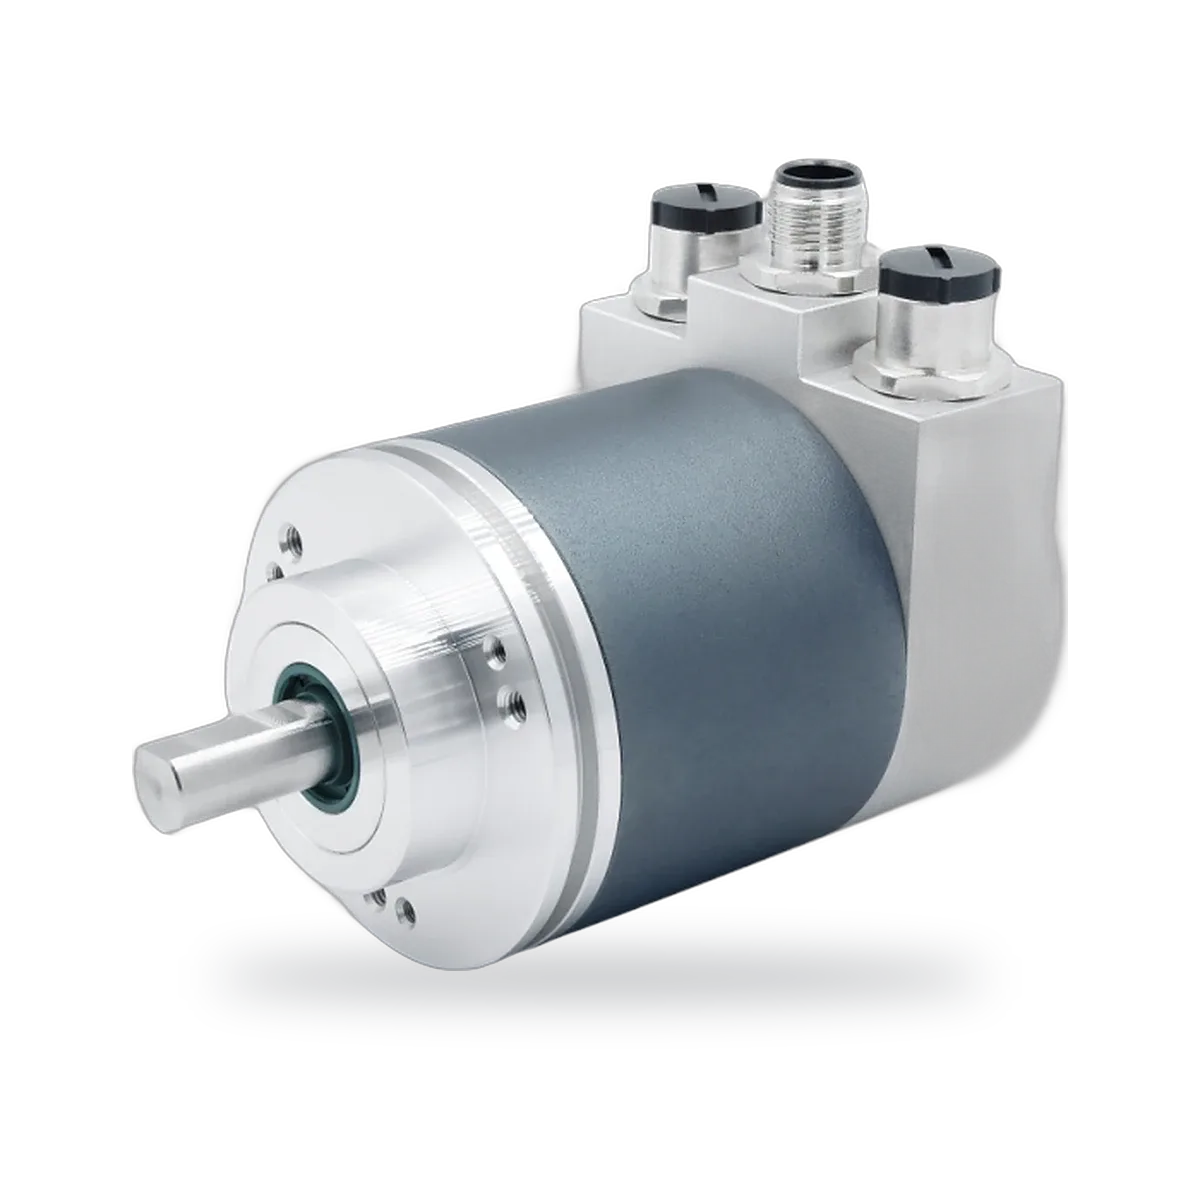
Encoder rotativo magnetico assoluto, Ø58 mm, EtherCAT
- Risoluzione
- 16-bit single-turn, 14-bit multi-turn
- Interfaccia elettrica
- EtherCAT
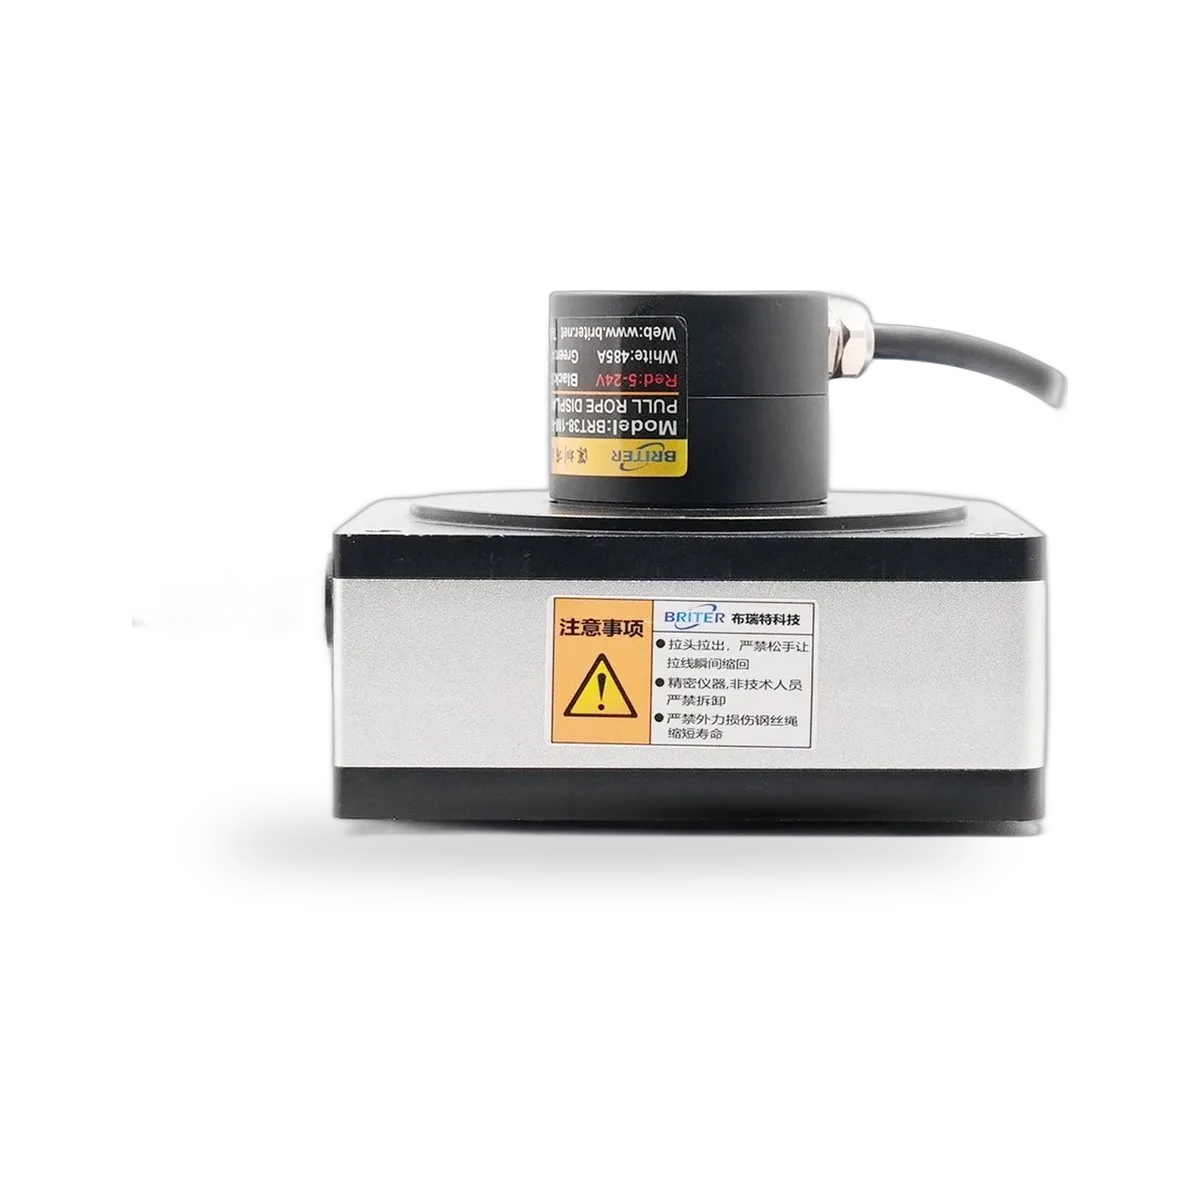
Sensore di spostamento a filo, RS485 più 4–20mA, 0–5V o 0–10V, fino a 20 m
- Campo
- 0.5–20 m
- Uscita
- RS485 + 4–20 mA, 0–5 V or 0–10 V
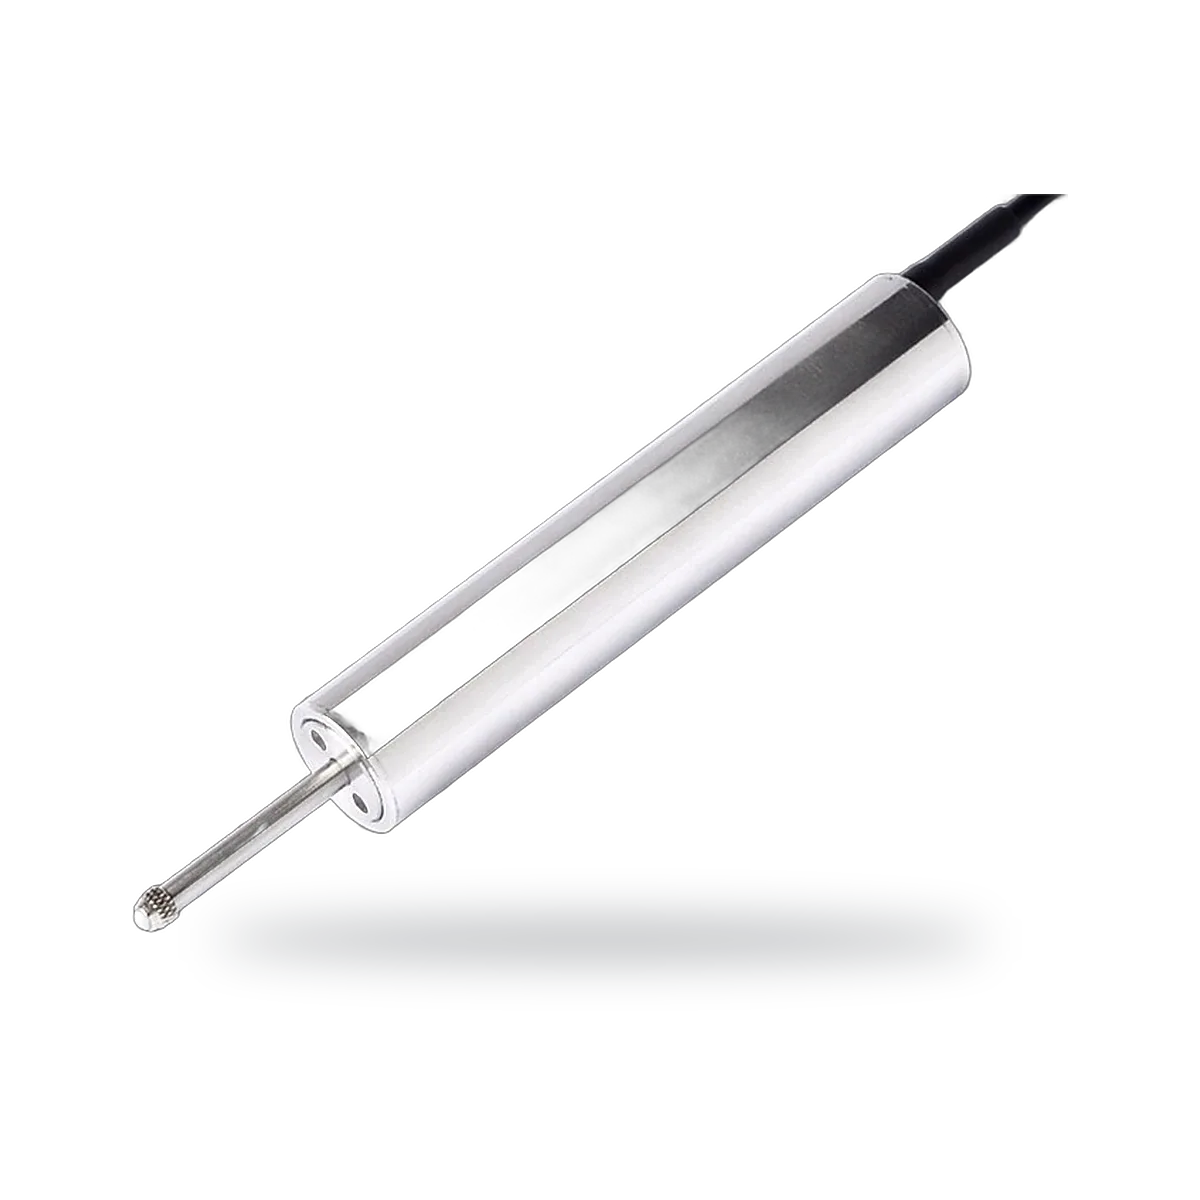
Sensore di spostamento LVDT a ritorno a molla, Ø20 mm, da 2.5 a 100 mm
- Campo
- 2.5–100 mm
- Uscita
- 0–5 V, 0–10 V, 4–20 mA or RS485
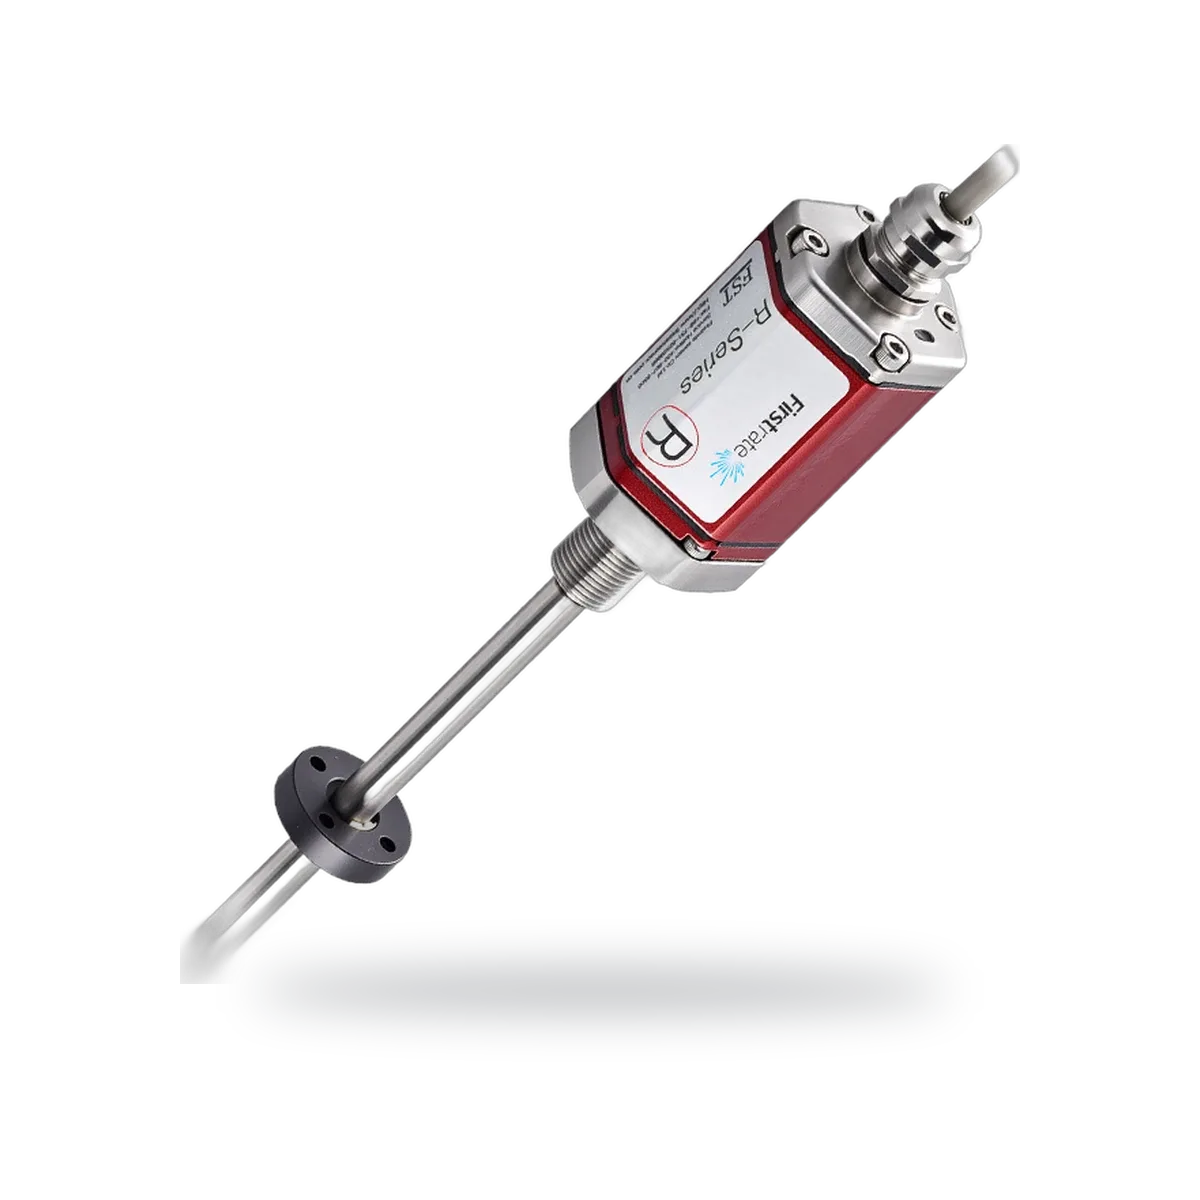
Sensore di posizione lineare magnetostrittivo, da 50 a 2000 mm, analogico, RS485 o SSI
- Campo
- 50–2000 mm
- Uscita
- 4–20 mA, 0–10 V, RS485 or SSI
Confronta: Sensori di posizione e di prossimità
| Modello | Protezione | Campo | Uscita | Risoluzione |
|---|---|---|---|---|
| DW-PX Sensore di prossimità induttivo, da M8 a M30, NPN o PNP | IP67 | |||
| DW-ENC Encoder rotativo magnetico assoluto, Ø58 mm, EtherCAT | IP65 or IP66 (IP67 optional) | 16-bit single-turn, 14-bit multi-turn | ||
| DW-DWS Sensore di spostamento a filo, RS485 più 4–20mA, 0–5V o 0–10V, fino a 20 m | 0.5–20 m | RS485 + 4–20 mA, 0–5 V or 0–10 V | ||
| DW-LVDT Sensore di spostamento LVDT a ritorno a molla, Ø20 mm, da 2.5 a 100 mm | 2.5–100 mm | 0–5 V, 0–10 V, 4–20 mA or RS485 | ≤0.1 µm | |
| DW-MLT Sensore di posizione lineare magnetostrittivo, da 50 a 2000 mm, analogico, RS485 o SSI | IP67 | 50–2000 mm | 4–20 mA, 0–10 V, RS485 or SSI |
Come funziona
Un sensore di prossimità induttivo alimenta una bobina che genera un campo magnetico alternato; un bersaglio metallico che entra nel campo lo modifica e il sensore commuta senza toccare il bersaglio. Un encoder rotativo legge un disco codificato sull'albero: un encoder incrementale emette impulsi mentre l'albero ruota, mentre un encoder assoluto indica direttamente la posizione dell'albero. I sensori di posizione lineare seguono una parte che si muove in linea retta: un sensore a filo trasforma la trazione di un filo avvolto in rotazione, un LVDT misura come un nucleo mobile modifica l'accoppiamento tra le bobine di un trasformatore, e un sensore magnetostrittivo misura il tempo di transito di un impulso lungo una guida d'onda fino a un magnete di posizione.
Come scegliere
- Commutare o misurare: un interruttore di prossimità, un encoder o un sensore di posizione lineare
- Movimento rotativo o lineare, e la corsa da coprire
- Montaggio: albero pieno, albero cavo o dimensione della filettatura
- L'interfaccia richiesta dal controllore, ad esempio SSI, CANopen o EtherCAT
- L'ambiente: urti, vibrazioni, sporcizia e umidità
Domande frequenti
Encoder incrementale o assoluto?
Un encoder incrementale emette impulsi mentre l'albero ruota e il controllore li conta a partire da un punto di riferimento. Un encoder assoluto fornisce un valore univoco per ogni posizione dell'albero, quindi la posizione è nota appena torna l'alimentazione, senza ciclo di azzeramento. Scelga l'assoluto dove la macchina non deve perdere la propria posizione.
A filo, LVDT o magnetostrittivo: quale sensore di posizione lineare?
Un sensore a filo si monta accanto alla corsa e richiede solo un punto di fissaggio per il filo. Un LVDT misura senza contatto tra il nucleo e le bobine. Un sensore magnetostrittivo misura senza contatto con un magnete che scorre lungo la sua asta. Ci indichi corsa, montaggio e interfaccia e DWIN Le propone un modello.