Beschleunigungssensor, Inklinometer oder IMU: Welchen Bewegungssensor brauchen Sie?
DWIN Entwicklung, , 7 Min. Lesezeit
Ein Beschleunigungssensor misst die lineare Beschleunigung einschließlich der Schwerkraft. Ein Inklinometer (Neigungssensor) nutzt die Schwerkraft, um den Neigungswinkel eines ruhenden oder langsam bewegten Objekts zu melden. Ein Gyroskop misst, wie schnell es sich dreht. Eine IMU kombiniert Beschleunigungssensoren und Gyroskope auf drei Achsen und kann so die Lage verfolgen, während sich die Plattform bewegt.
Beschleunigungssensor
Ein Beschleunigungssensor misst die Beschleunigung entlang einer oder mehrerer Achsen. In Ruhe liest er die Schwerkraft, 1 g nach unten. In Bewegung liest er Schwerkraft plus Beschleunigung der Plattform. Beschleunigungssensoren dienen der Messung von Vibration und Schock, der Aufprallerkennung und als Rohdaten für Neigungs- und Lageberechnungen.
Inklinometer (Neigungssensor)
Ein Inklinometer ermittelt den Winkel zwischen seinen Achsen und der Schwerkraft und meldet ihn als Nick- und Rollwinkel. Es ist genau, wenn die Plattform ruht oder sich langsam bewegt, etwa bei einem Bauwerk, einem Kranausleger zwischen den Bewegungen, einem Solartracker oder einem Schachtdeckel. Vibration und Beschleunigung stören den Messwert, deshalb filtern Inklinometer ihr Ausgangssignal.
Gyroskop und Vertikalkreisel
Ein Gyroskop misst die Drehrate, also wie schnell sich die Plattform dreht. Integriert man diese Rate, erhält man einen Winkel, den Beschleunigung nicht stört, der aber mit der Zeit langsam driftet. Ein Vertikalkreisel kombiniert Gyroskope und Beschleunigungssensoren und meldet Nick- und Rollwinkel, die auf einem bewegten Fahrzeug oder Schiff stabil bleiben.
IMU
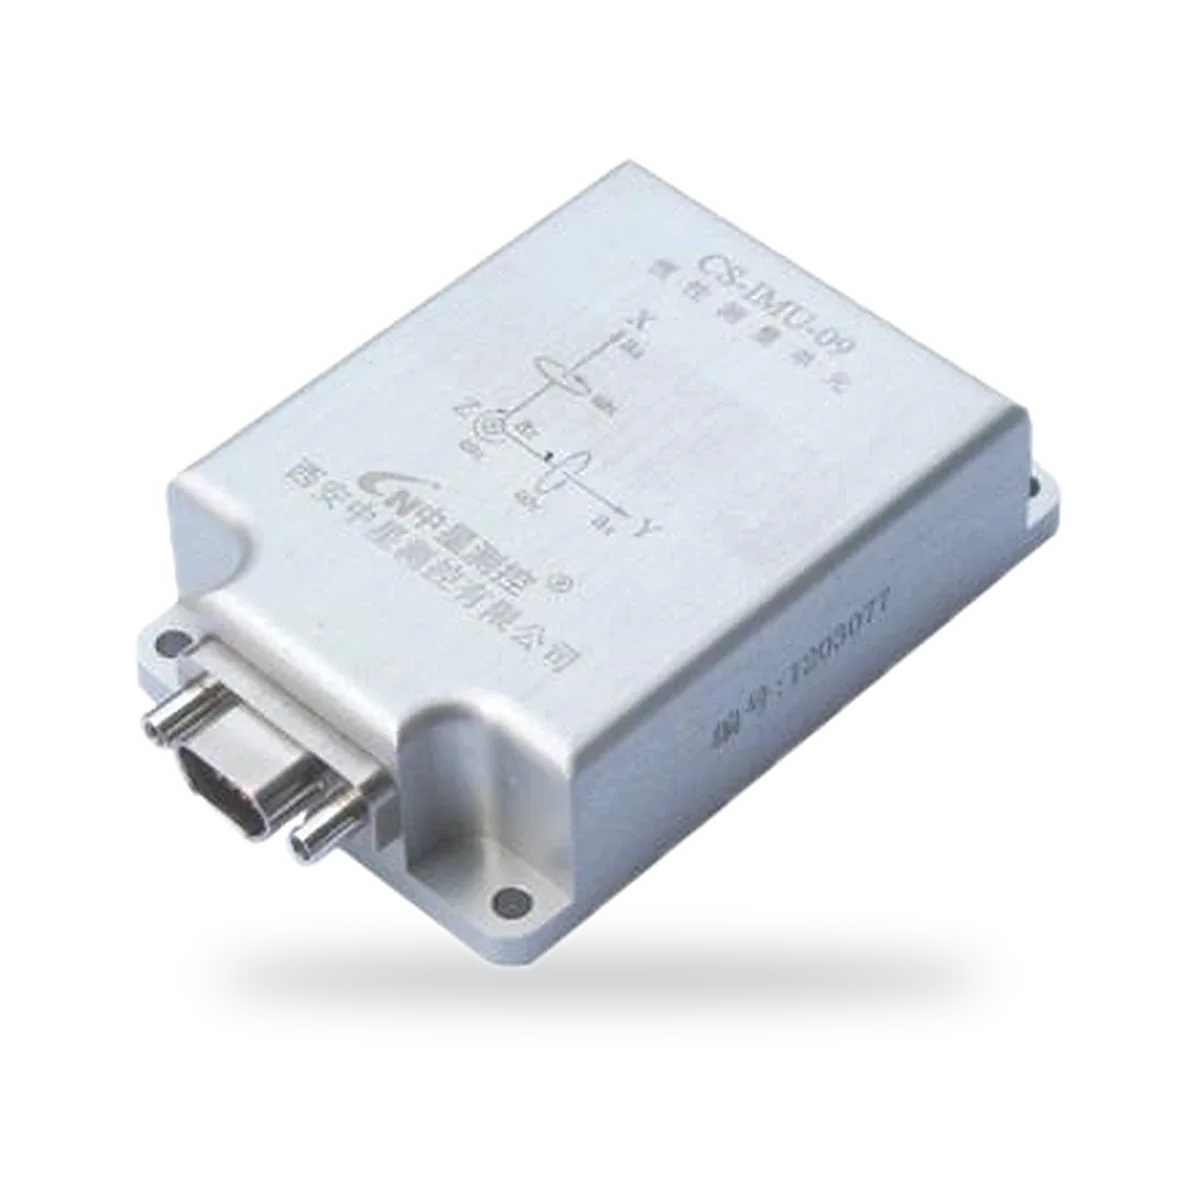
Eine inertiale Messeinheit vereint Beschleunigungssensoren und Gyroskope auf drei Achsen, oft mit einer Filterung, die beide zur Lage fusioniert. Sie passt zu Plattformen in ständiger Bewegung: Fahrzeuge, Landmaschinen, Drohnen und stabilisierte Geräte.
Die Auswahl
| Sie möchten wissen | Wählen Sie |
|---|---|
| Vibration, Schock oder Aufprall | Beschleunigungssensor |
| Neigung eines ruhenden oder langsamen Objekts | Inklinometer |
| Nick und Roll an einem bewegten Fahrzeug | Vertikalkreisel oder IMU |
| Vollständige Lage und Bewegung | IMU |
| Neigung oder Bewegung an entlegenen Standorten über ein Netz | Funk-IoT-Neigungsmonitor |
Inklinometer vs. Beschleunigungssensor
Die meisten Inklinometer basieren auf MEMS-Beschleunigungssensoren; der Unterschied liegt also darin, was ausgegeben wird. Ein Beschleunigungssensor meldet die Beschleunigung in g, einschließlich Vibration und Schock. Die Neigung müssen Sie selbst aus dem Schwerkraftanteil berechnen, Winkel = arcsin(a / g), und das nur, solange der Sensor ruht. Ein Inklinometer erledigt diese Rechnung intern, filtert Vibrationen, kompensiert die Temperatur und gibt den Winkel in Grad aus.
Für Vibration, Schock oder Bewegung wählen Sie einen Beschleunigungssensor. Für Neigung wählen Sie ein Inklinometer.
Inklinometer vs. Gyroskop
Ein Inklinometer misst den absoluten Winkel gegenüber der Schwerkraft, wird aber gestört, sobald die Plattform beschleunigt. Ein Gyroskop misst, wie schnell sich der Winkel ändert, und ignoriert lineare Beschleunigung; der daraus integrierte Winkel driftet jedoch und hat keinen absoluten Bezug. Für ein Bauwerk oder eine Maschine, die sich langsam neigt, nehmen Sie ein Inklinometer, für Fahrzeuge, Schiffe oder Drohnen einen Vertikalkreisel oder eine IMU, die beides fusioniert.
IMU vs. Beschleunigungssensor
Ein Beschleunigungssensor misst lineare Beschleunigung auf einer bis drei Achsen. Eine IMU ergänzt drei Gyroskope, manchmal ein Magnetometer, und fusioniert die Signale. So verfolgt sie die Lage auch bei Drehungen und Beschleunigungen, bei denen ein Beschleunigungssensor allein Bewegung für Neigung halten würde. Eine IMU kostet mehr und braucht mehr Rechenleistung; wenn Sie nur Vibration oder statische Neigung erfassen müssen, ist ein Beschleunigungssensor oder ein Inklinometer die einfachere Lösung.
Beschleunigungssensor auswählen
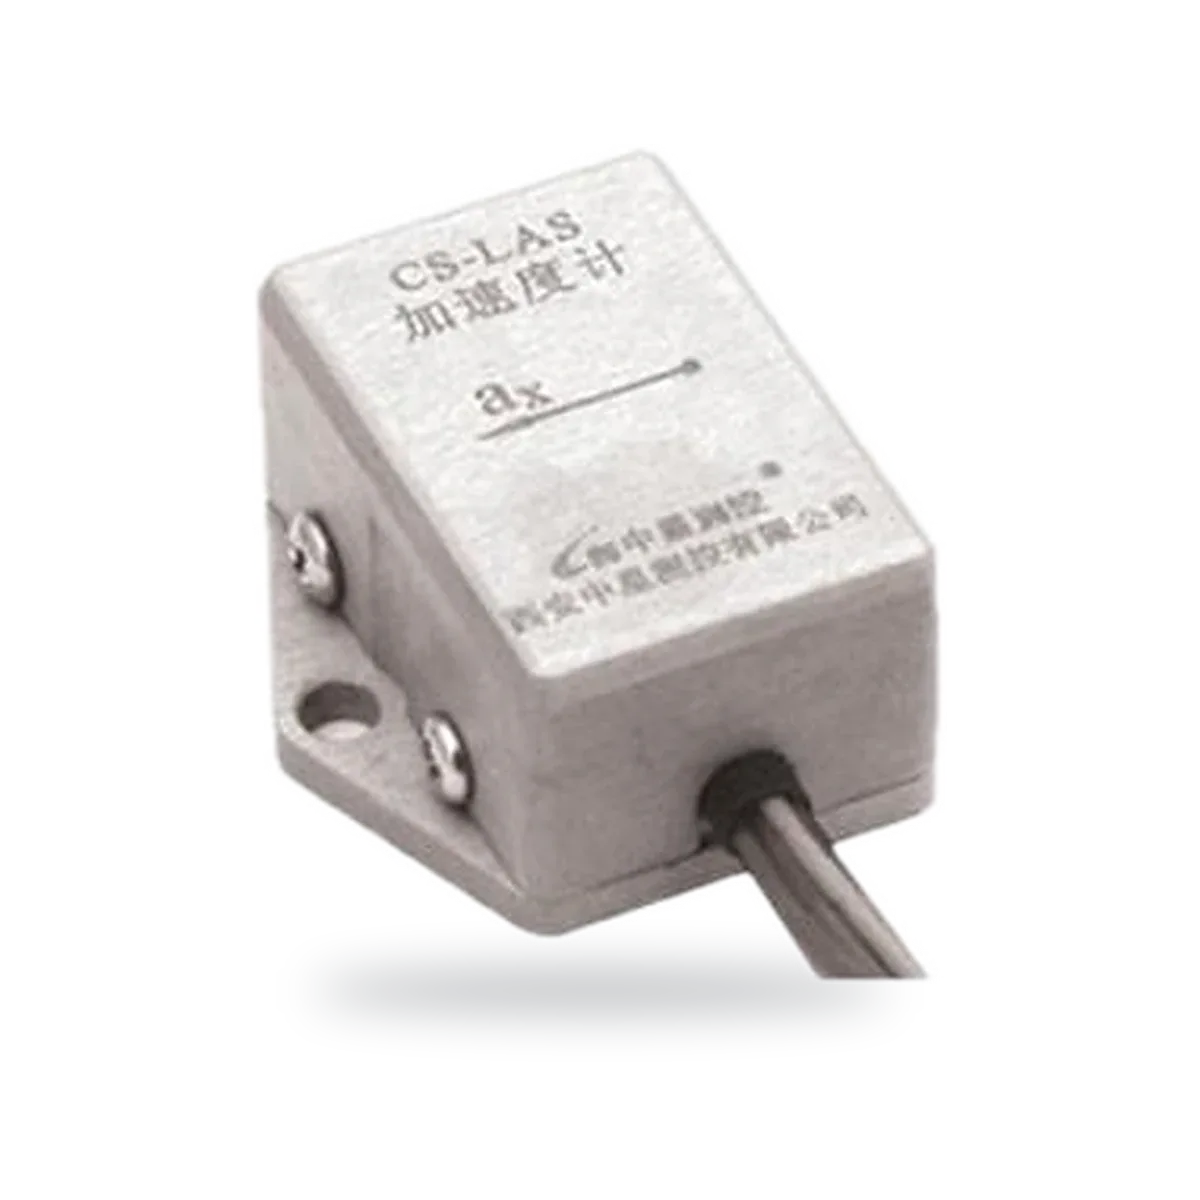
Sechs Kenngrößen bestimmen die Wahl. Der einachsige Beschleunigungssensor CS-LAS von DWIN etwa misst standardmäßig ±1 g, wählbar bis ±100 g, hat eine Bandbreite von 50 Hz, wählbar bis 400 Hz, und einen analogen Spannungsausgang.
- Messbereich: die größte Beschleunigung, die ohne Übersteuerung erfasst werden muss, von ±1 g für Neigung bis ±100 g oder mehr für Schock
- Empfindlichkeit und Rauschen: die kleinste Änderung, die Sie auflösen müssen
- Bandbreite: oberhalb der höchsten Schwingfrequenz, die Sie interessiert; MEMS-Beschleunigungssensoren messen auch statische Beschleunigung (0 Hz), piezoelektrische nicht
- Achsen: eine, zwei oder drei
- Ausgang: analoge Spannung für kurze Kabel, 4 bis 20 mA oder ein digitaler Bus für lange Leitungen
- Schockfestigkeit, Temperaturbereich und Montage passend zur Einsatzumgebung
Häufig gestellte Fragen
Wofür wird ein Neigungssensor verwendet?
Neigungssensoren, auch Inklinometer genannt, messen den Winkel eines Objekts gegenüber der Schwerkraft. Sie richten Maschinen und Plattformen aus, überwachen Krane, Ausleger und Solartracker und erkennen Bewegungen an Bauwerken, Masten und Schachtdeckeln. Der DWIN CS-iTWGLM meldet zum Beispiel die Neigung eines Schachtdeckels über 0° bis 180° per Funknetz.
Wie genau ist ein Inklinometer?
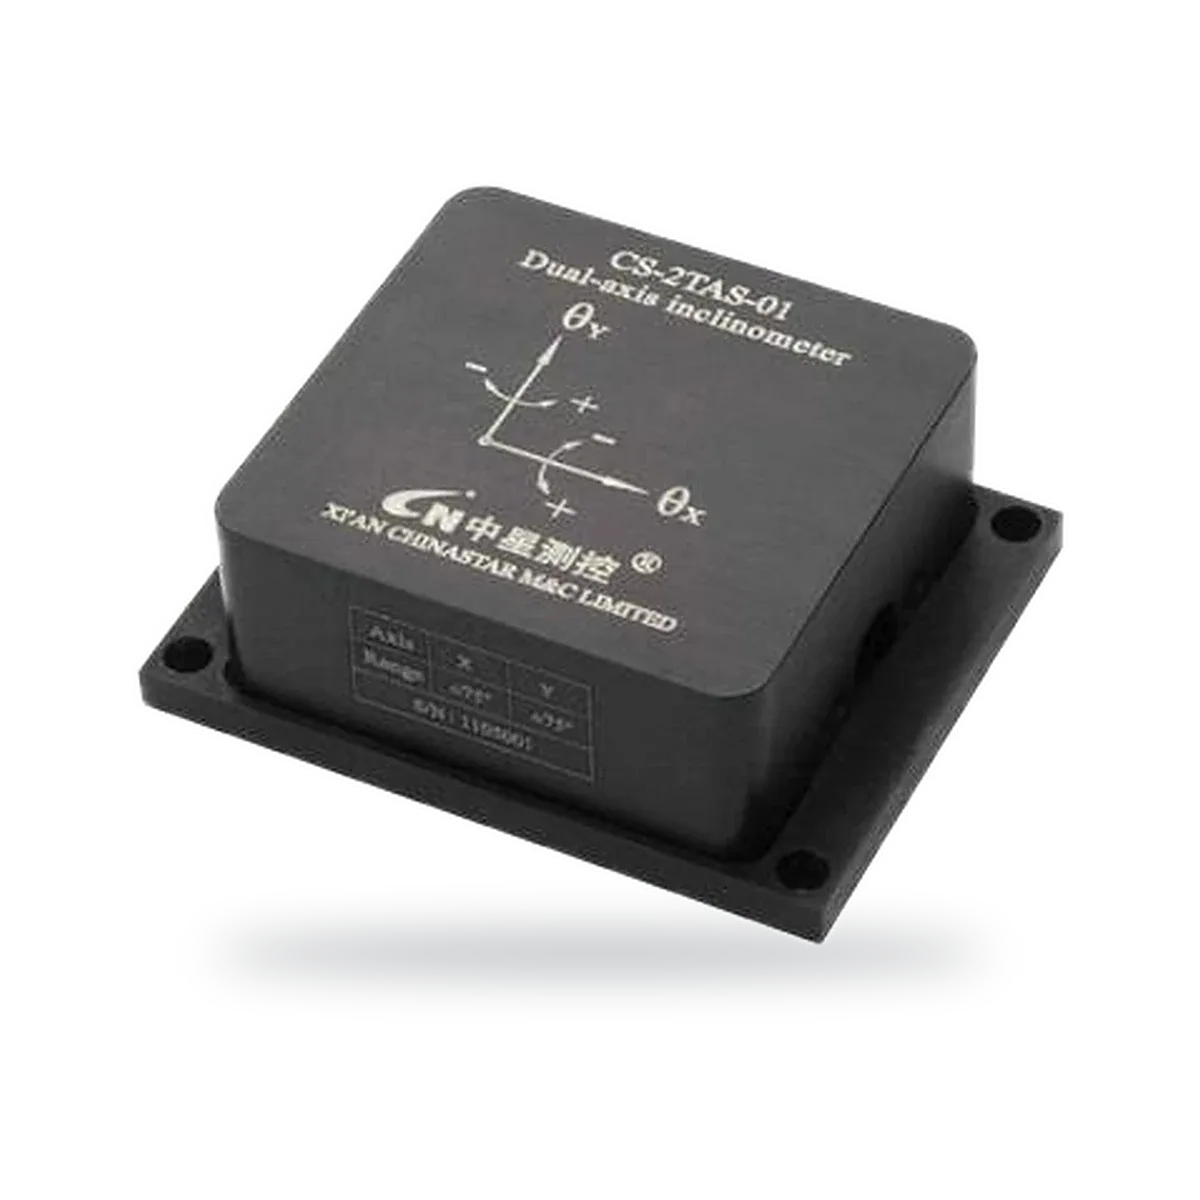
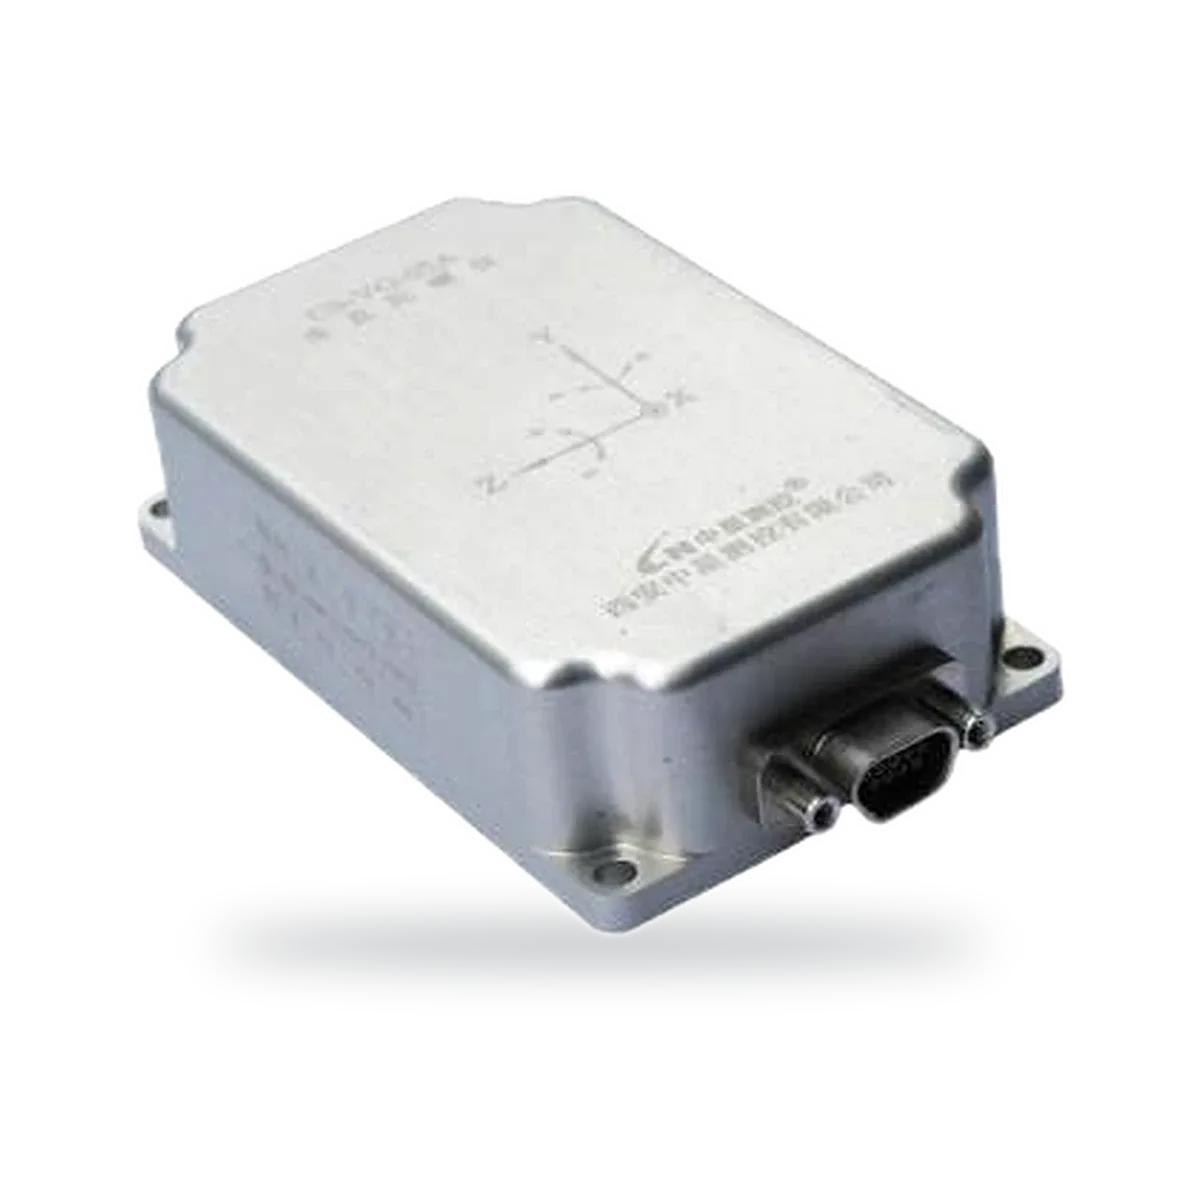
Das variiert stark mit Bauart und Preis. Das zweiachsige DWIN-Inklinometer CS-2TAS löst 0,1° oder besser auf, der Vertikalkreisel CS-VG-05 ist statisch auf besser als 0,8° und dynamisch auf 2,5° RMS genau, und der Schachtdeckelwächter CS-iTWGLM auf ±2°. Temperatur, Vibration und Montage beeinflussen die reale Genauigkeit.
Was ist der Unterschied zwischen einer 6-Achsen- und einer 9-Achsen-IMU?
Eine 6-Achsen-IMU hat drei Beschleunigungssensoren und drei Gyroskope. Eine 9-Achsen-IMU ergänzt ein dreiachsiges Magnetometer, das eine Kursreferenz liefert, sodass der Gierwinkel nicht driftet, solange keine starken magnetischen Störungen in der Nähe sind. Nick- und Rollwinkel kommen bei beiden aus Beschleunigungssensoren und Gyroskopen.