Fonctionnement d’un capteur de distance à ultrasons
Ingénierie DWIN, , 6 min de lecture
Un capteur de distance à ultrasons émet une brève impulsion sonore au-dessus de 20 kHz, chronomètre le retour de l’écho depuis la cible et convertit ce temps en distance : distance = vitesse du son × temps ÷ 2. Dans l’air à 20 °C, le son se propage à environ 343 m/s.
Temps de vol
Le transducteur est un élément piézoélectrique qui émet et écoute. Il est excité pendant quelques cycles à sa fréquence de résonance, typiquement 40 kHz pour les capteurs à longue portée dans l’air, puis passe en réception. Le contrôleur mesure le temps entre l’impulsion et le premier écho au-dessus d’un seuil.
Le son fait l’aller-retour jusqu’à la cible : la distance simple est donc la moitié du trajet. Un écho de 10 ms dans l’air à 20 °C donne 343 m/s × 0,010 s ÷ 2 ≈ 1,72 m.
Pourquoi la température compte
La vitesse du son dans l’air augmente d’environ 0,6 m/s par degré Celsius. Entre 0 °C et 40 °C, elle varie d’environ 7 %, soit une erreur de 7 cm à 1 m. Les bons capteurs mesurent la température de l’air et corrigent le résultat. La fiche technique indique si un modèle est compensé en température.
Zone morte
Après l’émission, le transducteur continue de vibrer un court instant et ne peut pas entendre d’écho. Toute cible plus proche que cette zone morte n’est pas mesurée, ou est indiquée à la distance de la zone morte. Les sondes étanches scellées vibrent en général plus longtemps : leur zone morte est donc plus grande que celle des modules ouverts.
Angle de faisceau
Le son part en cône. Un faisceau étroit porte plus loin et ignore les parois à côté de la cible, ce qui convient aux cuves et aux puits. Un faisceau large couvre plus d’espace, ce qui convient à l’évitement d’obstacles des robots et des véhicules. L’angle de faisceau de la fiche technique est en général mesuré au point à −3 dB ou −6 dB.
Cibles bien ou mal mesurées
- Bien : surfaces planes et dures face au capteur, comme l’eau, les murs, les caisses et les véhicules
- Plus difficile : matériaux mous qui absorbent le son, comme la mousse, le tissu et la neige poudreuse
- Plus difficile : surfaces très inclinées qui renvoient l’écho ailleurs
- Plus difficile : cibles très petites ou fines, comme les fils et les branches
Choisir une sortie
Les modules UART envoient la distance dans une trame numérique, facile à lire depuis un microcontrôleur. Les sorties PWM codent la distance dans la largeur d’impulsion. Le RS485 avec Modbus convient aux câbles longs et à plusieurs capteurs sur un même bus. Les sorties TOR changent simplement d’état à une distance donnée, et le 4 à 20 mA convient aux automates industriels.
Avantages et inconvénients des capteurs à ultrasons
Les capteurs à ultrasons mesurent sans contact, ne sont sensibles ni à la couleur ni à la transparence de la cible et fonctionnent dans l’obscurité, la poussière et la fumée, pour un coût modeste. Ils détectent les liquides transparents et le verre, que les capteurs optiques ne voient pas.
Leurs limites tiennent à la nature du son : une zone morte près de la face du capteur, des échos perdus sur les surfaces molles, mousseuses ou très inclinées, des mesures qui dérivent avec la température de l’air sans compensation, un faisceau large qui peut capter des objets voisins et une cadence de mesure plus lente que celle d’un laser. Un vent fort, la vapeur et une condensation abondante sur le transducteur perturbent aussi la mesure.
Applications des capteurs de distance à ultrasons
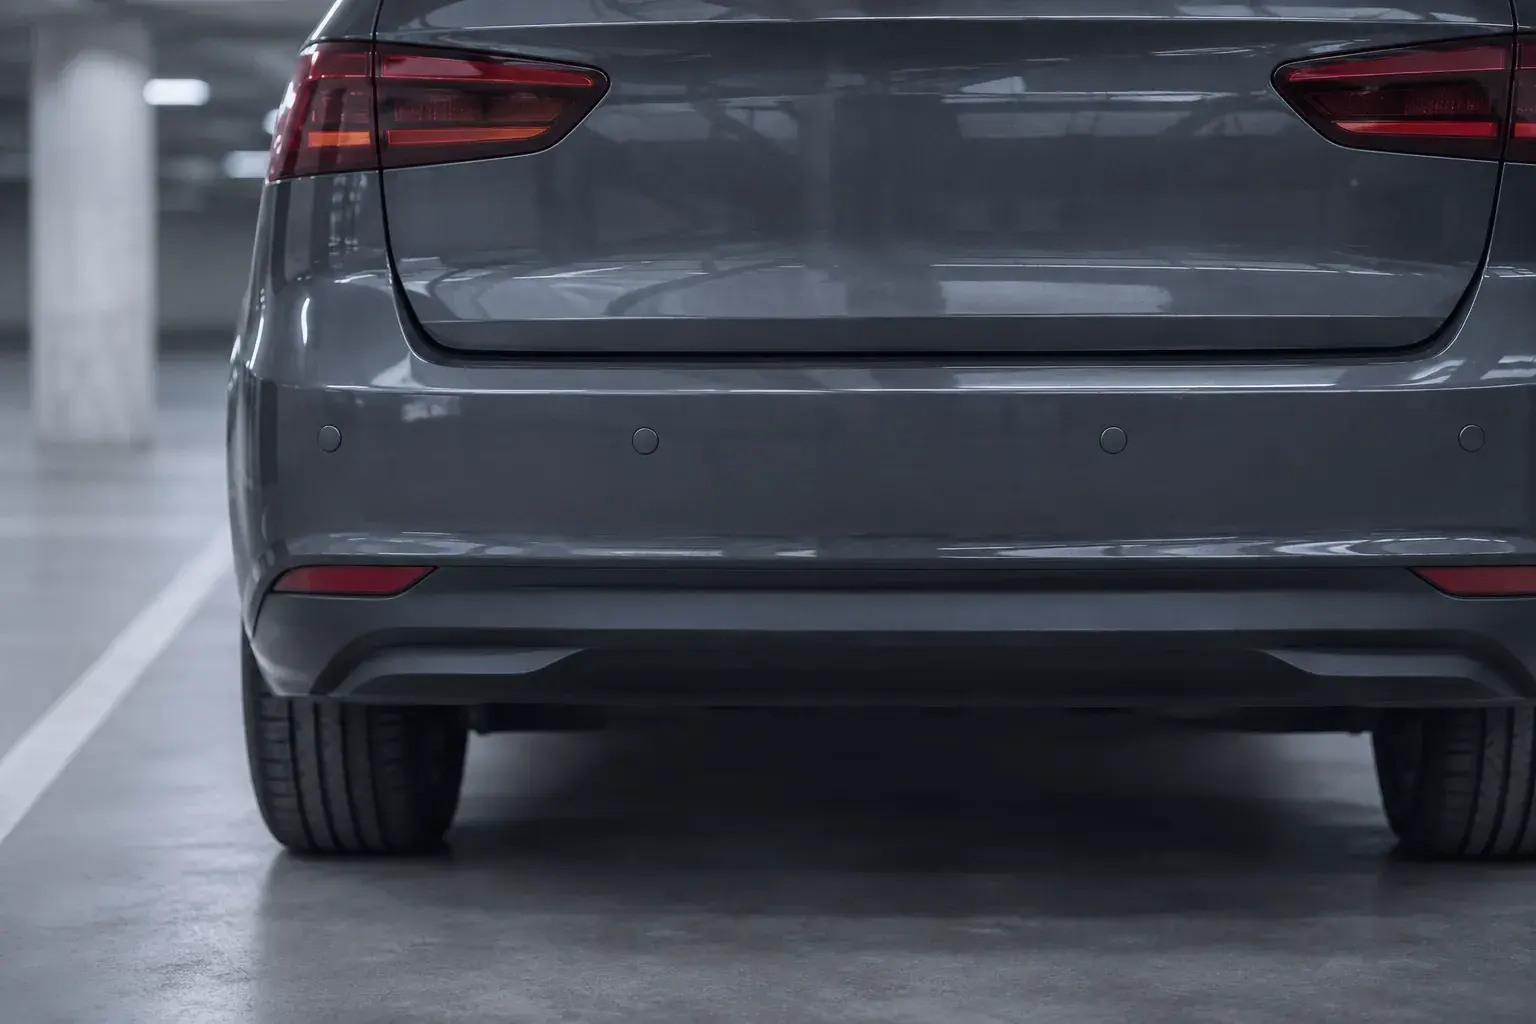
- Radars de recul et systèmes de stationnement automatisé
- Surveillance des angles morts et alerte anticollision sur les véhicules
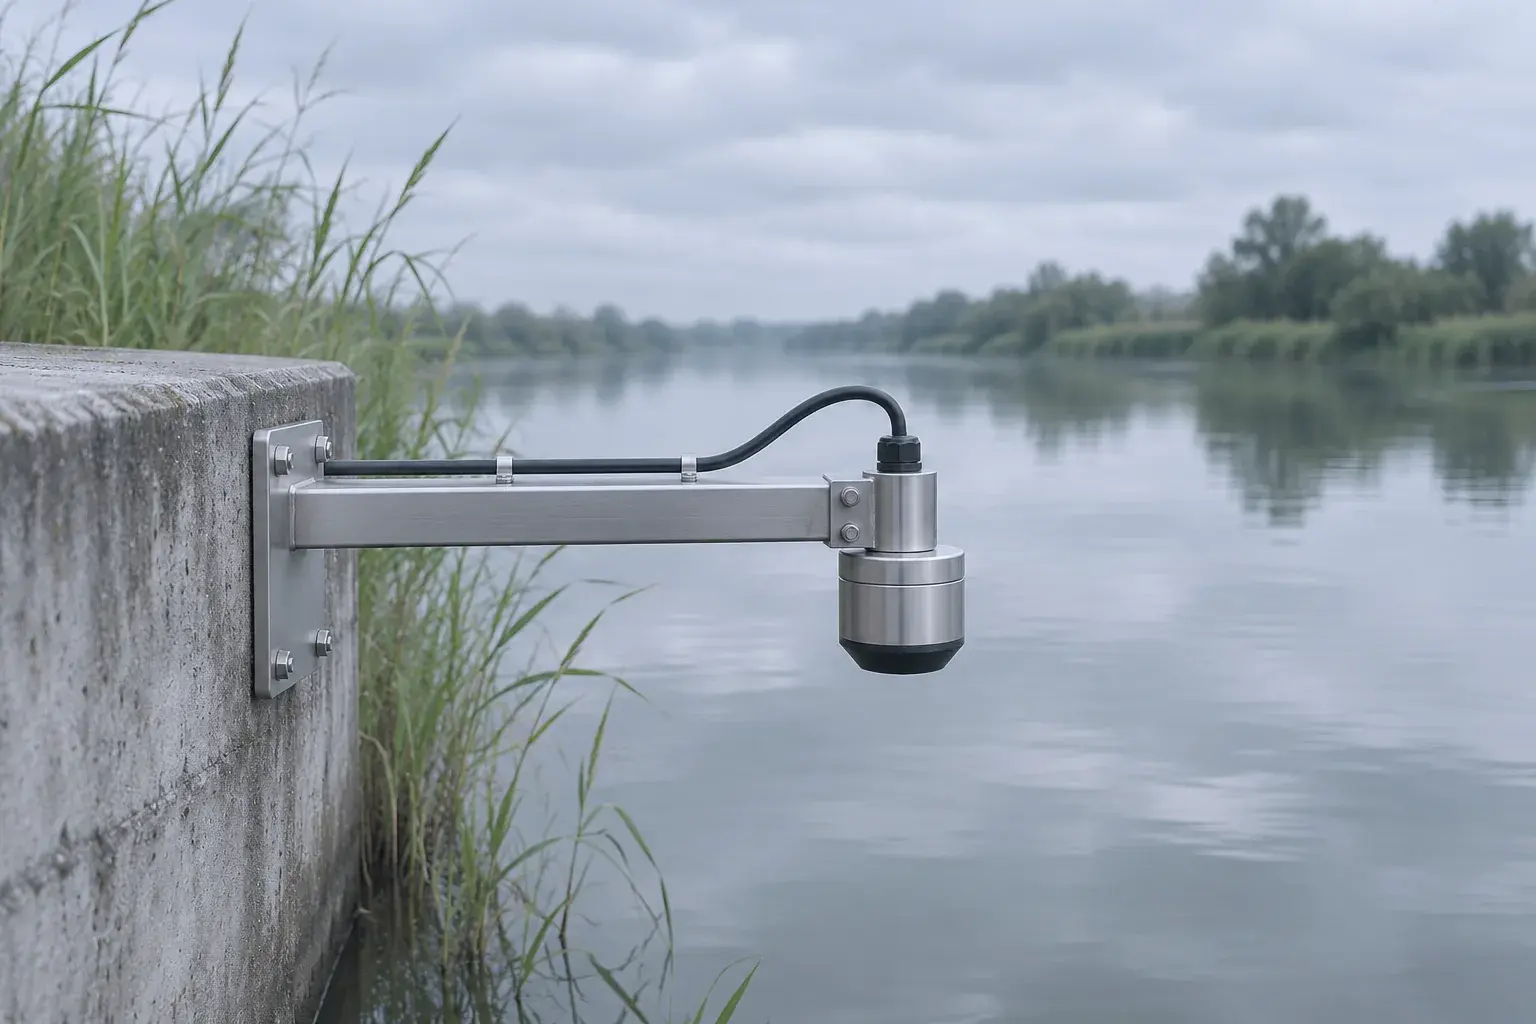
- Niveau de liquide dans les cuves, les puits et les rivières
- Taux de remplissage des bennes à déchets
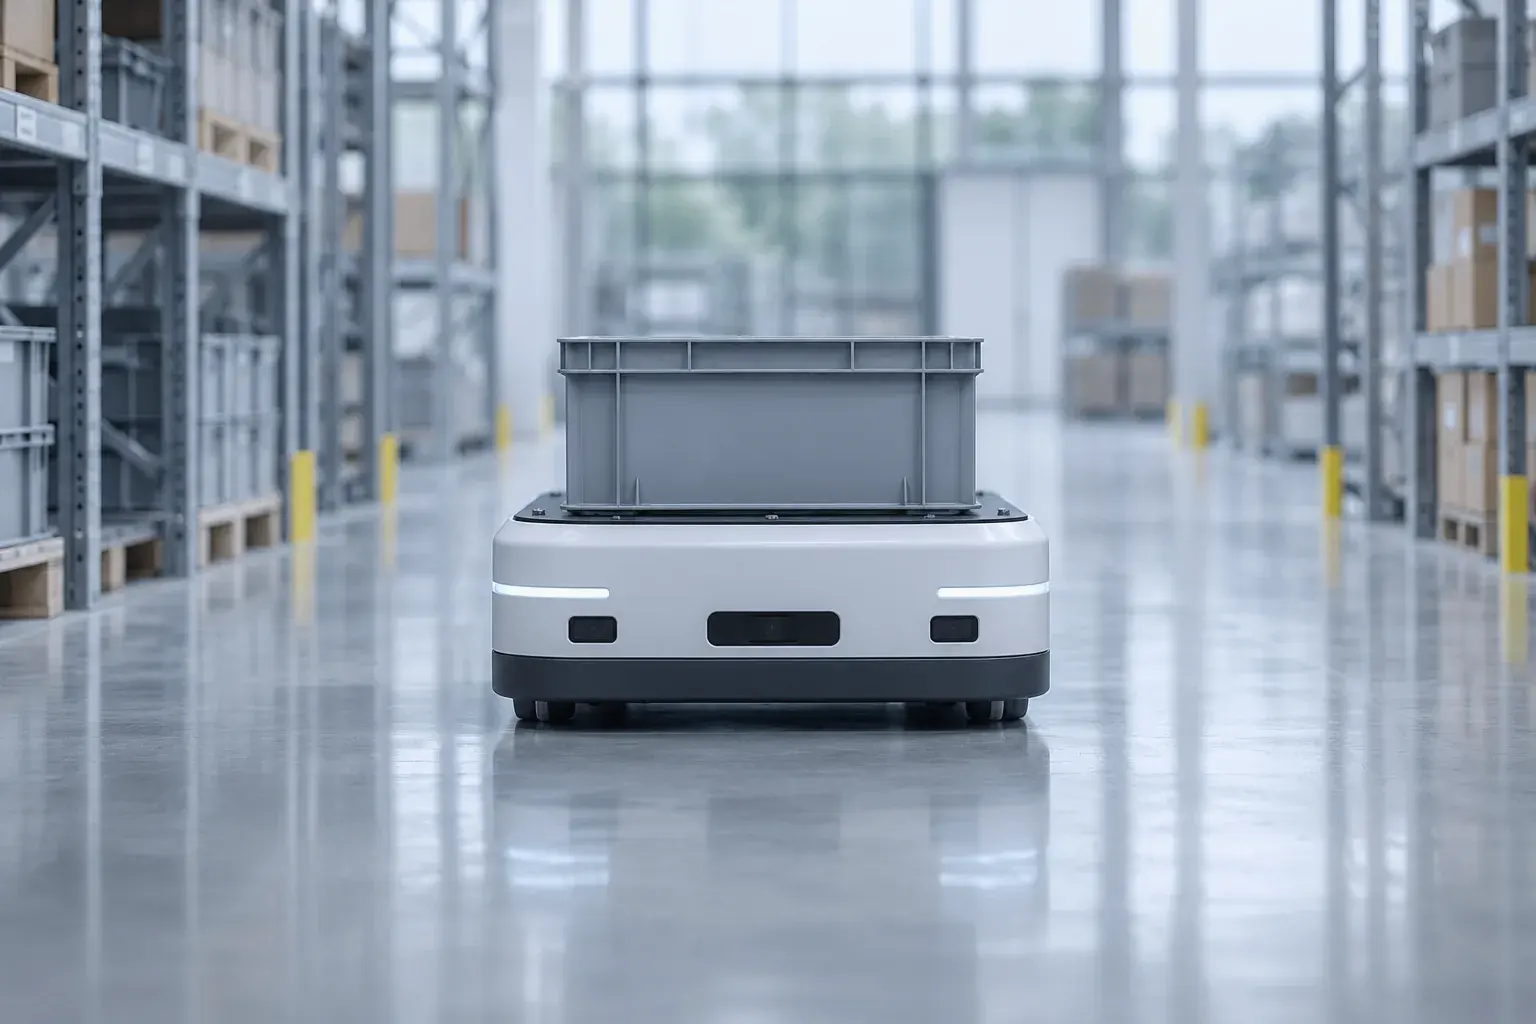
- Évitement d’obstacles des robots et des chariots autoguidés (AGV)
- Détection de présence et de distance en automatisation industrielle
Questions fréquentes
Quelle est la précision d’un capteur à ultrasons ?
Un bon capteur à ultrasons compensé en température est précis à environ un centimètre plus une fraction de pour cent de la distance. Les A01, A02 et A17 de DWIN, par exemple, sont spécifiés à ±(1 cm + 0,3 % de la distance), soit ±1,6 cm à 2 m. La précision réelle dépend aussi de la cible : les surfaces planes et dures, face au capteur, se mesurent le mieux.
Comment vérifier qu’un capteur à ultrasons fonctionne ?
Alimentez-le à sa tension nominale, pointez-le vers un mur plat à une distance connue au-delà de la zone morte et lisez la sortie : trame UART, largeur d’impulsion ou état de commutation. Déplacez le mur ou le capteur et vérifiez que la mesure suit. Une valeur bloquée sur la zone morte ou sur le maximum signale le plus souvent une absence d’écho, un transducteur obstrué ou mouillé, ou un défaut de câblage.
Un capteur à ultrasons a-t-il besoin du PWM ?
Non. Le PWM n’est qu’une façon pour le capteur de transmettre la distance, sous forme d’une impulsion dont la largeur est proportionnelle à la distance. Beaucoup de capteurs proposent à la place, ou en plus, une sortie UART, RS485, tout-ou-rien ou analogique ; l’A01-V2.0 de DWIN offre des sorties UART, PWM et tout-ou-rien. Choisissez la sortie que votre contrôleur lit le plus facilement.
Quelle est la portée maximale d’un capteur à ultrasons ?
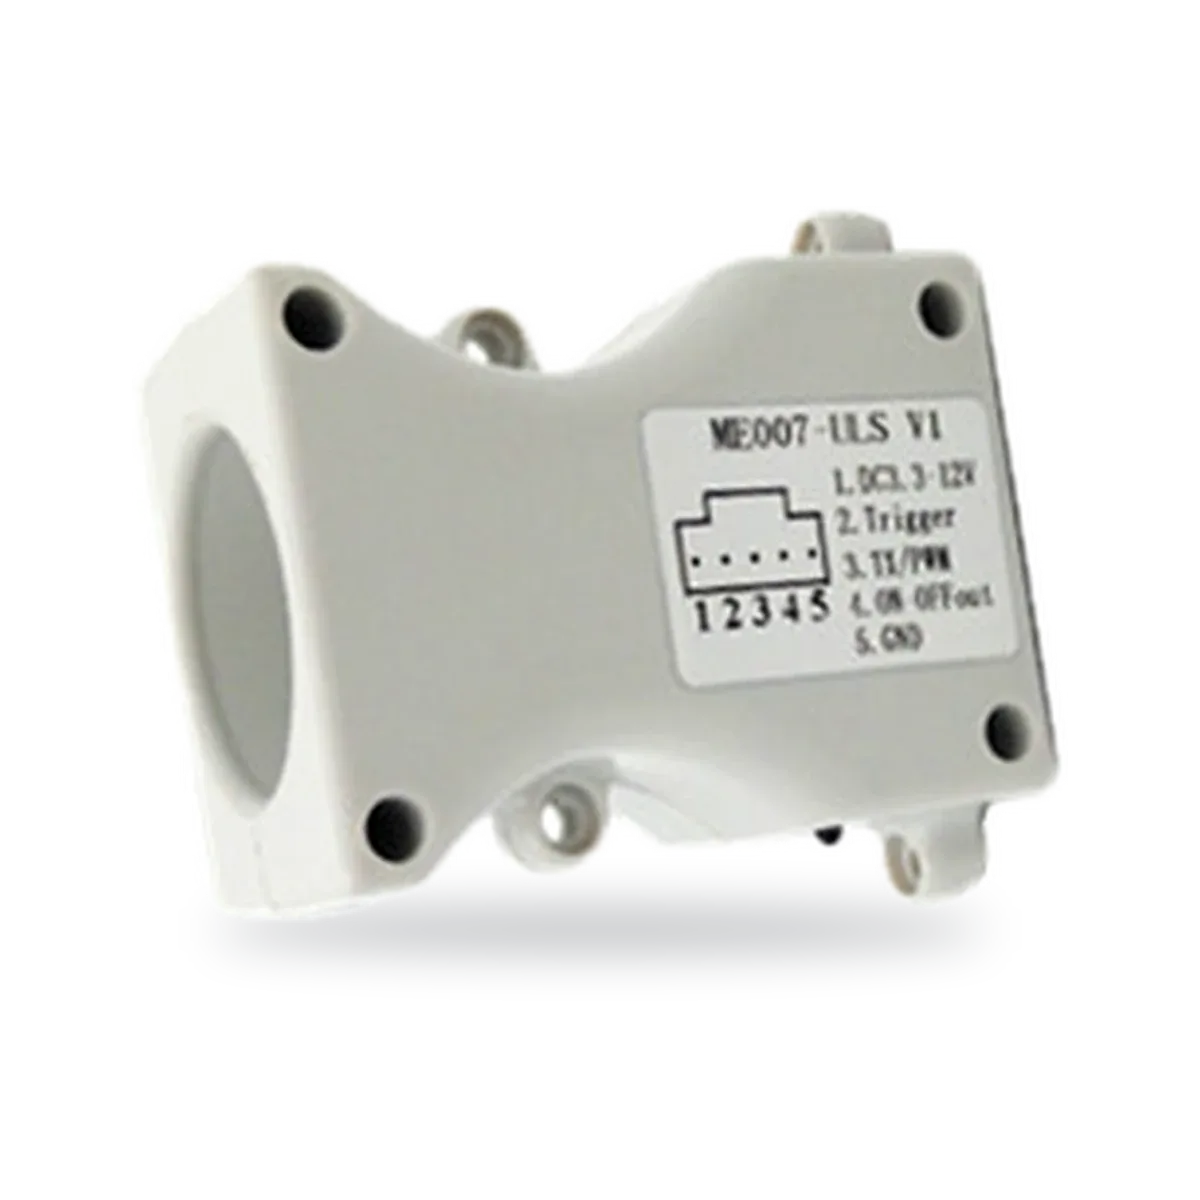
Les capteurs à ultrasons dans l’air atteignent en général de quelques mètres à environ 10 m sur une cible plane. La gamme DWIN va de modules compacts comme l’A09 (20 à 350 cm) au ME007-ULS (27 à 800 cm) et au capteur pour puits A17 (25 à 1 000 cm). Les cibles molles, petites ou inclinées réduisent la portée utile.
Capteurs de distance ultrason, Capteurs de niveau à ultrasons, Capteurs de stationnement à ultrasons, Capteurs sous-marins