Cómo funcionan los sensores de distancia ultrasónicos
Ingeniería de DWIN, , 6 min de lectura
Un sensor de distancia ultrasónico emite un pulso corto de sonido por encima de 20 kHz, mide cuánto tarda en volver el eco desde el objetivo y convierte ese tiempo en distancia: distancia = velocidad del sonido × tiempo ÷ 2. En aire a 20 °C el sonido viaja a unos 343 m/s.
Tiempo de vuelo
El transductor es un elemento piezoeléctrico que emite y escucha. Se excita durante unos pocos ciclos a su frecuencia de resonancia, normalmente 40 kHz en los sensores de aire de largo alcance, y después pasa a recibir. El controlador mide el tiempo desde el pulso hasta el primer eco que supera un umbral.
Como el sonido va al objetivo y vuelve, la distancia de ida es la mitad del recorrido. Un eco de 10 ms en aire a 20 °C equivale a 343 m/s × 0,010 s ÷ 2 ≈ 1,72 m.
Por qué importa la temperatura
La velocidad del sonido en el aire aumenta unos 0,6 m/s por cada grado Celsius. Entre 0 °C y 40 °C varía cerca de un 7%, lo que supondría un error de 7 cm a 1 m. Los buenos sensores miden la temperatura del aire y corrigen el resultado; la hoja de datos indica si un modelo está compensado en temperatura.
Zona ciega
Tras transmitir, el transductor sigue vibrando un breve tiempo y no puede oír el eco. Cualquier objetivo más cercano que esta zona ciega no se mide, o se reporta a la distancia de la zona ciega. Las sondas selladas resistentes al agua suelen vibrar más tiempo, por lo que tienen una zona ciega mayor que los módulos abiertos.
Ángulo de haz
El sonido sale en forma de cono. Un haz estrecho llega más lejos e ignora las paredes junto al objetivo, lo que conviene a depósitos y pozos. Un haz ancho cubre más espacio, lo que conviene a la evitación de obstáculos en robots y vehículos. El ángulo de haz de la hoja de datos suele medirse en el punto de −3 dB o −6 dB.
Objetivos que se miden bien y mal
- Bien: superficies planas y duras frente al sensor, como agua, paredes, cajas y vehículos
- Más difícil: materiales blandos que absorben el sonido, como espuma, tela y nieve suelta
- Más difícil: superficies muy inclinadas que desvían el eco
- Más difícil: objetivos muy pequeños o finos, como cables y ramas
Cómo elegir la salida
Los módulos UART envían la distancia como una trama digital y son fáciles de leer desde un microcontrolador. Las salidas PWM codifican la distancia en el ancho de pulso. RS485 con Modbus conviene a cables largos y a varios sensores en un mismo bus. Las salidas conmutadas simplemente cambian de estado a una distancia fijada, y 4 a 20 mA conviene a controladores industriales.
Ventajas y desventajas de los sensores ultrasónicos
Los sensores ultrasónicos (o de ultrasonidos) miden sin contacto, no les afecta el color ni la transparencia del objetivo y funcionan en la oscuridad, con polvo y con humo, a bajo coste. Detectan líquidos transparentes y vidrio que los sensores ópticos no ven.
Sus limitaciones se deben al propio sonido: una zona ciega cerca de la cara del sensor, ecos que se pierden en superficies blandas, con espuma o muy inclinadas, lecturas que varían con la temperatura del aire si no se compensan, un haz ancho que puede captar objetos cercanos y una frecuencia de actualización más lenta que la de un láser. El viento fuerte, el vapor y la condensación abundante sobre el transductor también perturban la medición.
Dónde se usan los sensores ultrasónicos
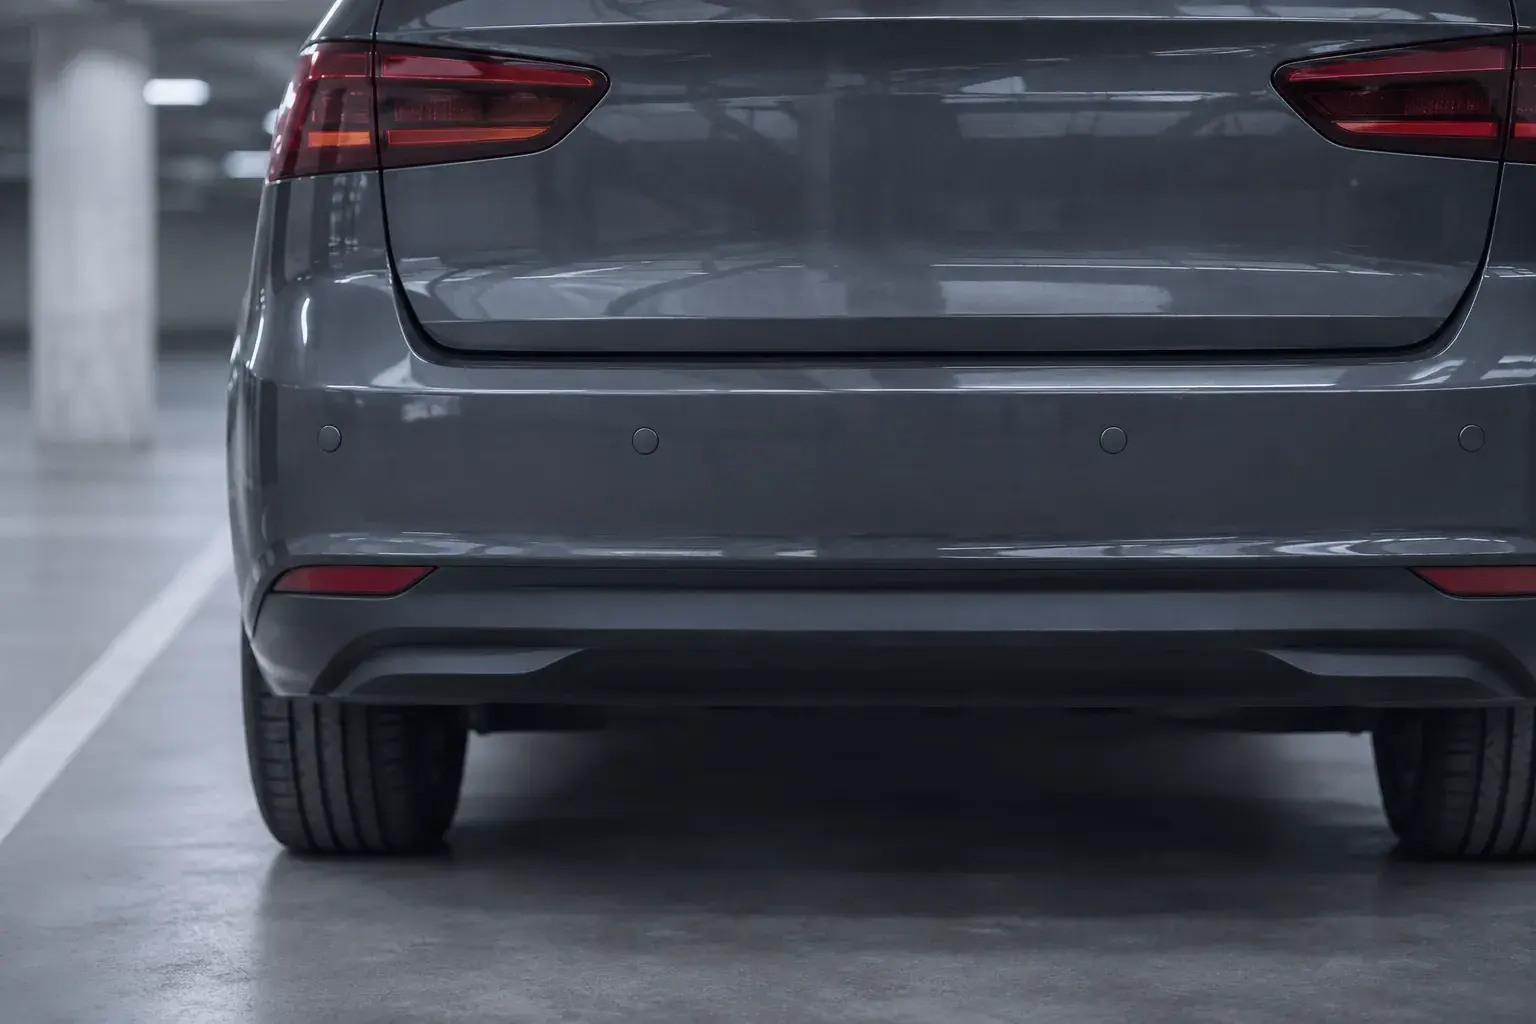
- Sensores de aparcamiento de coches y aparcamiento automatizado
- Aviso de ángulo muerto y de colisión en vehículos
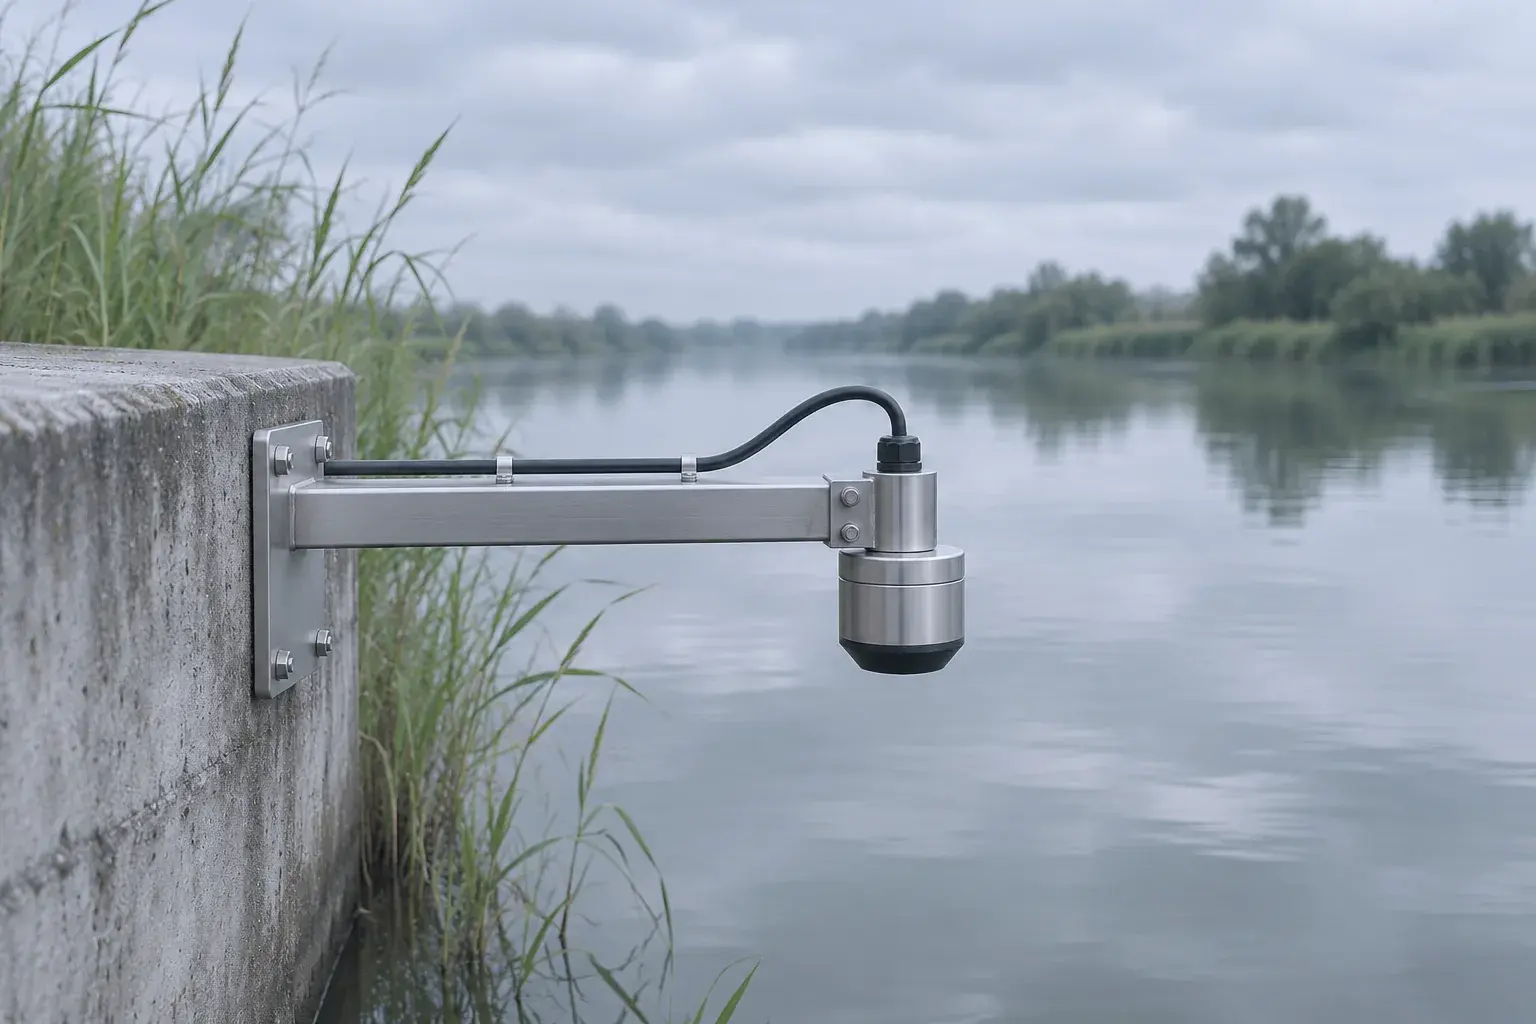
- Nivel de líquido en depósitos, pozos y ríos
- Nivel de llenado de contenedores de residuos
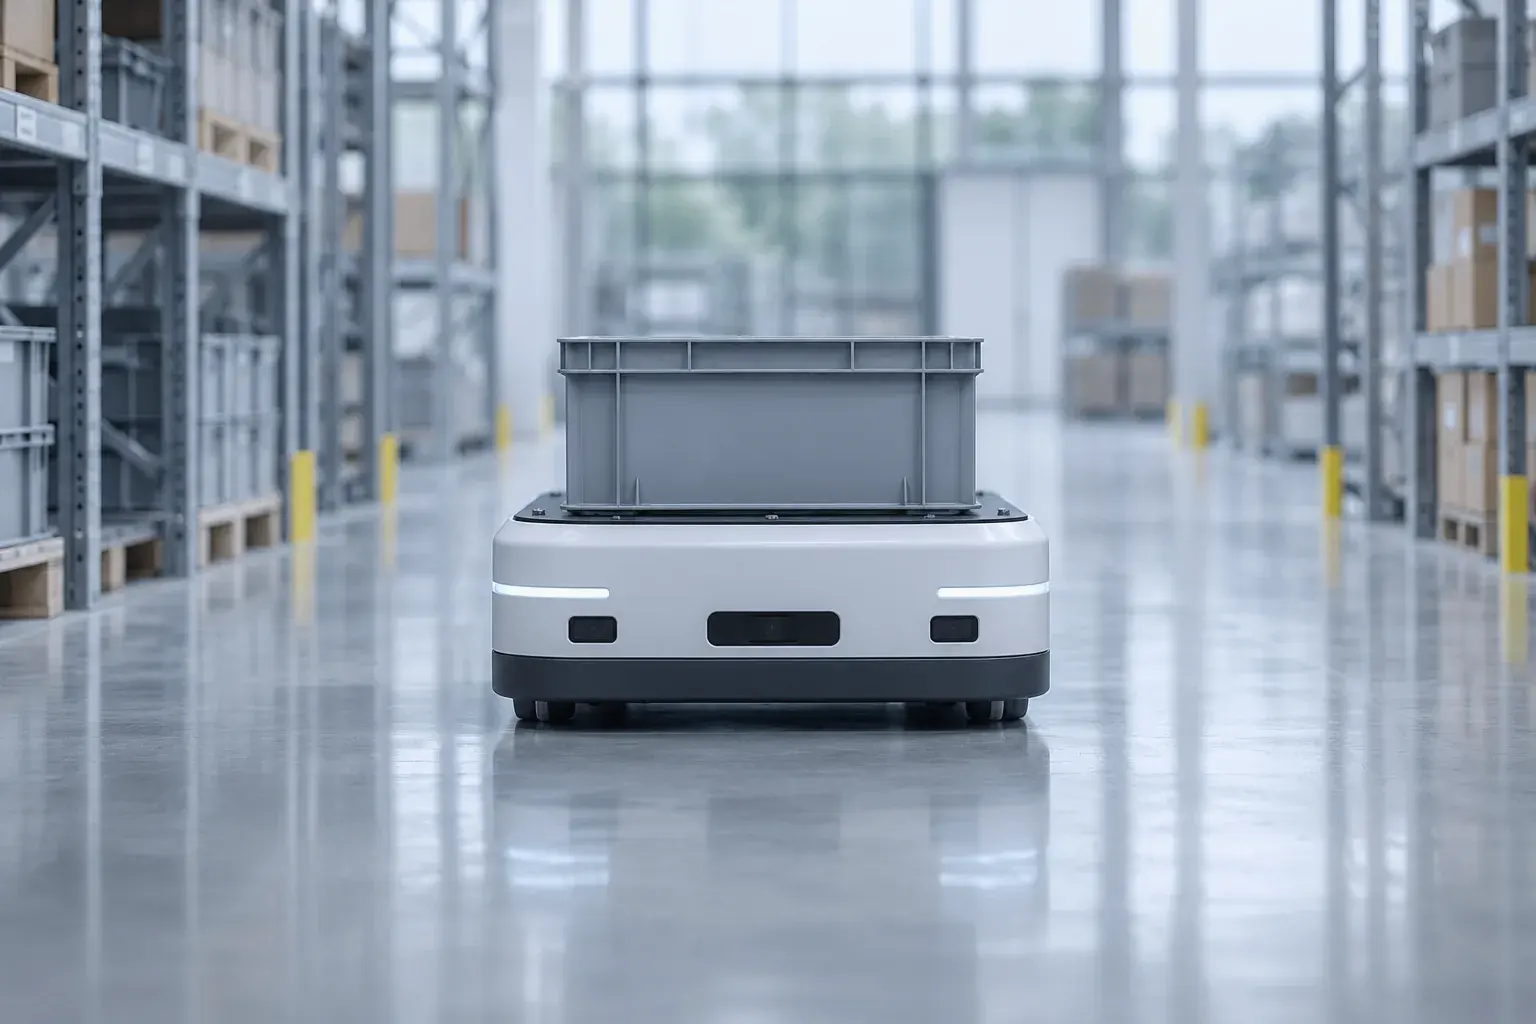
- Evitación de obstáculos en robots y AGV
- Detección de presencia y distancia en automatización industrial
Preguntas frecuentes
¿Qué precisión tiene un sensor ultrasónico?
Un buen sensor ultrasónico con compensación de temperatura alcanza una precisión de alrededor de un centímetro más una fracción de porcentaje de la distancia. Los A01, A02 y A17 de DWIN, por ejemplo, están especificados a ±(1 cm + 0,3% de la distancia), es decir, ±1,6 cm a 2 m. La precisión real también depende del objetivo: las superficies planas y duras orientadas hacia el sensor son las que mejor se miden.
¿Cómo se comprueba si un sensor ultrasónico funciona?
Aliméntelo a su tensión nominal, apúntelo a una pared plana a una distancia conocida más allá de la zona ciega y lea la salida: una trama UART, un ancho de pulso o un estado de conmutación. Mueva la pared o el sensor y compruebe que la lectura lo sigue. Una lectura fija en el valor de la zona ciega o en el máximo suele indicar que no hay eco, que el transductor está obstruido o mojado, o que hay un fallo de cableado.
¿Un sensor ultrasónico necesita PWM?
No. PWM es una de las formas en que un sensor puede indicar la distancia, como un pulso cuyo ancho es proporcional a la distancia. Muchos sensores ofrecen en su lugar, o además, salidas UART, RS485, de conmutación o analógicas; el A01-V2.0 de DWIN ofrece salidas UART, PWM y de conmutación. Elija la salida que su controlador lea con más facilidad.
¿Cuál es el alcance máximo de un sensor ultrasónico?
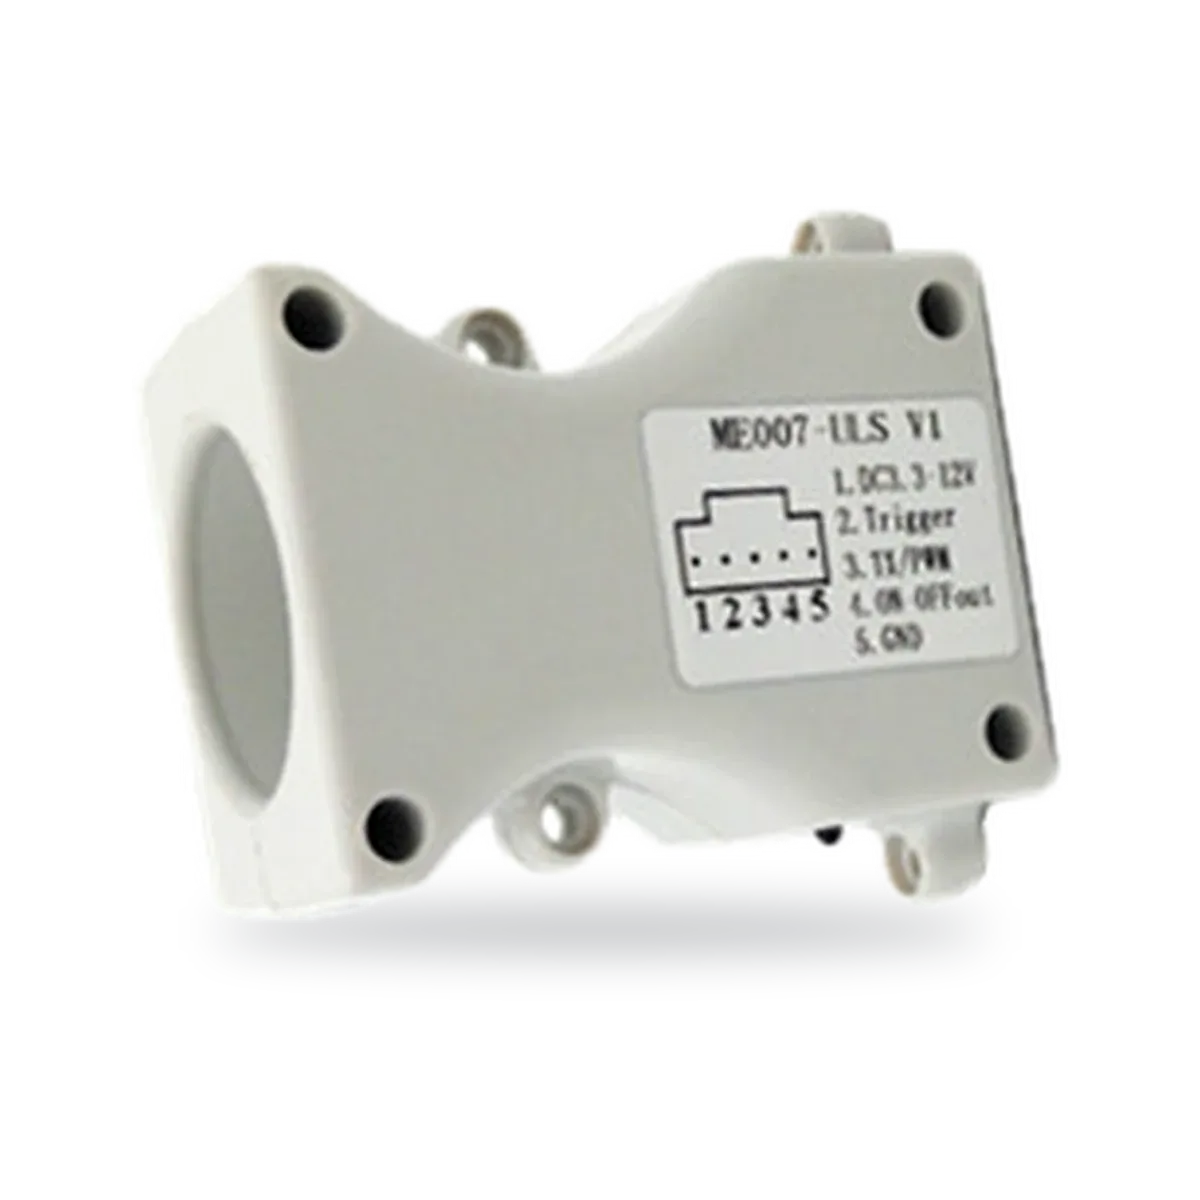
Los sensores ultrasónicos que trabajan en aire suelen llegar desde unos pocos metros hasta unos 10 m sobre un objetivo plano. La gama de DWIN va desde módulos compactos como el A09 (20 a 350 cm) hasta el ME007-ULS (27 a 800 cm) y el sensor para pozos A17 (25 a 1000 cm). Los objetivos blandos, pequeños o inclinados reducen el alcance útil.
Sensores de distancia ultrasónicos, Sensores de nivel ultrasónicos, Sensores de aparcamiento ultrasónicos, Sensores subacuáticos