Comment fonctionnent les capteurs radar mmWave ? 24 GHz, 60 GHz ou 77 GHz
Ingénierie DWIN, , 7 min de lecture
Un capteur radar à ondes millimétriques (mmWave) émet une rampe dont la fréquence monte régulièrement, mélange l’écho avec le signal qu’il est en train d’émettre, et déduit la distance de l’écart de fréquence, la vitesse du décalage Doppler et l’angle de la phase sur plusieurs antennes. Les bandes plus hautes permettent des balayages plus larges : un radar 77 à 81 GHz peut balayer 4 GHz, soit une résolution en distance d’environ 4 cm, contre environ 60 cm dans la bande 24 GHz large de 250 MHz.
Qu’est-ce que le radar mmWave ?
Les ondes millimétriques sont les ondes radio d’environ 30 à 300 GHz, de longueur d’onde 1 à 10 mm. À 79 GHz, la longueur d’onde est d’environ 3,8 mm ; à 24 GHz, d’environ 12,5 mm. Les capteurs appelés aujourd’hui radar mmWave fonctionnent surtout à 24 GHz (en toute rigueur juste sous la bande millimétrique), 60 GHz ou 77 à 81 GHz.
Une courte longueur d’onde signifie de petites antennes : un réseau qui forme un faisceau utile tient sur un circuit imprimé de quelques centimètres. Le radar n’est sensible ni à l’obscurité, ni à l’éblouissement, ni à la couleur de la cible, ni à la plupart des pluies, brouillards et poussières, et il mesure directement la vitesse.
Comment le radar FMCW mesure-t-il la distance ?
La plupart des capteurs mmWave utilisent le radar à onde continue modulée en fréquence (FMCW). L’émetteur envoie une rampe (chirp) : un signal dont la fréquence monte linéairement sur une bande de balayage B pendant un temps T. L’écho d’une cible à la distance R revient après un retard de 2R/c ; à chaque instant, il est donc à une fréquence légèrement inférieure à celle du signal émis.
Mélanger le signal reçu avec le signal émis donne une fréquence de battement proportionnelle à la distance : f(battement) = (B/T) × 2R/c. Une transformée de Fourier rapide sépare les cibles situées à des distances différentes en fréquences de battement différentes.
Pourquoi la bande passante fixe la résolution en distance
La résolution en distance est le plus petit écart auquel deux cibles apparaissent comme deux : ΔR = c / 2B. Elle ne dépend que de la bande de balayage, pas de la fréquence porteuse.
Avec 250 MHz, la largeur de la bande ISM 24 GHz, ΔR vaut 60 cm. Avec 1 GHz, 15 cm, et avec 4 GHz, disponibles de 77 à 81 GHz, 3,75 cm. Le radar d’ouverture de porte 79 GHz de DWIN balaie 4 GHz et sa fiche technique indique une résolution en distance de 0,043 m, proche de cette limite.
Résolution n’est pas précision. Une cible unique peut être localisée bien plus finement que ΔR : le même radar est spécifié à ±0,04 m de précision en distance.
Comment le radar mesure la vitesse et l’angle
Une cible en mouvement décale la phase de l’écho d’une rampe à la suivante : c’est l’effet Doppler, avec un décalage de fréquence de 2v/λ. Une seconde transformée de Fourier sur une série de rampes donne la vitesse radiale de chaque cible. Plus la longueur d’onde est courte, plus le décalage est grand pour une même vitesse : les bandes plus hautes résolvent donc mieux la vitesse pour un même temps d’observation.
L’angle se déduit de la petite différence de phase de l’écho sur plusieurs antennes de réception espacées d’une fraction de longueur d’onde. Davantage d’antennes, ou des antennes virtuelles formées par plusieurs émetteurs (MIMO), donnent une résolution angulaire plus fine.
24 GHz, 60 GHz ou 77 GHz
| Bande | Fréquences | Balayage utilisable | Résolution en distance | Usages typiques |
|---|---|---|---|---|
| 24 GHz ISM | 24,0–24,25 GHz | 250 MHz | 60 cm | Détection de mouvement et de présence, mesure de vitesse, détection de place de stationnement |
| 60 GHz | Environ 57–64 GHz, selon la région | Plusieurs GHz | Quelques cm | Présence en intérieur, détection des occupants dans l’habitacle, reconnaissance de gestes |
| 77 GHz | 76–77 GHz | 1 GHz | 15 cm | Radar frontal longue portée, régulateur de vitesse adaptatif |
| 79 GHz | 77–81 GHz | Jusqu’à 4 GHz | 3,75 cm | Radar d’angle courte portée : angle mort, ouverture de porte, stationnement |
Quelle bande pour quelle application ?
Le radar 24 GHz est mature et peu coûteux, et sa bande de 250 MHz suffit pour savoir si quelque chose est présent et à quelle vitesse il se déplace. L’ancienne attribution 24 GHz large bande pour le radar automobile est en cours de suppression dans de nombreuses régions, ce qui explique le passage des nouvelles conceptions automobiles à 77 à 81 GHz.
Le 60 GHz est exempté de licence dans de nombreux pays et offre plusieurs gigahertz de bande passante. L’oxygène de l’air absorbe fortement autour de 60 GHz, ce qui limite les usages à longue portée mais compte peu en intérieur et dans l’habitacle d’un véhicule.
Le 77 à 81 GHz est la bande du radar automobile. La partie plus étroite de 76 à 77 GHz sert au radar frontal longue portée ; les 4 GHz de 77 à 81 GHz donnent la résolution fine dont les capteurs courte portée autour du véhicule ont besoin.
Usages automobiles : angle mort et alerte d’ouverture de porte
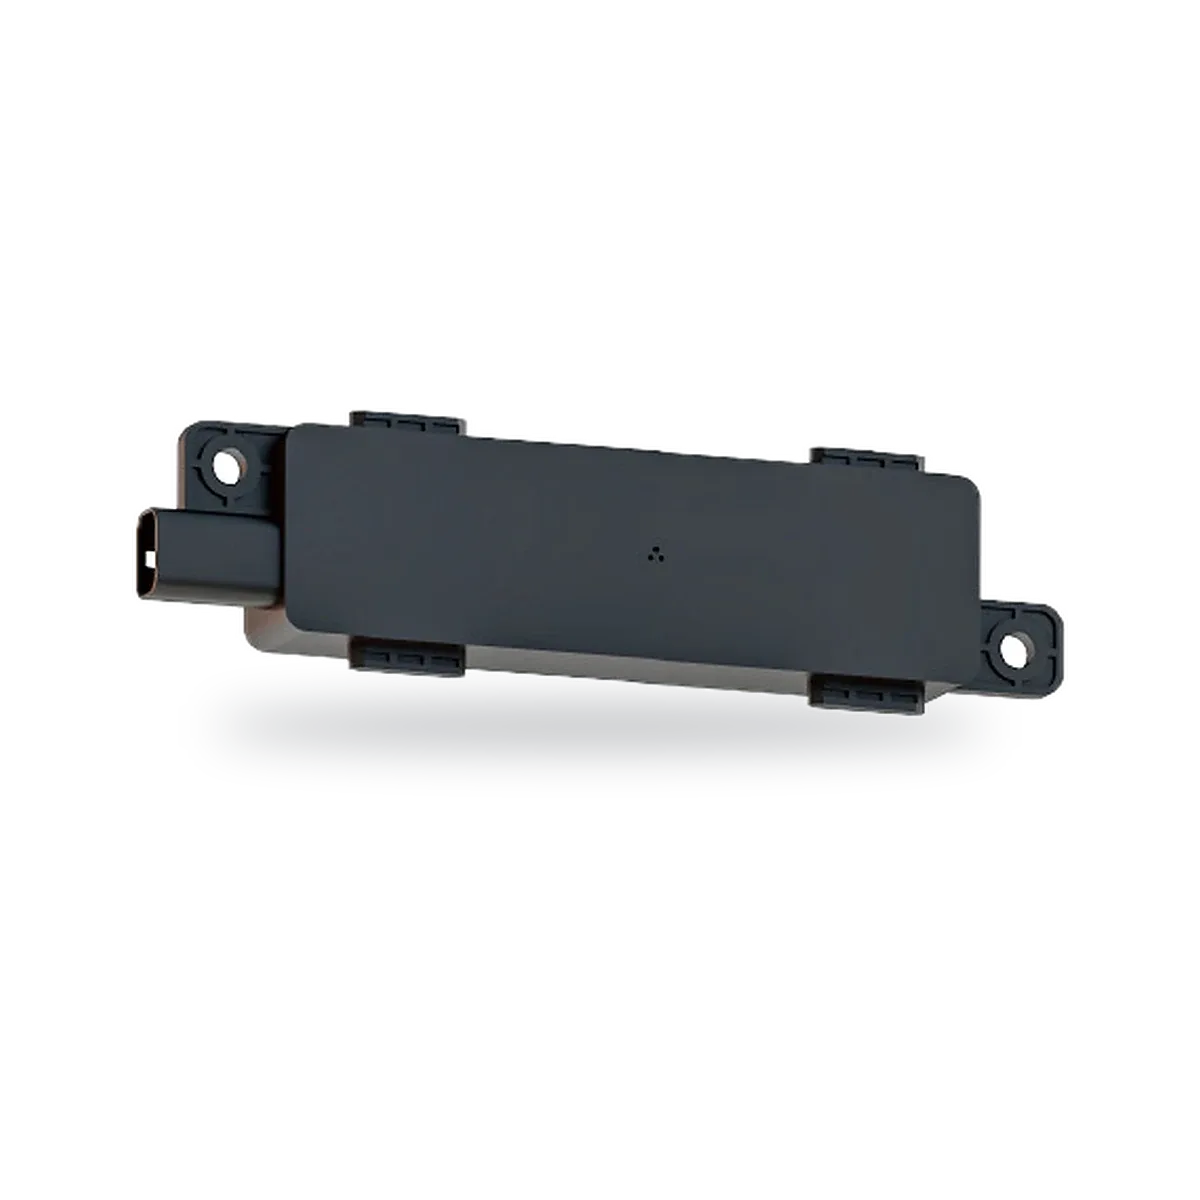
Les radars de détection d’angle mort placés dans les coins arrière surveillent les voies adjacentes et avertissent le conducteur lorsqu’un véhicule se trouve dans la zone que les rétroviseurs ne voient pas. Le radar hyperfréquence d’angle mort latéral de DWIN est conçu pour la détection des angles morts des véhicules, avec une détection à longue distance et une résistance aux interférences.
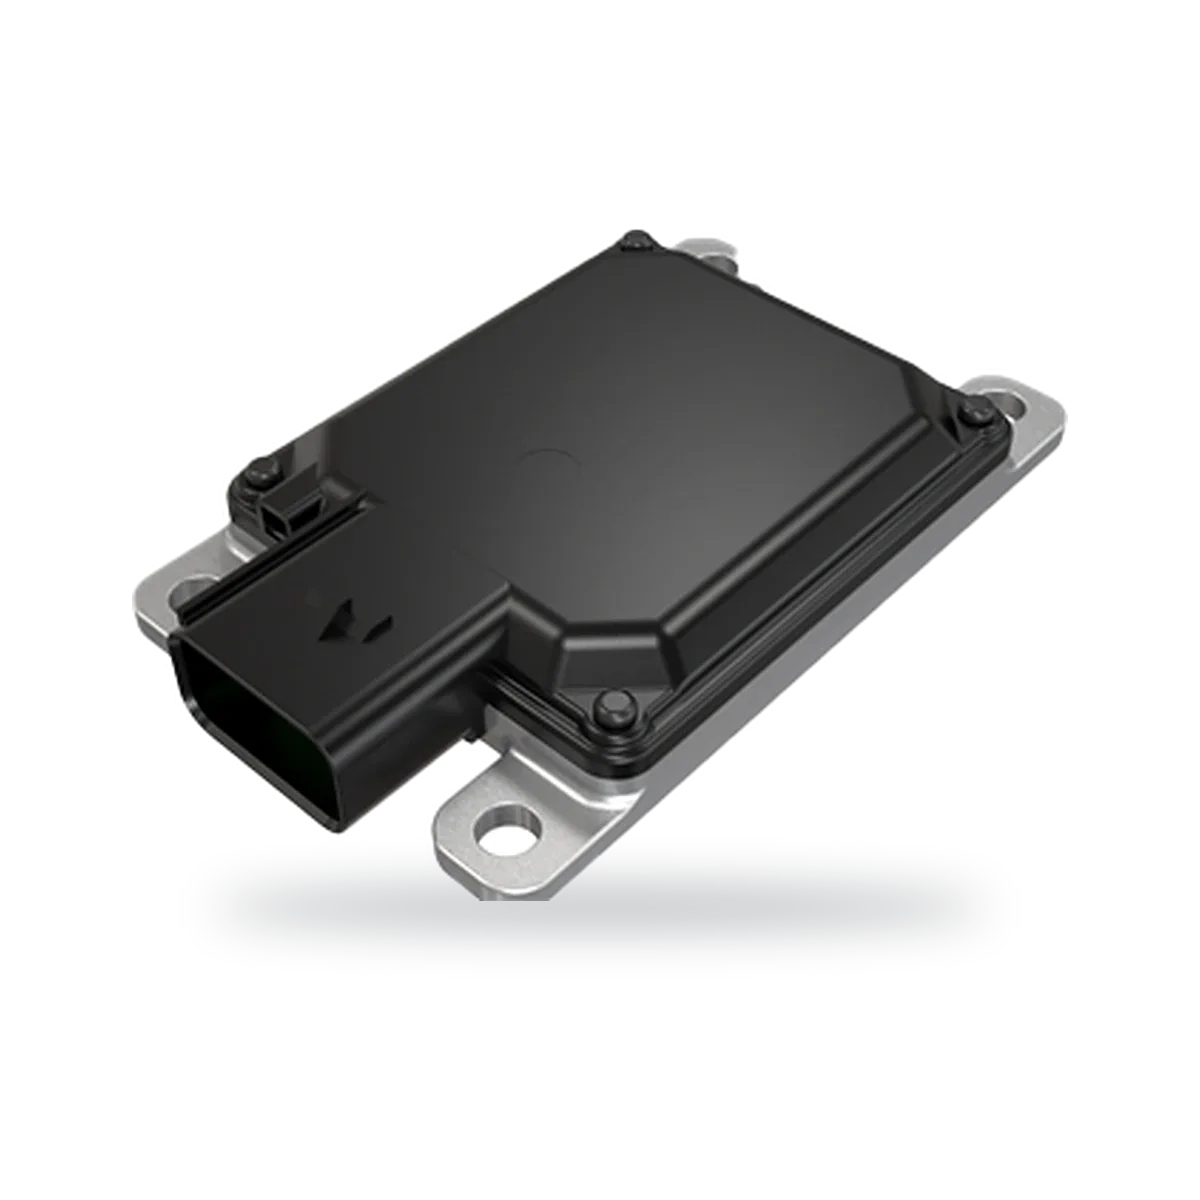
L’alerte d’ouverture de porte surveille les cyclistes, trottinettes et voitures qui arrivent par l’arrière au moment où une portière va s’ouvrir. Le radar anticollision d’ouverture de porte 79 GHz de DWIN fonctionne de 77 à 81 GHz en FMCW avec un balayage de 4 GHz, couvre 0,04 à 4 m avec un champ de vision de 150° par 150°, mesure la vitesse de −12,2 à +12,2 m/s, et transmet toutes les 50 ms la distance latérale et longitudinale, la vitesse et la hauteur. Il fonctionne sous 9 à 16 V CC pour 2 W au plus et pèse 22 g.
Détection de place de stationnement
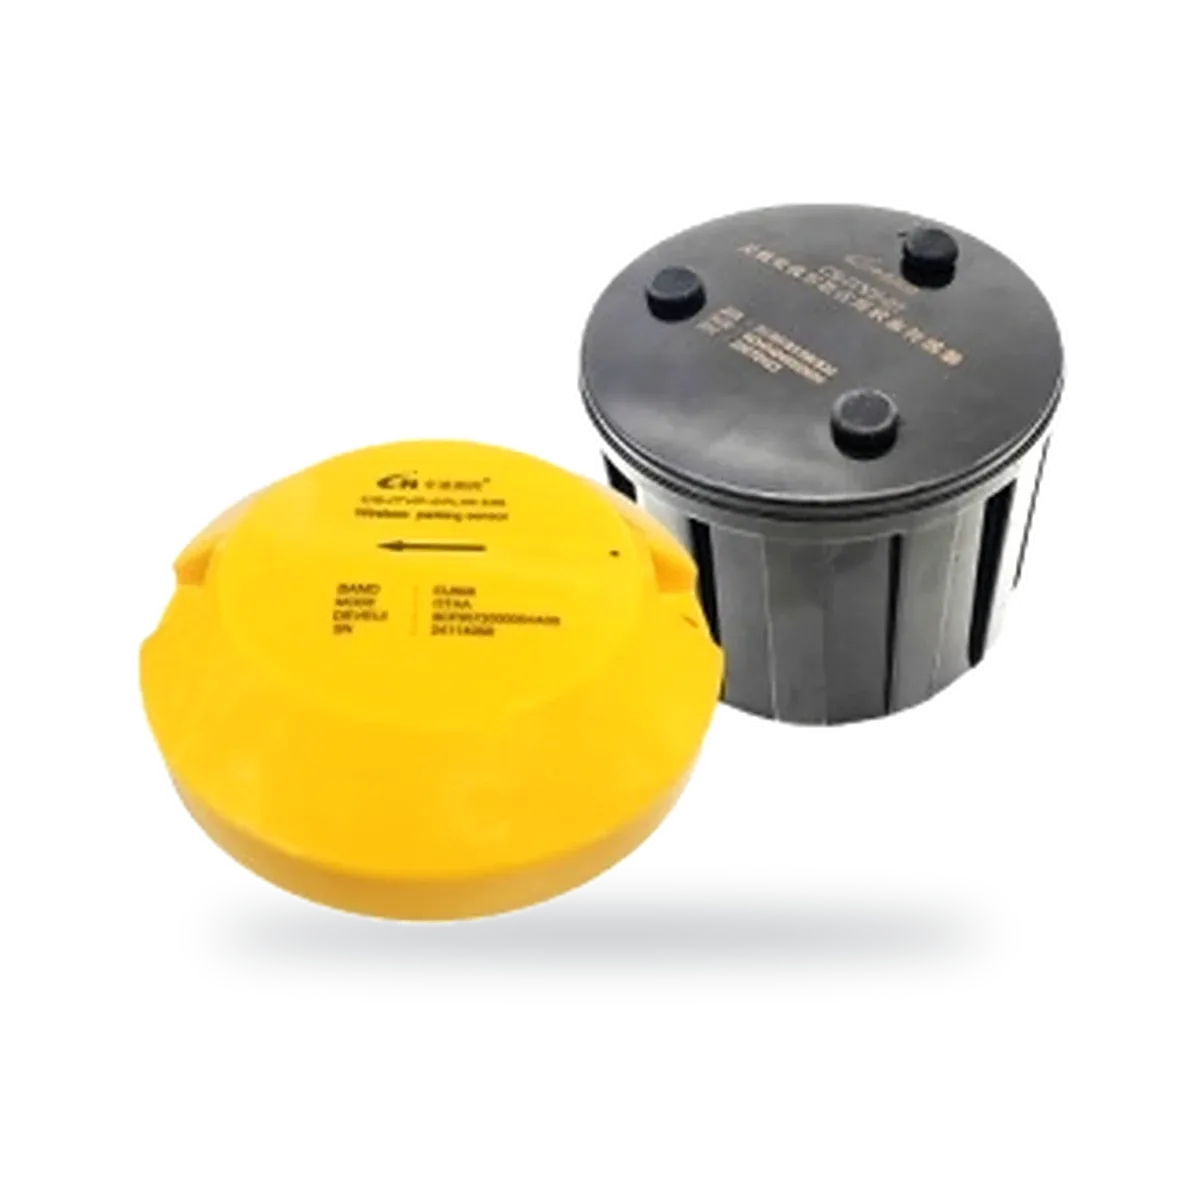
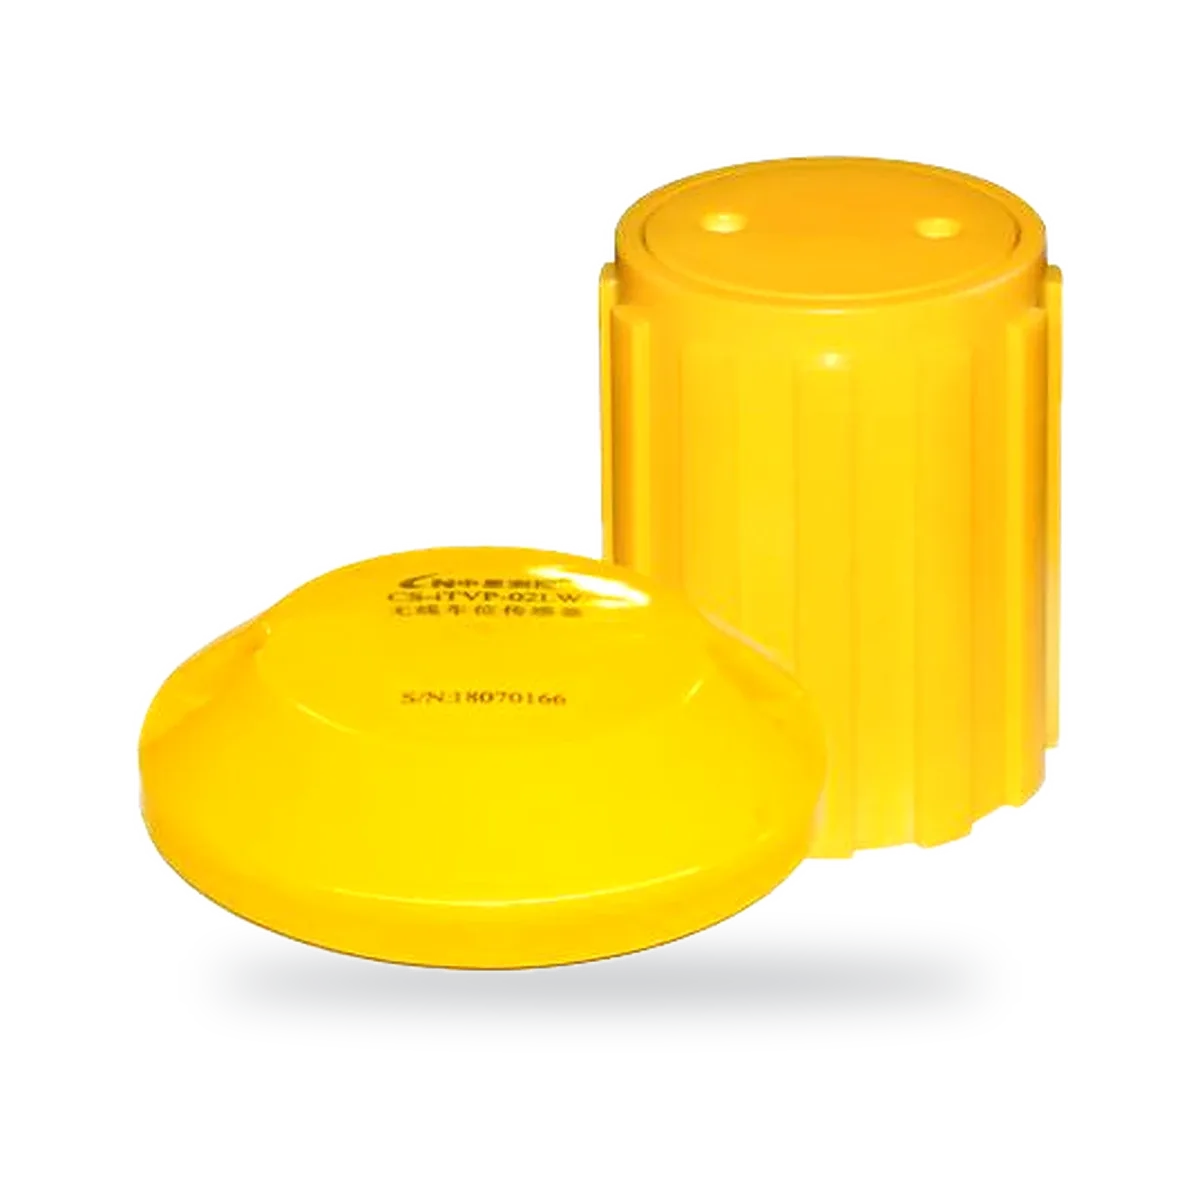
Les capteurs de voirie et de parking doivent distinguer une voiture garée de la circulation, de la neige ou d’une personne debout au-dessus d’eux. Un capteur magnétique détecte l’acier d’un véhicule ; le radar confirme qu’un objet se trouve au-dessus du capteur. Le CS-iTVP-07 de DWIN combine une mesure magnétorésistive anisotrope et un radar 24 GHz pour une précision de détection combinée d’au moins 97 %, une hauteur de détection de 0,2 à 1,2 m, une transmission LoRaWAN ou NB-IoT, l’IP68 et une autonomie de plus de 5 ans dans des conditions typiques.
Questions fréquentes
Qu’est-ce qu’un capteur radar mmWave ?
Un capteur radar mmWave est un radar compact qui fonctionne en ondes millimétriques, en général dans les bandes 24, 60 ou 77 à 81 GHz. Il mesure la distance, la vitesse et l’angle des objets à partir de leurs échos radio. Comme il ne dépend pas de la lumière, il fonctionne dans l’obscurité, l’éblouissement, la pluie, le brouillard et la poussière.
À quoi sert le radar 77 GHz ?
Le 77 GHz est la bande principale du radar automobile. La plage de 76 à 77 GHz sert au radar frontal longue portée, comme le régulateur de vitesse adaptatif, tandis que 77 à 81 GHz, souvent appelé radar 79 GHz, sert aux capteurs courte portée de détection d’angle mort, d’alerte d’ouverture de porte et d’aide au stationnement. Le radar d’ouverture de porte 79 GHz de DWIN fonctionne de 77 à 81 GHz.
Le radar 77 GHz est-il meilleur que le 24 GHz ?
Pour la détection automobile, en général oui : la bande 77 à 81 GHz permet jusqu’à 4 GHz de balayage, soit une résolution en distance d’environ 4 cm contre environ 60 cm dans la bande ISM 24 GHz, et des antennes plus petites. Le 24 GHz reste un bon choix moins coûteux pour la détection de présence, de mouvement et de place de stationnement, où une résolution fine n’est pas nécessaire.
Qu’est-ce que le radar FMCW ?
Le radar FMCW (onde continue modulée en fréquence) émet un signal dont la fréquence balaie linéairement une bande, puis mélange l’écho avec le signal émis. La fréquence de battement obtenue est proportionnelle à la distance, et ses variations d’un balayage à l’autre donnent la vitesse. La plupart des capteurs radar mmWave utilisent le FMCW.
Le radar mmWave voit-il à travers les murs ?
Les ondes millimétriques traversent le plastique fin, les tissus, le verre et les boucliers de pare-chocs : c’est pourquoi un radar peut être caché derrière un pare-chocs ou dans un boîtier en plastique. Le béton, la brique, le métal et l’eau les absorbent ou les réfléchissent fortement : le radar mmWave ne voit donc pas utilement à travers les murs d’un bâtiment.
La pluie perturbe-t-elle le radar mmWave ?
La pluie faible à modérée, le brouillard et la poussière ont peu d’effet, ce qui est l’une des principales raisons d’utiliser le radar en extérieur et sur les véhicules. Une pluie très forte atténue le signal et réduit un peu la portée, et un film d’eau, de glace ou de boue sur le radôme peut affaiblir la détection : le capot doit donc rester propre.