ミリ波レーダーセンサーの仕組み:24 GHz、60 GHz、77 GHzの違い
DWIN 技術部, , 読了目安 7分
ミリ波(mmWave)レーダーセンサーは、周波数が一定の割合で上がるチャープを送信し、エコーを送信中の信号と混合して、周波数の差から距離を、ドップラーシフトから速度を、複数アンテナ間の位相から角度を求めます。周波数帯が高いほど広く掃引でき、77~81 GHzのレーダーは4 GHzを掃引して約4 cmの距離分解能が得られます。帯域幅250 MHzの24 GHz帯では約60 cmです。
ミリ波レーダーとは
ミリ波は約30~300 GHzの電波で、波長は1~10 mmです。79 GHzの波長は約3.8 mm、24 GHzでは約12.5 mmです。現在ミリ波レーダーと呼ばれるセンサーの多くは、24 GHz(厳密にはミリ波帯のすぐ下)、60 GHz、77~81 GHzで動作します。
波長が短いのでアンテナも小さく、実用的なビームを形成するアレイが数cm角の基板に収まります。レーダーは暗闇、まぶしさ、対象物の色、たいていの雨・霧・粉塵の影響を受けず、速度を直接測定できます。
FMCWレーダーが距離を測る仕組み
ほとんどのミリ波センサーは、周波数変調連続波(FMCW)レーダーを使います。送信機はチャープ、つまり時間Tの間に掃引帯域幅Bだけ周波数が直線的に上がる信号を送ります。距離Rにある対象物からのエコーは2R/cの遅延で戻るため、どの瞬間でも送信中の信号よりわずかに低い周波数になっています。
受信信号を送信信号と混合すると、距離に比例したビート周波数が得られます:f(beat) =(B/T)× 2R/c。高速フーリエ変換(FFT)により、異なる距離にある対象物を異なるビート周波数に分離します。
帯域幅で距離分解能が決まる理由
距離分解能は、2つの対象物を2つとして見分けられる最小の間隔で、ΔR = c / 2Bです。分解能は掃引帯域幅だけで決まり、搬送周波数には左右されません。
24 GHz ISM帯の幅である250 MHzではΔRは60 cm、1 GHzでは15 cm、77~81 GHzで使える4 GHzでは3.75 cmです。DWINの79 GHzドア開放レーダーは4 GHzを掃引し、データシートでは距離分解能0.043 mと、この限界に近い値が示されています。
分解能は精度と同じではありません。対象物が1つなら、ΔRよりはるかに細かく位置を特定でき、同じレーダーの距離精度は±0.04 mと規定されています。
レーダーが速度と角度を測る仕組み
移動する対象物は、チャープごとにエコーの位相をずらします。これがドップラー効果で、周波数シフトは2v/λです。一連のチャープにわたって2回目のフーリエ変換を行うと、すべての対象物の視線方向の速度が得られます。波長が短いほど同じ速度でのシフトが大きくなるため、同じ観測時間なら高い周波数帯ほど速度をよく分解できます。
角度は、波長の数分の1ずつ離れた複数の受信アンテナでのエコーの位相のわずかな差から求めます。アンテナを増やすか、複数の送信機で仮想アンテナを形成する(MIMO)と、角度分解能が細かくなります。
24 GHz・60 GHz・77 GHzの比較
| 周波数帯 | 周波数 | 使用可能な掃引幅 | 距離分解能 | 主な用途 |
|---|---|---|---|---|
| 24 GHz ISM | 24.0~24.25 GHz | 250 MHz | 60 cm | 動体・在席検知、速度検出、駐車スペース検知 |
| 60 GHz | 約57~64 GHz(地域により異なる) | 数GHz | 数cm | 屋内の在席検知、車室内の乗員検知、ジェスチャー検知 |
| 77 GHz | 76~77 GHz | 1 GHz | 15 cm | 長距離前方レーダー、アダプティブクルーズコントロール |
| 79 GHz | 77~81 GHz | 最大4 GHz | 3.75 cm | 短距離コーナーレーダー:死角検知、ドア開放、駐車 |
用途に合った周波数帯の選び方
24 GHzレーダーは成熟した低コストの技術で、250 MHzの帯域でも、何かが存在するか、どれだけの速さで動いているかを判別するには十分です。車載レーダー向けの従来の24 GHz広帯域割り当ては多くの地域で段階的に廃止されつつあり、新しい車載設計が77~81 GHzに移行しているのはこのためです。
60 GHz帯は多くの国で免許不要で、数GHzの帯域幅があります。60 GHz付近では空気中の酸素による吸収が強いため長距離用途には向きませんが、屋内や車室内ではほとんど問題になりません。
77~81 GHzは車載レーダーの周波数帯です。狭い76~77 GHzの部分は長距離前方レーダーに使われ、77~81 GHzの4 GHzは、車両周辺の短距離センサーに必要な細かい分解能を実現します。
車載用途:死角検知とドア開放警告
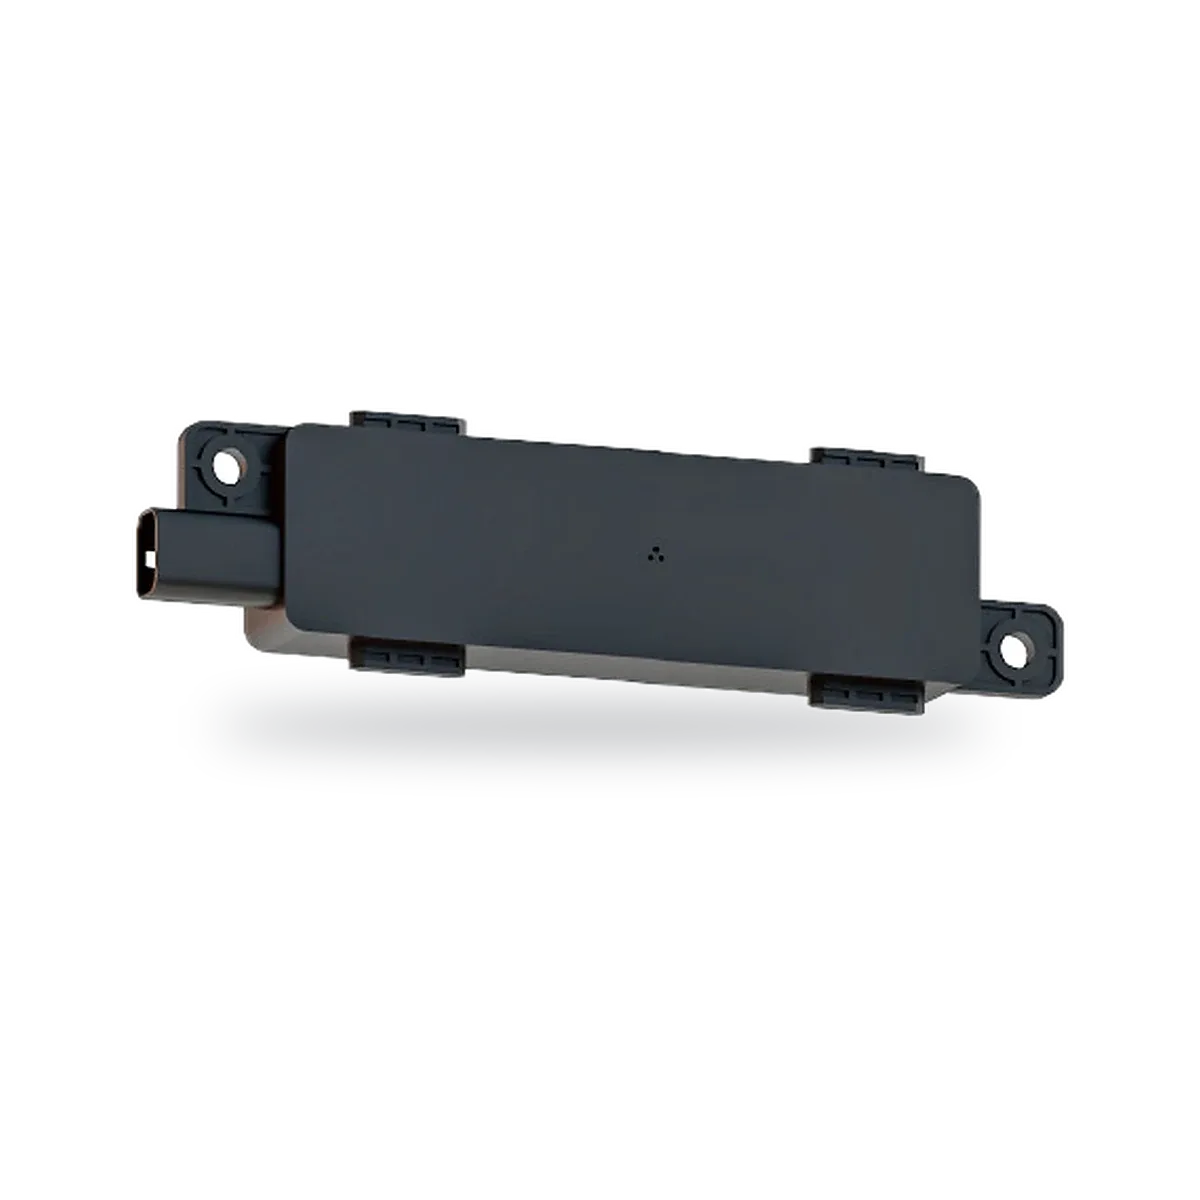
後部コーナーの死角検知レーダーは隣接車線を監視し、ミラーで見えない範囲に車両がいるとドライバーに警告します。DWINのサイド死角マイクロ波レーダーは車両の死角検知向けに作られており、長距離検知と耐干渉性を備えています。
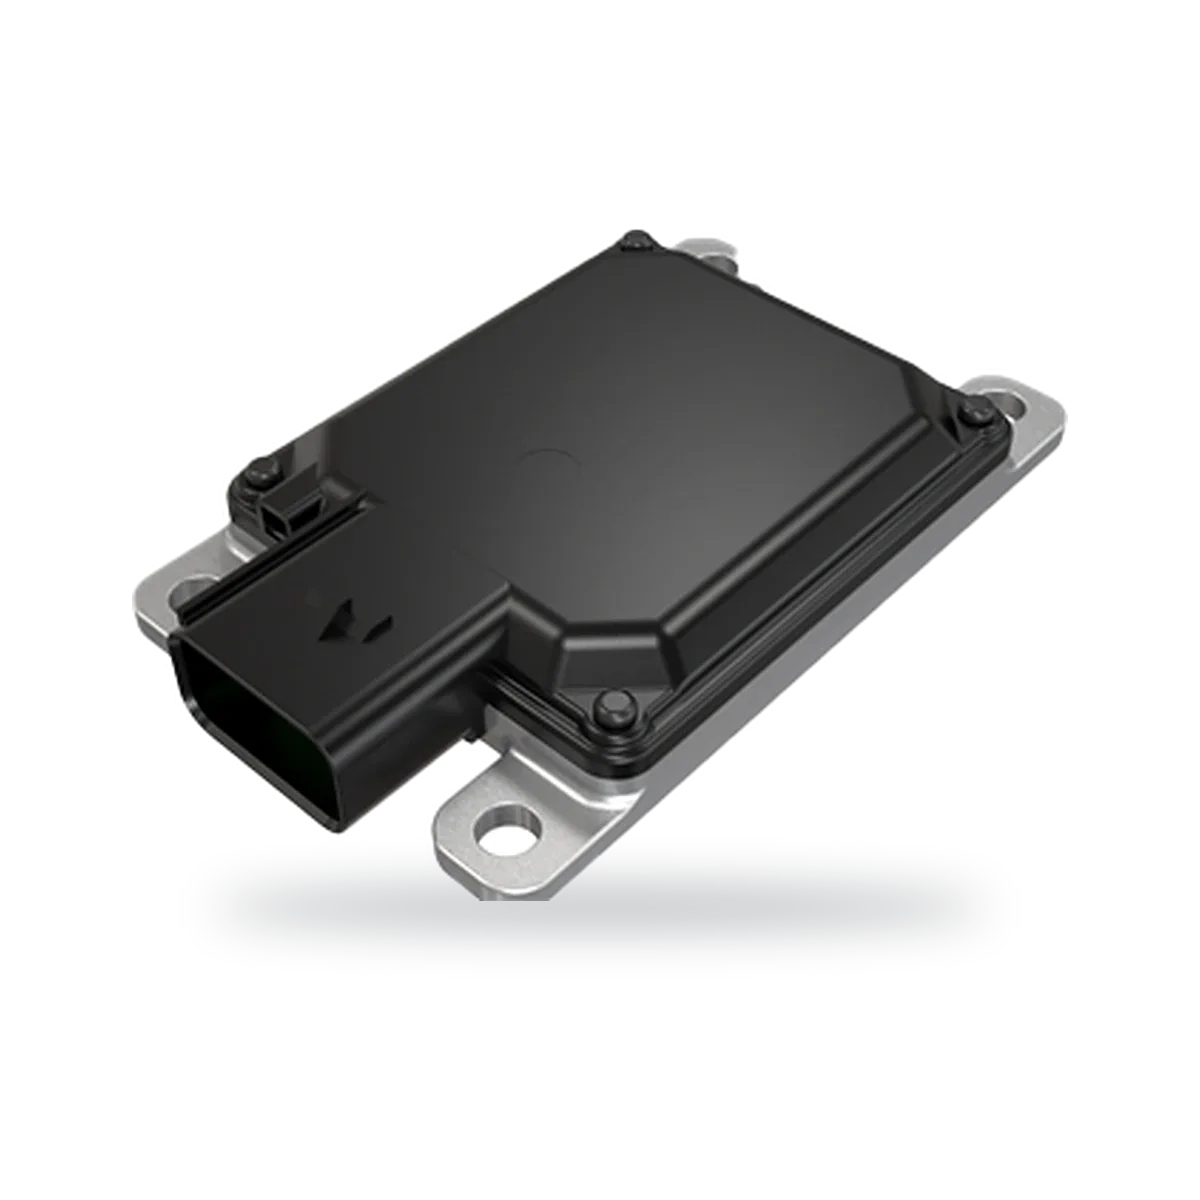
ドア開放警告は、ドアを開けようとする際に後方から近づく自転車、スクーター、車を監視します。DWINの79 GHzドア開放障害物回避レーダーは、FMCW方式、4 GHz掃引で77~81 GHzを使い、0.04~4 mを150°×150°の視野でカバーし、−12.2~+12.2 m/sの速度を測定して、横方向・縦方向の距離、速度、高さを50 msごとに出力します。電源は9~16 VDC、消費電力2 W以下、質量は22 gです。
駐車スペース検知
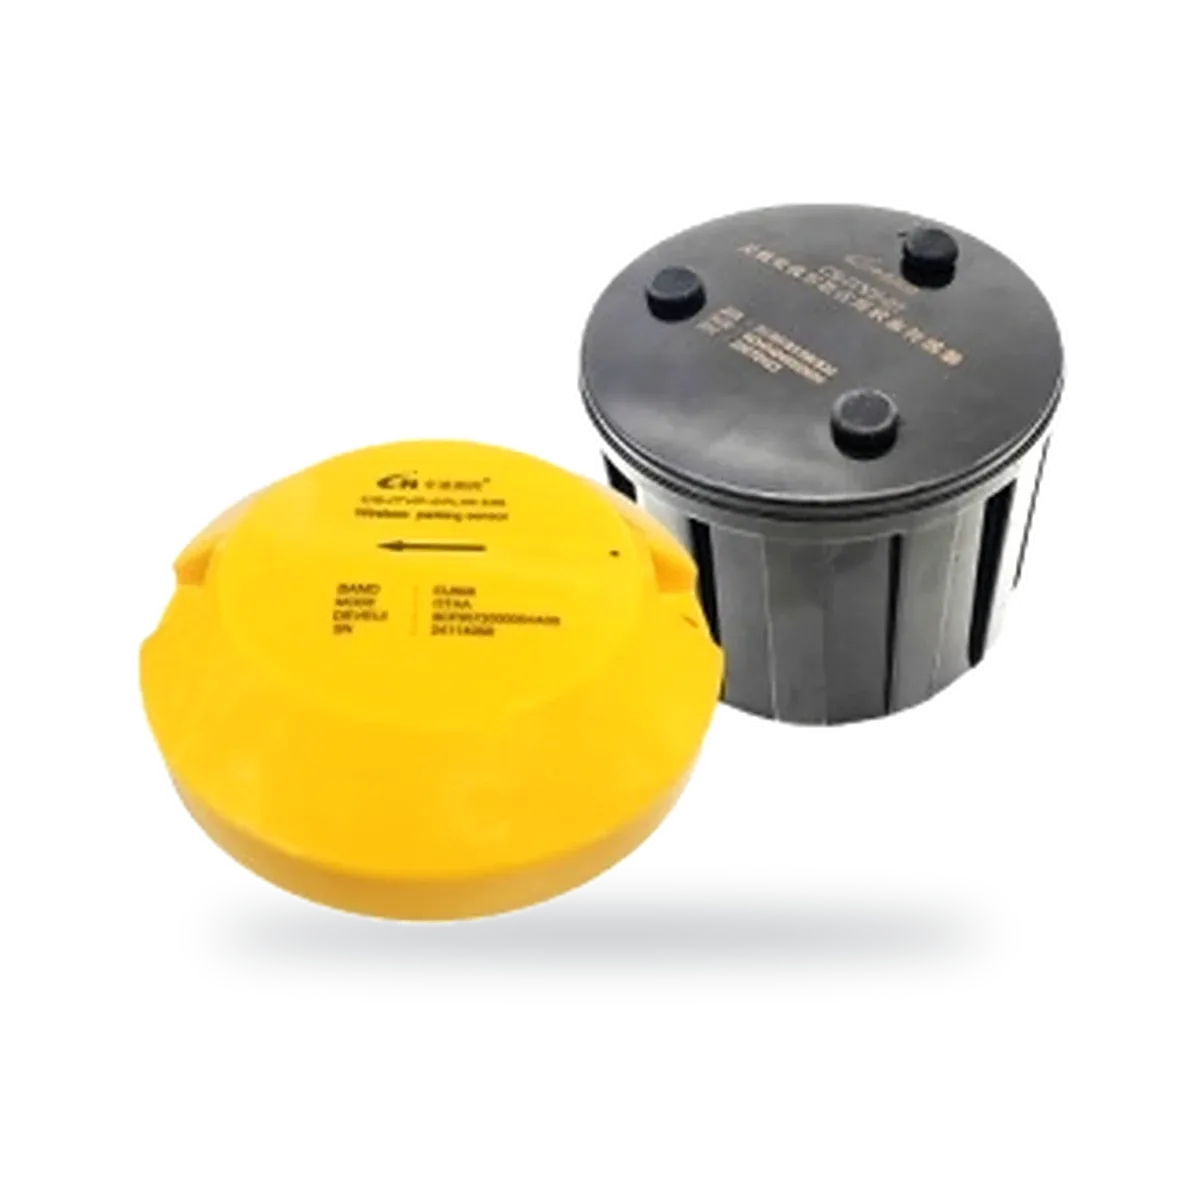
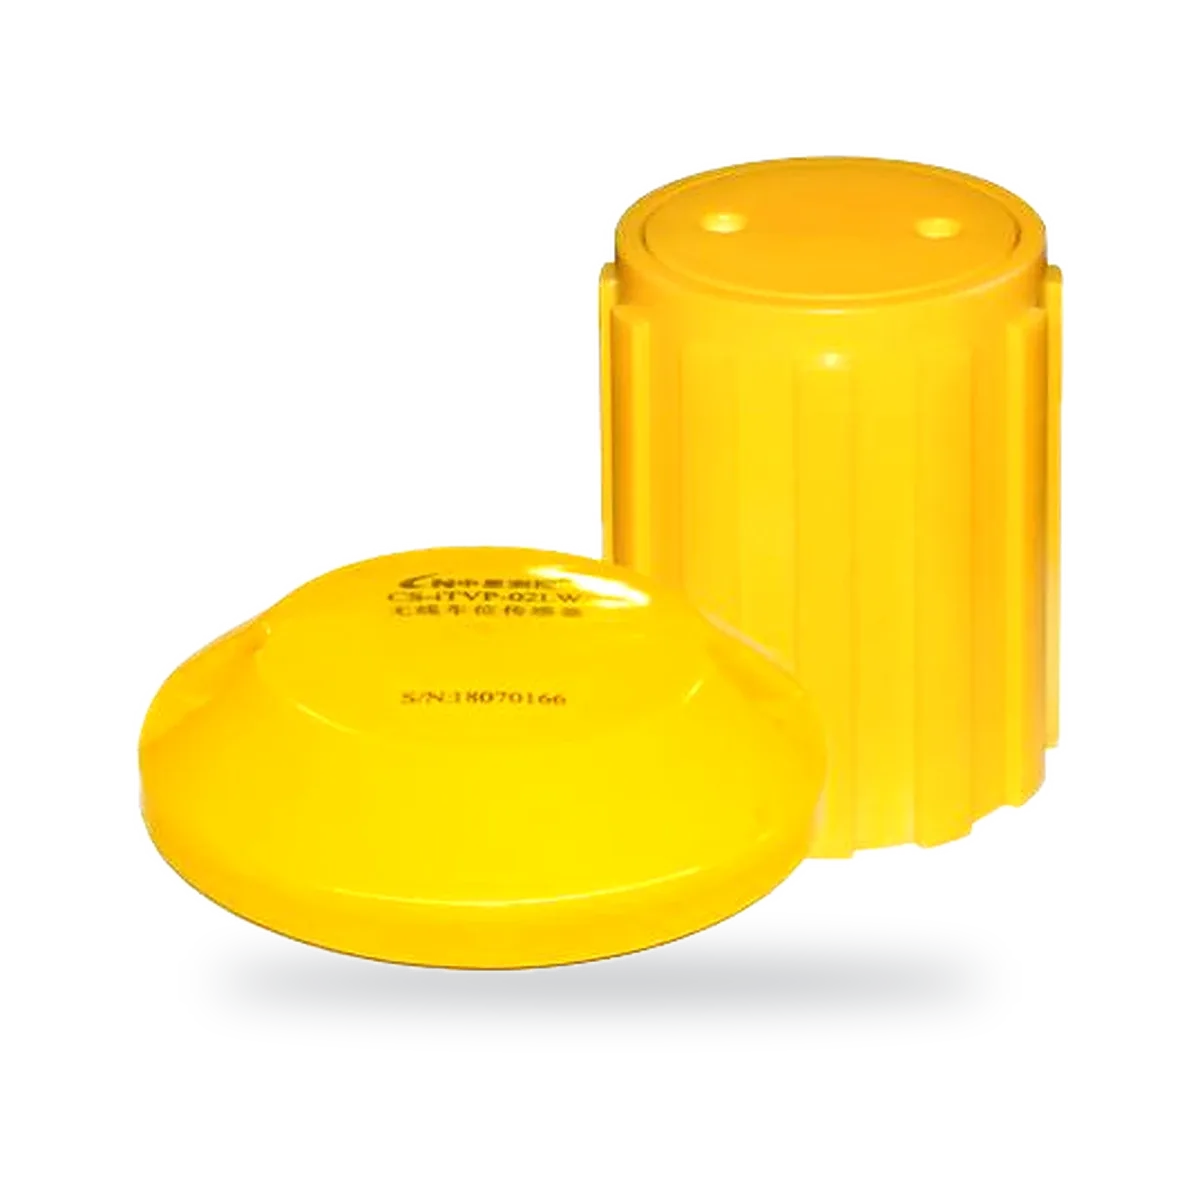
路上や駐車場のセンサーは、駐車した車を、通過する車両、雪、上に立つ人と区別する必要があります。磁気センサーは車両の鋼材を検知し、レーダーはセンサーの上に物体があることを確認します。DWINのCS-iTVP-07は、異方性磁気抵抗(AMR)検知と24 GHzレーダーを組み合わせ、総合検知精度97%以上、検知高さ0.2~1.2 m、LoRaWANまたはNB-IoTでの通知、IP68、標準的な条件で5年以上の電池寿命を実現しています。
よくある質問
ミリ波レーダーセンサーとは何ですか?
ミリ波レーダーセンサーは、ミリ単位の波長(通常は24 GHz、60 GHz、77~81 GHz帯)で動作する小型のレーダーです。電波のエコーから物体の距離、速度、角度を測定します。光に頼らないため、暗闇、まぶしさ、雨、霧、粉塵の中でも動作します。
77 GHzレーダーは何に使われますか?
77 GHzは車載レーダーの主要な周波数帯です。76~77 GHzはアダプティブクルーズコントロールなどの長距離前方レーダーに使われ、79 GHzレーダーと呼ばれることも多い77~81 GHzは、死角検知、ドア開放警告、駐車向けの短距離センサーに使われます。DWINの79 GHzドア開放レーダーは77~81 GHzで動作します。
77 GHzレーダーは24 GHzより優れていますか?
車載センシングでは、通常は優れています。77~81 GHzでは最大4 GHzの掃引帯域幅が使えるため、24 GHz ISM帯の約60 cmに対して約4 cmの距離分解能が得られ、アンテナも小さくなります。細かい分解能が不要な在席検知、動体検知、駐車スペース検知では、24 GHzは今も低コストで優れた選択肢です。
FMCWレーダーとは何ですか?
FMCW(周波数変調連続波)レーダーは、周波数が直線的に掃引される信号を送信し、エコーを送信信号と混合するレーダーです。得られるビート周波数は距離に比例し、連続する掃引間の変化から速度がわかります。ほとんどのミリ波レーダーセンサーはFMCW方式です。
ミリ波レーダーは壁を透過できますか?
ミリ波は薄い樹脂、布、ガラス、バンパーカバーを透過するため、レーダーを車両のバンパーや樹脂ハウジングの裏に隠すことができます。コンクリート、レンガ、金属、水はミリ波を強く吸収・反射するため、ミリ波レーダーで建物の壁の向こうを実用的に見ることはできません。
ミリ波レーダーは雨の影響を受けますか?
小雨から中程度の雨、霧、粉塵の影響はほとんどなく、これがレーダーが屋外や車両で使われる主な理由です。非常に激しい雨では信号が減衰して検知距離がやや短くなり、レドームに水、氷、泥の膜が付くと検知が弱まることがあるため、カバーは清潔に保ってください。