UART、PWM、RS485、4~20 mA:センサー出力の選び方
DWIN 技術部, , 読了目安 4分
マイコンと同じ基板上のセンサーにはUARTまたはI²Cを、タイマ入力しかない場合はPWMを、長いケーブルで複数のセンサーを接続するにはRS485とModbusを、PLCやノイズの多い産業現場には4~20 mAを、車載にはLINまたはCANを使います。
比較
| 出力 | 信号 | 標準的なケーブル長 | 適した用途 |
|---|---|---|---|
| UART(TTL) | デジタルシリアルフレーム | 1~2 m以下 | マイコン、単一センサー |
| I²C | デジタル、アドレス指定のバス | 1 m以下 | 同一基板上の複数センサー |
| PWM | パルス幅で値を表す | 数m | シンプルなタイマ入力 |
| RS485 Modbus RTU | 差動デジタルバス | 最大約1,200 m | 多数のセンサー、長距離配線、診断 |
| 4~20 mA | アナログ電流ループ | 数百m | PLC、ノイズの多い現場、ループ電源 |
| 0~10 V | アナログ電圧 | 短距離 | OEMコントローラ |
| LIN / CAN | 車載バス | 車内 | 車載ECU |
4~20 mAが使われ続ける理由
電流ループは、ケーブルでの電圧降下の影響を受けません。また、4 mAをゼロとすることで、断線時に0 mAとなり、検出できます。2線式のトランスミッタは、同じループから電力を得ます。
複数のセンサーにRS485を使う理由
差動信号は、長いケーブルでもノイズを除去し、Modbusのアドレスにより、最大32個の標準負荷が1対の線を共有できます。センサーは診断情報を通知し、設定も受け付けられます。
よくある質問
4~20 mAと0~10 Vの違いは?
4~20 mAの信号は電流なので、ケーブル抵抗や電圧降下の影響を受けず、0 mAになれば断線がわかります。0~10 Vの信号は電圧なので読み取りは簡単ですが、長いケーブルでは電圧降下やノイズの影響を受け、0 Vがゼロなのか故障なのか区別できません。長距離配線やノイズの多い現場には電流を、短い接続には電圧を使います。
RS485とModbusは同じものですか?
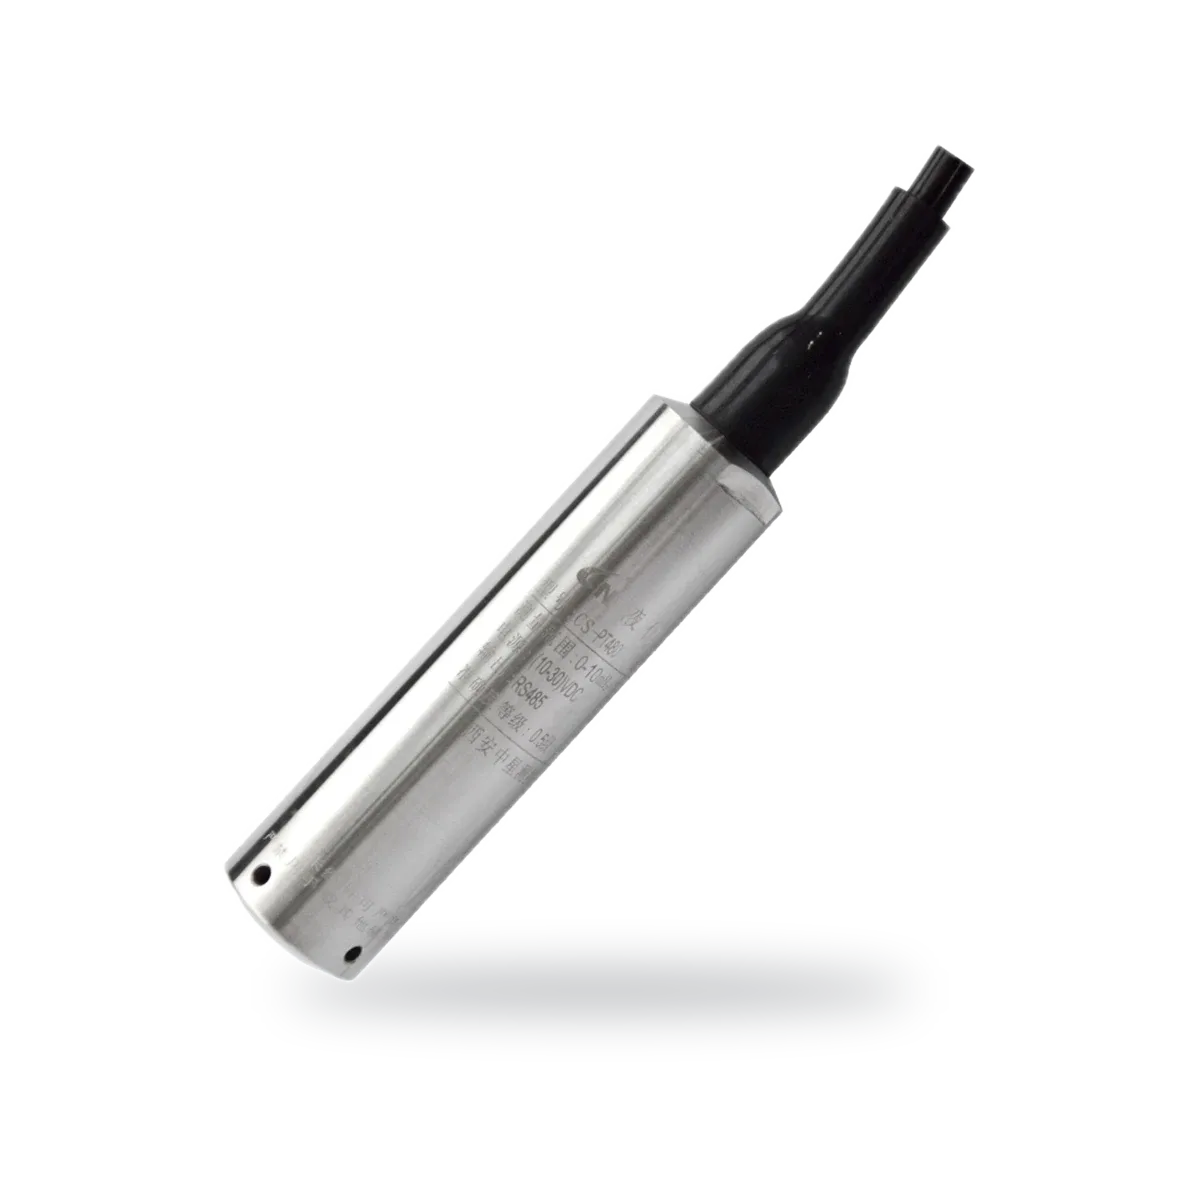
いいえ。RS485は物理層、つまり差動配線と電圧レベルの規格です。Modbus RTUはプロトコルで、アドレス、レジスタ、チェックサムを運ぶメッセージの形式です。DWINの投げ込み式レベルトランスミッタCS-PT480のように、RS485出力を持つ産業用センサーの多くは、その上でModbus RTUを使います。
レシオメトリック0.5~4.5 V出力とは何ですか?
レシオメトリック出力は、電源電圧に対して一定の比率で変化する出力です。5 V電源では、電源電圧の10%(0.5 V)から90%(4.5 V)までの範囲で変化します。コントローラのADCが同じ5 Vを基準電圧に使えば、電源の変動は相殺されます。0.5 Vの下限と4.5 Vの上限により、コントローラは短絡や断線を検出できます。
マイコンで4~20 mAセンサーを読み取るには?
ループ電流を精密抵抗に流し、その両端の電圧をADCで測ります。250 Ωの抵抗なら4~20 mAが1~5 Vになり、165 Ωの抵抗なら3.3 VのADC向けに約0.66~3.3 Vになります。ループには別に電源が必要で、一般的には12~24 VDCです。